

7단계: pi0.5 학습 커맨드라인
실행 전
- 환경: 먼저 클라우드 GPU 학습 환경 설정에 따라 인스턴스를 개설하고 dataset을 전송한 뒤, 이 문서로 돌아와 "환경 설치"와 "커맨드라인" 두 절을 실행합니다
- dataset: 커맨드의
--dataset.root=~/lerobot_my_dataset_shake_hands는 6단계에서 수집한 악수 dataset을 가리킵니다. 자신의 작업을 학습한다면 자신의 dataset 이름으로 바꿔 주세요 - 출력 디렉터리:
--output_dir이 이미 존재하면 위의sudo rm -rf명령으로 먼저 삭제하거나, 새 이름으로 바꿔 주세요 - 학습 중 언제든 wandb에서 곡선을 볼 수 있습니다, wandb 실시간 학습 곡선 확인을 참고하세요
참고 문서
https://www.pi.website/blog/pi05
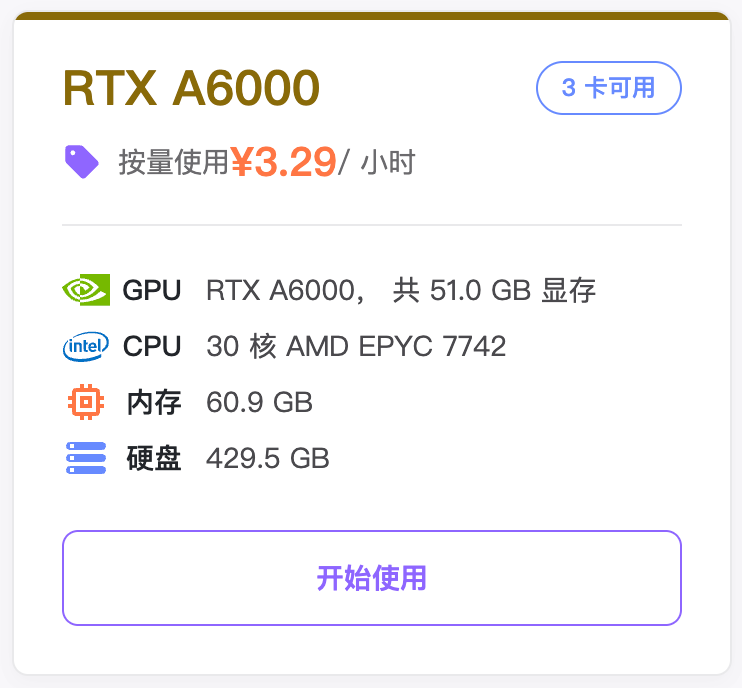
추천 클라우드 GPU 인스턴스
환경 설치
Shell
cd lerobot
pip install -e ".[pi0]"
커맨드라인
- 이전에 학습이 중단된 output 아래의 파일 삭제
Shell
sudo rm -rf output_lerobot_train/shake/pi05_A- 학습
Shell
lerobot-train \
    --dataset.repo_id=<사용자명>/lerobot_my_dataset_shake_hands \
    --dataset.root=~/lerobot_my_dataset_shake_hands \
    --dataset.revision=v0.1.0 \
    --policy.type=pi05 \
    --output_dir=~/output_lerobot_train/shake/pi05_A \
    --job_name=shake_pi05_A \
    --policy.pretrained_path=lerobot/pi05_base \
    --policy.compile_model=true \
    --policy.gradient_checkpointing=true \
    --policy.dtype=bfloat16 \
    --policy.freeze_vision_encoder=false \
    --policy.train_expert_only=false \
    --steps=50000 \
    --policy.device=cuda \
    --policy.push_to_hub=false \
    --wandb.enable=true \
    --wandb.project=Lerobot_my_Project \
    --batch_size=8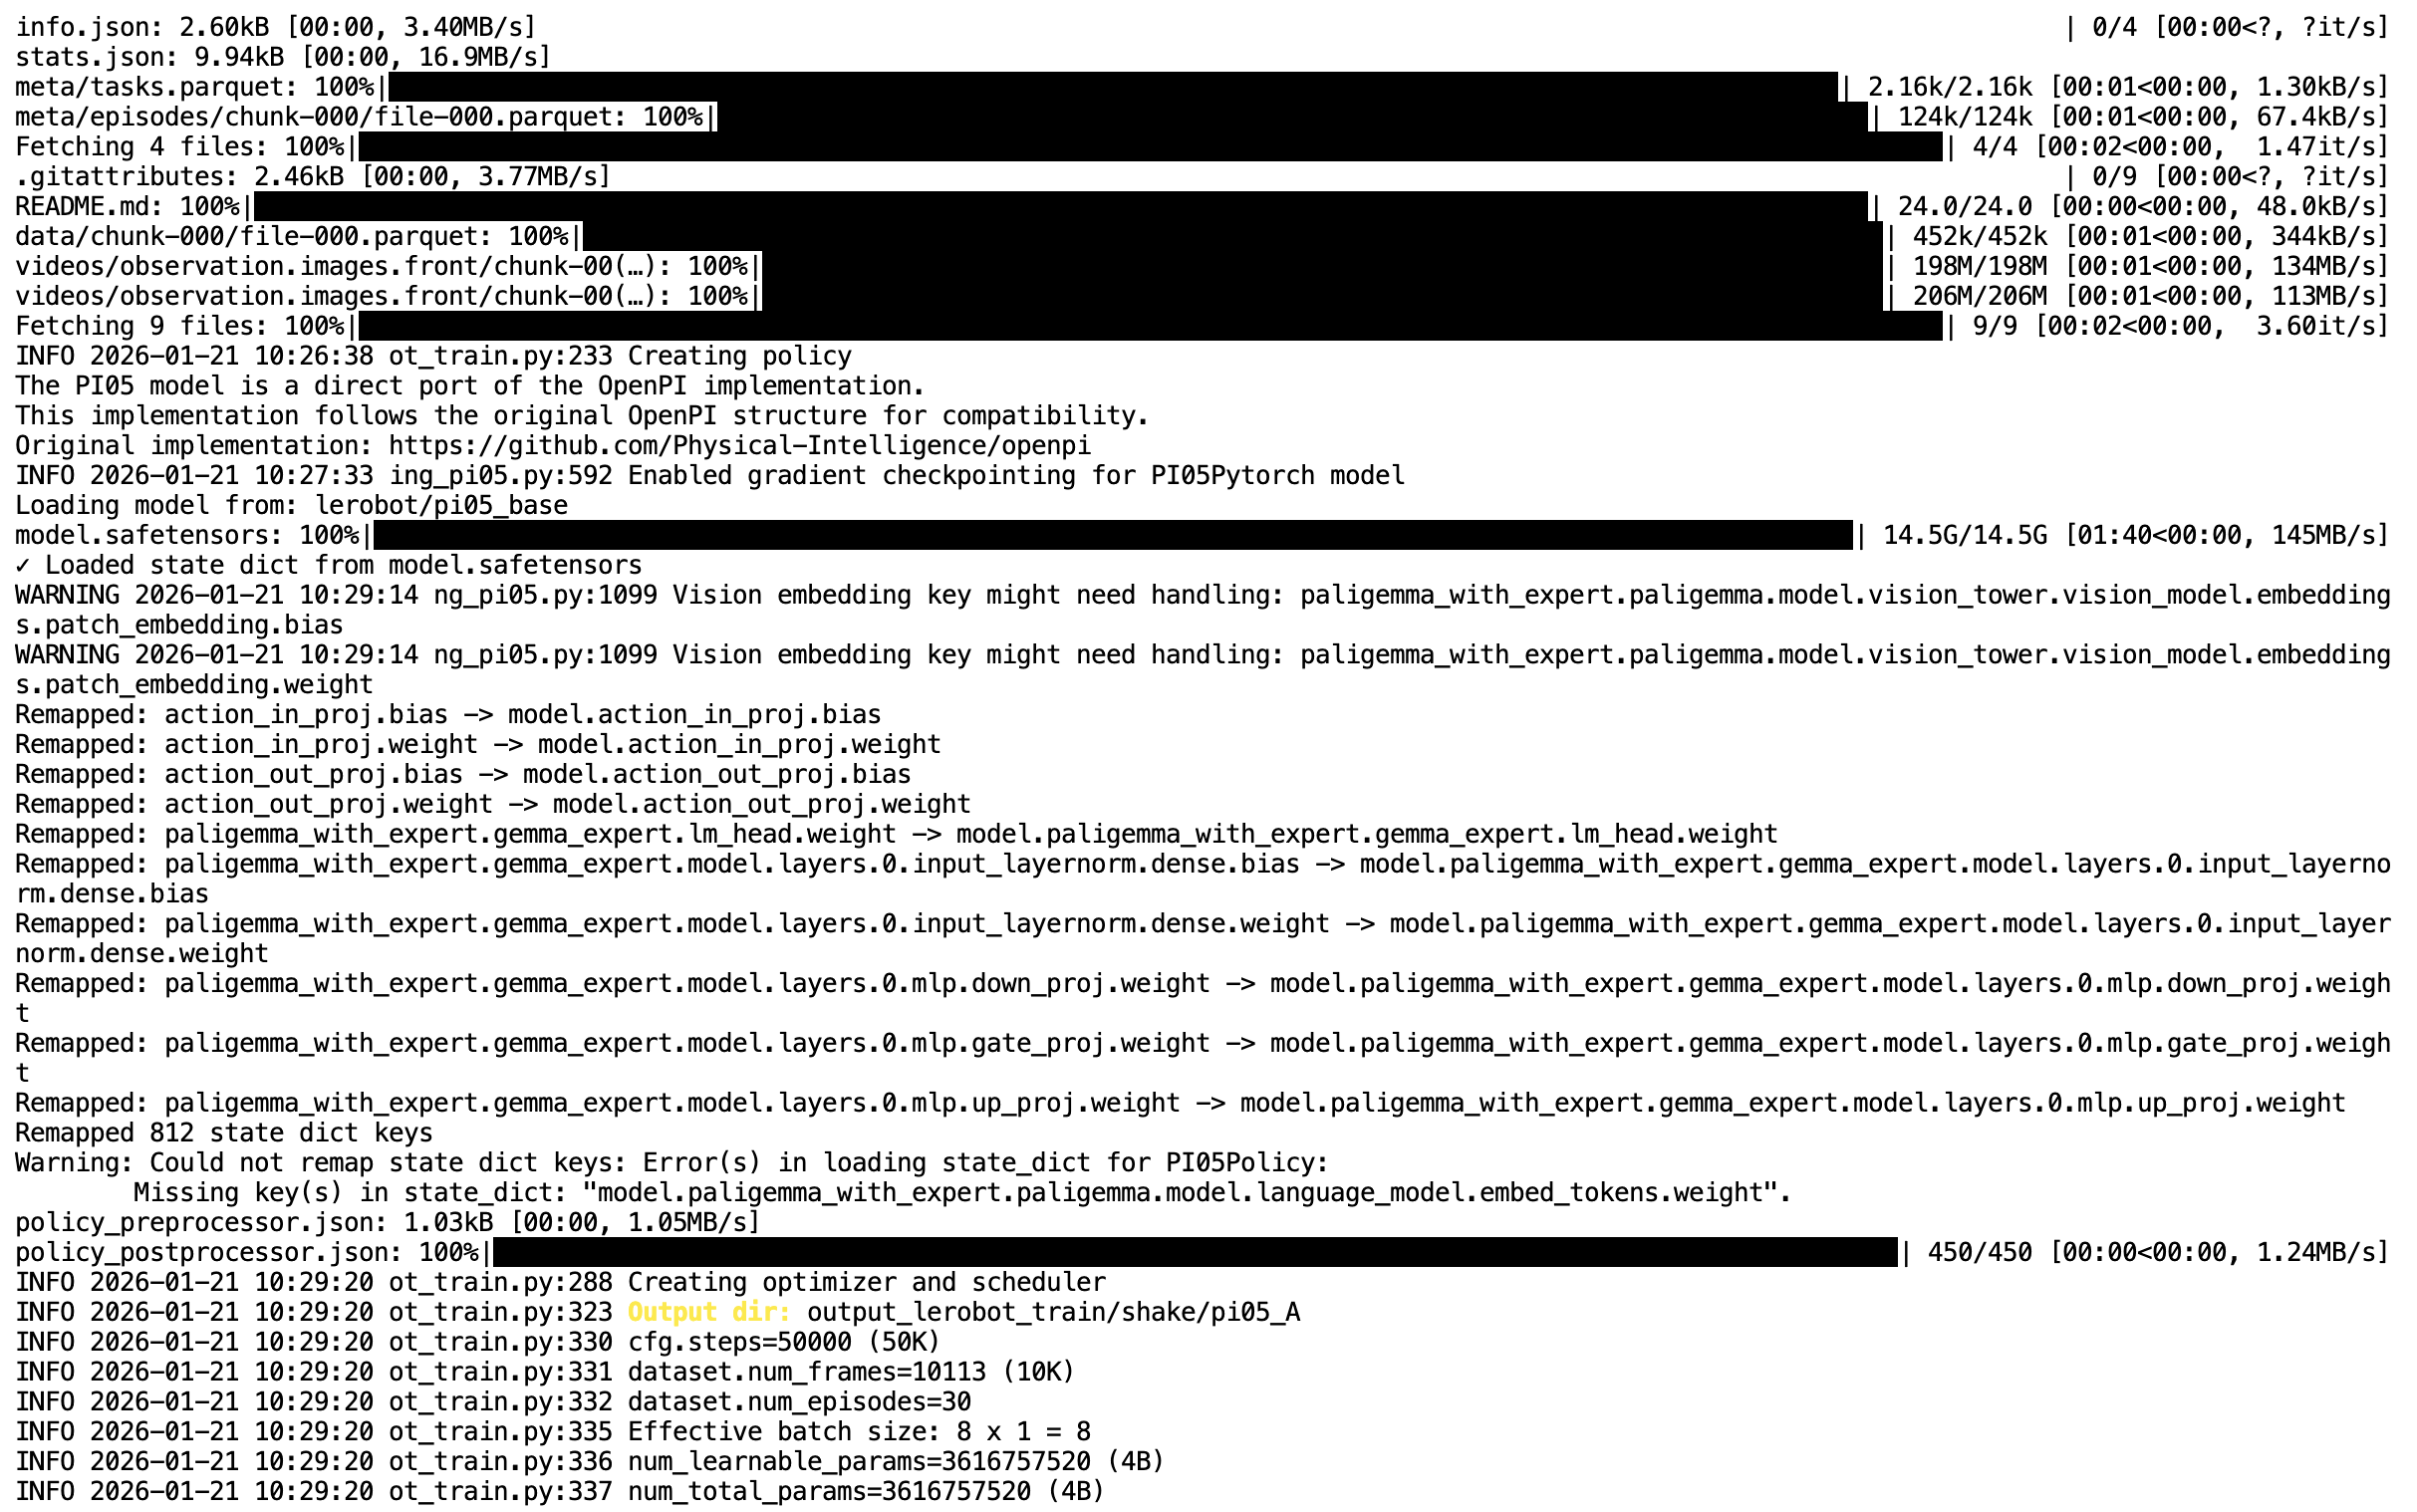
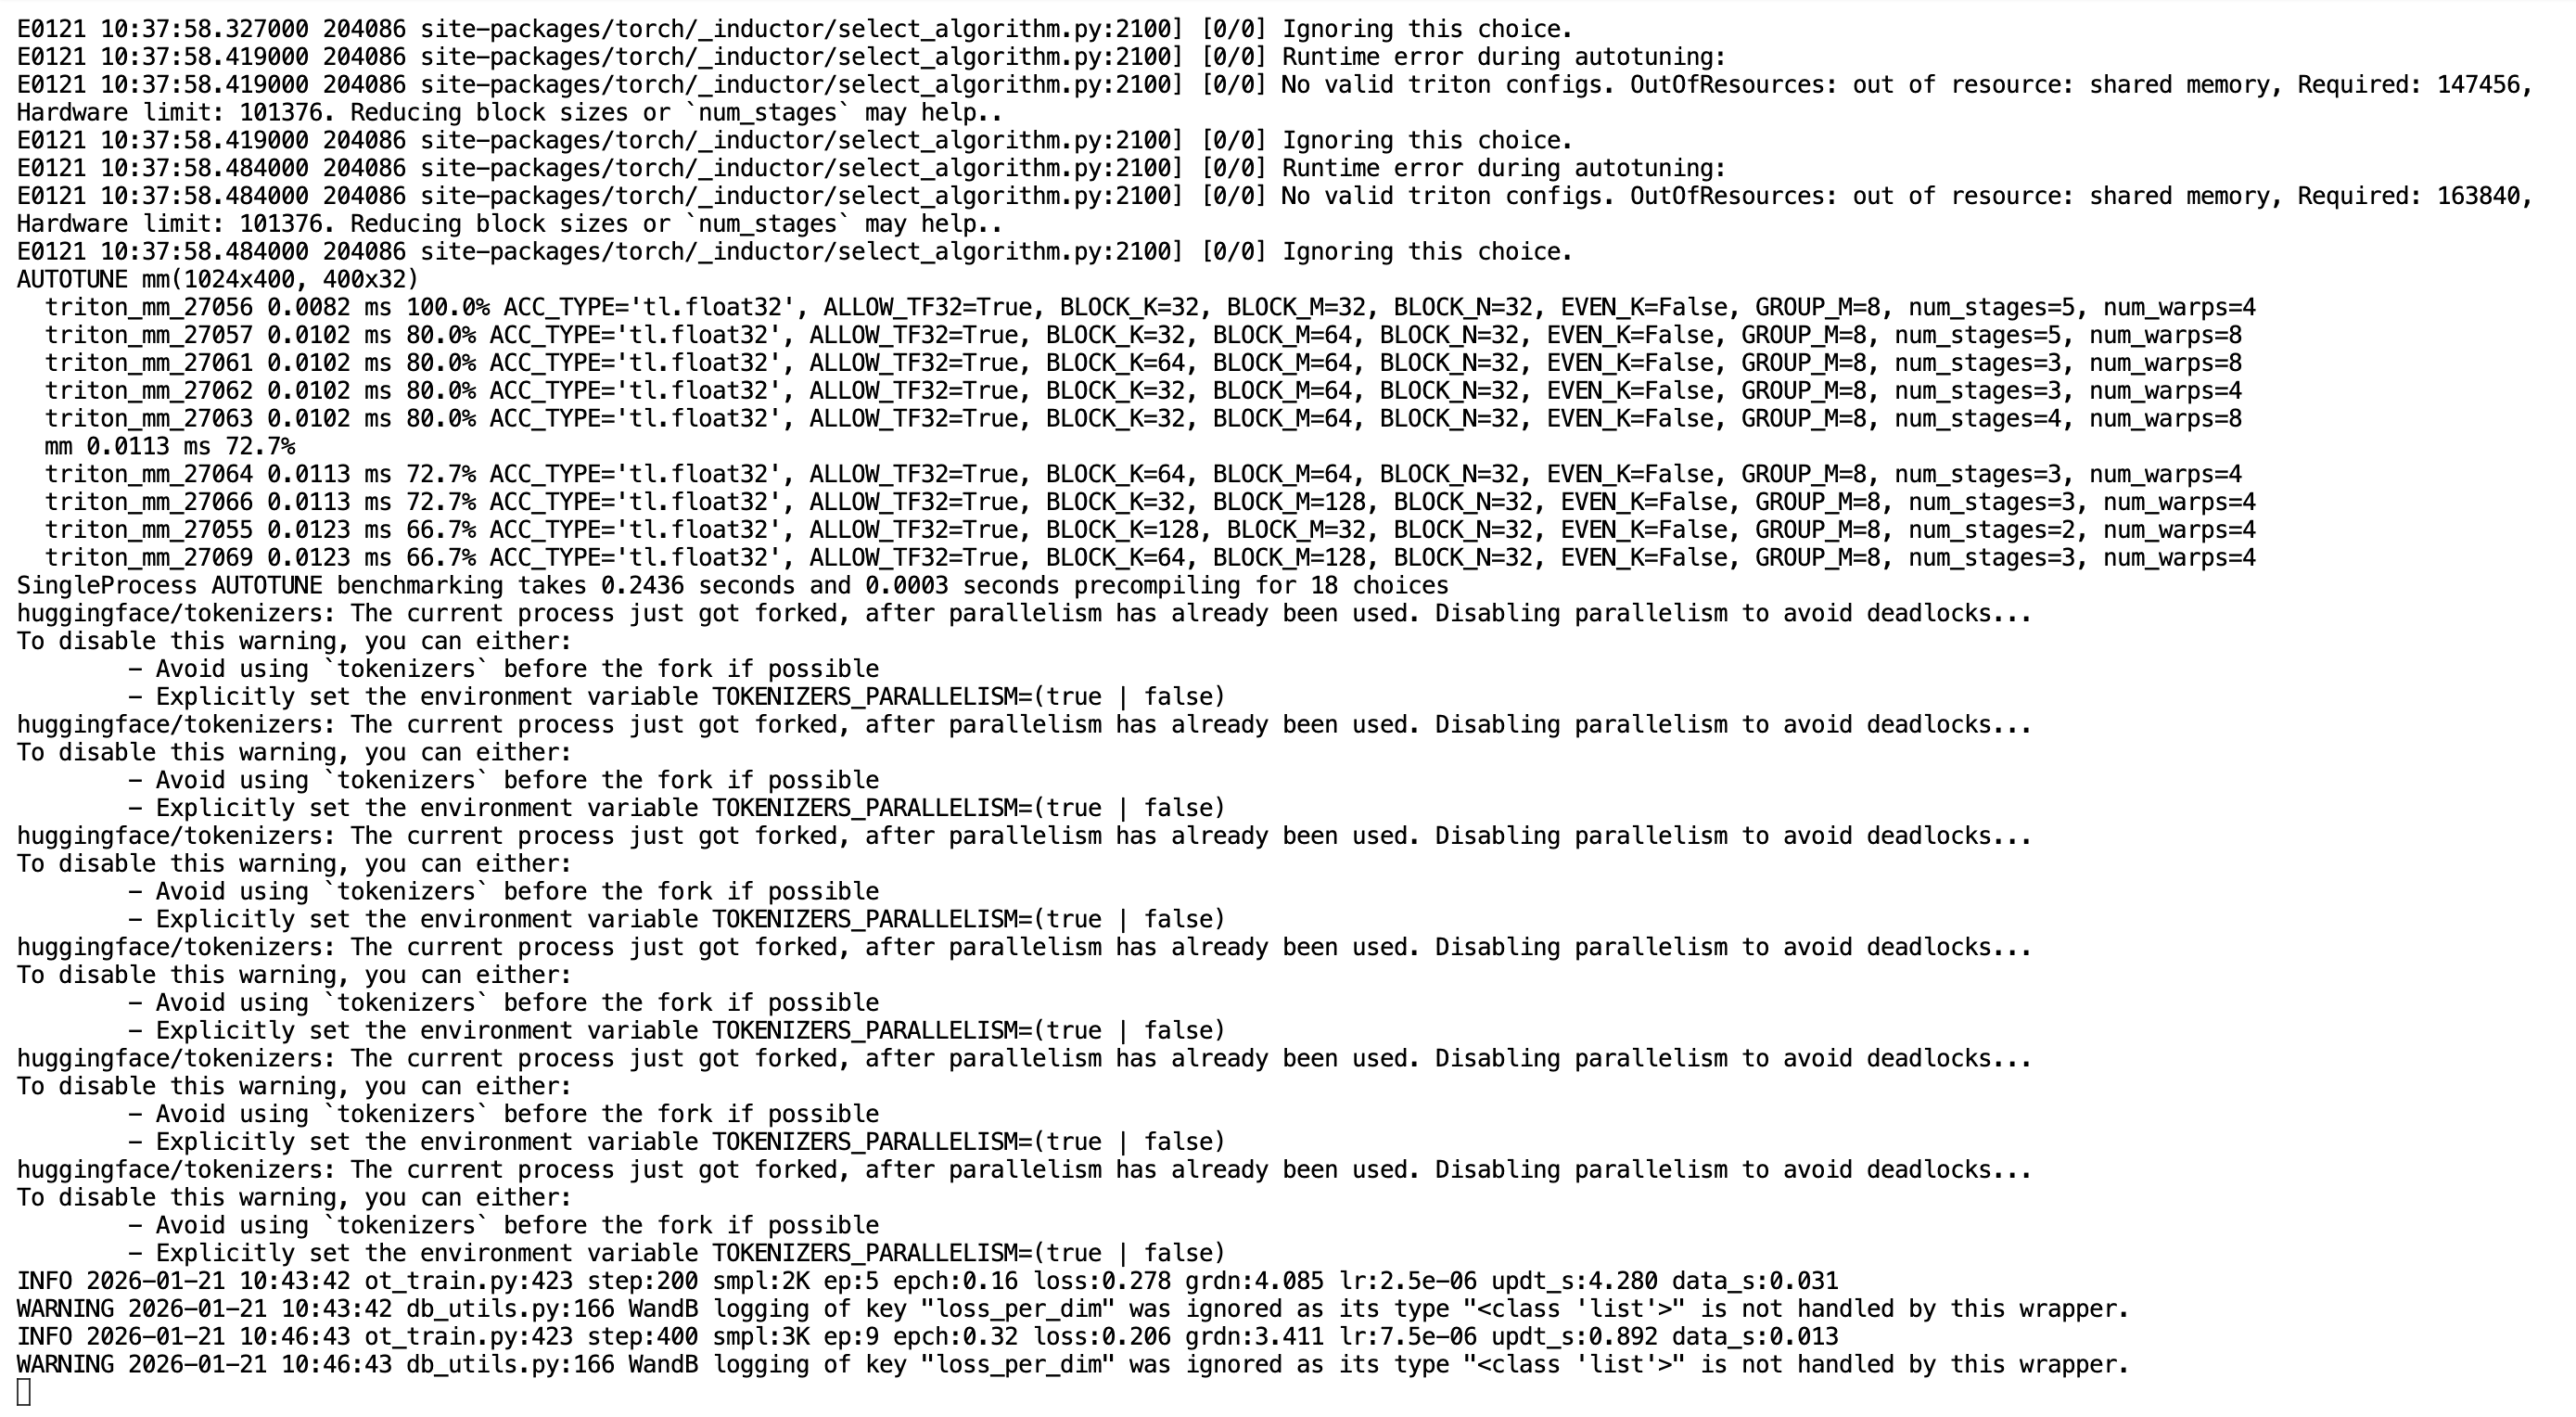
커맨드라인을 실행하고 20분이 지나야 학습이 정식으로 시작됩니다
모델 압축 파일은 약 5GB이고, 압축을 풀면 7GB입니다