완제품 조립
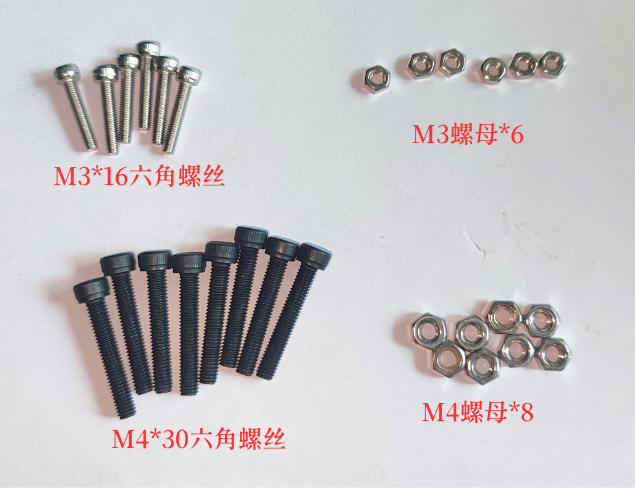
부품 목록
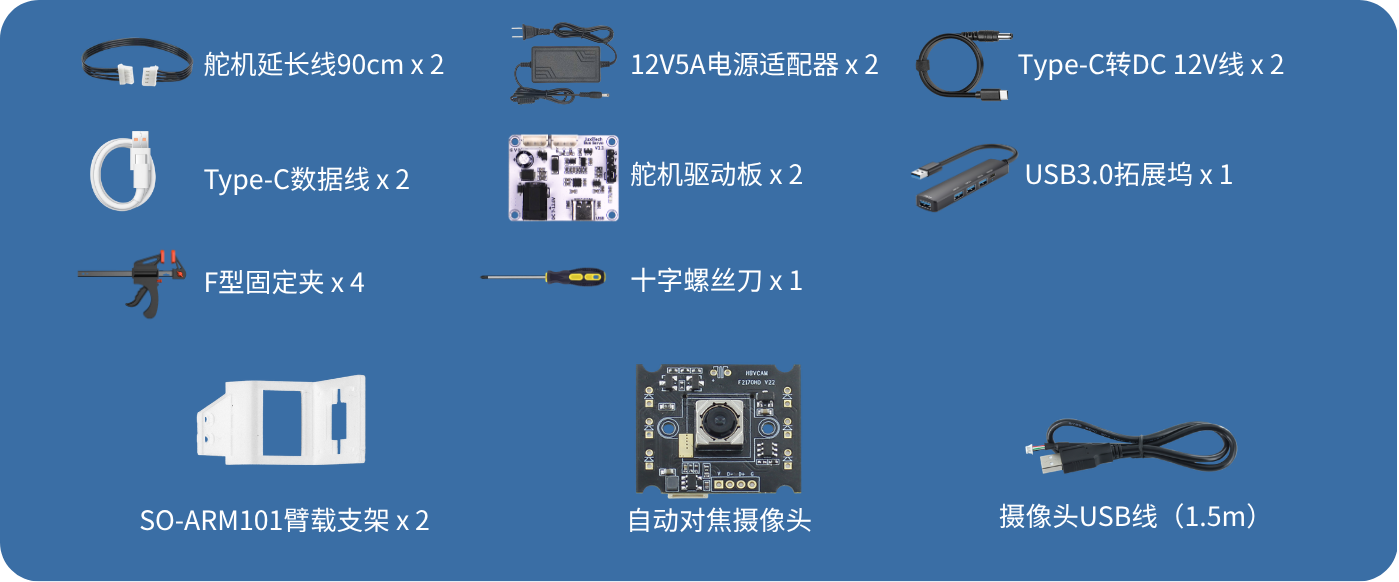
섀시 카 설치
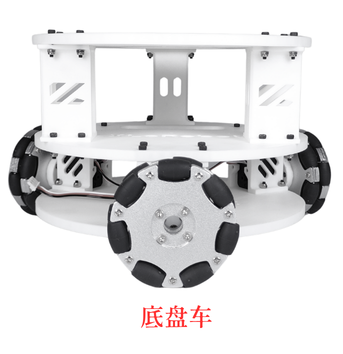
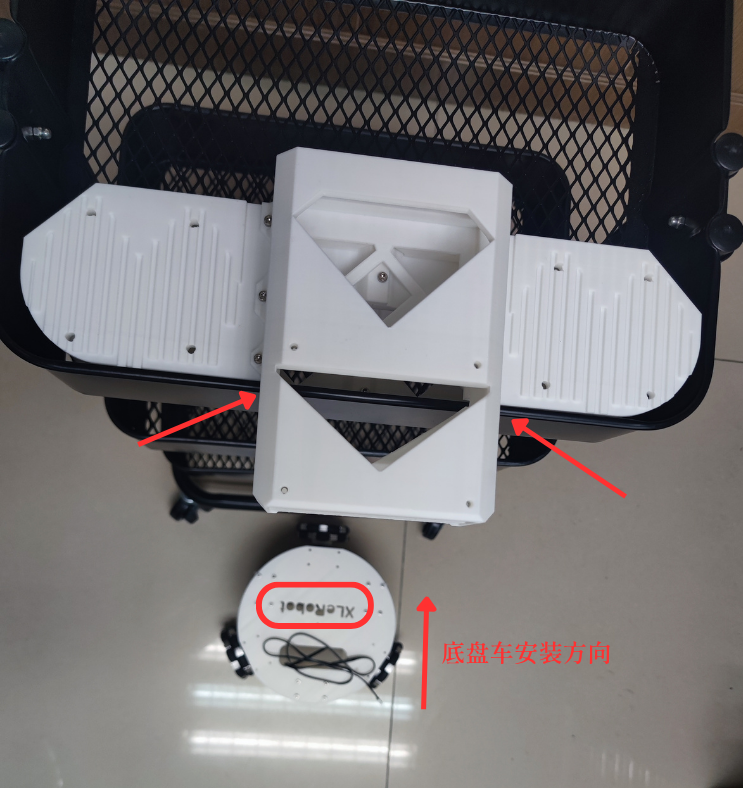
1、섀시 카를 카트 바로 아래에 놓고, 섀시 카의 설치 방향에 주의합니다 (섀시의 “XLerobot” 글자를 확인)
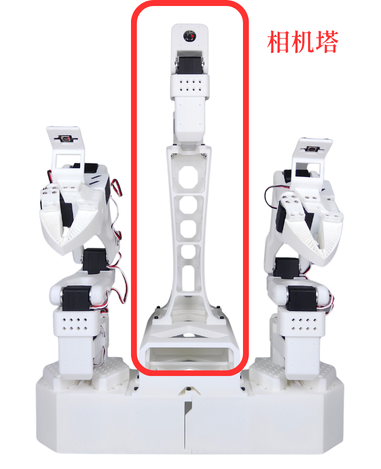
카메라 타워 베이스와 섀시 카의 설치 위치는 그림과 같습니다
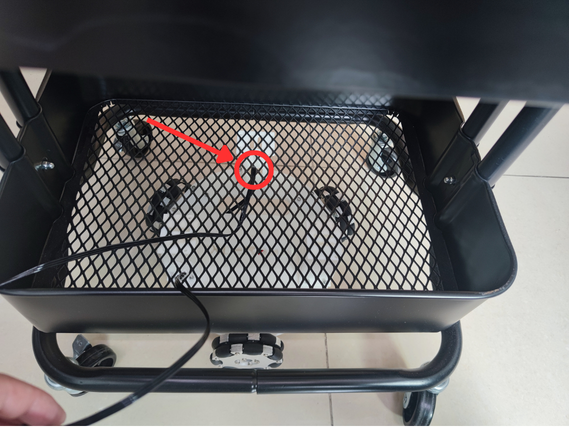
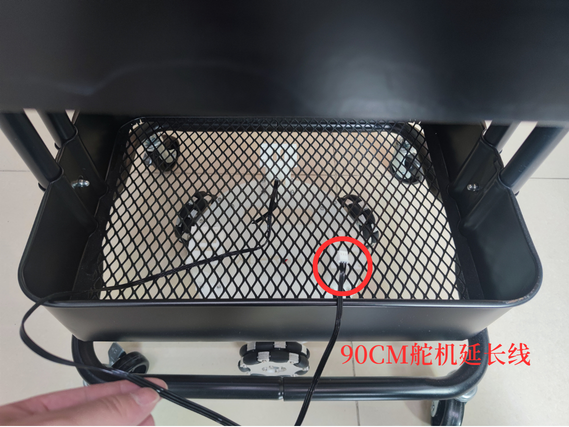
2、90CM 서보 연장 케이블 을 카트의 금속 메시에 통과시킵니다
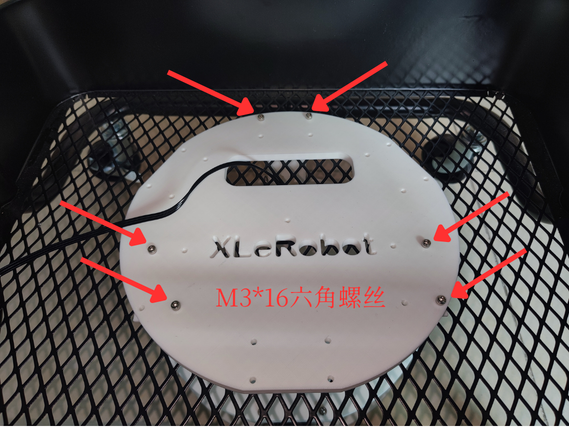
3、6 개의 M3*16 육각 나사 와 6 개의 M3 너트 로 섀시 카를 카트 하단에 고정합니다
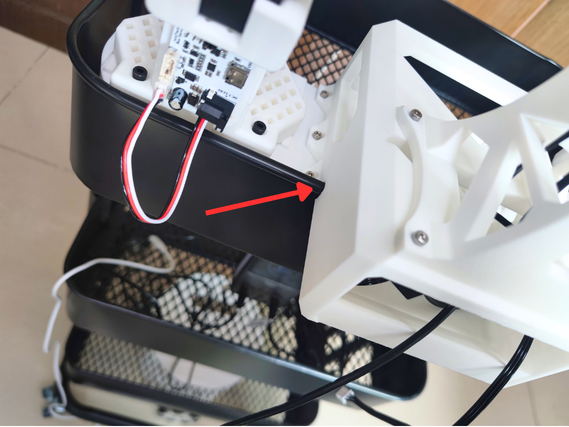
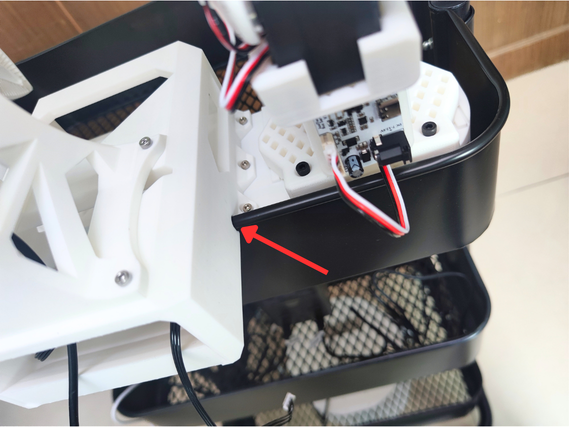
카메라 타워 베이스 설치
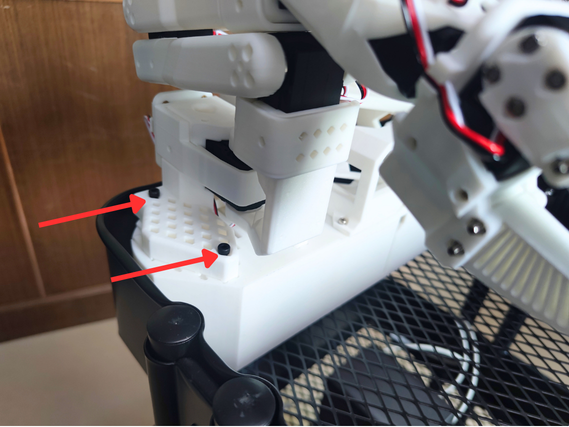
두 화살표가 가리키는 홈 에 주의하여, 카트 하층의 가장자리에 걸어 고정합니다
SO-ARM101 팔로워 암 고정
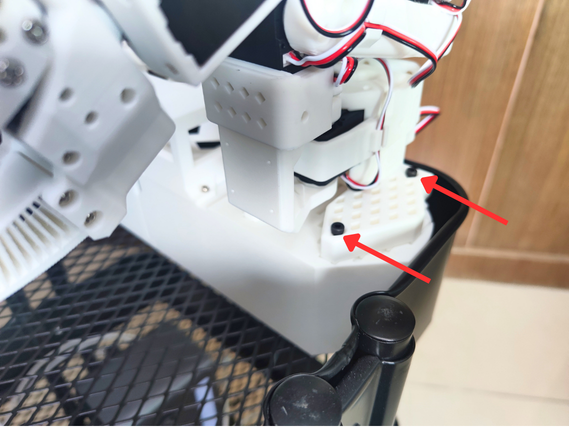
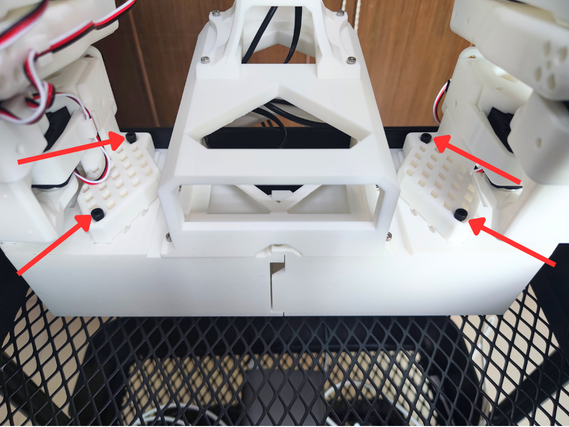
8 개의 ** M4*30 육각 나사** 와 8 개의 M4 너트 로 두 개의 팔로워 암을 카메라 타워 베이스 에 고정합니다
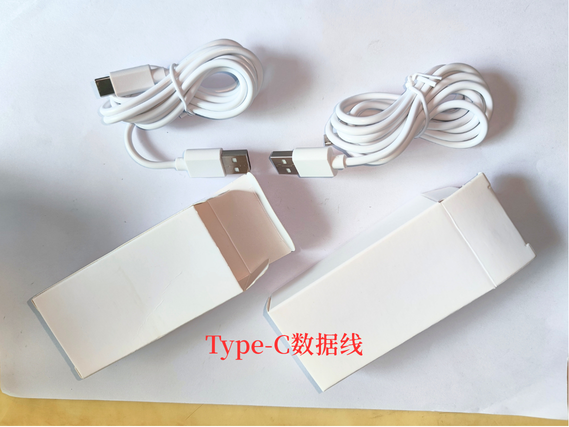
데이터 케이블을 서보 드라이버 보드에 연결
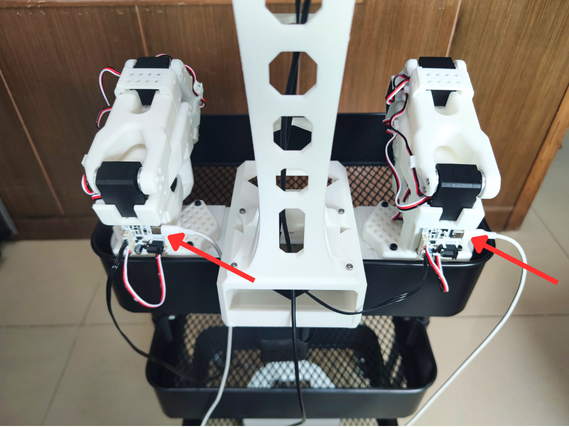
전원 케이블을 서보 드라이버 보드에 연결
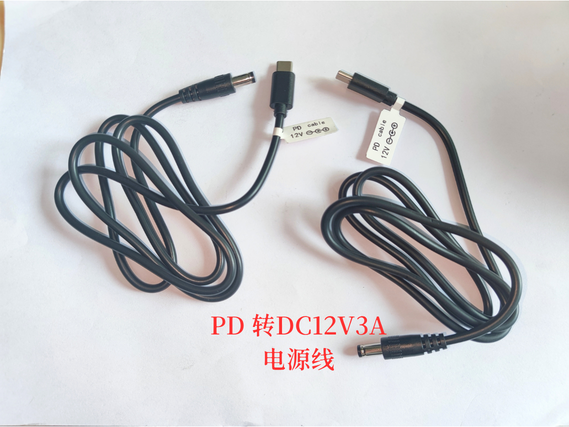
PD to DC12V3A 전원 케이블
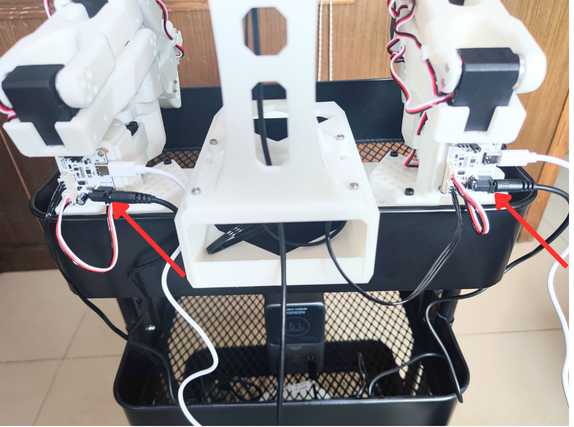
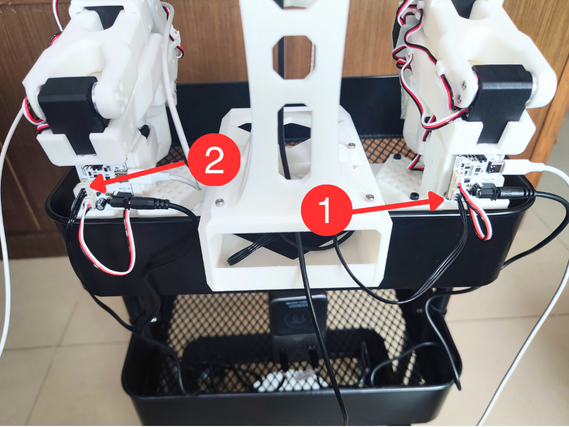
서보 배선
1、카메라 타워의 90Cm 서보 연장 케이블 을 오른쪽 서보 드라이버 보드 ① 에 연결합니다
2、90CM 서보 연장 케이블 이 두 층의 금속 메시 를 통과하여 왼쪽 서보 드라이버 보드 ② 에 연결됩니다
카메라를 호스트 컨트롤러에 연결
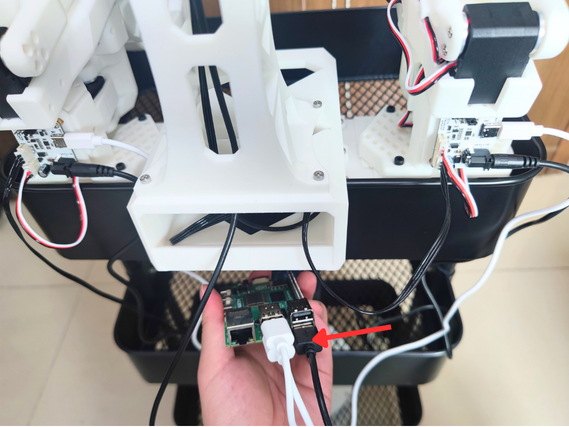
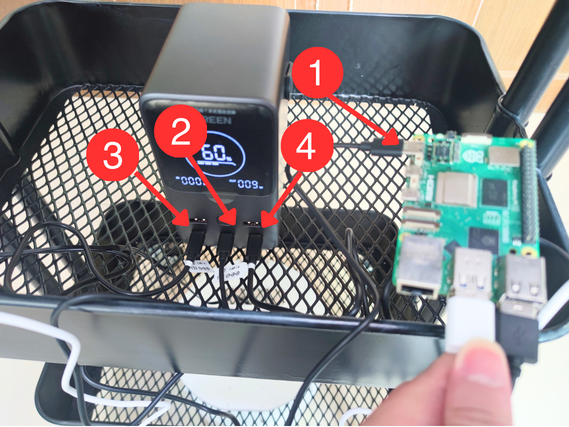
보조 배터리 배선 개략도
보조 배터리, Raspberry Pi, PD 5V5A Raspberry Pi 전원 케이블은 별도로 구매해야 합니다!
①PD 5V5A Raspberry Pi 전원 케이블
②Raspberry Pi 전원 커넥터
③왼쪽 서보 드라이버 보드 PD to DC12V3A 전원 케이블 커넥터
④오른쪽 서보 드라이버 보드 PD to DC12V3A 전원 케이블 커넥터