

Arduino와 Python 예제
이 페이지는 AmazingHand-main/ArduinoExample/과 AmazingHand-main/PythonExample/의 공식 예제와 배선 요점을 정리합니다.
Arduino 예제
준비 작업
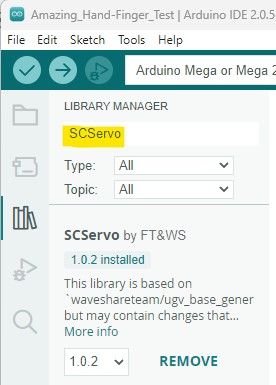
- Arduino IDE의 라이브러리 관리자에서 SCServo 라이브러리를 설치합니다.
- Feetech FD 디버깅 도구(
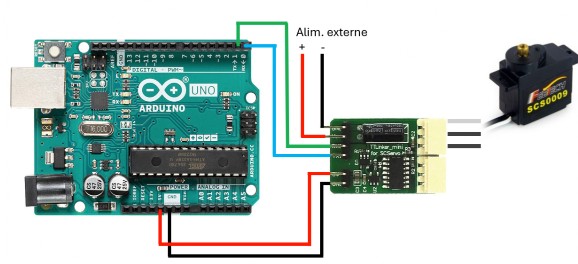
feetech debug tool)로 서보 ID를 설정합니다. - Arduino와 TTL Linker 사이는 RX/TX 교차 연결합니다.
Link 모드: 서보 ID 변경
- 먼저 Arduino에
Blink예제를 업로드합니다. - Link 모드로 배선하고 Feetech 소프트웨어를 열어 ID를 수정합니다.
Control 모드: Arduino로 서보 제어
사용자 정의 프로그램을 업로드한 뒤 Control 모드로 배선합니다:
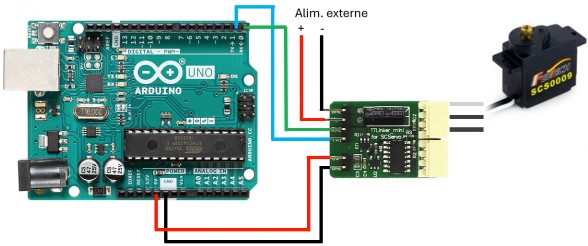
- Arduino Uno(시리얼 포트 하나): 그림과 같이 소프트웨어 시리얼/지정 핀 사용.
- Arduino Mega: RX1 / TX1(19 / 18) 사용.
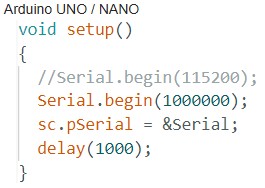
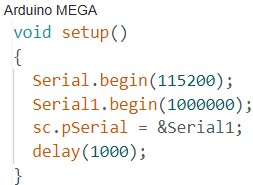
핀 번호, 라이브러리 버전, TTL Linker 방향은 실제 보드 실크스크린 기준입니다; ID 변경 전에 버스 전원과 공통 접지를 확인하세요.
Python 예제
AmazingHand-main/PythonExample/은 기본 스크립트 4개를 제공합니다:
| 스크립트 | 역할 |
|---|---|
AmazingHand_Demo.py | 한 손 기본 데모: 버스 연결, 동작 실행 |
AmazingHand_Demo_Both.py | 양손 데모 |
AmazingHand_FingerTest.py | 손가락별 테스트 |
AmazingHand_Hand_FingerMiddlePos.py | 손가락 중간 위치 캘리브레이션 |
사용 전:
- Feetech 소프트웨어로 서보 ID 설정(오른손 1–8, 왼손 11–18).
pyserial설치, 스크립트 내 시리얼 포트명/보드레이트를 수정한 뒤 실행.- 외부 서보 전원이 연결되고 버스 드라이버 보드와 공통 접지되었는지 확인.
공식 기본 예제입니다; 더 완전한 GUI/CLI는 SCS0009 데스크톱 제어 프로그램, TTL 배선과 중간 위치는 SCS0009 서보 디버깅과 캘리브레이션을 참고하세요.