

자주 발생하는 Bug 및 해결
카메라 획득 실패
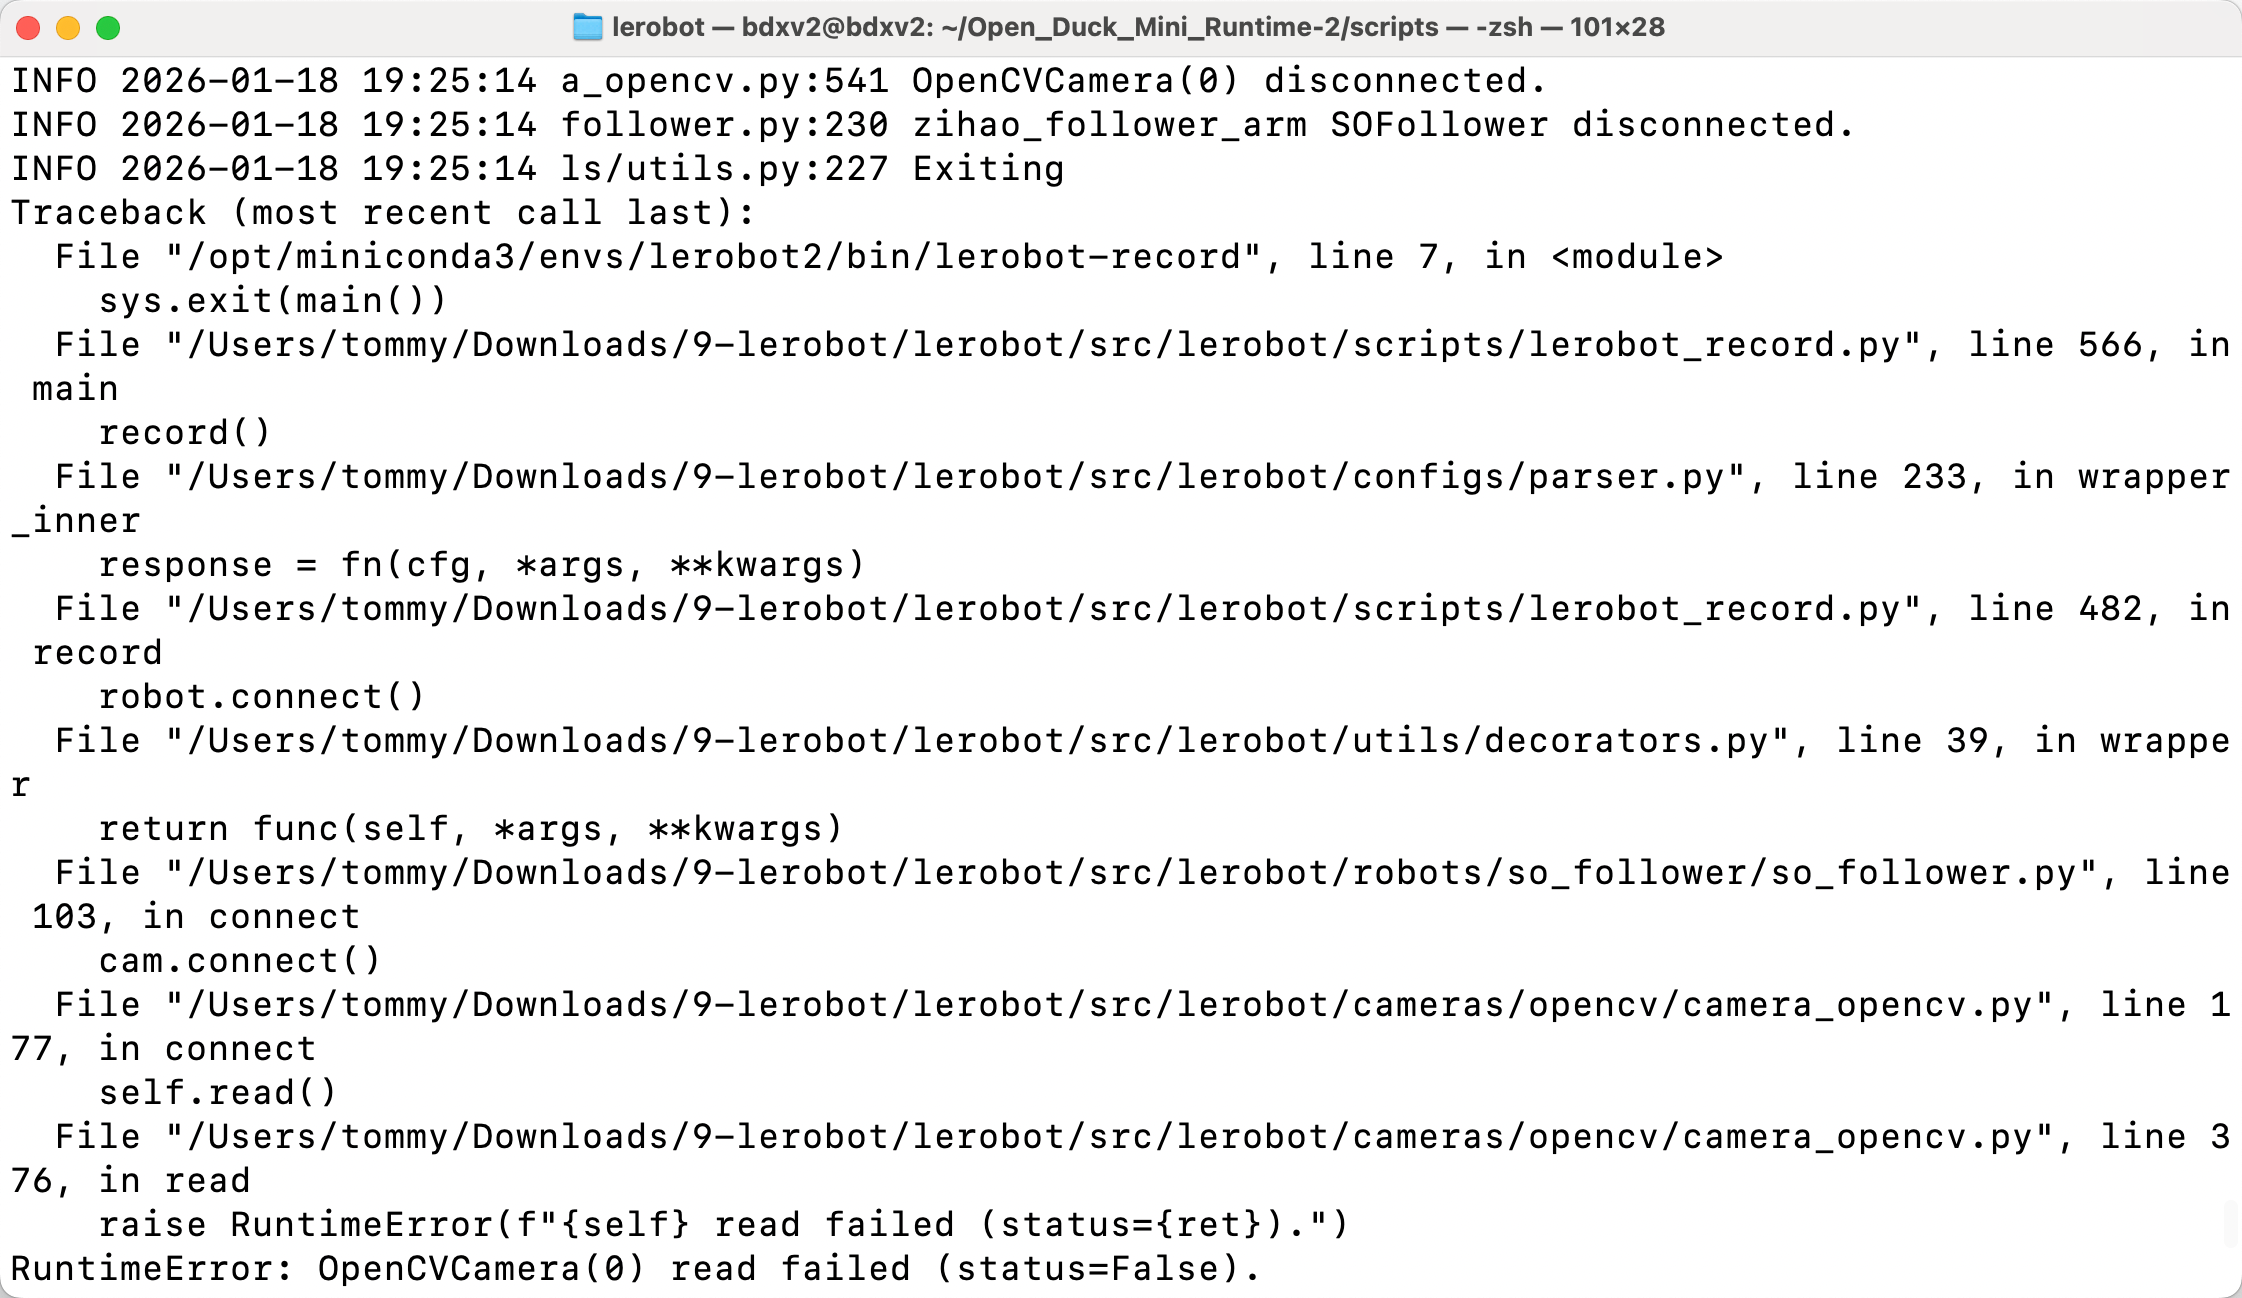
손목 카메라의 배선이 헐거운지 확인해 보세요. 특히 카메라에 가까운 쪽의 배선은 접촉 불량이 매우 잘 생깁니다
카메라 연결 끊김
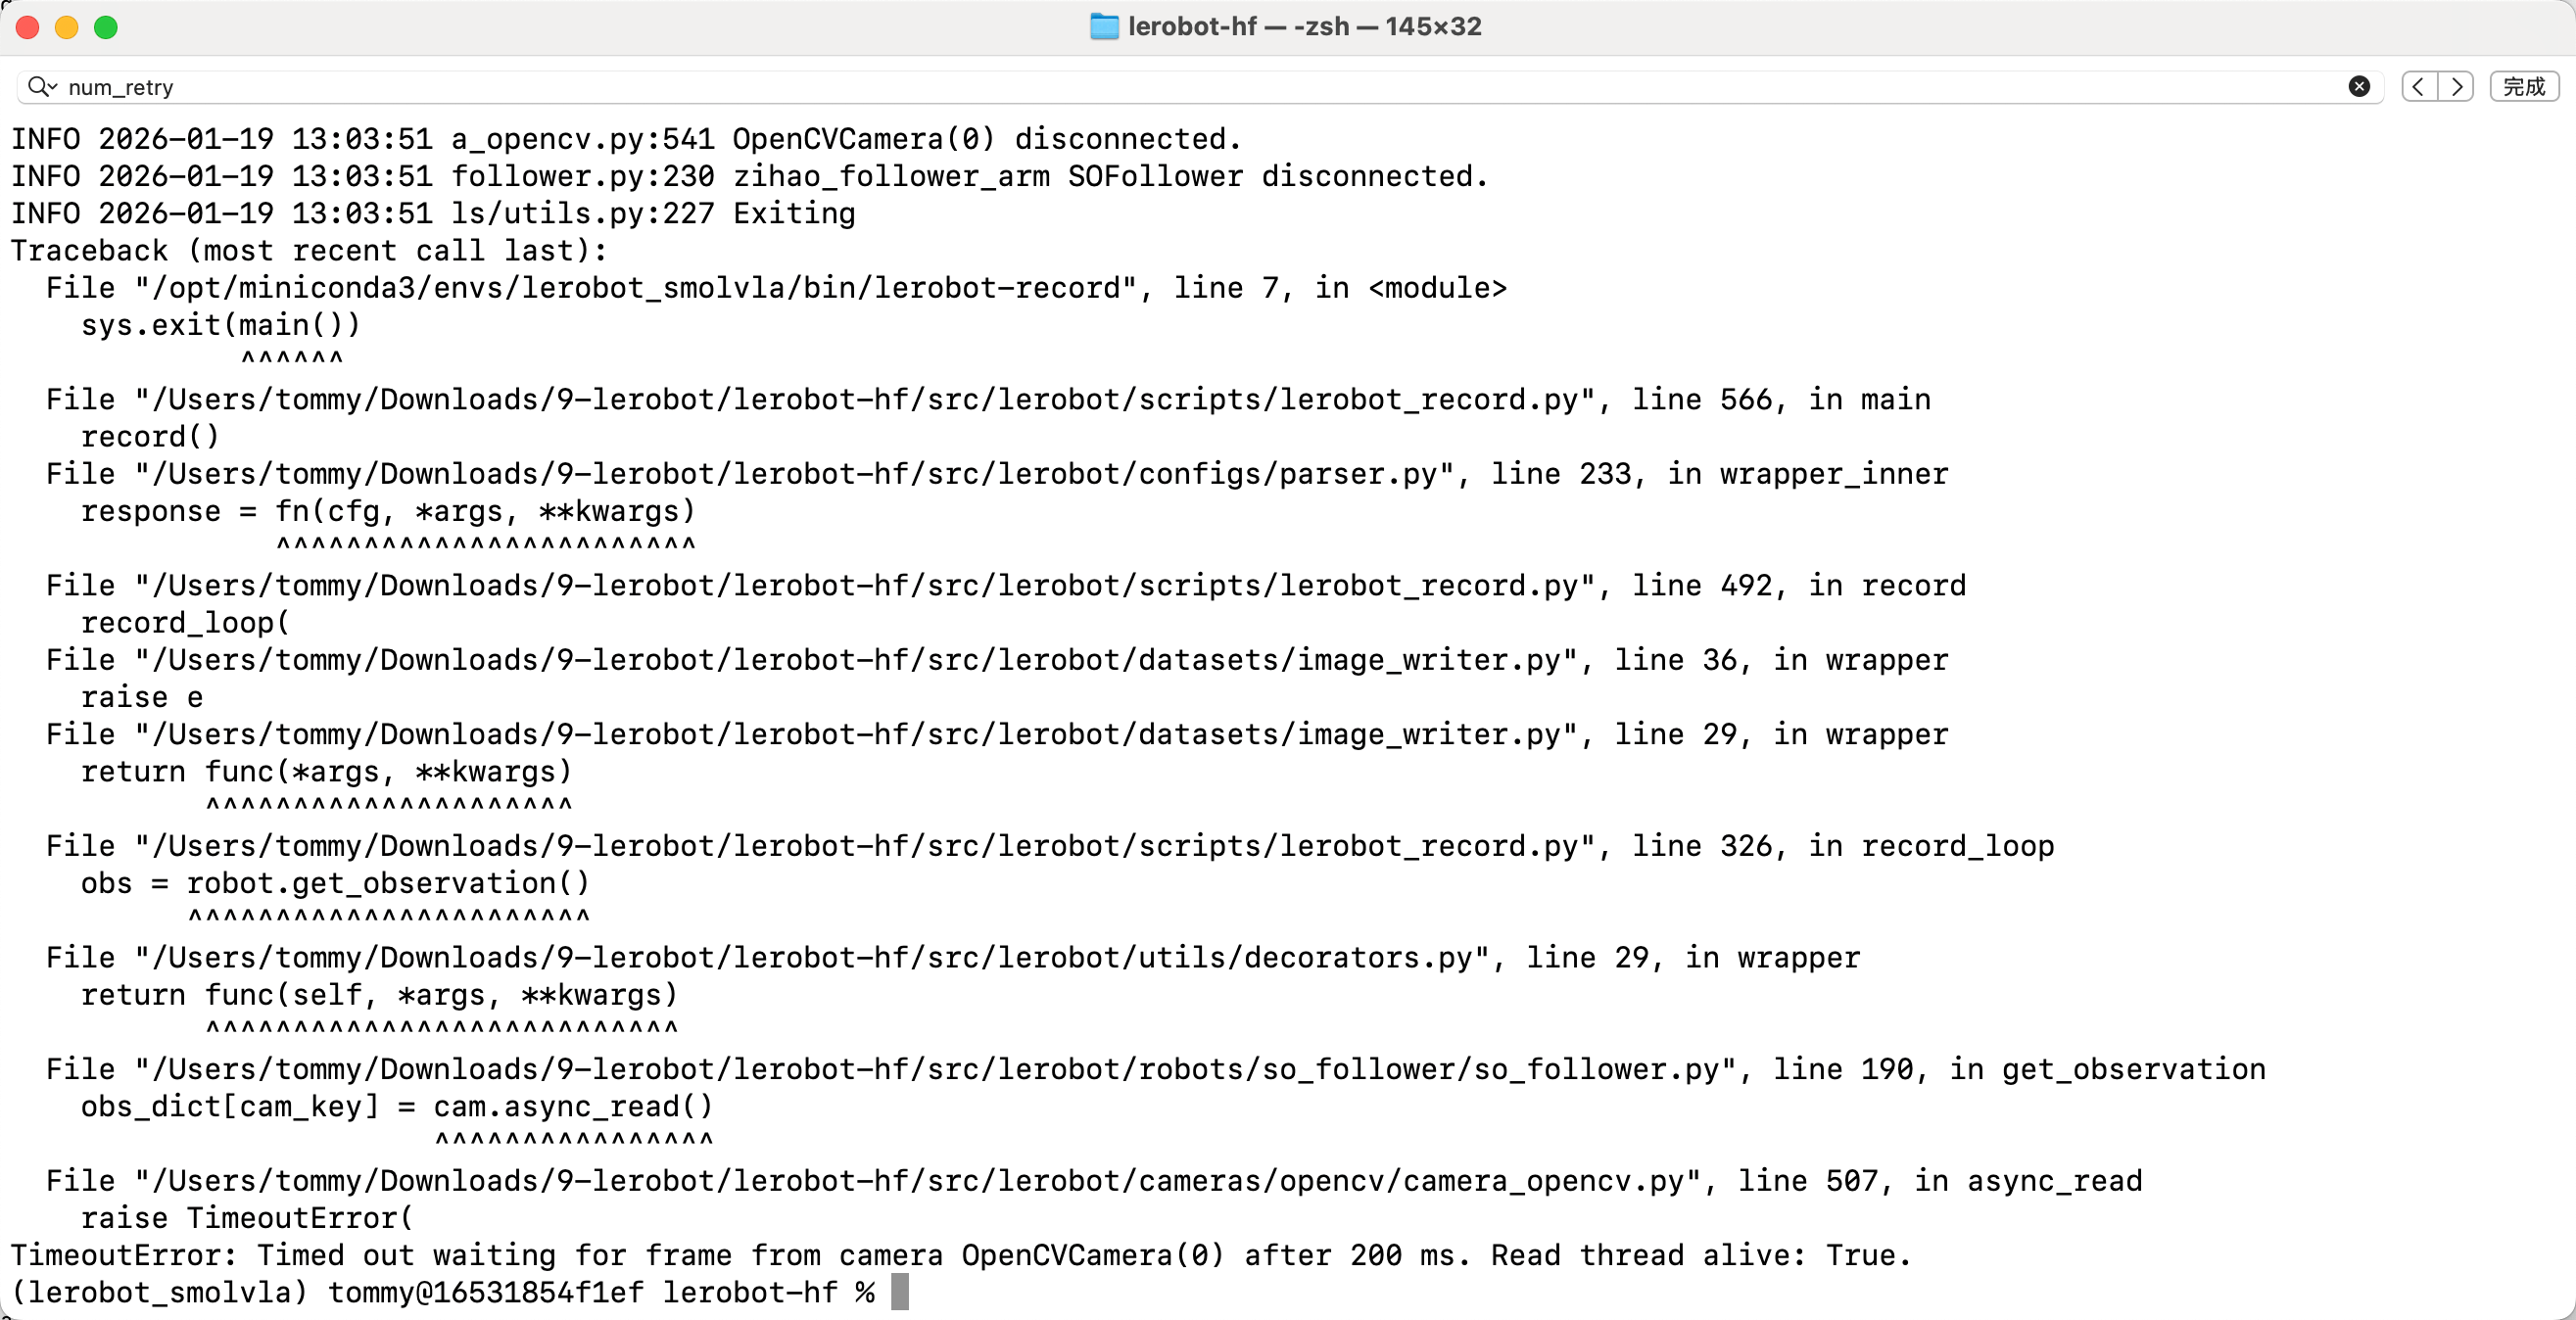
커맨드라인을 다시 시작해 보세요
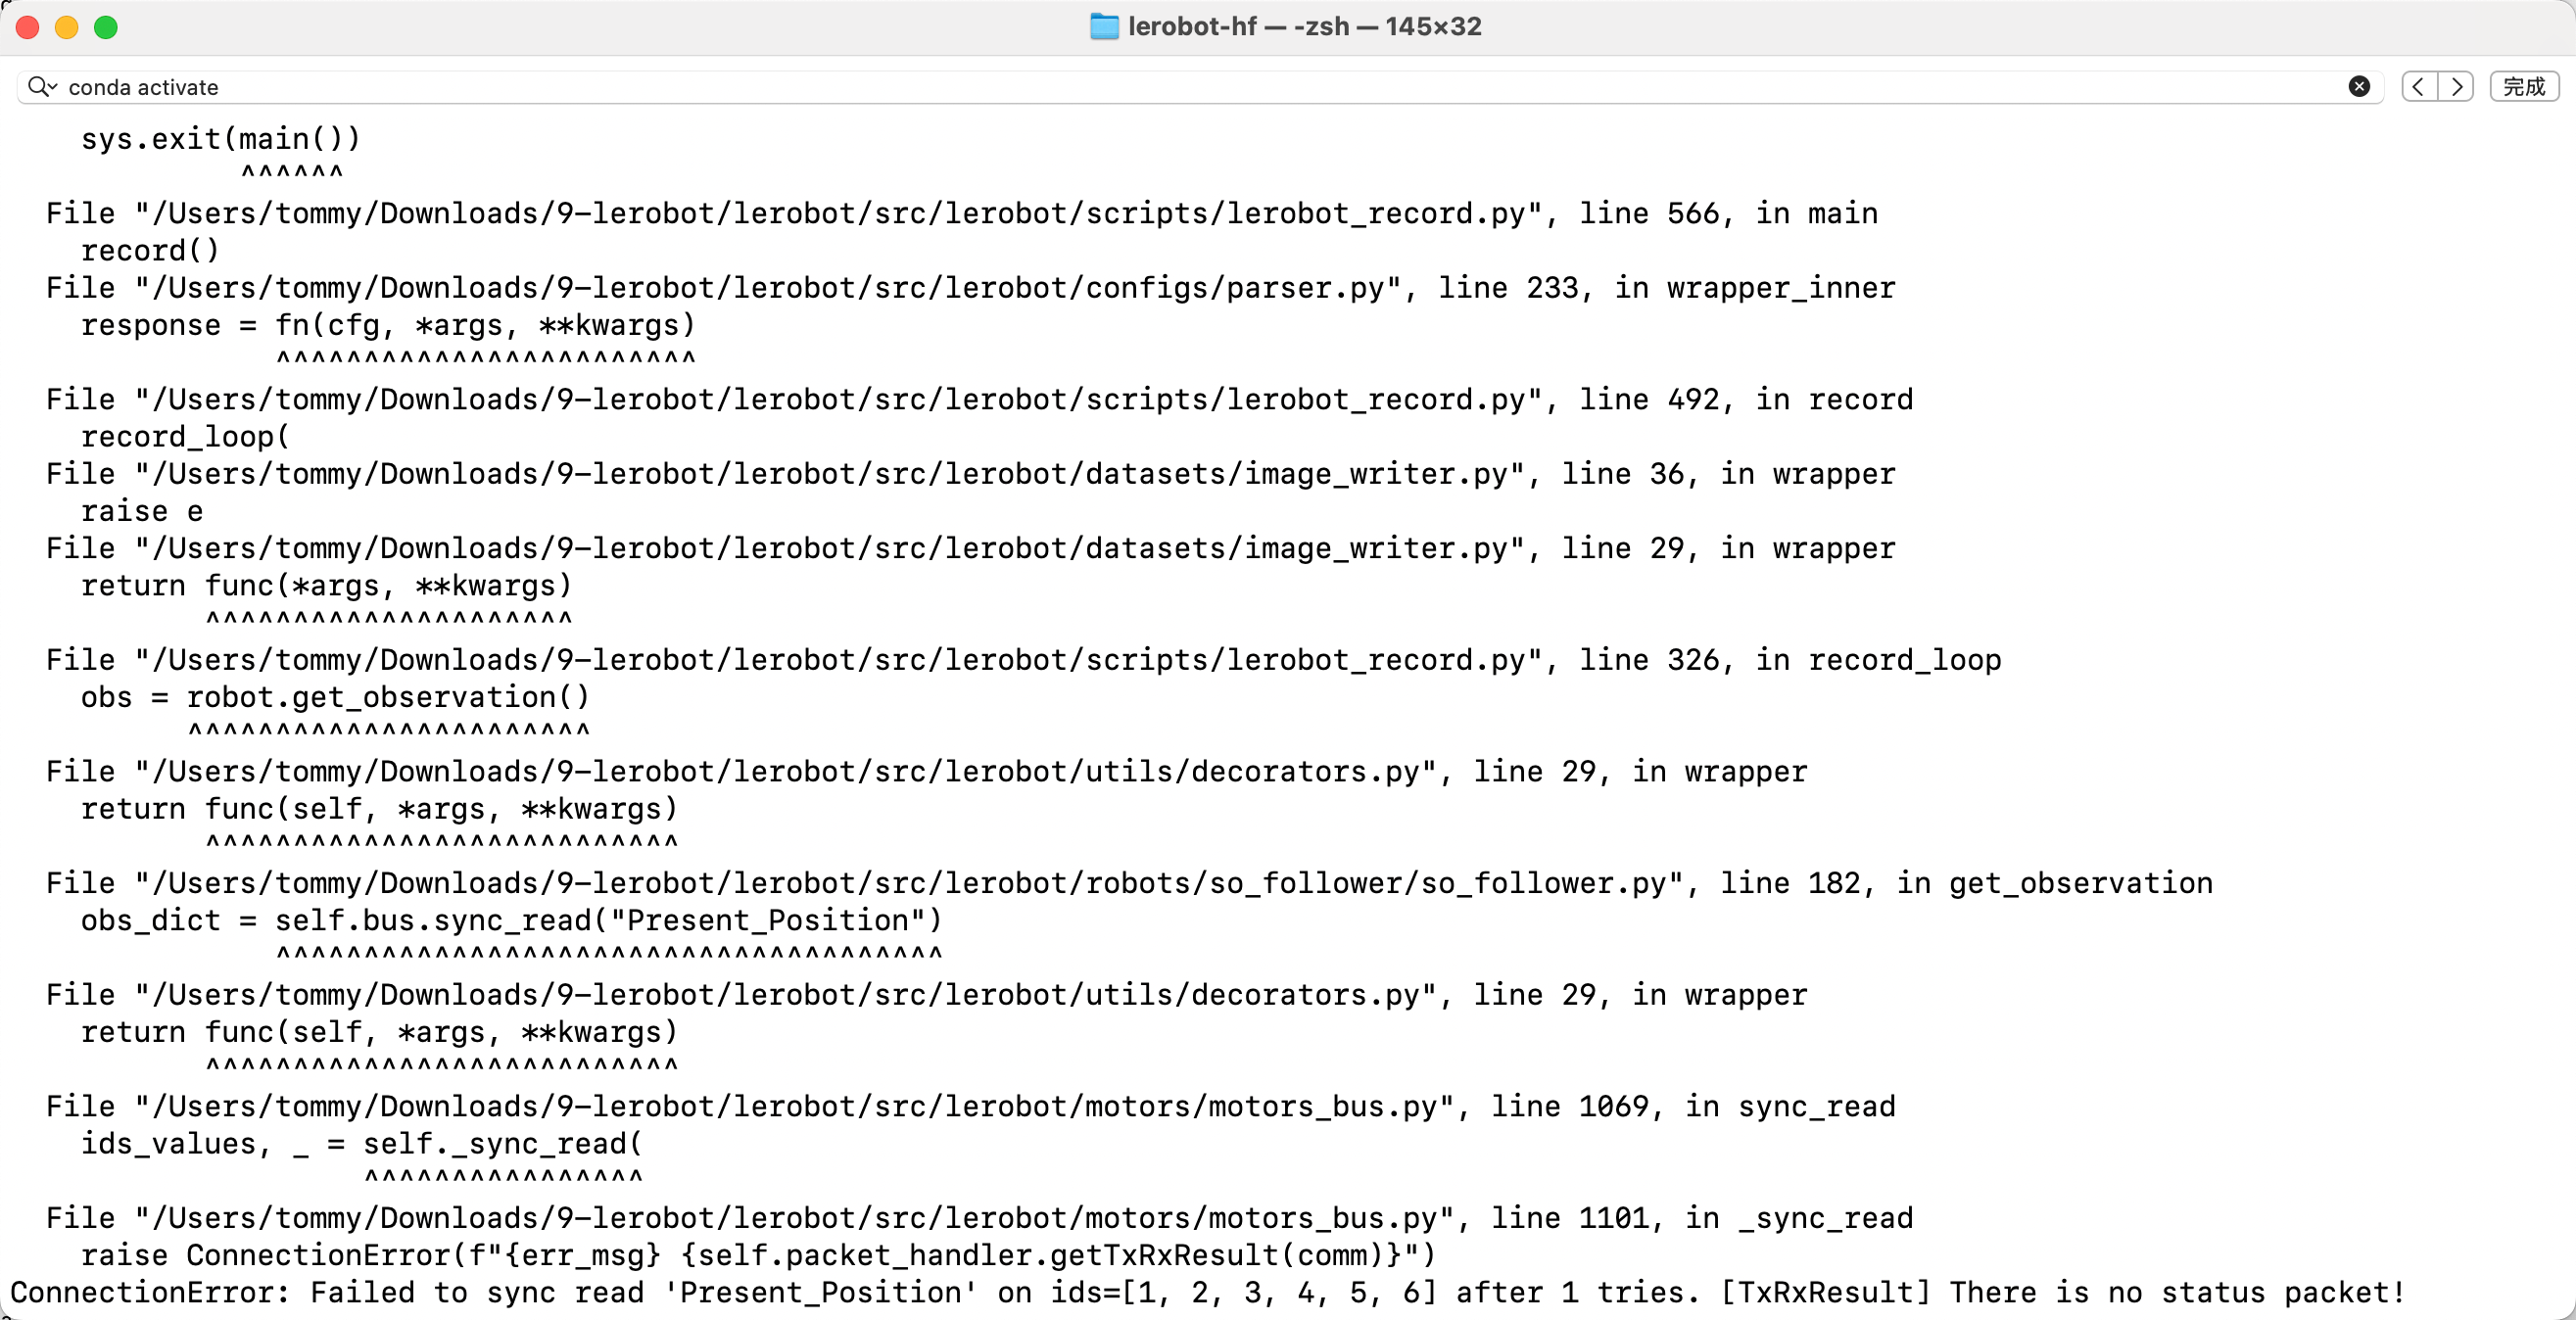
서보모터 통신 문제 1
ConnectionError: Failed to sync read 'Present_Position' on ids=[1, 2, 3, 4, 5, 6] after 1 tries. [TxRxResult] There is no status packet!
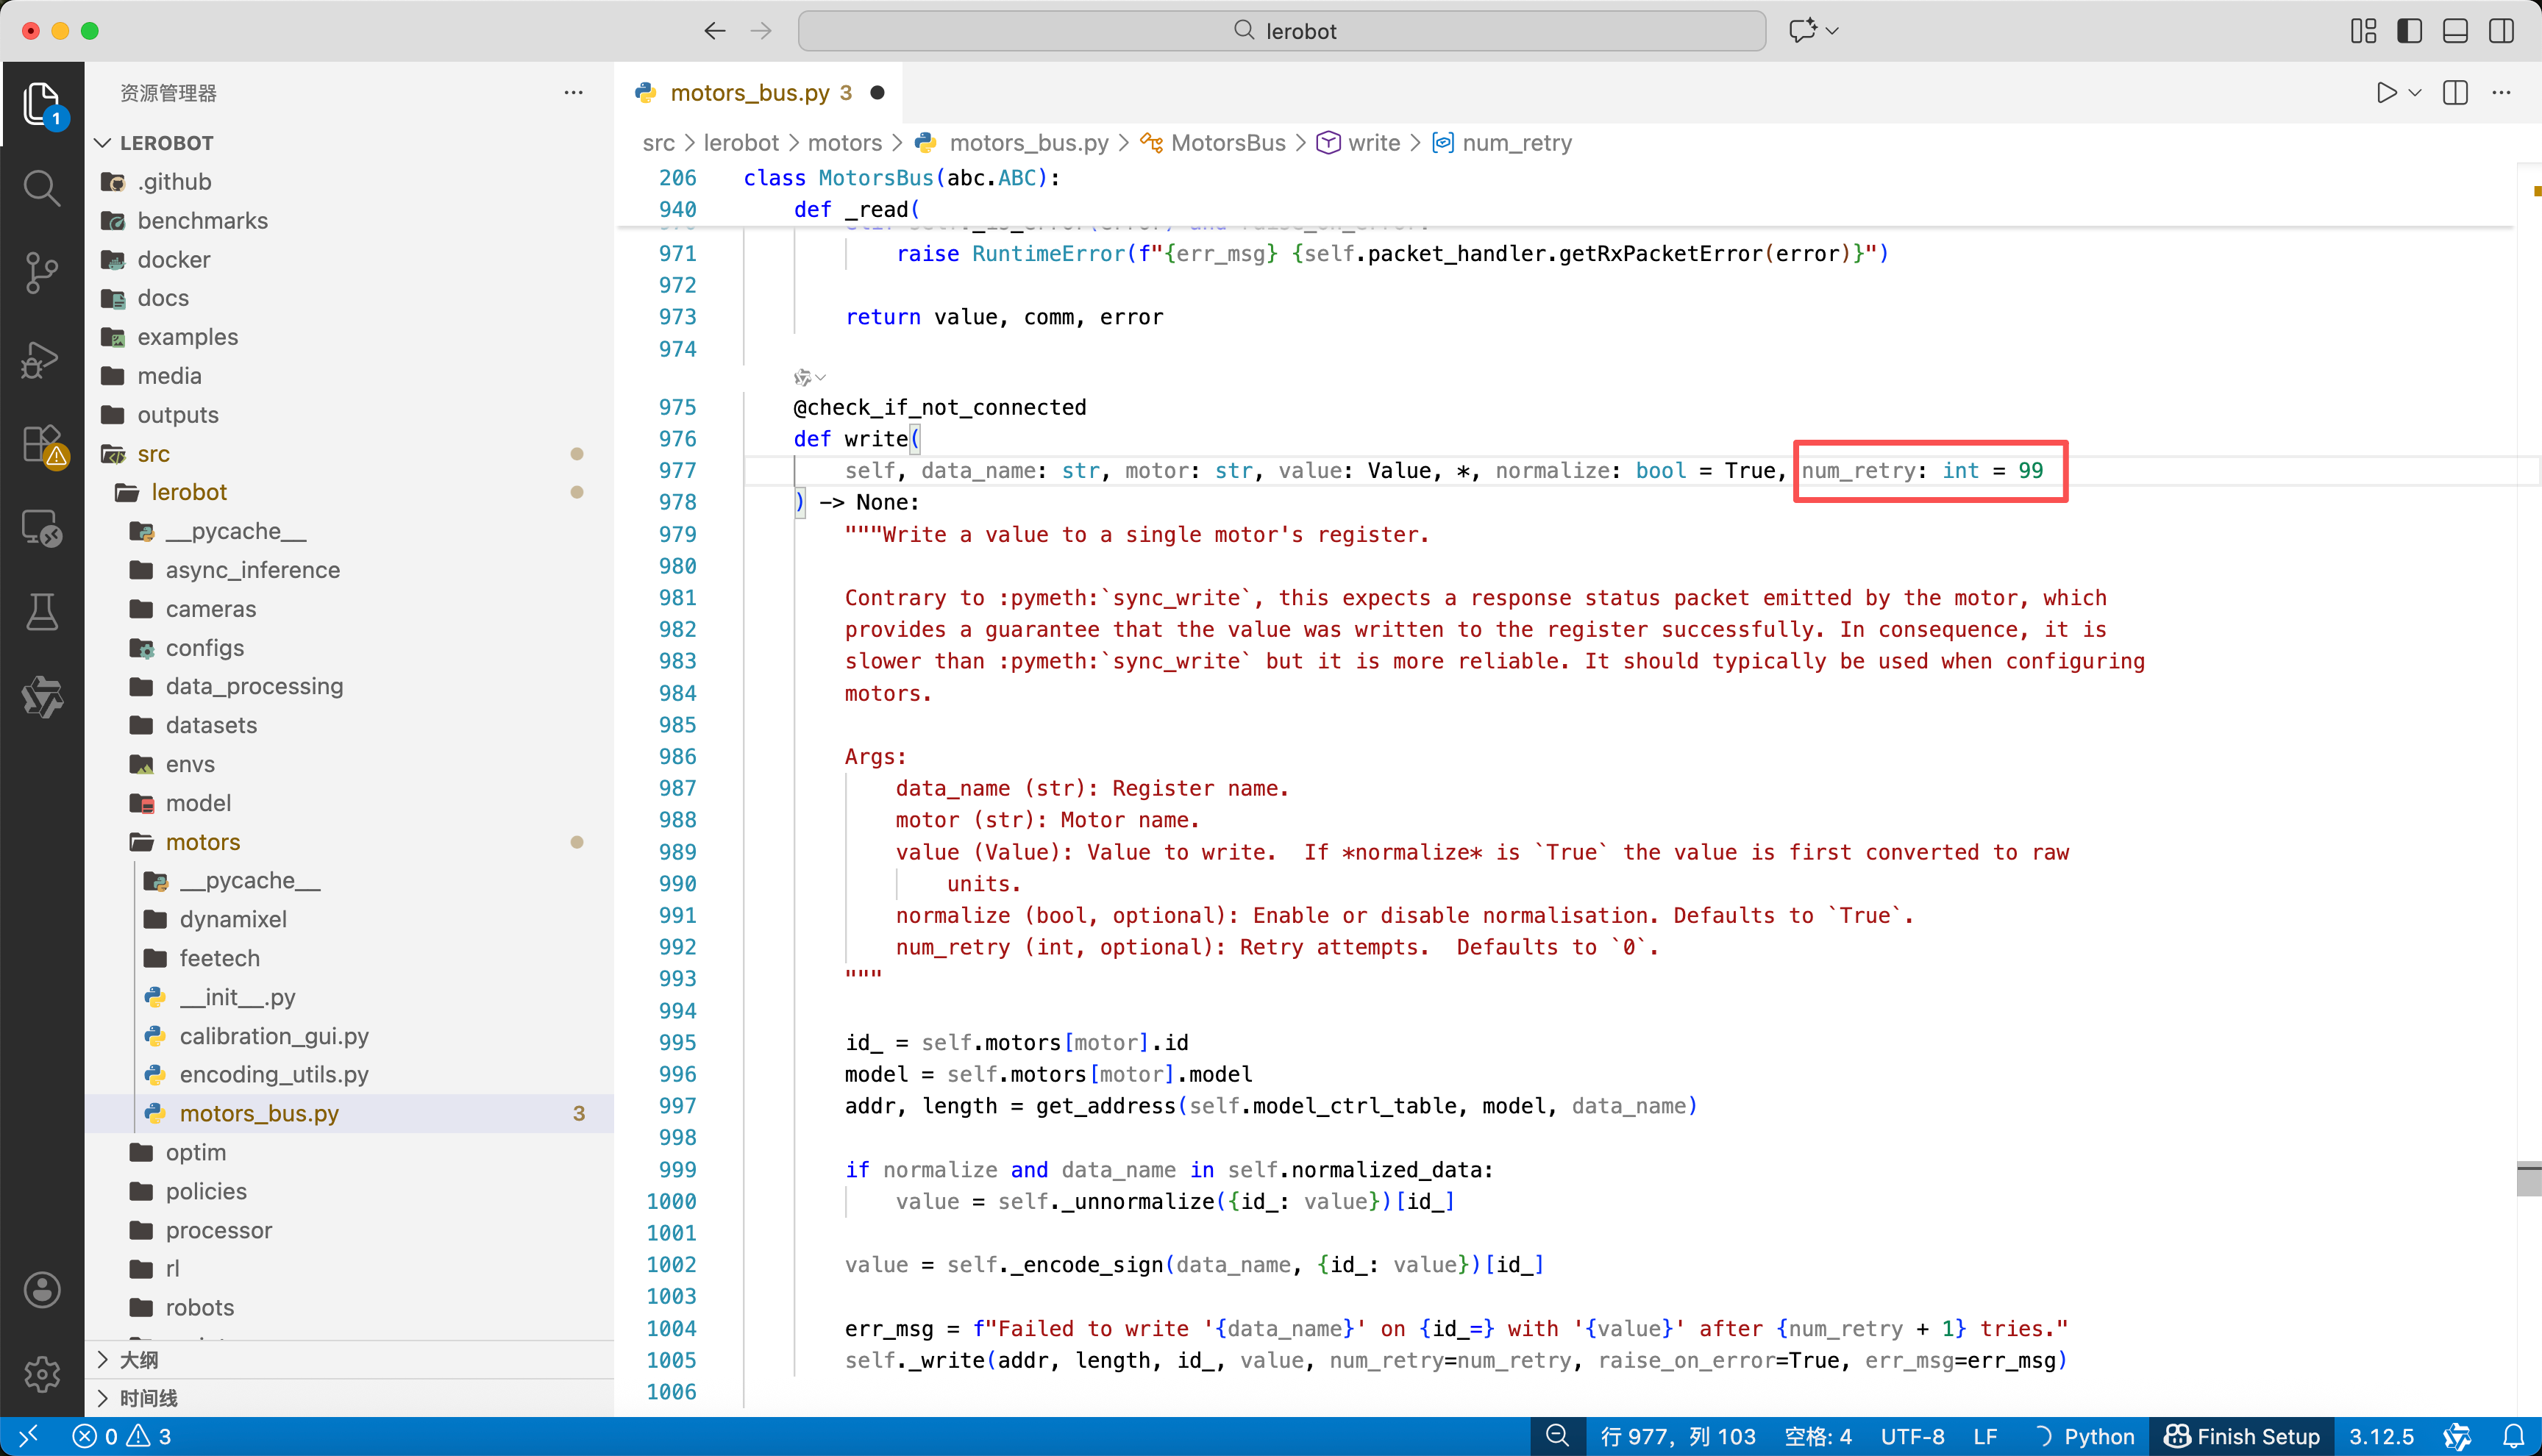
해결 방법: lerobot/src/lerobot/motors/motors_bus.py 코드 안의 모든 num_retry를 99로 바꿉니다. 특히 오류가 난 줄에 해당하는 것을 바꿉니다
서보모터 통신 문제 2
ConnectionError: Failed to write 'Torque_Enable' on id_=1 with '0' after 6 tries. [TxRxResult] There is no status packet!
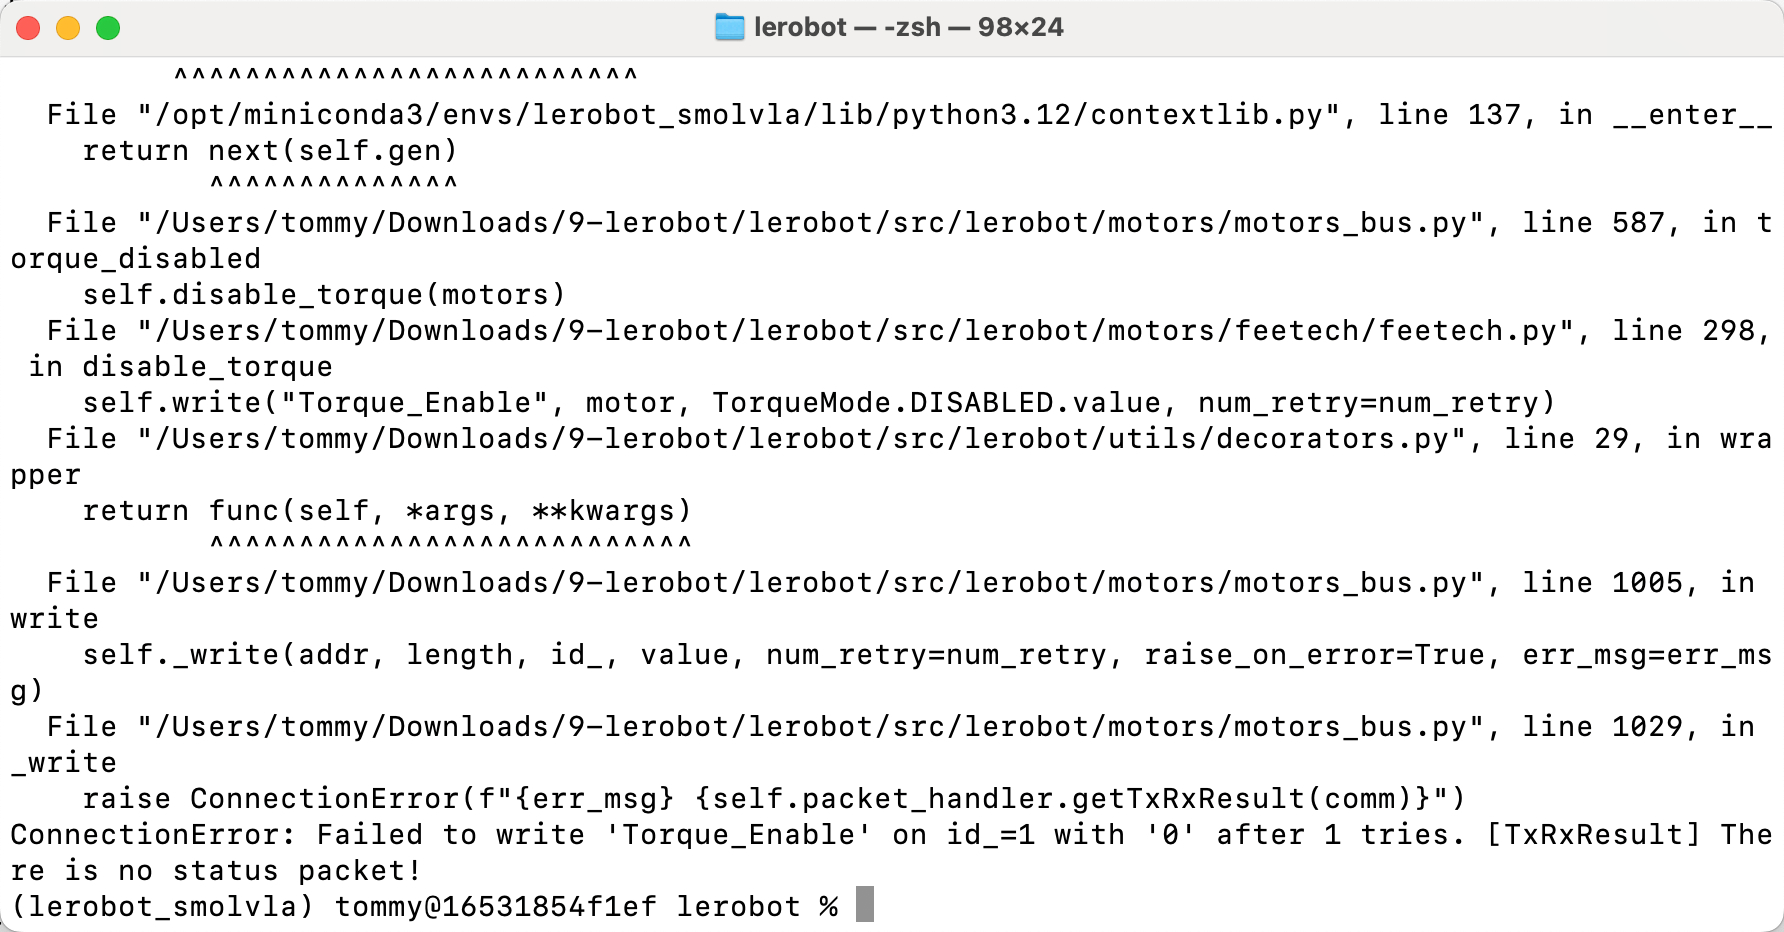
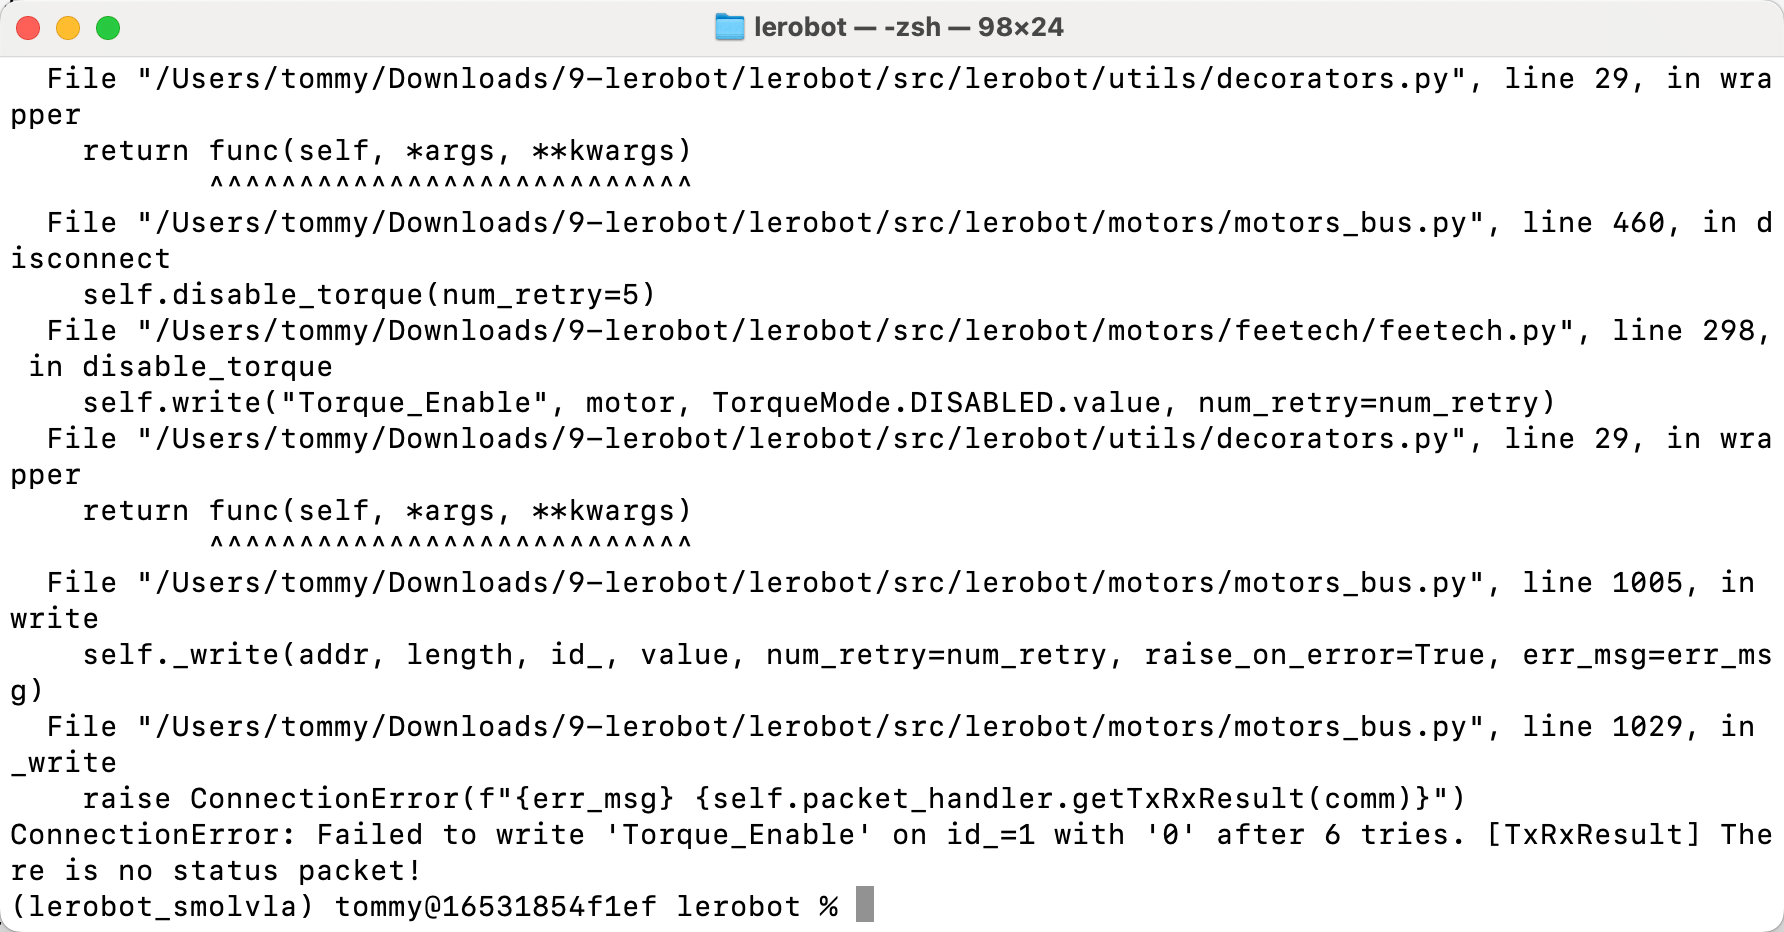
해결 방법: 로봇 암을 다시 캘리브레이션합니다