

Häufige Bugs und Lösungen
Kamerazugriff fehlgeschlagen
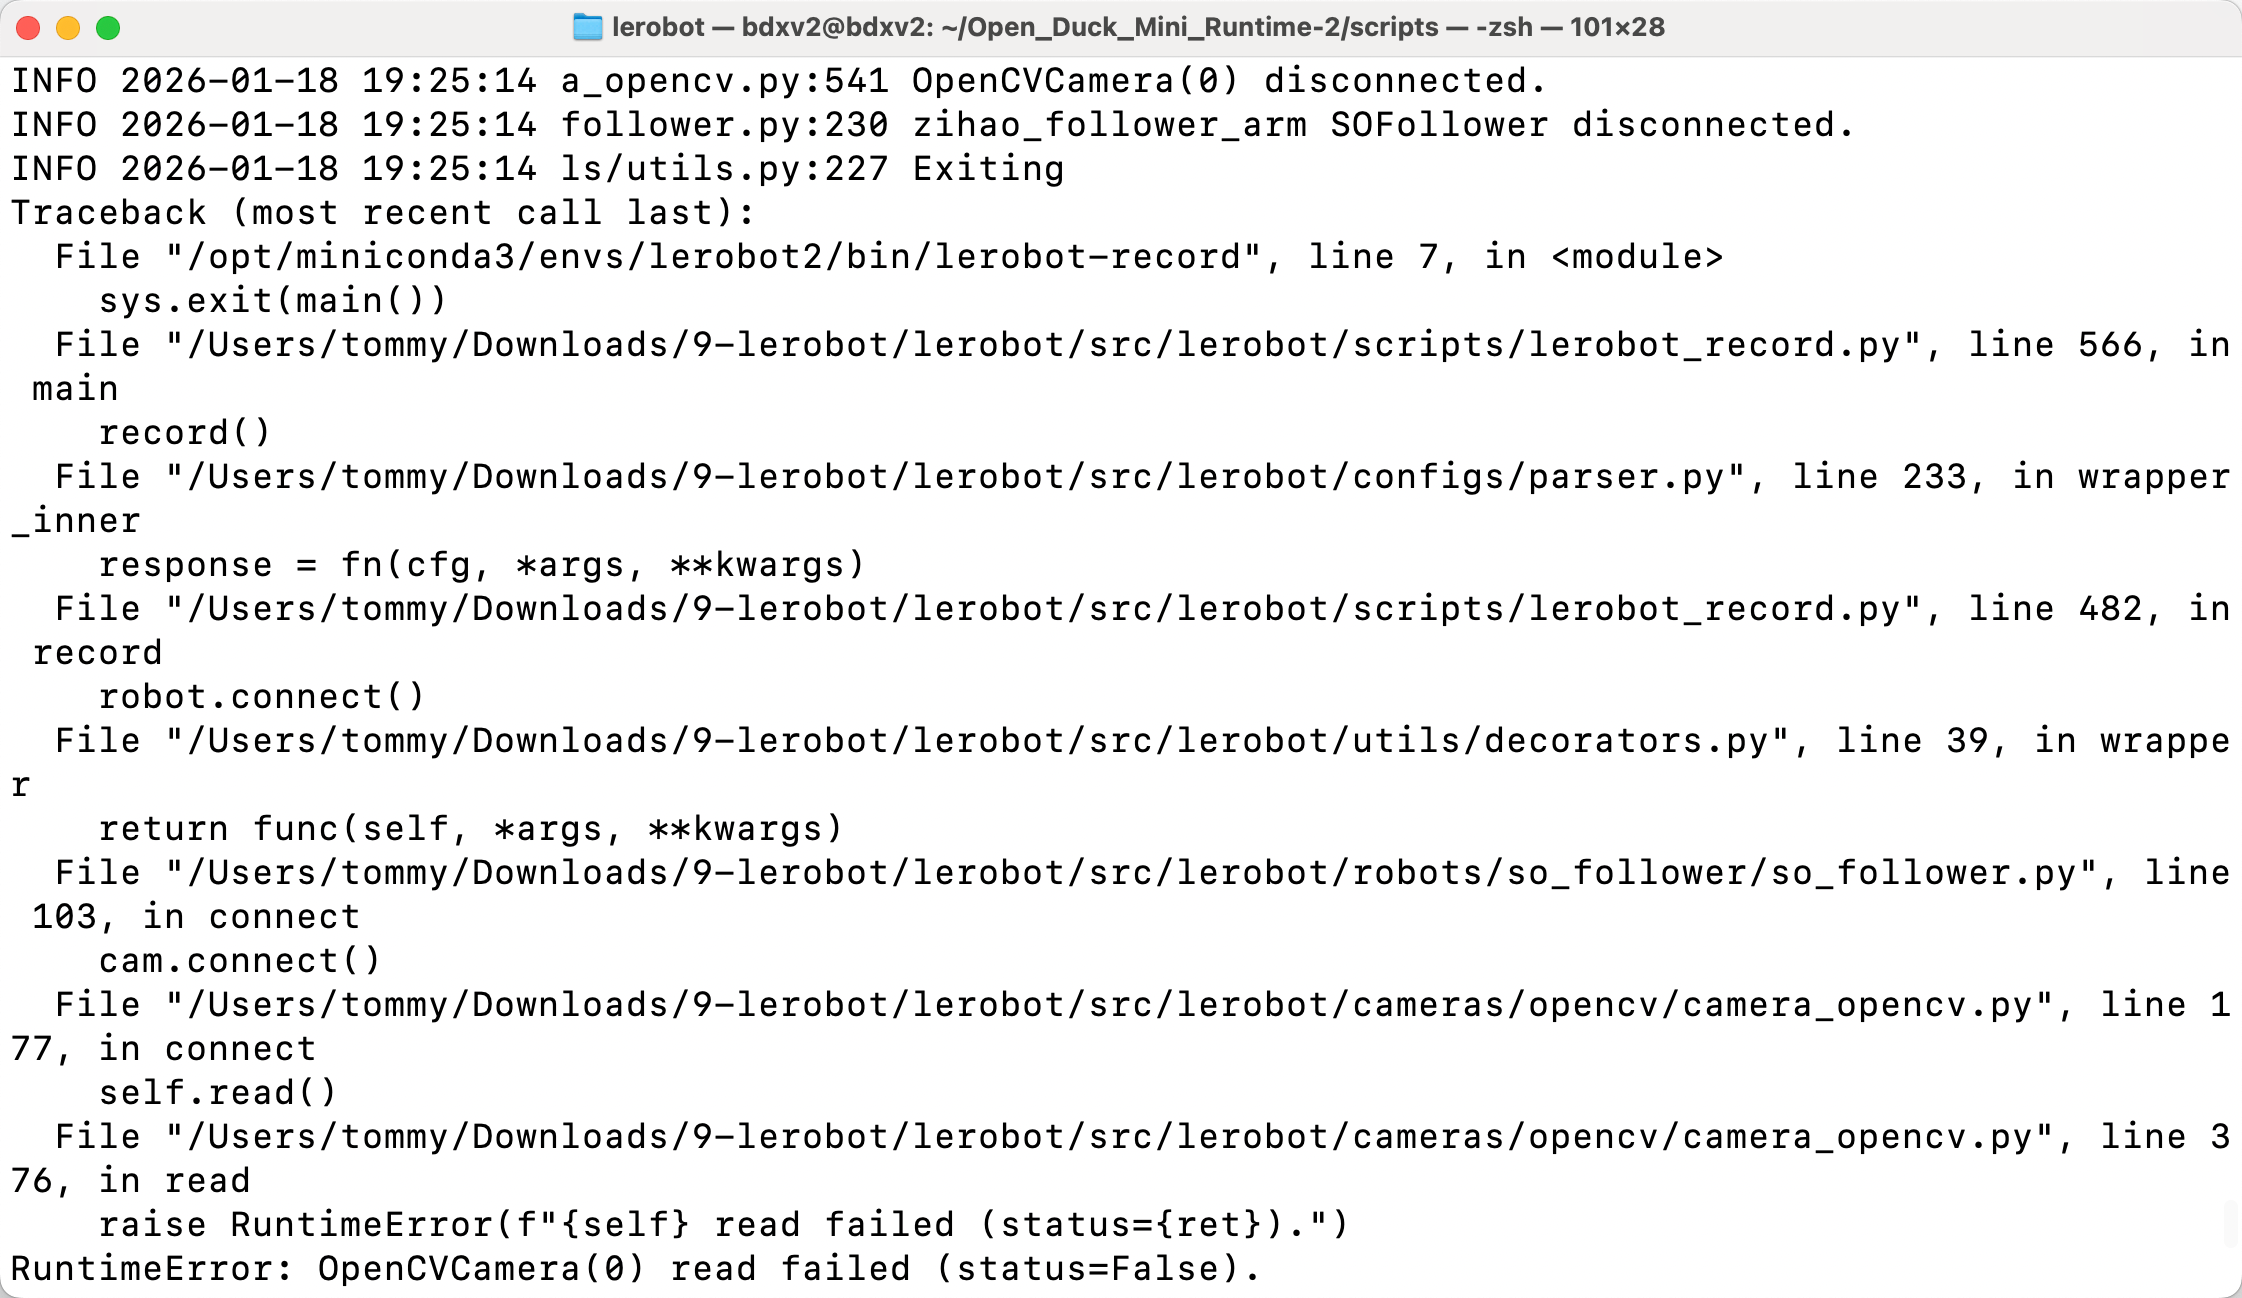
Prüfen Sie, ob die Verkabelung der Handgelenkkamera locker ist, insbesondere die Verkabelung am kameranahen Ende; hier kommt es sehr leicht zu schlechtem Kontakt
Kamera trennt die Verbindung
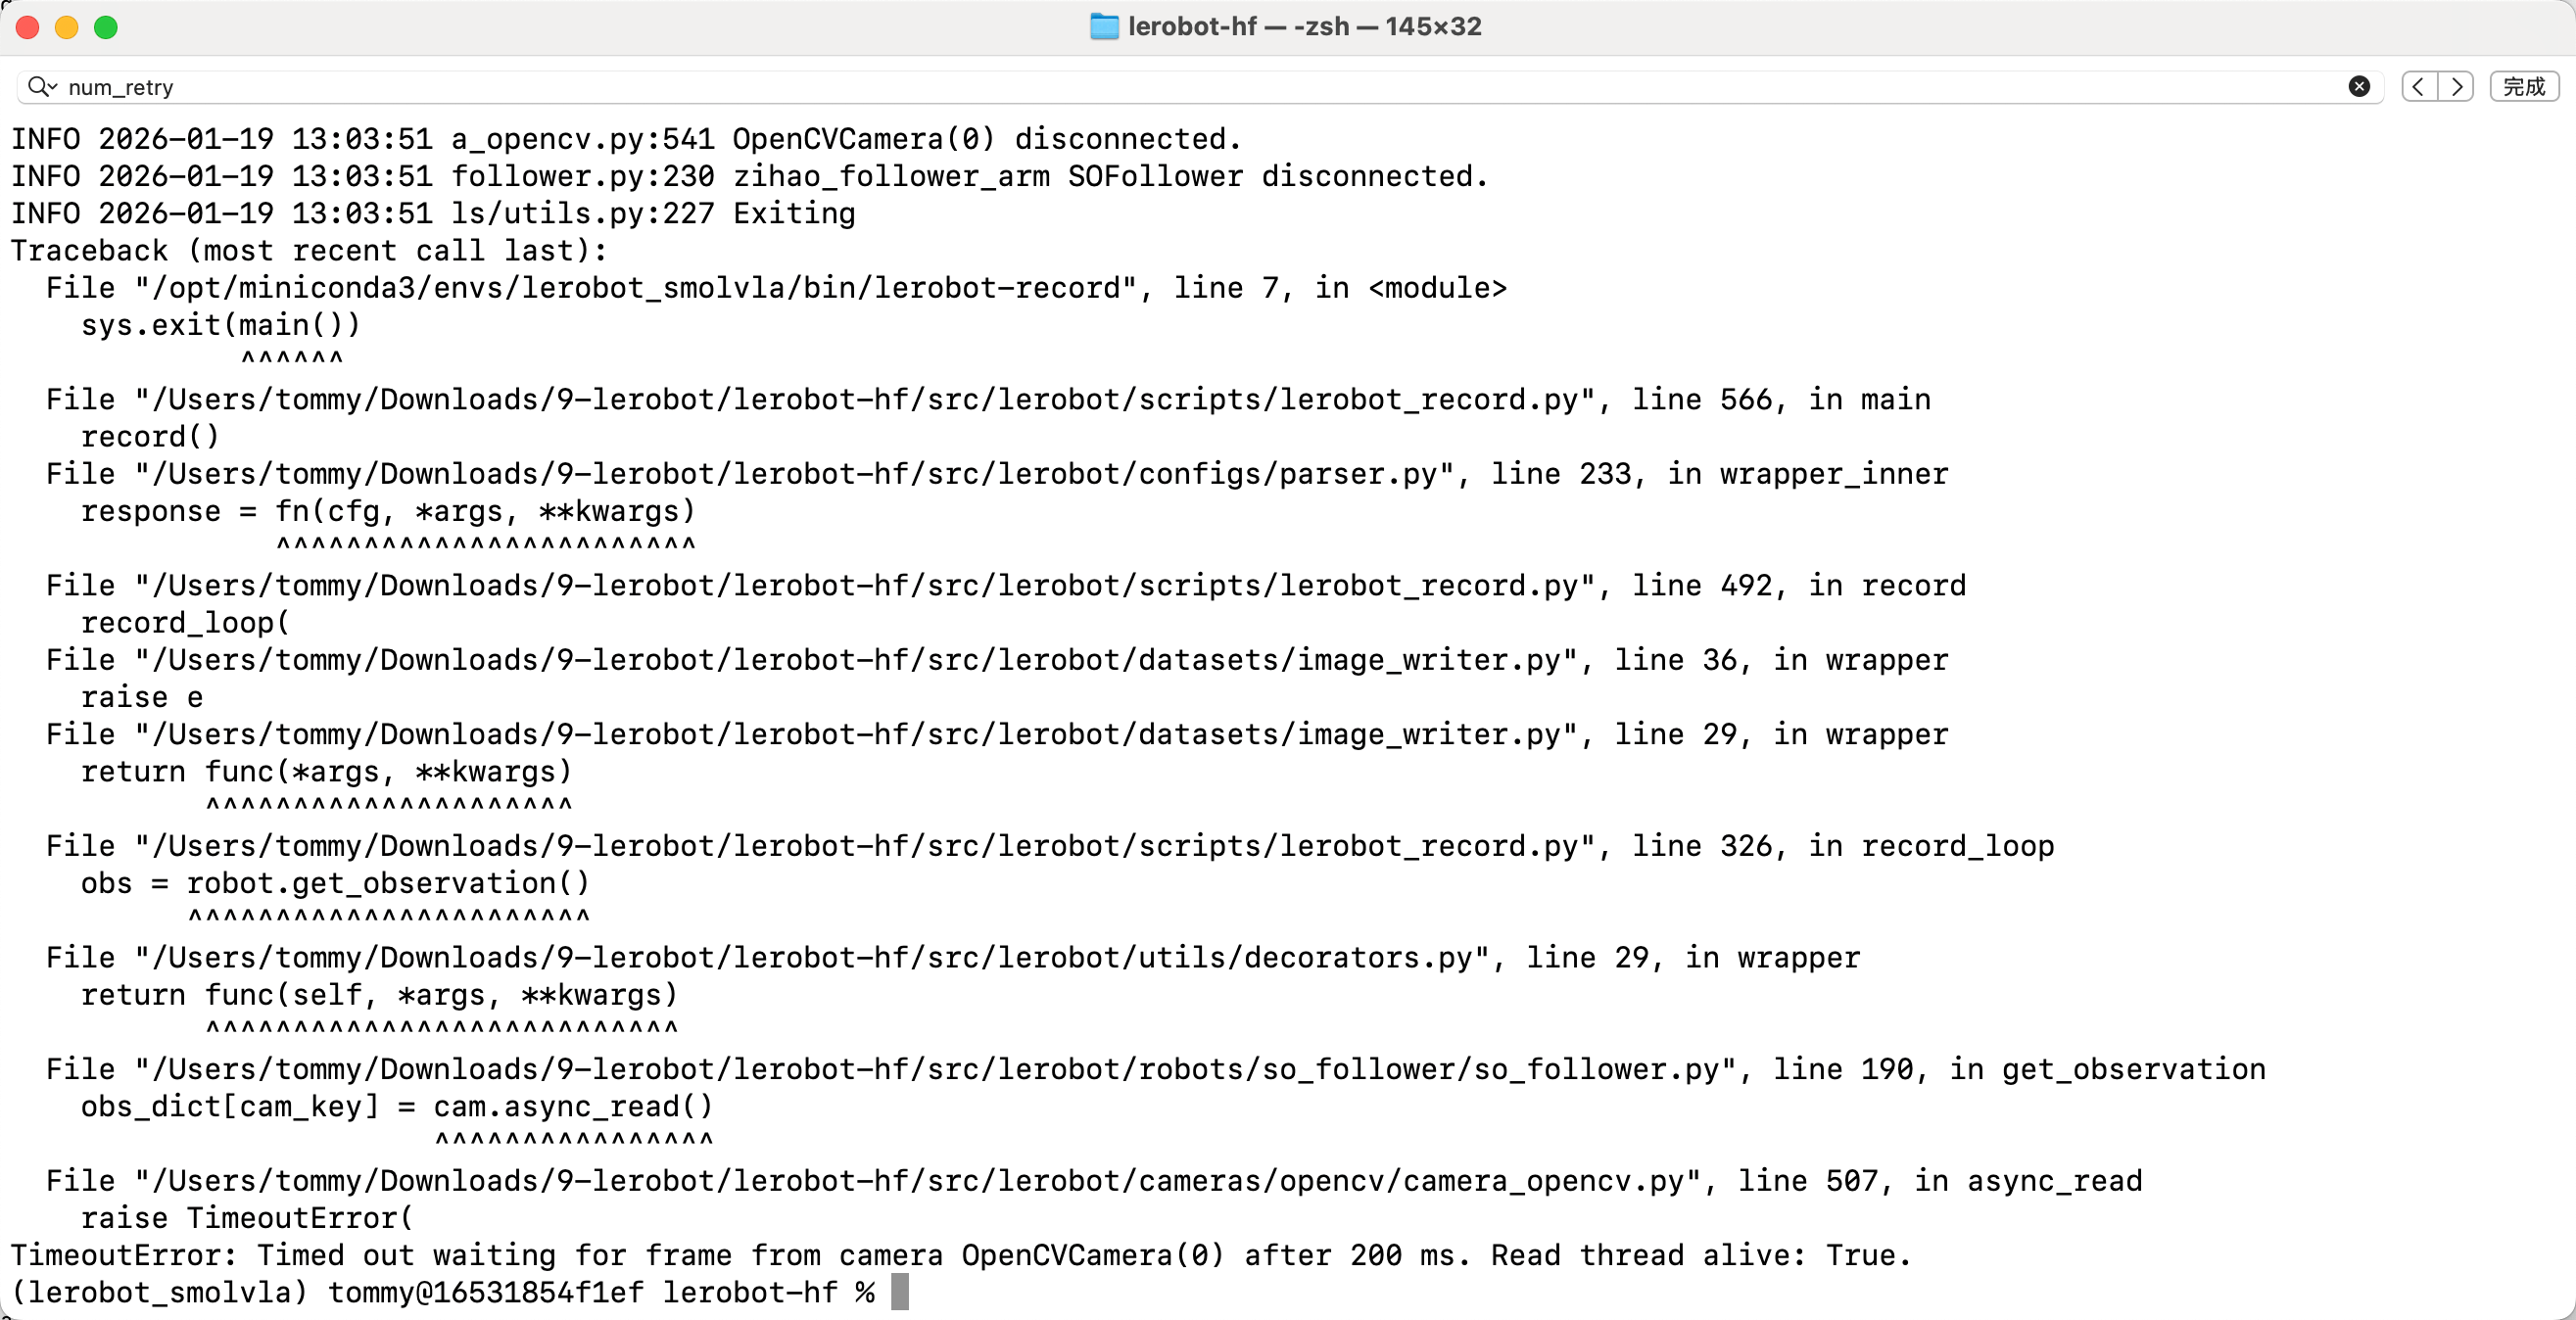
Starten Sie die Kommandozeile neu
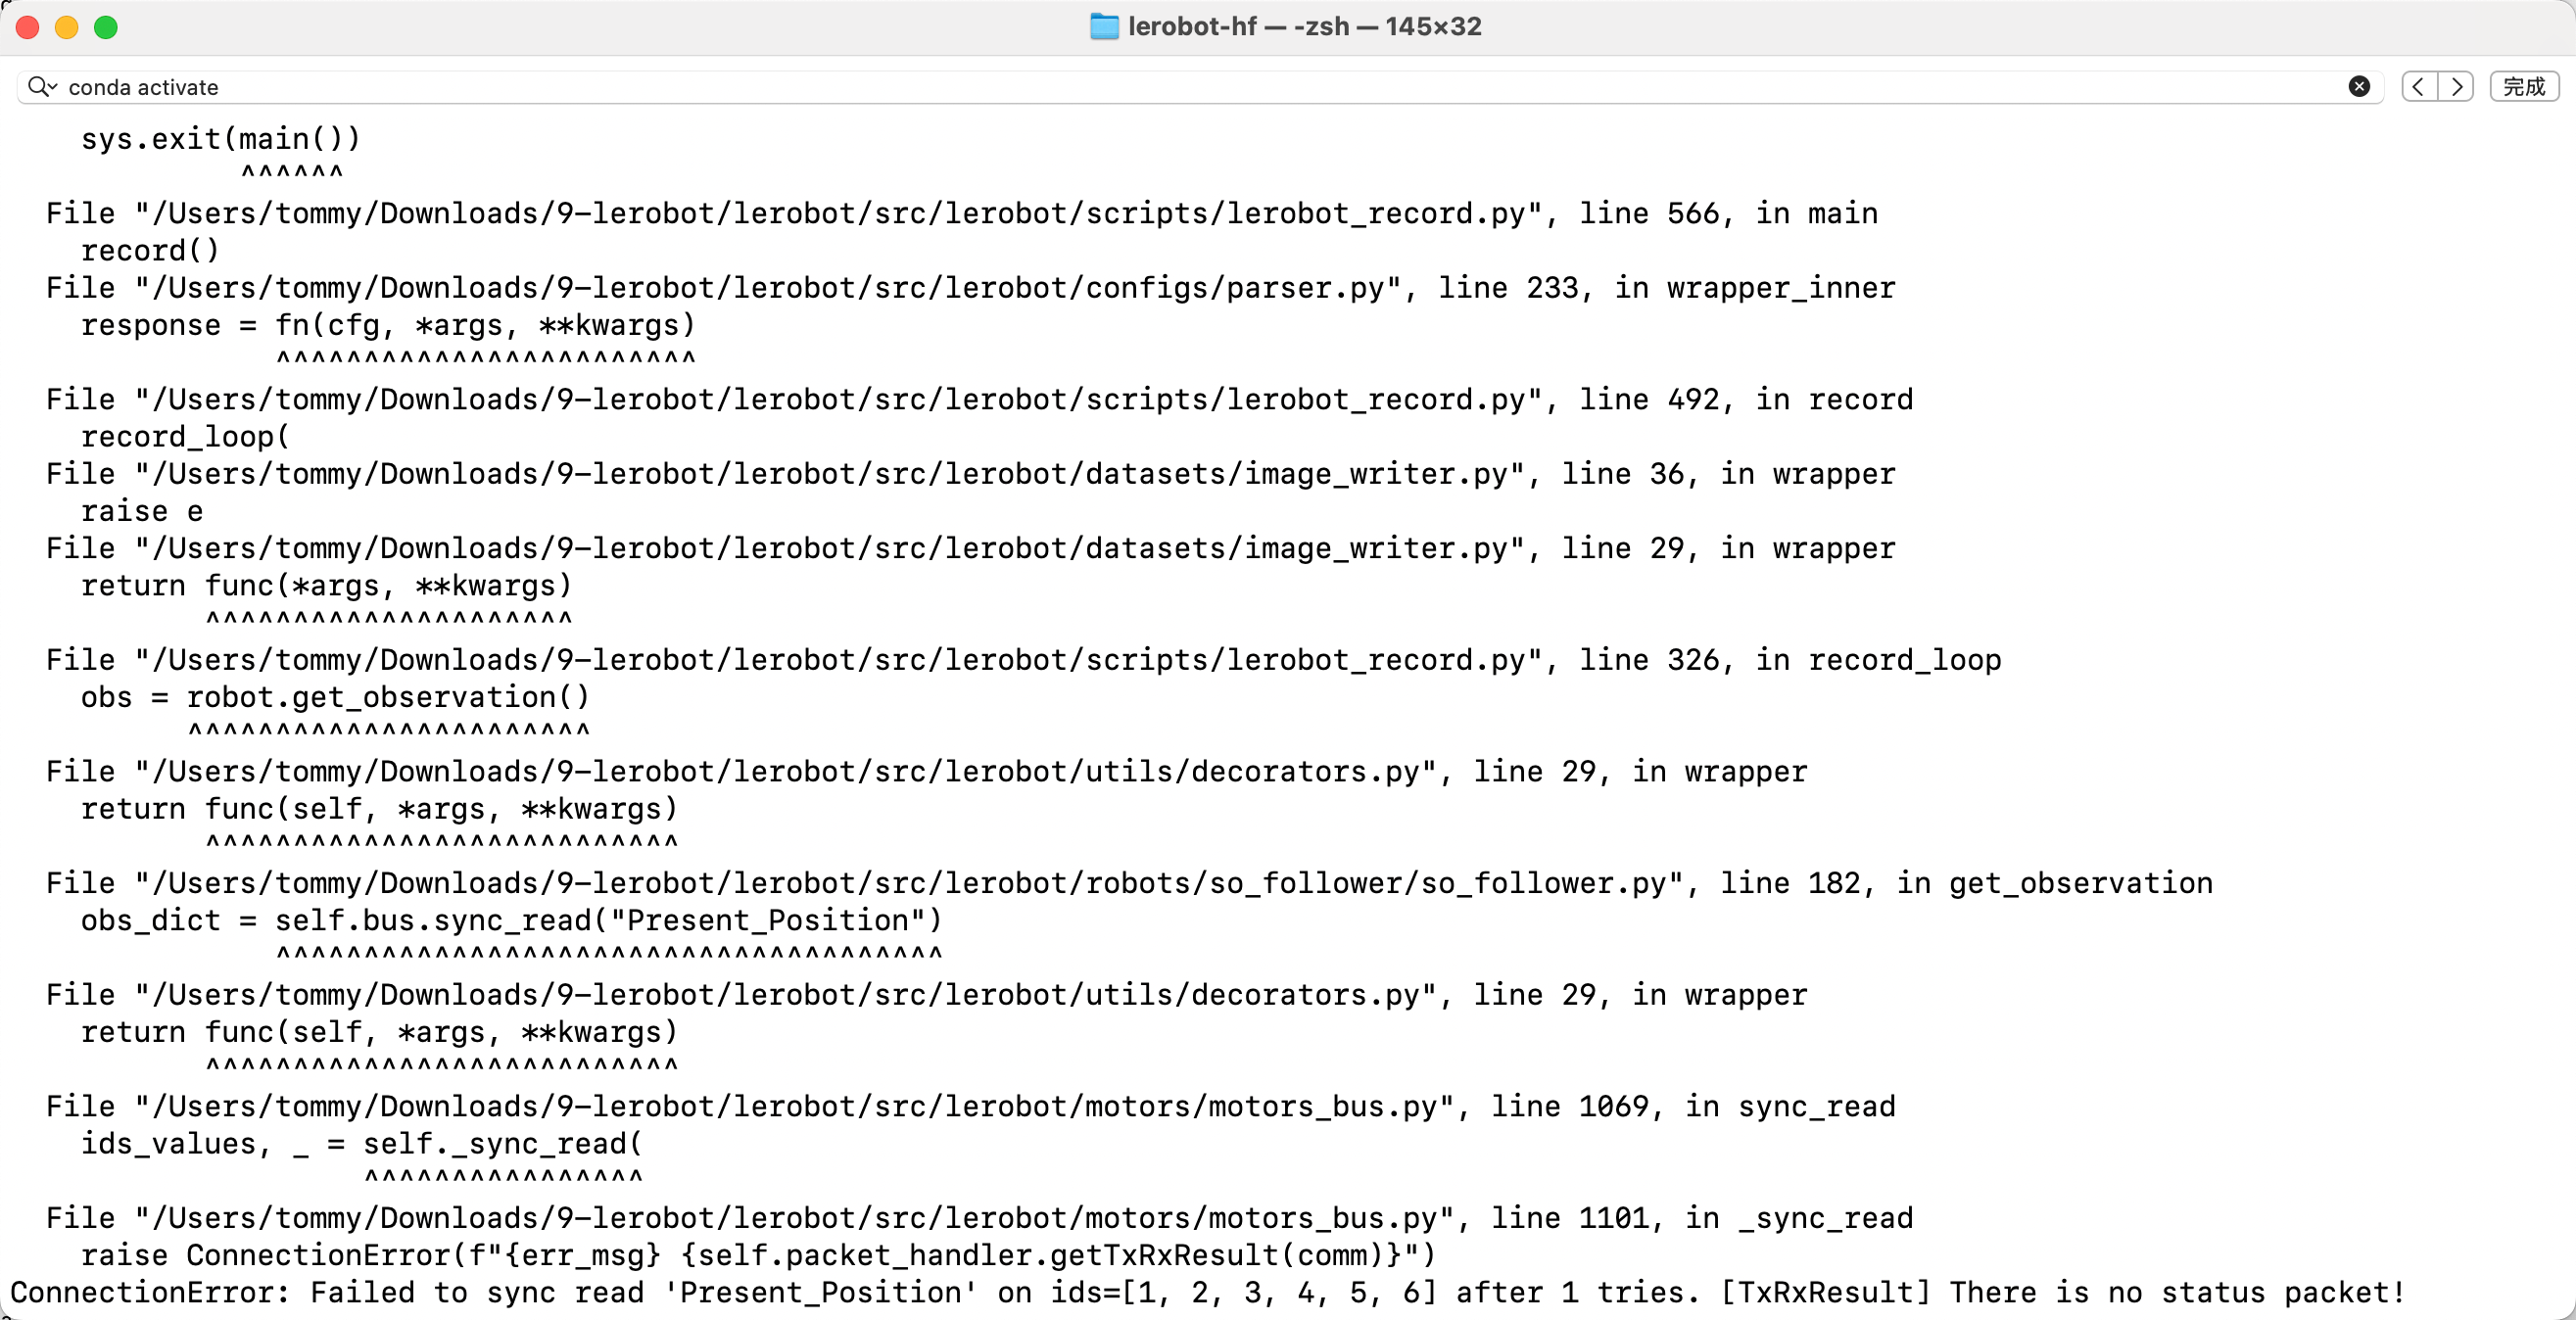
Servo-Kommunikationsproblem 1
ConnectionError: Failed to sync read 'Present_Position' on ids=[1, 2, 3, 4, 5, 6] after 1 tries. [TxRxResult] There is no status packet!
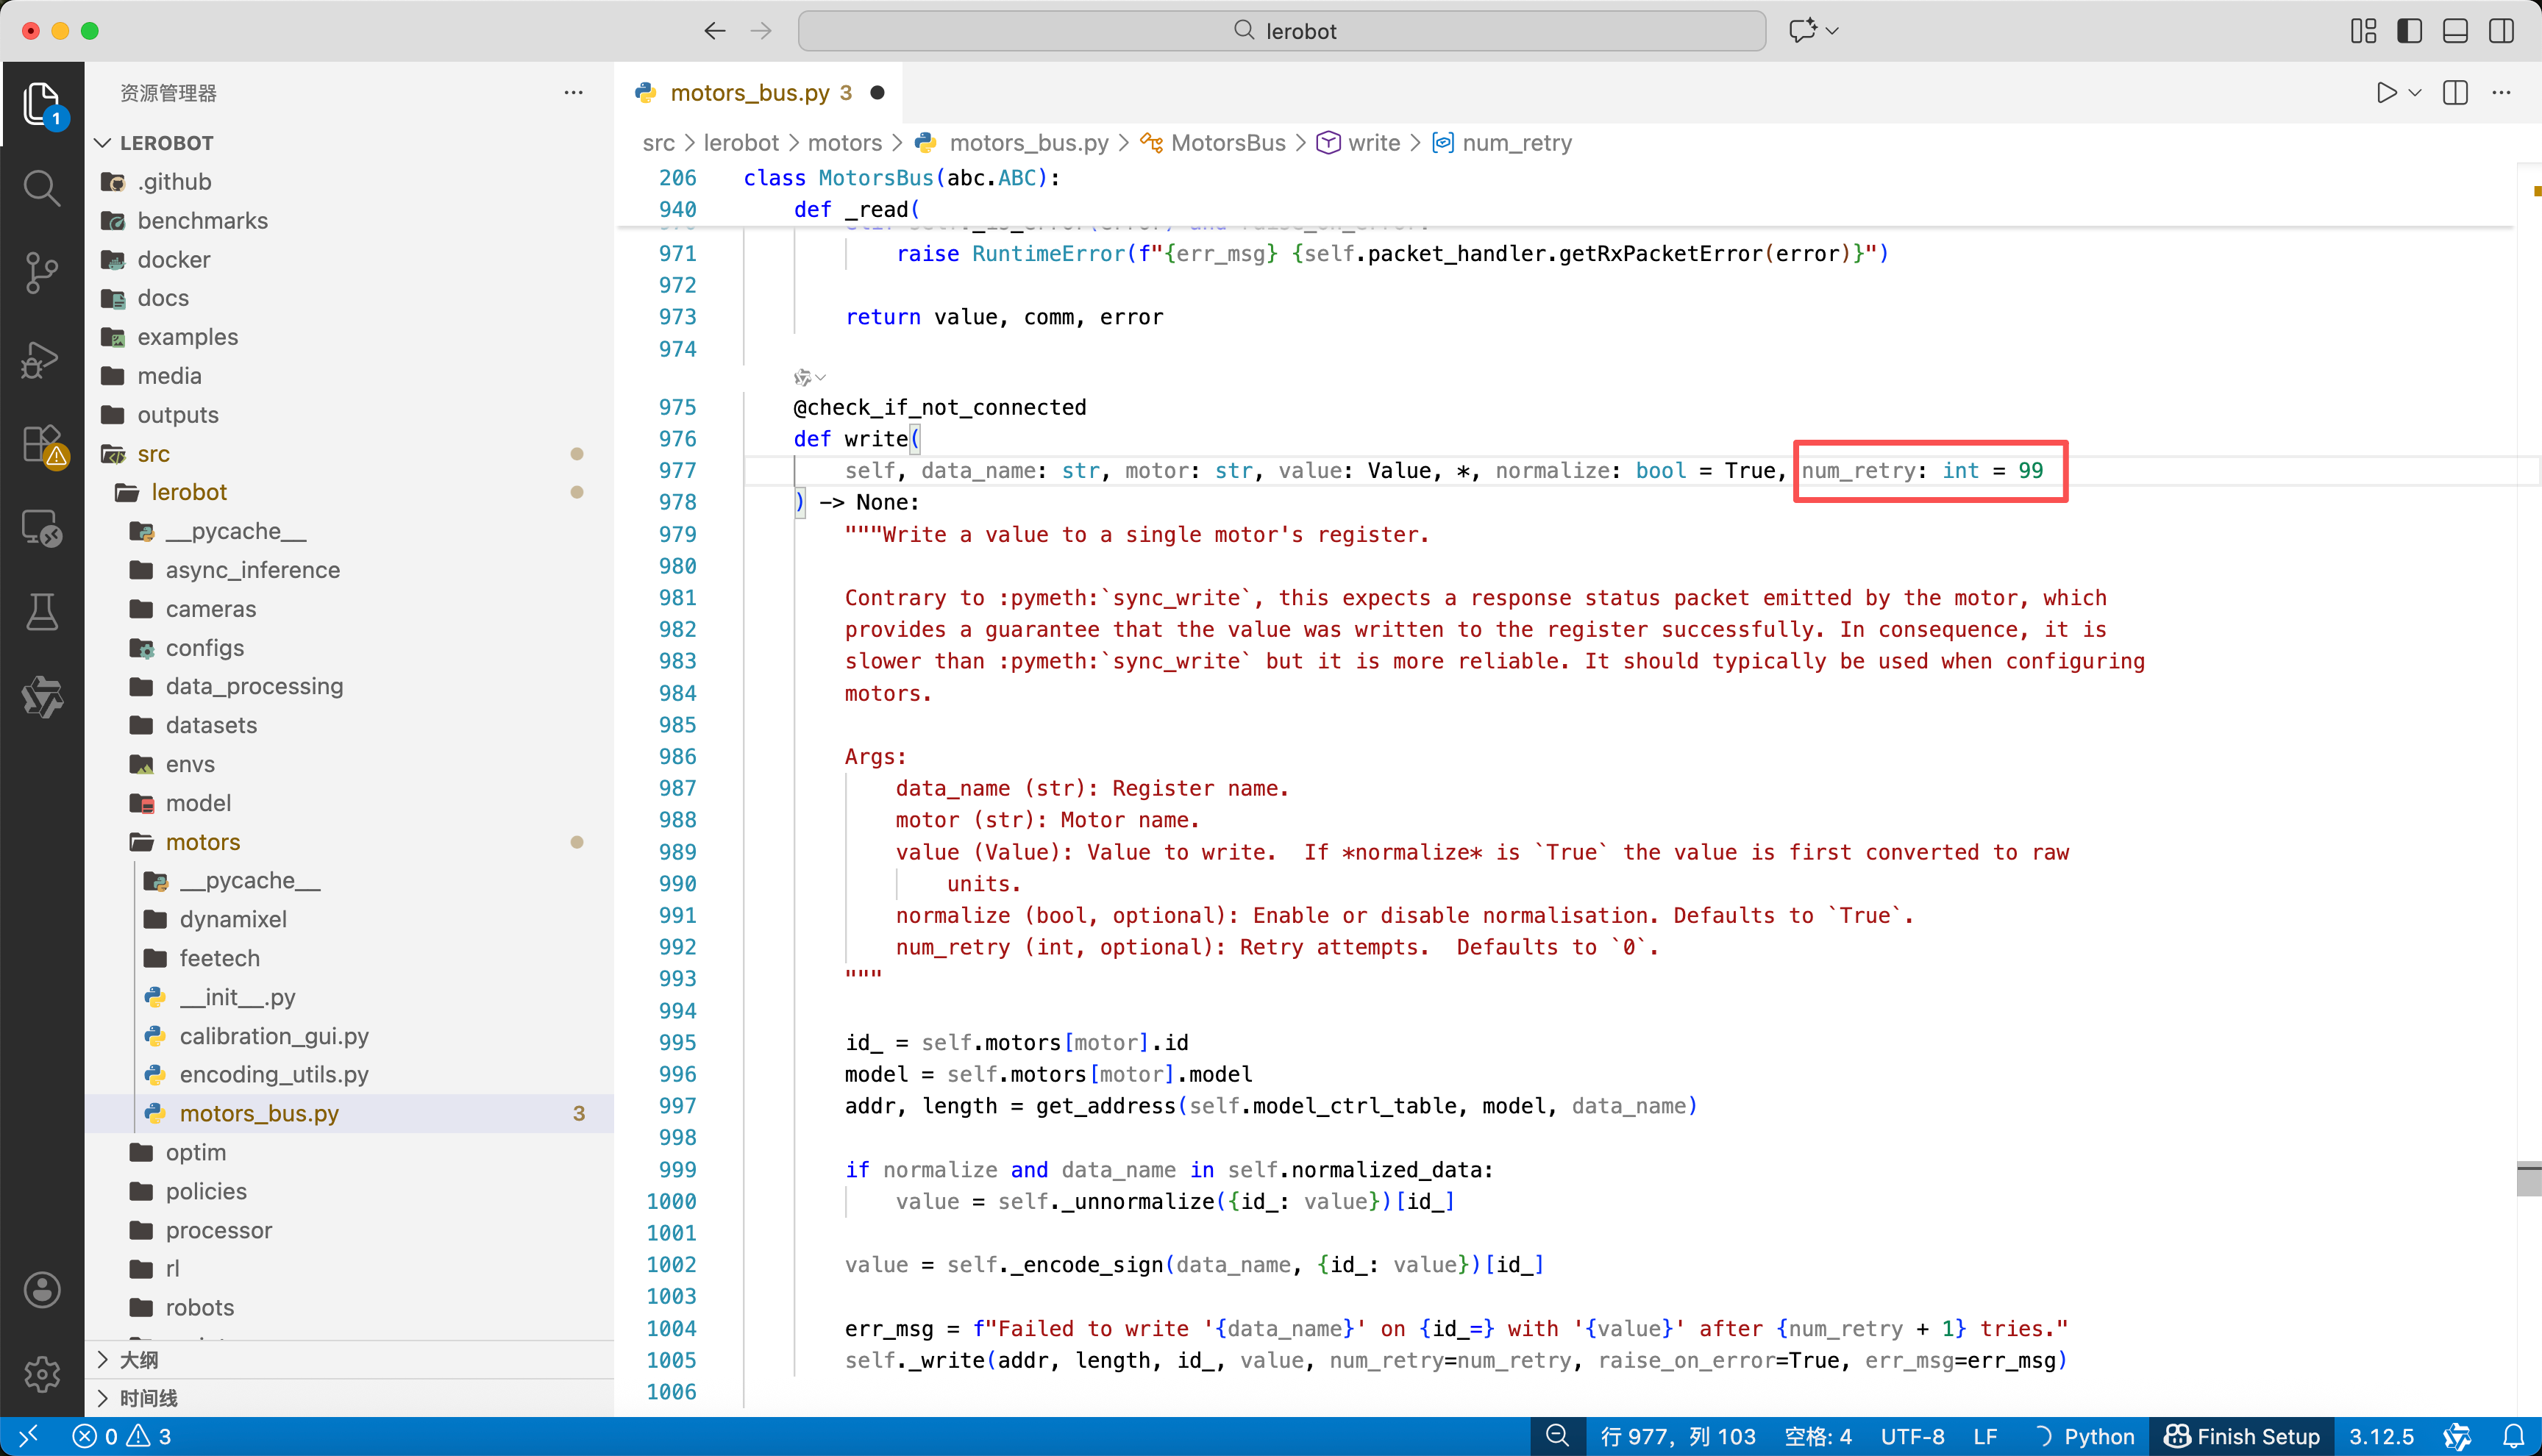
Lösung: Ändern Sie im Code lerobot/src/lerobot/motors/motors_bus.py alle Vorkommen von num_retry auf 99, insbesondere das der Fehlerzeile entsprechende
Servo-Kommunikationsproblem 2
ConnectionError: Failed to write 'Torque_Enable' on id_=1 with '0' after 6 tries. [TxRxResult] There is no status packet!
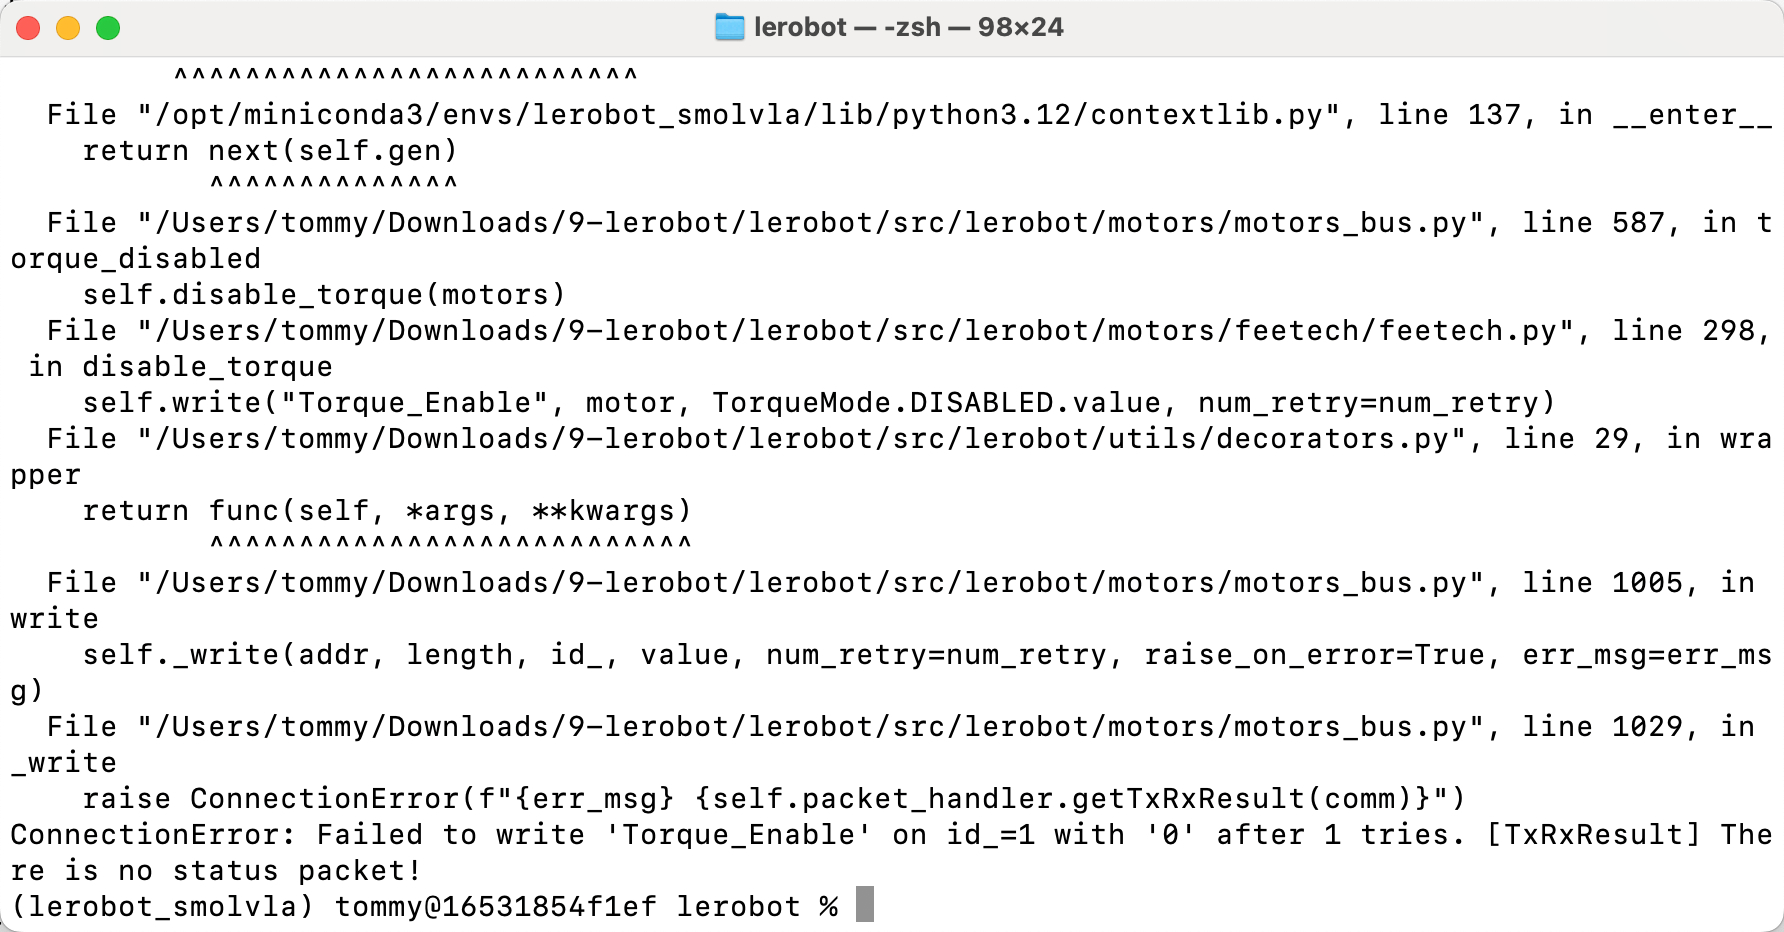
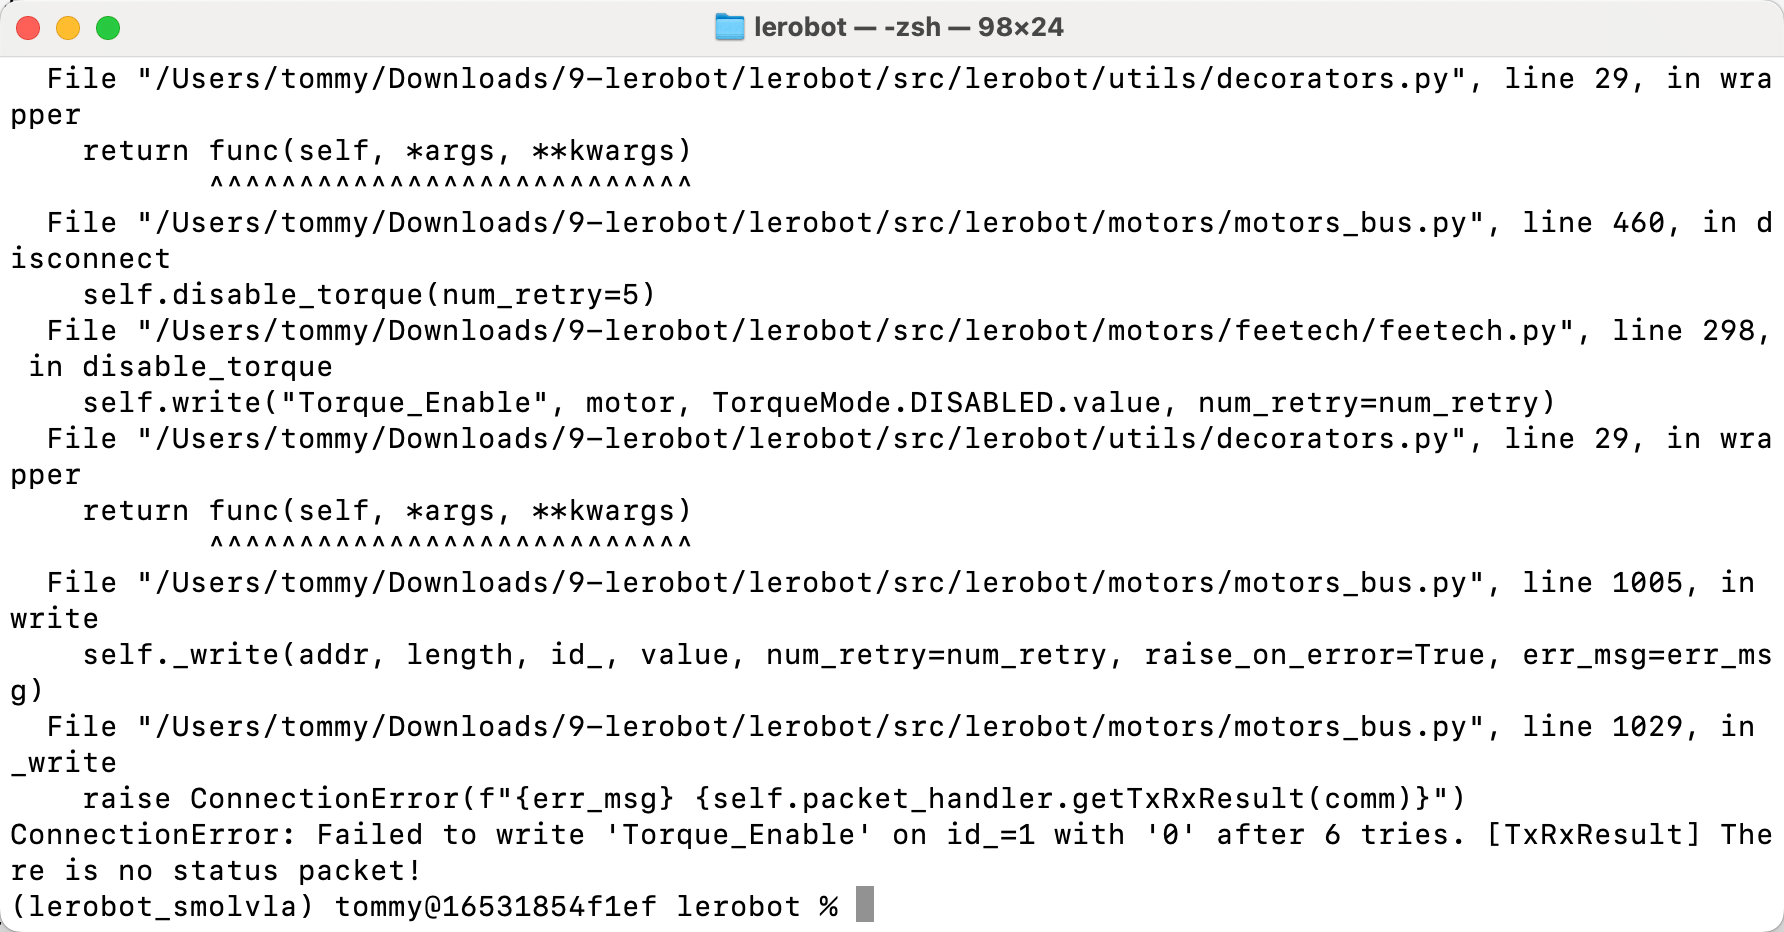
Lösung: Kalibrieren Sie den Roboterarm erneut