Erläuterung der Befehle
Versionshinweise (wichtig, bitte zuerst lesen)
Ab LeRobot 0.6.0 werden trainierte Modelle mit lerobot-rollout deployt. Die frühere Schreibweise lerobot-record --policy.path=... wurde bereits in Version 0.5.2 entfernt.
Dieses Tutorial installiert LeRobot im ersten Schritt mit git clone und erhält damit die aktuelle neueste Version; verwenden Sie daher bitte die unten stehende Kommandozeile von lerobot-rollout. Wenn Sie auf lerobot-record bestehen, meldet das Programm direkt einen Fehler und weist Sie darauf hin, auf lerobot-rollout umzusteigen.
Die Aufgabenteilung der beiden Befehle ist folgende:
lerobot-record: ist nur für das Erfassen von Demonstrationsdaten zuständig (in Schritt 7 wird genau dieses verwendet); es lehnt jetzt Datensatznamen ab, die miteval_beginnenlerobot-rollout: ist für das Deployment trainierter Modelle zuständig und wählt mit--strategy.typedie Arbeitsweise
rollout-Befehlsparameter
| Parameter | Beschreibung |
|---|---|
--strategy.type | Arbeitsweise. base führt nur das Modell aus und zeichnet keine Daten auf, dient zur Begutachtung vor Ort; episodic zeichnet pro episode auf und enthält eine reset-Phase, das Verhalten ähnelt dem alten lerobot-record |
--policy.path | Modellpfad, verweist auf checkpoints/last/pretrained_model in der Trainingsausgabe |
--task | Aufgabenbeschreibung, wird zusammen mit --strategy.type=base verwendet |
--duration | Laufzeit in Sekunden, 0 bedeutet unbegrenzt |
--interactive | Hinzufügen, wenn während des Laufs eingegriffen werden soll; im Terminal kann mit Befehlen wie /stop, /reset gesteuert werden |
--display_data | Ob die Visualisierungsoberfläche von rerun.io gestartet wird |
--policy.device | Rechengerät, z. B. cuda, cpu |
Erläuterung der Befehle
Mit Echtzeit-Visualisierung: --display_data=true
Ohne Echtzeit-Visualisierung: --display_data=false
Bei --display_data=true startet die coole Visualisierungsoberfläche von rerun.io, aber im Verzeichnis /Users/tommy/.cache/huggingface/lerobot/rollout_lerobot_my_dataset_a/images/observation.images.front/episode-000000 wird das Bild jedes Frames gespeichert, was viel Speicherplatz belegt. Später kann --display_data=false gesetzt werden.
Inferenz eines Modells im HuggingFace-Modell-Repo: --policy.path=Tommymy/lerobot_my_model_a
Am Beispiel der Orangen-Greifaufgabe
- Inferenz eines lokalen Modells (mit Echtzeit-Visualisierung)
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=true \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --dataset.episode_time_s=1000 \
--policy.path=/Users/tommy/Downloads/7-lerobot/checkpoints/last/pretrained_model- Inferenz eines lokalen Modells (ohne Echtzeit-Visualisierung)
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=false \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --dataset.episode_time_s=1000 \
--policy.path=/Users/tommy/Downloads/7-lerobot/checkpoints/last/pretrained_model- Inferenz eines Modells im HuggingFace-Modell-Repo
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=true \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --policy.path=Tommymy/lerobot_my_model_a
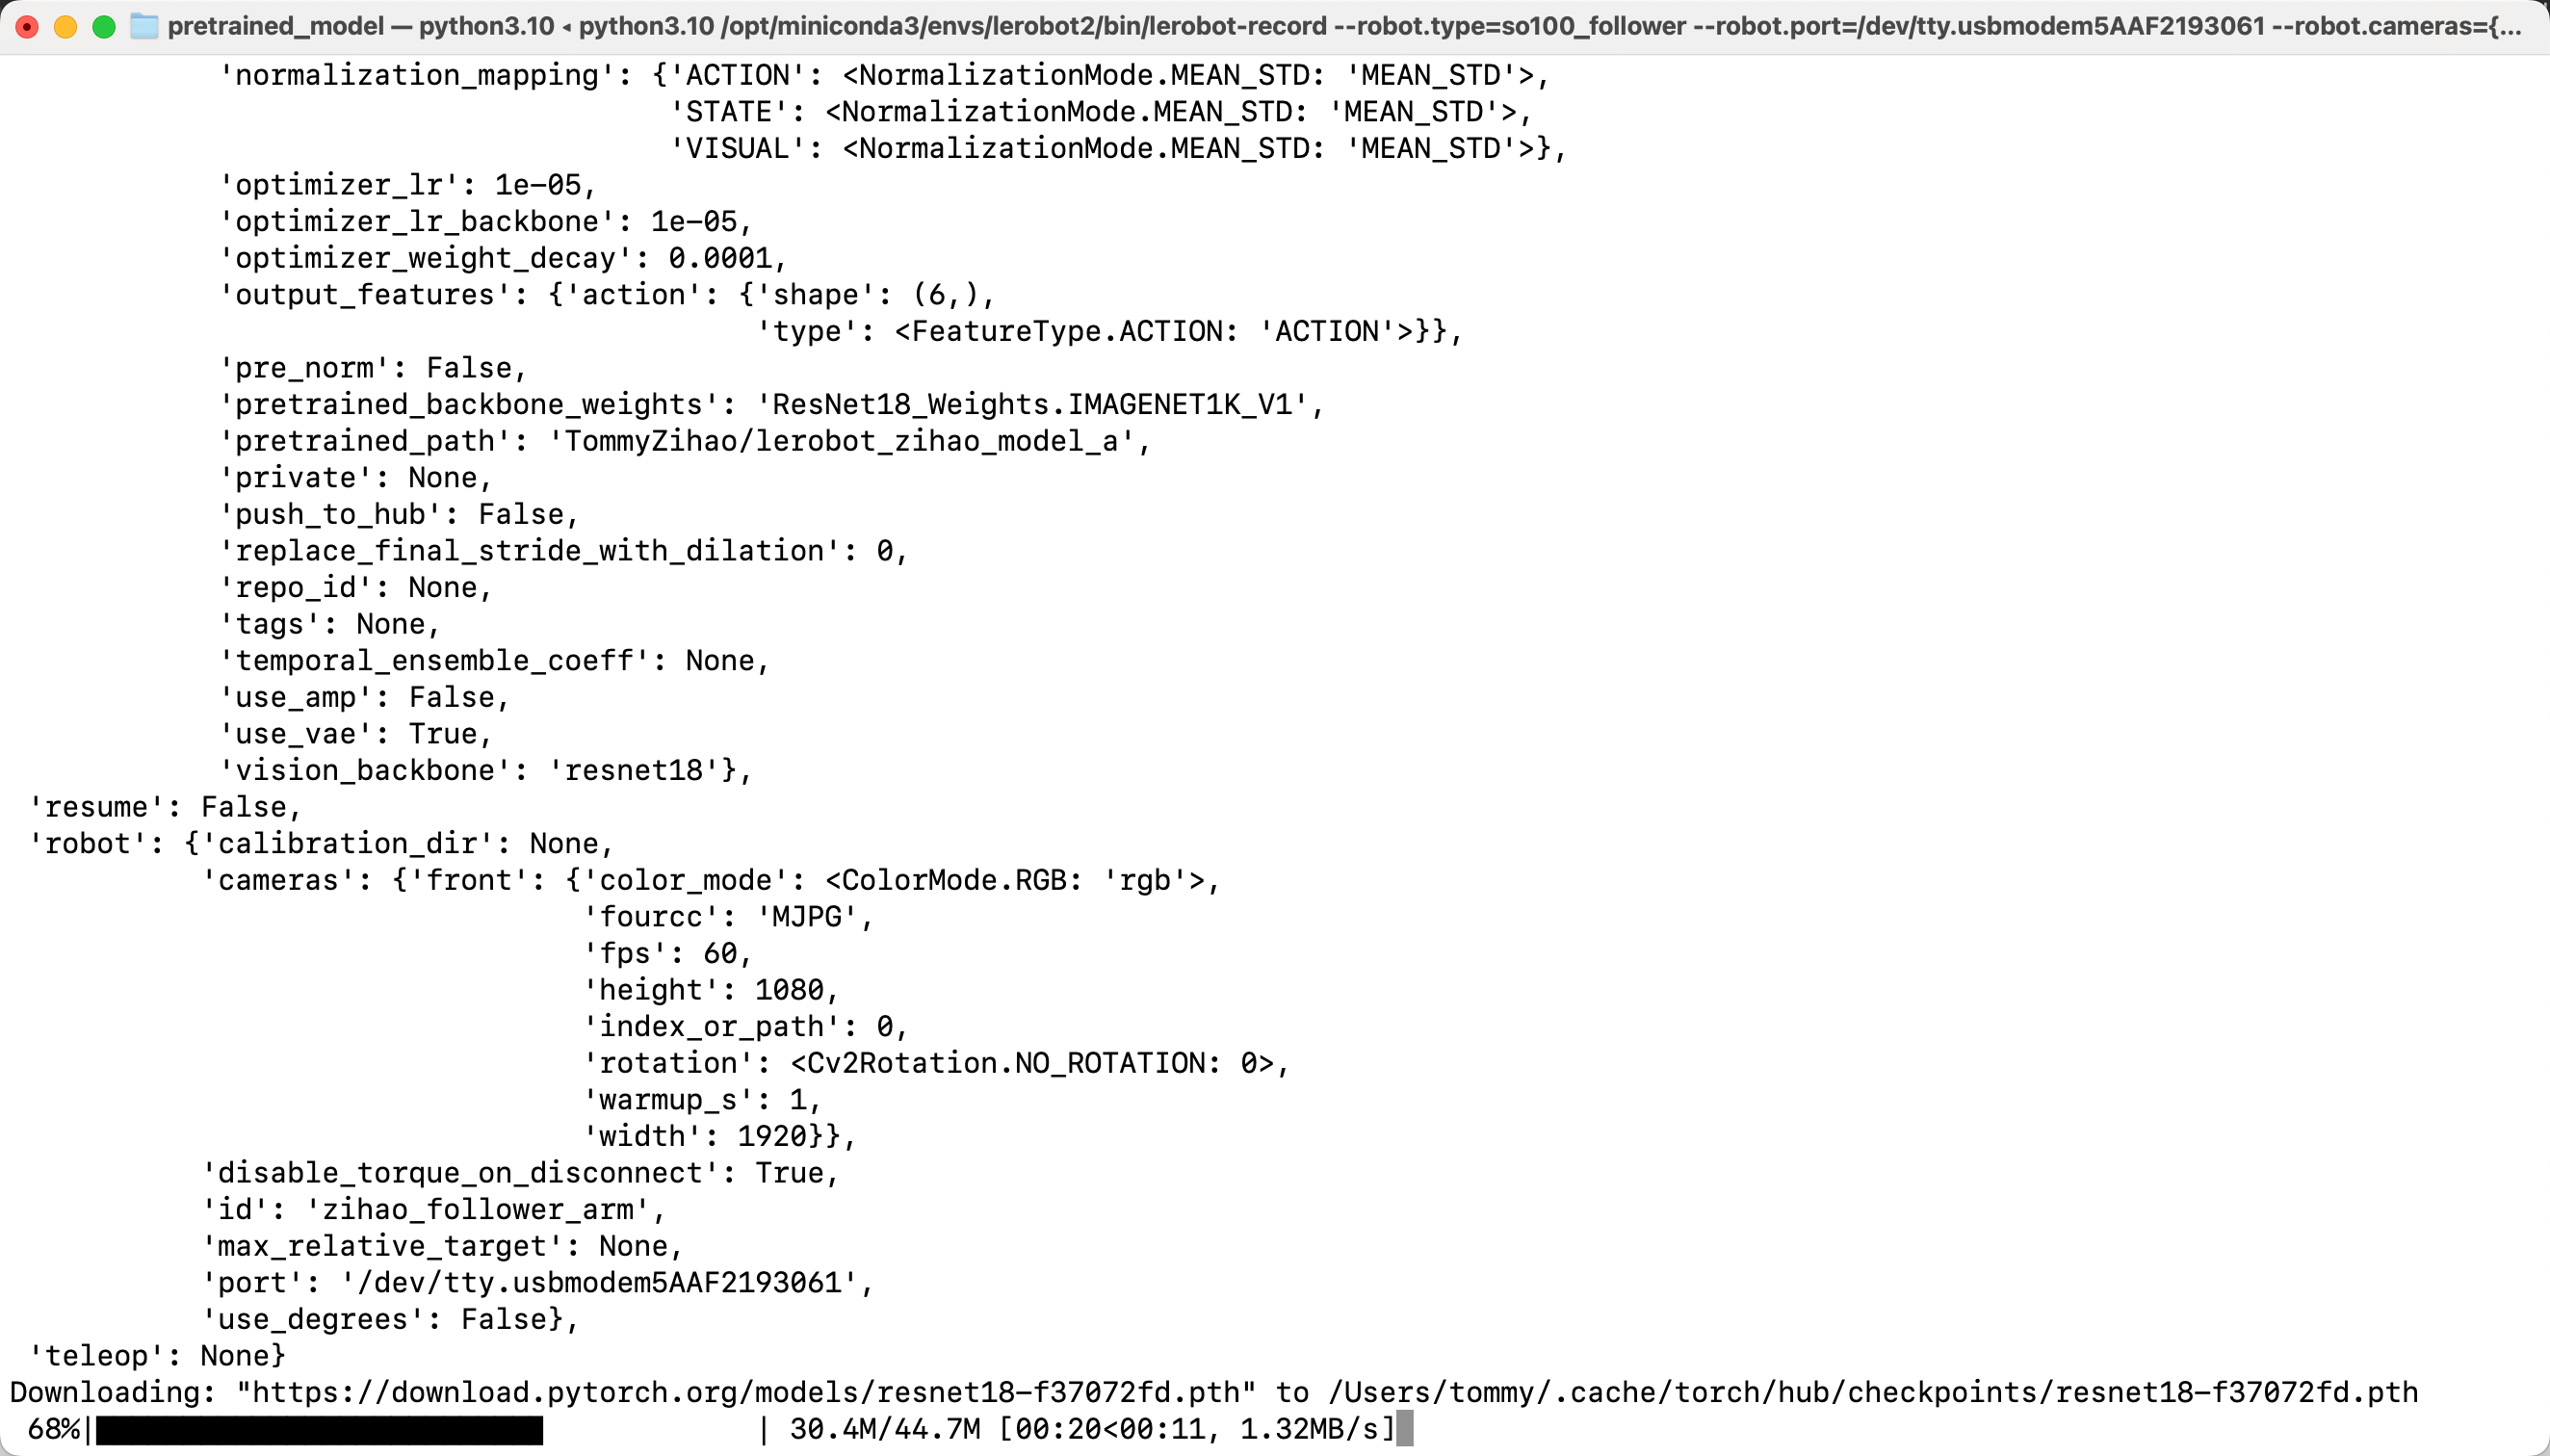
Nach dem Ausführen wird das Modell heruntergeladen