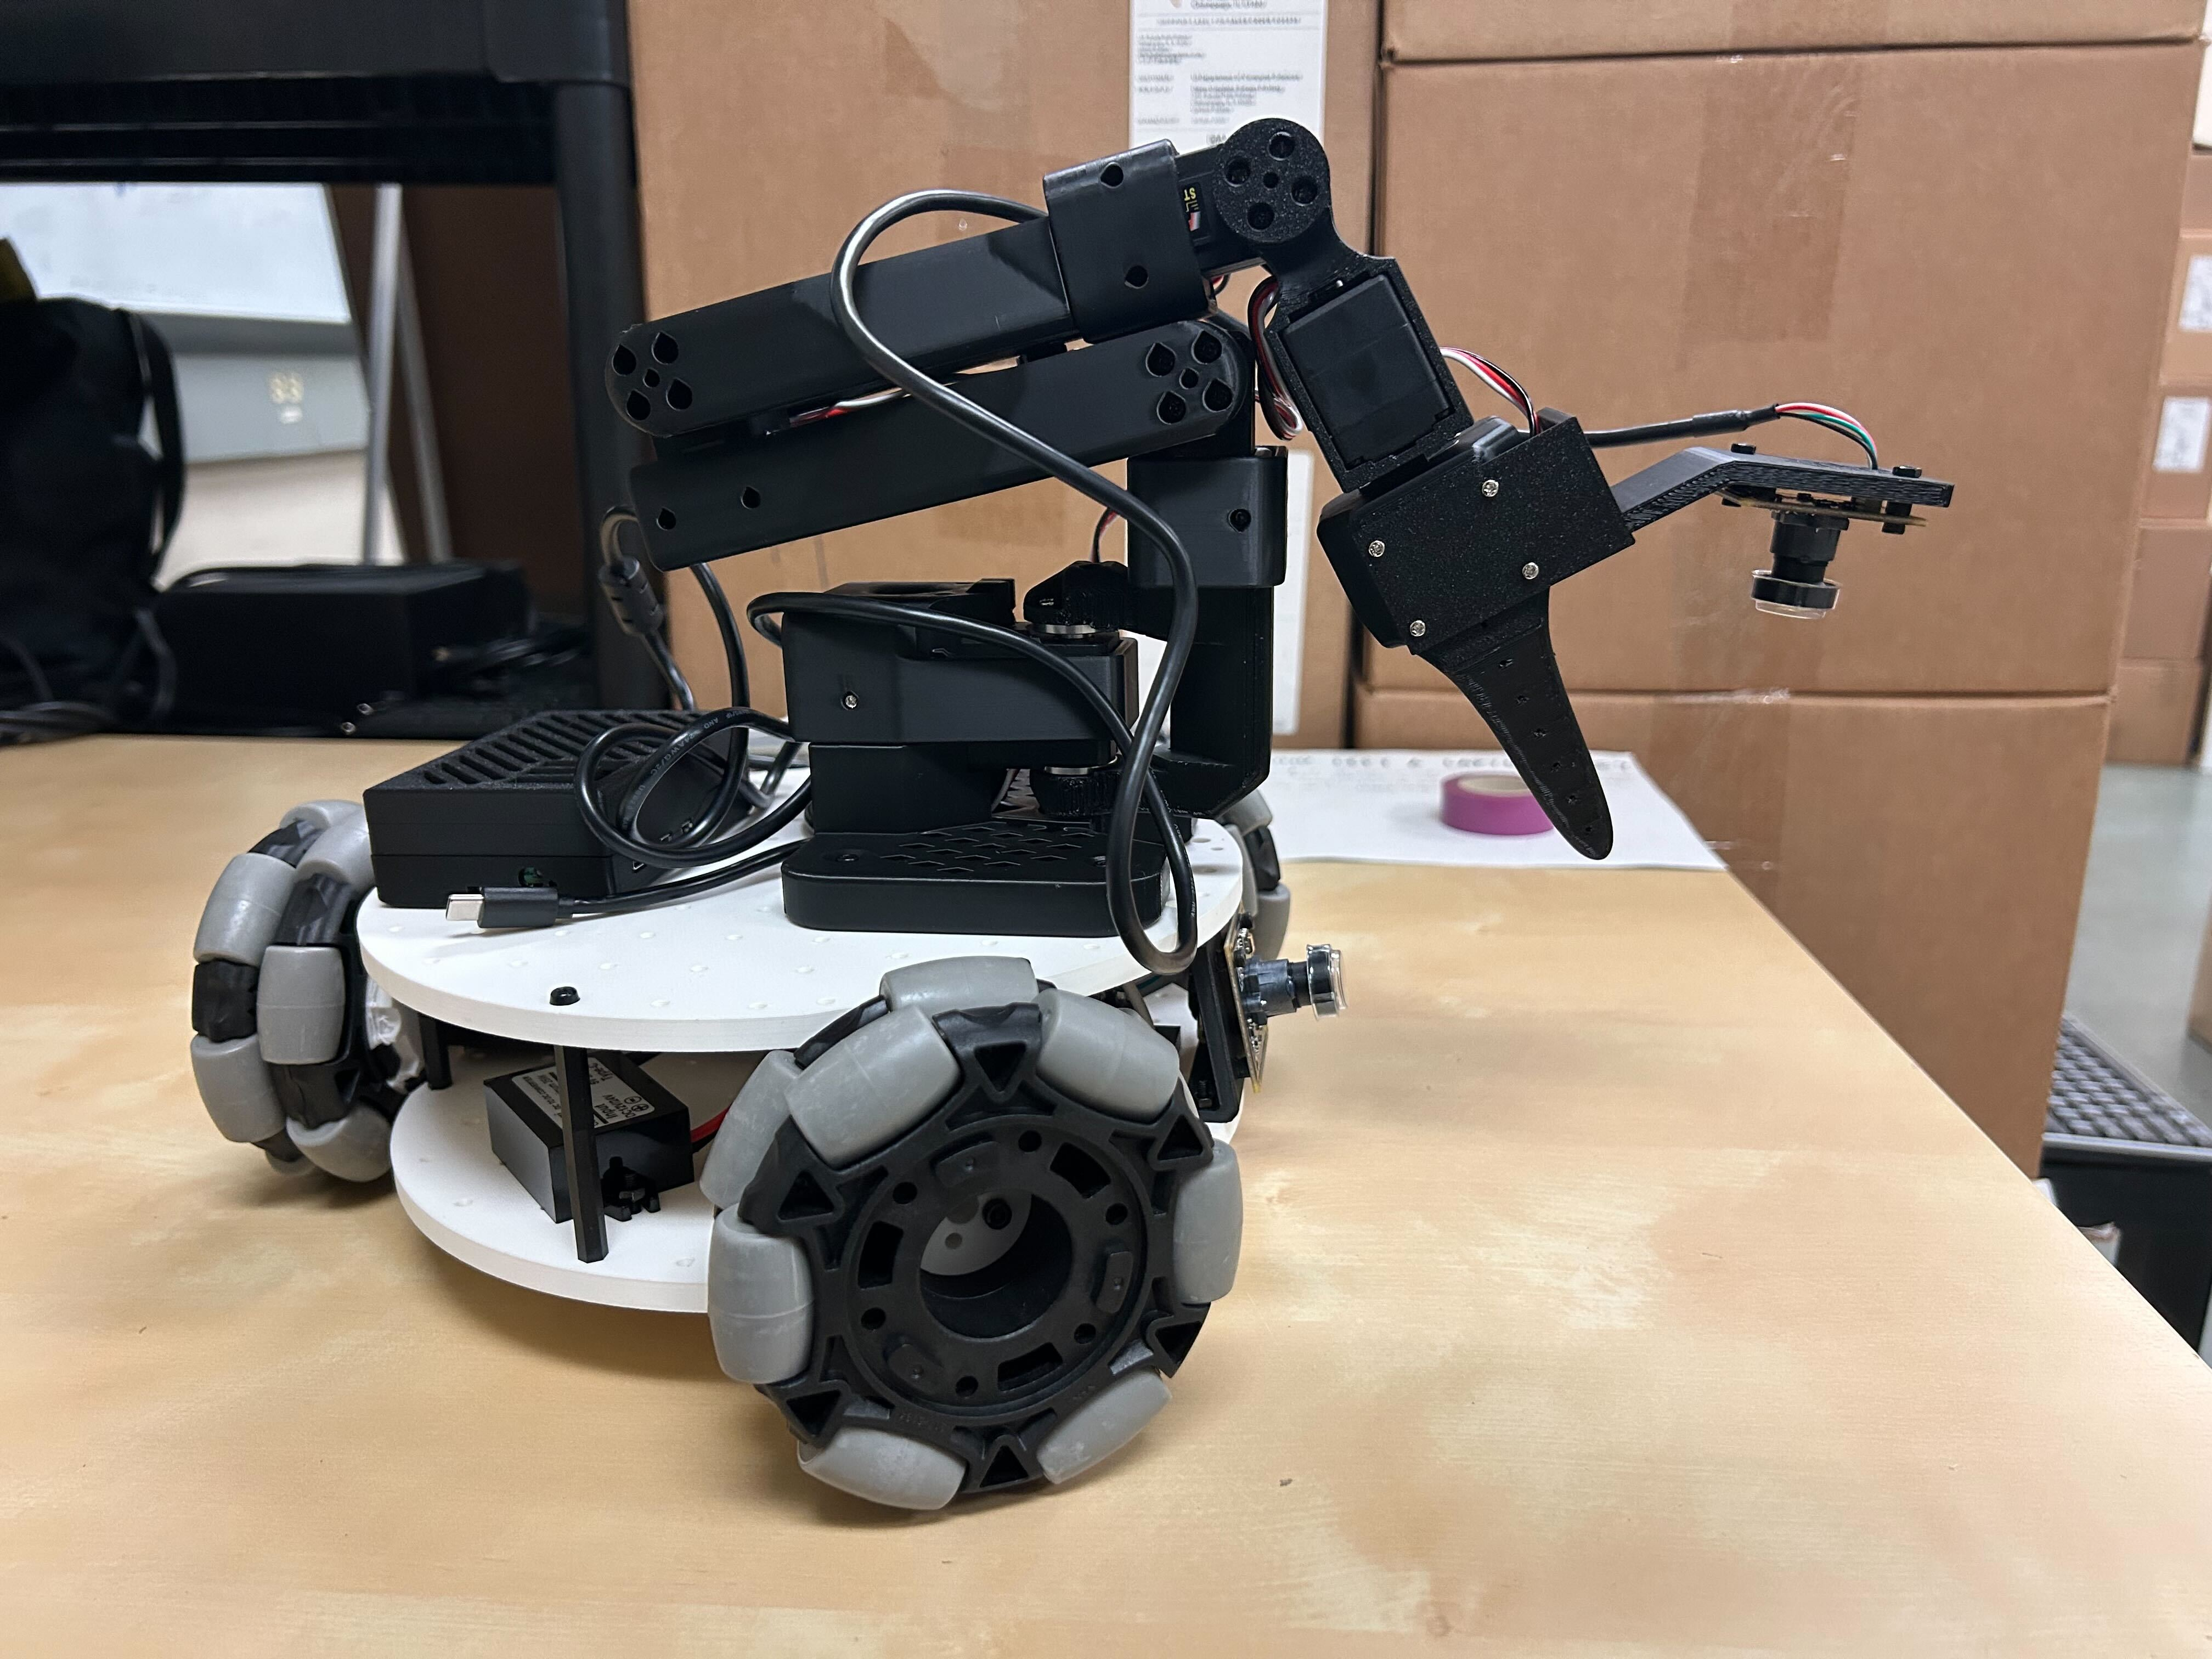
Lekiwi-Mobilitätsroboter – Montage-Tutorial
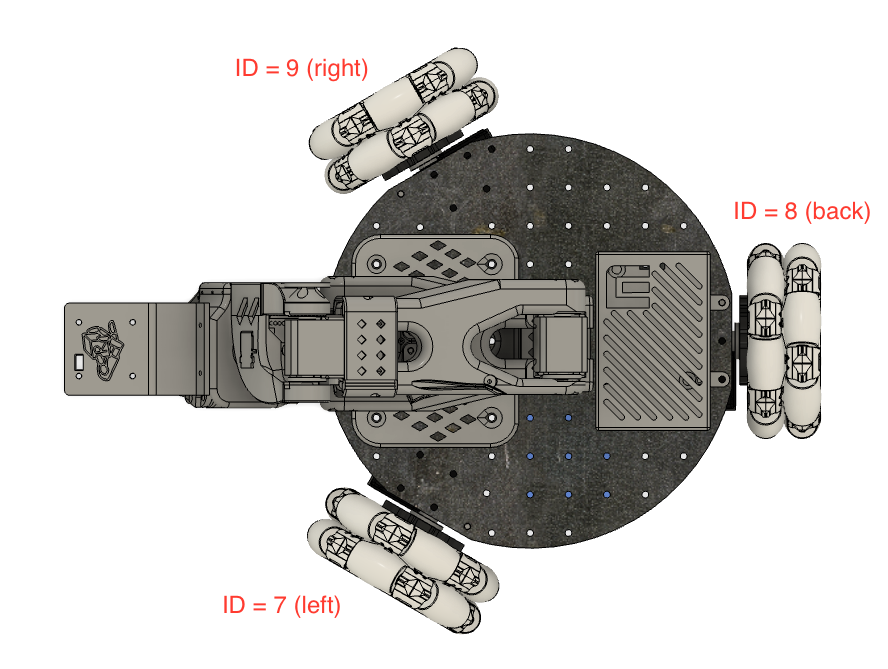
Im Fusion360 Online-CAD* können Sie die exakten Positionen der Bauteile einsehen.*
Online-URDF-Vorschau https://urdf.d-robotics.cc/
1. Montage der Radmodule (3 pro Roboter)
- Befestigen Sie den Antriebsmotor mit 12 selbstschneidenden Schrauben M2x6 am Motorhalter. (Im Lieferumfang der Servobox enthalten.)
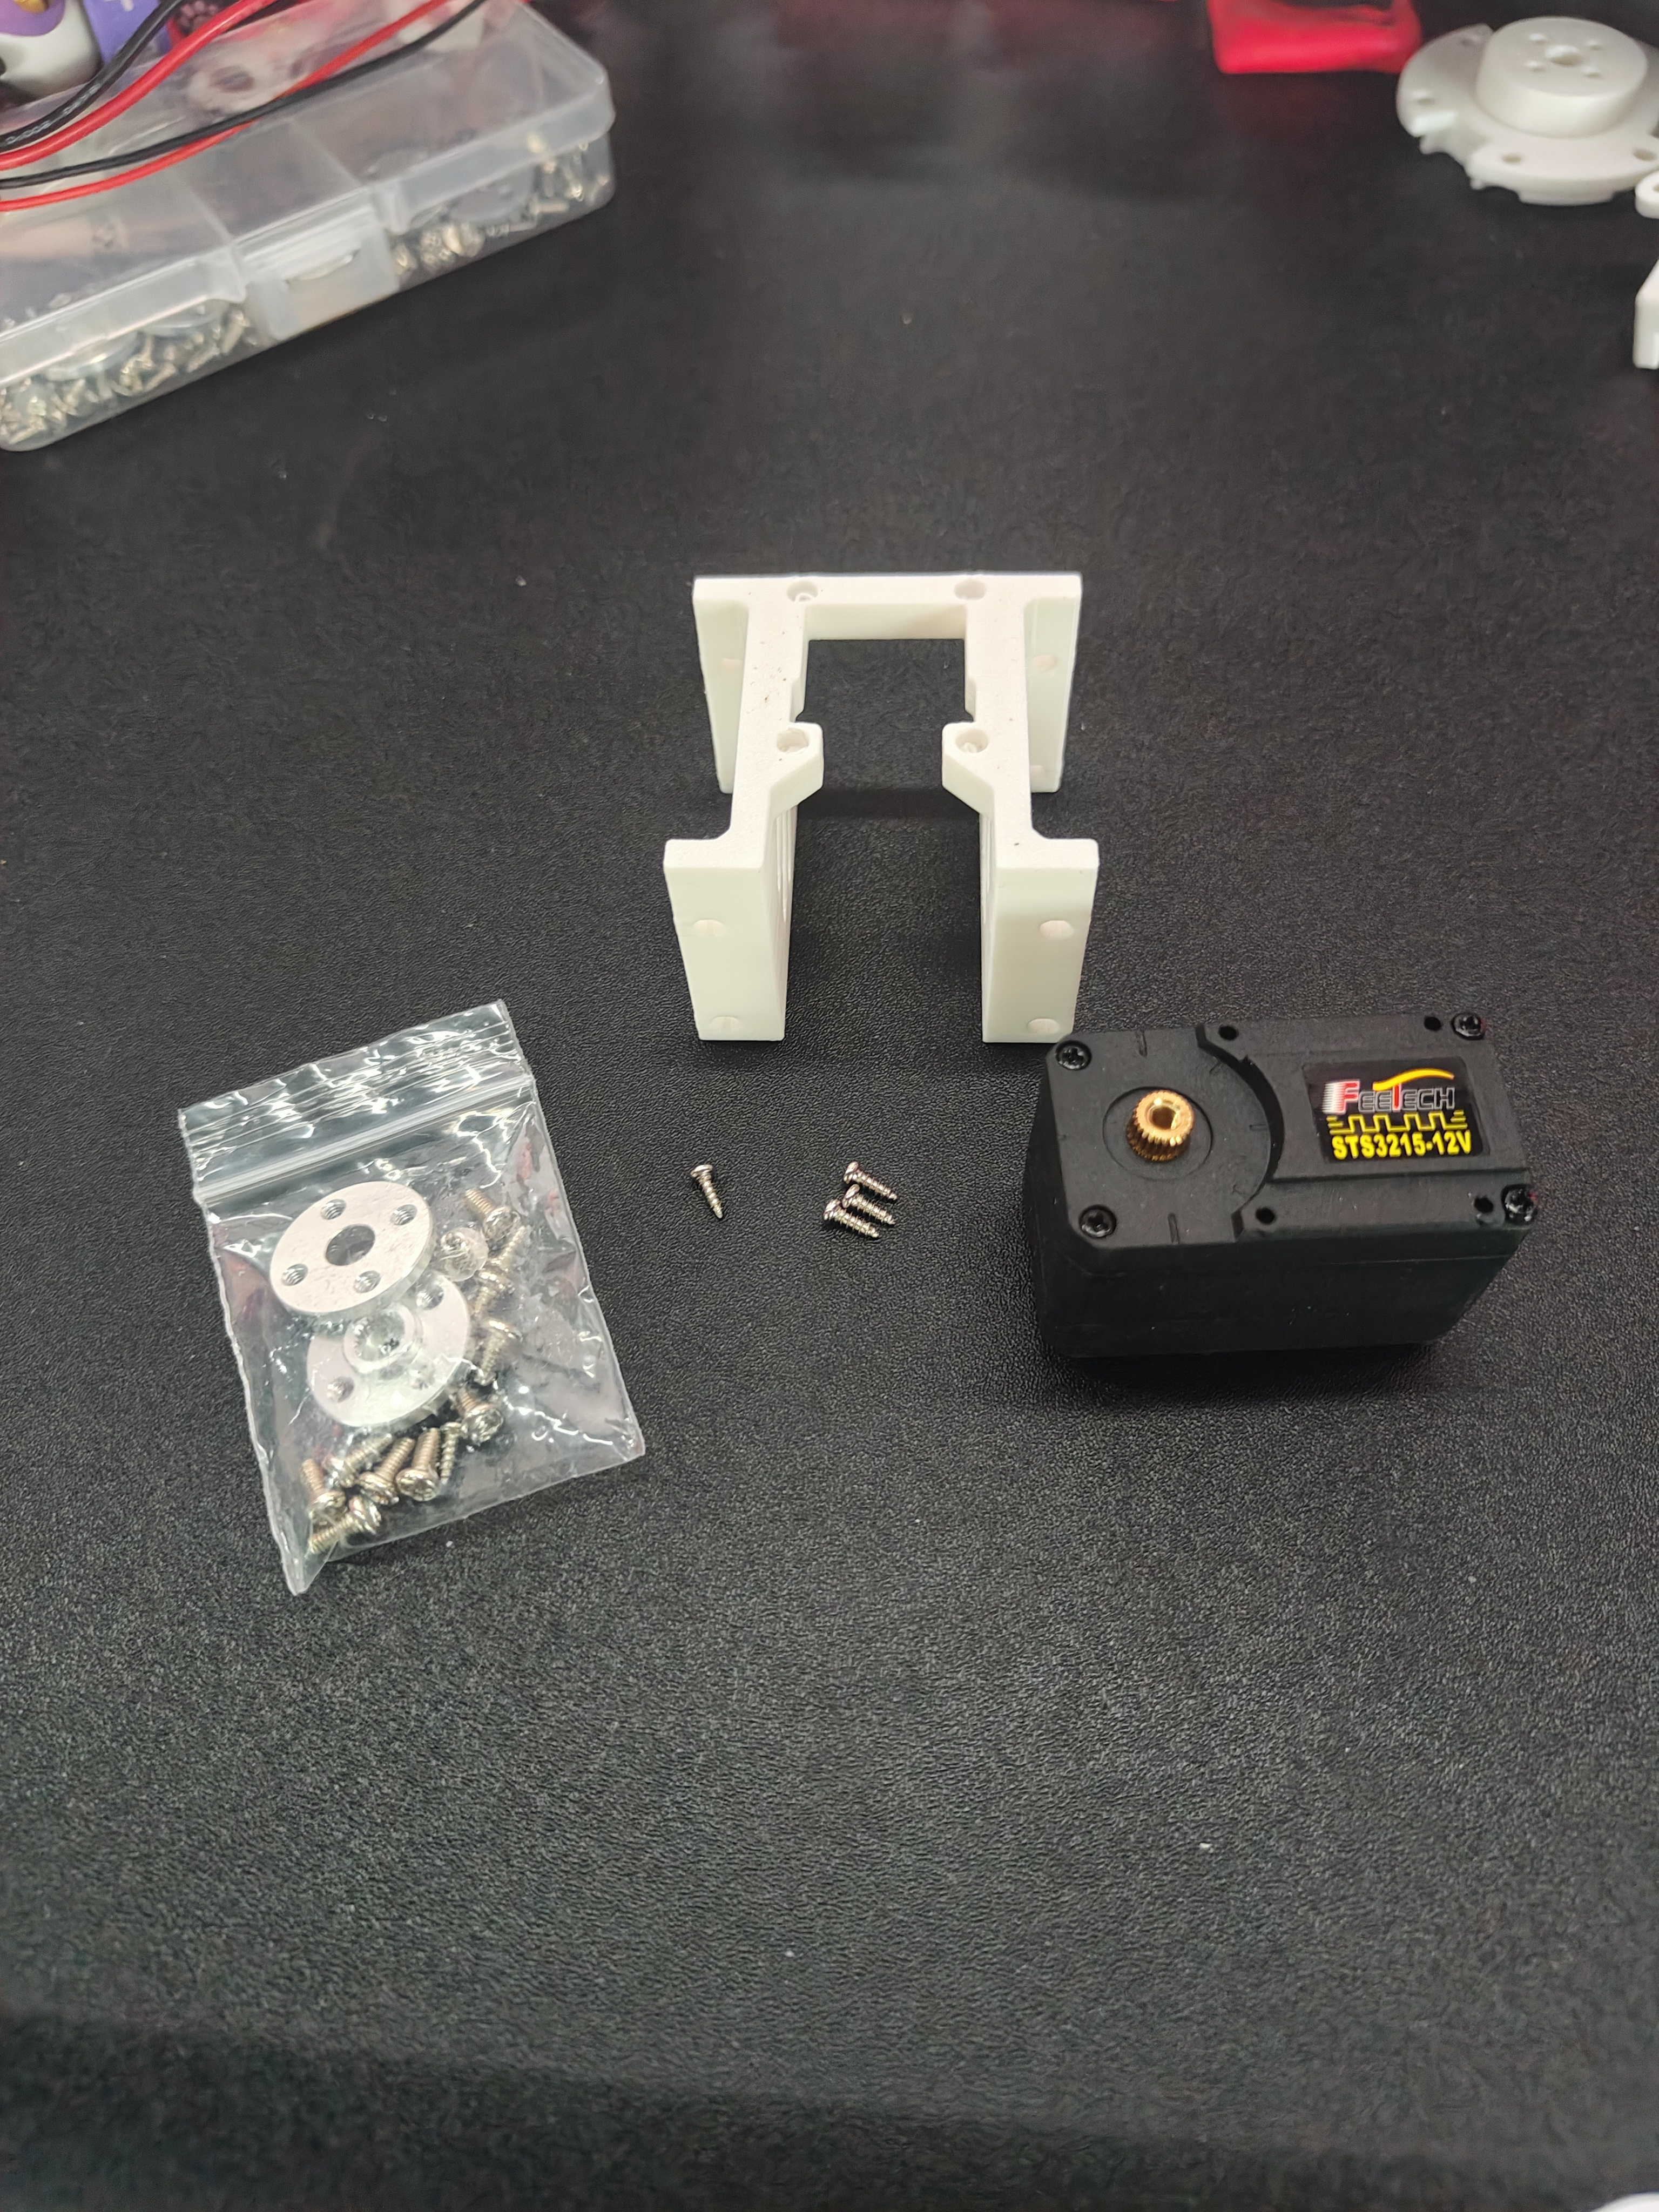
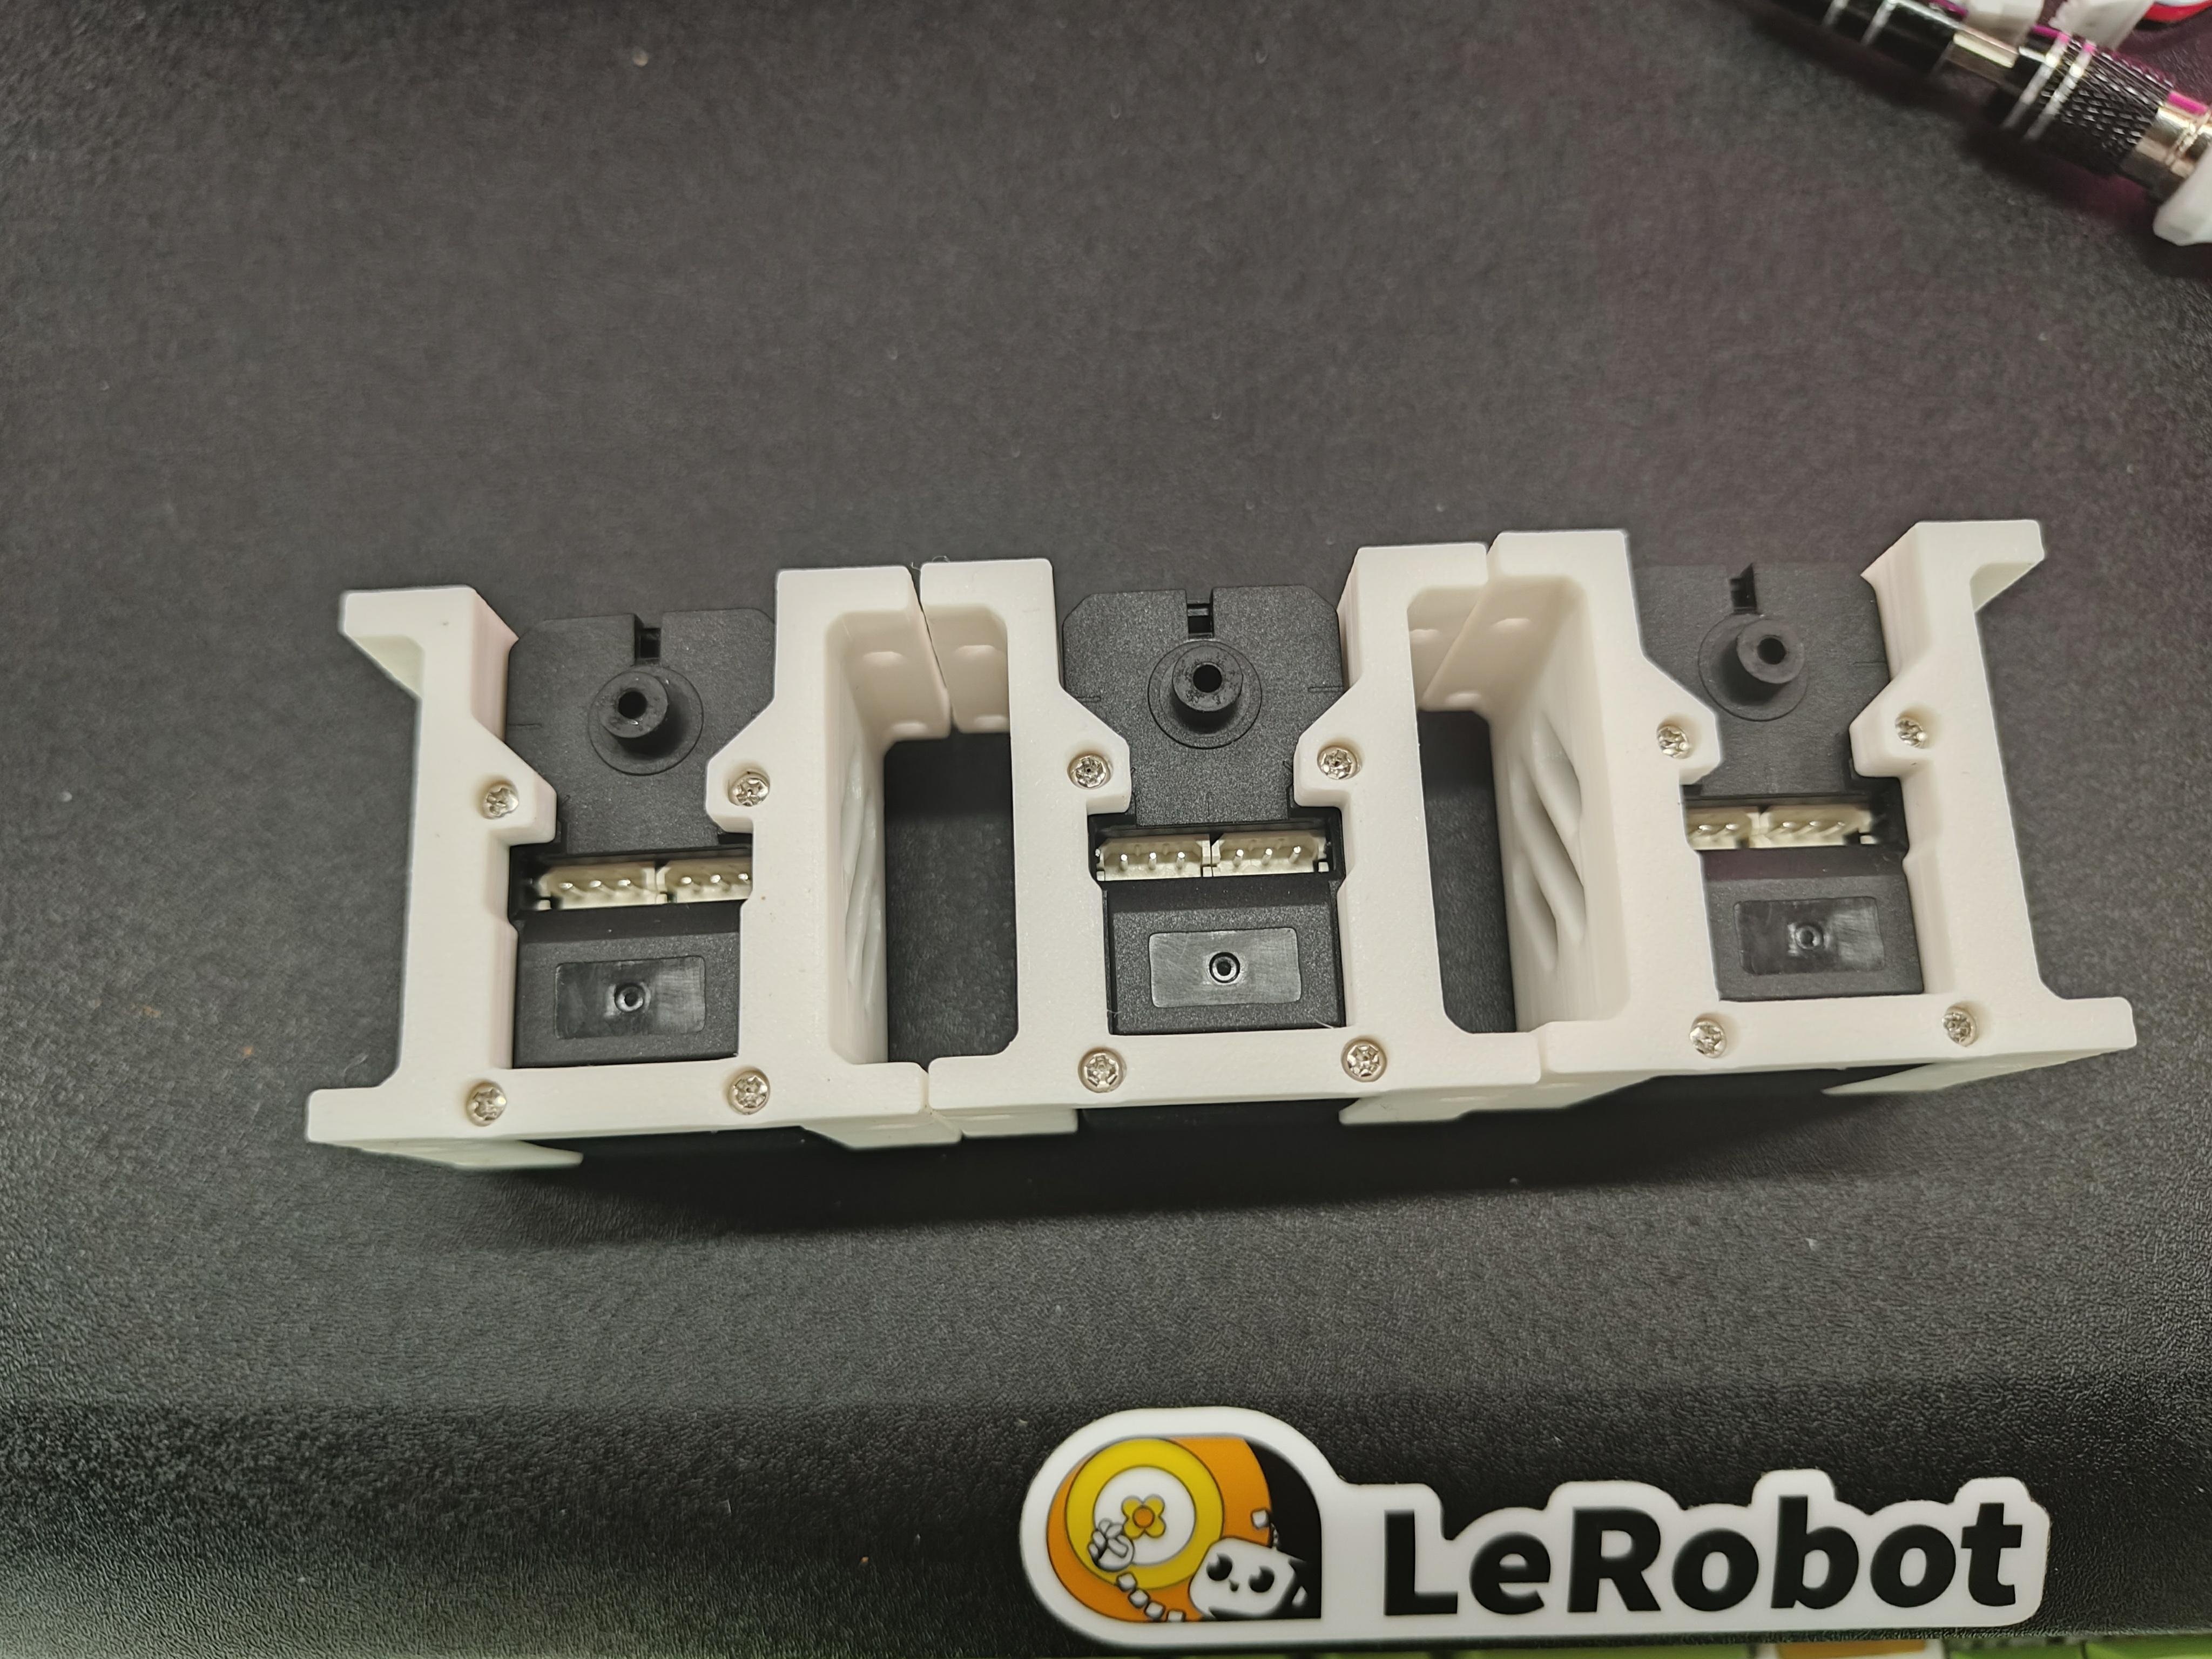
- Befestigen Sie die Servos mit 12 Maschinenschrauben M3x16 und 12 M3-Muttern über die Antriebsmotorhalterungen an der Grundplatte.
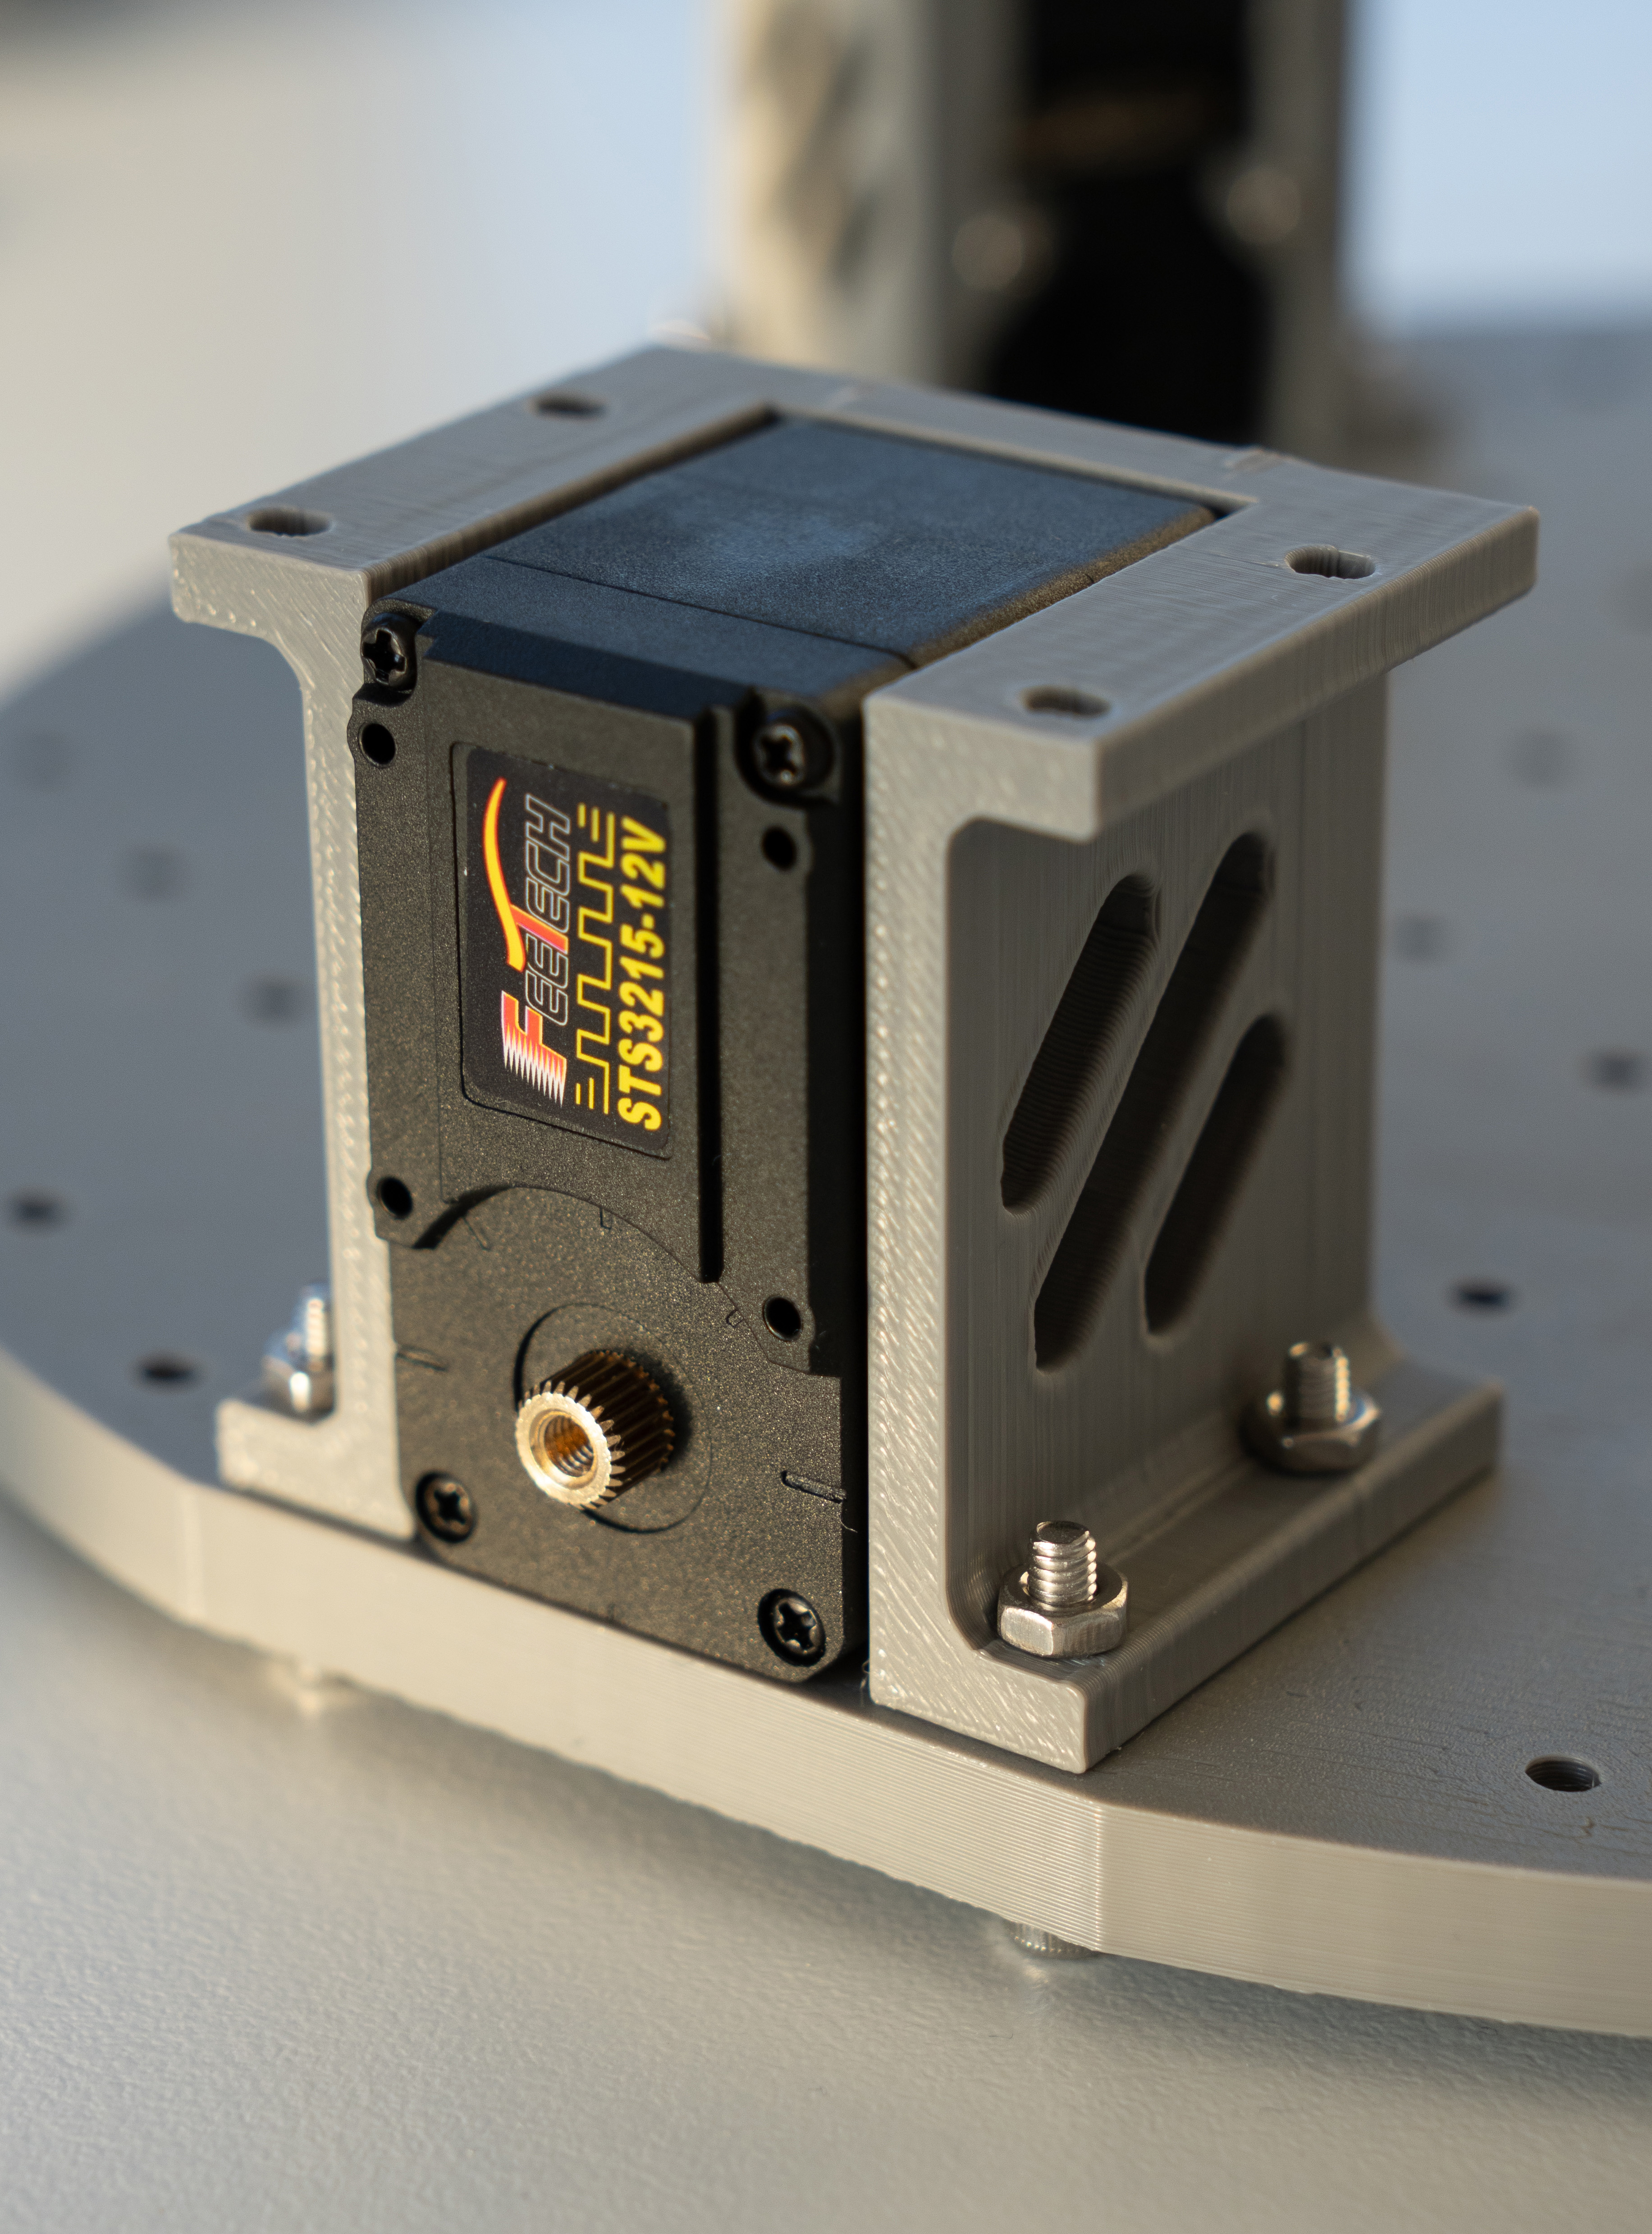
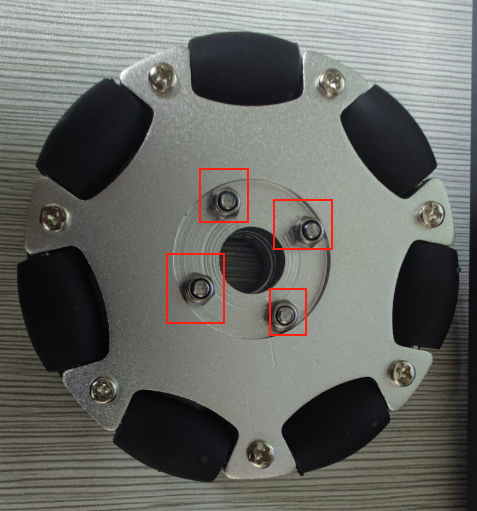
- Entfernen Sie die Maschinenschrauben und Muttern von den 82-mm-Omni-Rädern.
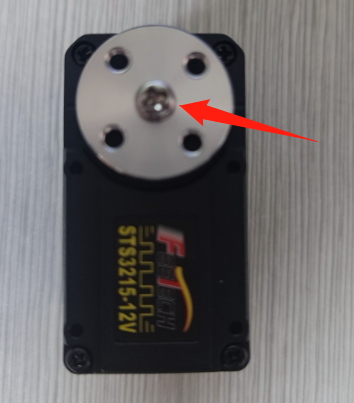
- Befestigen Sie den Servoarm mit m3*6-Schrauben am Servo.
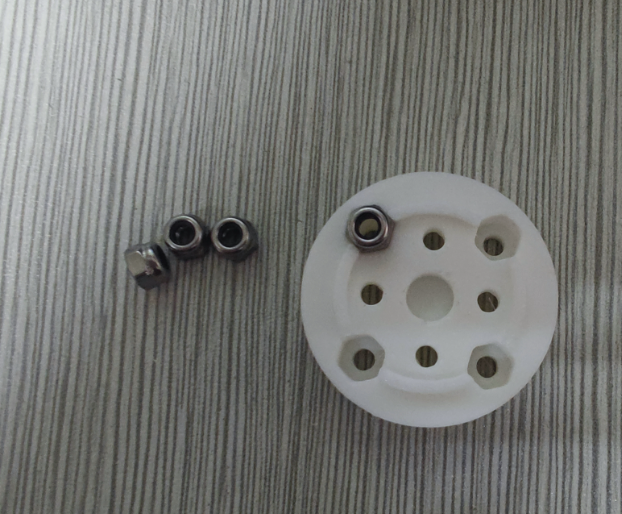
- Setzen Sie 4 Sicherungsmuttern in die Kupplung ein. Befestigen Sie zunächst die Kupplung mit 4 m3*6-Schrauben am Servoarm.
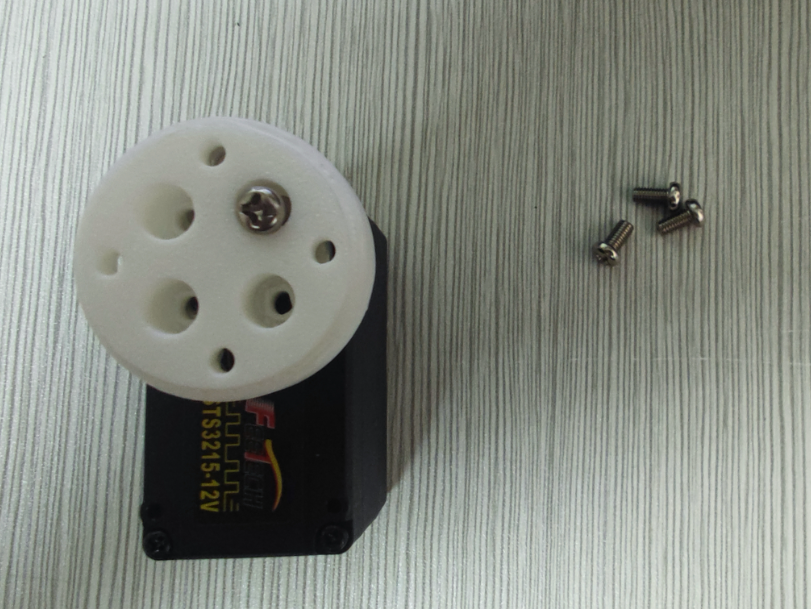
- Befestigen Sie die 82-mm-Omni-Räder mit m3*25-Maschinenschrauben und Sicherungsmuttern an der Kupplung.
Sobald alle drei Räder an der Grundplatte montiert sind:
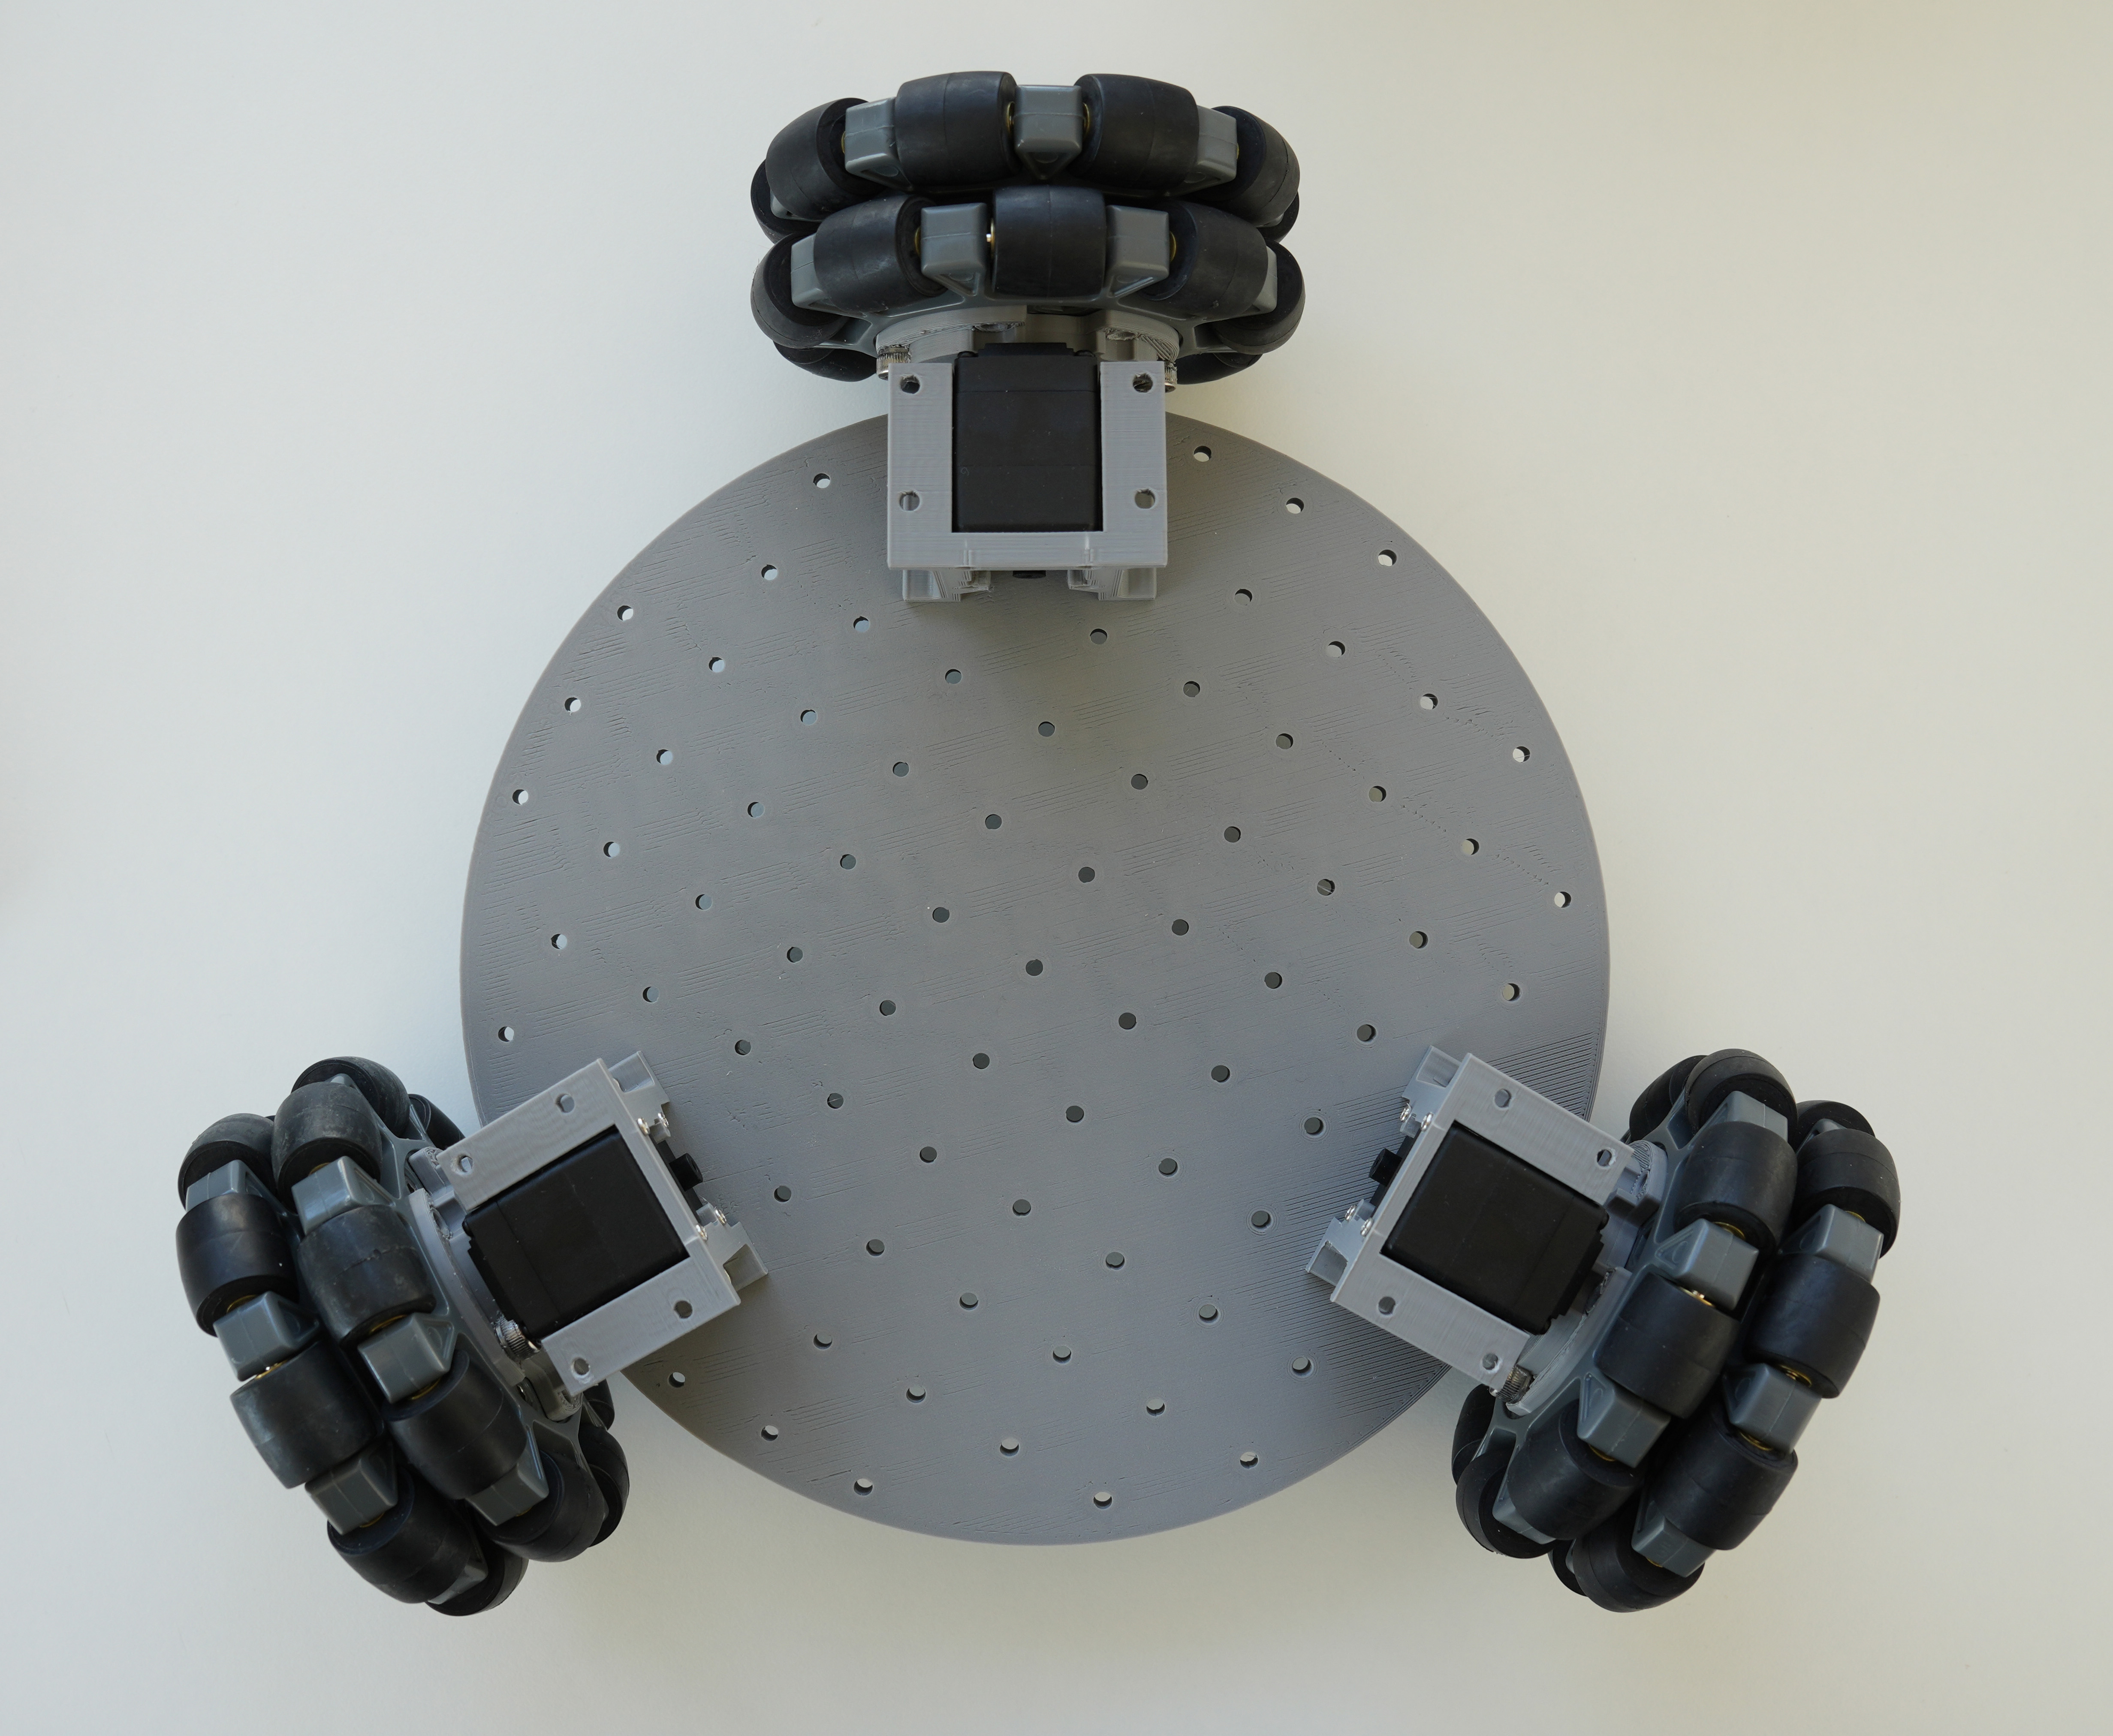
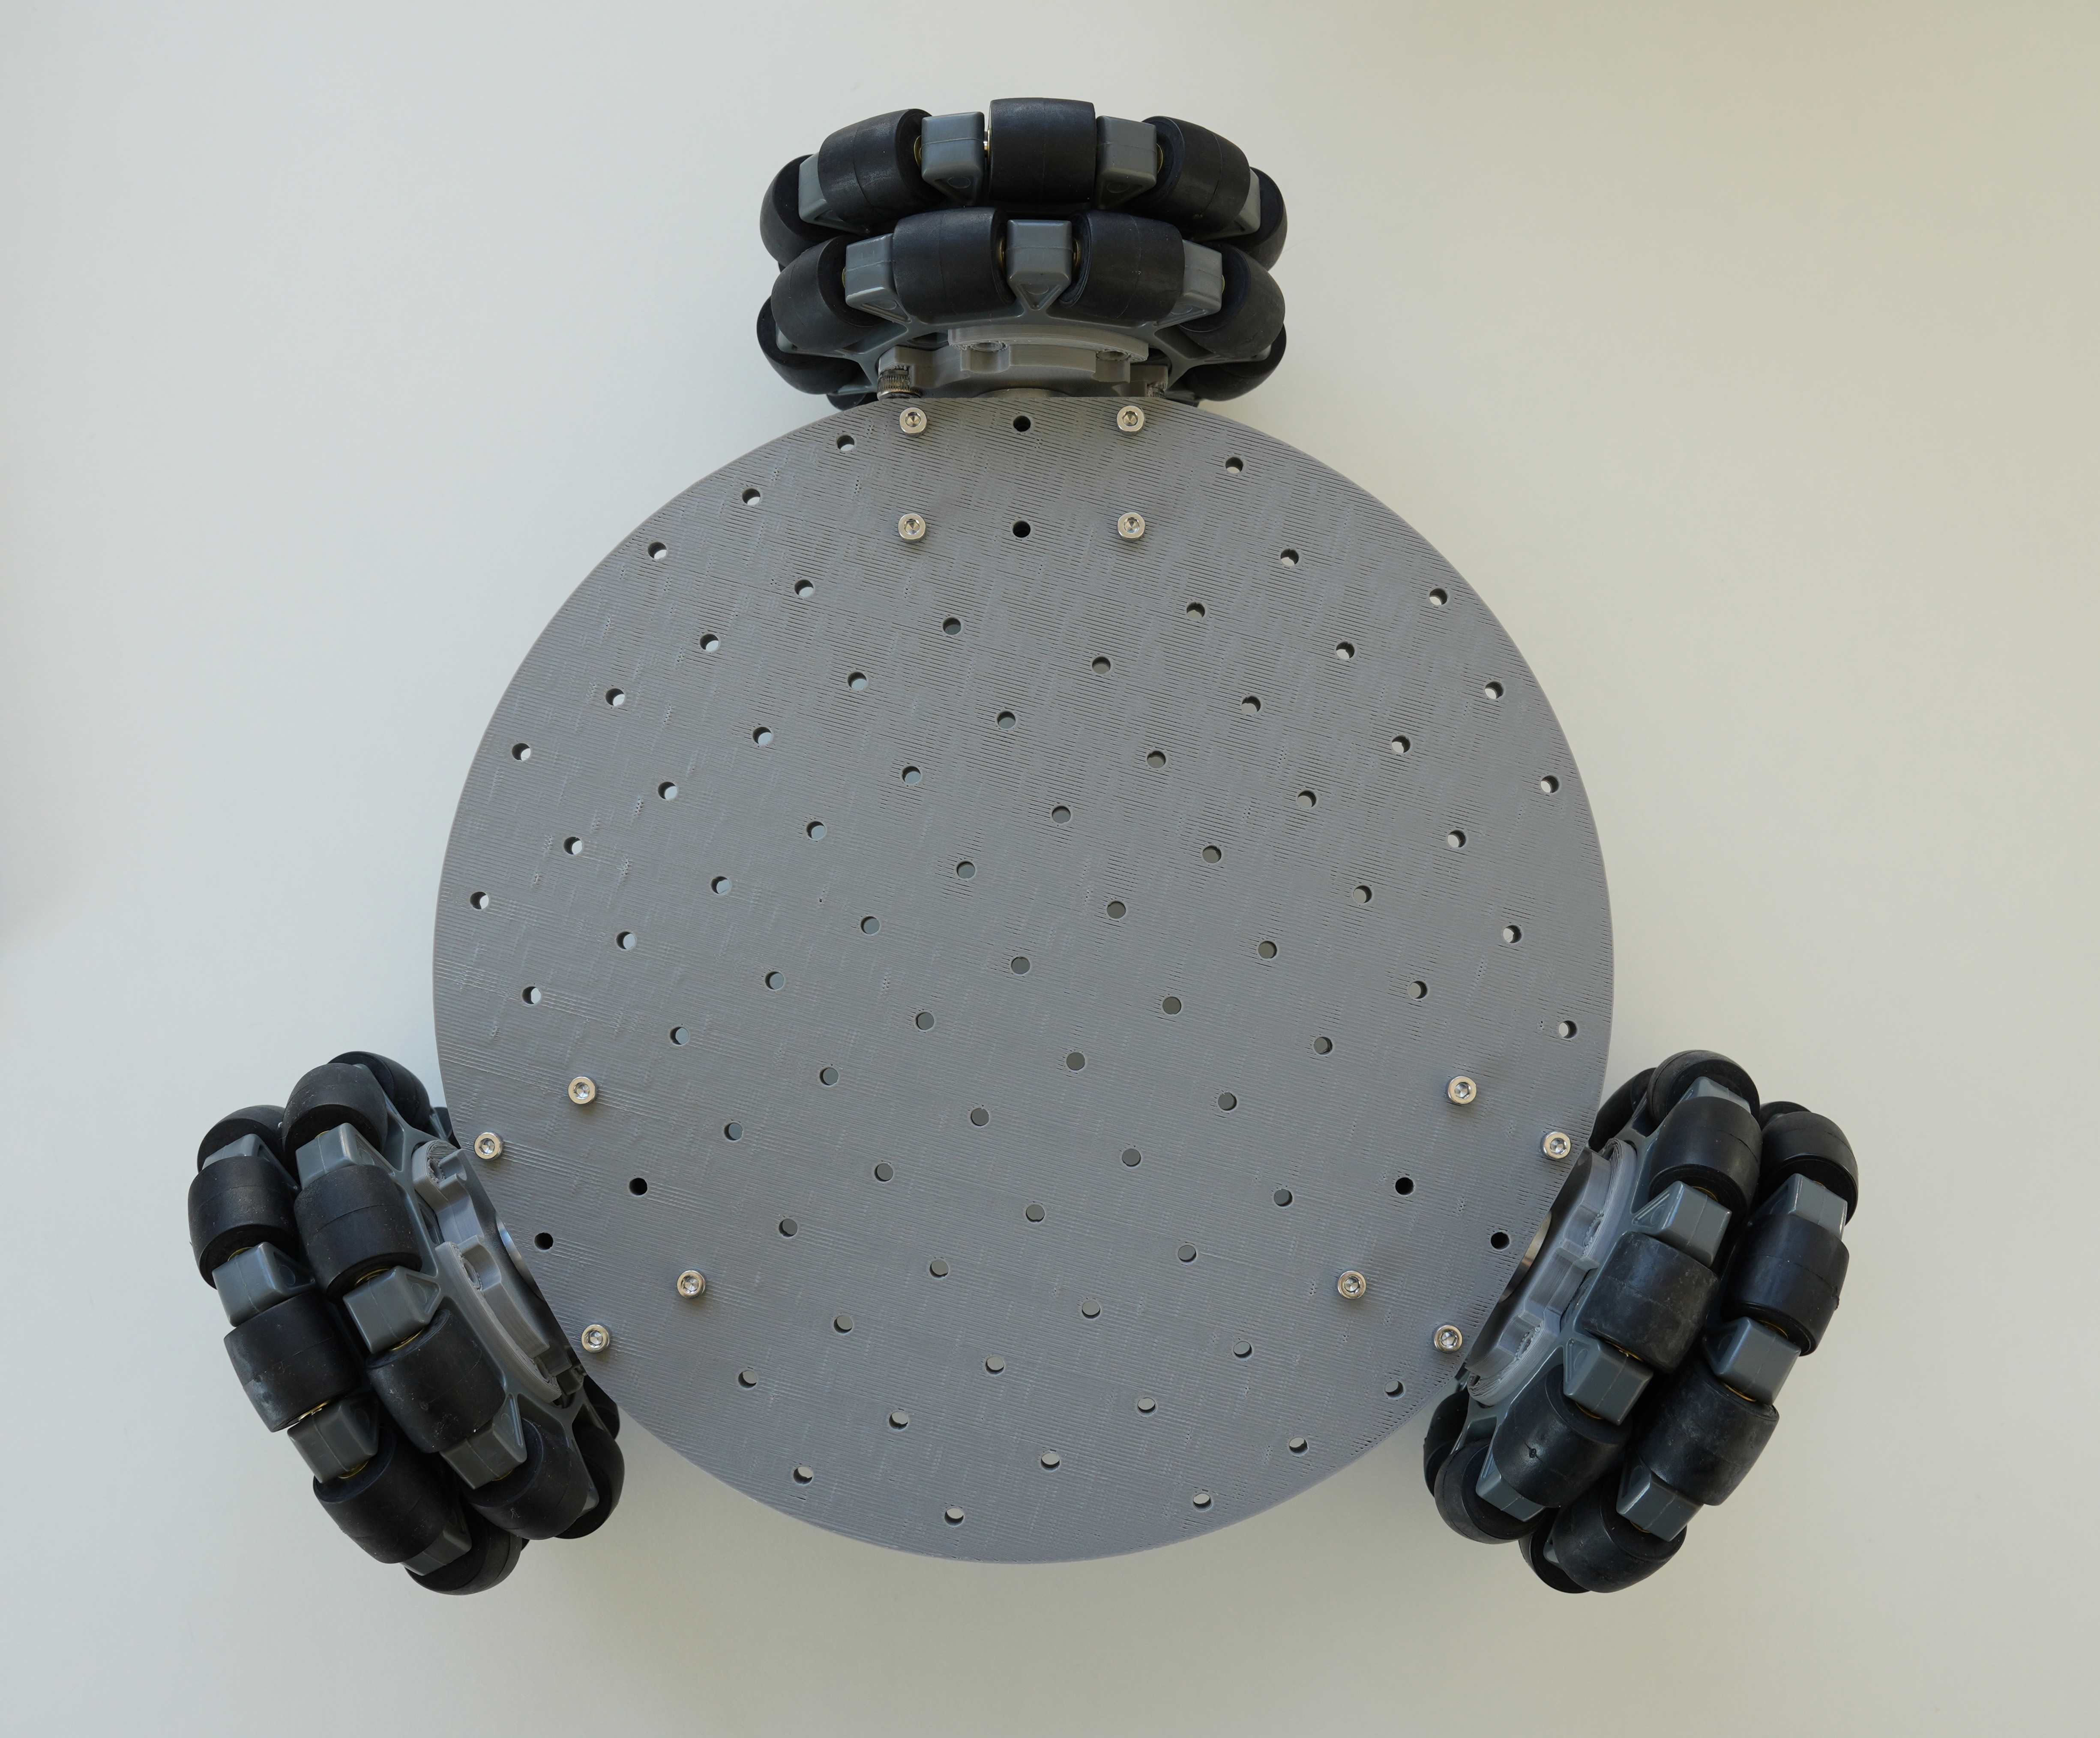
2. Montage der Grundplatte
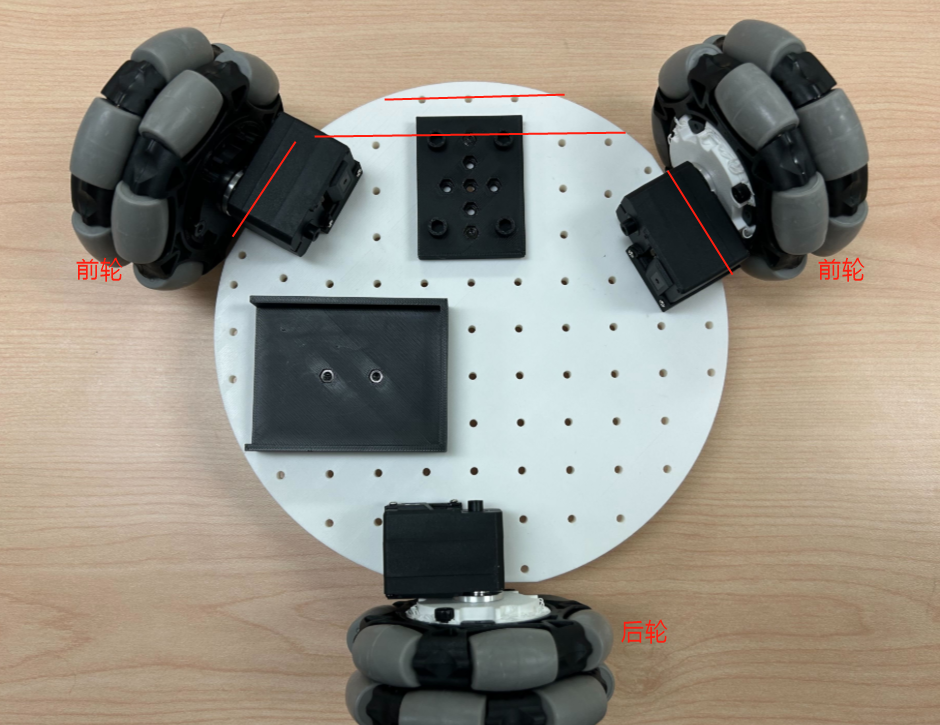
- Setzen Sie 2 M3-Muttern in die Bohrungen der Servotreiberplatine und der Batteriehalterung ein. Befestigen Sie beide mit 4 M3x12-Sechskantschrauben an der Grundplatte.
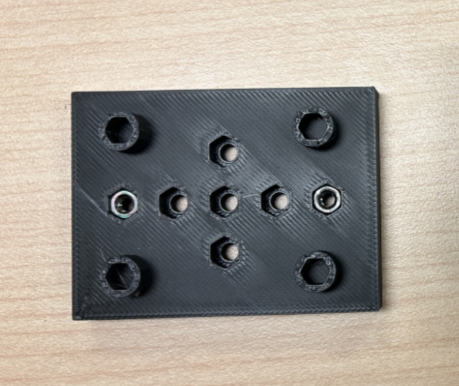
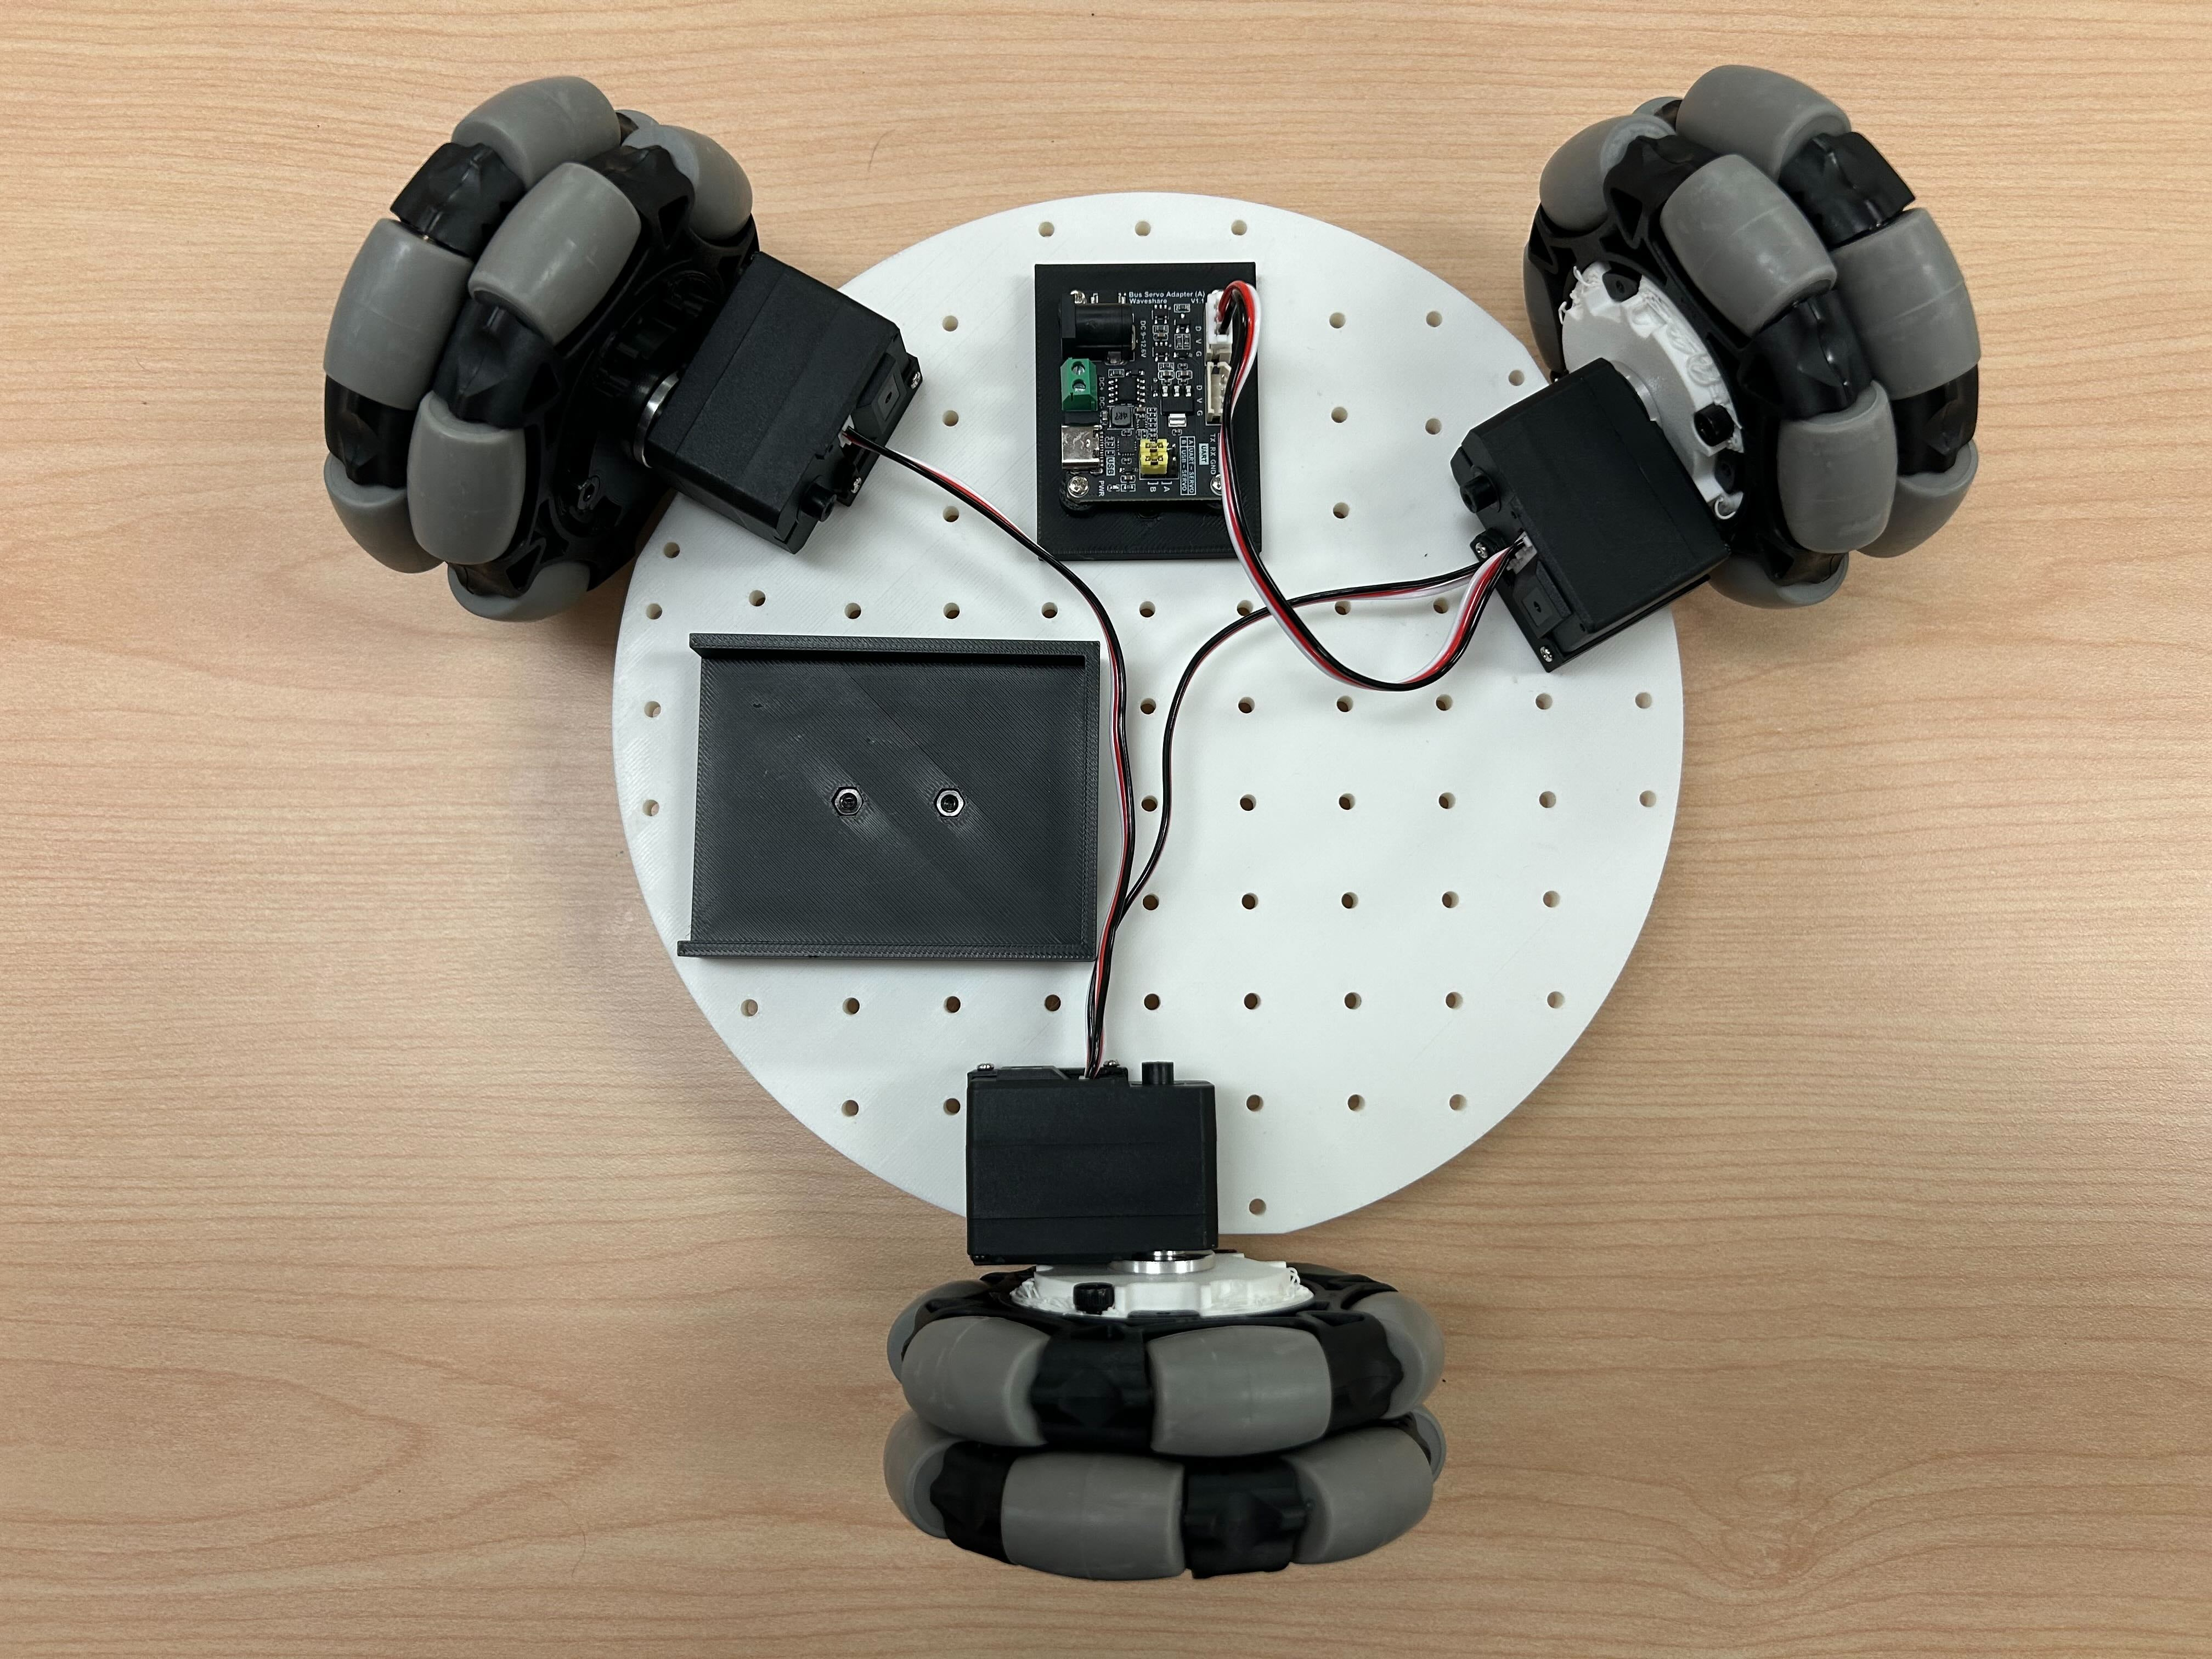
- Befestigen Sie die Servotreiberplatine mit 2 M3*12-Sechskantschrauben und 2 M3-Muttern und verbinden Sie sie mit den 3 Servos.
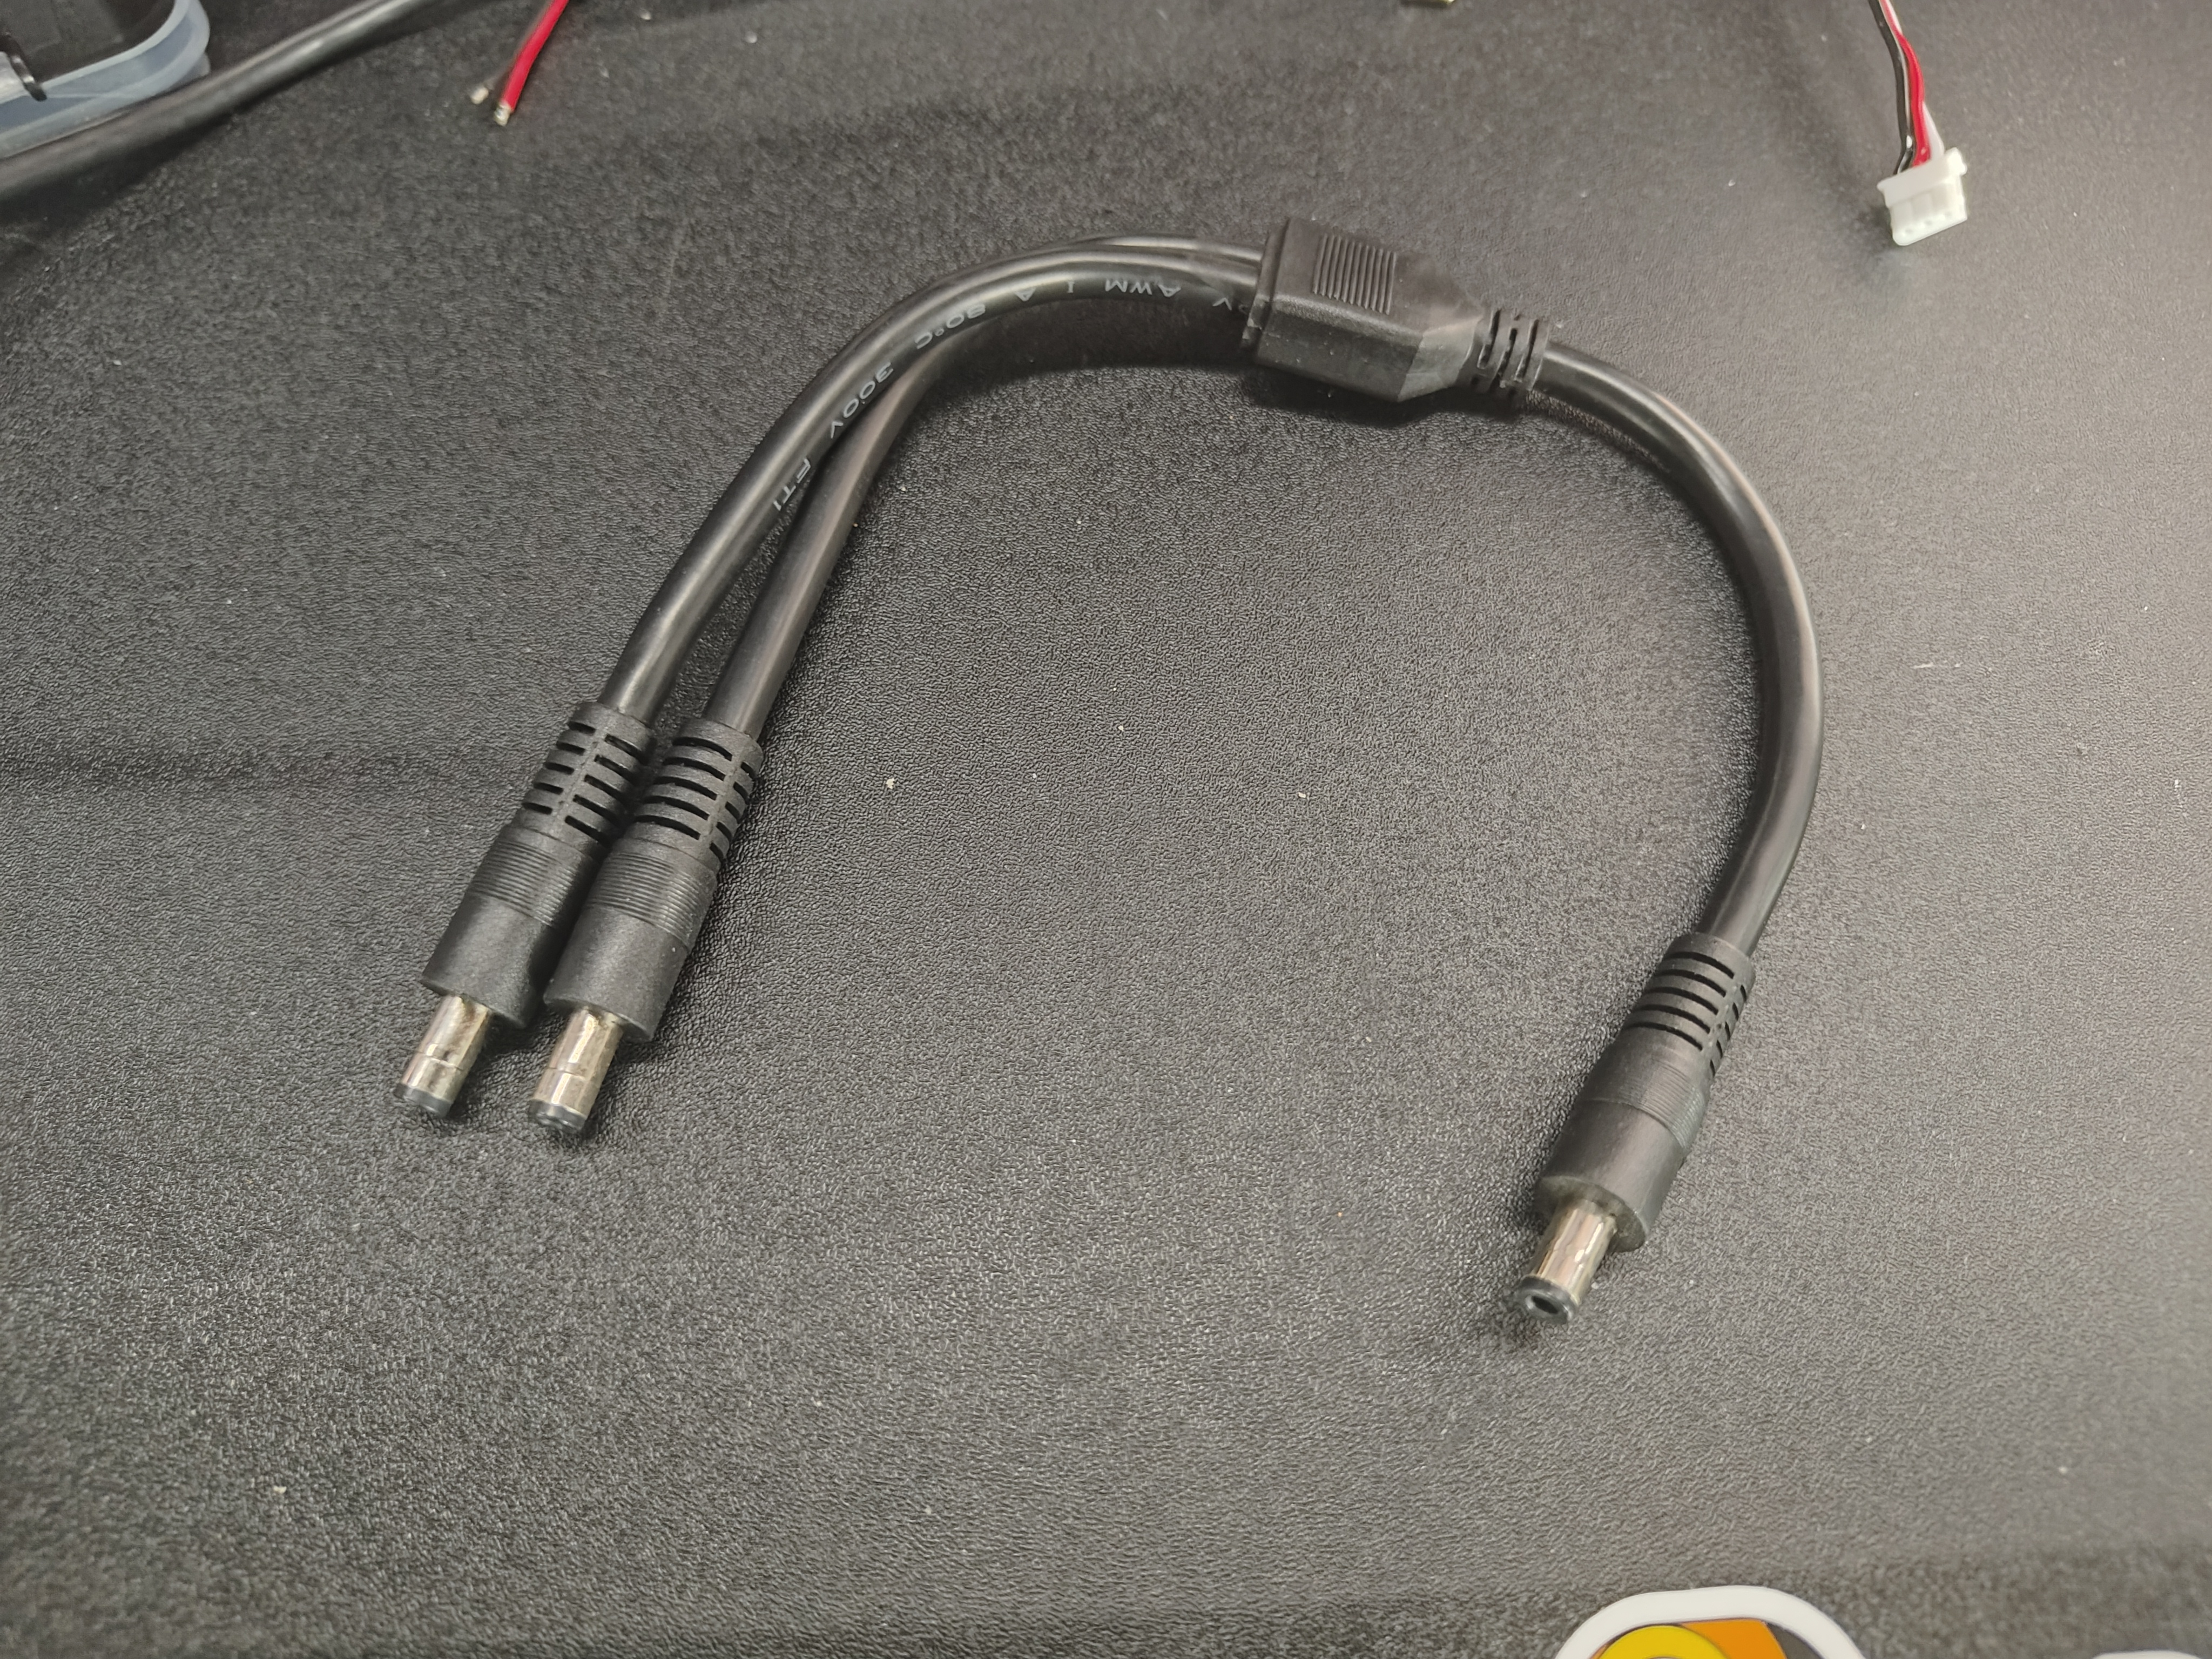
Kabelanschlüsse des tragbaren Netzteils
- Der Stromeingang wird direkt an das Netzteil angeschlossen
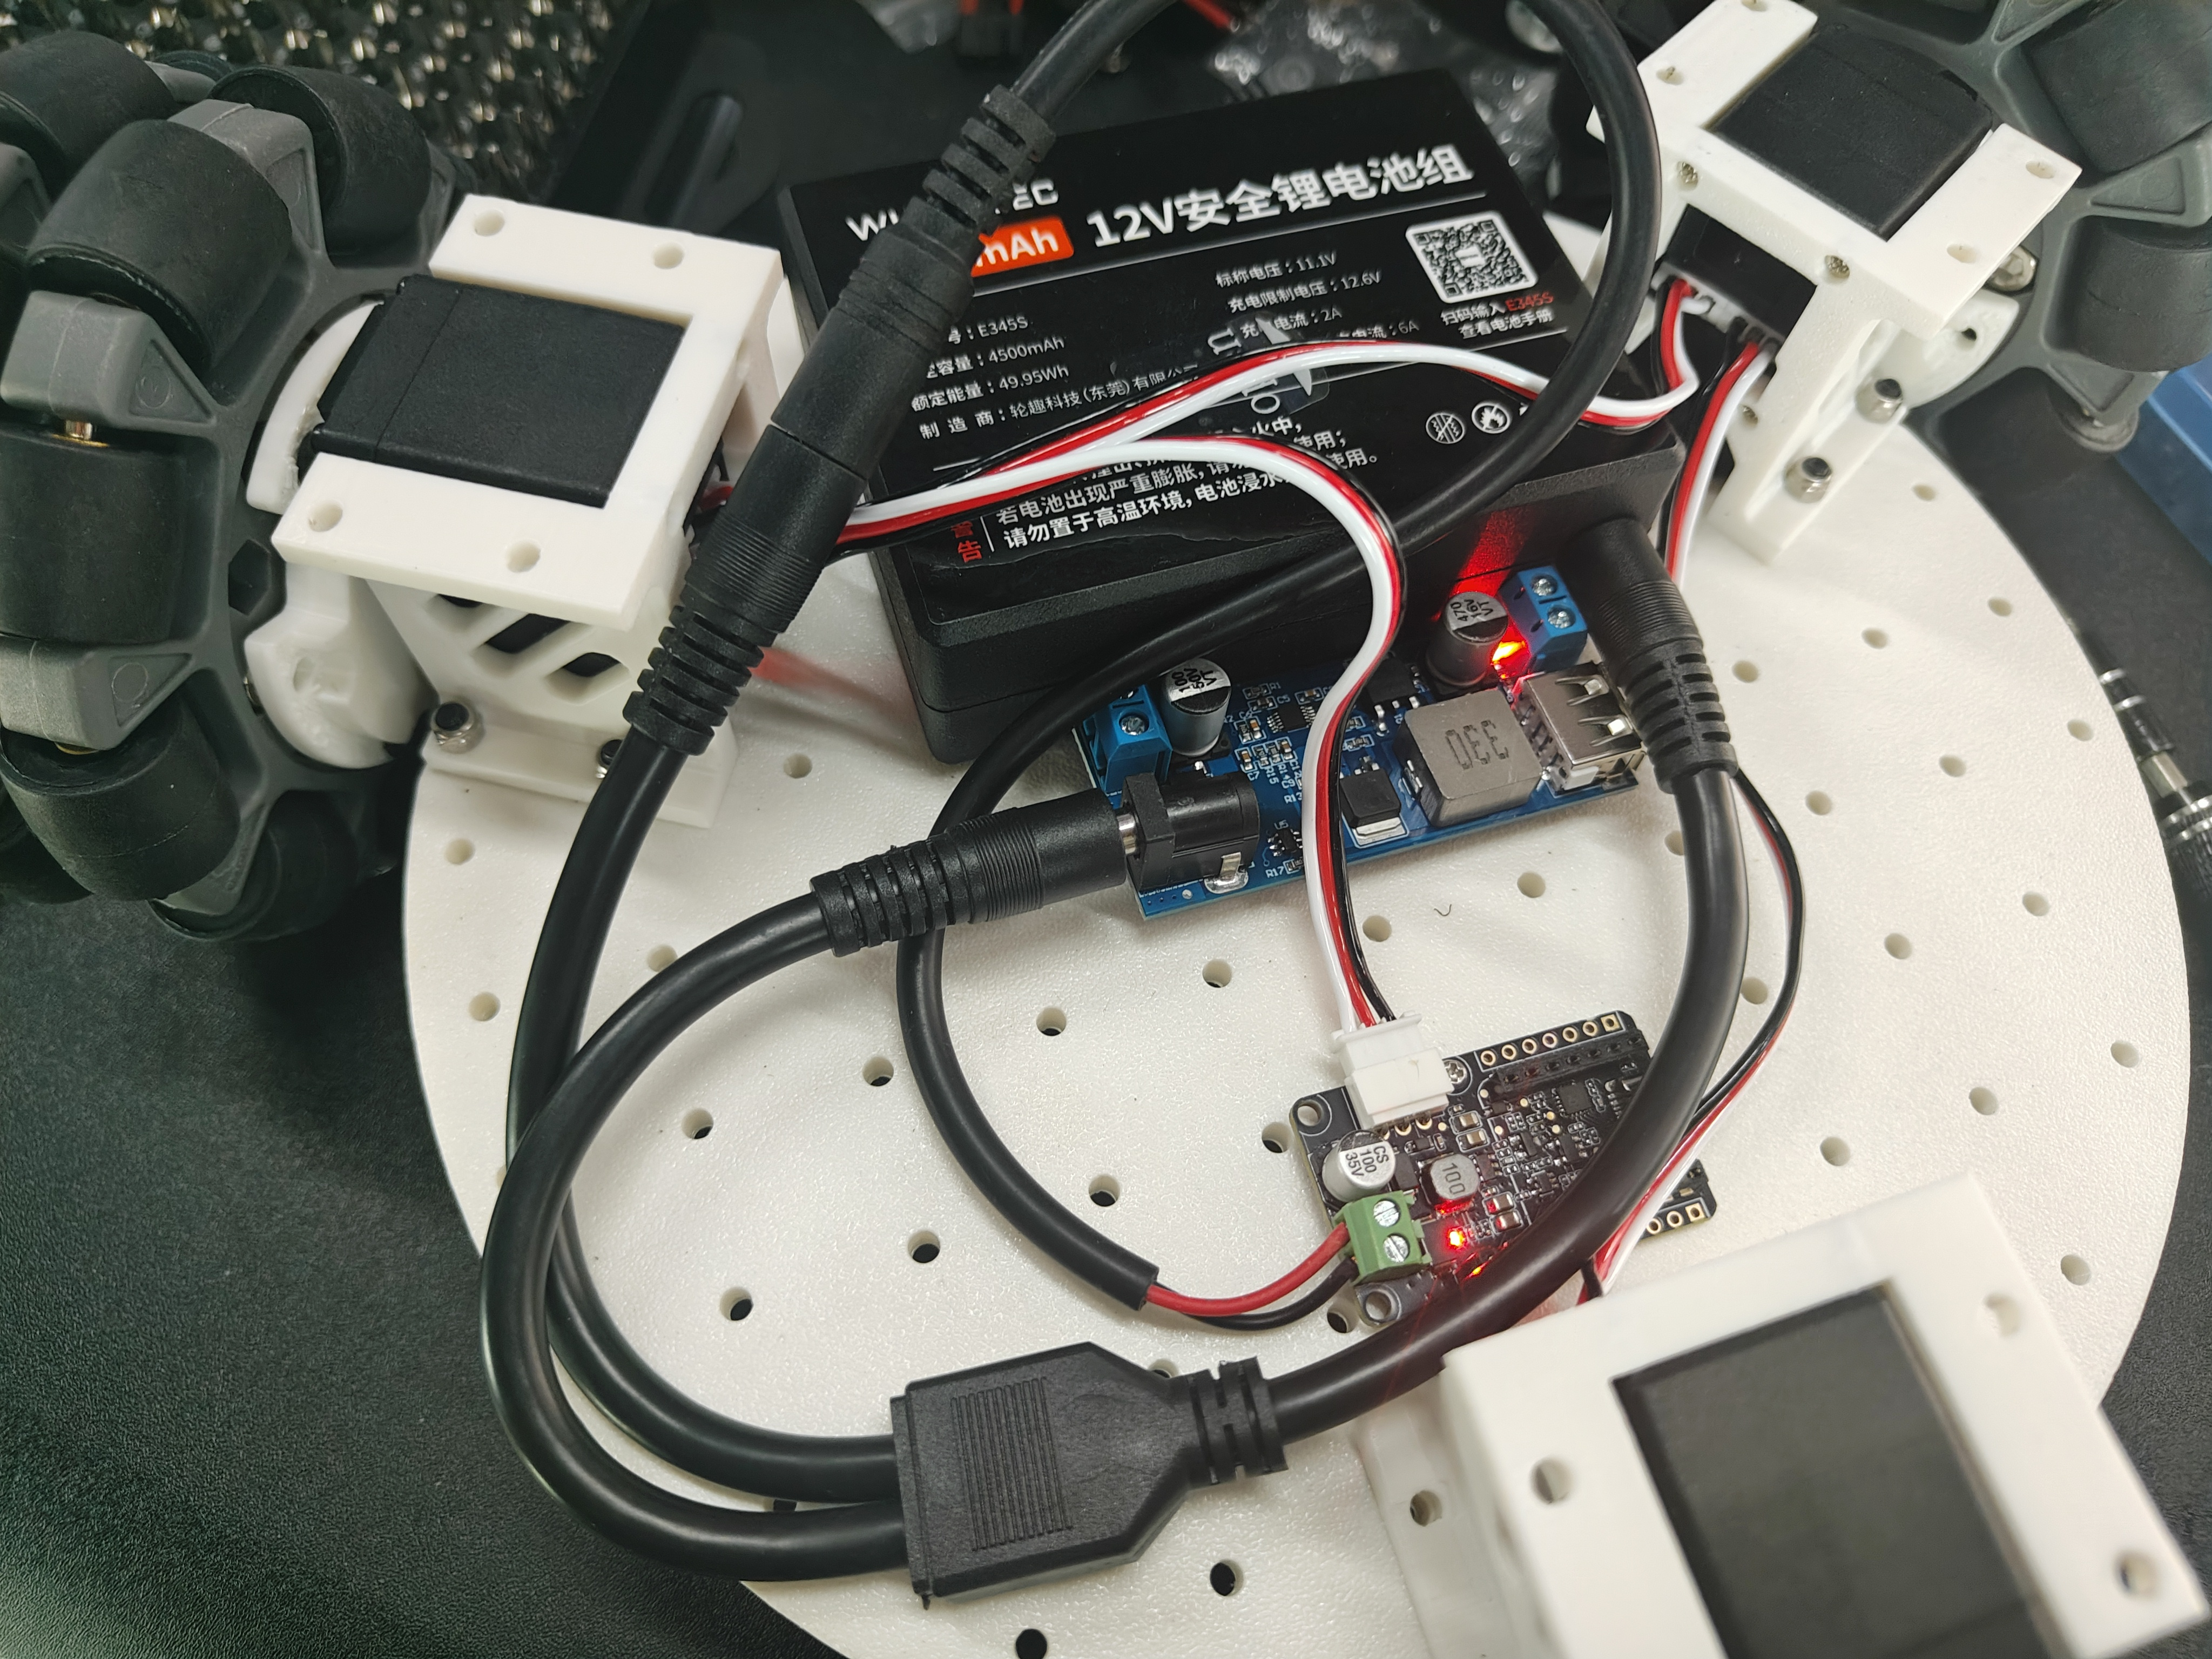
- Die USB-C-Schnittstelle versorgt den Raspberry Pi mit 5 V
- Wenn Sie einen 12-V-Roboterarm verwenden, versorgen Sie die Servomotorplatine direkt über den DC-Stromverteiler
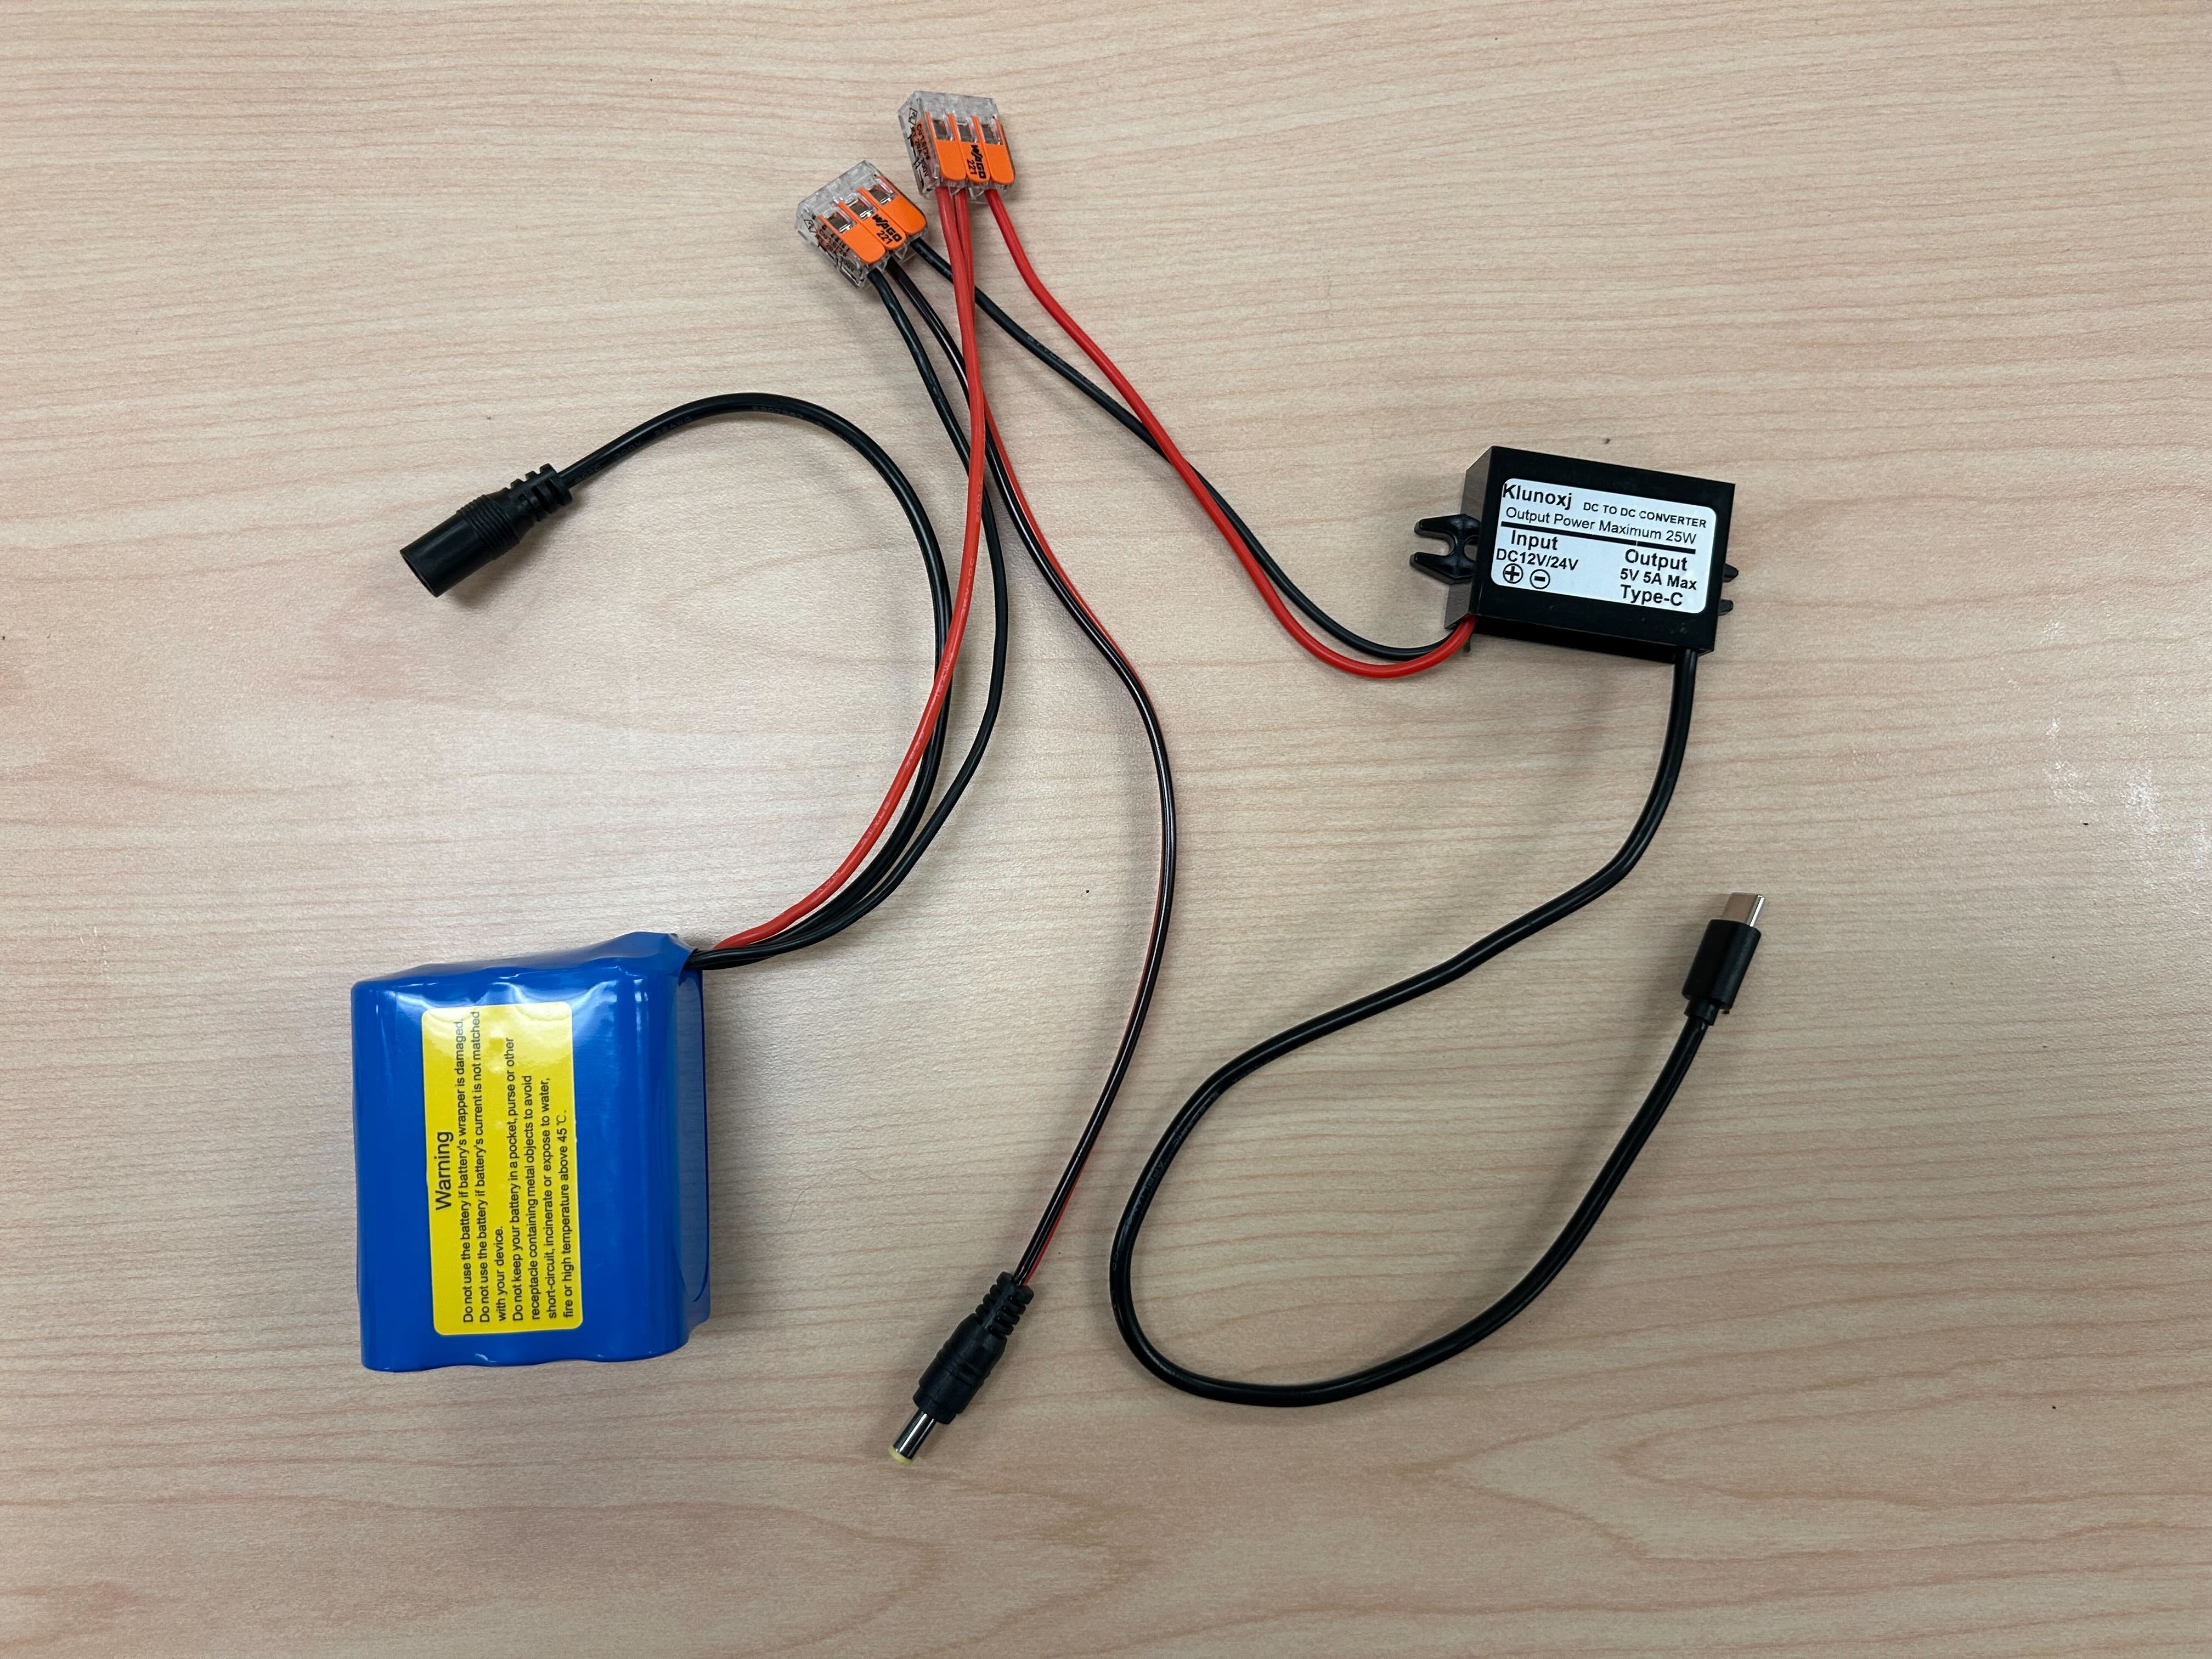
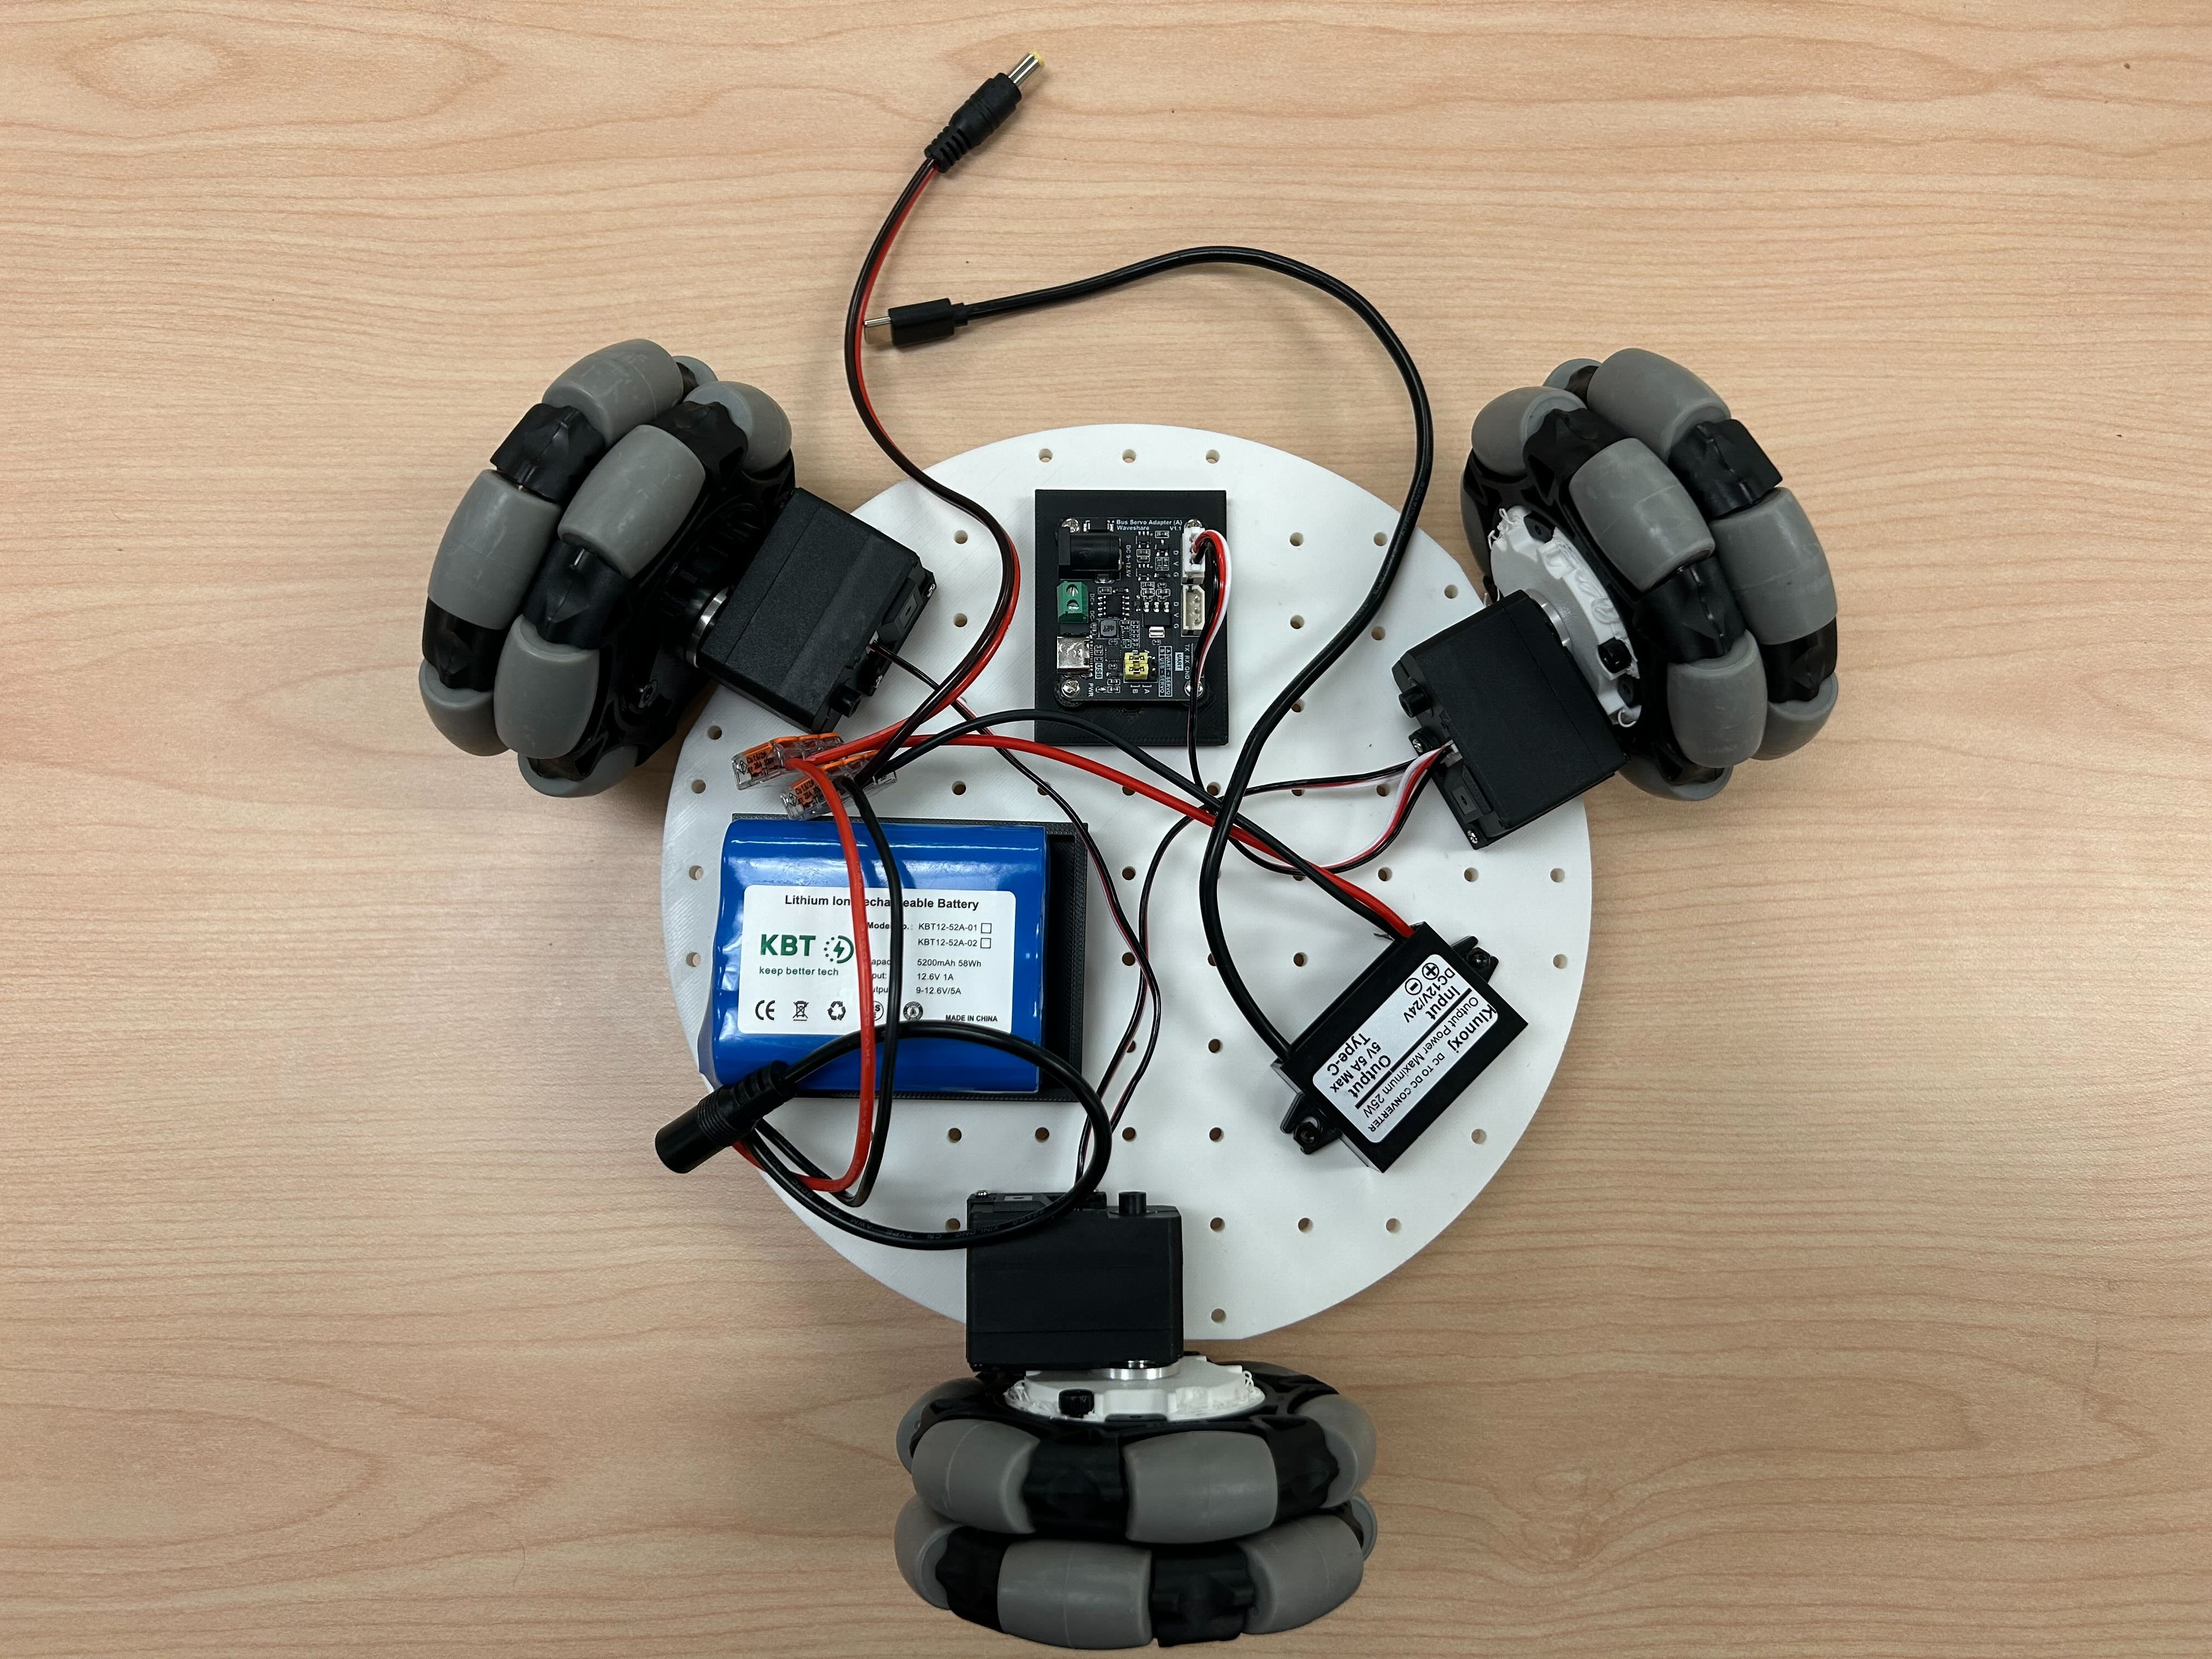
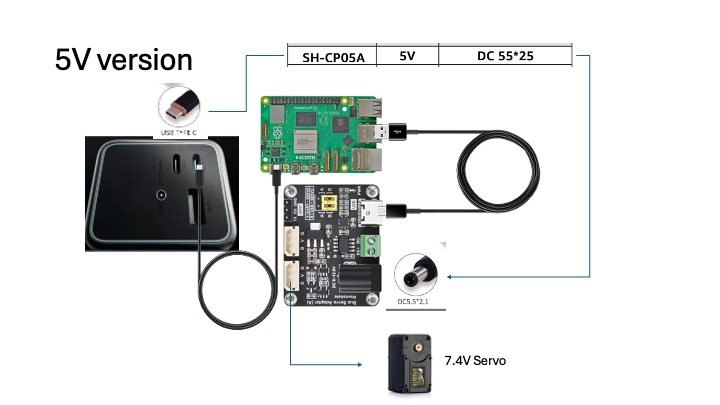
Die Kabel können wie in der folgenden Abbildung gezeigt angeschlossen werden:
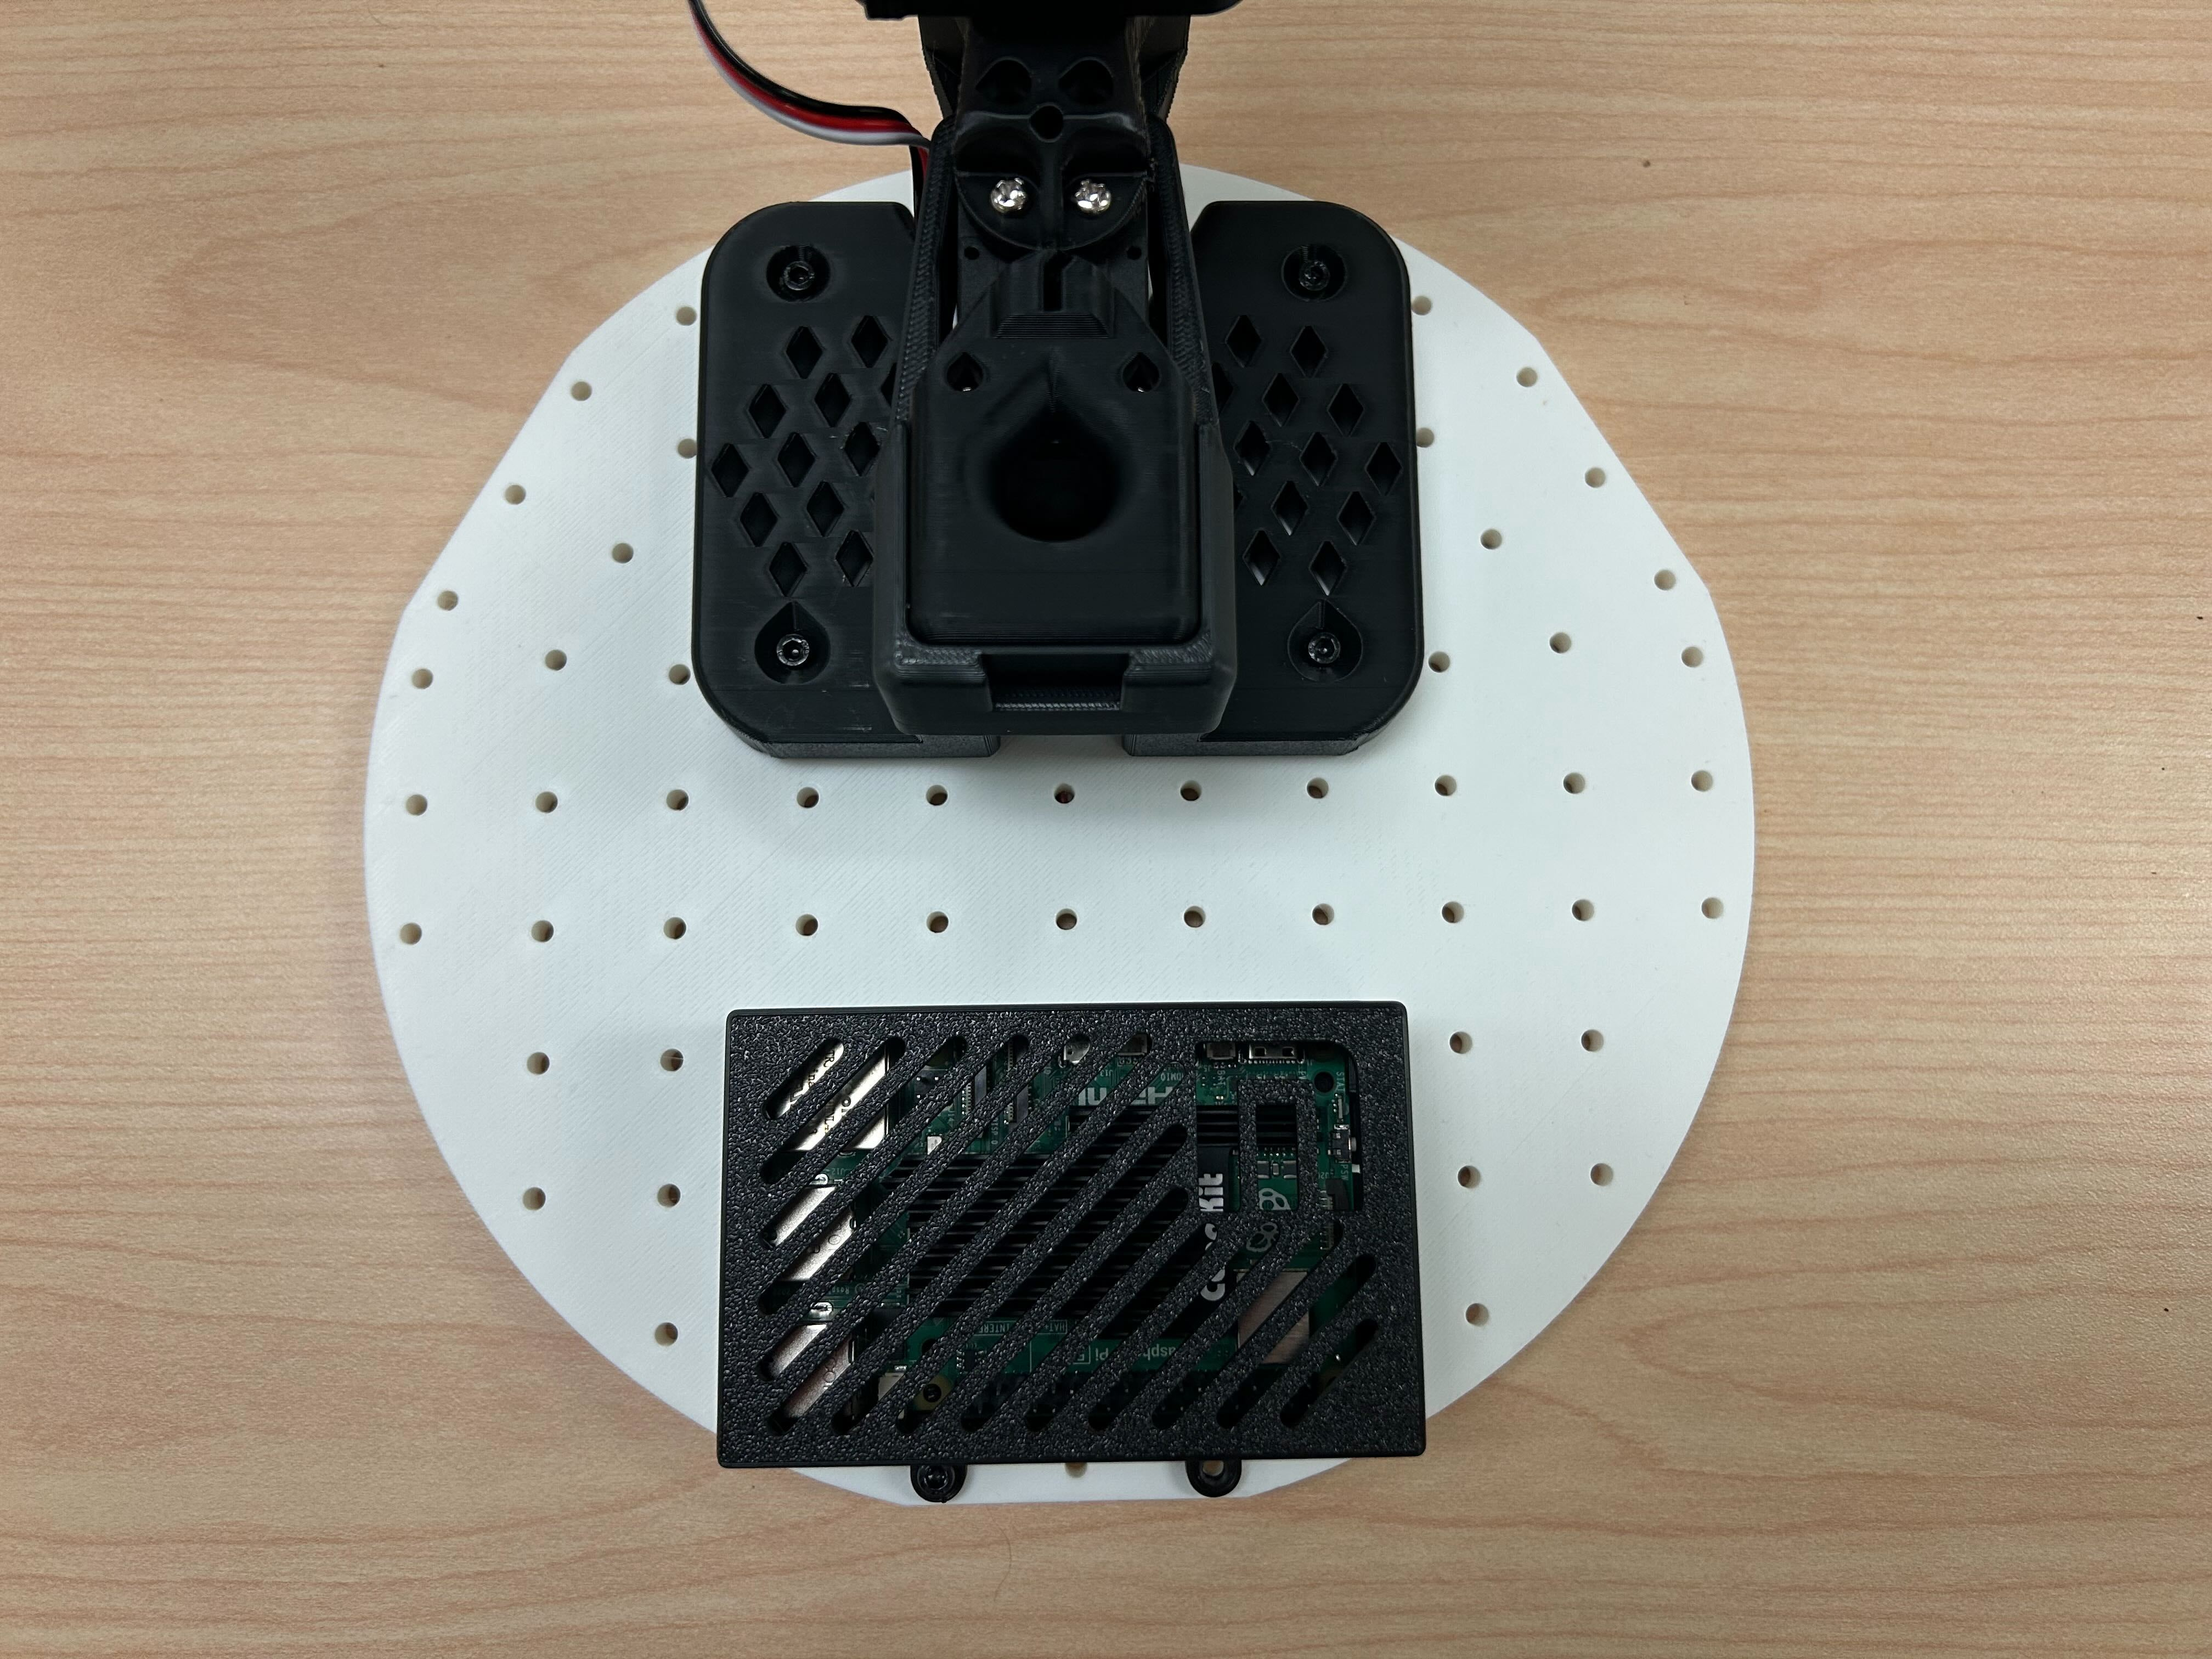
3. Montage der Deckplatte
Legen Sie den Raspberry Pi 5 in den unteren Teil des Raspberry-Pi-Gehäuses und rasten Sie dann den oberen Teil des Gehäuses auf.
Befestigen Sie den Raspberry Pi mit zwei M3x16-Sechskantschrauben und zwei M3-Muttern an der oberen Grundplatte und montieren Sie den Sockel des SO-101-Roboterarms mit vier M4x25-Maschinenschrauben und vier M4-Muttern.
4.
- Führen Sie das USB-C-auf-USB-A-Kabel der Servotreiberplatine, das 5-V-USB-C-Stromkabel und die Servokabel durch die Bohrungen der Deckplatte.
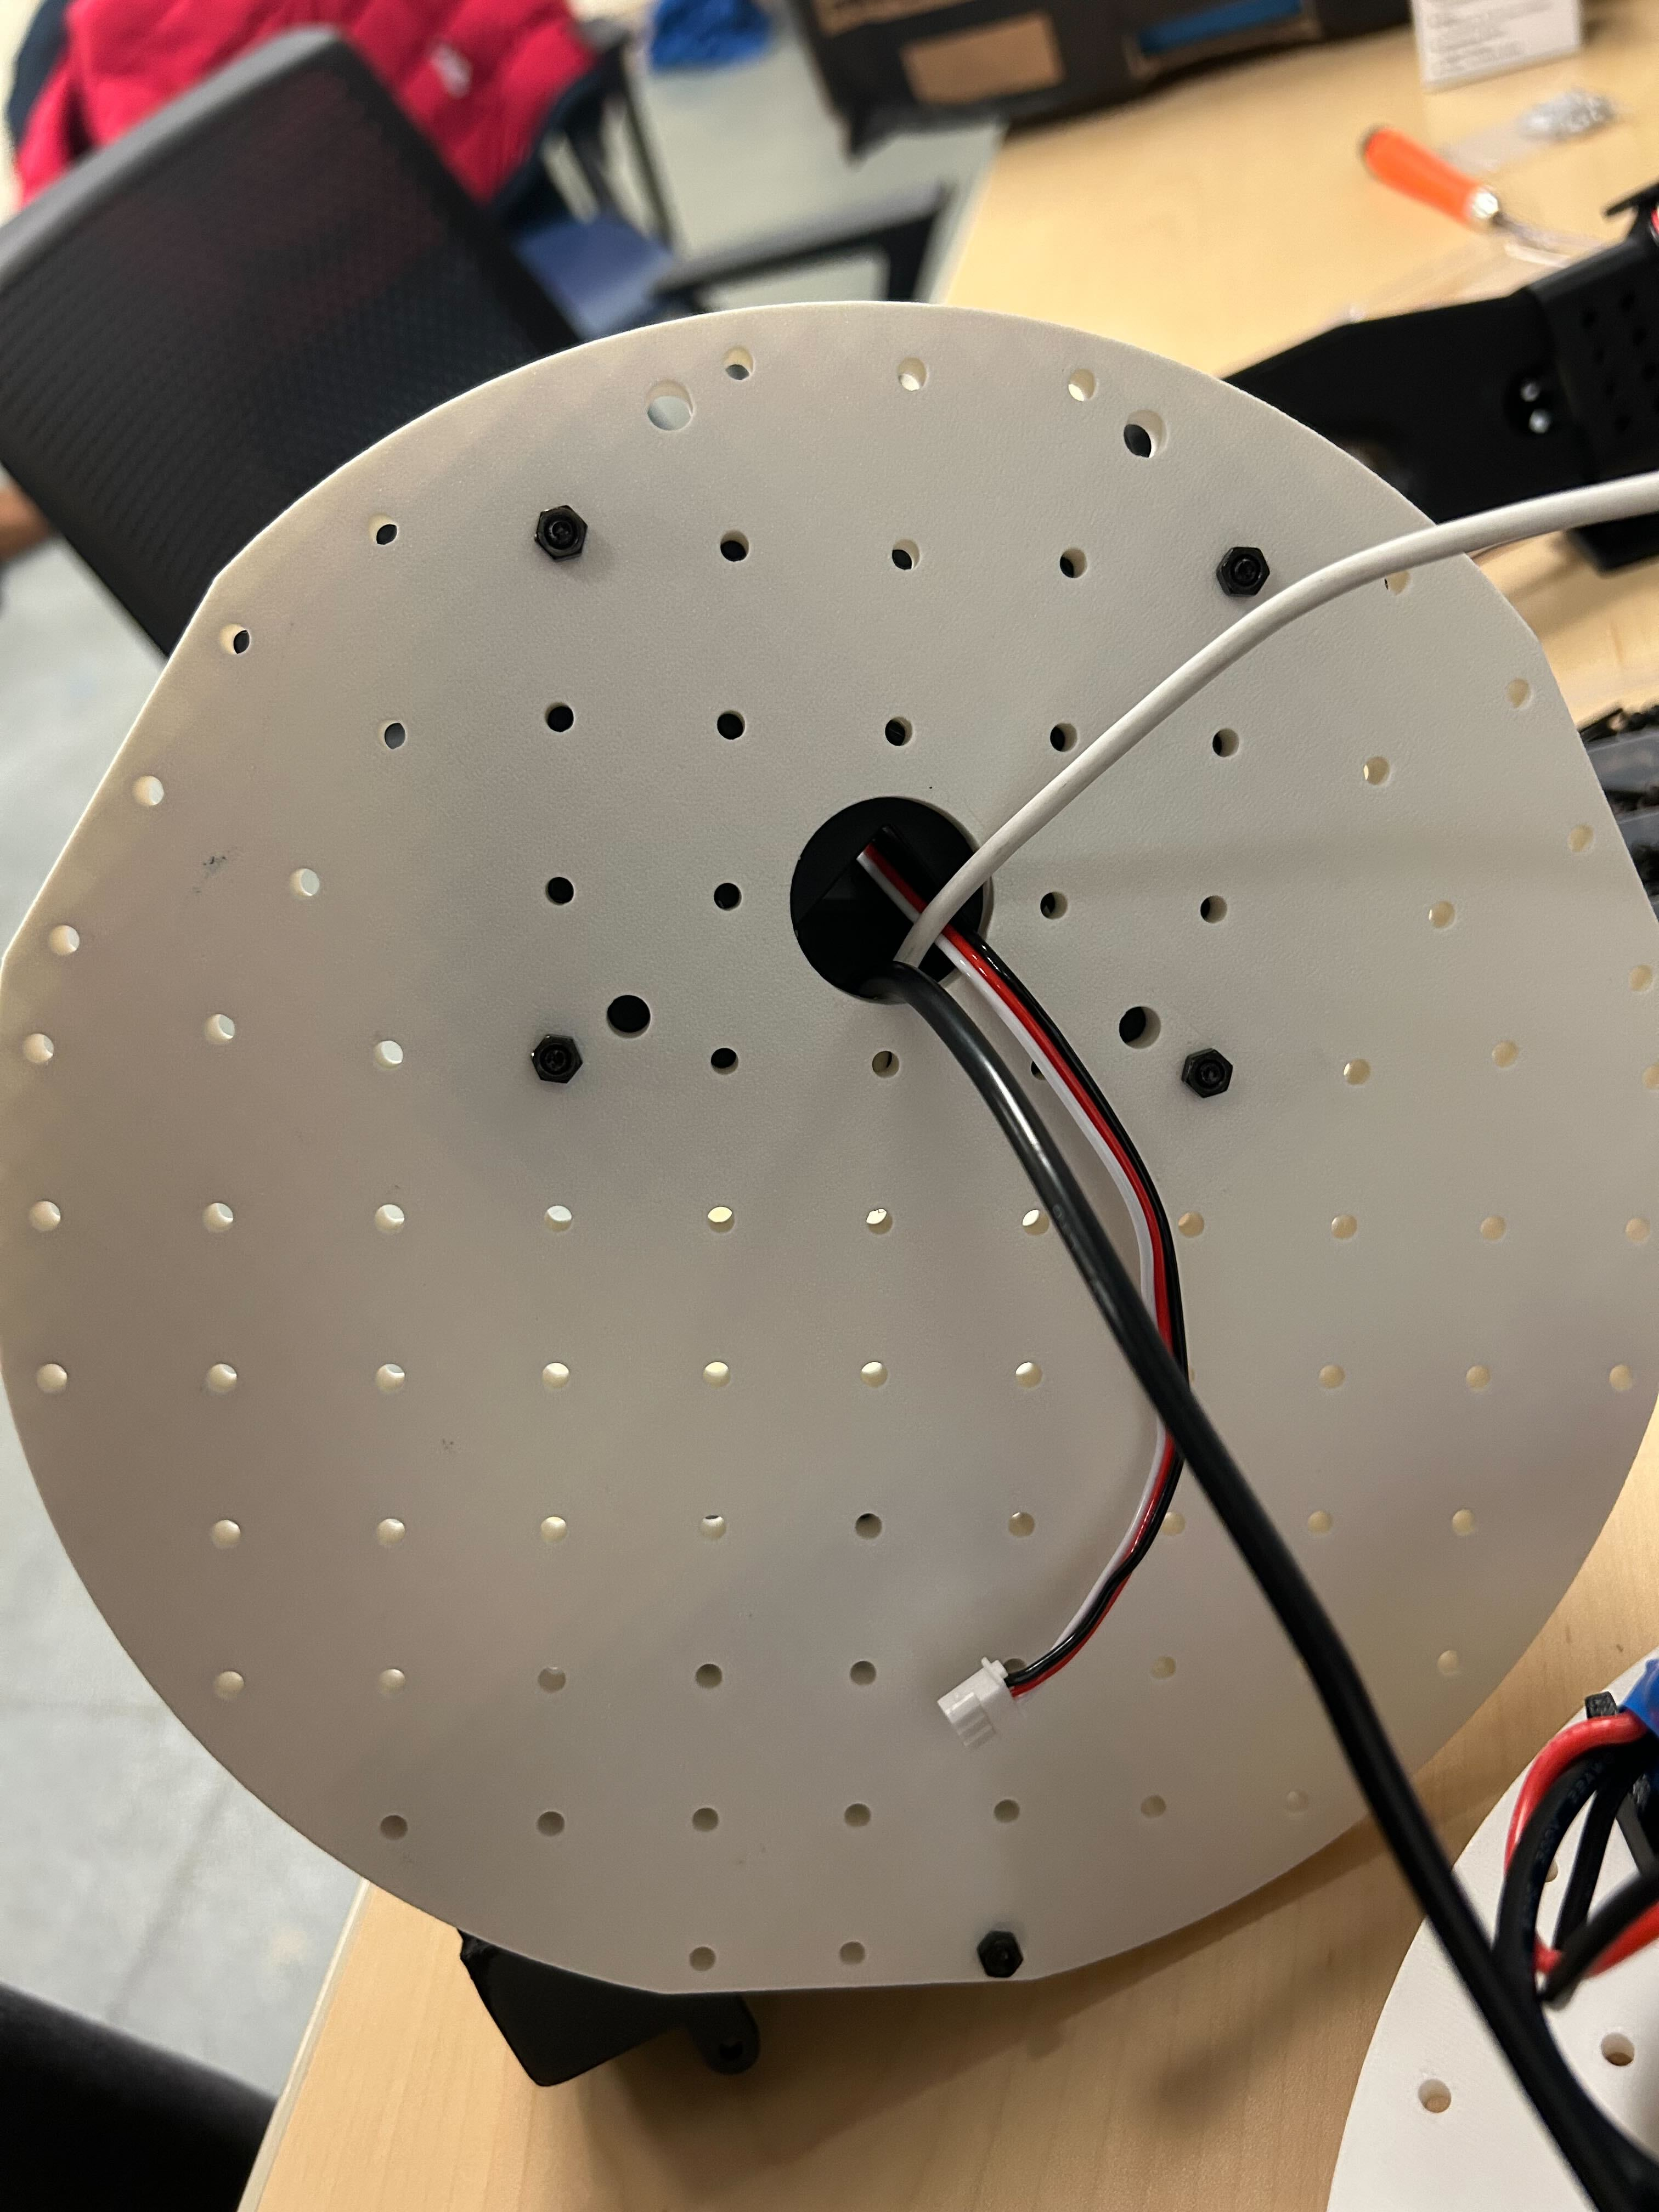
- Befestigen Sie die Deckplatte mit 8 m3x16-Maschinenschrauben und 4 m3-Muttern an den Motorhalterungen.
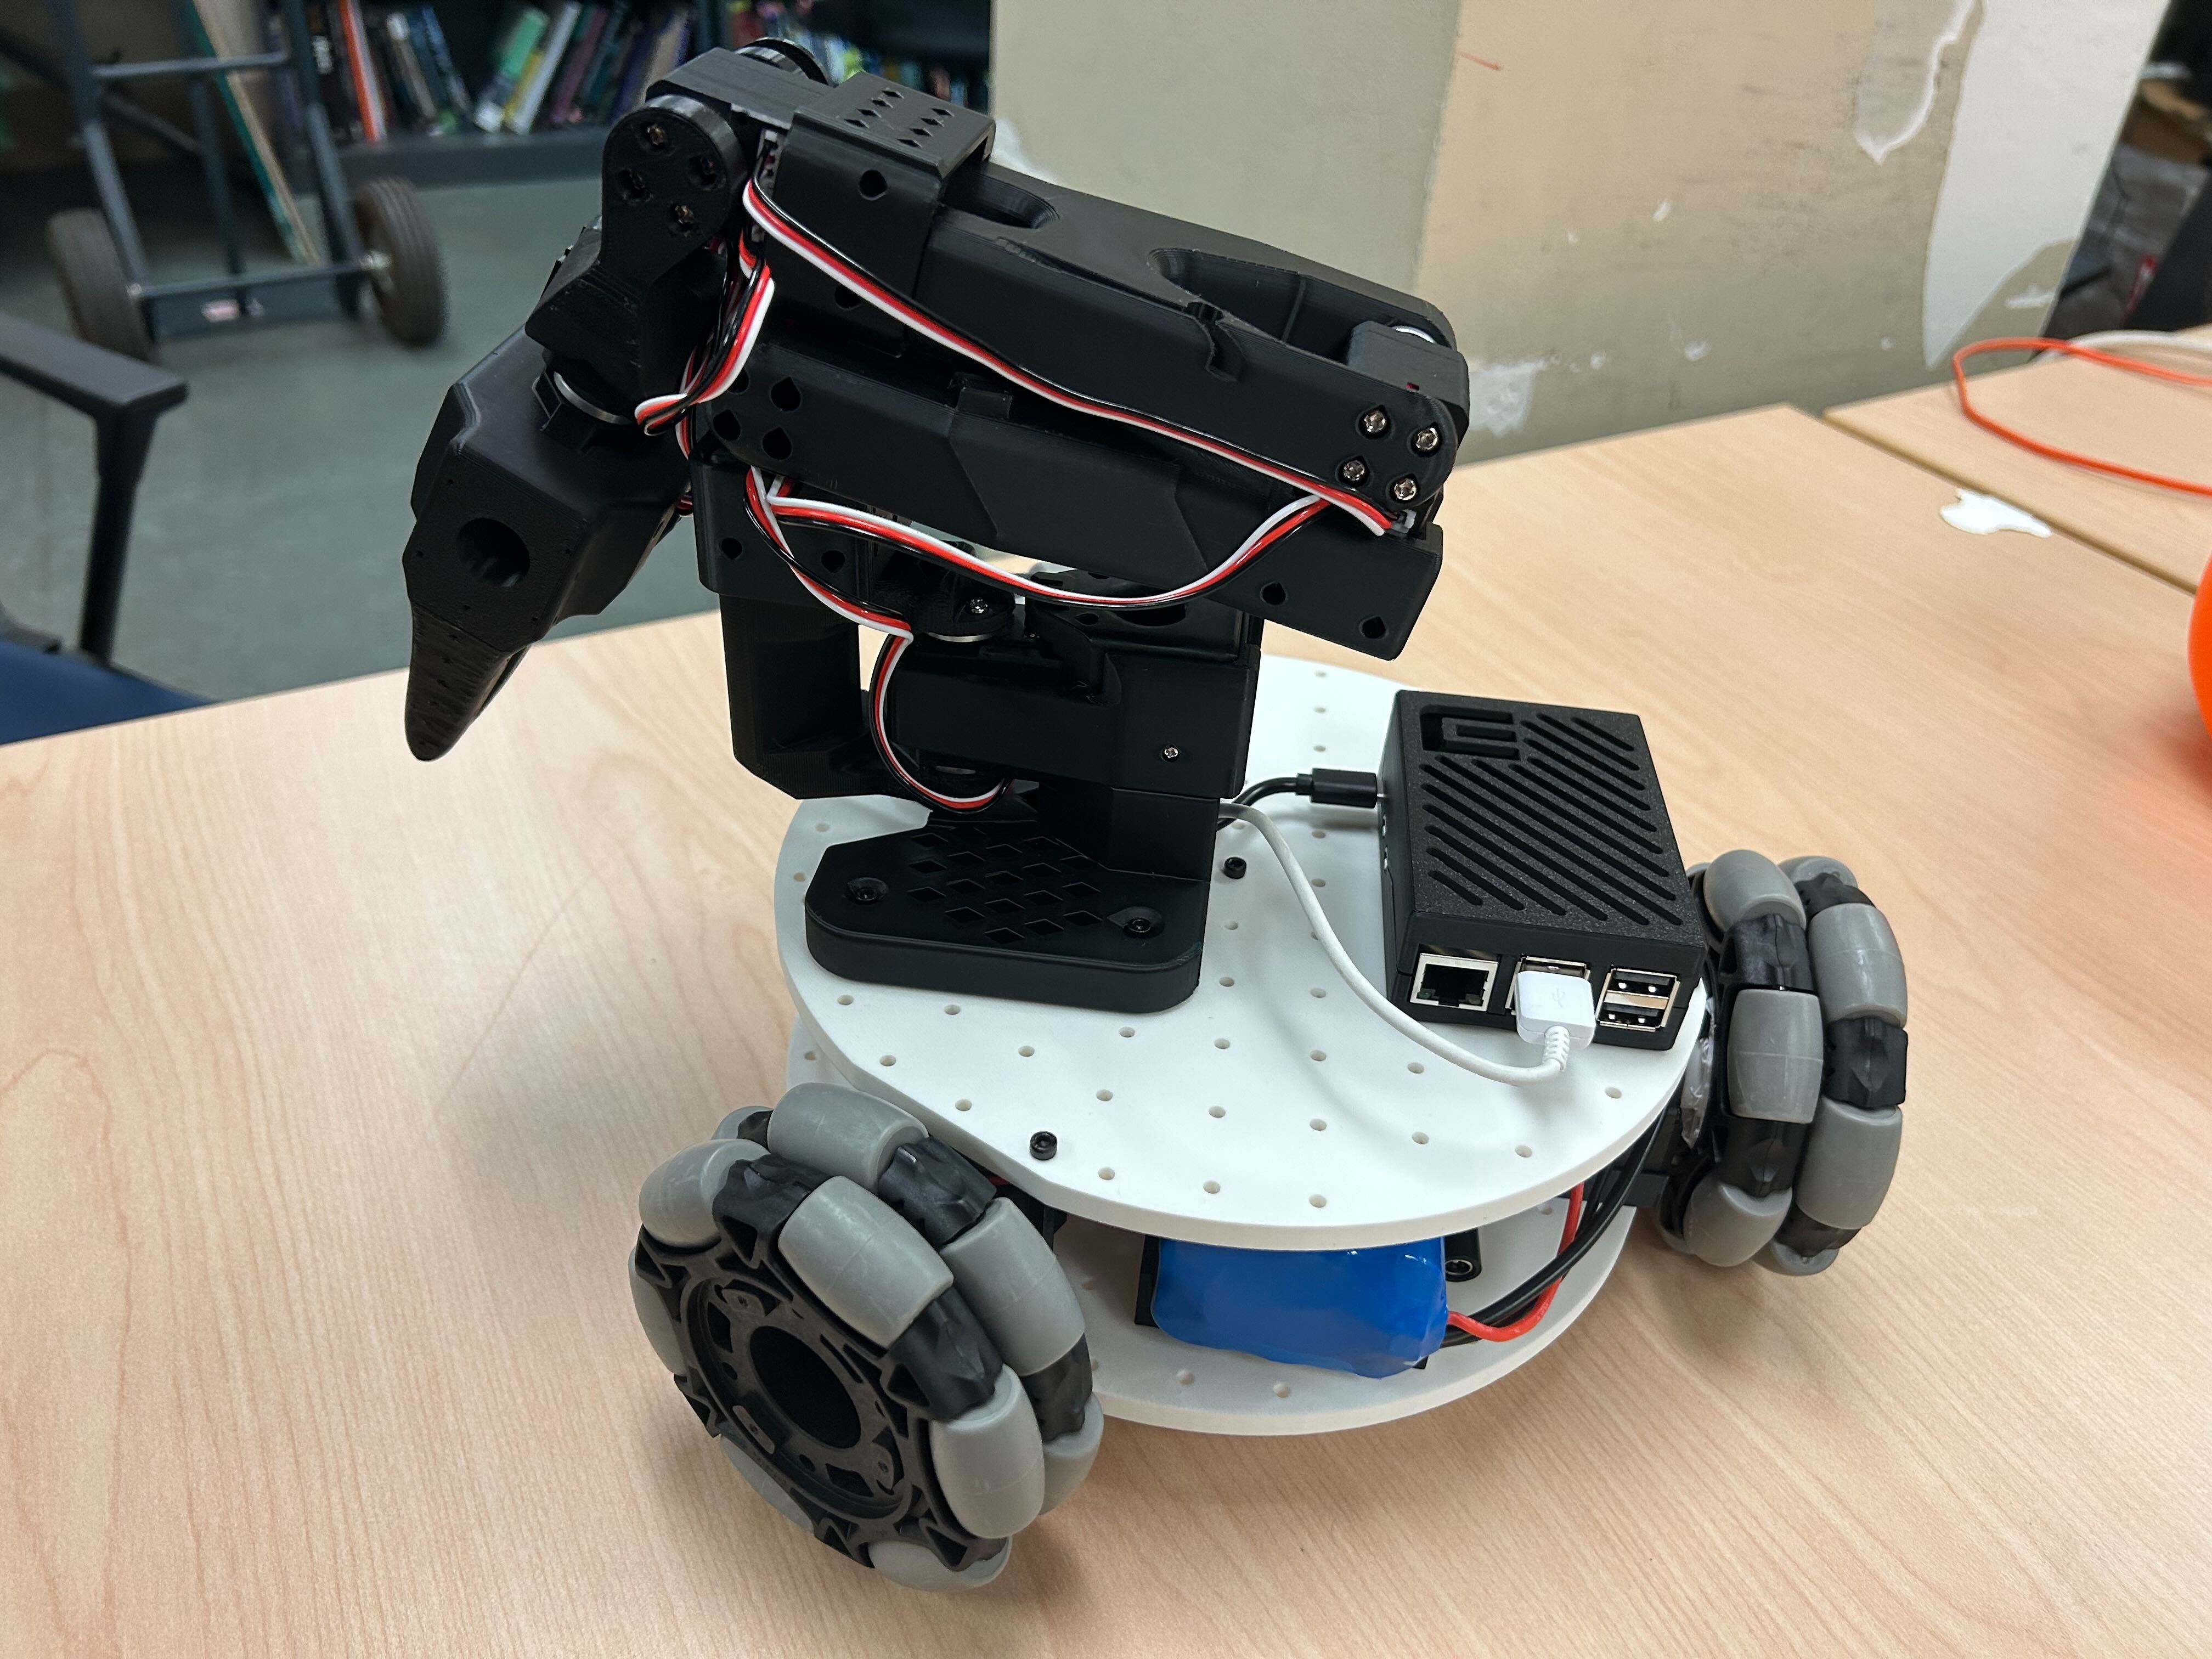
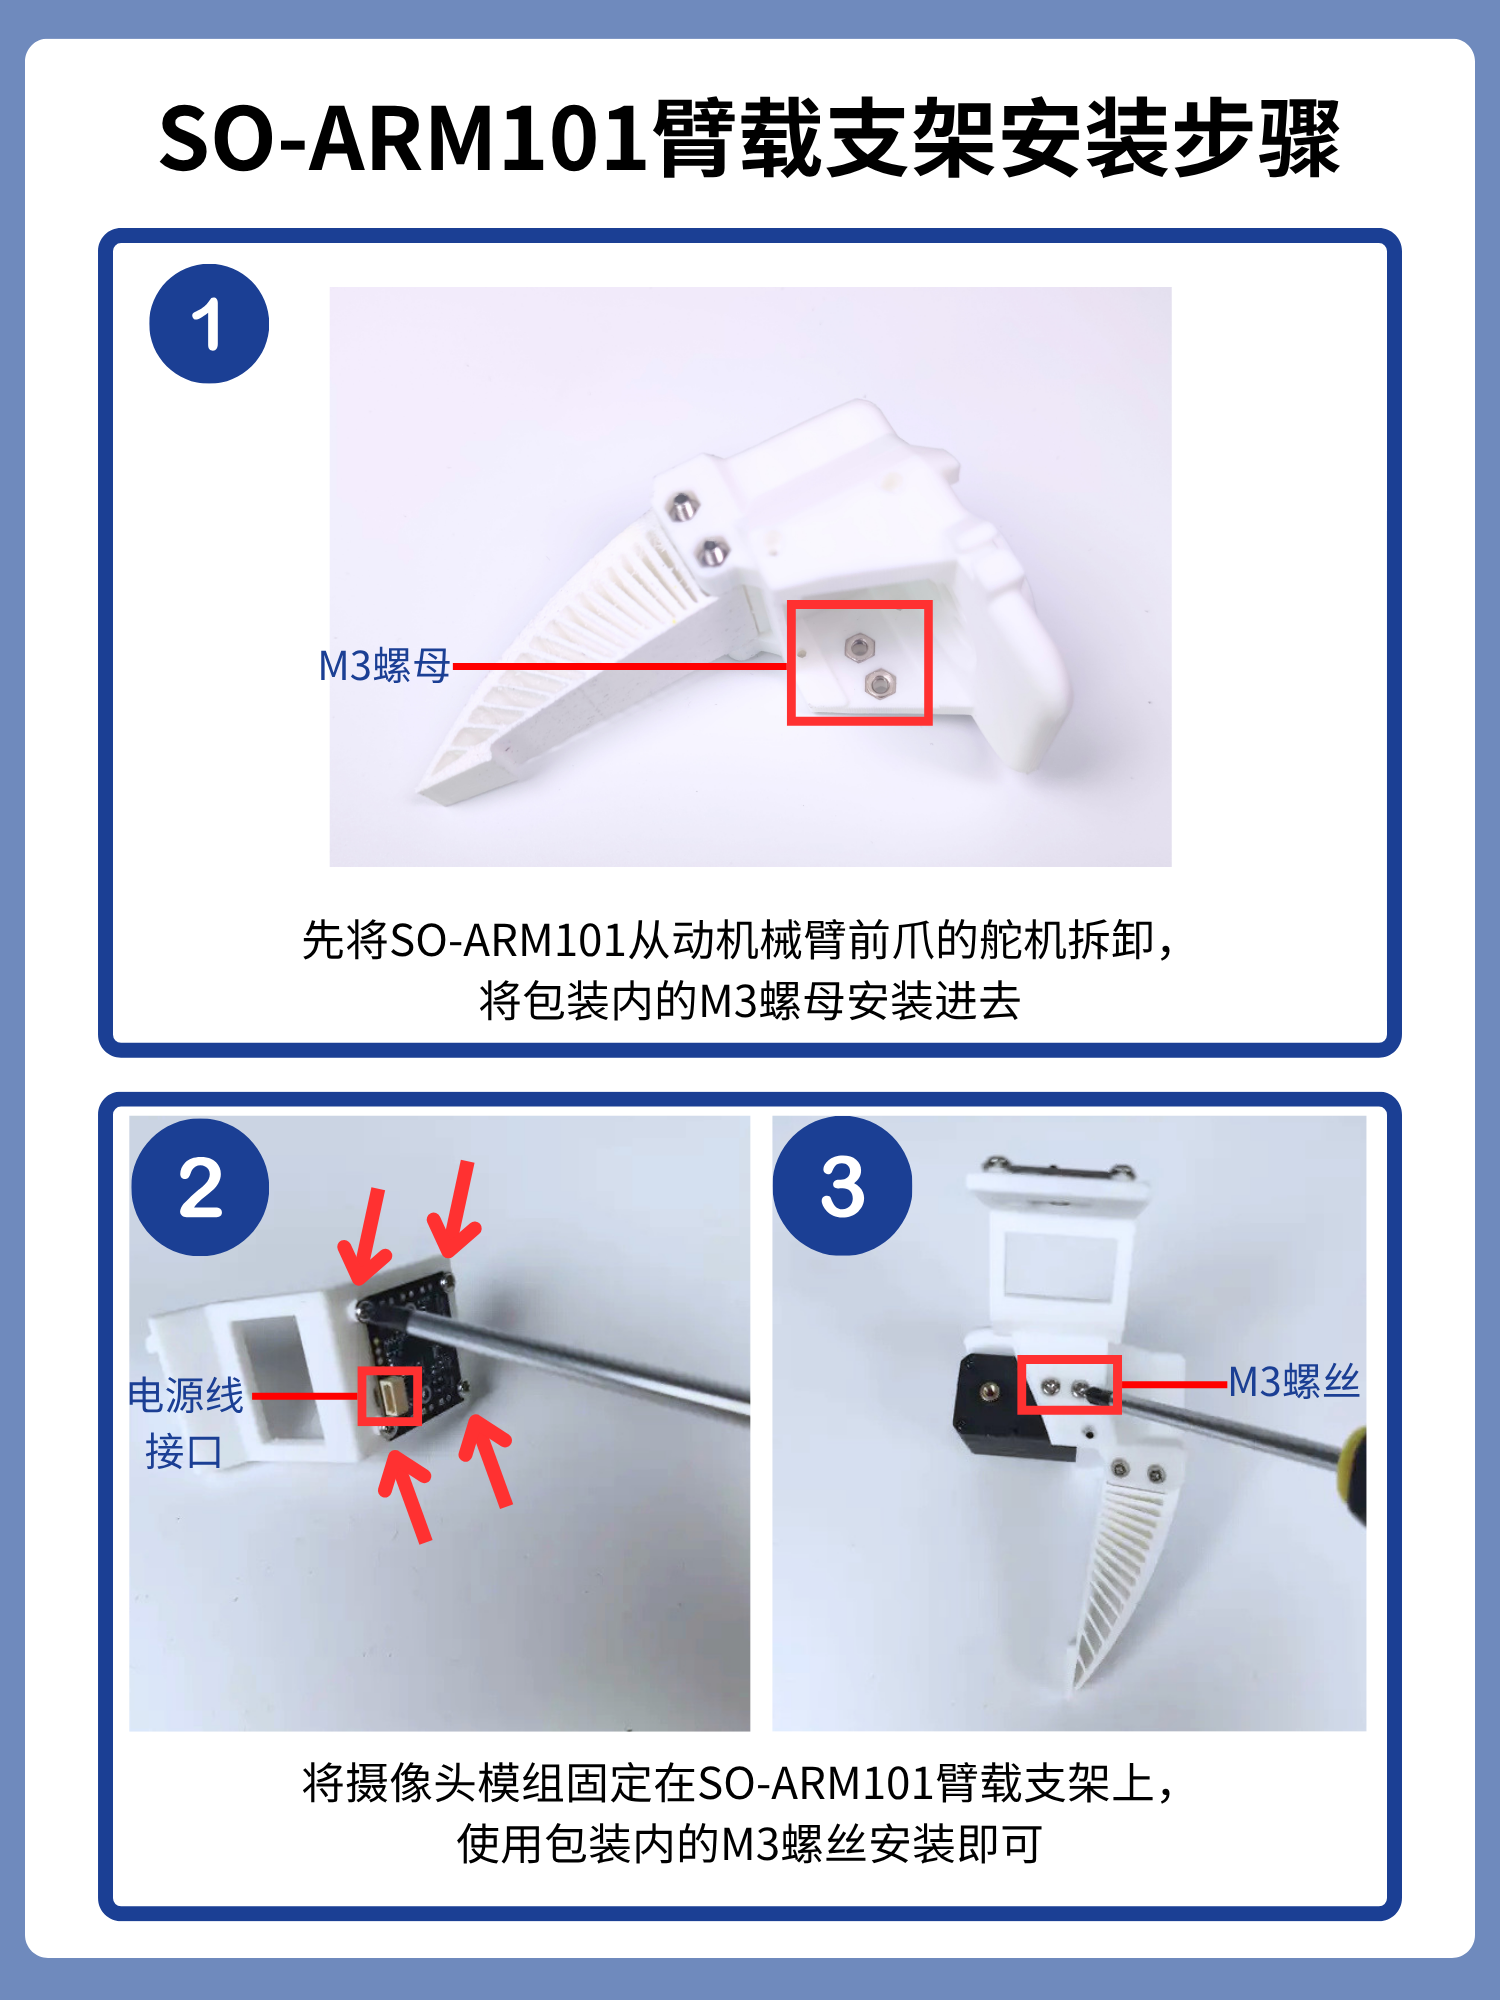
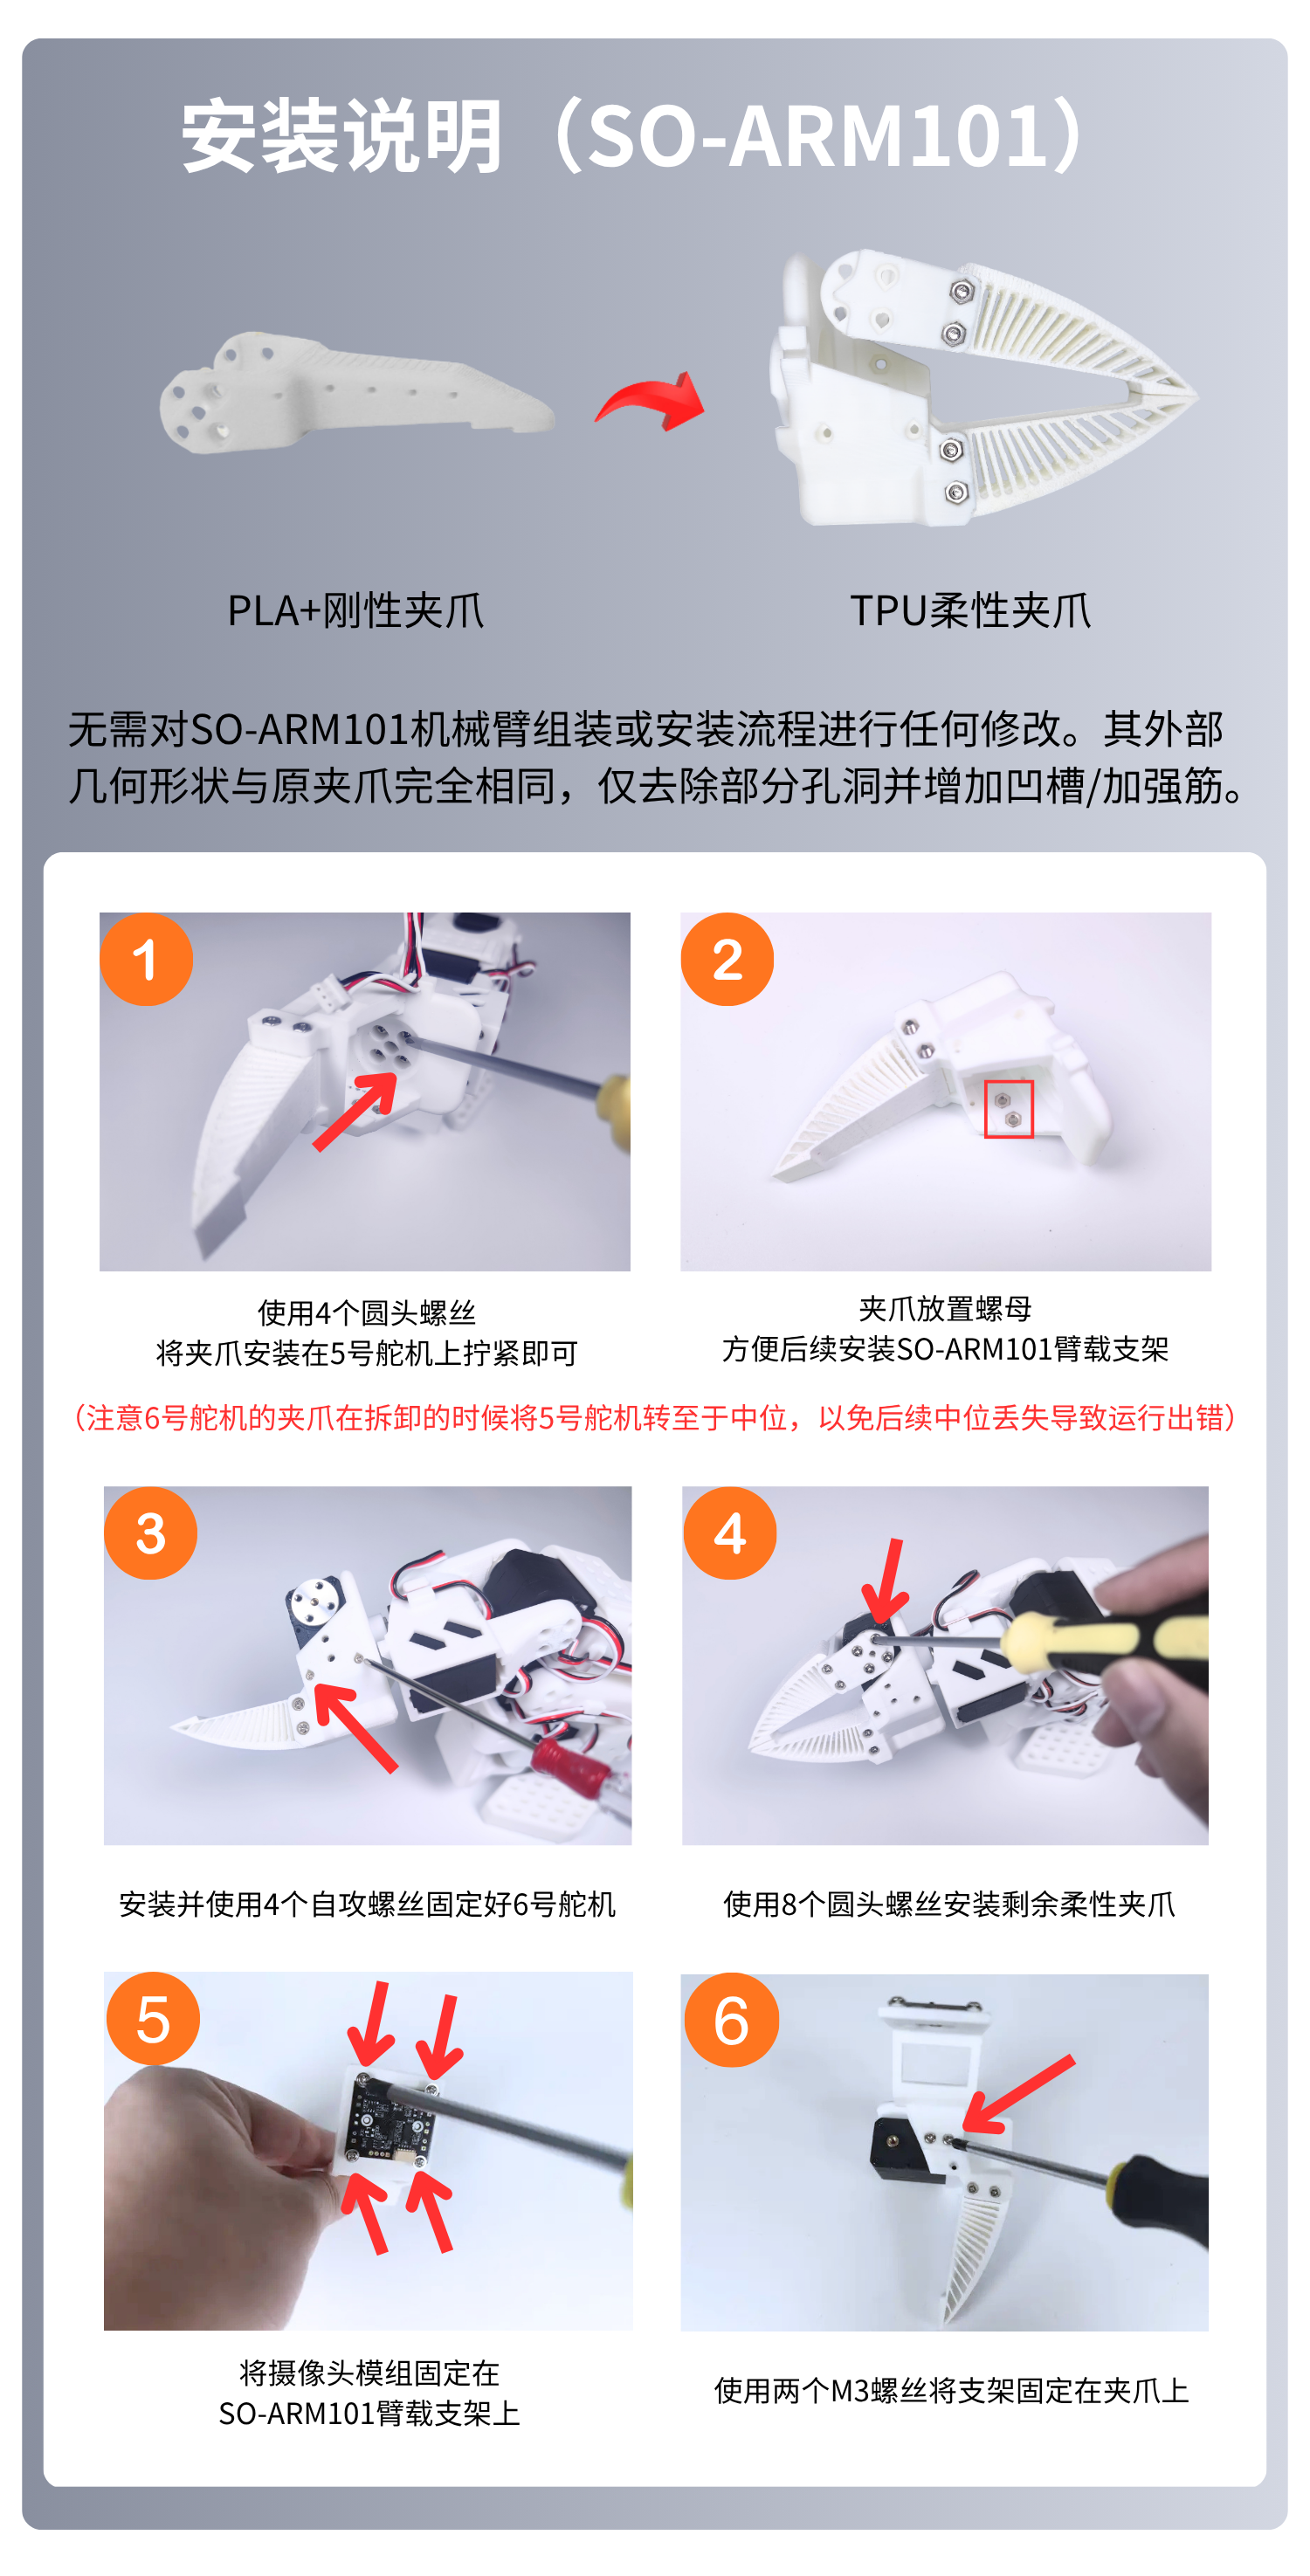
5. Montage der Kameras
Hinweis: Die von uns entworfene Halterung ist auf die von uns ausgewählte Kamera zugeschnitten. Bei anderen Kameramodulen können Anpassungen erforderlich sein.
(Option 1) Montage der nach vorn gerichteten Kamera
①Befestigen Sie das Kameramodul mit 4 m2*5*5-Distanzschrauben
②Befestigen Sie die Halterung der nach vorn gerichteten Kamera mit 2 m3*12-Maschinenschrauben und 2 m3-Muttern an der Grundplatte
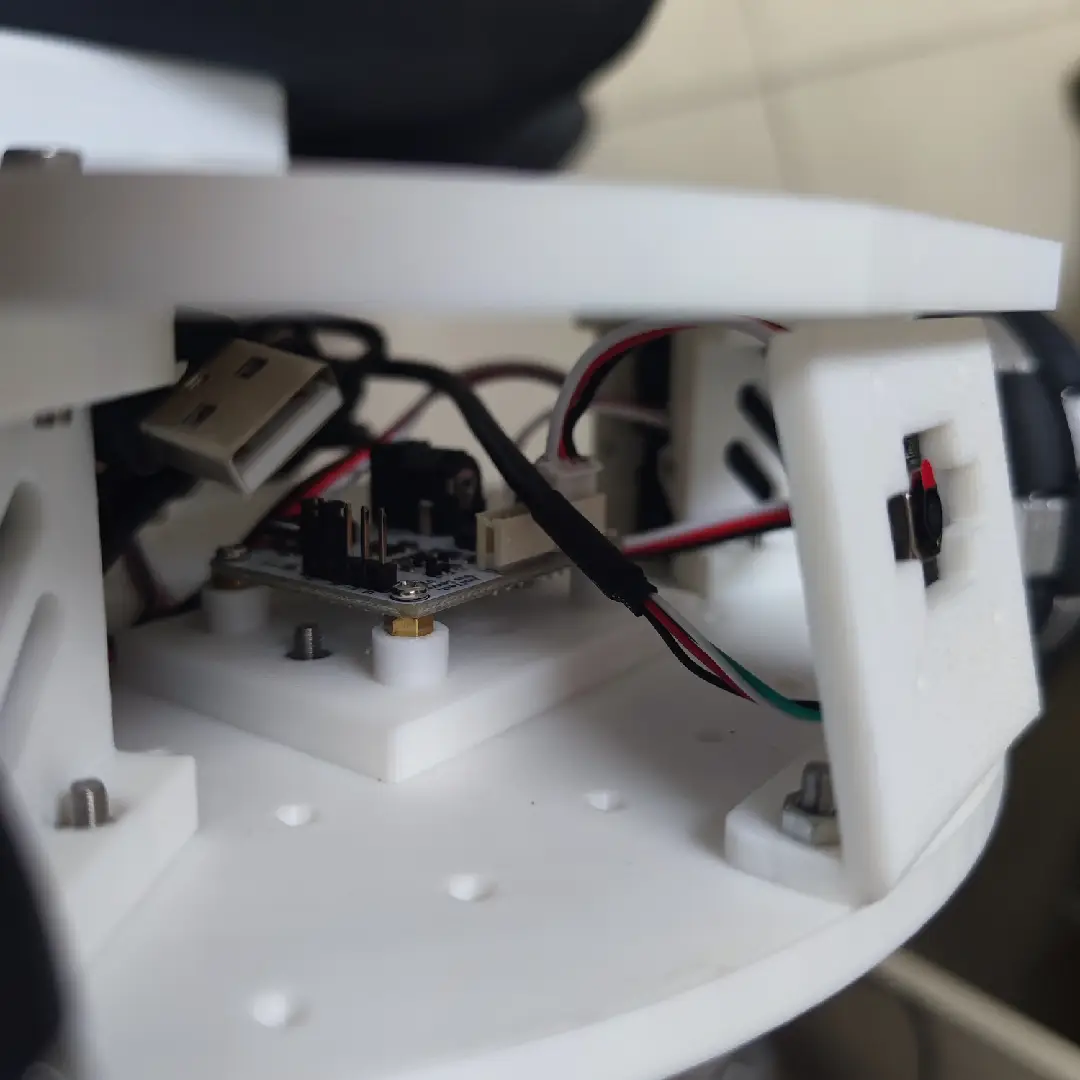
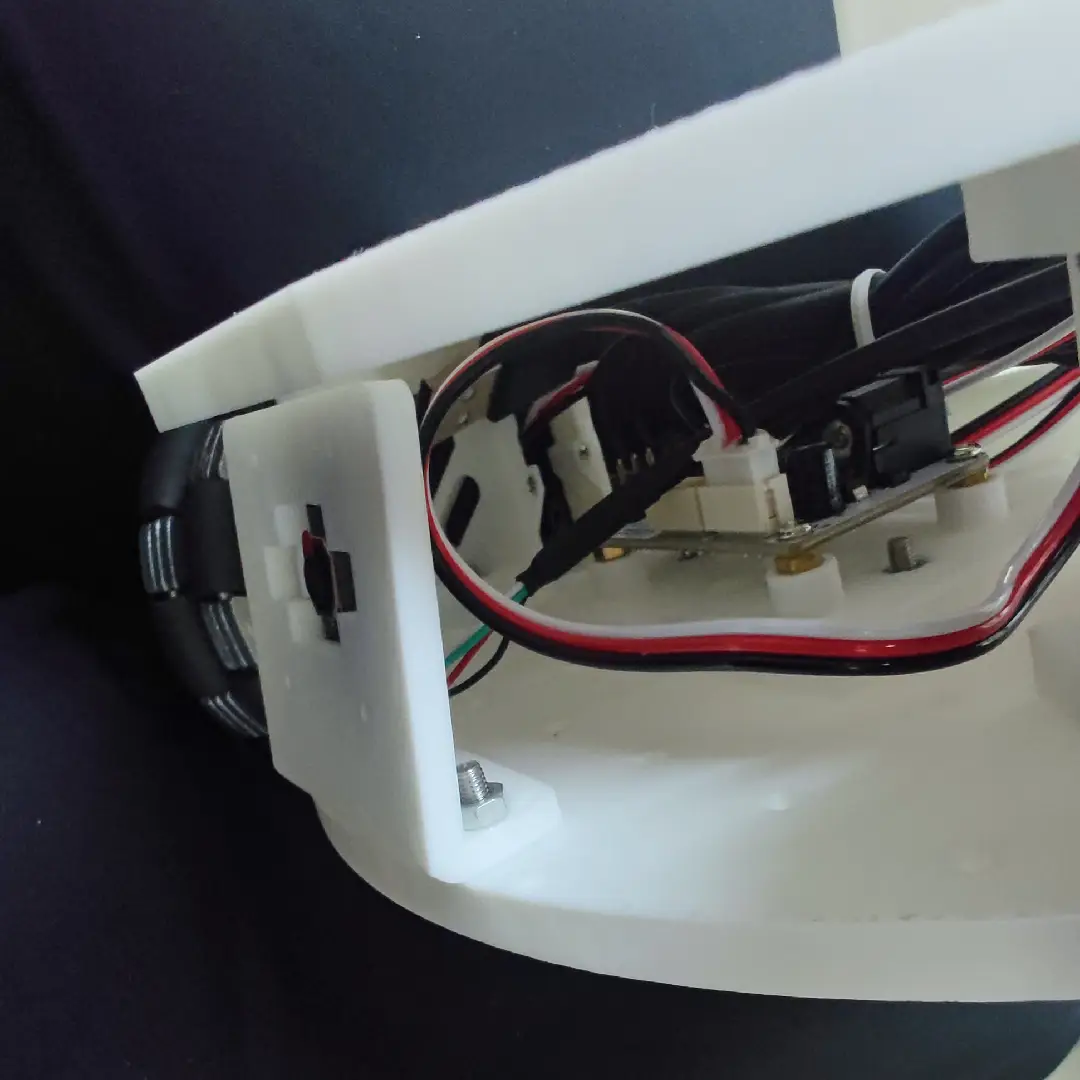
(Option 2) Montage der am Arm befestigten Kamera
Befestigen Sie das Kameramodul mit 4 m2*5*5-Distanzschrauben
Diese Halterung unterstützt Kameras mit einem Lochabstand von 24*25 mm oder 28*28 mm
6. Stromanschluss und Verkabelung
Stecken Sie den DC-Hohlsteckeradapter in die Servotreiberplatine;
Stecken Sie den 5-V-USB-C-Stecker in den Raspberry Pi 5, um die Elektronik mit Strom zu versorgen;
Die USB-Datenkabel für die Servotreiberplatine und die Kameras können direkt an den Raspberry Pi angeschlossen werden.