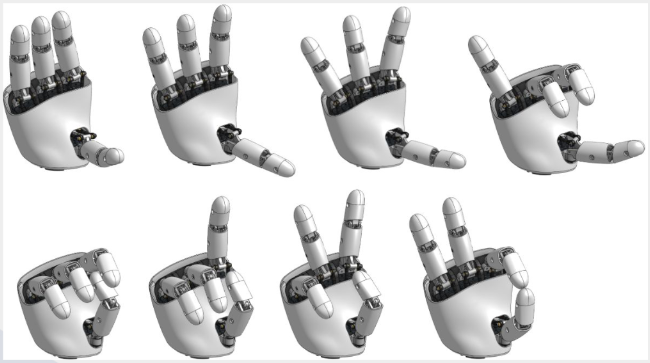
Dexterous Hand (TTL-Servo) Debug-Tutorial
Laden Sie zuerst das Archiv „灵巧手调试.zip" herunter und entpacken Sie es. Anschließend können Sie über das Dokument „使用arduio程序调试灵巧手过程(TTL舵机)" Servo-ID setzen, kalibrieren, die Mittelstellung ausrichten und das Demo-Programm ausführen – oder Sie nutzen den offiziellen Open-Source-Code.
Ohne Demontage des fertigen Produkts (Servo-IDs, Kalibrierung und Mittelstellung ab Werk eingestellt) können Sie direkt zu Punkt 6: „02 演示程序" ausführen und Punkt 7 Hand-Tracking springen.
1. Verdrahtung zum Debuggen der Hand
Variante 1: PC mit Python-Programm o. Ä. (Feetech-Host-Software oder Python-Code) Variante 2: MEGA328P-Mikrocontroller oder selbst gekaufte Boards/Controller
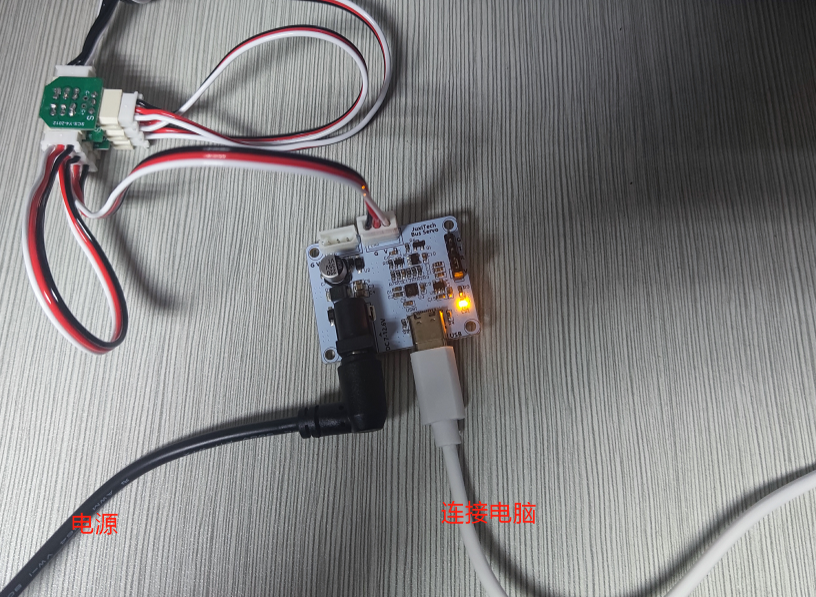
Verdrahtung wie folgt: (1) Verdrahtung für Python-Debugging (nur Servo-Treiberplatine):
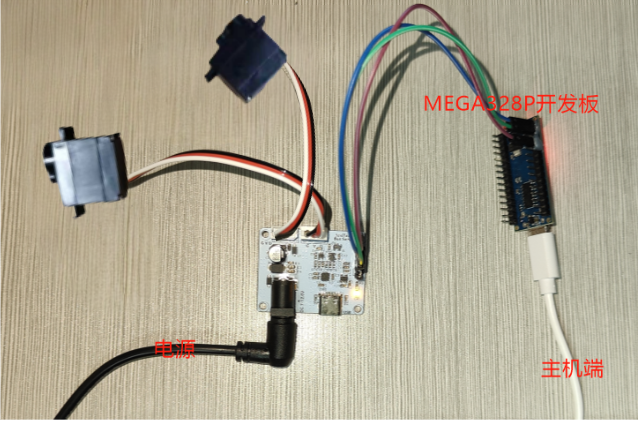
 (2) Verdrahtung für MEGA328P-Debugging (Servo-Treiberplatine + 328P-Board):
Pinpositionen des MEGA328P-Boards genau beachten!
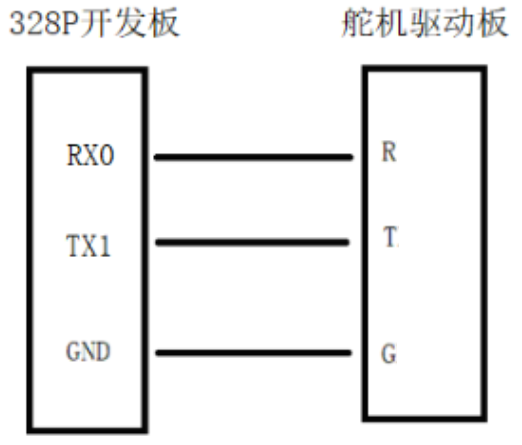
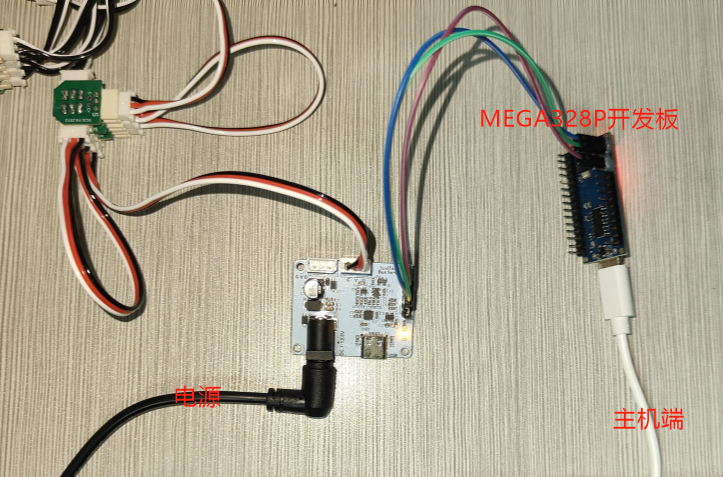
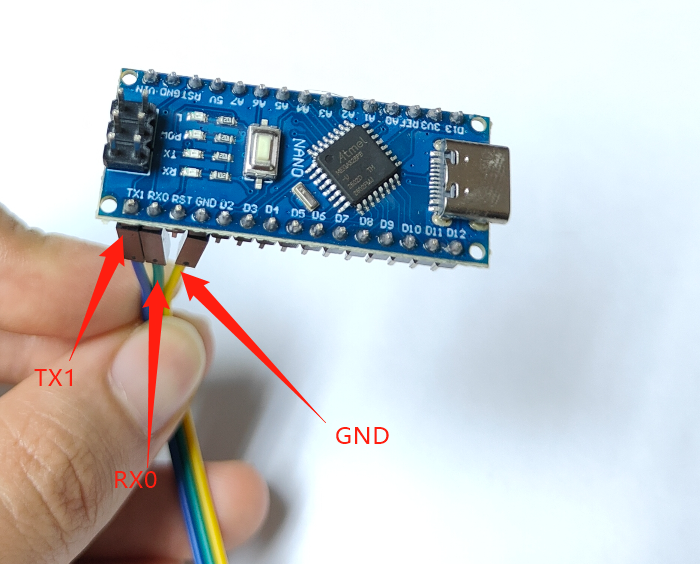
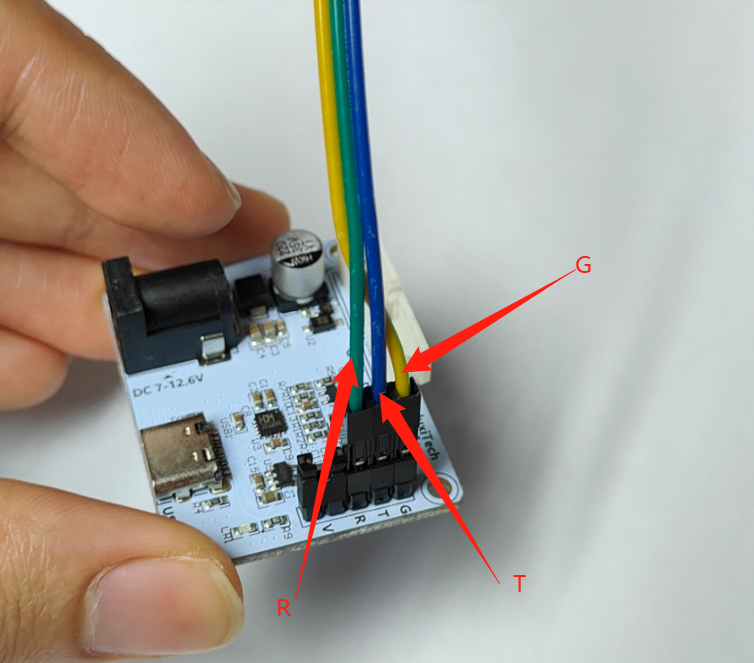
Im Folgenden der Debug-Ablauf mit dem Mikrocontroller. Das Board führt das Demo-Programm in Schleife aus – zum Stoppen einfach das Datenkabel trennen.
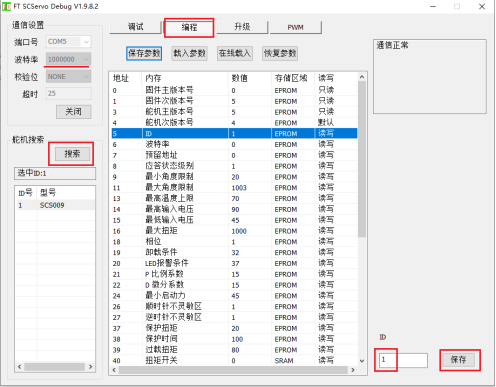
2. Servo-IDs setzen
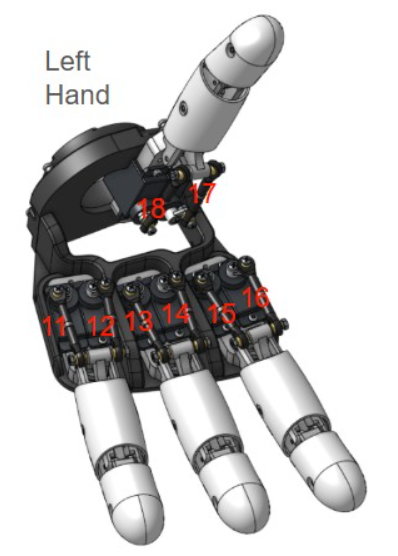
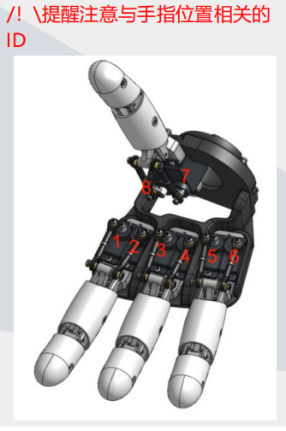
Eine Hand verwendet 8 Servos: rechte Hand ID 1–8, linke Hand ID 11–18
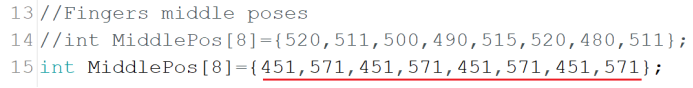
Mittelstellung ab Werk: rechts [451,571,451,571,451,571,451,571], links [571,451,571,451,571,451,571,451]
- Verdrahtung: einzeln Servo und Servo-Treiberplatine verbinden.
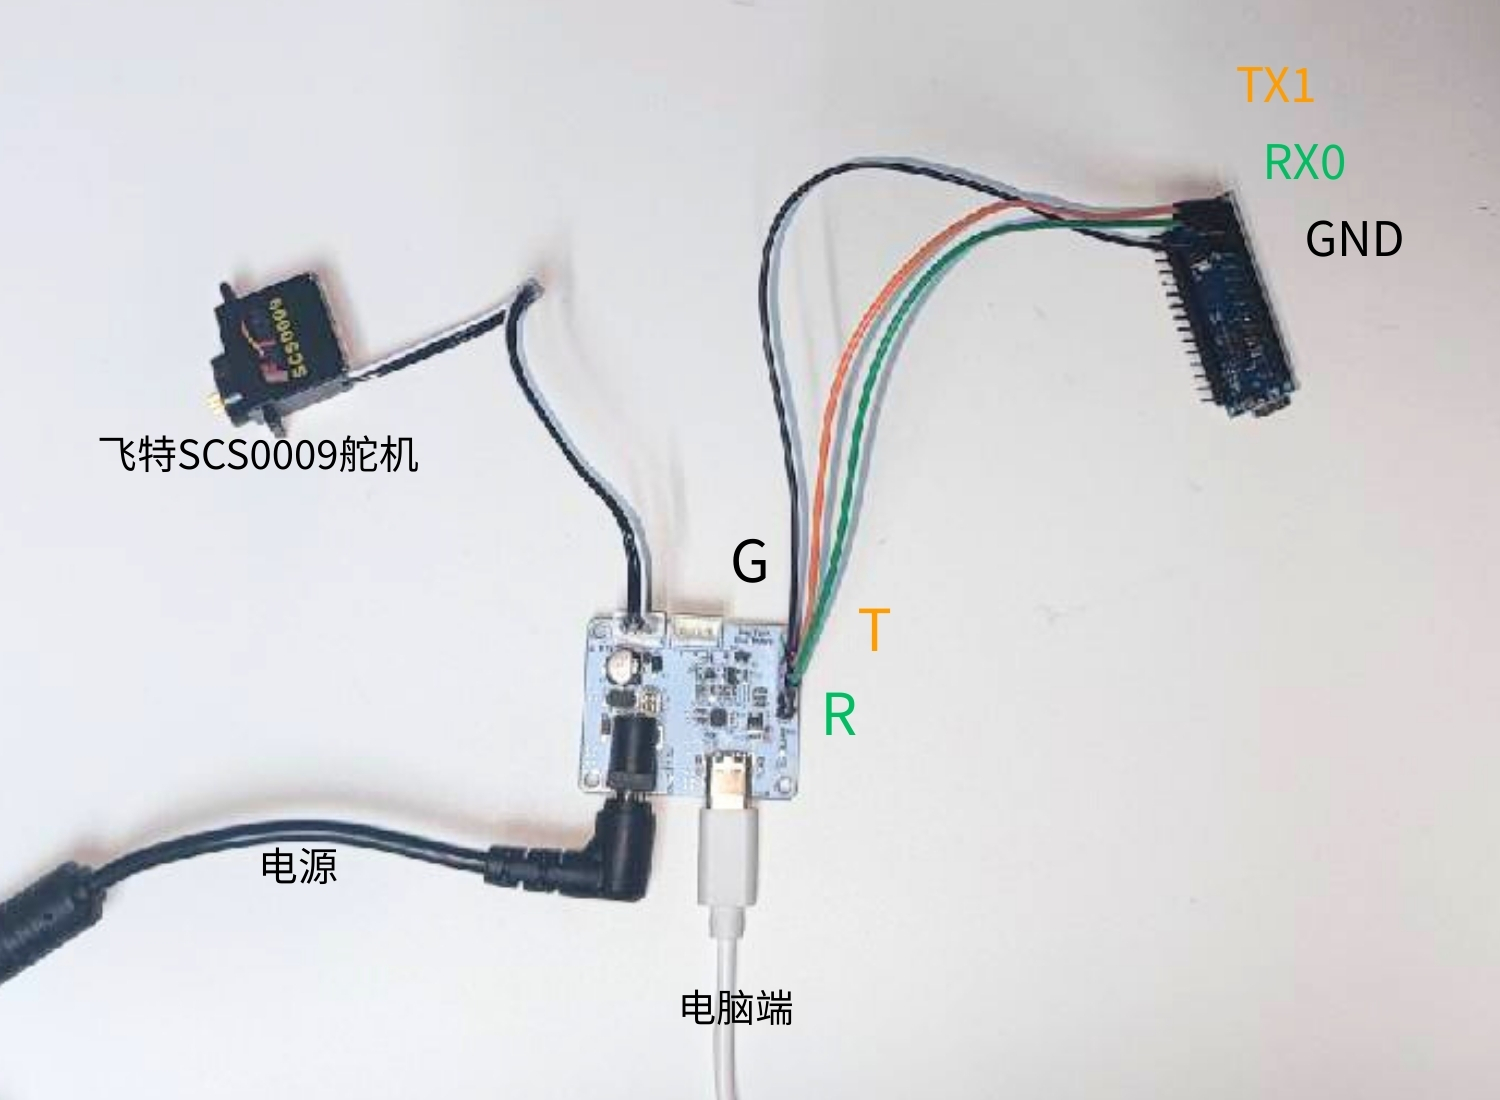 2. Einstellung mit der Host-Software FD1.9.8.2 des Servoherstellers FD.rar
3. Servohorn fixieren
- Programm „安装白色伺服喇叭时使用" auf das Board laden
Zweck: Servozahnrad ungefähr in Mittelstellung bringen; alle späteren Winkel beziehen sich auf diese Position.
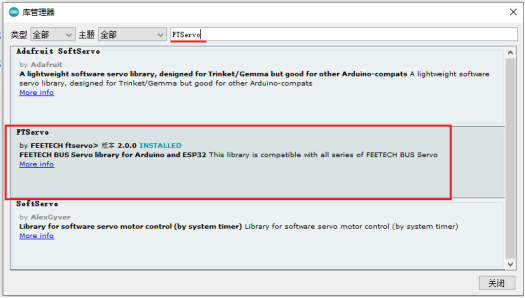
(1) Arduino installieren (je nach System Installationstutorial); vor dem Kompilieren im Bibliotheksmanager FTServo- und SCServo-Bibliothek installieren
 (2) Boardtyp: „Arduino Nano"
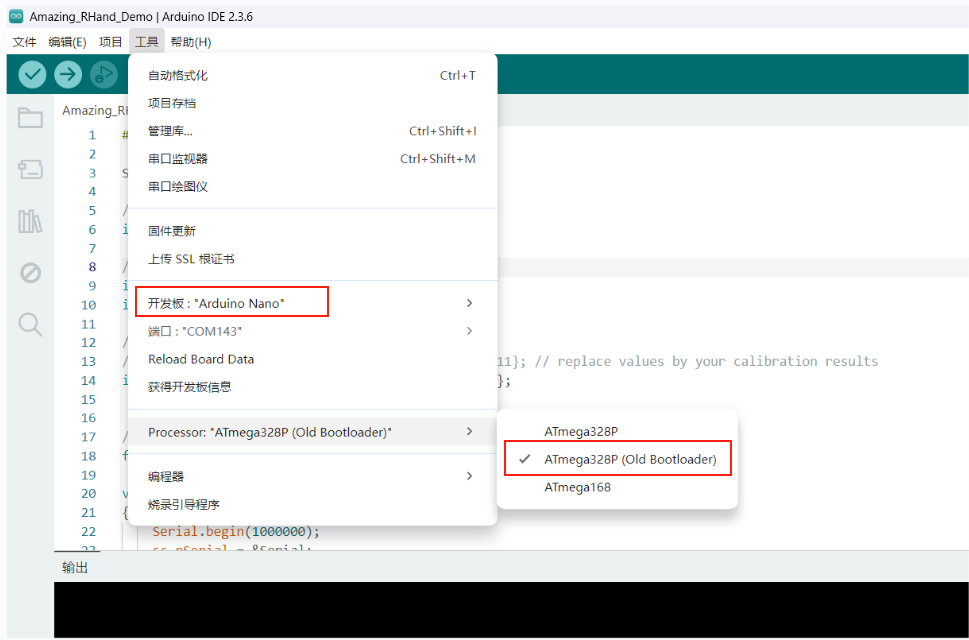
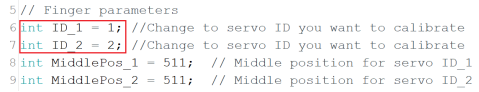
- Servo 1, 2 debuggen (1) Bearbeiten: je nach Servo-ID anpassen (z. B. Zeigefinger → ID 1, 2)
 (2) Programm aufs Board laden (3) Verdrahten: Board + Servo-Treiberplatine + Servos 1 und 2 – das Zahnrad dreht sich um einen Winkel und stoppt.
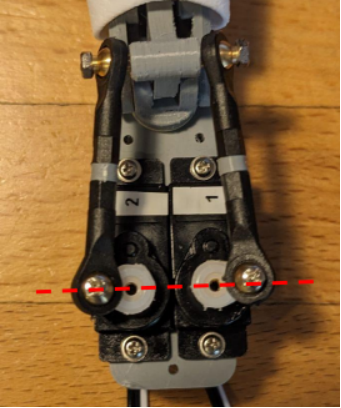
 (4) Servohorn am Zahnrad montieren, möglichst parallel
- Servo 3, 4 debuggen (1) Verdrahtung zwischen 328P-Board und Servo-Treiberplatine trennen (sonst kein Upload) (2) Bearbeiten: ID 3, 4
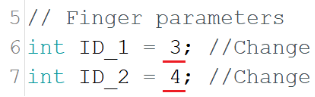 (3) Programm hochladen (4) Verdrahten: Board + Treiberplatine + Servos 3, 4 (5) Servohorn montieren, möglichst parallel
- Servo 5, 6 – gleiches Vorgehen
- Servo 7, 8 – gleiches Vorgehen
4. Mittelwerte feinjustieren
Programm „01 微调MiddlePos值时使用" aufs Board laden
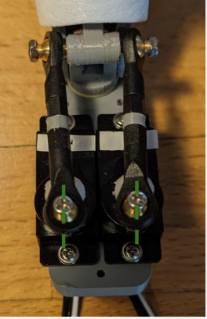
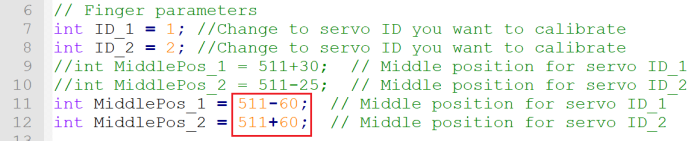
Bei geschlossener Fingerposition das Programm sofort stoppen (Datenkabel trennen) und prüfen, ob die Servohörner korrekt ausgerichtet sind (siehe Abbildung). Falls nicht, MiddlePos_1/MiddlePos_2 im Programm anpassen, bis sie ausgerichtet sind. Werte notieren (8 Werte für 8 Servos) – werden im endgültigen Programm verwendet.
5. Testprogramm ausführen
- Die gespeicherten MiddlePos_1-/MiddlePos_2-Werte in das folgende Array eintragen und das Programm laden.
6. „02 演示程序" ausführen
(1) Arduino installieren, Installationstutorial je nach System (2) Unter 灵巧手调试\00 TTL串口舵机\arduino程序(MEGA328P开发板)\02 演示程序 je nach linker/rechter Hand die passende ino-Datei öffnen
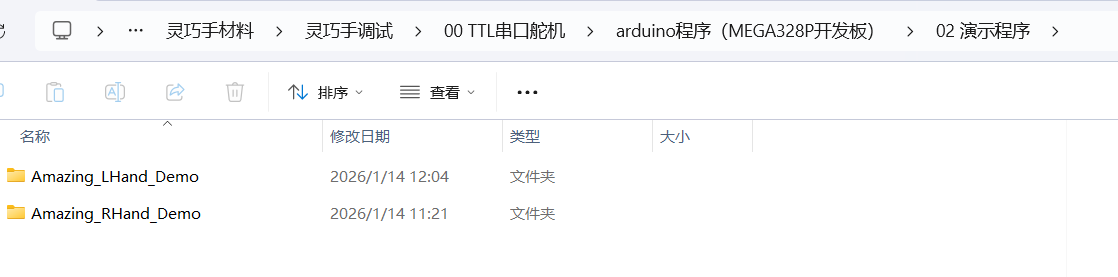 (3) Vor dem Kompilieren FTServo-/SCServo-Bibliothek im Bibliotheksmanager installieren
(4) Boardtyp: „Arduino Nano"
(5) Kompilieren und hochladen
Achtung: Der PC ist jetzt nur mit dem Board verbunden, das Board noch nicht mit der Servo-Treiberplatine (also nicht mit der Hand).
Nach erfolgreichem Upload das Board mit drei Jumper-Kabeln an die Servo-Treiberplatine anschließen und die Servos an die Treiberplatine. Siehe Verdrahtung beim MEGA328P-Debugging.
Die Hand führt „02 演示程序" in Schleife aus.
Ergebnis wie folgt: