

Schritt 6: Datensatz durch Vorführen aufnehmen – Handshake 200
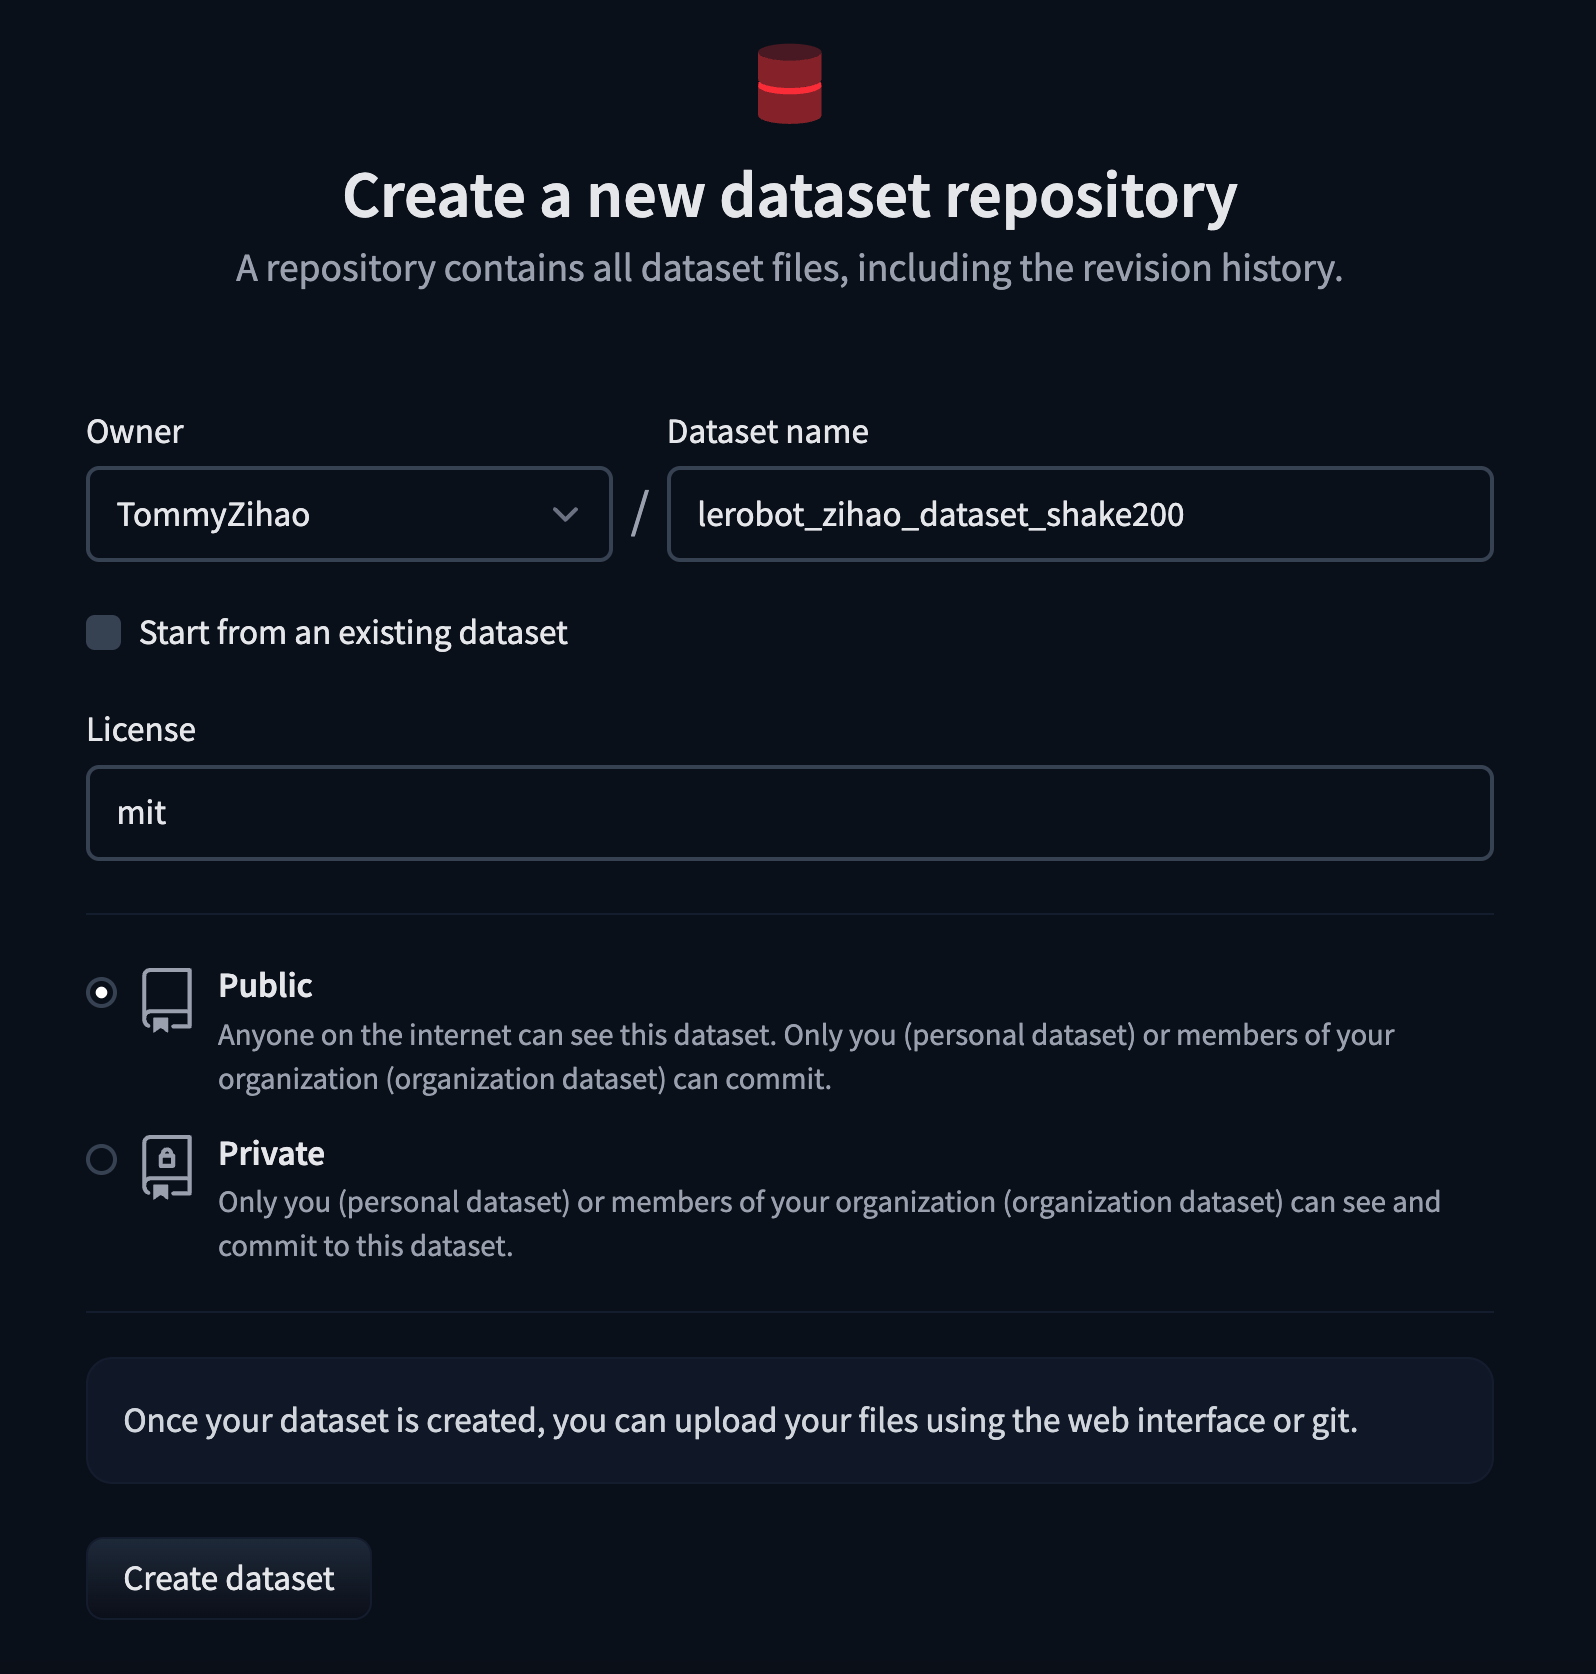
Ein Dataset-Repo auf HuggingFace erstellen
https://huggingface.co/new-dataset
Einen vorhandenen Datensatz mit demselben Namen löschen (falls vorhanden)
Shell
sudo rm -rf /Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_shake200Datensatzaufnahme Shake200
Eine Kamera: einen Datensatz aufnehmen - Mac-Rechner
Shell
lerobot-record \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_shake200 \
    --dataset.num_episodes=200 \
    --dataset.single_task="Shanke Hands" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=12 \
    --dataset.reset_time_s=1
Während der Aufnahme
Tastatursteuerung über die Pfeiltasten: → (Pfeil nach rechts) Die aktuelle Episode vorzeitig beenden; zur nächsten Episode übergehen. ← (Pfeil nach links) Die aktuelle Episode verwerfen; erneut aufnehmen. ESC: sofort stoppen, das Video codieren und den Datensatz hochladen.
Aufnahme abgeschlossen — Speicherverzeichnis des Datensatzes
Shell
/Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_shake200