

Ubuntu-Computer
Port-Berechtigungen erteilen
Allen Benutzern Lese- und Schreibzugriff auf diese seriellen Geräte geben
Shell
sudo chmod 666 /dev/ttyACM*Follower-Folgearm kalibrieren (neu hinzugefügtes Gelenk „wrist_yaw")
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_follower_arm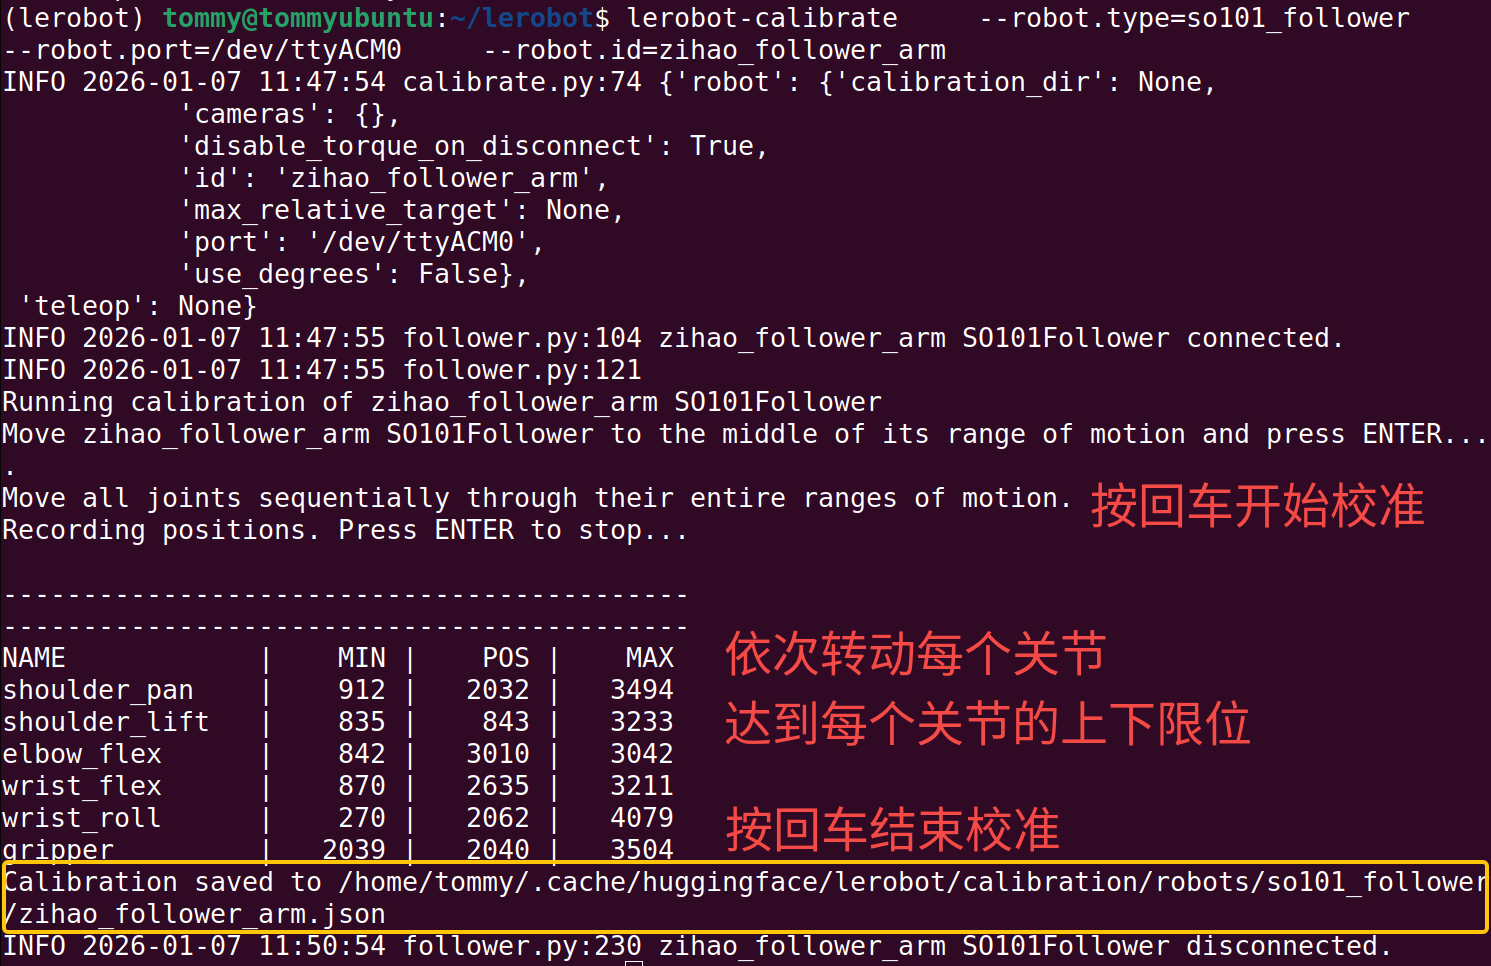
Leader-Führungsarm kalibrieren (neu hinzugefügtes Gelenk „wrist_yaw")
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/ttyACM1 \
    --teleop.id=my_leader_arm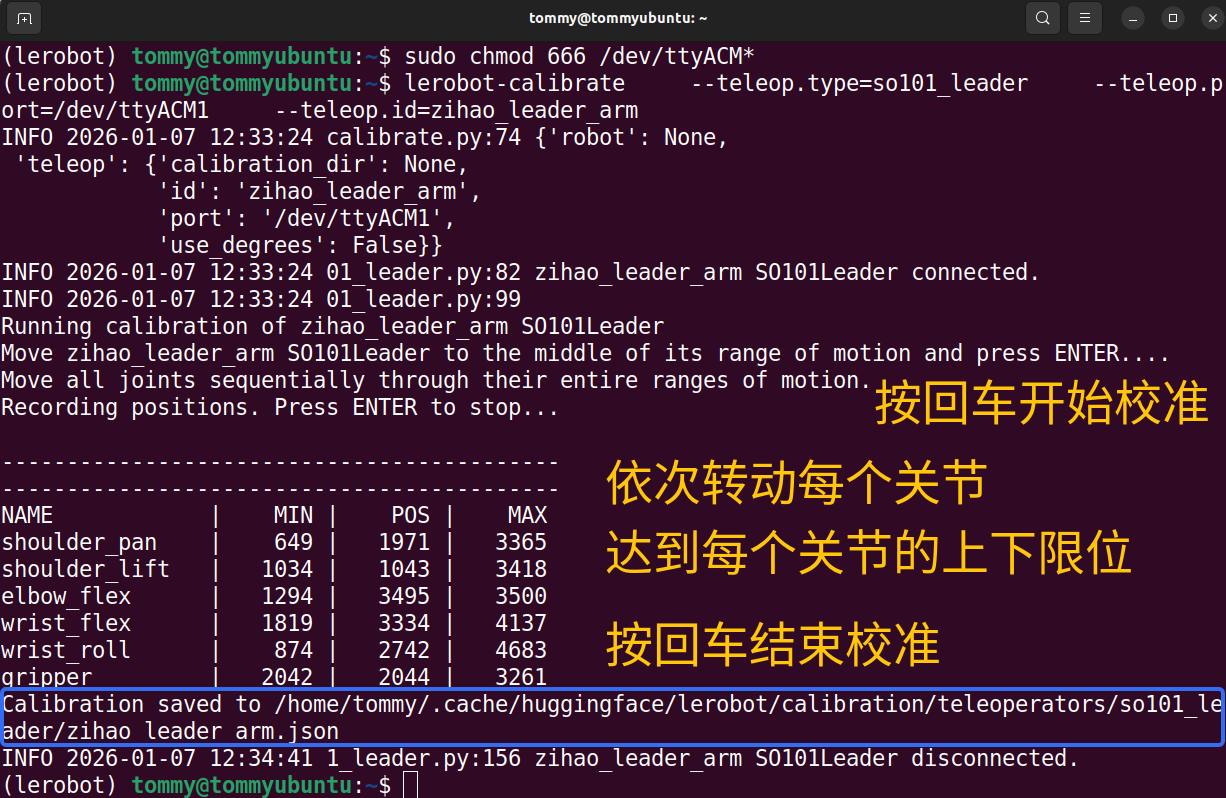
Kalibrierungskonfigurationsdatei anzeigen
Shell
sudo nano /home/tommy/.cache/huggingface/lerobot/calibration/robots/so101_follower/my_follower_arm.json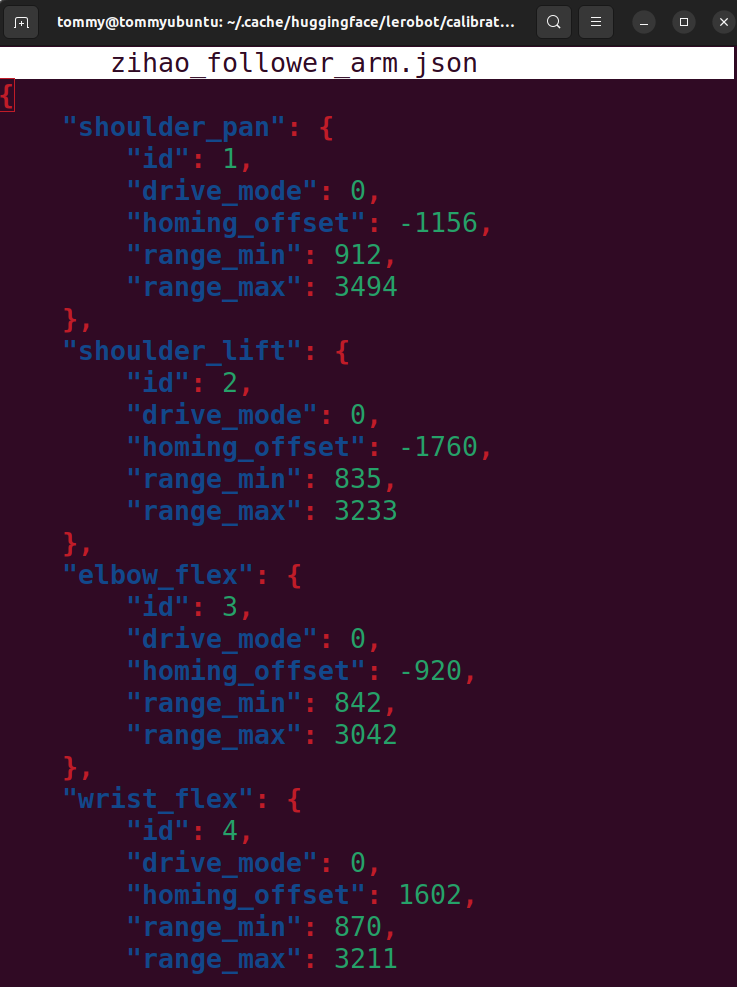
Hinweise
① Ein Arm bleibt nach Erreichen des Endanschlags stehen
Eine erneute Kalibrierung ist erforderlich
② Servo wird nicht gefunden
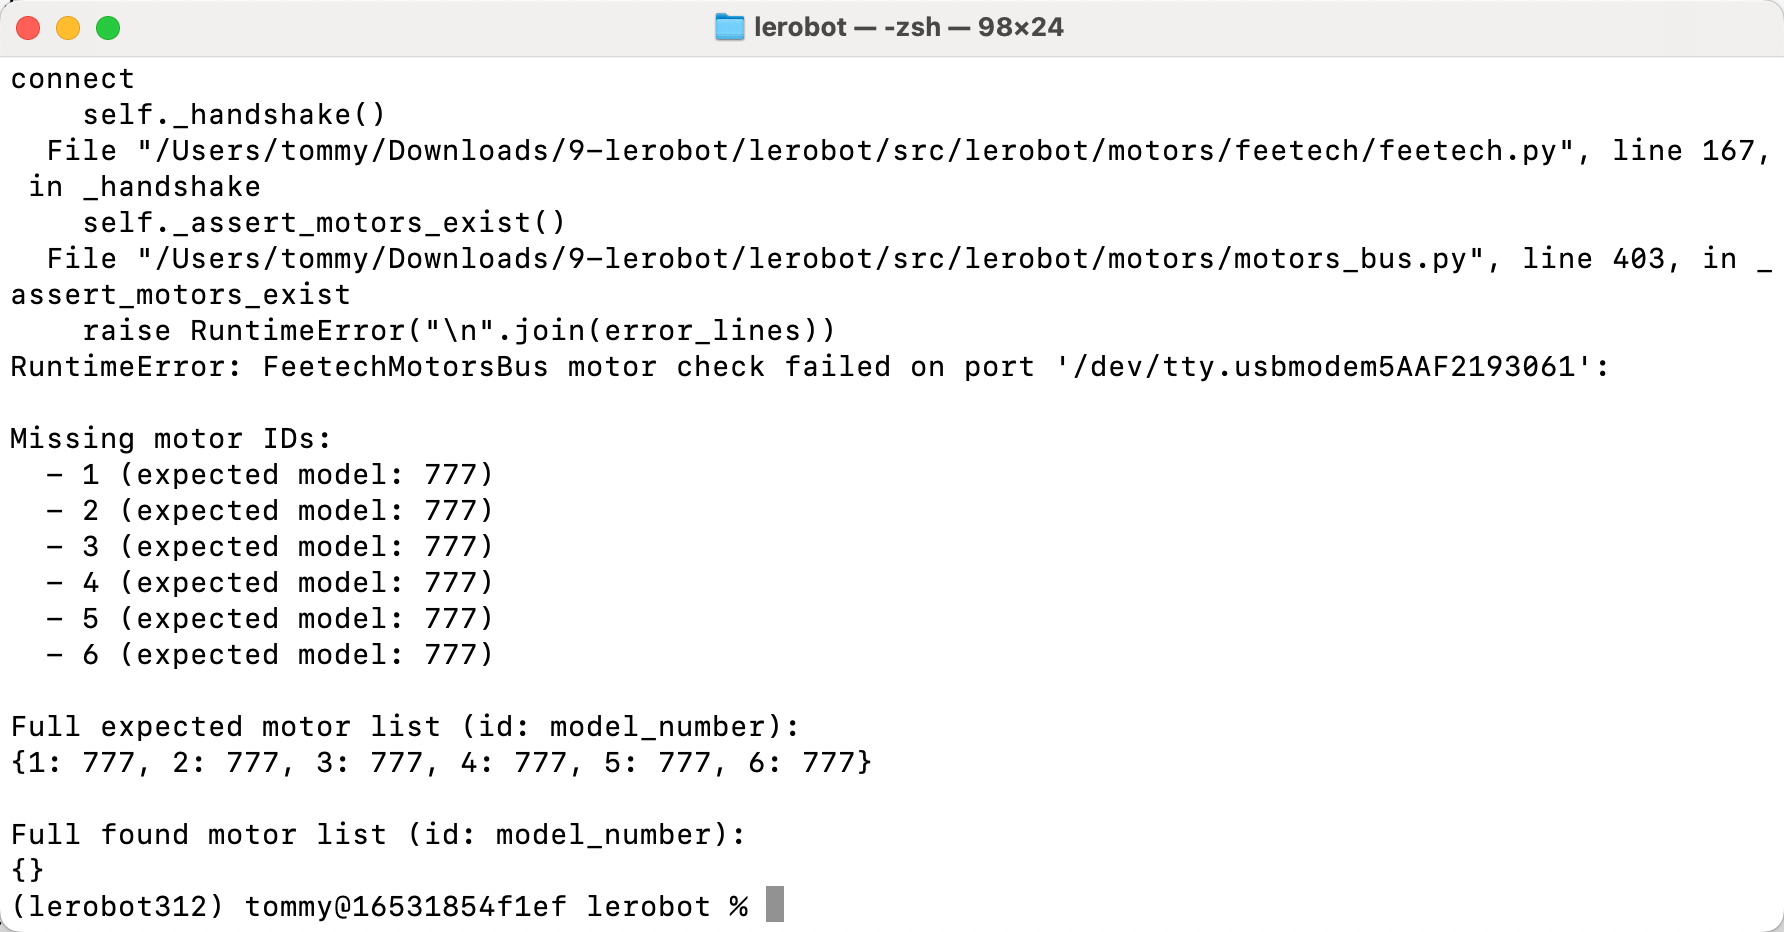
Das Servo ist nicht an die Stromversorgung angeschlossen