Jetson-Serie
1. Gerät anschließen
Dieses Tutorial verwendet das Jetson Orin NX-Mainboard als Beispiel.
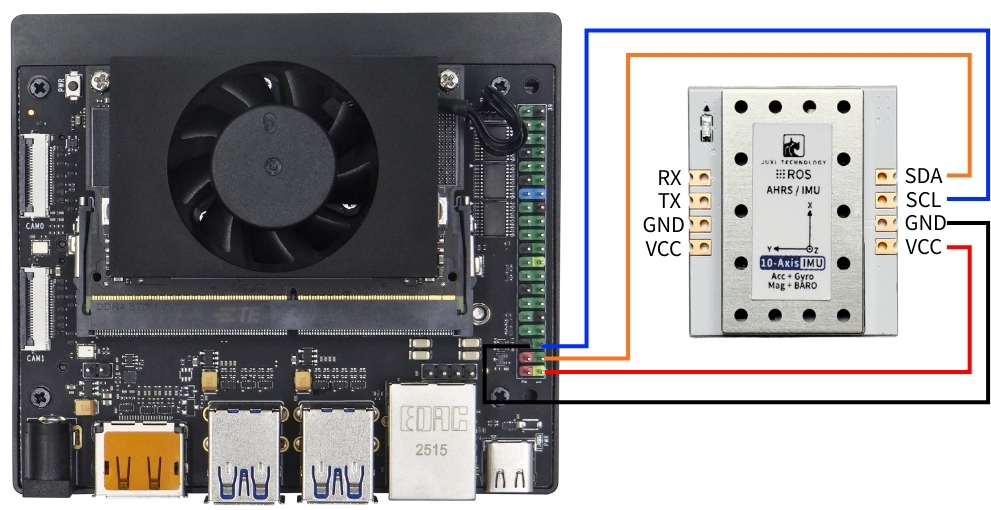
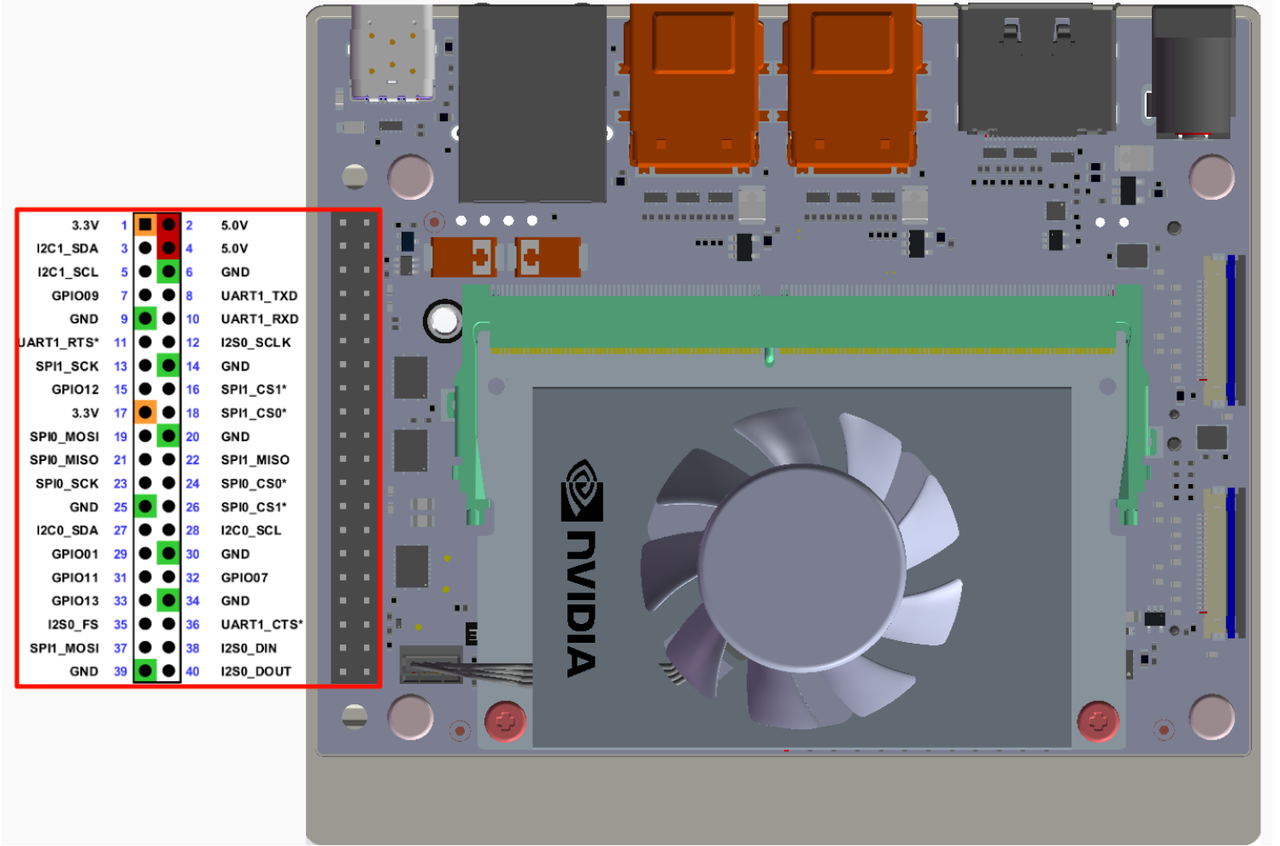
Den IMU-Lagesensor wie unten abgebildet an den I2C-Anschluss von Jetson Orin NX anschließen.
2. Gerätestatus prüfen
Zuerst I2Ctool installieren, im Terminal eingeben:
sudo apt-get update
sudo apt-get install -y i2c-tools
I2C-Geräte prüfen
sudo i2cdetect -y -r -a 7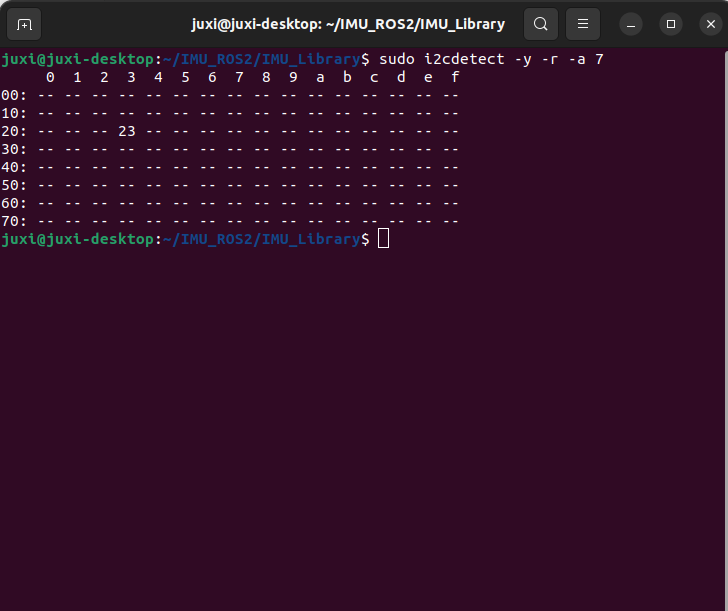
3. Treiberbibliotheken installieren
3.1 Für den Code benötigte Python-Bibliotheken installieren
sudo apt update
sudo apt install -y python3-serial
sudo apt install -y python3-smbus2
3.2 Dateien übertragen
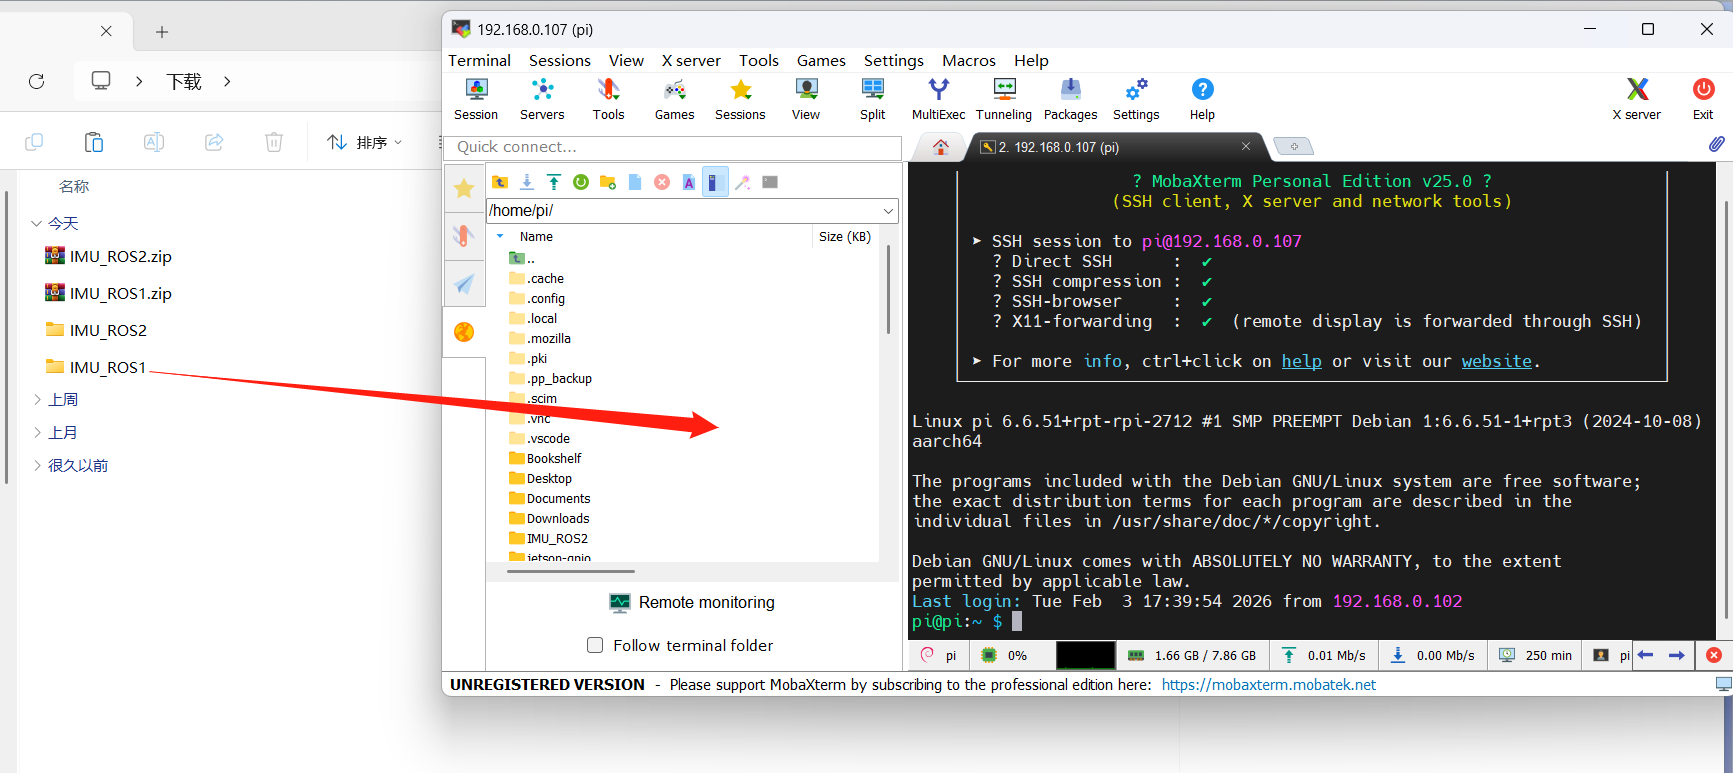
IMU_ROS2.zip Wer noch nicht mit der Dateiübertragung per MobaXterm vertraut ist, findet unter folgendem Link eine ausführliche Installations- und Bedienungsanleitung: 文件远程传输
Die entpackten Dateien per MobaXterm auf Jetson Orin NX ziehen.
4. IMU-Daten anzeigen
In das Verzeichnis ~/IMU_Library wechseln und IMU_Serial_Library.py ausführen
cd ~/imu_ros2/src/IMU_ROS2/IMU_Library

# IMU-Datenausgabedatei ausführen
python3 -m IMU_Library.IMU_I2C_Library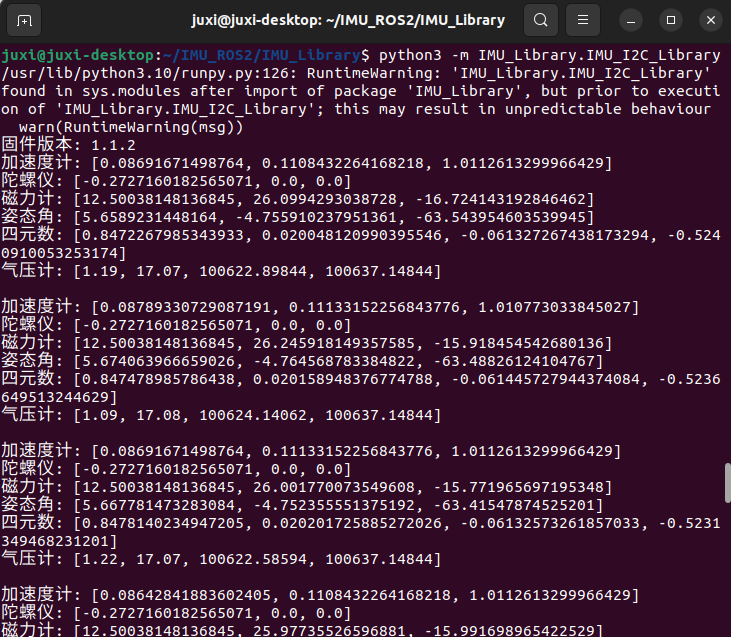
Hinweis: Oben werden die Daten eines 10-Achsen-IMU gelesen; 6-Achsen haben keine Magnetometer- und Barometerdaten, 9-Achsen keine Barometerdaten.
5. IMU-Kalibrierung
In das Verzeichnis ~/IMU_Library wechseln und imu_calibration_tool.py ausführen
cd ~/IMU_Library

# IMU-Kalibrierungscode ausführen -- I2C
# Alle Kalibrierungen ausführen (Gesamt, Magnetometer, Temperatur)
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 7

# Nur Gesamtkalibrierung
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 7 --calibrate imu

# Nur Magnetometer
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 7 --calibrate mag

# Nur Temperatur
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 7 --calibrate temp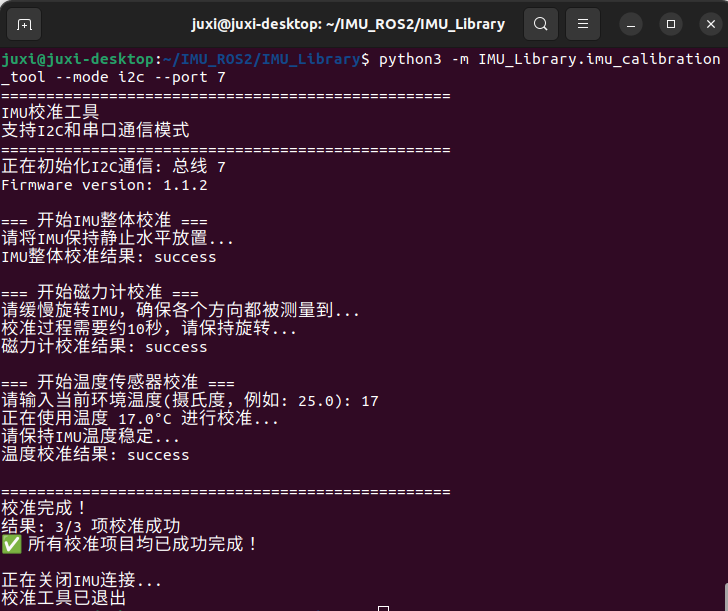
6. Hinweise
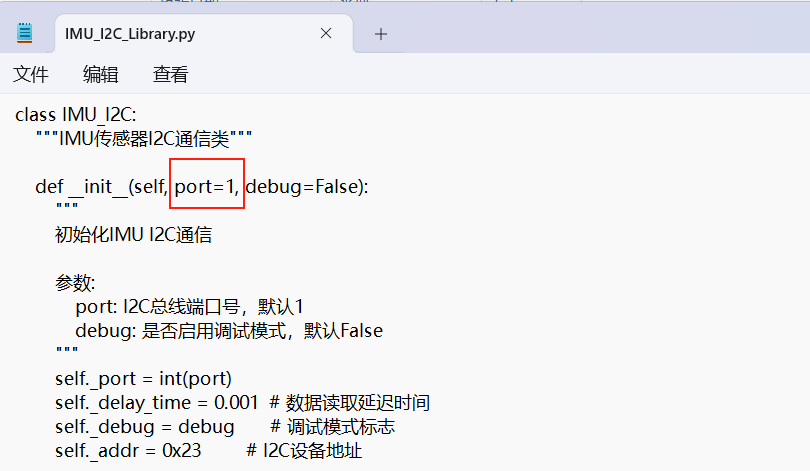
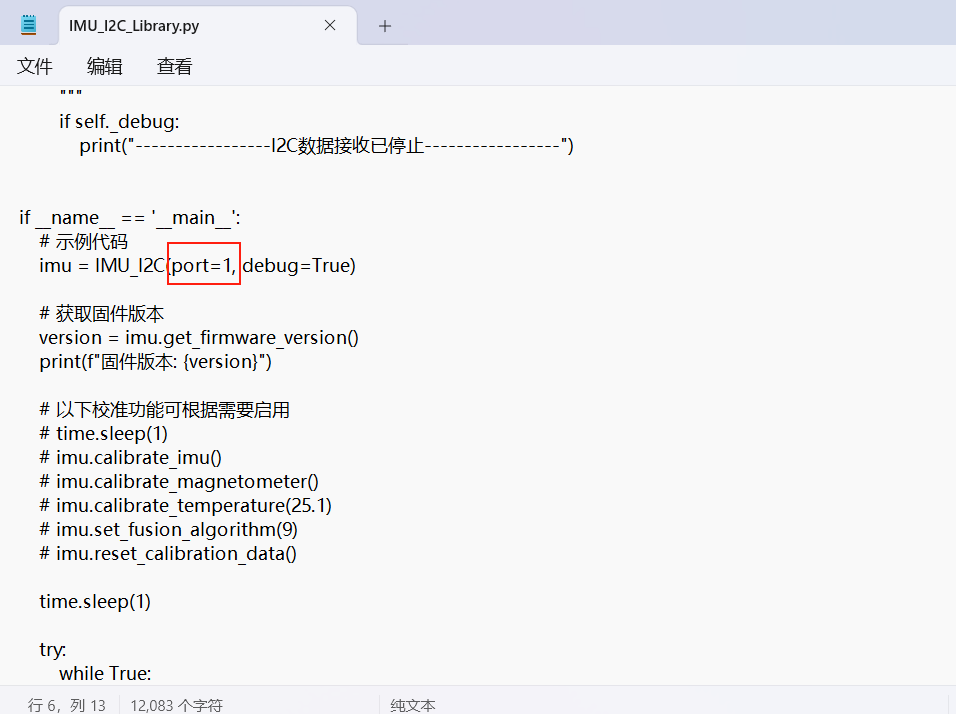
Bei Verwendung von Jetson Orin NX muss die I2C-Busnummer je nach Situation angepasst werden – siehe Abbildung unten. Üblicherweise Bus 7