

Schritt 7: Trainingsbefehl für pi0fast
Vor der Ausführung
- Umgebung: Legen Sie zunächst gemäß Konfiguration der Cloud-GPU-Trainingsumgebung eine Instanz an und laden Sie den Datensatz hoch; kehren Sie dann zu diesem Beitrag zurück und führen Sie die Abschnitte „Umgebung installieren" und „Befehl" aus
- Datensatz: Der folgende Trainingsbefehl enthält kein
--dataset.root; er ruft den Datensatz vom HuggingFace Hub ab, daher muss der Datensatz bereits auf den Hub hochgeladen worden sein. Wenn der Datensatz nur lokal vorliegt, ergänzen Sie gemäß dem Abschnitt „Vorherige Inhalte" am Ende dieses Beitrags--dataset.root=~/lerobot_my_dataset_shake_hands - Ausgabeverzeichnis: Falls
--output_dirbereits existiert, löschen Sie es zuerst mit dem obigen Befehlsudo rm -rfoder wählen Sie einen neuen Namen - Während des Trainings können Sie die Kurven jederzeit in wandb ansehen, siehe Trainingskurven in Echtzeit mit wandb anzeigen
Referenzdokumentation
https://huggingface.co/docs/lerobot/pi0fast
Issue
https://github.com/huggingface/lerobot/pull/2203
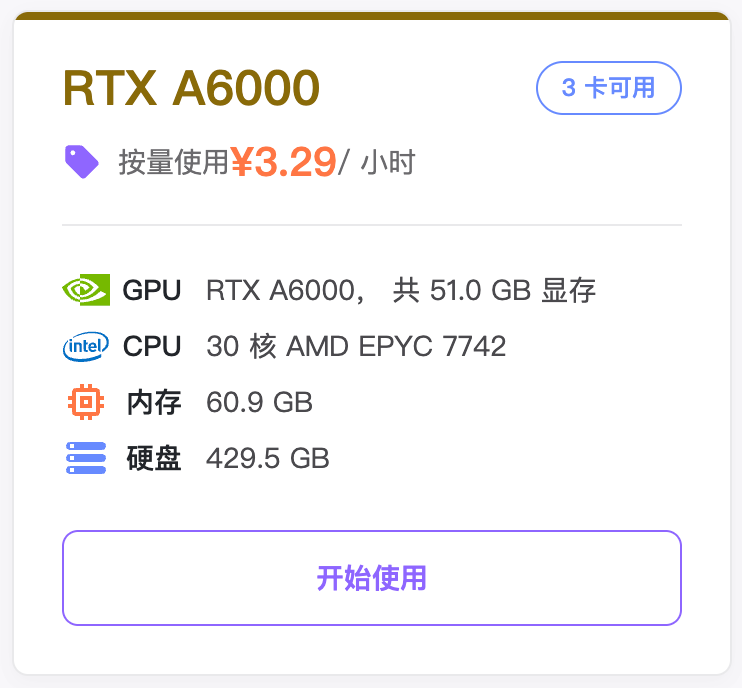
Empfohlene Cloud-GPU-Instanz
Umgebung installieren
Shell
cd lerobot
pip install -e ".[pi0]"
pip install "lerobot[pi]@git+https://github.com/huggingface/lerobot.git"
Befehl
- Dateien unter output löschen, die durch einen zuvor unterbrochenen Trainingslauf entstanden sind
Shell
sudo rm -rf output_lerobot_train/shake/pi0_fast_A- Training
Shell
lerobot-train \
    --dataset.repo_id=<Benutzername>/lerobot_my_dataset_shake_hands \
    --dataset.revision=v0.1.0 \
    --policy.type=pi0_fast \
    --output_dir=output_lerobot_train/shake/pi0_fast_A \
    --job_name=shake_pi0_fast_A \
    --policy.pretrained_path=lerobot/pi0_fast_base \
    --policy.dtype=bfloat16 \
    --policy.gradient_checkpointing=true \
    --policy.chunk_size=10 \
    --policy.n_action_steps=10 \
    --policy.max_action_tokens=256 \
    --steps=50000 \
    --batch_size=8 \
    --policy.device=cuda \
    --policy.push_to_hub=false \
    --wandb.enable=true \
    --wandb.project=Lerobot_my_Project
Vorherige Inhalte
Shell
lerobot-train \
  --dataset.repo_id=<Benutzername>/lerobot_my_dataset_shake_hands \
  --dataset.root=~/lerobot_my_dataset_shake_hands \
  --dataset.revision=v0.1.0 \
  --dataset.streaming=false \
  --policy.type=pi0_fast \
  --output_dir=output_lerobot_train/shake/pi0_fast_A \
  --job_name=shake_pi0_fast_A \
  --policy.pretrained_path=lerobot/pi0_fast_base \
  --policy.compile_model=true \
  --policy.gradient_checkpointing=true \
  --policy.dtype=bfloat16 \
  --policy.freeze_vision_encoder=false \
  --policy.train_expert_only=false \
  --steps=50000 \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --batch_size=8
Etwa 10 Minuten nach dem Start beginnt das Training wirklich
Das Modellarchiv umfasst etwa 5G, nach dem Entpacken 7G