

Paso 7: Comando de entrenamiento pi0fast
Antes de ejecutar
- Entorno: primero abre la instancia y sube el conjunto de datos según Configuración del entorno de entrenamiento en GPU en la nube, y luego vuelve a este artículo para ejecutar las dos secciones "Instalar el entorno" y "Línea de comandos"
- Conjunto de datos: el comando de entrenamiento de abajo no incluye
--dataset.root, por lo que descargará el conjunto de datos desde HuggingFace Hub, y por tanto el conjunto de datos debe estar ya subido al Hub; si el conjunto de datos solo está en local, consulta el apartado "Contenido anterior" al final de este artículo y añade--dataset.root=~/lerobot_my_dataset_shake_hands - Directorio de salida: si
--output_dirya existe, bórralo primero con el comandosudo rm -rfde arriba, o usa un nombre nuevo - Durante el entrenamiento puedes ver las curvas en wandb en cualquier momento, consulta Ver las curvas de entrenamiento en tiempo real con wandb
Documentación de referencia
https://huggingface.co/docs/lerobot/pi0fast
Issue
https://github.com/huggingface/lerobot/pull/2203
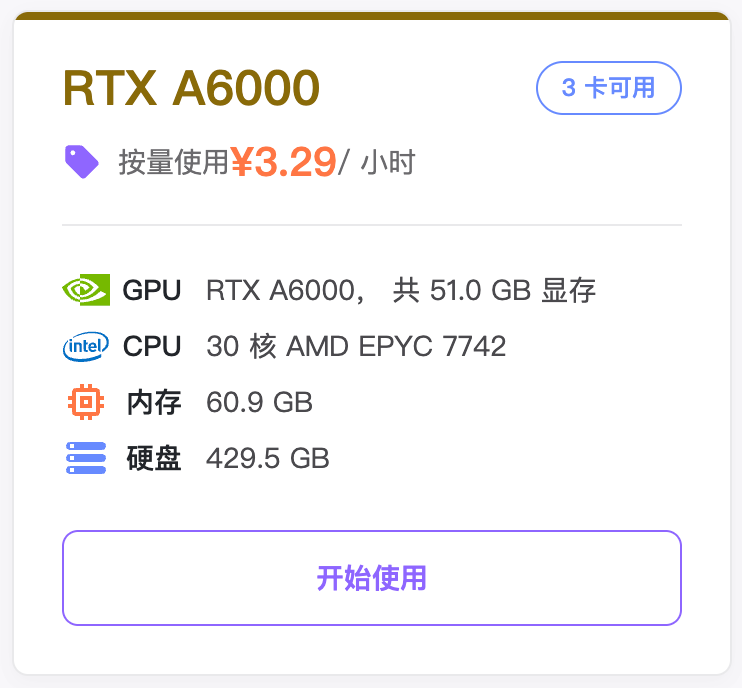
Instancia de GPU en la nube recomendada
Instalar el entorno
Shell
cd lerobot
pip install -e ".[pi0]"
pip install "lerobot[pi]@git+https://github.com/huggingface/lerobot.git"
Línea de comandos
- Eliminar los archivos que hay bajo output de un entrenamiento anterior interrumpido
Shell
sudo rm -rf output_lerobot_train/shake/pi0_fast_A- Entrenar
Shell
lerobot-train \
    --dataset.repo_id=<usuario>/lerobot_my_dataset_shake_hands \
    --dataset.revision=v0.1.0 \
    --policy.type=pi0_fast \
    --output_dir=output_lerobot_train/shake/pi0_fast_A \
    --job_name=shake_pi0_fast_A \
    --policy.pretrained_path=lerobot/pi0_fast_base \
    --policy.dtype=bfloat16 \
    --policy.gradient_checkpointing=true \
    --policy.chunk_size=10 \
    --policy.n_action_steps=10 \
    --policy.max_action_tokens=256 \
    --steps=50000 \
    --batch_size=8 \
    --policy.device=cuda \
    --policy.push_to_hub=false \
    --wandb.enable=true \
    --wandb.project=Lerobot_my_Project
Contenido anterior
Shell
lerobot-train \
  --dataset.repo_id=<usuario>/lerobot_my_dataset_shake_hands \
  --dataset.root=~/lerobot_my_dataset_shake_hands \
  --dataset.revision=v0.1.0 \
  --dataset.streaming=false \
  --policy.type=pi0_fast \
  --output_dir=output_lerobot_train/shake/pi0_fast_A \
  --job_name=shake_pi0_fast_A \
  --policy.pretrained_path=lerobot/pi0_fast_base \
  --policy.compile_model=true \
  --policy.gradient_checkpointing=true \
  --policy.dtype=bfloat16 \
  --policy.freeze_vision_encoder=false \
  --policy.train_expert_only=false \
  --steps=50000 \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --batch_size=8
El entrenamiento no empieza de verdad hasta unos 10 minutos después de ejecutarlo
El paquete comprimido del modelo ocupa unos 5 GB y, una vez descomprimido, 7 GB