

Paso 7: Comando de entrenamiento pi0
Antes de ejecutar
- Entorno: primero abre la instancia y sube el conjunto de datos según Configuración del entorno de entrenamiento en GPU en la nube, y luego vuelve a este artículo para ejecutar las dos secciones "Instalar el entorno" y "Línea de comandos"
- Conjunto de datos:
--dataset.root=~/lerobot_my_dataset_shake_handsdel comando apunta al conjunto de datos de dar la mano recogido en el sexto paso. Si entrenas tu propia tarea, sustitúyelo por el nombre de tu propio conjunto de datos - Directorio de salida: si
--output_dirya existe, bórralo primero con el comandosudo rm -rfde arriba, o usa un nombre nuevo - Durante el entrenamiento puedes ver las curvas en wandb en cualquier momento, consulta Ver las curvas de entrenamiento en tiempo real con wandb
Documentación de referencia
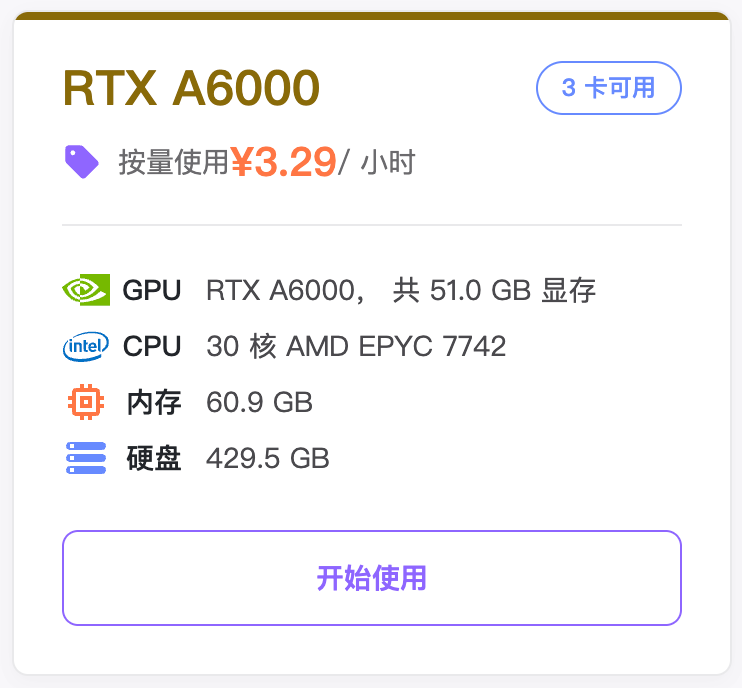
Instancia de GPU en la nube recomendada
Instalar el entorno
Shell
conda create -y -n lerobot-pi python=3.10 -y
conda activate lerobot-pi
conda install ffmpeg=7.1.1 -c conda-forge -y

cd lerobot
pip install -e ".[pi]"
Línea de comandos
Shell
sudo rm -rf output_lerobot_train/shake/pi0_A

lerobot-train \
  --dataset.repo_id=<usuario>/lerobot_my_dataset_shake_hands \
  --dataset.root=~/lerobot_my_dataset_shake_hands \
  --dataset.revision=v0.1.0 \
  --dataset.streaming=false \
  --policy.type=pi0 \
  --output_dir=~/output_lerobot_train/shake/pi0_A \
  --job_name=shake_pi0_A \
  --policy.pretrained_path=lerobot/pi0_base \
  --policy.compile_model=true \
  --policy.gradient_checkpointing=true \
  --policy.dtype=bfloat16 \
  --policy.freeze_vision_encoder=false \
  --policy.train_expert_only=false \
  --steps=50000 \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --batch_size=8
El entrenamiento no empieza de verdad hasta 20 minutos después de ejecutar la línea de comandos
El paquete comprimido del modelo ocupa unos 5 GB y, una vez descomprimido, 7 GB