

ROS: preparación
1、Compilación del módulo GPS
(1)Una vez creado el espacio de trabajo, copie el contenido de la carpeta gps_src en el directorio src del espacio de trabajo y, a continuación, compile con colcon build; si no aparecen errores, la compilación se considera correcta;
Ejecute en el directorio ~/gps_ros2
colcon buildEjecute en el directorio ~/gps_ros2
source install/setup.bash(2)Descripción del contenido de los paquetes:
- nmea_navsat_driver: funciones como el arranque del módulo GPS, la lectura de los datos del módulo GPS y el trazado de los datos GPS;
- nmea_msgs: almacena algunos archivos msg de mensajes GPS
- imu_gps_localization: función de fusión de datos de IMU y GPS
- gps_goal: convierte los datos de latitud y longitud en datos de navegación de destino de Nav2
2、Vinculación del puerto del GPS
El módulo GPS se conecta al ordenador o al controlador principal a través del puerto serie, por lo que debemos vincular correctamente el puerto del GPS para evitar que problemas con el número de puerto impidan que el ordenador o el controlador principal reconozcan el módulo GPS.
(1)Consulte los dispositivos USB conectados, localice el módulo GPS e introduzca lsusb en la terminal para buscar el ID del dispositivo al que está conectado el GPS; como se muestra en la siguiente figura, ese es el ID de identificación del módulo GPS,
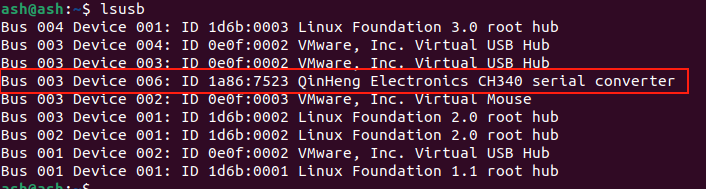
(2)Una vez conocido el ID del dispositivo, a continuación hay que escribir el archivo rules y vincular el puerto; introduzca en la terminal,
sudo gedit /etc/udev/rules.d/my_serial.rulesCopie el siguiente contenido dentro:
KERNEL=="ttyUSB*", ATTRS{idVendor}=="1a86", ATTRS{idProduct}=="7523", MODE:="0777", SYMLINK+="myserial"Guarde y salga; a continuación, asígnele permisos de ejecución e introduzca en la terminal,
sudo chmod 777 /etc/udev/rules.d/my_serial.rules(3)Vuelva a conectar y desconectar el módulo GPS e introduzca ll /dev/myserial en la terminal para comprobar si la vinculación se ha realizado correctamente; si aparece la siguiente pantalla, la vinculación se ha realizado correctamente,
ll /dev/myserial