

Seguimiento de manos PWM (MediaPipe integrado en la GUI)
Los siguientes comandos se ejecutan en el directorio
AmazingHand-PWM/del repositorio.
Esta página describe el seguimiento de manos de la versión con servos PWM: la GUI integra MediaPipe, la cámara reconoce los landmarks de la mano y los mapea en tiempo real a los 8 servos PWM. La cadena completa dora + MuJoCo IK pertenece al Demo oficial de SCS0009; consulta Seguimiento de manos SCS0009.
Cadena: cámara → esqueleto de la mano de MediaPipe → ángulos de flexión/extensión de los cuatro dedos → ESP32 → servos PWM
Aplicable a: ESP32-S3 + 8 servos PWM. Flasheo del firmware: Inicio rápido PWM; protocolo: Protocolo y calibración PWM.
El Demo oficial que requiere IK completa (MuJoCo + dora + Rust) no se distribuye con este módulo; este tutorial solo describe el seguimiento integrado en la GUI que incluye el módulo.
1. Requisitos previos
- Hardware: ESP32-S3 + 8 servos PWM alimentados, USB conectado y cámara disponible.
- Firmware: ya flasheado (ver Inicio rápido PWM).
- Python: Python 3.12 de 64 bits (mediapipe 0.10.14 solo ofrece wheel de 64 bits).
2. Instalar las dependencias de seguimiento
En la raíz del módulo (AmazingHand-PWM/) ejecuta:
tools/setup_tracking.batEl script hará automáticamente: localizar Python de 64 bits → crear el entorno virtual tools/tracking_env → instalar tools/requirements-tracking.txt (mediapipe 0.10.14, numpy<2, scipy, opencv, Pillow, pyserial) → verificar mediapipe.
También puedes instalarlo manualmente (con Python 3.12 de 64 bits):
bashpython -m pip install -r tools/requirements-tracking.txt
3. Ejecutar
tools/tracking_env/Scripts/python tools/hand_gui.py- Elige el puerto COM del ESP32 en la parte superior → pulsa «Conectar».
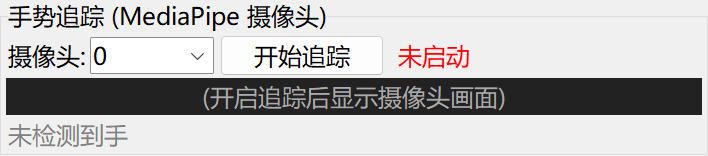
- Desplázate hasta el panel «Seguimiento de manos (cámara MediaPipe)».
- Elige el número de cámara (0 por defecto) → pulsa «Iniciar seguimiento».
- Pon la mano en el campo de visión; la mano seguirá la flexión/extensión; pulsa «Detener seguimiento» para terminar.
4. Principio y limitaciones
- MediaPipe 0.10.14 extrae los vectores 3D de las puntas de los 4 dedos (sistema de coordenadas de la mano).
tips_to_angles()dehand_tracking.pymapea cada dedo a un ángulo diferencial:- flex (flexión/extensión): los tres dedos usan la componente z; el pulgar usa la componente y;
- base (balanceo lateral): fijo en 90 (el balanceo lateral aún no está implementado).
- Estos son ejes de control; al enviarlos, el programa los combina en los ángulos de los dos servos de cada dedo (mismo sentido = splay, sentidos opuestos = flexión).
- La GUI integra suavizado EMA (alpha=0.4) + limitación a 60 ms para reducir el temblor.
Limitación: no hay IK, así que la precisión es inferior a la de la cadena completa MuJoCo + dora; adecuado para demostraciones e inicio rápido.
Calibración de parámetros
FLEX_SCALE/THUMB_FLEX_GAINal final dehand_tracking.pycontrolan la amplitud y la dirección de la flexión (consulta el archivo para los valores actuales del código).- El balanceo lateral aún no está implementado y
baseestá fijo en 90; si necesitas balanceo lateral, usa el Demo oficial dora de SCS0009. - Los cambios surten efecto al reiniciar la GUI.
5. Cambiar de mano izquierda/derecha
Marca «Derecha» / «Izquierda» en la parte superior de la GUI. Tras el cambio, la dirección del espejo del pulgar es distinta; si ves que está invertida, marca el otro lado y prueba.
6. Preguntas frecuentes
| Síntoma | Solución |
|---|---|
| Los servos no se mueven en absoluto | Comprueba la alimentación (5 V 3 A), el puerto COM y el cableado; confirma que el firmware esté flasheado |
| La cámara no muestra imagen | Concede permiso de cámara (Configuración → Privacidad → Cámara) |
| La mano no sigue / va lenta | Buena iluminación, mano completamente en el encuadre, movimientos más lentos y amplios |
| La forma de la mano sale invertida / el pulgar va al revés | Marca la mano izquierda/derecha contraria |
| Tras cambiar el puerto USB no se encuentra el puerto serie | Vuelve a seleccionar el puerto COM en la GUI |
| Al arrancar indica que falta mediapipe | Inicia con tools\tracking_env\Scripts\python o vuelve a ejecutar tools/setup_tracking.bat |
7. IK completa / servos de bus SCS0009
- La cadena IK completa (cámara → MediaPipe → MuJoCo + mink IK → AHControl → ESP32) procede de un proyecto dora Demo independiente y no está en este módulo; si la necesitas, usa el paquete de entrega original o el proyecto MediaPipe.
- Los servos de bus SCS0009 están soportados por
Amazinghand-web/yAmazingHandControl/del repositorio.
Descripción de directorios
| Ruta | Contenido |
|---|---|
tools/hand_gui.py | Aplicación Tkinter (gestos, control directo, diferencial, seguimiento integrado) |
tools/hand_tracking.py | Seguimiento de manos con MediaPipe y mapeo de ángulos |
tools/setup_tracking.bat | Crea tools/tracking_env e instala las dependencias de seguimiento |
tools/requirements-tracking.txt | Lista de dependencias de seguimiento |
tools/serial_test.py | Prueba del puerto serie por línea de comandos |