

PWM ハンドトラッキング(GUI 内蔵 MediaPipe)
以下のコマンドはリポジトリの
AmazingHand-PWM/ディレクトリで実行します。
本ページでは PWM サーボ版のハンドトラッキングを説明します。GUI に MediaPipe が組み込まれており、カメラが手のランドマークを認識して、リアルタイムで PWM サーボ 8 系統へマッピングします。完全な dora + MuJoCo IK の経路は SCS0009 公式 Demo のもので、SCS0009 ハンドトラッキング を参照してください。
経路:カメラ → MediaPipe の手のスケルトン → 4 指の屈曲/伸展角度 → ESP32 → PWM サーボ
対象:ESP32-S3 + PWM サーボ 8 系統。ファームウェアの書き込みは PWM クイックスタート、プロトコルは PWM プロトコルとキャリブレーション を参照してください。
完全な IK(MuJoCo + dora + Rust)が必要な公式 Demo は本モジュールには同梱されていません。本チュートリアルはモジュール付属の GUI 内蔵トラッキングのみを扱います。
1. 前提条件
- ハードウェア:ESP32-S3 + PWM サーボ 8 系統に通電し、USB を接続し、カメラが使用可能であること。
- ファームウェア:書き込み済みであること(PWM クイックスタート を参照)。
- Python:64 ビット Python 3.12(mediapipe 0.10.14 は 64 ビット用 wheel のみ)。
2. トラッキング依存関係のインストール
モジュールのルートディレクトリ(AmazingHand-PWM/)で実行します:
tools/setup_tracking.batスクリプトは自動的に:64 ビット Python を探す → tools/tracking_env 仮想環境を作成する → tools/requirements-tracking.txt(mediapipe 0.10.14、numpy<2、scipy、opencv、Pillow、pyserial)をインストールする → mediapipe を検証する、という処理を行います。
手動でインストールすることもできます(64 ビット Python 3.12 を使用):
bashpython -m pip install -r tools/requirements-tracking.txt
3. 実行
tools/tracking_env/Scripts/python tools/hand_gui.py- 上部で ESP32 の COM ポートを選択 → 「Connect」をクリック。
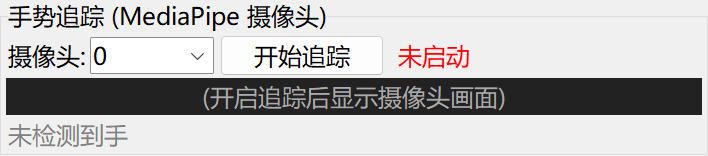
- 「ハンドトラッキング(MediaPipe カメラ)」パネルまでスクロール。
- カメラ番号を選択(デフォルト 0)→ 「Start Tracking」をクリック。
- 手を画角に入れると、多指ハンドが屈曲/伸展に追従します。「Stop Tracking」で終了します。
4. 原理と限界
- MediaPipe 0.10.14 が 4 指の指尖の 3D ベクトルを抽出します(手の座標系)。
hand_tracking.pyのtips_to_angles()が各指を差動角度へマッピングします:- flex(屈曲/伸展):3 本の指は z 成分、親指は y 成分を使用。
- base(左右の振り):固定で 90(左右の振りは未実装)。
- これらは制御軸です。送信時にプログラムがそれらを各指の 2 つのサーボ角度へ合成します(同方向=開き、逆方向=屈伸)。
- GUI には EMA 平滑化(alpha=0.4)+ 60 ms のスロットルが組み込まれ、揺れを抑えます。
限界:IK がないため、完全な MuJoCo + dora の経路ほど高精度ではありません。デモやクイックスタート向けです。
パラメータのキャリブレーション
hand_tracking.py下部のFLEX_SCALE/THUMB_FLEX_GAINが屈伸の振幅と方向を制御します(現在の値はファイルのコードを参照)。- 左右の振りは未実装で、
baseは 90 に固定されています。左右の振りが必要な場合は SCS0009 公式 dora Demo を使用してください。 - 変更後は GUI を再起動すると反映されます。
5. 左右手の切り替え
GUI 上部の「右手」/「左手」をチェックします。切り替えると親指のミラー方向が変わるため、逆に感じたら反対側を選んで試してください。
6. よくある問題
| 現象 | 対処 |
|---|---|
| サーボがまったく動かない | 給電(5V 3A)、COM ポート、配線を確認。ファームウェアが書き込み済みか確認 |
| カメラの映像が出ない | カメラの権限を許可(設定→プライバシー→カメラ) |
| 手に追従しない/反応が鈍い | 光量を十分にし、手を完全に画角へ入れ、動きをゆっくり大きくする |
| 手の向きが逆/親指の向きが逆 | 逆側の左右手をチェック |
| USB ポートを変えたらシリアルポートが見つからない | GUI で COM ポートを選び直す |
| 起動時に mediapipe が無いと表示される | tools\tracking_env\Scripts\python で起動するか、tools/setup_tracking.bat を再実行 |
7. 完全な IK/SCS0009 バスサーボ
- 完全な IK 経路(カメラ → MediaPipe → MuJoCo + mink IK → AHControl → ESP32)は独立した dora Demo プロジェクトのもので、本モジュールには含まれません。必要な場合は元の配布パッケージまたは MediaPipe プロジェクトを使用してください。
- SCS0009 バスサーボはリポジトリの
Amazinghand-web/とAmazingHandControl/が対応します。
ディレクトリの説明
| パス | 内容 |
|---|---|
tools/hand_gui.py | Tkinter デスクトップツール(ジェスチャー、直接駆動、差動、内蔵トラッキング) |
tools/hand_tracking.py | MediaPipe ハンドトラッキングと角度マッピング |
tools/setup_tracking.bat | tools/tracking_env を作成しトラッキング依存関係をインストール |
tools/requirements-tracking.txt | トラッキング依存関係のリスト |
tools/serial_test.py | コマンドラインのシリアルテスト |