

ステップ3:ロボットアームのキャリブレーション(Windows)
リーダーアームとフォロワーアームを同時に接続する必要があります
フォロワーアーム(Follower)のキャリブレーション
Shell
lerobot-calibrate --robot.type=so101_follower --robot.port=COM6 --robot.id=my_follower_arm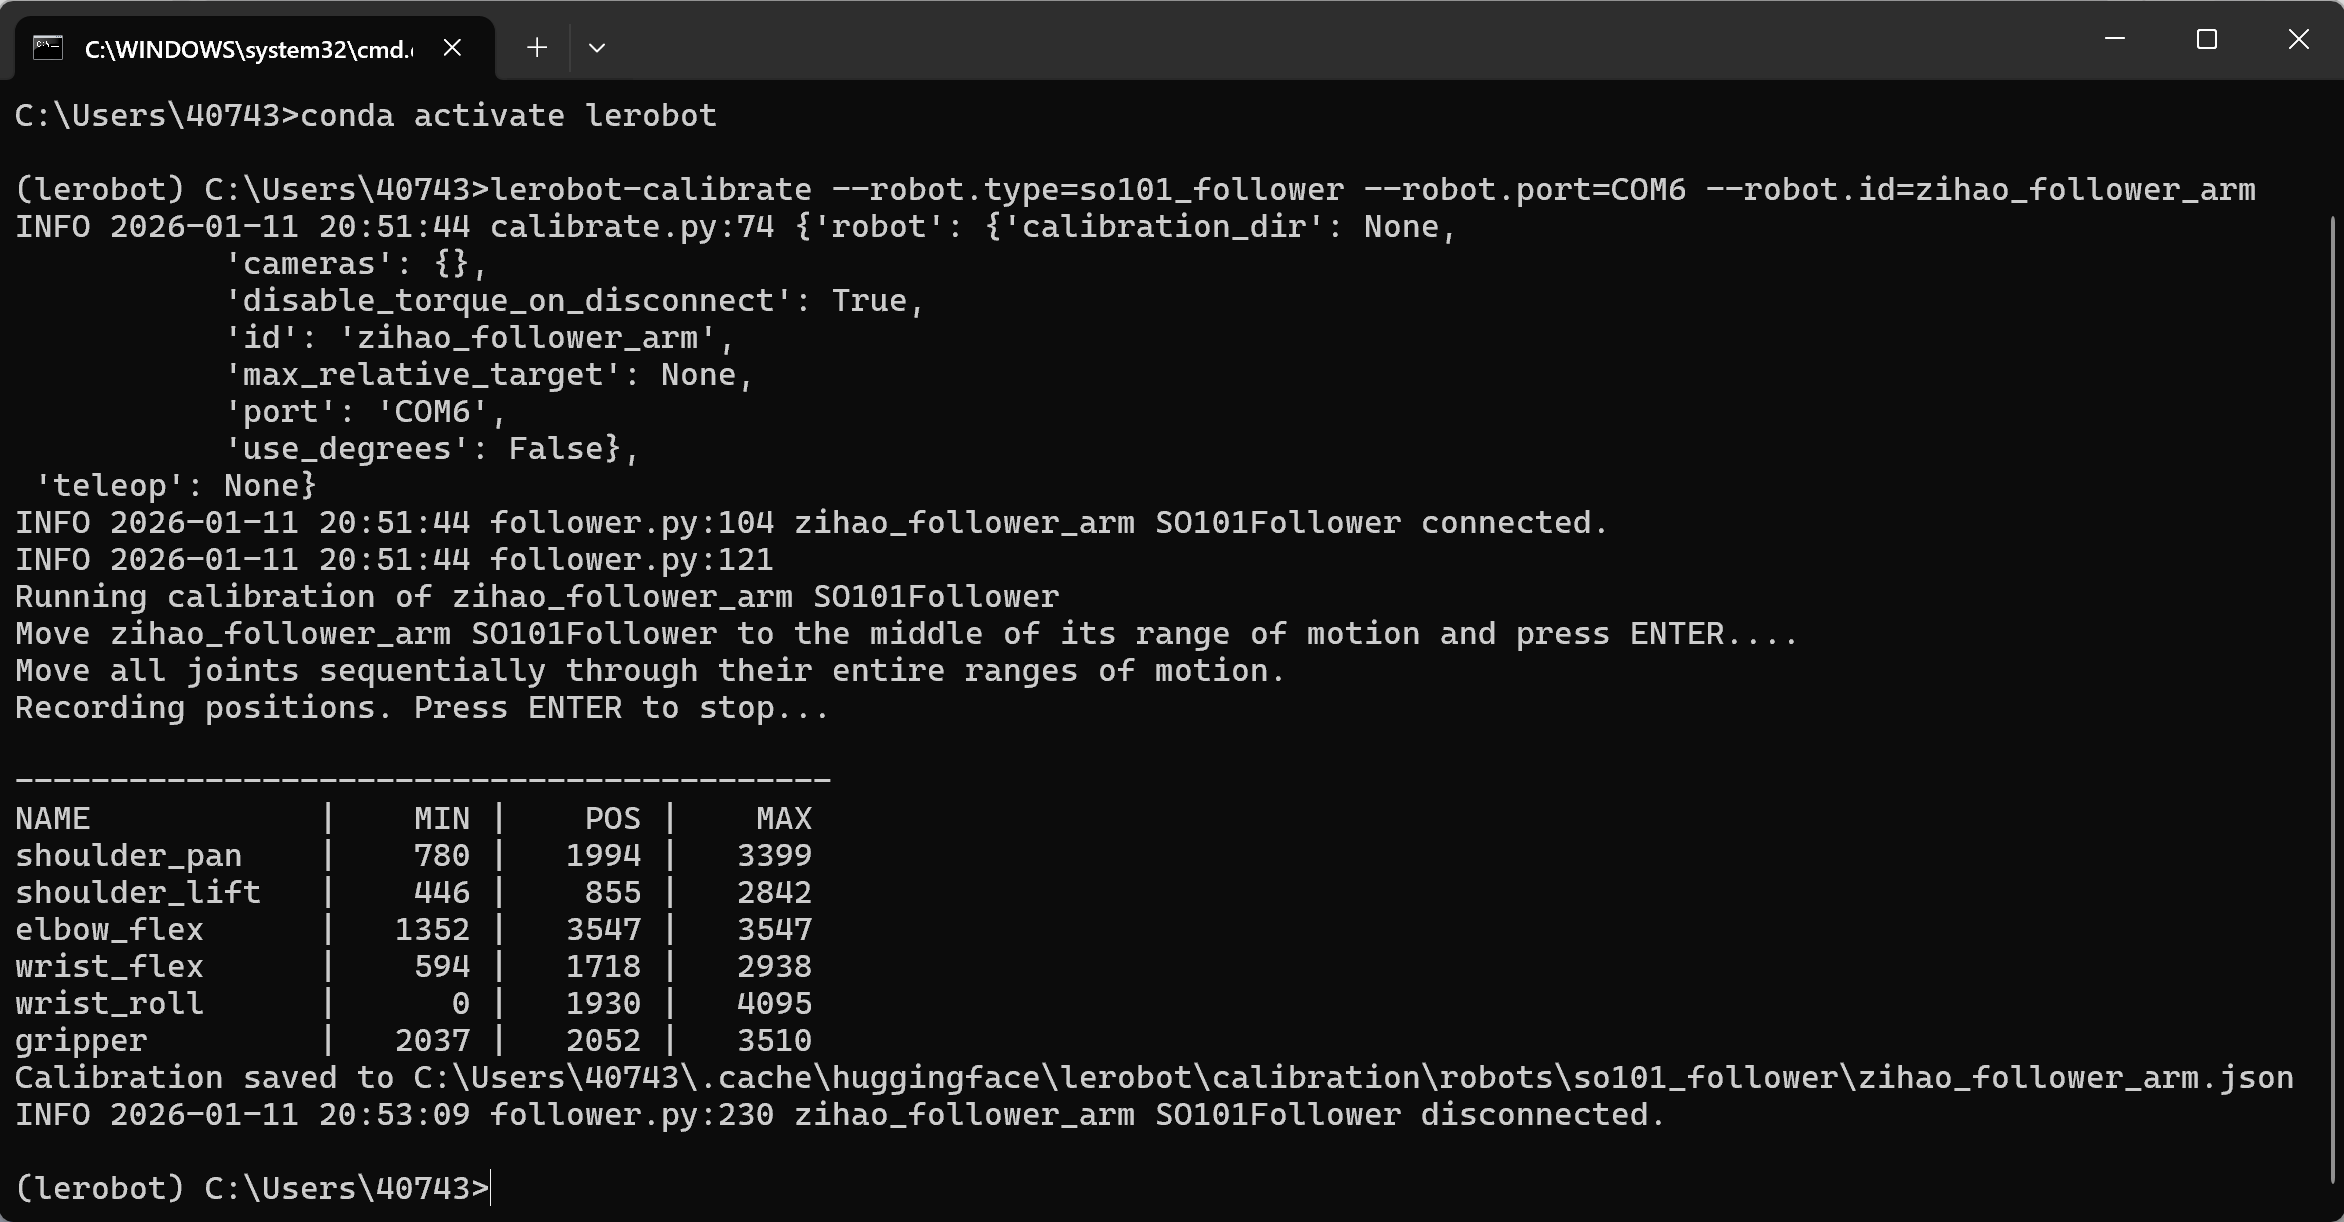
リーダーアーム(Leader)のキャリブレーション
Shell
lerobot-calibrate --teleop.type=so101_leader --teleop.port=COM7 --teleop.id=my_leader_arm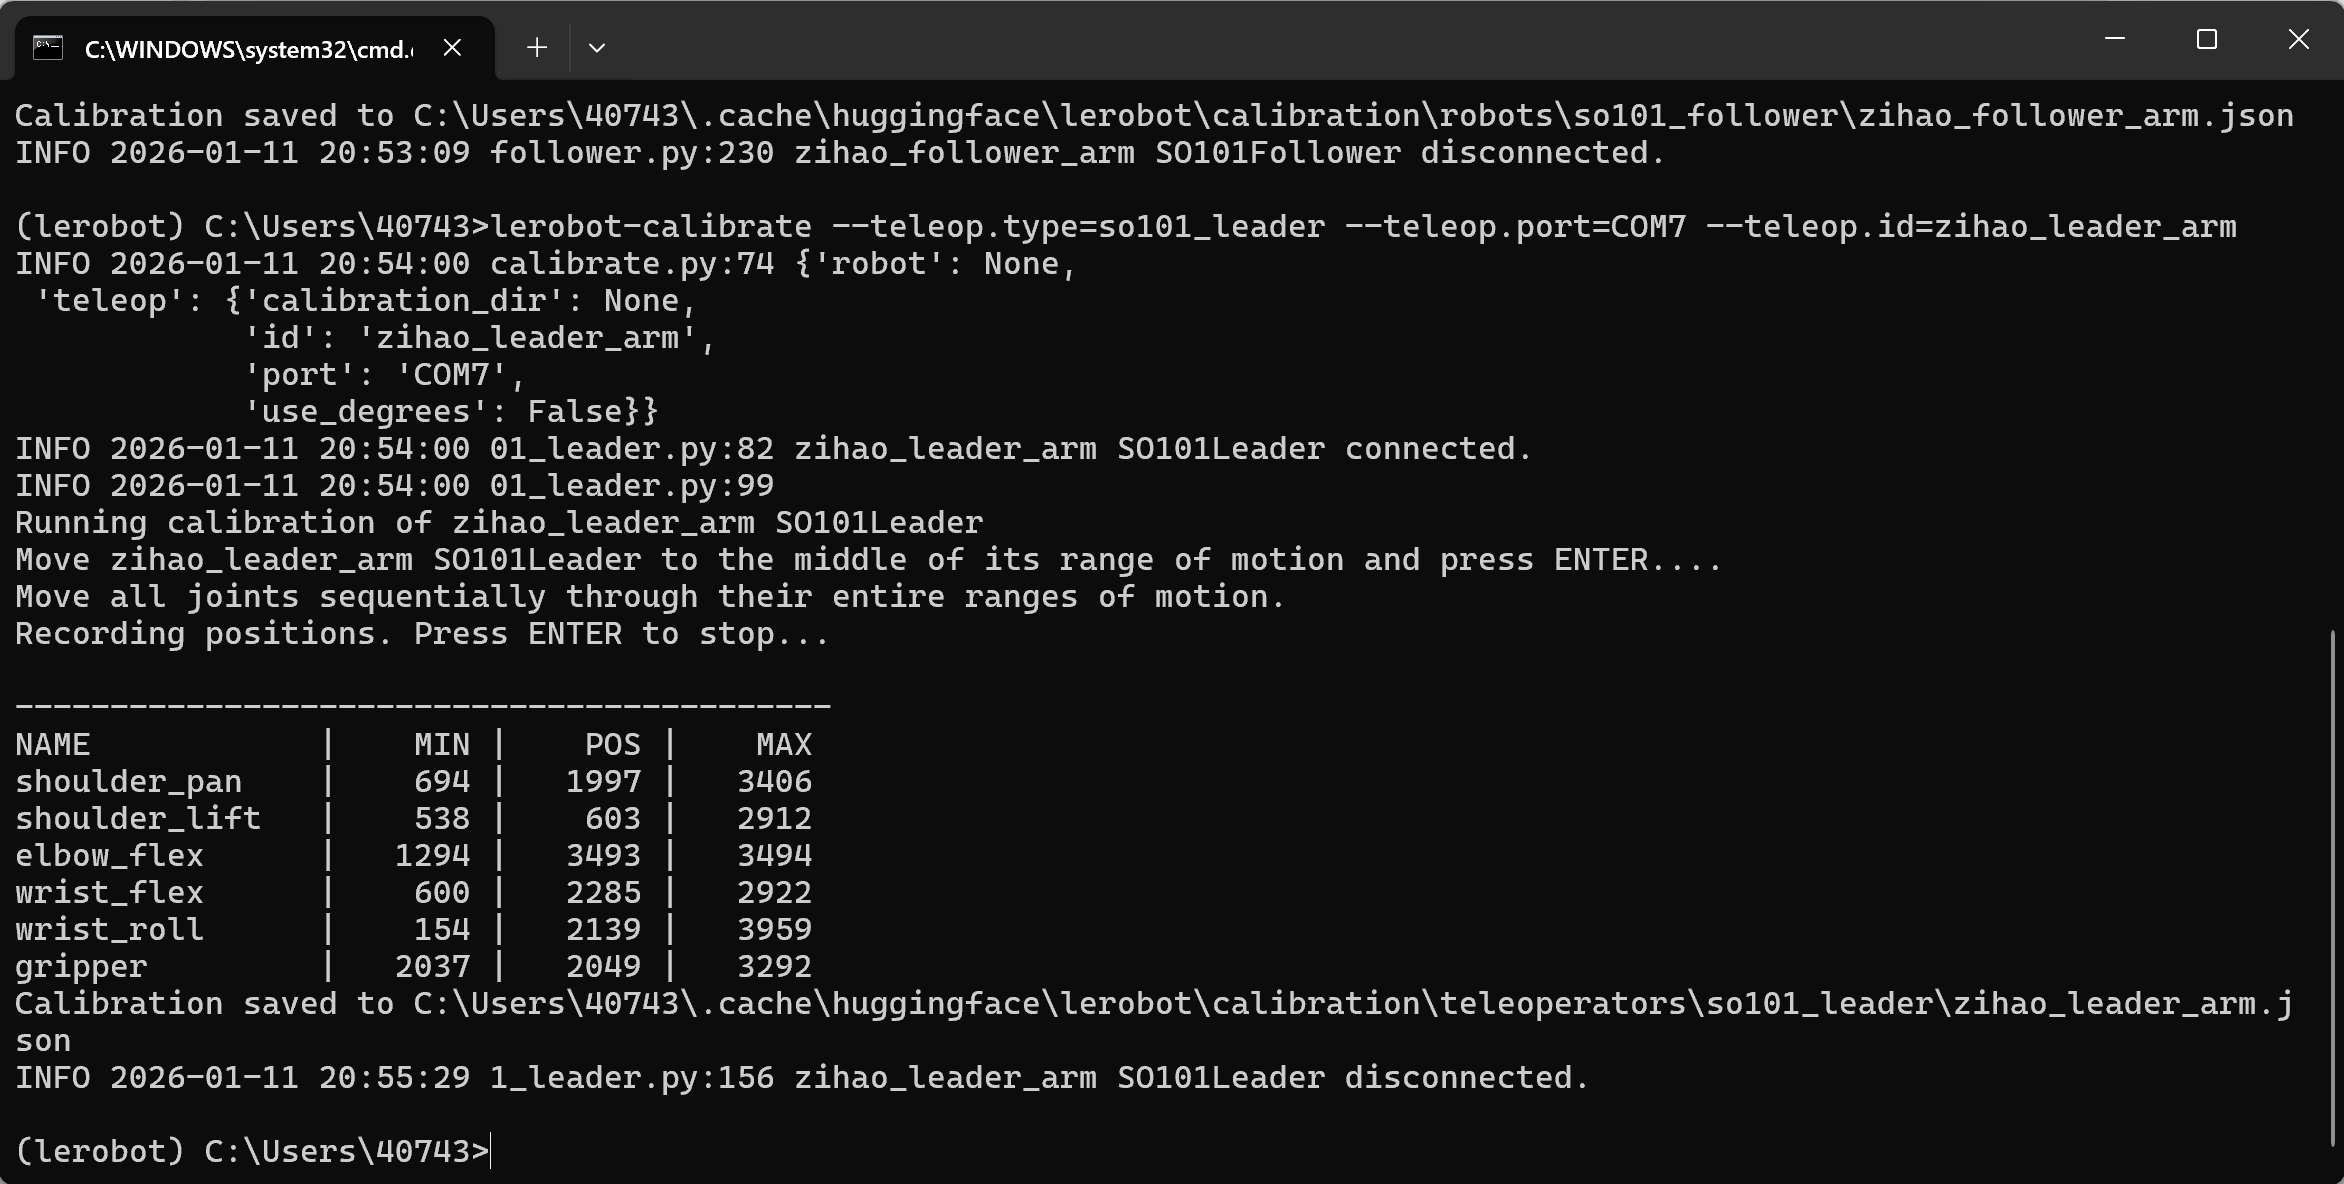
ファイルのエクスポート先
C:\Users<Windows-ユーザー名>.cache\huggingface\lerobot\calibration\robots\so101_follower\my_follower_arm.json
C:\Users<Windows-ユーザー名>.cache\huggingface\lerobot\calibration\teleoperators\so101_leader\my_leader_arm.json
ロボットアームを交換してキャリブレーションする
lerobot-calibrate --robot.type=so101_follower --robot.port=COM4 --robot.id=my_follower_arm
注意事項
①片方のアームがリミットに達した後動かなくなった
再キャリブレーションが必要です
②サーボが見つからない
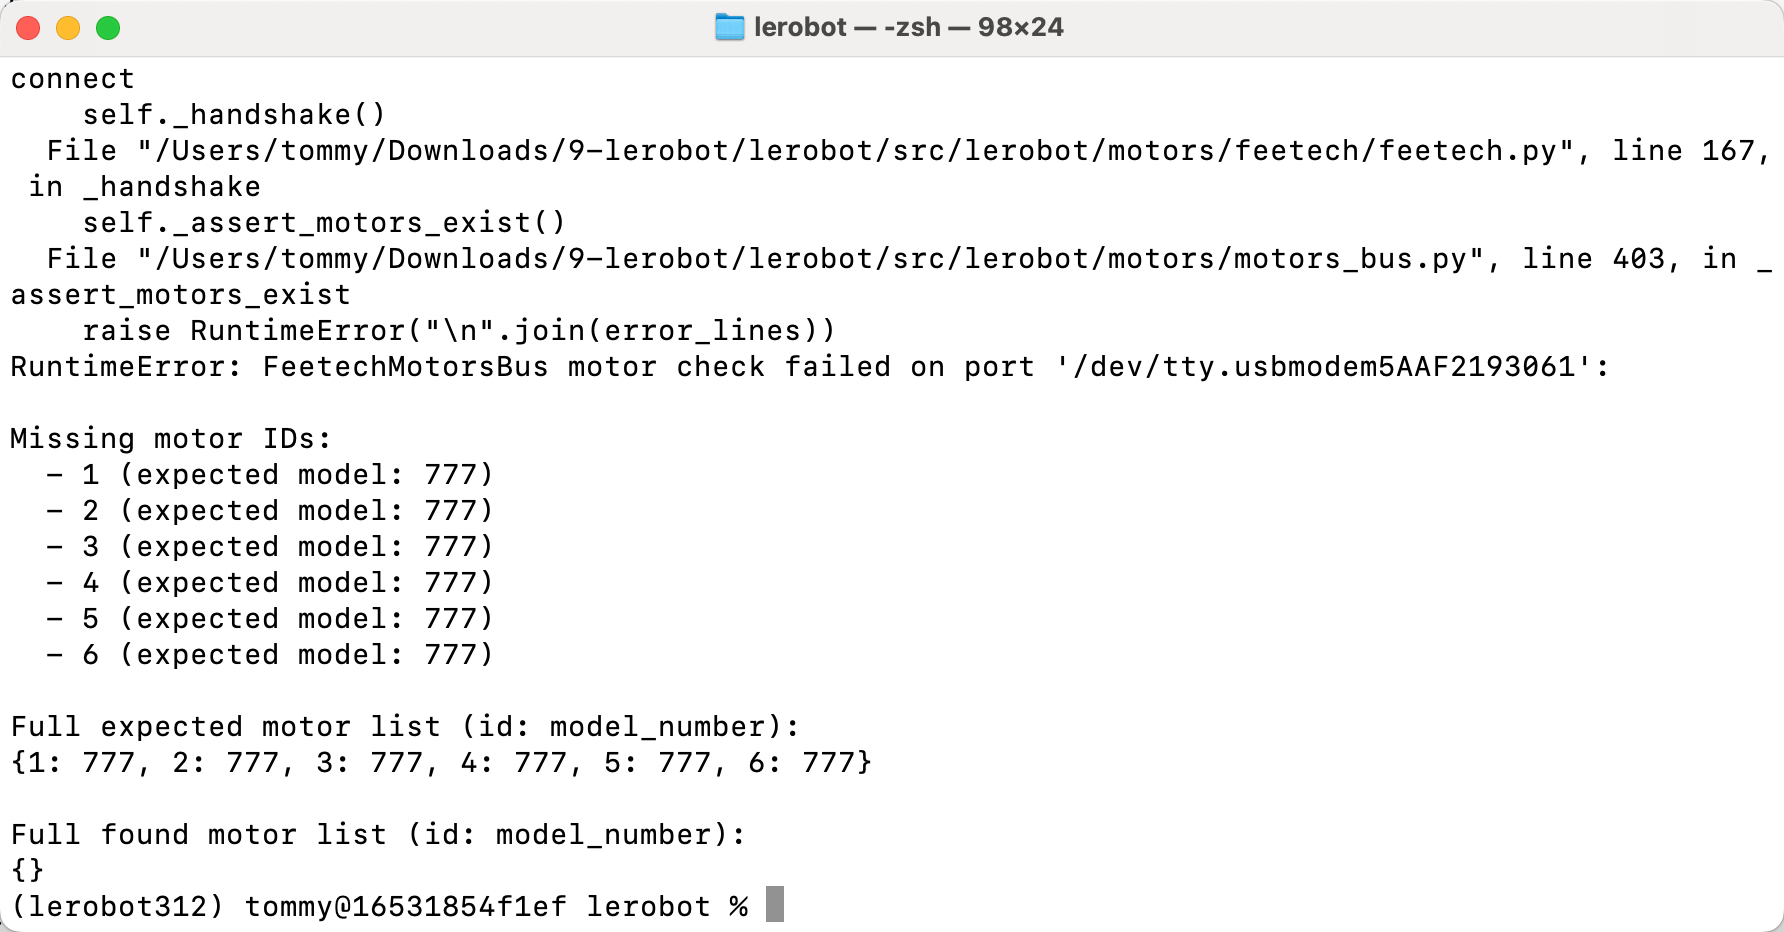
サーボの電源が挿さっていません。挿し直して、コネクタを回してみてください