ローカルUbuntuでの訓練
https://github.com/huggingface/lerobot/blob/main/src/lerobot/scripts/lerobot_train.py
https://github.com/huggingface/lerobot/blob/main/src/lerobot/configs/train.py
- 注意
\の前にはスペースを 1 つだけ入れ、後ろにはスペースを入れてはいけません
--dataset.splitはデフォルトでtrain、つまり全量データを訓練セットとして使用します
データセットがローカルにある場合、--dataset.streamingはfalseでなければなりません。データセットがすでにローカルにあり、ストリーミング読み込みが不要だからです
Shell
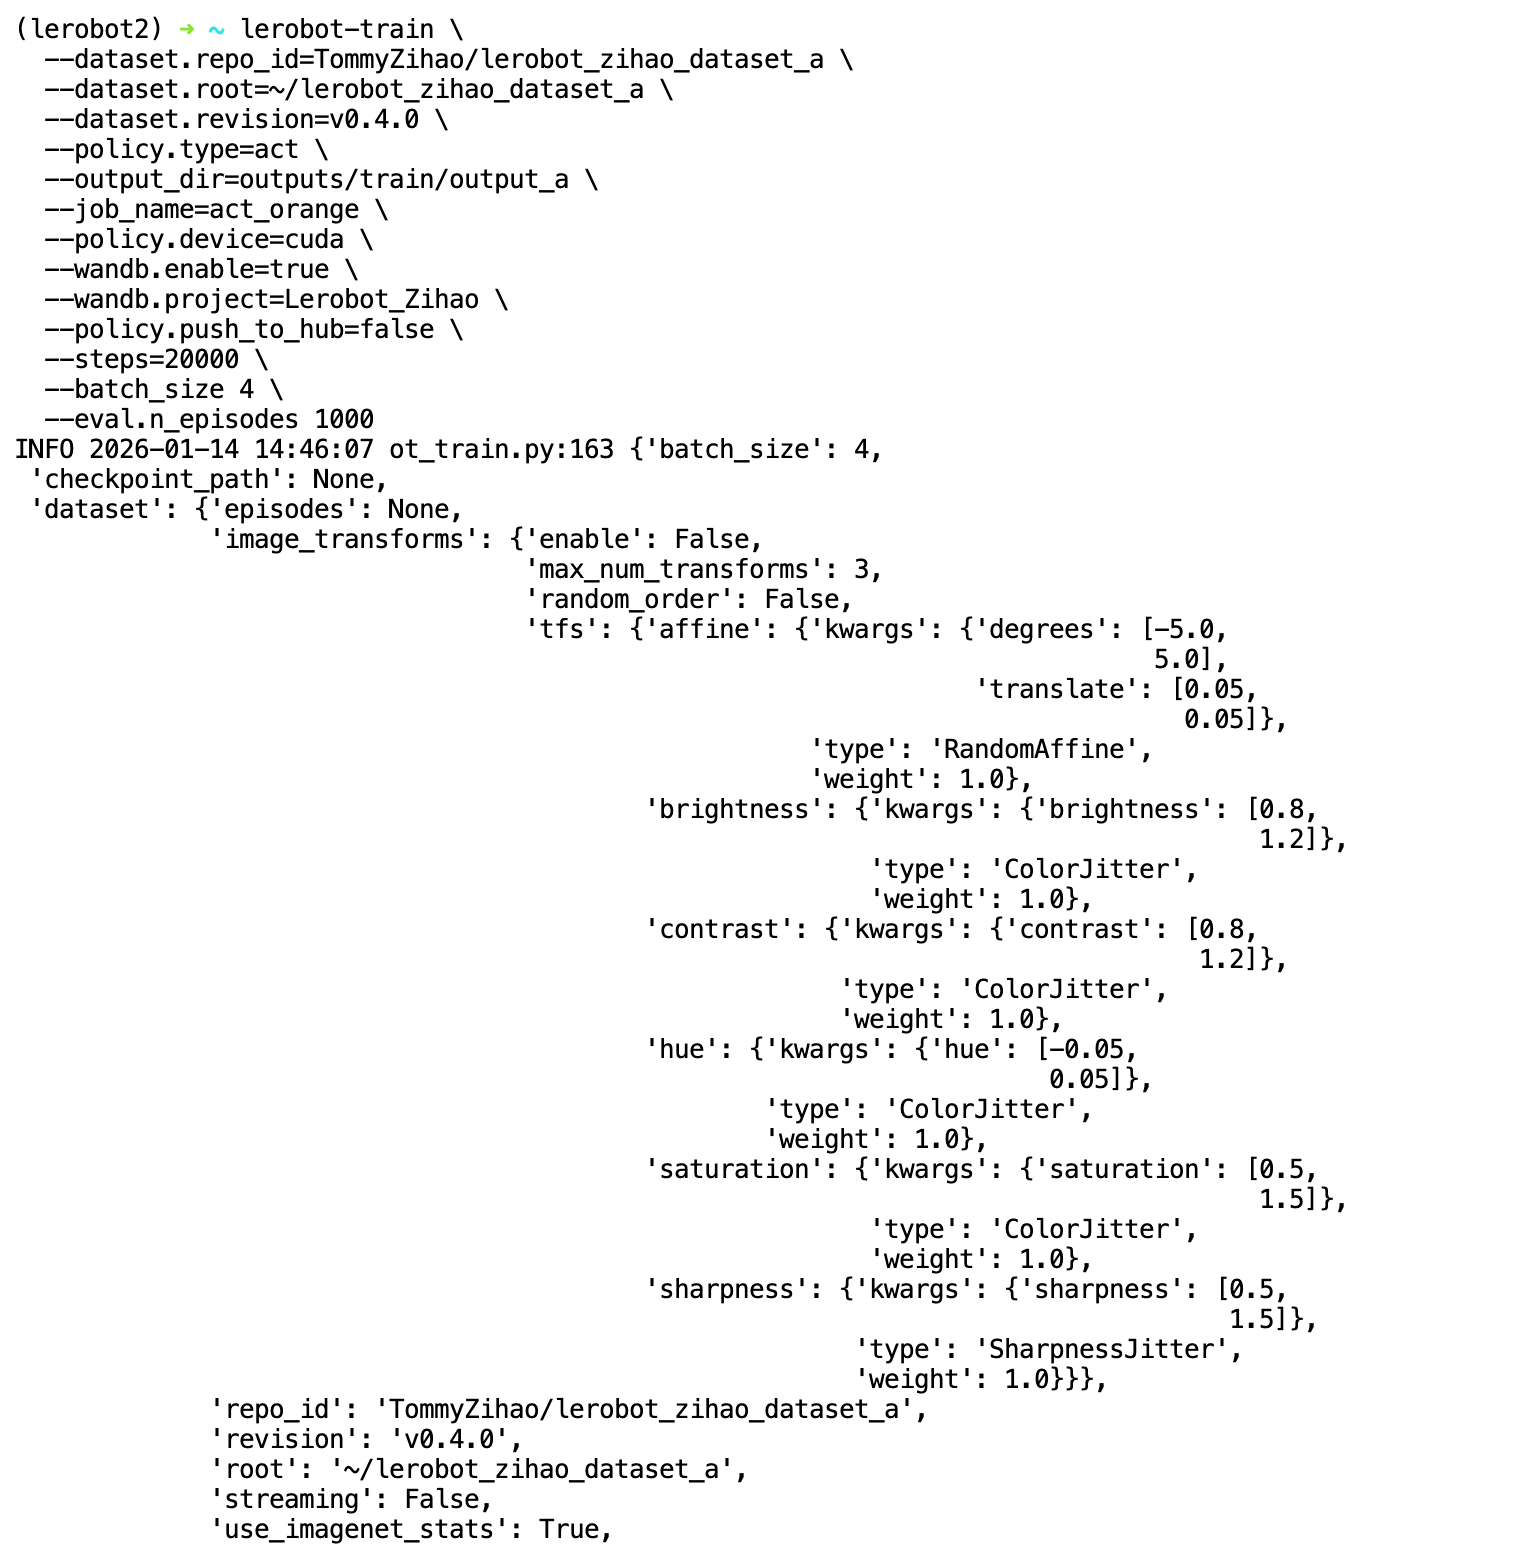
lerobot-train \
  --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
  --dataset.root=/Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_a \
  --dataset.revision=v0.4.0 \
  --dataset.streaming=false \
  --policy.type=act \
  --output_dir=output_lerobot_train/a \
  --job_name=orange_job \
  --policy.device=cuda \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --policy.push_to_hub=false \
  --steps=300000 \
  --batch_size=8