

クラウドGPU訓練環境の設定
自分のパソコンのネットワークプロキシをオフにする
そうしないと Jupyter のコマンドラインを開けない場合があります
クラウドGPUプラットフォーム Featurize にログイン
https://featurize.cn?s=d7ce99f842414bfcaea5662a97581bd1
ユーザーグループに参加し、カスタマーサポートに同済子豪兄のファンだと伝えると、代金券を受け取れます
クラウドGPUインスタンスを起動する
環境のインストールと設定
Shell
conda create -y -n lerobot python=3.12
conda activate lerobot
conda install ffmpeg=7.1.1 -c conda-forge -y
# git clone https://github.com/Seeed-Projects/lerobot.git ~/work/Lerobot
git clone https://github.com/huggingface/lerobot.git
cd lerobot
pip install -e ".[pi]"
pip install wandb --upgrade
# export HF_ENDPOINT=https://hf-mirror.com
hf auth login
wandb にログイン
Shell
wandb login
API Key をコピーして貼り付け、Enter を押します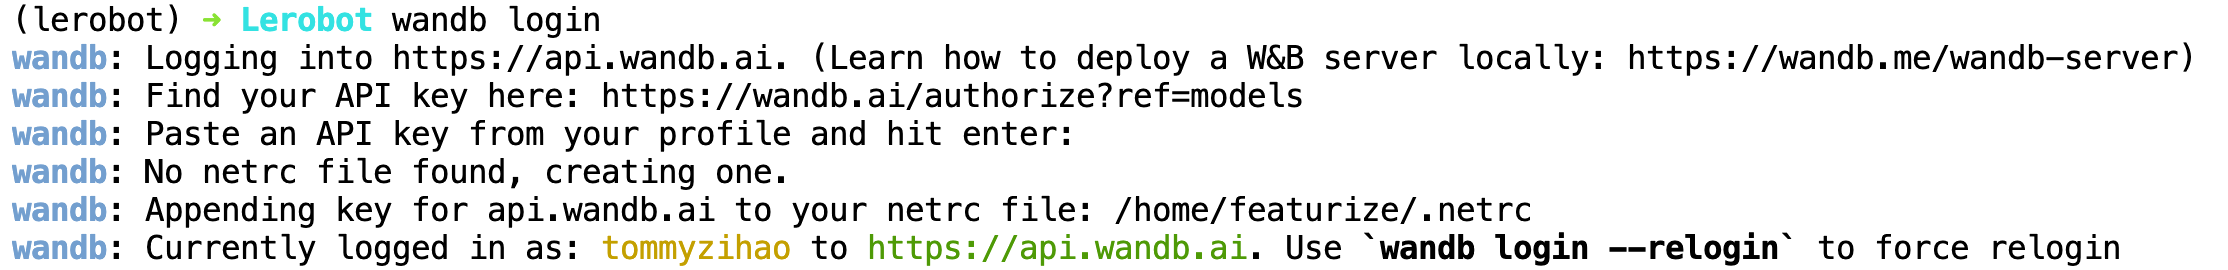
データセットのマウント
Shell
インスタンスのダウンロードコマンドをコピーする。例:
featurize dataset download 7f40bdaa-b1a4-4c00-9652-ff26fd079109

unzip lerobot_zihao_dataset_shake_hands.zipデータセットは~ディレクトリの下に現れます
重みの保存頻度を変更する(任意)
lerobot/src/lerobot/configs/train.pyを開く
save_freq を、20_000 から 5_000 に変更します
これにより、訓練のより早い段階でモデルの重みファイルを取得できます