

Arduino: シリアルポート通信
📁 ファイル構成
UART_Voice/
├── UART_Voice.ino    # メインプログラム
├── bsp_uart.hpp         # ヘッダーファイル(プロトコルフレームと関数宣言)
├── bsp_uart.cpp         # 実装ファイル
└── README.md              # 本チュートリアル
🔌 ハードウェア接続
音声モジュールへの接続
💡 注意: RX と TX はクロス接続が必要です!
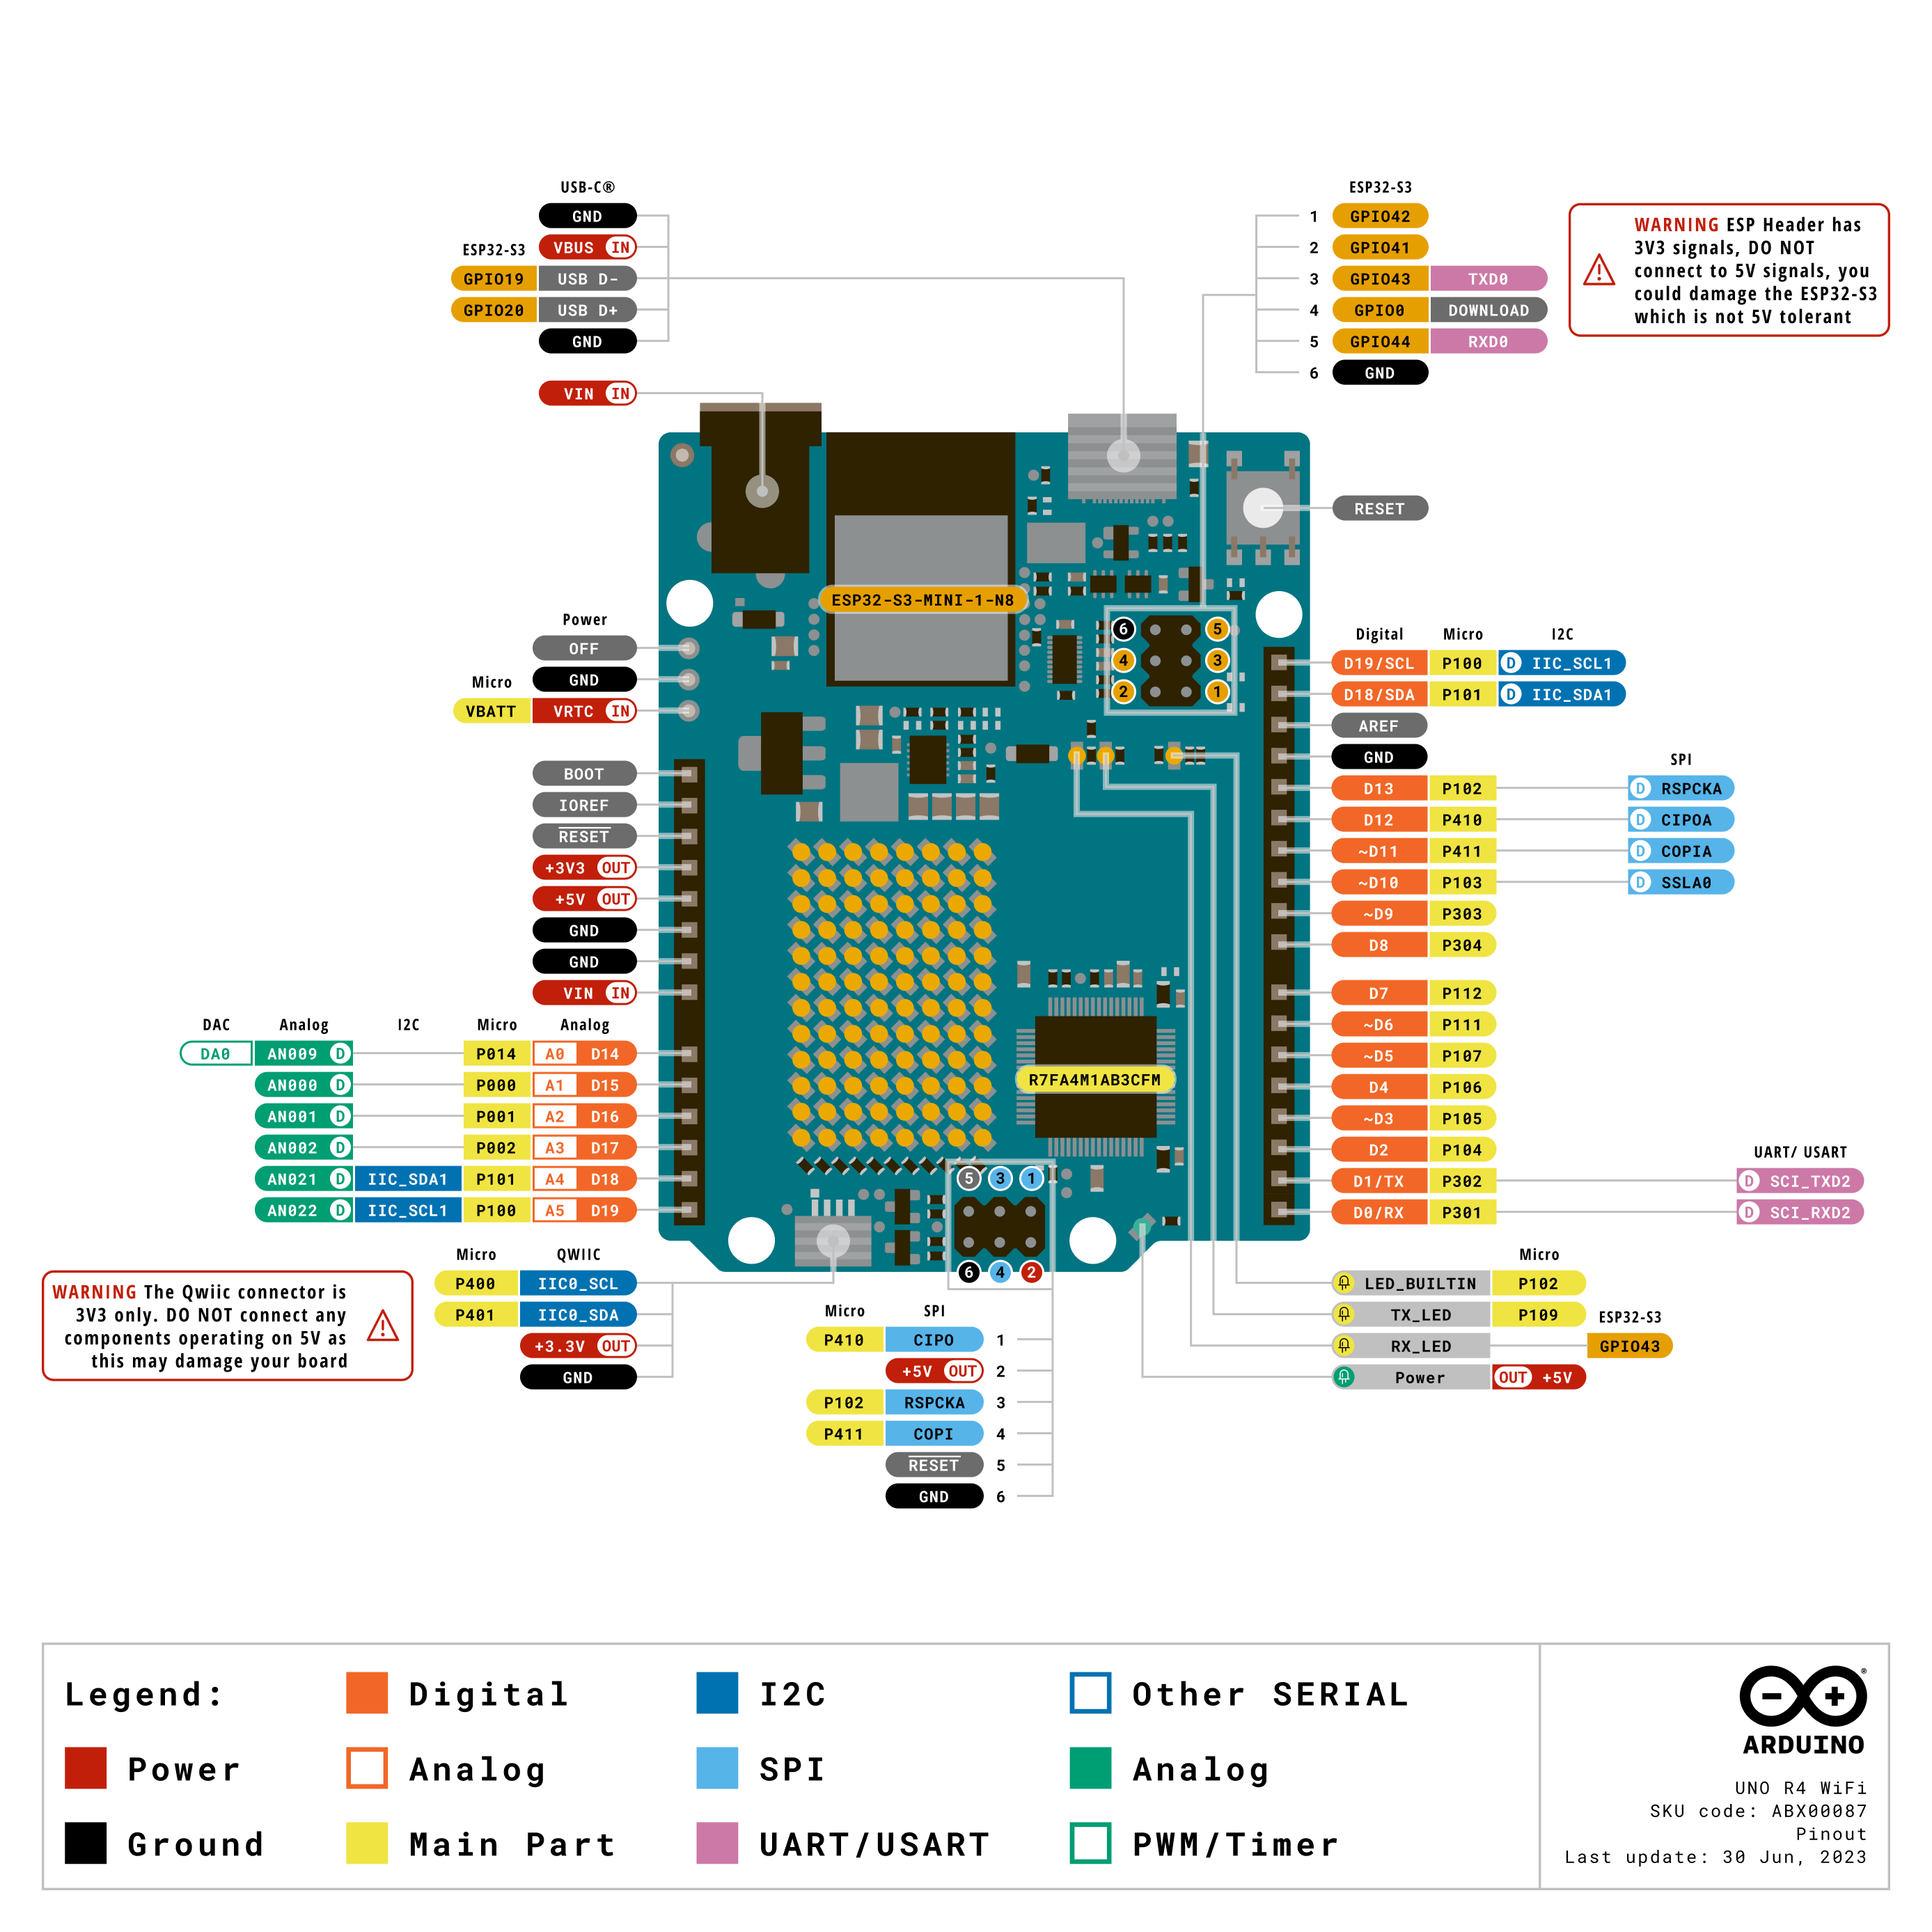
🔧 ビルドとアップロード
ステップ 1:Arduino IDE を開く
UART_Voice.inoファイルを開くお使いの開発ボードの型番を選択する(例:Arduino Uno)
対応するシリアルポートを選択する
ステップ 2:ビルドとアップロード
✔️ ボタンをクリックしてビルド
➡️ ボタンをクリックして開発ボードにアップロード
📡 シリアルポートテスト
Arduino IDE のシリアルモニタを開く
ボーレート:115200
終端文字:なし
期待される出力
電源投入後に以下のように表示されるはずです:
UART Voice Module Initializedモジュールにウェイクワードとコマンドワードを話しかけると、対応する ID が出力されます:
ID: 1
ID: 2
ID: 10
📚 プロトコルフレームのフォーマット
例: コマンド ID=10 を読み取った場合
FE EF 00 0A EE例: コマンドワードの再生を送信
FE EF D3 00 EE📚 BSP インターフェースの説明
UART_Init()
void UART_Init(void);機能:シリアルポートを初期化する(ボーレート 115200)
例:
void setup() {
  UART_Init();
}
UART_ReadCommand()
int UART_ReadCommand(void);
機能:音声モジュールが認識したコマンド ID を読み取る
戻り値:
0- コマンドが認識されていない1~254- コマンド ID-1- 新しいデータがない
例:
int id = UART_ReadCommand();
if (id > 0) {
  Serial.print("识别到命令: ");
  Serial.println(id);
}
UART_SetPassiveVoice()
void UART_SetPassiveVoice(uint8_t voiceID);機能:パッシブ再生音声を設定する
パラメータ:
0x00- パッシブ再生フレーズのタイプ
例:
UART_SetPassiveVoice(0x00);
delay(200);
UART_SetFunctionVoice()
void UART_SetFunctionVoice(uint8_t voiceID);機能:機能ワードの再生音声を設定する
パラメータ:
0x00- 機能ワード再生フレーズのタイプ
例:
UART_SetFunctionVoice(0x00);
delay(200);
UART_SetCommandVoice()
void UART_SetCommandVoice(uint8_t voiceID);機能:コマンドワードの再生音声を設定する
パラメータ:
0x00- コマンドワード再生フレーズのタイプ
例:
UART_SetCommandVoice(0x00);
delay(200);
🎯 メインプログラムのロジック説明
void setup() {
  Serial.begin(115200);
  UART_Init();

  Serial.println("UART Voice Module Initialized");

  UART_SetCommandVoice(0x00);  // 電源投入時にコマンドワードの音声を再生
  delay(200);
}

void loop() {
  int commandId = UART_ReadCommand();

  if (commandId >= 0) {
    // 無効値をフィルタリングして重複出力を防止
    if (commandId != 0 && commandId != 255 && commandId != lastCommandId) {
      Serial.print("ID: ");
      Serial.println(commandId);
      lastCommandId = commandId;

      // 例: 認識したコマンドに応じて再生を制御
      if (commandId == 1) {
        UART_SetCommandVoice(0x00);  // コマンド1 を認識したらコマンドワードの音声を再生
      } else if (commandId == 2) {
        UART_SetCommandVoice(0x00);  // コマンド2 を認識したらコマンドワードの音声を再生
      }
    } else if (commandId == 0 || commandId == 255) {
      if (lastCommandId != 0) {
        lastCommandId = 0;  // 状態をリセット
      }
    }
  }

  delay(50);
}
🔍 よくある問題
Q1: 何も出力されない
考えられる原因:
RX/TX が逆に接続されている
GND が共通接地されていない
モジュールに電源が入っていない
ボーレートが正しくない
解決方法:
D10 がモジュールの TX に、D11 がモジュールの RX に接続されていることを確認する(クロス接続)
GND の接続を確認する
5V が正常に供給されていることを確認する
シリアルポートのボーレートが 115200 であることを確認する
Q2: シリアルに文字化けしか表示されない
考えられる原因:
ボーレートが一致していない
モジュールの電源投入が正常でない
解決方法:
シリアルモニタのボーレートが 115200 であることを確認する
モジュールのリセットボタンを一度押す
Q3: "ID: 255" または "ID: 0" が出力される
説明: これは正常な現象です
0= コマンドが認識されていない255= 新しいデータがない
コード内でこれらの値はすでにフィルタリングされているため、通常は出力されません。出力が見られる場合は、コードが反映されていないことを示します。
💡 BSP アーキテクチャの利点
コードの階層化が明確
bsp_uart.hpp - 宣言のみを見て、実装は見ない
bsp_uart.cpp - 具体的な実装の詳細
UART_Voice.ino - ビジネスロジックのみを扱う
移植が容易
他のプラットフォーム(STM32、ESP32 など)に変更する場合、bsp_uart.cpp の実装を変更するだけでよく、メインプログラムを変更する必要はありません。
保守が容易
UART 関連のコードの変更は bsp_uart.cpp 内だけで完結し、1 か所の変更で全体に反映されます。
🚀 拡張機能の例
例 1:コマンドに応じて異なる再生をトリガーする
if (commandId == 1) {
  UART_SetCommandVoice(0x00);      // コマンドワードを再生
} else if (commandId == 2) {
  UART_SetFunctionVoice(0x00);     // 機能ワードを再生
} else if (commandId == 3) {
  UART_SetPassiveVoice(0x00);      // パッシブ再生フレーズを再生
}
例 2:LED を制御する
if (commandId == 10) {
  digitalWrite(LED_PIN, LOW);    // 消灯
  UART_SetCommandVoice(0x00);     // 確認フレーズを再生
}
例 3:モーターを制御する
if (commandId == 11) {
  motor_stop();
  UART_SetCommandVoice(0x00);     // 確認フレーズを再生
}