ステップ4:テレオペレーション(Ubuntu)
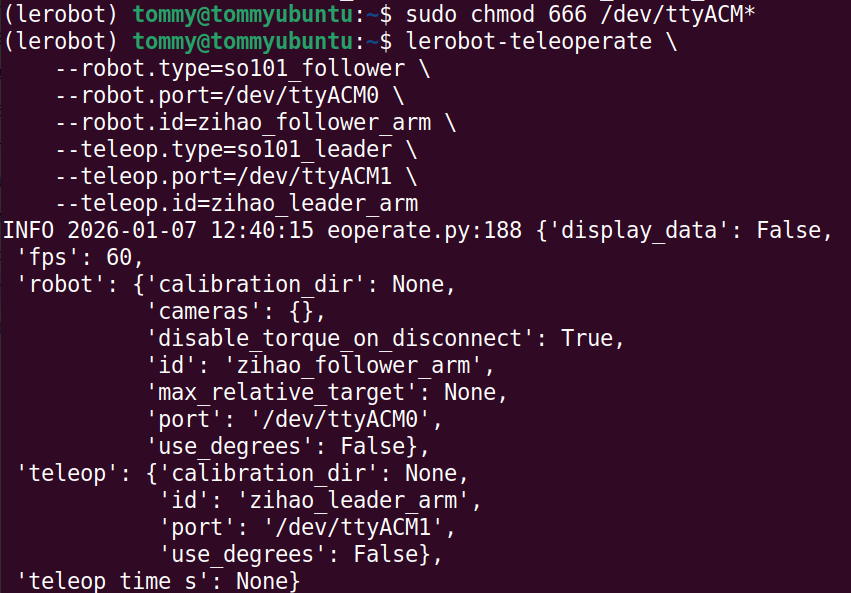
ポートに権限を付与する
すべてのユーザーがこれらのシリアルデバイスを読み書きできるようにします
Shell
sudo chmod 666 /dev/ttyACM*テレオペレーション
Shell
lerobot-teleoperate \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_follower_arm \
    --teleop.type=so101_leader \
    --teleop.port=/dev/ttyACM1 \
    --teleop.id=my_leader_arm