

Ubuntu
方法1:Linuxコマンドラインで直接確認する
シリアルポートデバイスのポートを確認する
Shell
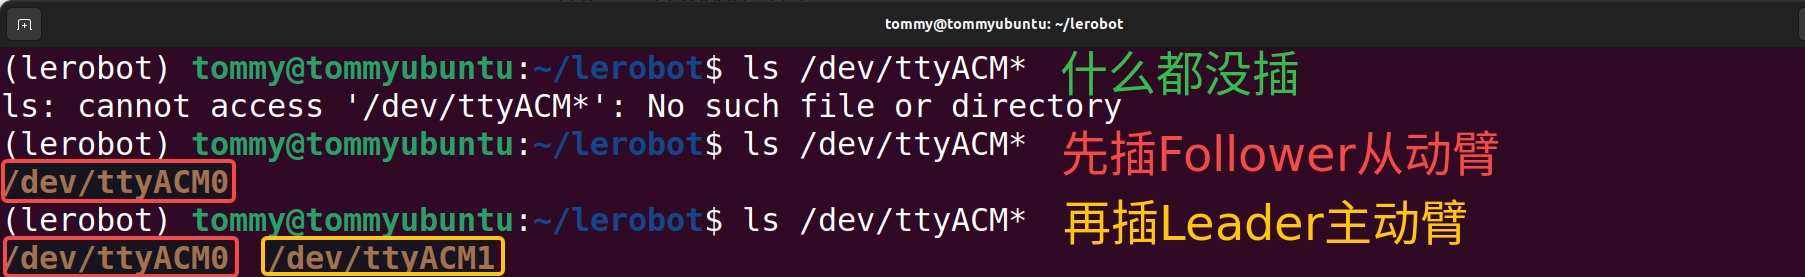
ls /dev/ttyACM*パソコンとロボットアームのUSBポートを接続する
先にフォロワーアーム(Follower)を接続し、続けてリーダーアーム(Leader)を接続します
方法2:Lerobot公式ツール
Shell
lerobot-find-port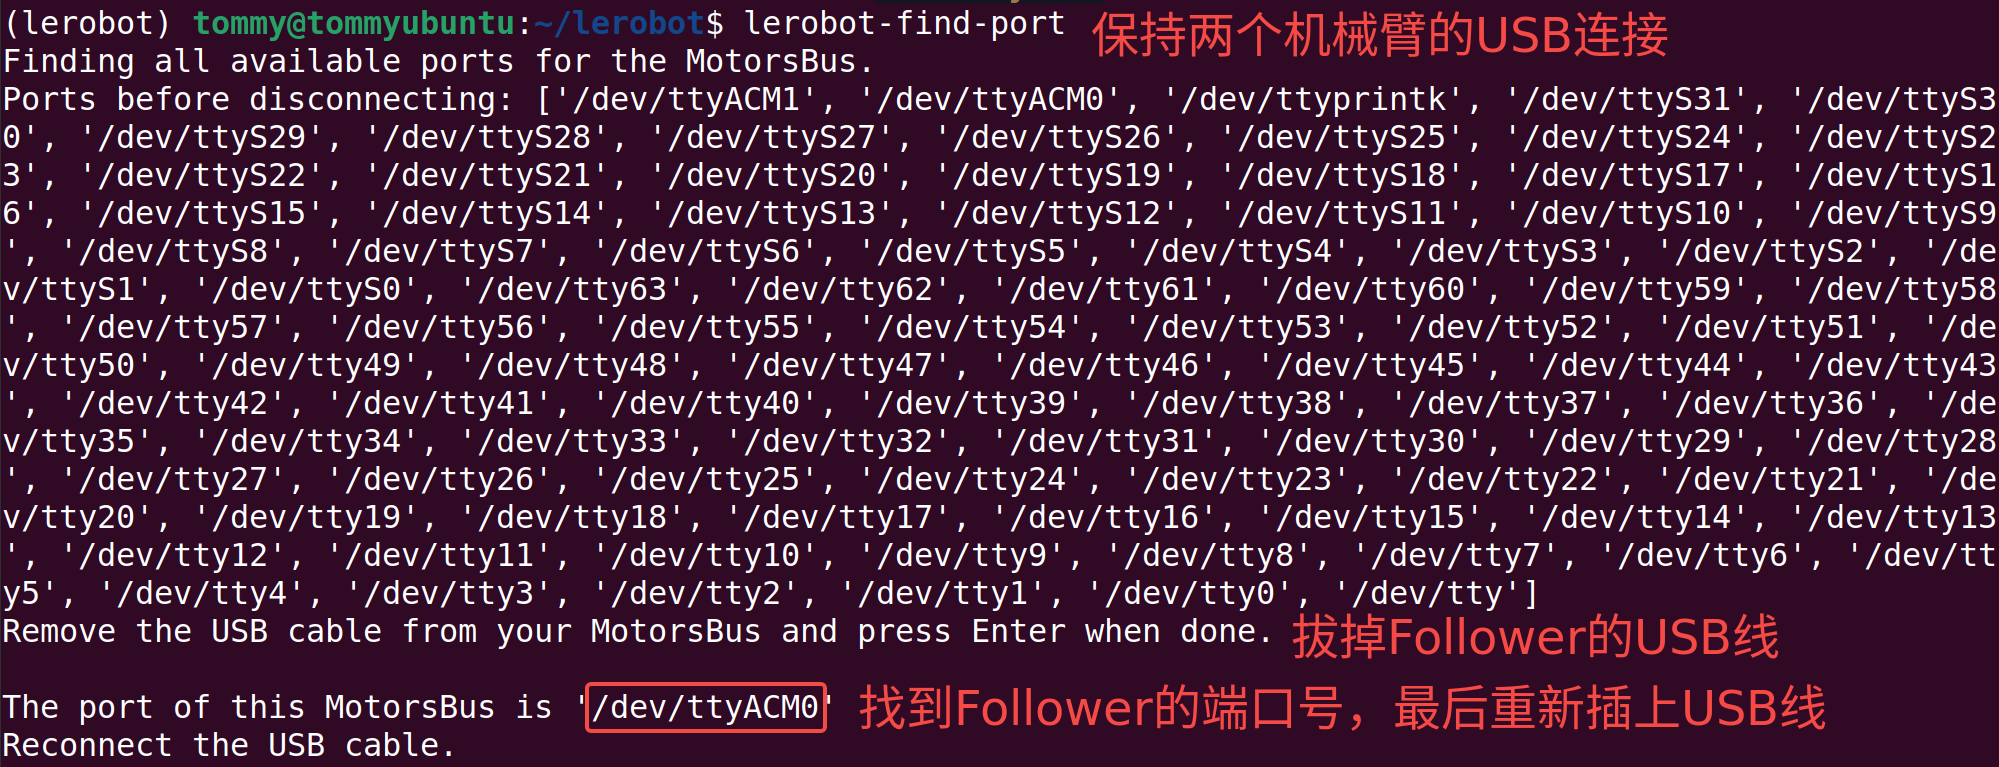
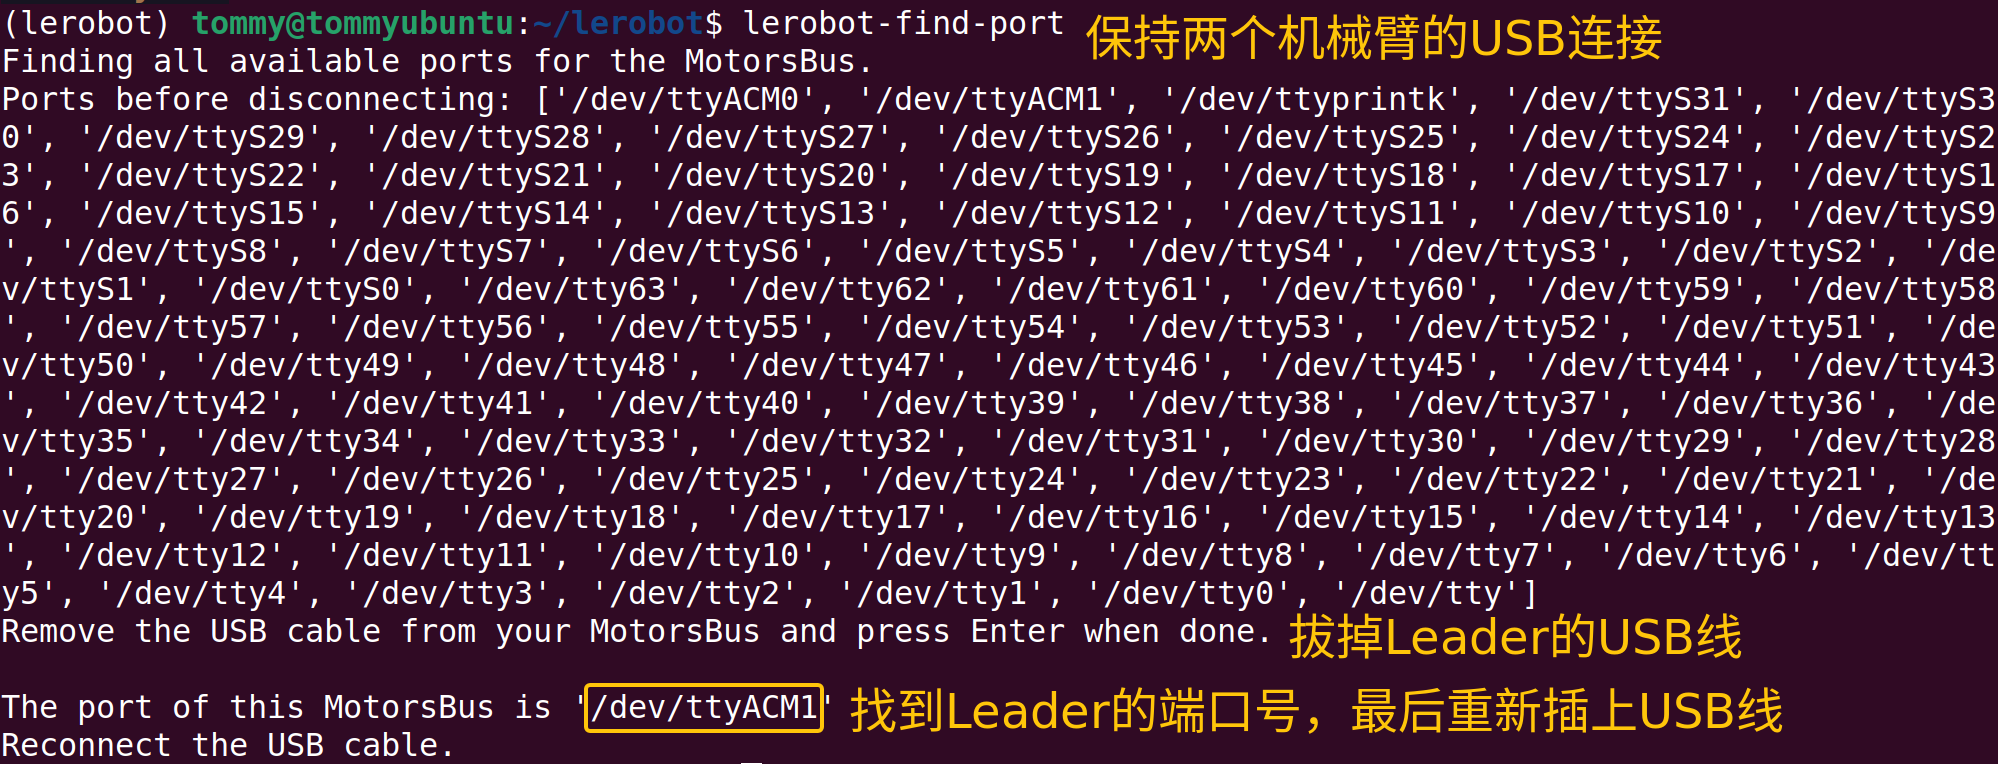
自分のポートを記録する
/dev/ttyACM0はフォロワーアーム(Follower)のシリアルポートデバイスのポート番号です
/dev/ttyACM1はリーダーアーム(Leader)のシリアルポートデバイスのポート番号です
ポートに権限を付与する
すべてのユーザーがこれらのシリアルポートデバイスを読み書きできるようにします
Shell
sudo chmod 666 /dev/ttyACM*