

Web ホストコンソール使用チュートリアル
このチュートリアルでは、ブラウザ版 JX IMU Studio を使って JuxiTech 高精度 IMU モジュールに接続し、データ表示・姿勢表示・キャリブレーションを行う方法を説明します。Web 版はソフトウェアのインストールが不要で、Web Serial API でシリアルポートに直接接続します。GitHub Pages にもデプロイできます。
Web 版はデスクトップ版 Chrome / Edge のみ対応しています。ブラウザから I2C にはアクセスできないため、I2C を使用する場合はシステムドライバまたはデスクトップツールを利用してください。画面は中国語 / English に切り替えられ、以下のスクリーンショットは英語画面です。
1. 画面を開く
オンライン URL:
https://juxi-technology.github.io/ICM42670P-High-Precision-IMU-Module/
ローカルプレビュー(任意、Python が必要):
python -m http.server 5173 --directory <web ディレクトリ>その後 http://localhost:5173 を開きます。Web Serial は安全なコンテキスト(HTTPS または localhost)が必要です。file:// で index.html を直接開くとシリアルが使えない場合があります。
2. 動作環境
- デスクトップ版 Chrome / Edge(89 以降を推奨)
- USB-シリアルドライバ(CH340、CP210x など)
- デバイスの電源が入っていること、ボーレート 115200
- Firefox、Safari、モバイルブラウザは Web Serial 非対応
- Python、Qt、クライアントソフトのインストールは不要
3. デバイスの接続
- ページを開くとデータソースはシリアル固定です。
- 「シリアルデバイスを選択…」をクリックし、ブラウザのダイアログで IMU のポート(例:
USB-SERIAL CH340)を選択します。 - 「接続」をクリックします。接続に成功すると「接続済み」になり、ファームウェアバージョン、認識した軸数、データレートが表示されます。
- 6 / 9 / 10 軸のハードウェアを自動認識し、融合アルゴリズムを表示します。10 軸デバイスには 9 軸アルゴリズムを送信します。
- 終了時は「切断」をクリックします。デバイスを抜くと自動的に切断されます。
初回はブラウザがシリアルポートへのアクセス許可を求めます。一覧が空の場合は USB-シリアルドライバをインストールしてください。
4. 画面構成
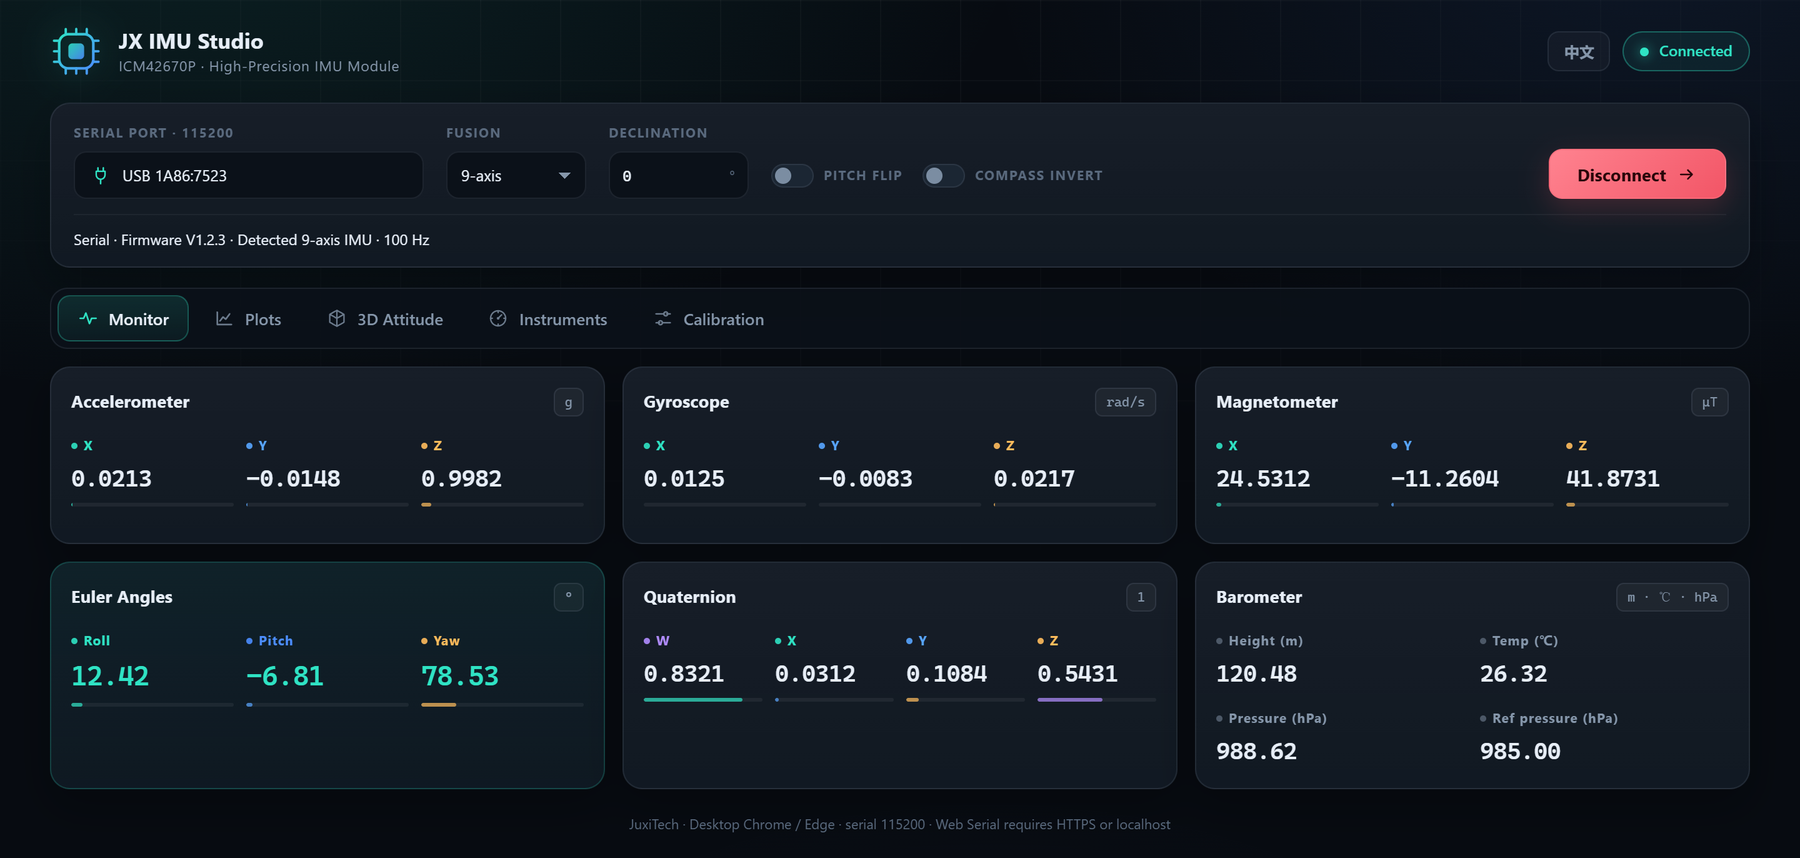
上部の接続バーには、シリアルポート、融合アルゴリズム、磁気偏角、ピッチ反転、コンパス反転、接続ボタンがあります。下部には 5 つのタブがあります。
| タブ | 機能 |
|---|---|
| モニター | 加速度、ジャイロ、磁気、オイラー角、クォータニオン、気圧 |
| プロット | 4 グループのローリンググラフ、一時停止・クリア |
| 3D 姿勢 | 3D キューブ、3 軸矢印、コンパス、ゼロ点校正 |
| 計器 | 回転コンパスカードと人工水平儀 |
| キャリブレーション | IMU・磁気・温度校正、校正データのリセット |
右上の EN / 中文 ボタンで表示言語を切り替えます。
5. モニター
6 つのカードにリアルタイム値が表示されます。
- 加速度: 単位 g、±16 g。水平静止時は Z 軸が約 +1 g。
- ジャイロ: 単位 rad/s、±2000 °/s。静止時はほぼ 0。
- 磁気: 単位 μT、±800 μT。地磁気は約 25–65 μT。
- オイラー角: Roll / Pitch / Yaw(度)。Yaw は 0–360°。
- クォータニオン: W / X / Y / Z、単位ノルム。
- 気圧計: 高度 m、温度 ℃、気圧 hPa、基準気圧 hPa(10 軸モデル)。
値の下のカラーバーはフルスケールに対する比率を示します。
6. プロット
- 上部でグループを切り替え: 加速度 (g) / ジャイロ (rad/s) / 磁気 (μT) / オイラー角 (°)。
- 各グループに X/Y/Z または Roll/Pitch/Yaw の 3 本の曲線があり、色は固定です。
- 各曲線は最新 300 サンプルを保持し、データレートは約 100 Hz です。
- 一時停止でグラフを固定、クリアでバッファをリセットします。グループを切り替えても他のグループのデータは消えません。
- 凡例には各チャンネルの最新値が表示されます。
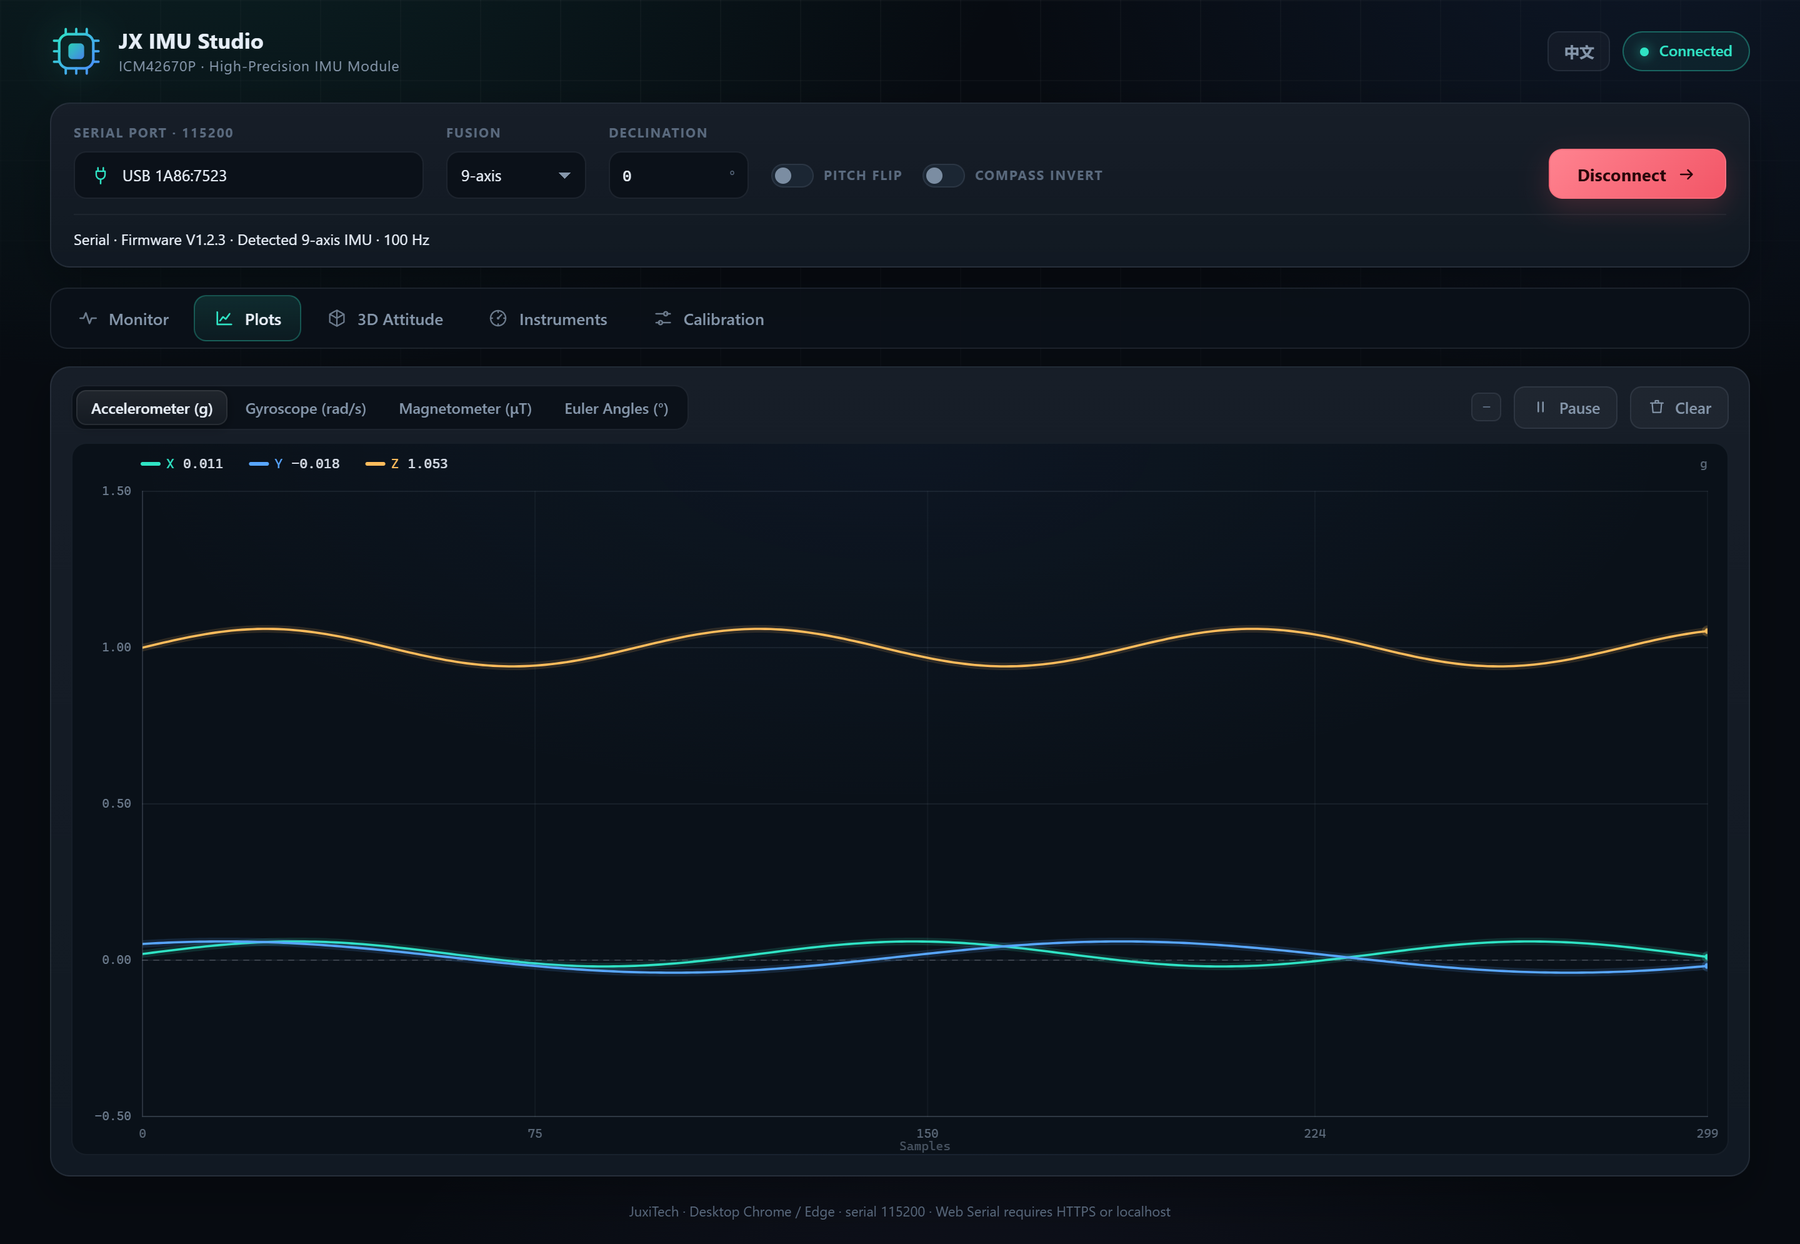
オイラー角で Yaw が 360° から 0° に戻るときに縦の跳び線が出ますが、これは角度の折り返しであり、データ異常ではありません。
7. 3D 姿勢
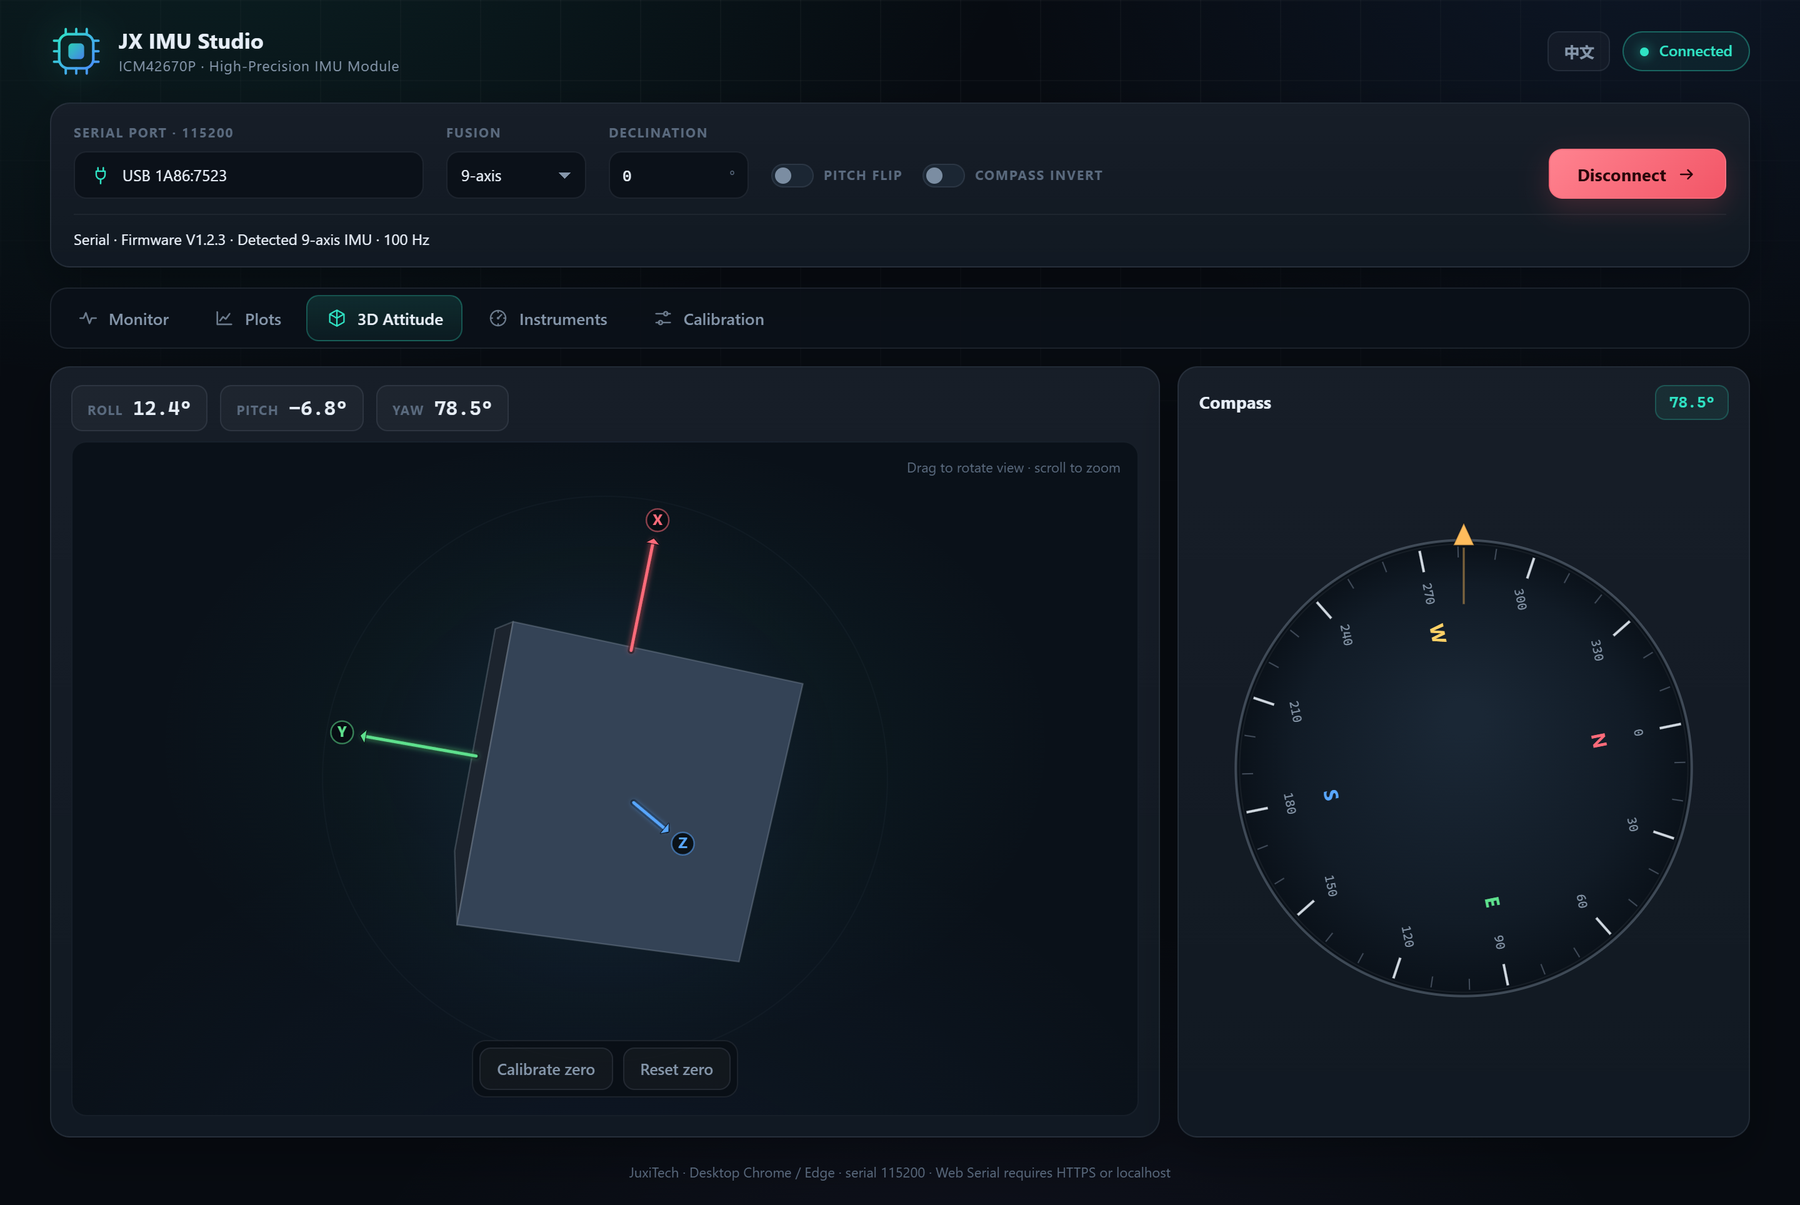
- キューブが Roll / Pitch / Yaw に合わせてリアルタイムに回転します。
- マウス左ボタンでドラッグして視点を回転、ホイールでズームします。
- X / Y / Z 軸は赤・緑・青の矢印で、常にキューブの上に描画されるため見失いません。
- 右側のコンパスは回転カード式です。目盛りと N/E/S/W がデバイスとともに回転し、上部の金色の機首マーカーがデバイスの向きを表します。
- 現在位置をゼロ点校正: 現在の姿勢をゼロ点にします。3D 表示のみに影響し、デバイスには書き込みません。
- 校正をリセット: ゼロ点オフセットを解除します。
8. 計器
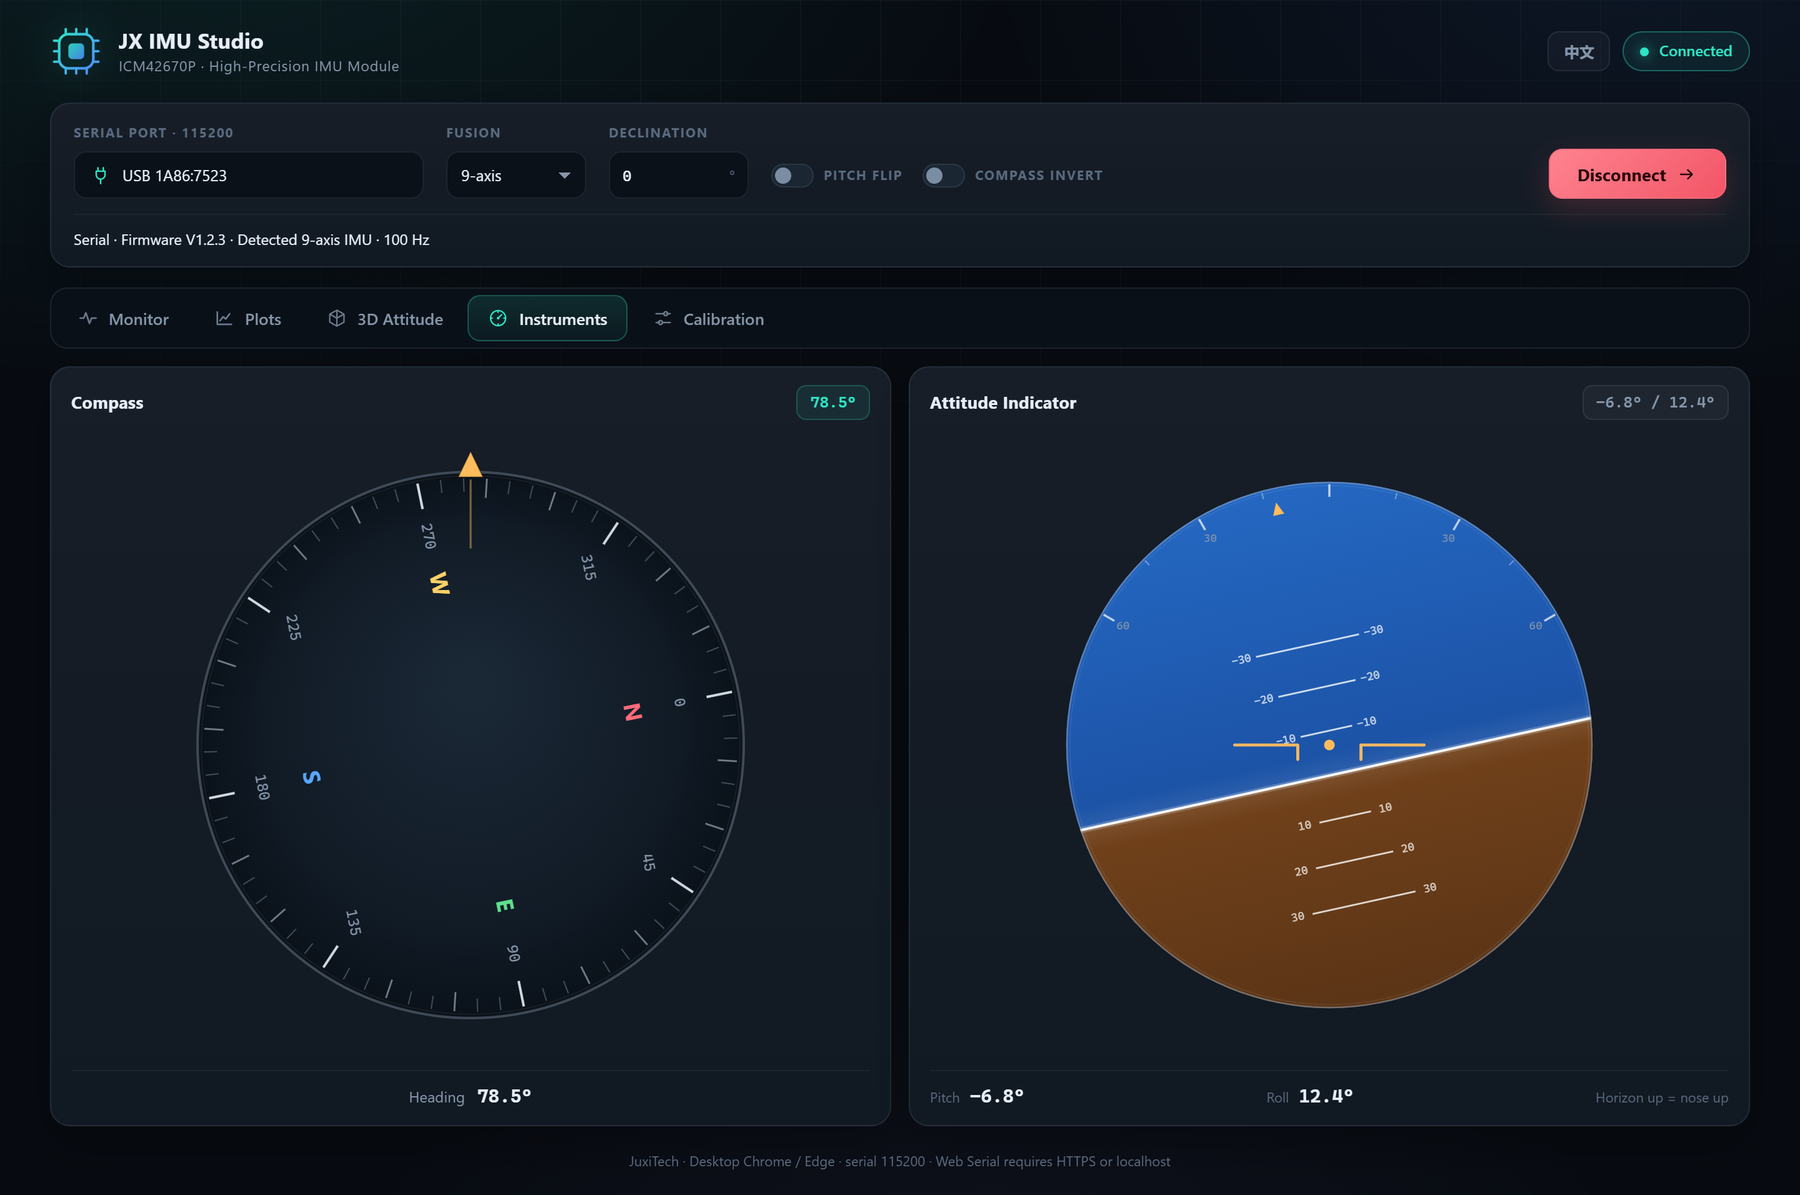
- コンパス: 文字盤が方位に合わせて回転し、金色の機首マーカーは上部に固定されます。方位値は文字盤の上下に表示されます。
- 人工水平儀: 空と地面の境界が Pitch で上下し、Roll で回転します。水平線が上なら機首上げ、下なら機首下げです。
- デバイスを回したとき N が指北せず一緒に回る場合は、接続バーの Compass invert を有効にします。
- 機首上げが機首下げと表示される場合は Pitch flip を有効にします(Roll と Pitch が同時に反転します)。
9. センサーキャリブレーション
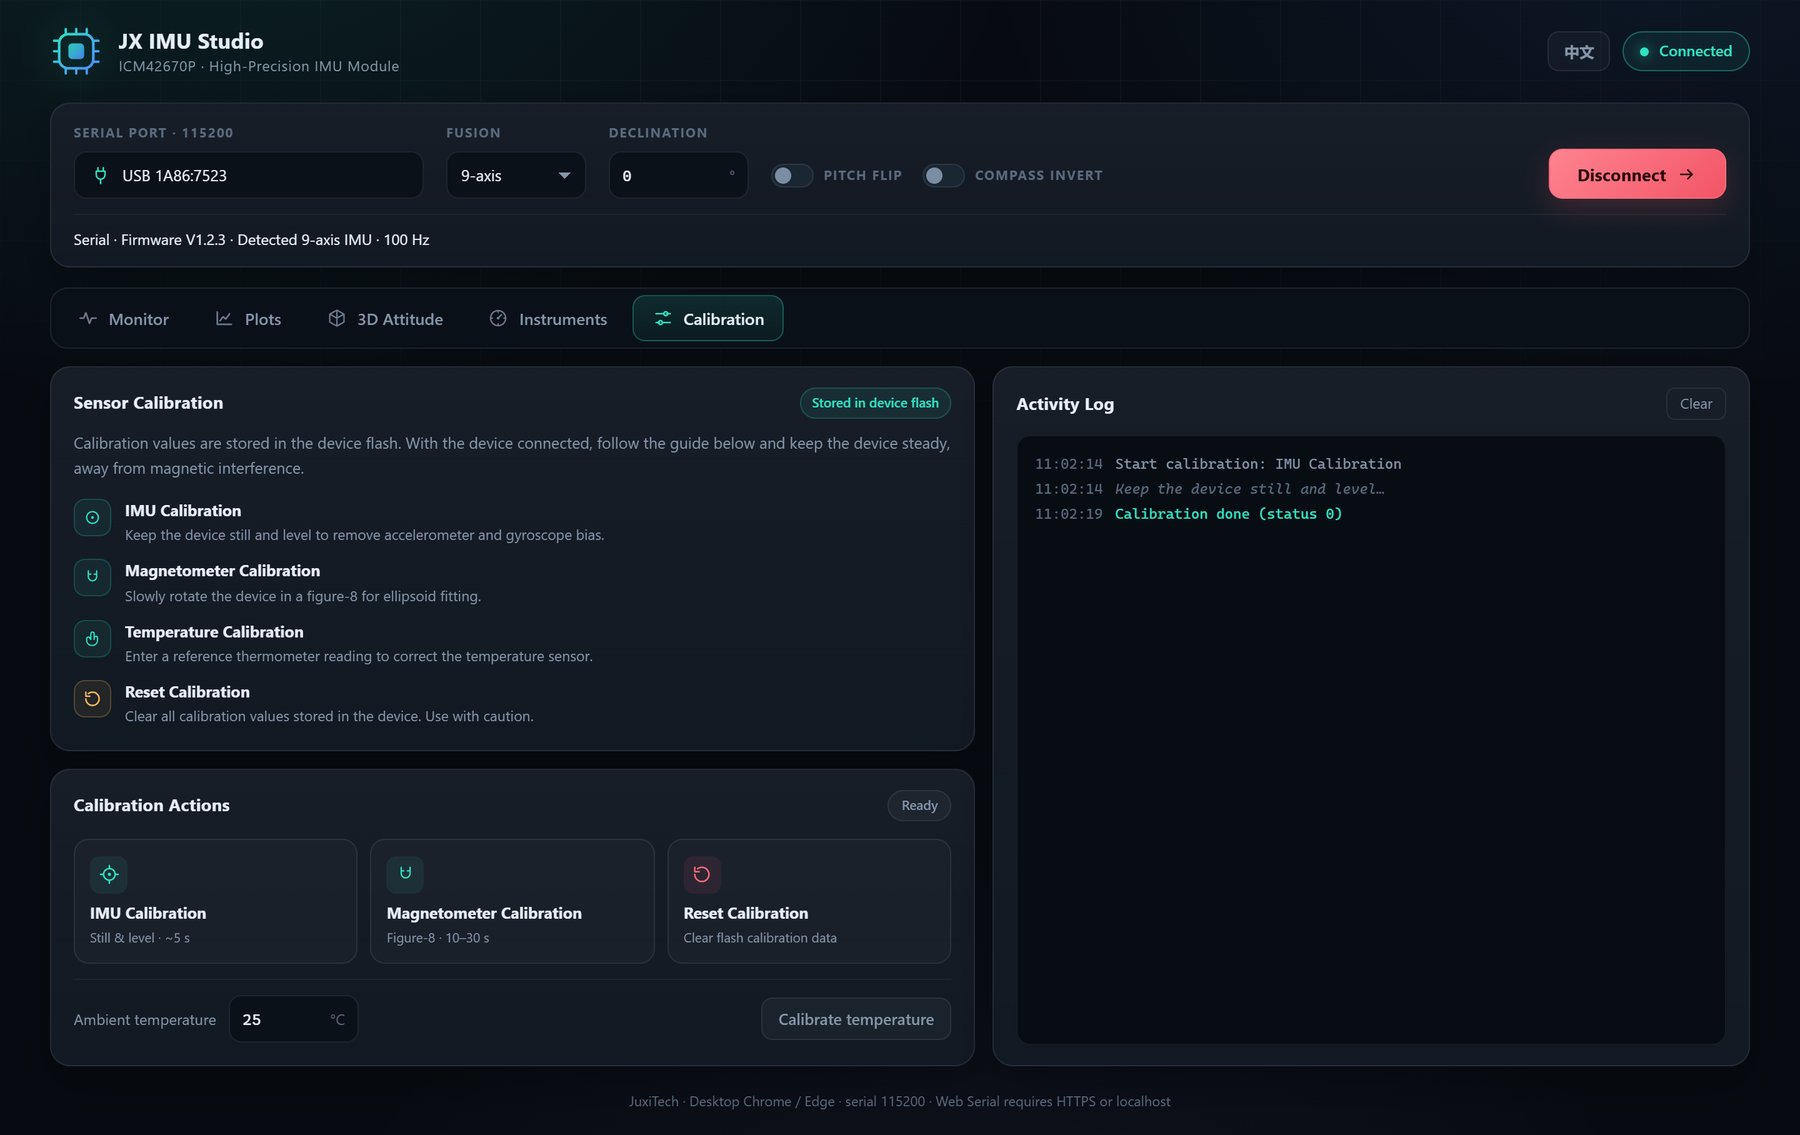
校正ページには 4 つの操作があります。実行ログにデバイスが返すステータスコードが表示されます。
- IMU 校正: デバイスを水平に静止させ、クリック後数秒間動かさずに加速度とジャイロのゼロバイアスを校正します。
- 磁気校正: クリック後、デバイスをゆっくり 8 の字に回して 10–30 秒ほど各方向をカバーします。スマートフォン、モーター、強磁性体から離してください。
- 温度校正: 現在の環境温度(−50 ℃ 〜 50 ℃)を入力して「温度校正を開始」をクリックします。
- 校正データをリセット: デバイスの Flash に保存された校正値をすべて消去します。慎重に使用し、後で再校正してください。
校正中はボタンが無効になり「校正中…」と表示されます。完了すると「校正完了(ステータス 0)」または返されたステータスがログに表示されます。タイムアウトした場合は警告が出るので、接続を確認して再試行してください。
10. 方向補正
- 磁気偏角: ±180° の方位補正。コンパスが真北より西にずれる場合は負、東にずれる場合は正を入力します。中国東部では約 −4° 〜 −10° です。取り付け角の補正にも使えます。
- ピッチ反転: Roll と Pitch を同時に反転します。デバイスの座標系がソフトウェアの規約と逆の場合に使用します。
- コンパス反転: コンパスの回転方向のみを反転します。3D 姿勢や数値には影響しません。
いずれも接続バーにあり、変更は即時反映されます。再接続は不要です。
11. よくある質問
Q1: 「シリアルデバイスを選択…」でデバイスが出ない。 USB ケーブルと電源を確認し、CH340/CP210x ドライバをインストールしてください。別の USB ポートやケーブルも試してください。
Q2: 接続できたがデータがない。 ボーレートが 115200 で、ポートが他のソフトに占有されていないことを確認してください。デバイスを抜き差しして再接続します。
Q3: ブラウザが Web Serial 非対応と表示する。 デスクトップ版 Chrome / Edge を HTTPS または localhost で使用してください。Firefox、Safari、モバイルブラウザは非対応です。
Q4: 接続中にデバイスを抜いた。 ページは自動的に未接続状態に戻り、通知を表示します。再接続してください。
Q5: Yaw がゆっくりドリフトする。 6 軸デバイスは磁気方位の基準がないため、Yaw のドリフトは正常です。9/10 軸デバイスでは IMU 校正と磁気校正を行い、磁気干渉を避けてください。
Q6: コンパスが真北と一定角度ずれる。磁気偏角 を調整します(西は負、東は正)。回転方向が逆の場合は Compass invert を有効にします。
Q7: 3D や計器の機首上げ/下げが逆。Pitch flip を有効にすると Roll と Pitch が同時に反転します。
12. データとプライバシー
Web 版は純粋な静的ページで、バックエンドサーバーはありません。シリアルデータはブラウザ内だけで解析・表示され、ネットワークに送信されません。第三者のスクリプトや解析コードも読み込みません。ページを閉じるとデータは破棄されます。