

ウェイクワードとコマンドワードの変更
1.注意事項
ウェイクワードの変更は静かな環境で行ってください。騒がしい環境は音声対話モジュールの認識精度に影響します。
エントリーを発話する際は、声をはっきりと大きくし、話す速度は速すぎないようにしてください。モジュールとの距離は 5 メートル以内に保つことを推奨します。
2.デバイスの接続
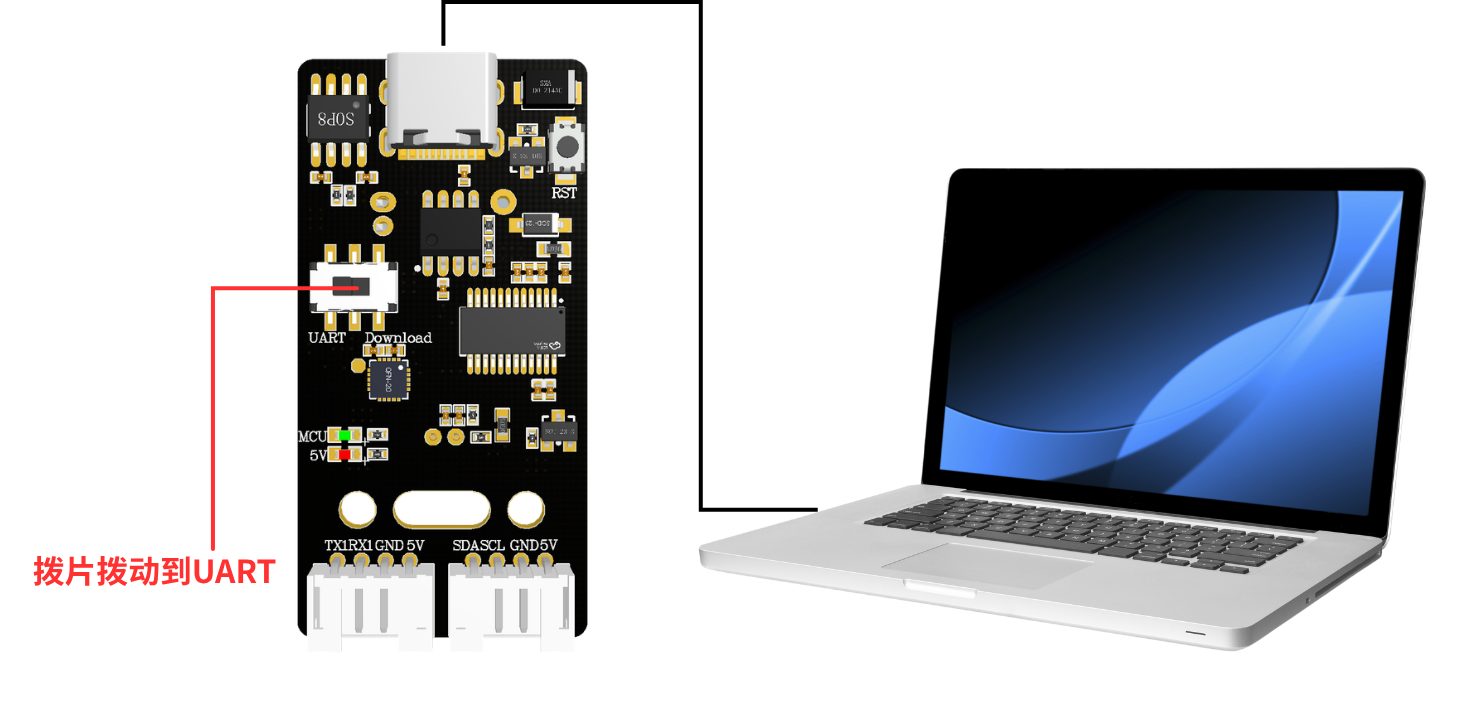
3.ウェイクワードの変更
音声対話モジュールに “你好,小犀” と話しかけて音声対話モジュールをウェイクアップし、モジュールが “我在” と返答したら、現在認識可能な状態であることを示します 次に音声対話モジュールに “学习唤醒词” エントリーを話しかけ、音声対話モジュールが “说出唤醒词” と応答すれば、ウェイクワード学習機能の状態に入ることができます 続いて音声対話モジュールに設定したいウェイクワードを話しかけます。ウェイクワードはできるだけ短くしてください。ここでは “你好,小犀” を設定する例を挙げます 音声対話モジュールが認識に成功すると、“学习成功” を再生し、ウェイクワードの変更に成功したことを示します。このとき、“你好小犀” というエントリーでモジュールをウェイクアップできるようになります。
注意事項:出荷時ファームウェアのウェイクワード “你好,小犀” は基本ウェイクワードであり、音声による変更や削除はできません。ユーザーが音声で変更したウェイクワードは同時に 1 つだけ存在でき、基本ウェイクワードと共存します
4.コマンドワードの変更
音声対話モジュールの出荷時ファームウェアには、音声で変更可能なコマンドワードが 8 個プリセットされています。以下に示します:
使用例は以下のとおりです:
音声対話モジュールに "你好,小犀" と話しかけて音声対話モジュールをウェイクアップし、モジュールが “我在” と返答したら、現在認識可能な状態であることを示します 次に音声対話モジュールに “学习停车指令” エントリーを話しかけ、音声対話モジュールが “请说指令” と応答すれば、コマンドワード学習機能の状態に入ることができます 続いて音声対話モジュールに設定したいコマンドワードを話しかけます。コマンドワードはできるだけ短くしてください。ここでは “前方停车” を設定します 音声対話モジュールが認識に成功すると、“学习成功” を再生し、コマンドワードの変更に成功したことを示します。このとき、“前方停车” というエントリーを使えば “停车” コマンドワードと同じ効果が得られます もし ”前方停车“ エントリーを削除する必要がある場合は、”删除停车指令“ と話すだけで、 ”删除成功” と返答されたときにエントリーの削除が完了します(ここでは “前方停车” のみが削除され、 ”停车“ は削除されません)。
注意:出荷時ファームウェアのコマンドワードは基本コマンドワードであり、音声による変更や削除はできません。ユーザーが音声で変更したコマンドワードは同時に 1 つだけ存在でき、基本コマンドワードと共存します。