

ROS:事前準備
1、GPSモジュールのコンパイル説明
(1)ワークスペースを構築した後、gps_srcフォルダ内の内容をワークスペースのsrc内にコピーし、その後colcon buildでコンパイルします。エラーが表示されなければコンパイルに成功したことになります。
~/gps_ros2ディレクトリで実行
colcon build~/gps_ros2ディレクトリで実行
source install/setup.bash(2)機能パッケージの内容説明:
- nmea_navsat_driver:GPSモジュールの起動、GPSモジュールデータの読み取り、GPSデータの描画などの機能;
- nmea_msgs:いくつかのGPSメッセージのmsgファイルを格納
- imu_gps_localization:IMUとGPSデータの融合機能
- gps_goal:緯度経度データをNav2目標ナビゲーションデータに変換
2、GPSポートのバインド
GPSモジュールはシリアルポートを通じてパソコンまたはメインコントローラと接続するため、ポート番号の問題でGPSモジュールがパソコンやメインコントローラに認識されないことを避けるために、GPSのポートをバインドする必要があります。
(1)接続されているUSBデバイスを確認し、GPSモジュールを見つけます。ターミナルでlsusbを入力してGPSが接続されているデバイスID番号を検索します。以下の図のように、これがGPSモジュールのデバイス識別IDです。
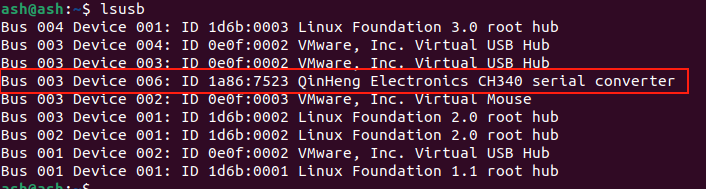
(2)デバイス番号IDが分かったら、次にrulesファイルを作成し、ポートをバインドします。ターミナルに入力し、
sudo gedit /etc/udev/rules.d/my_serial.rules以下の内容をコピーして入れます。
KERNEL=="ttyUSB*", ATTRS{idVendor}=="1a86", ATTRS{idProduct}=="7523", MODE:="0777", SYMLINK+="myserial"保存して終了し、次に実行権限を与えます。ターミナルに入力し、
sudo chmod 777 /etc/udev/rules.d/my_serial.rules(3)GPSモジュールを抜き差しし直し、ターミナルでll /dev/myserialを入力してバインドが成功したか確認します。以下の画面が表示されればバインド成功です。
ll /dev/myserial