ステップ7:ローカルUbuntuでの訓練
本記事は、お使いのパソコンに NVIDIA グラフィックスカードが搭載されている場合に適用され、クラウドGPUは不要です。
実行の前に
- 環境:ステップ1:Lerobot環境のインストールに従ってインストールすればOKです。ローカルマシンでの訓練ではデータセットを別の場所に転送する必要はありません
- データセット:以下の例ではステップ6の1番目の記事で収集したみかん掴みデータセット
lerobot_my_dataset_aを使用しており、パスは絶対パスで書かれています。ご自身のユーザー名に置き換えてください - Mac で訓練する場合:コマンド内の
/home/<ユーザー名>/を/Users/<ユーザー名>/に置き換えてください - 出力ディレクトリ:
--output_dirがすでに存在する場合は、そのままFileExistsErrorが報告されます。新しいディレクトリ名に変更するか、--resume=trueを追加して訓練を続行してください
参考ドキュメント
https://github.com/huggingface/lerobot/blob/main/src/lerobot/scripts/lerobot_train.py
https://github.com/huggingface/lerobot/blob/main/src/lerobot/configs/train.py
- 注意
``の前には半角スペースを1つだけ、後ろにはスペースを入れてはいけません
データセットがローカルにある場合、--dataset.streamingはfalseでなければなりません。ストリーミング読み込みが不要だからです
Shell
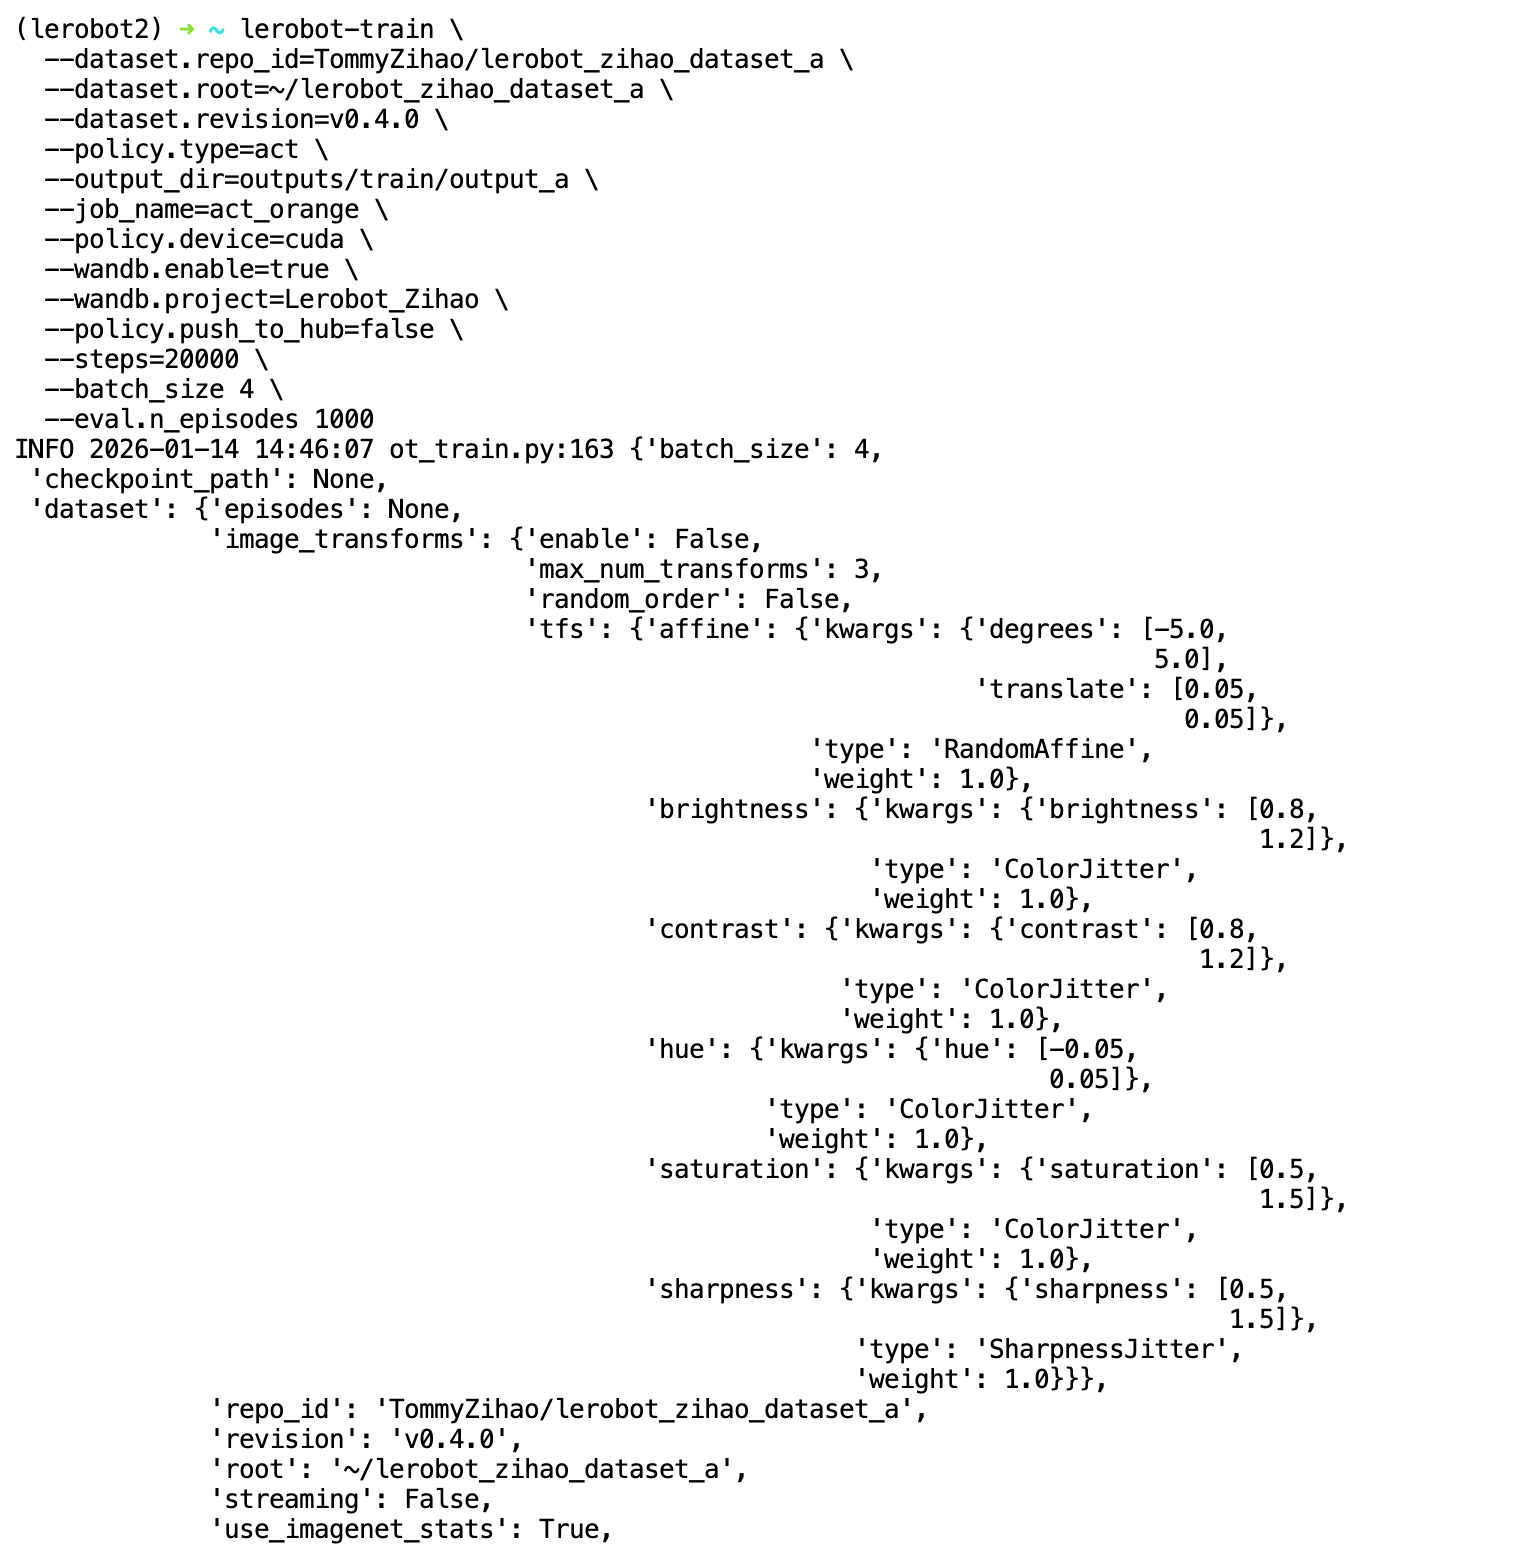
lerobot-train \
  --dataset.repo_id=<ユーザー名>/lerobot_my_dataset_a \
  --dataset.root=/home/<ユーザー名>/.cache/huggingface/lerobot/<ユーザー名>/lerobot_my_dataset_a \
  --dataset.revision=v0.4.0 \
  --dataset.streaming=false \
  --policy.type=act \
  --output_dir=output_lerobot_train/a \
  --job_name=orange_job \
  --policy.device=cuda \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --policy.push_to_hub=false \
  --steps=300000 \
  --batch_size=8

lerobot-train --dataset.repo_id=<ユーザー名>/lerobot_my_dataset_a --dataset.root=/home/<ユーザー名>/.cache/huggingface/lerobot/<ユーザー名>/lerobot_my_dataset_a --dataset.revision=v0.4.0 --dataset.streaming=false --policy.type=act --output_dir=output_lerobot_train/a --job_name=orange_job --policy.device=cuda --wandb.enable=true --wandb.project=Lerobot_my_Project --policy.push_to_hub=false --steps=300000 --batch_size=8