Etapa 7: Treinamento local no Ubuntu
Este artigo se aplica ao caso em que o seu próprio computador já tem uma placa de vídeo NVIDIA, sem precisar de GPU na nuvem.
Antes de executar
- Ambiente: basta instalar conforme Primeira etapa: instalar o ambiente do Lerobot; para o treinamento na máquina local, não é preciso enviar o dataset para outro lugar
- Dataset: o exemplo abaixo usa o dataset de pegar laranjas
lerobot_my_dataset_acoletado no primeiro artigo da etapa 6; o caminho foi escrito como caminho absoluto, então substitua pelo seu próprio nome de usuário - Treinar no Mac: troque o
/home/<usuario>/do comando por/Users/<usuario>/ - Diretório de saída: se o
--output_dirjá existir, será exibido diretamente umFileExistsError; troque por um novo nome de diretório, ou adicione--resume=truepara continuar o treinamento
Documentação de referência
https://github.com/huggingface/lerobot/blob/main/src/lerobot/scripts/lerobot_train.py
https://github.com/huggingface/lerobot/blob/main/src/lerobot/configs/train.py
- Atenção
``Antes dele só pode haver um espaço, e depois dele não pode haver espaço
Quando o dataset está local, --dataset.streaming deve ser false, pois não é necessária leitura em streaming
Shell
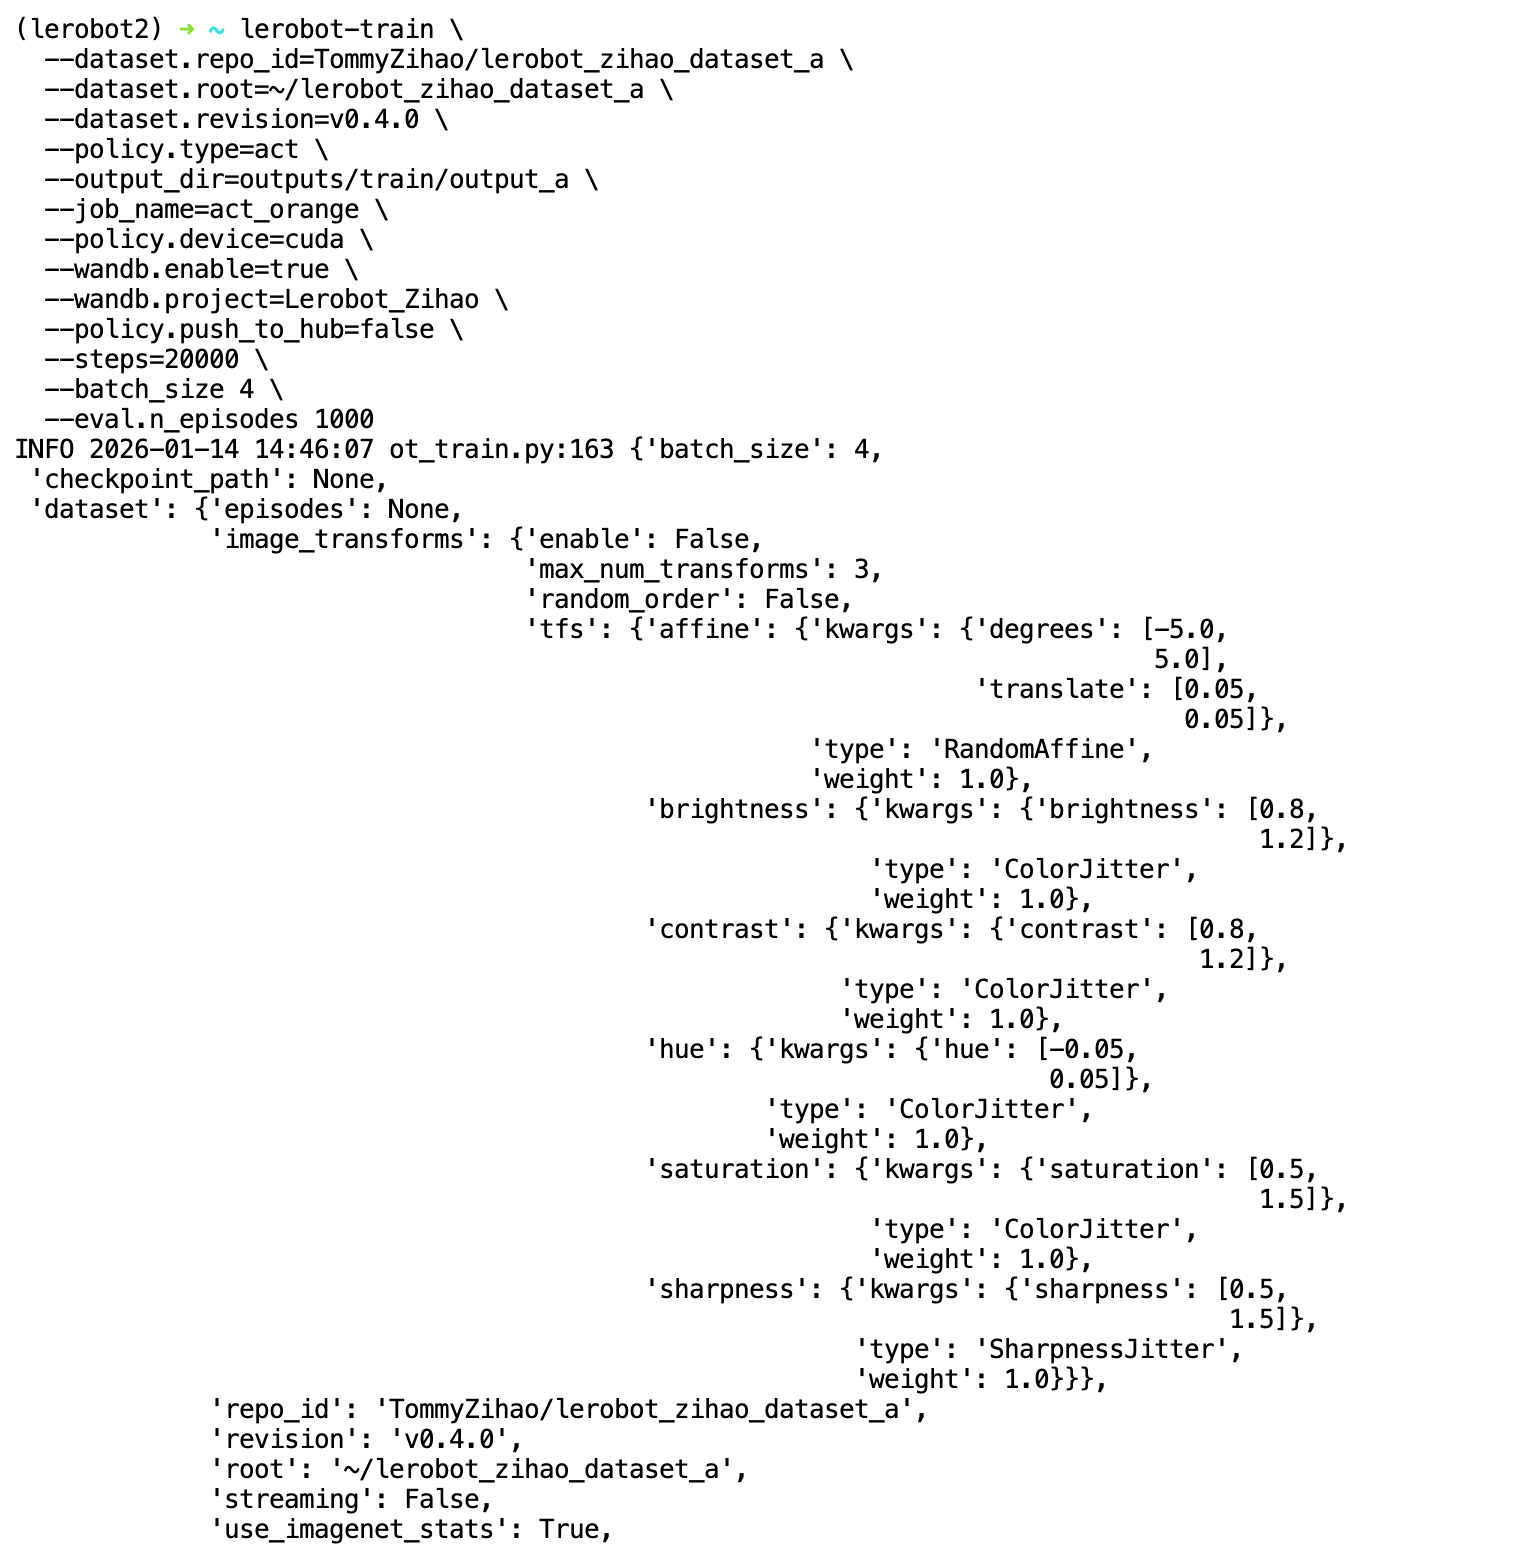
lerobot-train \
  --dataset.repo_id=<usuario>/lerobot_my_dataset_a \
  --dataset.root=/home/<usuario>/.cache/huggingface/lerobot/<usuario>/lerobot_my_dataset_a \
  --dataset.revision=v0.4.0 \
  --dataset.streaming=false \
  --policy.type=act \
  --output_dir=output_lerobot_train/a \
  --job_name=orange_job \
  --policy.device=cuda \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --policy.push_to_hub=false \
  --steps=300000 \
  --batch_size=8

lerobot-train --dataset.repo_id=<usuario>/lerobot_my_dataset_a --dataset.root=/home/<usuario>/.cache/huggingface/lerobot/<usuario>/lerobot_my_dataset_a --dataset.revision=v0.4.0 --dataset.streaming=false --policy.type=act --output_dir=output_lerobot_train/a --job_name=orange_job --policy.device=cuda --wandb.enable=true --wandb.project=Lerobot_my_Project --policy.push_to_hub=false --steps=300000 --batch_size=8