Schritt 7: Lokales Training unter Ubuntu
Dieser Beitrag gilt für den Fall, dass Ihr eigener Computer über eine NVIDIA-Grafikkarte verfügt und keine Cloud-GPU benötigt wird.
Vor der Ausführung
- Umgebung: Installieren Sie diese gemäß Schritt 1: LeRobot-Umgebung installieren; beim lokalen Training muss der Datensatz nicht an einen anderen Ort übertragen werden
- Datensatz: Im folgenden Beispiel wird der in Schritt 6, erster Beitrag, erfasste Datensatz zum Greifen von Orangen
lerobot_my_dataset_averwendet; der Pfad ist als absoluter Pfad angegeben, bitte ersetzen Sie ihn durch Ihren eigenen Benutzernamen - Training auf dem Mac: Ersetzen Sie
/home/<Benutzername>/im Befehl durch/Users/<Benutzername>/ - Ausgabeverzeichnis: Falls
--output_dirbereits existiert, wird direktFileExistsErrorgemeldet; wählen Sie einen neuen Verzeichnisnamen oder fügen Sie--resume=truehinzu, um das Training fortzusetzen
Referenzdokumentation
https://github.com/huggingface/lerobot/blob/main/src/lerobot/scripts/lerobot_train.py
https://github.com/huggingface/lerobot/blob/main/src/lerobot/configs/train.py
- Hinweis
Vor dem `` darf nur ein Leerzeichen stehen, danach darf kein Leerzeichen folgen
Wenn der Datensatz lokal vorliegt, muss --dataset.streaming auf false gesetzt sein, da kein Stream-Reading erforderlich ist
Shell
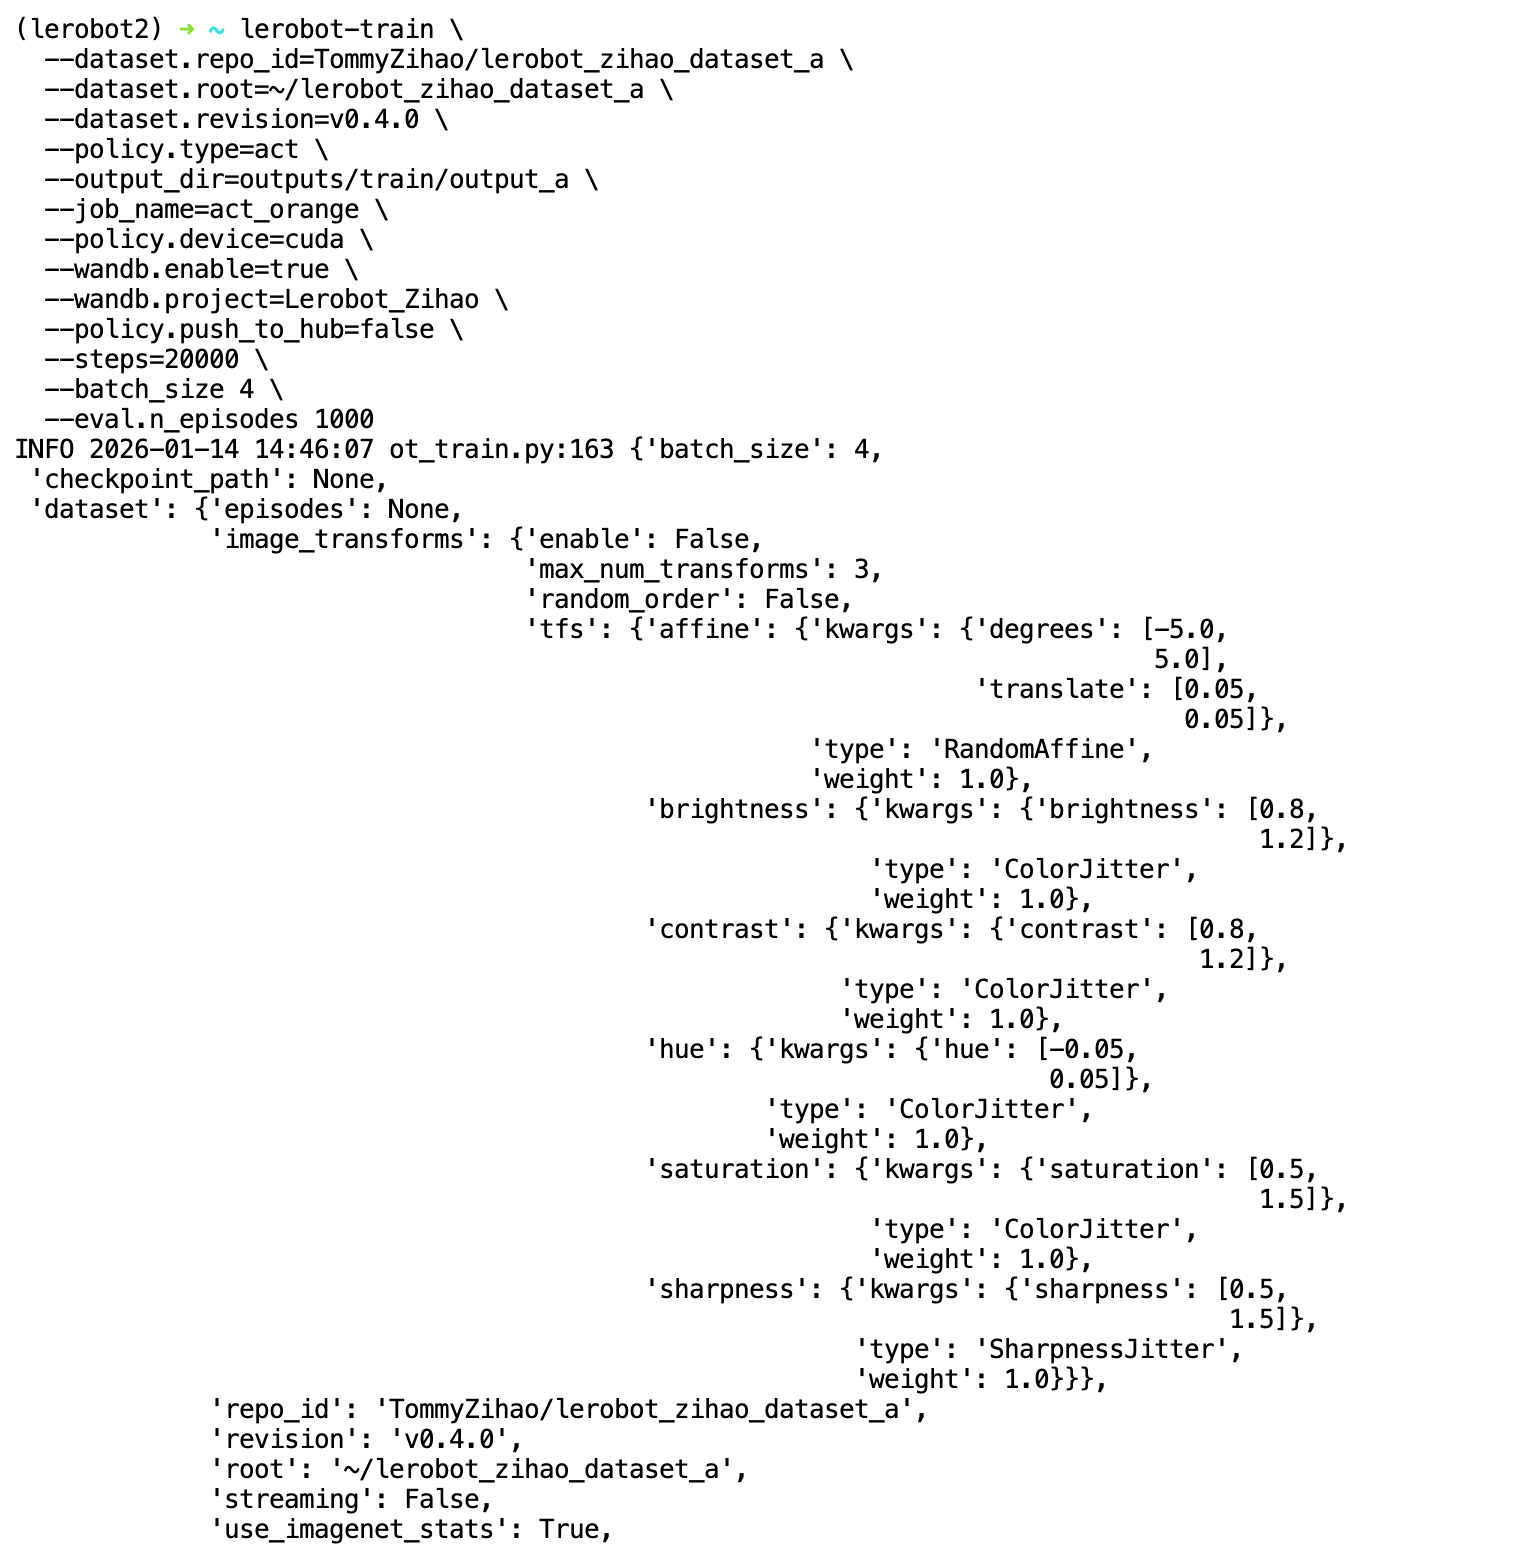
lerobot-train \
  --dataset.repo_id=<Benutzername>/lerobot_my_dataset_a \
  --dataset.root=/home/<Benutzername>/.cache/huggingface/lerobot/<Benutzername>/lerobot_my_dataset_a \
  --dataset.revision=v0.4.0 \
  --dataset.streaming=false \
  --policy.type=act \
  --output_dir=output_lerobot_train/a \
  --job_name=orange_job \
  --policy.device=cuda \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --policy.push_to_hub=false \
  --steps=300000 \
  --batch_size=8

lerobot-train --dataset.repo_id=<Benutzername>/lerobot_my_dataset_a --dataset.root=/home/<Benutzername>/.cache/huggingface/lerobot/<Benutzername>/lerobot_my_dataset_a --dataset.revision=v0.4.0 --dataset.streaming=false --policy.type=act --output_dir=output_lerobot_train/a --job_name=orange_job --policy.device=cuda --wandb.enable=true --wandb.project=Lerobot_my_Project --policy.push_to_hub=false --steps=300000 --batch_size=8