Produktinformation
Einführung in das IMU-Modul
Hochpräziser IMU-Attitüdensensor mit integriertem 72-MHz-Hochleistungs-32-Bit-Prozessor für Echtzeit-Attitüdenberechnung und dynamische Kompensation bei einer Datenausgabefrequenz von bis zu 100 Hz – vereint die Vorteile schneller Reaktion und stabiler Ausgabe. Unterstützt sowohl IIC- als auch serielle Kommunikationsmodi, ist kompatibel mit Mikrocontroller- und Linux-Hosts und lässt sich nahtlos in das ROS-System integrieren; weit verbreitet in leistungsstarken Anwendungsszenarien wie der Bewegungssteuerung von Robotern, der Lagestabilisierung von UAVs sowie der intelligenten Navigation und Positionierung.
1. Versionsübersicht
| Leistungsvergleich | |||
|---|---|---|---|
| 6-Achsen | 9-Achsen | 10-Achsen | |
| Hochleistungs-32-Bit-Prozessor | √ | √ | √ |
| 3-Achsen-Gyroskop | √ | √ | √ |
| 3-Achsen-Akzelerometer | √ | √ | √ |
| 3-Achsen-Magnetometer | - | √ | √ |
| Barometer | - | - | √ |
| AHRS-Attitüden-Datenfusionsalgorithmus | - | √ | √ |
| Mahony-Filteralgorithmus | √ | √ | √ |
| Kommunikationsschnittstelle | Type-C (Basisplatine erforderlich) / IIC-Stiftleiste | ||
| Kommunikationsart | IIC / seriell | ||
| Positionierung / Anwendungsszenarien | Für kostenorientierte Anwendungen entwickelt, erfüllt die Anforderungen für Anwendungen mit hoher dynamischer Reaktion | Basiert auf der 6-Achsen-Hardwarearchitektur mit integriertem 3-Achsen-Magnetometermodul und ist mit dem AHRS-Attitüden-Datenfusionsalgorithmus abgestimmt, was die Stabilität und Messgenauigkeit der Datenausgabe erheblich erhöht | Ergänzt die 9-Achsen-Sensorarchitektur um ein Barometer, das präzise Höheninformationen ausgeben kann, und eignet sich für Anwendungsszenarien mit höheren Anforderungen an die Wahrnehmung von Lage und Position im 3D-Raum |
Pin-Funktionsbeschreibung
| SDA | I2C-serielle Datenleitung |
|---|---|
| SCL | I2C-serielle Taktleitung |
| GND | Masse |
| 3V3 | 3V3 |
| RX | Pin für seriellen Datenempfang |
| TX | Pin für serielles Datensenden |
| GND | Masse |
| 5V | 5V |
2. Produktparameter
| Produktparameter | |
|---|---|
| Hinweise | |
| Serielle Baudrate | 115200bps |
| Serielle Ausgabefrequenz | Standard 25 Hz, von 10 Hz bis 100 Hz einstellbar |
| IIC-Taktrate | 100KHz |
| Ausgabedaten | 3-Achsen-Beschleunigung, 3-Achsen-Winkelgeschwindigkeit, 3-Achsen-Gyroskop, 3-Achsen-Eulerwinkel, 3-Achsen-Magnetometer, Luftdruck, Höhe, Temperatur, Quaternionen (*rote Schrift: nur 9-/10-Achsen-Version; blaue Schrift: nur 10-Achsen-Version) |
| Startzeit | 5000ms |
| Betriebstemperatur | -40°C~+85°C |
| Lagertemperatur | -40°C~+100°C |
| Stoßfestigkeit | 20kg (nackte Platine) |
| Unterstützte Geräte | Linux-Hosts: PC, Raspberry Pi, Jetson-Serie, RDK-Serie; MCU-Hosts: STM32, MSPM0, ESP32, Pico, Arduino |
| Betriebsspannung | 5V oder 3.3V |
| Betriebsstrom | 11mA |
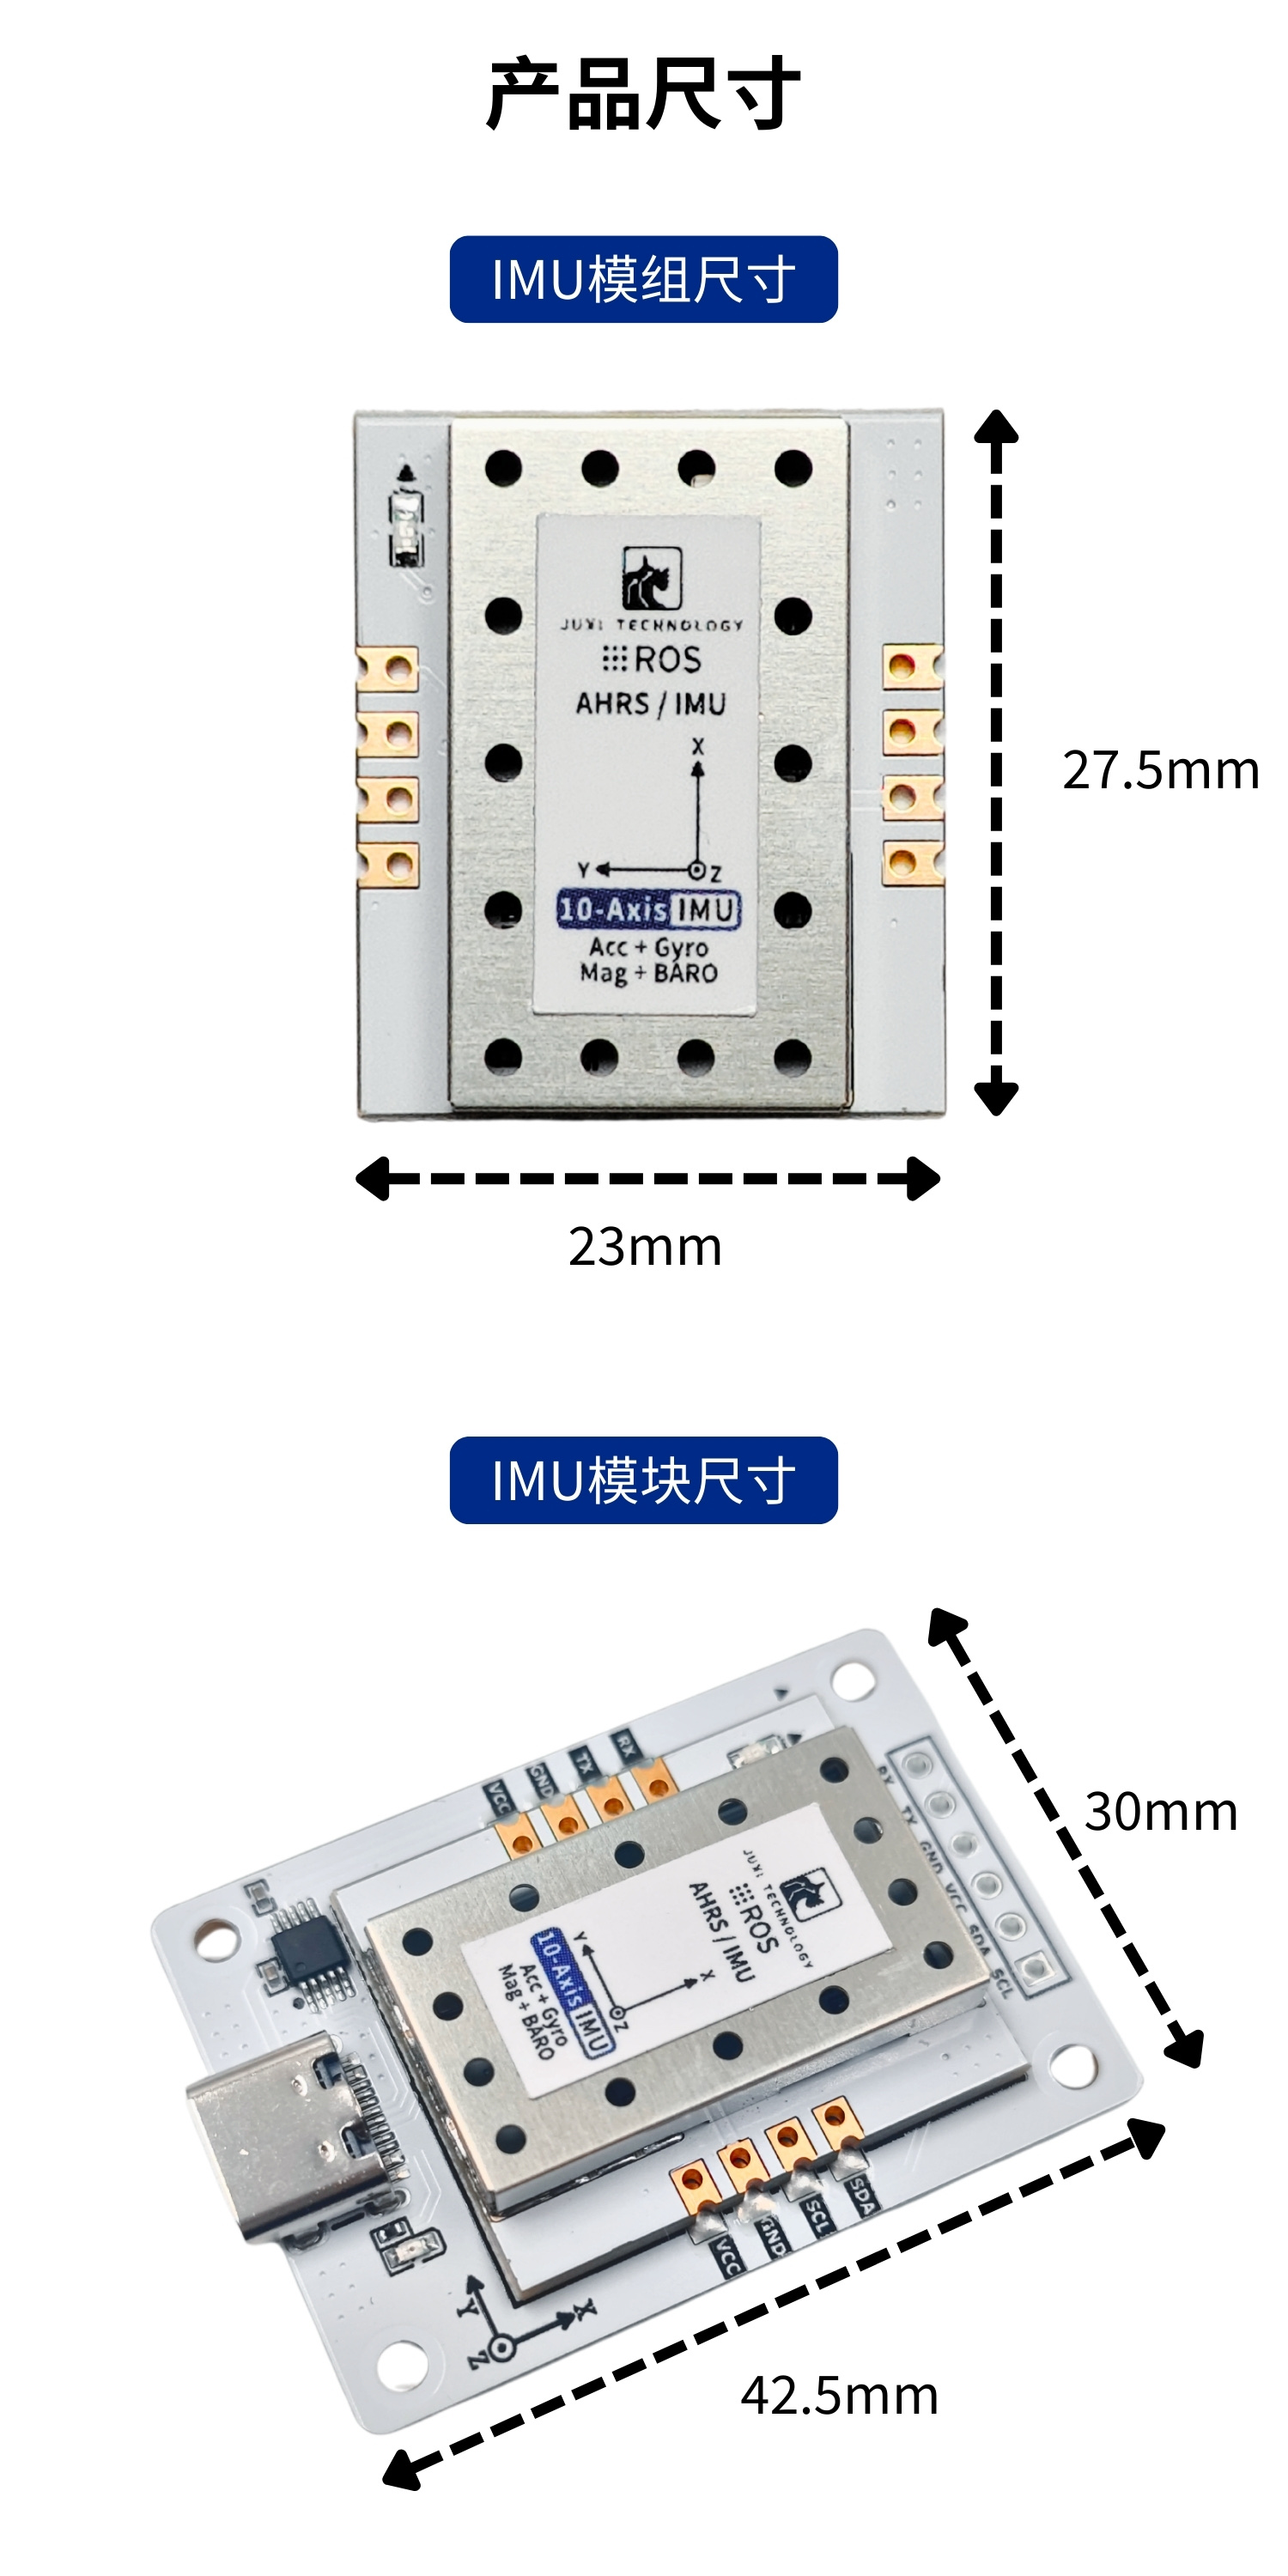
| Produktabmessungen | 27.4mm22.6mm12mm |
| Produktgewicht | 3.8g |
| ROS-Unterstützung | ROS1/ROS2 |
3. Sensor-Leistungsparameter
Leistungsparameter der IMU-Daten
| IMU | Akzelerometer | Gyroskop | Magnetometer |
|---|---|---|---|
| Messbereich | ±16g | ±2000°/s | ±8Gauss |
| Auflösung | 0.0005(g/LSB) | 0.061(°/s)/(LSB) | 0.244mGauss/LSB |
| RMS-Rauschen (100Hz-Bandbreite) | 1.0mg-RMS | 0.07°/S-RMS | / |
| Temperaturdrift | ±0.15mg/C | 0.015°/s/°C | / |
| Bandbreite | 12.5~1600Hz | 12.5~1600Hz | / |
Leistungsparameter der Navigationsdaten
| Parameter | Typischer Wert | |
|---|---|---|
| Nick-/Rollwinkel (bei horizontaler Ausrichtung) | Messbereich | X:±180°, Y:±90° |
| Genauigkeit | 0.0055° | |
| Gierwinkel (bei horizontaler Ausrichtung) | Messbereich | Z:±180° |
| Genauigkeit | 0.0055° |
Leistungsparameter des Barometers
| Parameter | Bedingung | Typischer Wert |
|---|---|---|
| Messbereich | 300~2000hPa | |
| RMS-Rauschen | Standardmodus | 1Pa-RMS |
| Relative Genauigkeit | ±0.12hPa |
4. Abmessungsparameter