

Montageanleitung für den Parallelbacken-Greifer
Onshape Modelldatei ansehen
Montageschritte für den Parallelbacken-Greifer.mp4(平行指夹爪安装步骤.mp4, größer als das Dateigrößenlimit der Site — auf Anfrage bei support@juxitech.com)
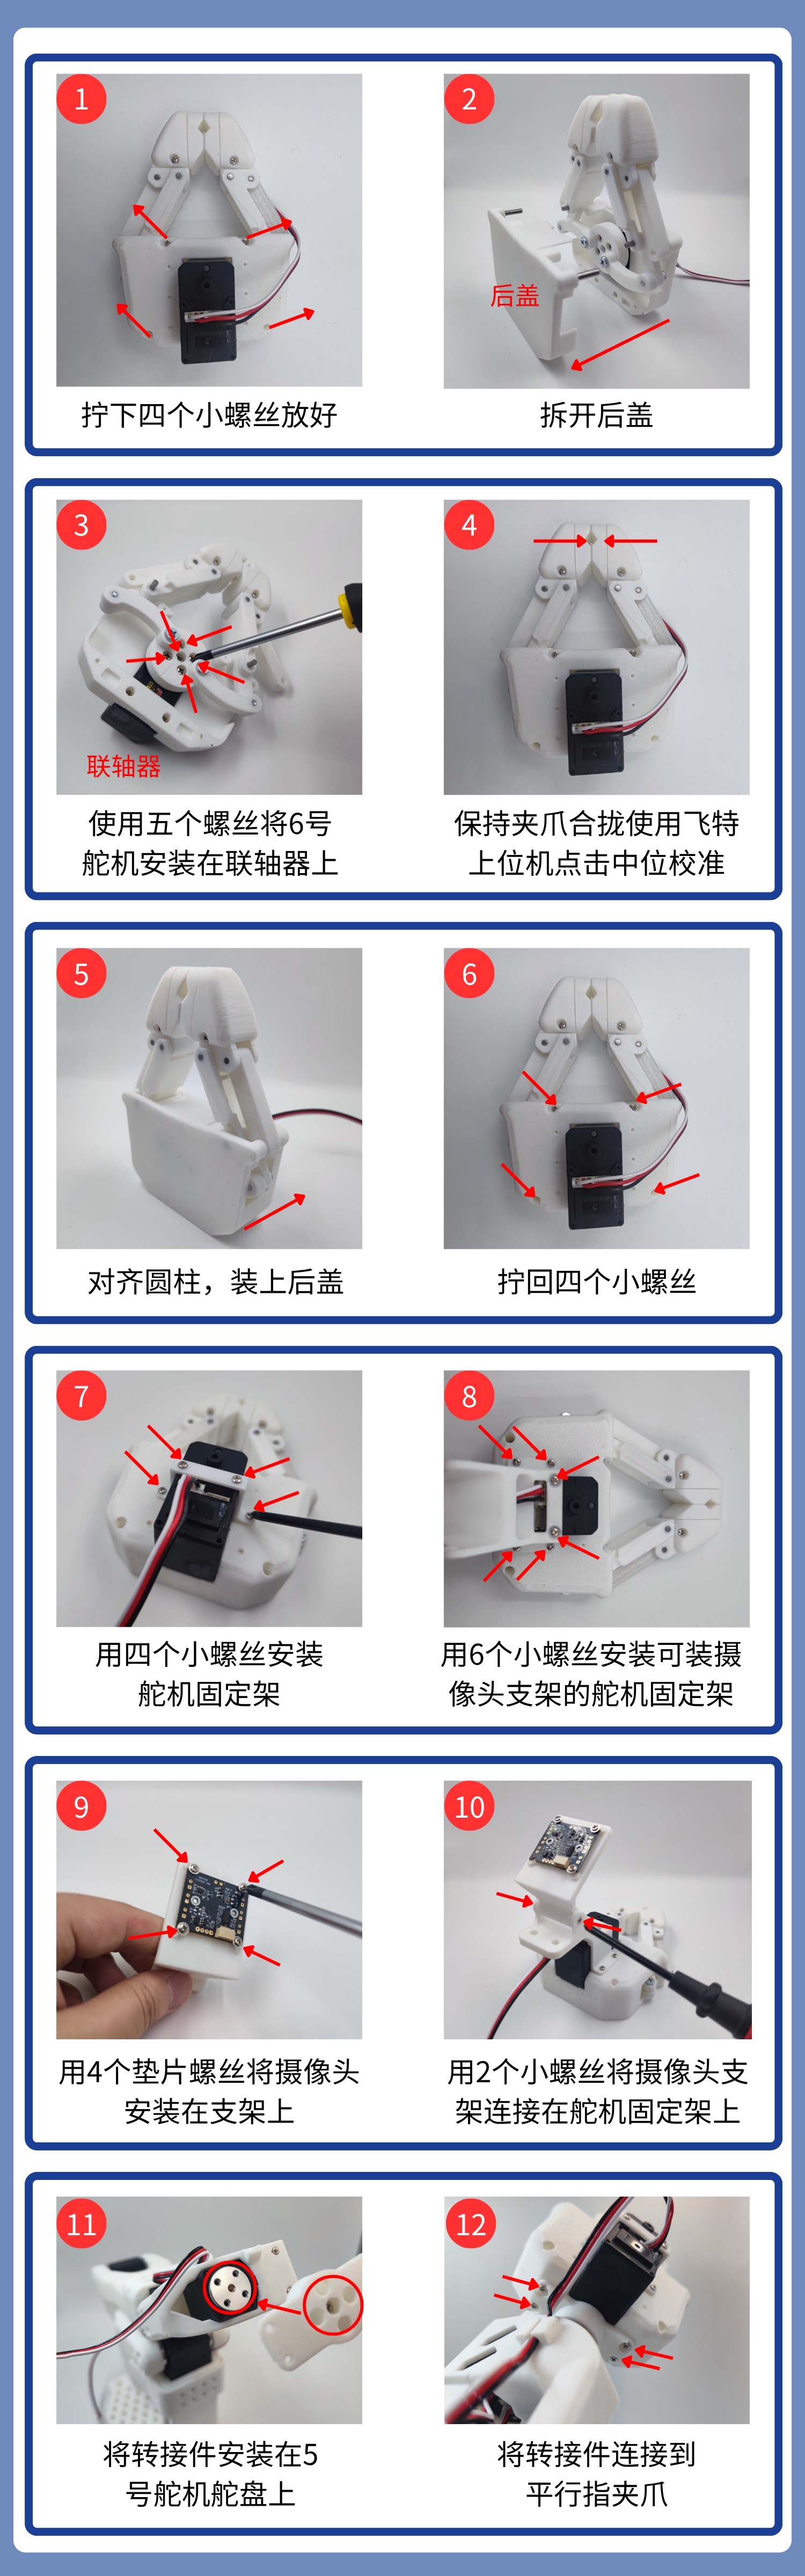
1、Die vier kleinen Schrauben lösen und die hintere Abdeckung abnehmen
2、Den Servo Nr. 6 mit fünf Schrauben an der Kupplung montieren
3、Mit der Feetech-PC-Software die Mittelstellungskalibrierung anklicken (Greifer geschlossen halten!)
Feetech-Servo-Debug-Tool herunterladen
- Windows-Computer
https://gitee.com/ftservo/fddebug
Laden Sie FD1.9.8.5(250729).7z herunter, entpacken Sie es und führen Sie die darin enthaltene exe-Datei aus
- Ubuntu-Computer
https://github.com/Kotakku/FT_SCServo_Debug_Qt
Öffnen Sie das Feetech-PC-Debug-Tool, wählen Sie die COM-Portnummer, die Baudrate beträgt eine Million, und klicken Sie auf „Öffnen“
Klicken Sie auf „Suchen“; nachdem „STS3215“ erscheint, klicken Sie auf „Stopp“ und dann auf „STS3215“
Wählen Sie oben „Programmierung“
Klicken Sie auf „Mittelstellungskalibrierung“