

Windows-Computer
Führungsarm und Folgearm müssen gleichzeitig angeschlossen sein
Follower-Folgearm kalibrieren (neu hinzugefügtes Gelenk „wrist_yaw")
Shell
lerobot-calibrate --robot.type=so101_follower --robot.port=COM6 --robot.id=my_follower_arm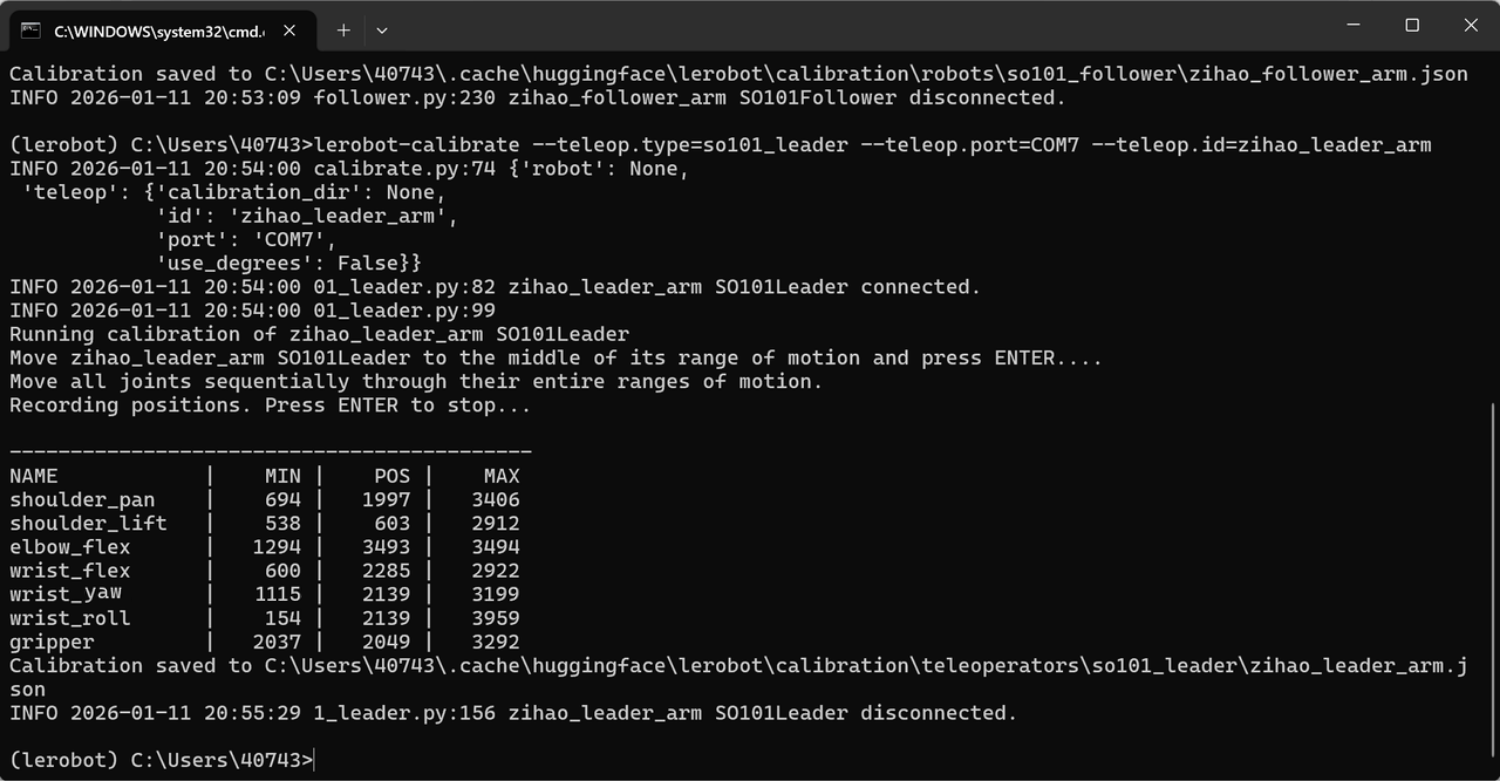
Leader-Führungsarm kalibrieren (neu hinzugefügtes Gelenk „wrist_yaw")
Shell
lerobot-calibrate --teleop.type=so101_leader --teleop.port=COM7 --teleop.id=my_leader_arm
Speicherort des Dateiexports
C:\Users\40743\.cache\huggingface\lerobot\calibration\robots\so101_follower\my_follower_arm.json
C:\Users\40743\.cache\huggingface\lerobot\calibration\teleoperators\so101_leader\my_leader_arm.json
Roboterarm zum Kalibrieren wechseln
lerobot-calibrate --robot.type=so101_follower --robot.port=COM4 --robot.id=my_follower_arm
Hinweise
① Ein Arm bleibt nach Erreichen des Endanschlags stehen
Eine erneute Kalibrierung ist erforderlich
② Servo wird nicht gefunden
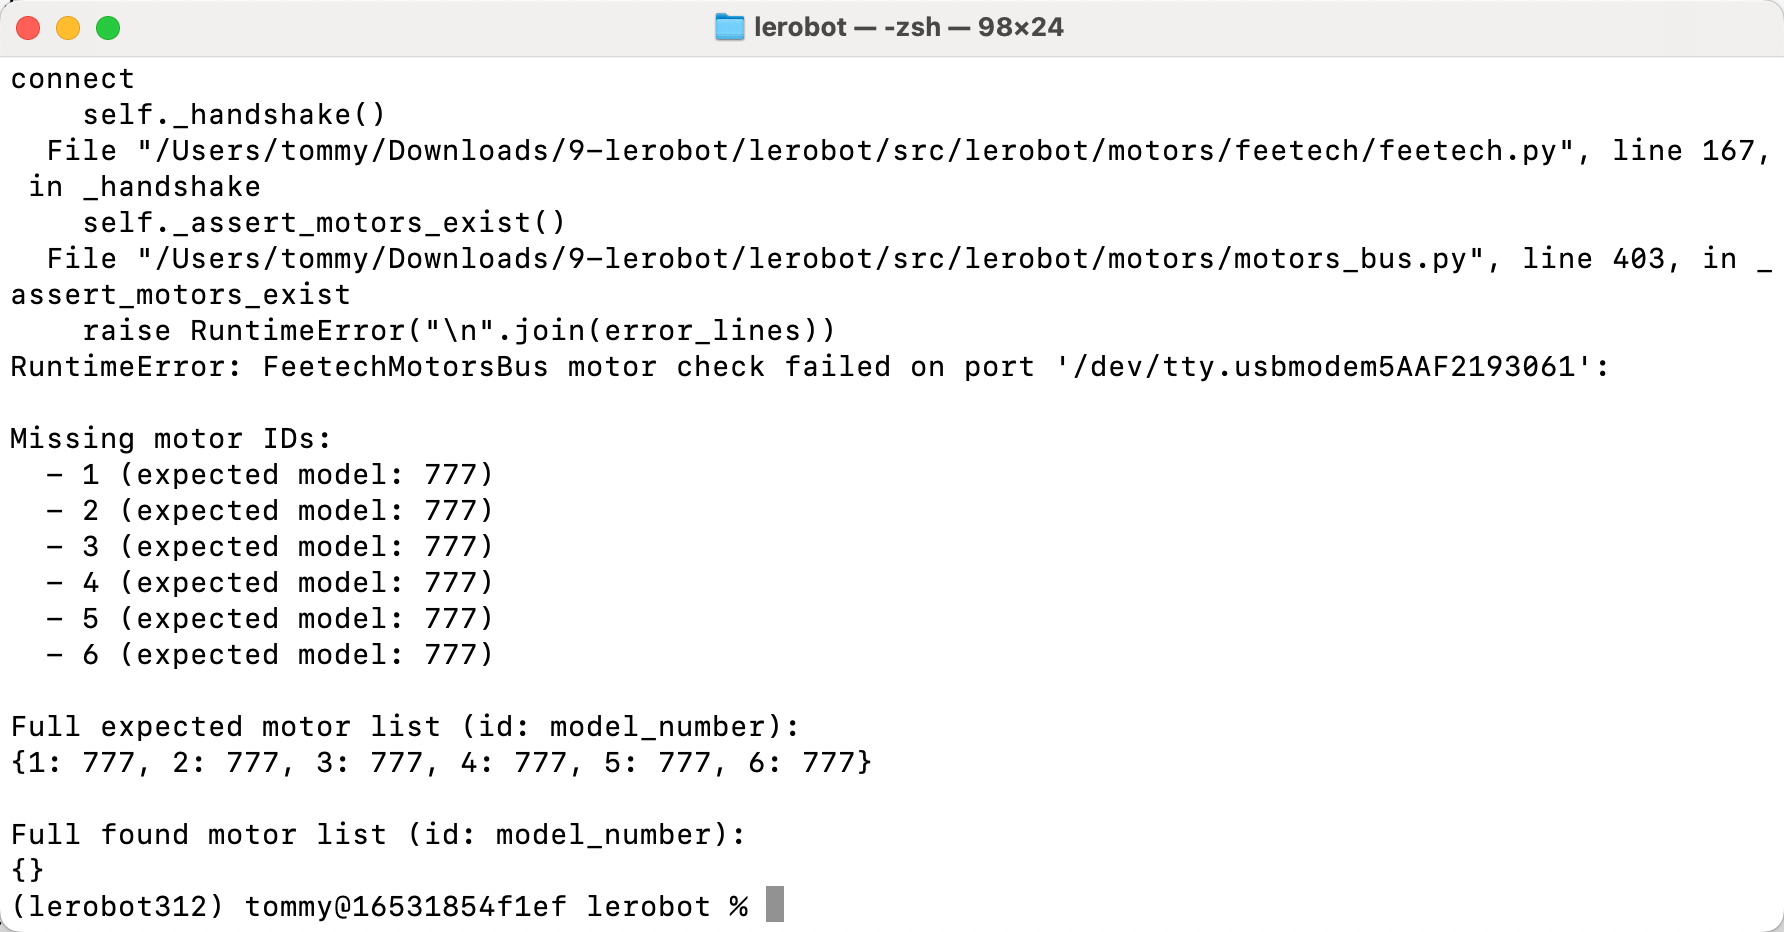
Das Servo ist nicht an die Stromversorgung angeschlossen; ziehen Sie es ab und stecken Sie es wieder ein und drehen Sie dabei den Anschluss etwas.