Schritt 5: Teleoperation mit Kamera (Windows)
Kamera und Computer verbinden
Shell
lerobot-find-cameras opencv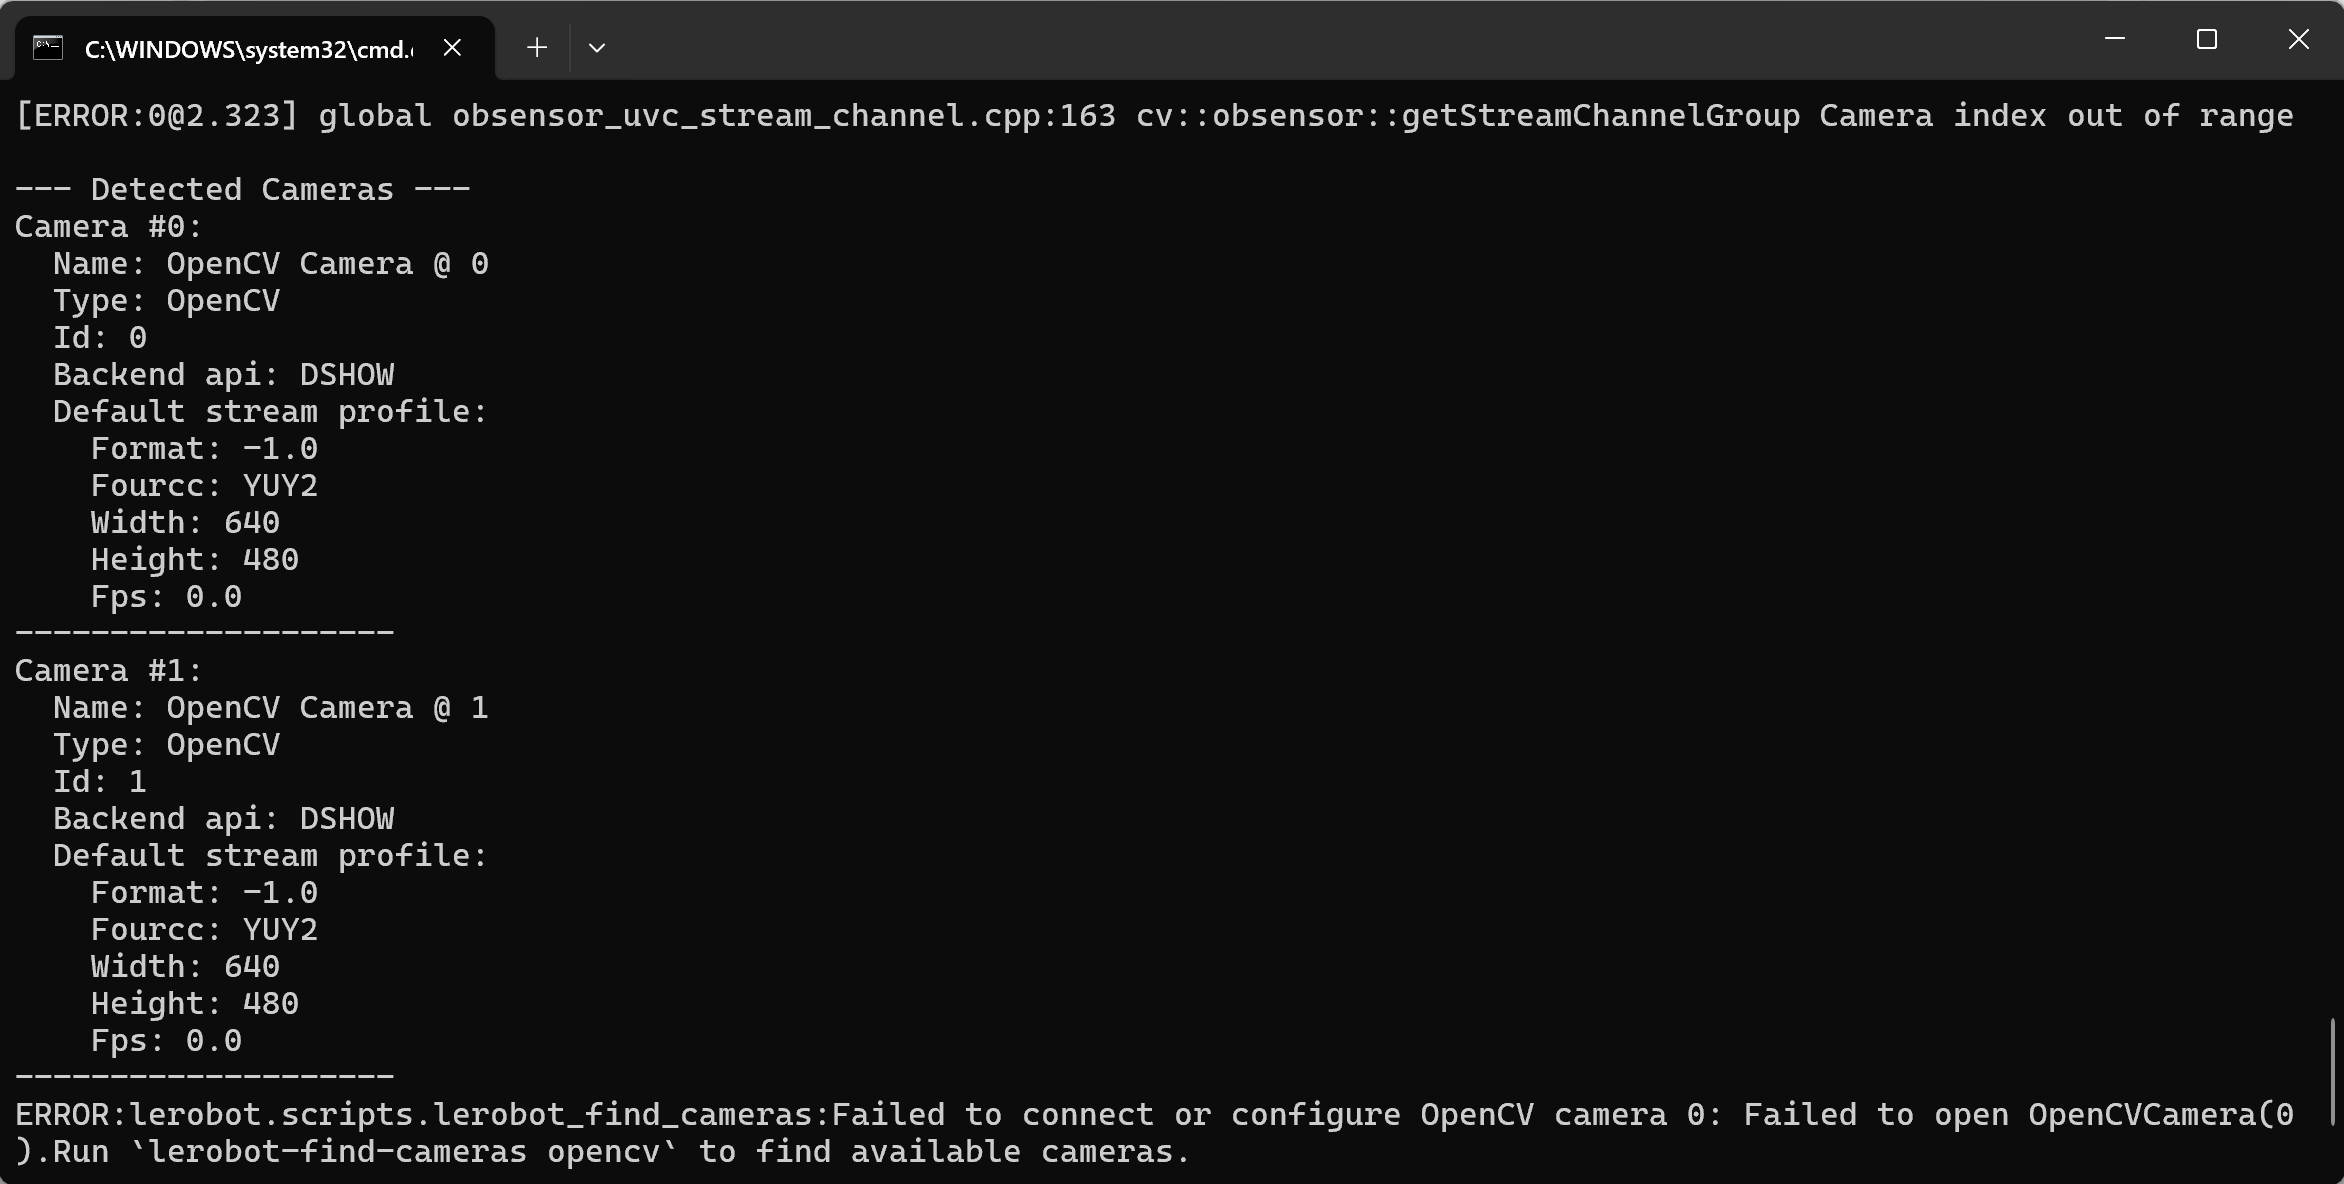
Teleoperation mit Anzeige des Kamerabilds
Shell
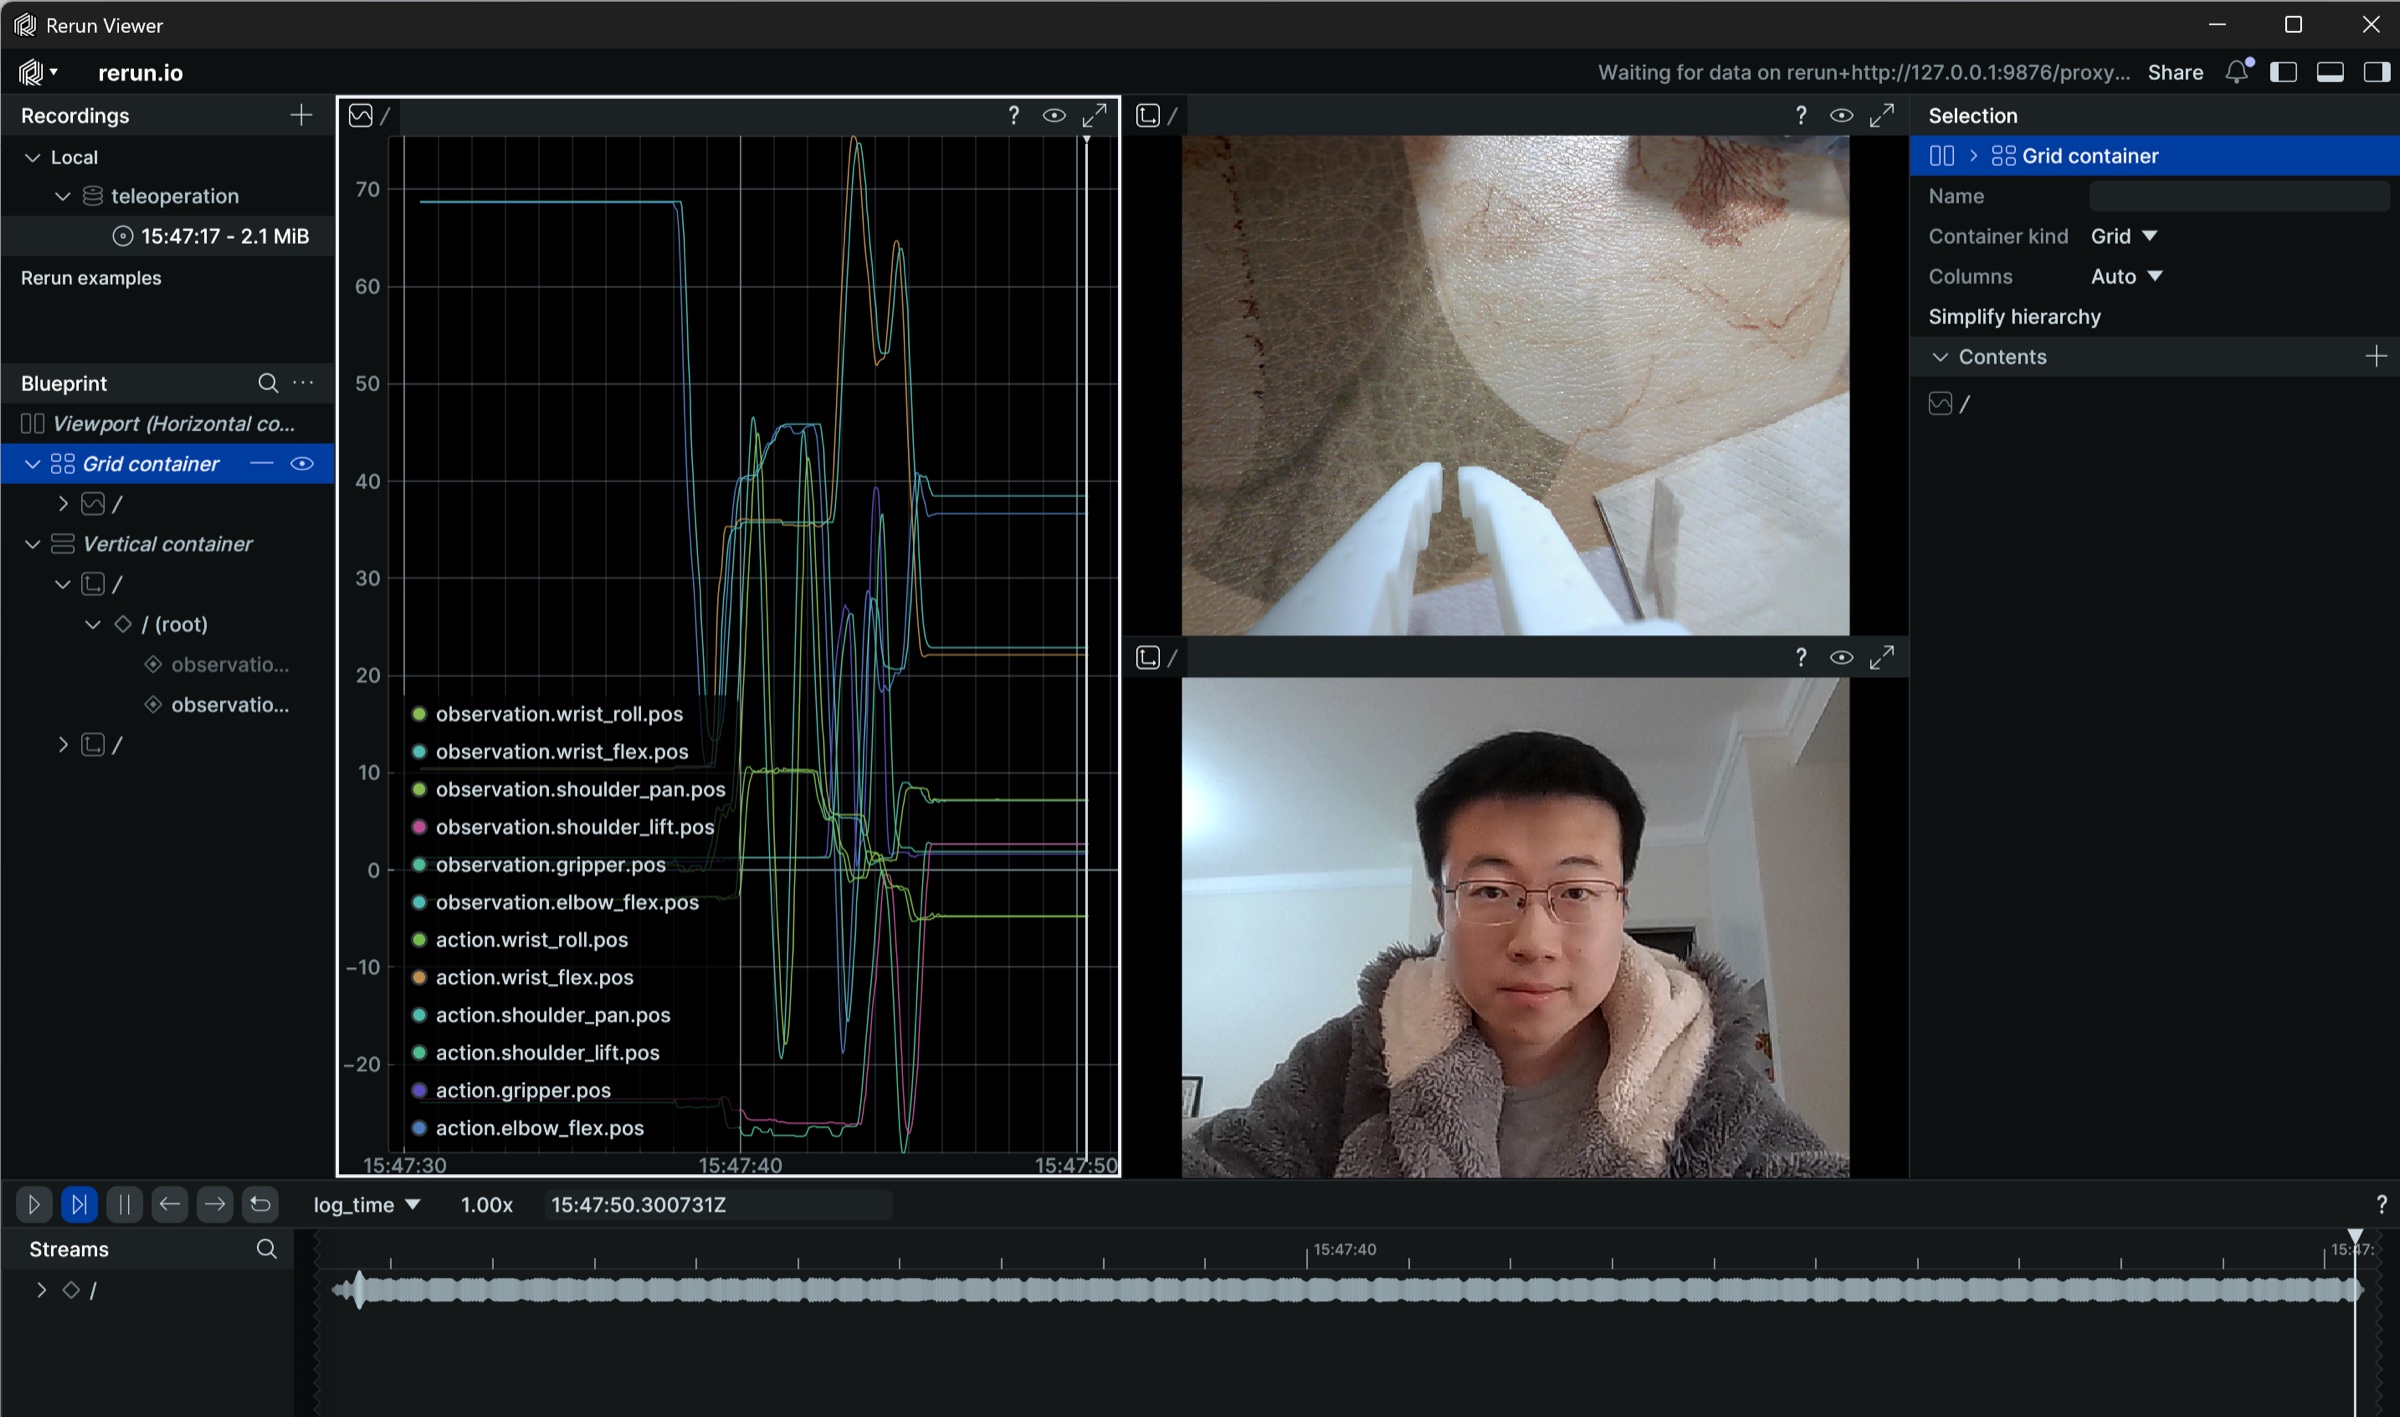
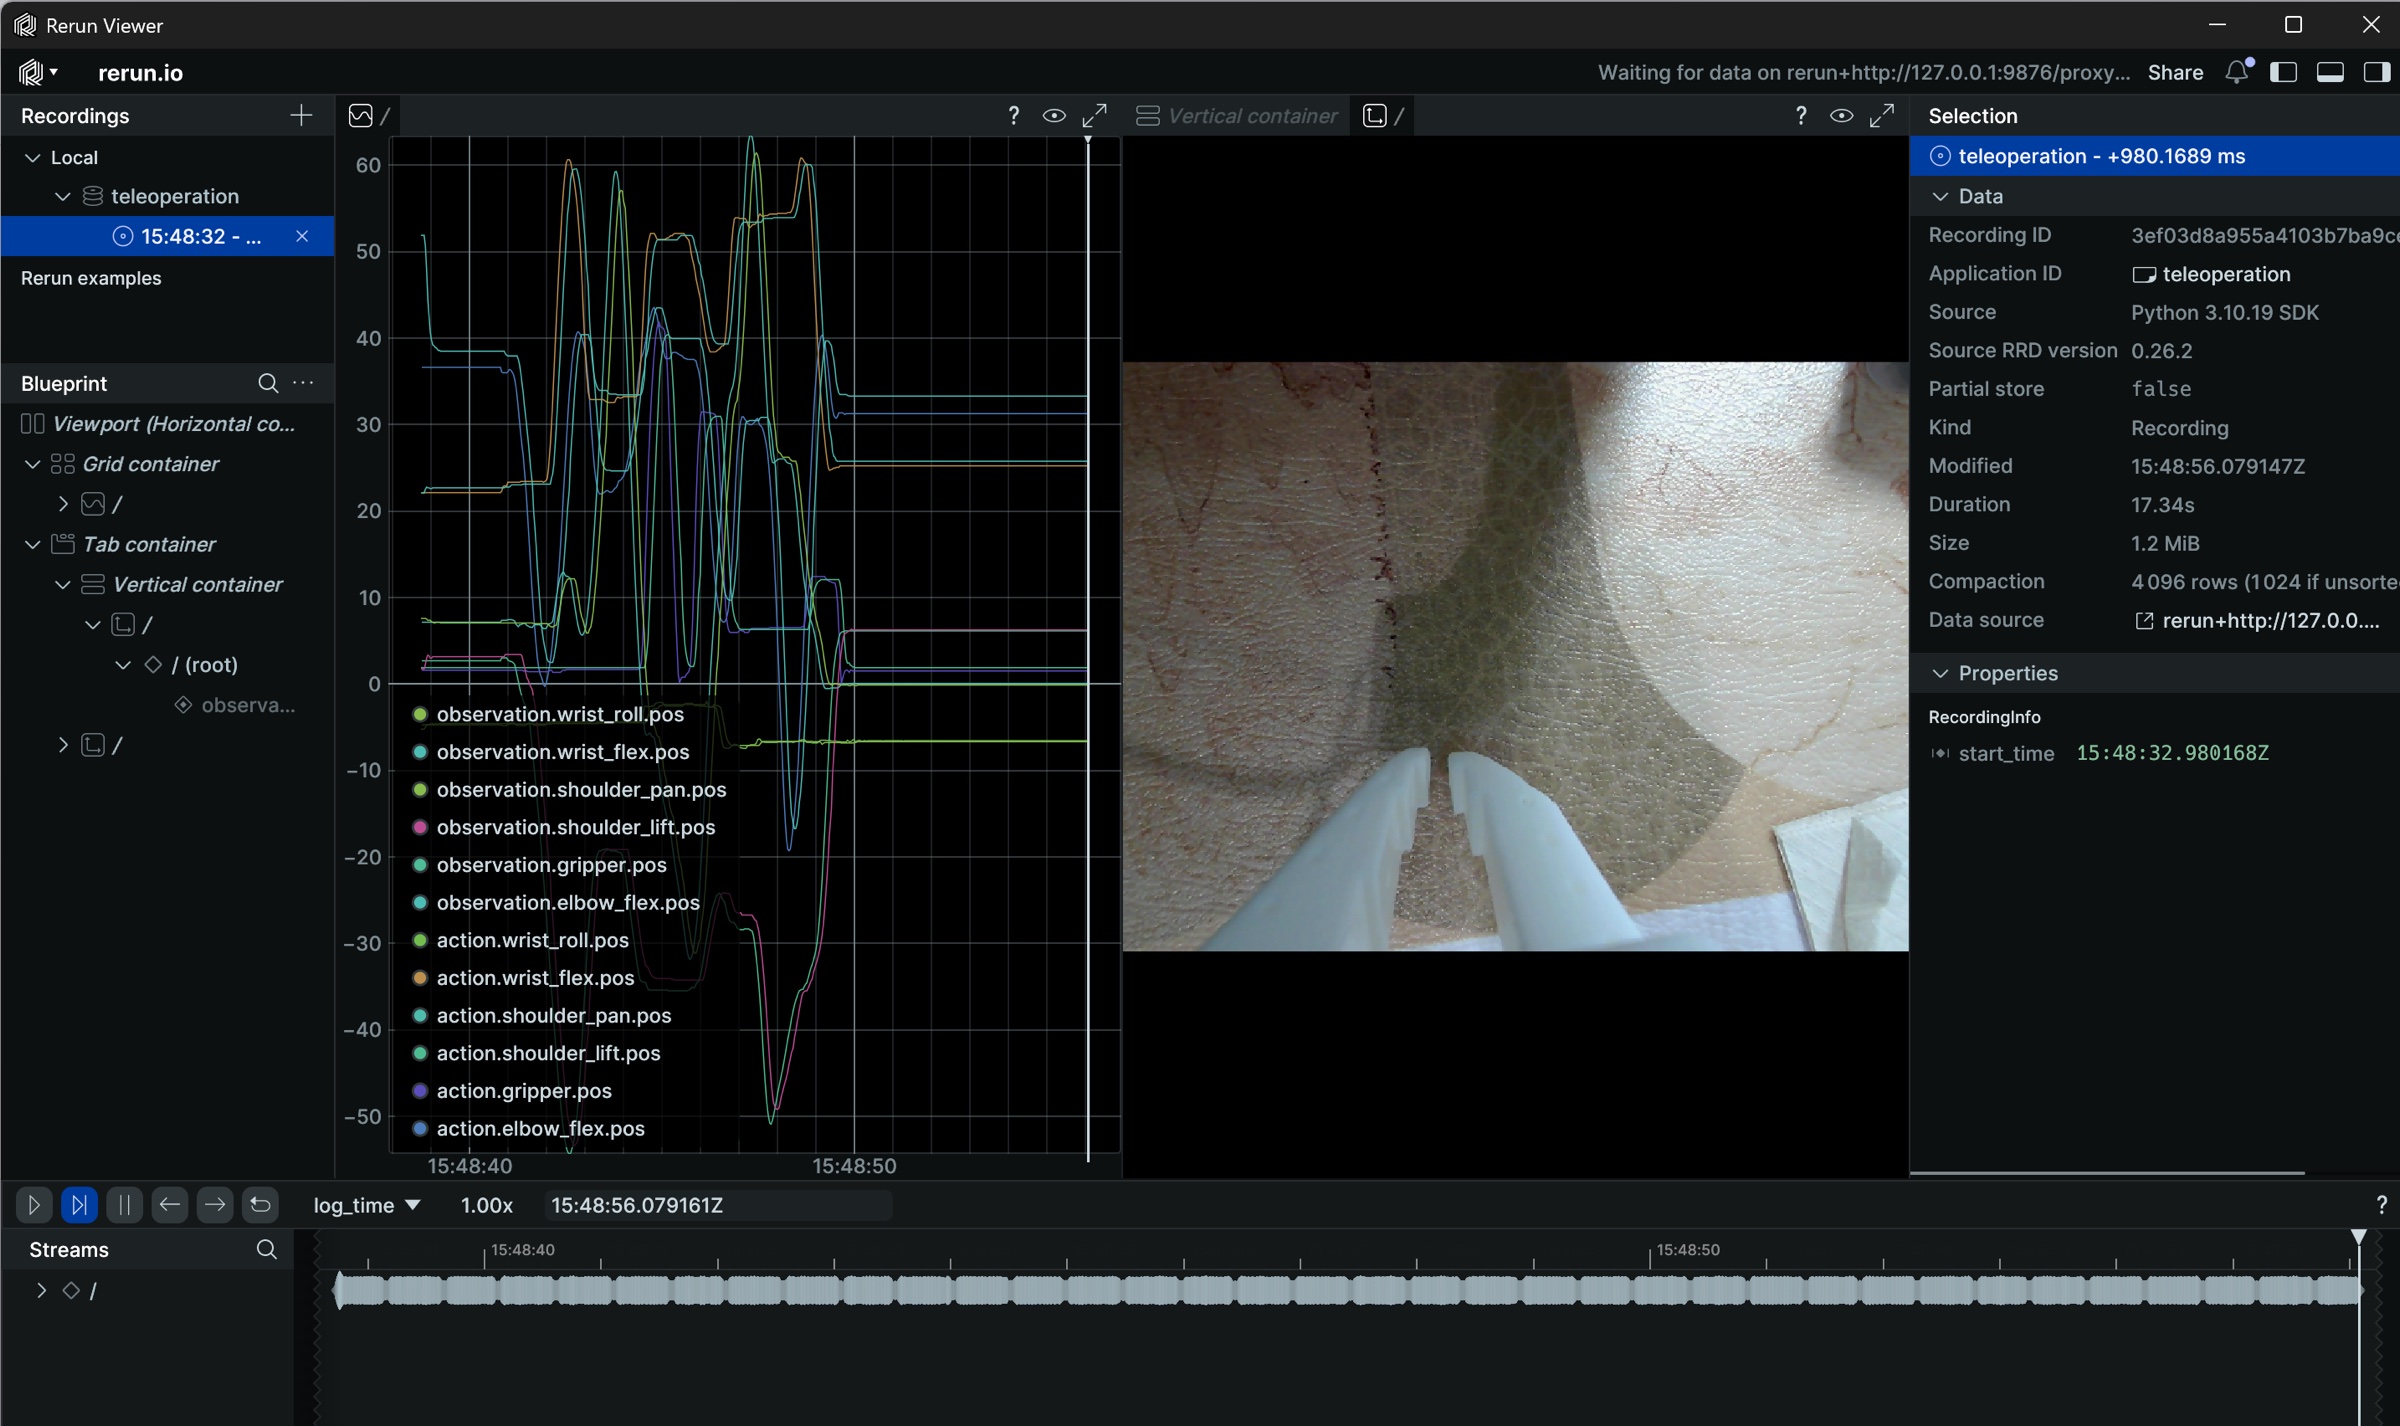
lerobot-teleoperate --robot.type=so101_follower --robot.port=COM6 --robot.id=my_follower_arm --robot.cameras="{ front: {type: opencv, index_or_path: 1, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" --teleop.type=so101_leader --teleop.port=COM7 --teleop.id=my_leader_arm --display_data=trueEs öffnet sich das Fenster von rerun.io, das in Echtzeit die Trajektorien der einzelnen Servogelenke sowie das Live-Bild der Kamera anzeigt
und speichert Bilder im Verzeichnis C:\Users\<Windows-Benutzername>\outputs\captured_images
Falls der folgende Fehler auftritt
Die Kamera lässt sich nicht verbinden, aber beim Wechseln der Kamera in Tencent Meeting lässt sie sich weiterhin normal starten
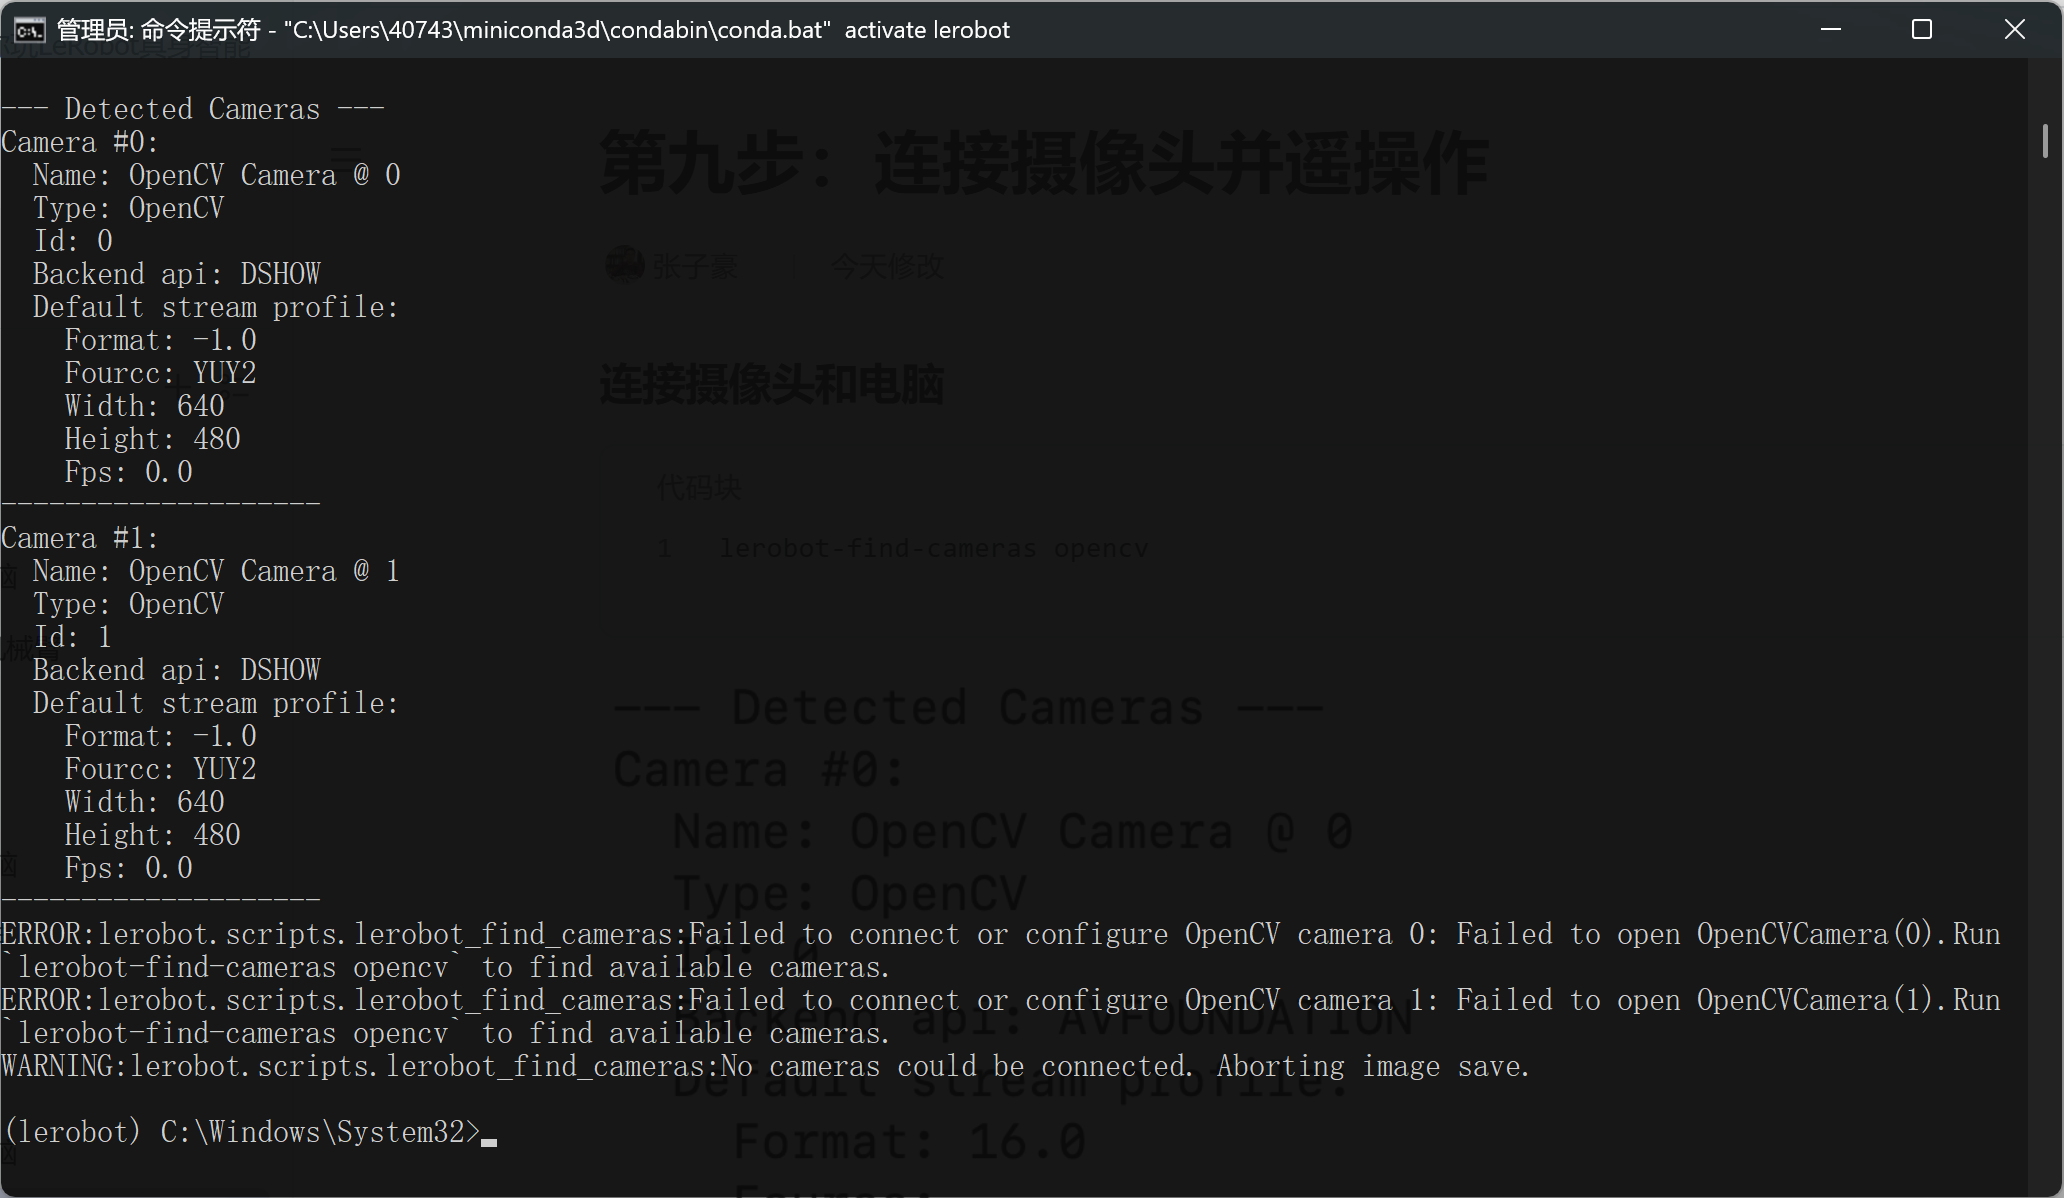
Ändern Sie die Datei lerobot\src\lerobot\cameras\utils.py und stellen Sie das OpenCV-Backend auf cv2.CAP_DSHOW um
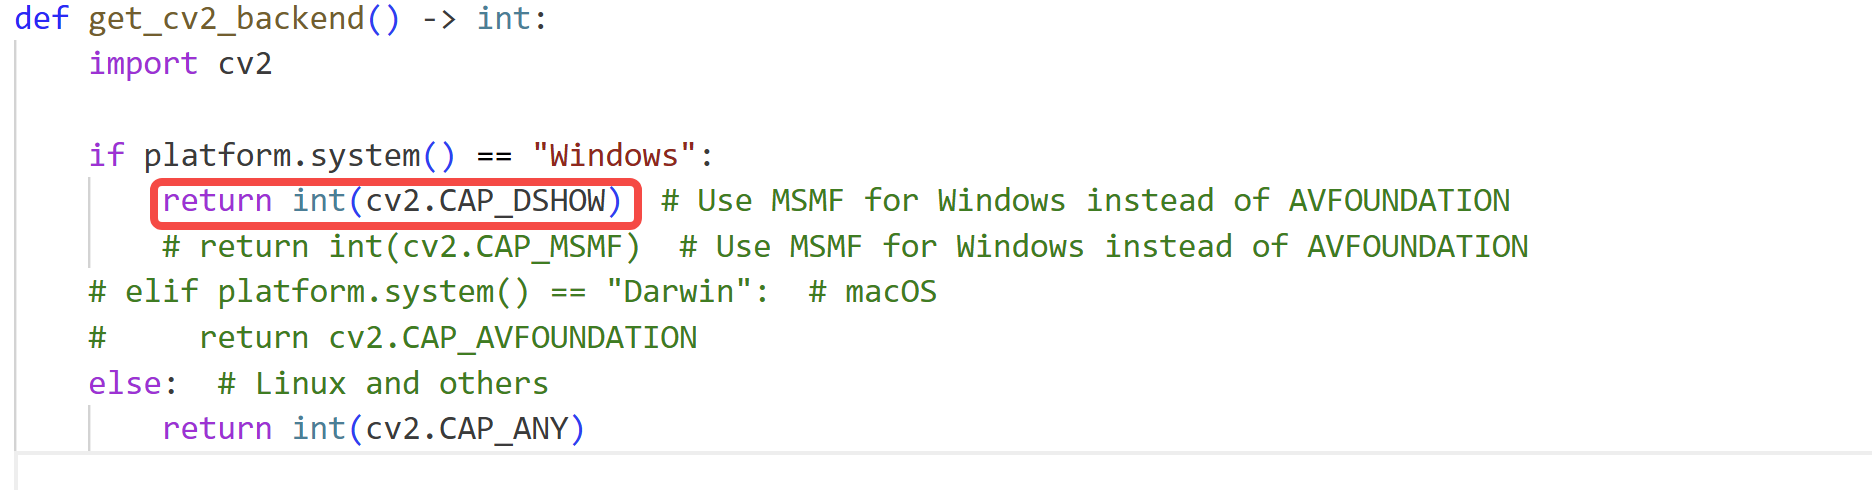
Dies ist ein Bug, den selbst Doubao nicht lösen kann; Schuld ist die zu tiefe Kapselung der lerobot-Bibliothek, für Anfänger ist das schwer zu debuggen
Mehrere Kameras verbinden, Teleoperation mit Anzeige der Kamerabilder
Shell
lerobot-teleoperate --robot.type=so101_follower --robot.port=COM6 --robot.id=my_follower_arm --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 1, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" --teleop.type=so101_leader --teleop.port=COM7 --teleop.id=my_leader_arm --display_data=true