

Schritt 7: Trainingsbefehl für pi0.5
Vor der Ausführung
- Umgebung: Legen Sie zunächst gemäß Konfiguration der Cloud-GPU-Trainingsumgebung eine Instanz an und laden Sie den Datensatz hoch; kehren Sie dann zu diesem Beitrag zurück und führen Sie die Abschnitte „Umgebung installieren" und „Befehl" aus
- Datensatz:
--dataset.root=~/lerobot_my_dataset_shake_handsim Befehl verweist auf den in Schritt 6 erfassten Handschlag-Datensatz. Wenn Sie Ihre eigene Aufgabe trainieren, ersetzen Sie ihn durch Ihren eigenen Datensatznamen - Ausgabeverzeichnis: Falls
--output_dirbereits existiert, löschen Sie es zuerst mit dem obigen Befehlsudo rm -rfoder wählen Sie einen neuen Namen - Während des Trainings können Sie die Kurven jederzeit in wandb ansehen, siehe Trainingskurven in Echtzeit mit wandb anzeigen
Referenzdokumentation
https://www.pi.website/blog/pi05
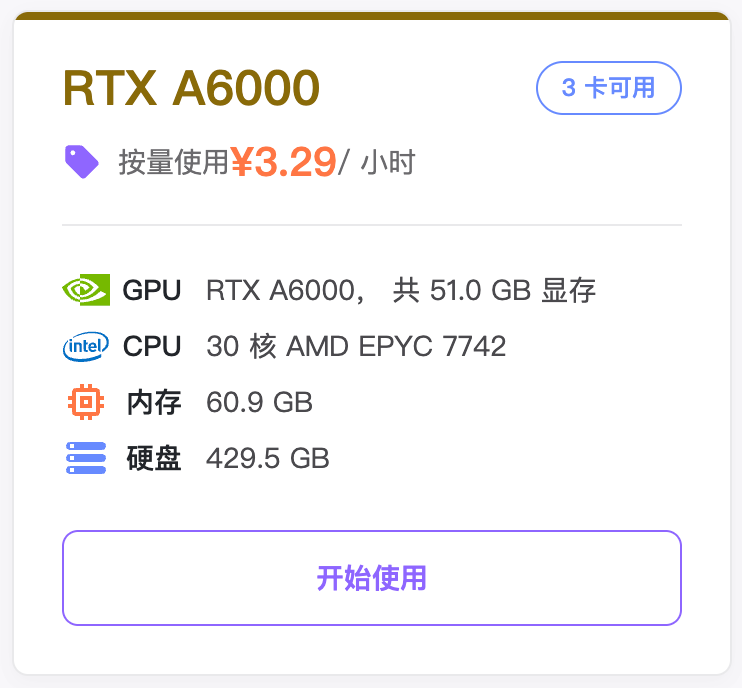
Empfohlene Cloud-GPU-Instanz
Umgebung installieren
Shell
cd lerobot
pip install -e ".[pi0]"
Befehl
- Dateien unter output löschen, die durch einen zuvor unterbrochenen Trainingslauf entstanden sind
Shell
sudo rm -rf output_lerobot_train/shake/pi05_A- Training
Shell
lerobot-train \
    --dataset.repo_id=<Benutzername>/lerobot_my_dataset_shake_hands \
    --dataset.root=~/lerobot_my_dataset_shake_hands \
    --dataset.revision=v0.1.0 \
    --policy.type=pi05 \
    --output_dir=~/output_lerobot_train/shake/pi05_A \
    --job_name=shake_pi05_A \
    --policy.pretrained_path=lerobot/pi05_base \
    --policy.compile_model=true \
    --policy.gradient_checkpointing=true \
    --policy.dtype=bfloat16 \
    --policy.freeze_vision_encoder=false \
    --policy.train_expert_only=false \
    --steps=50000 \
    --policy.device=cuda \
    --policy.push_to_hub=false \
    --wandb.enable=true \
    --wandb.project=Lerobot_my_Project \
    --batch_size=8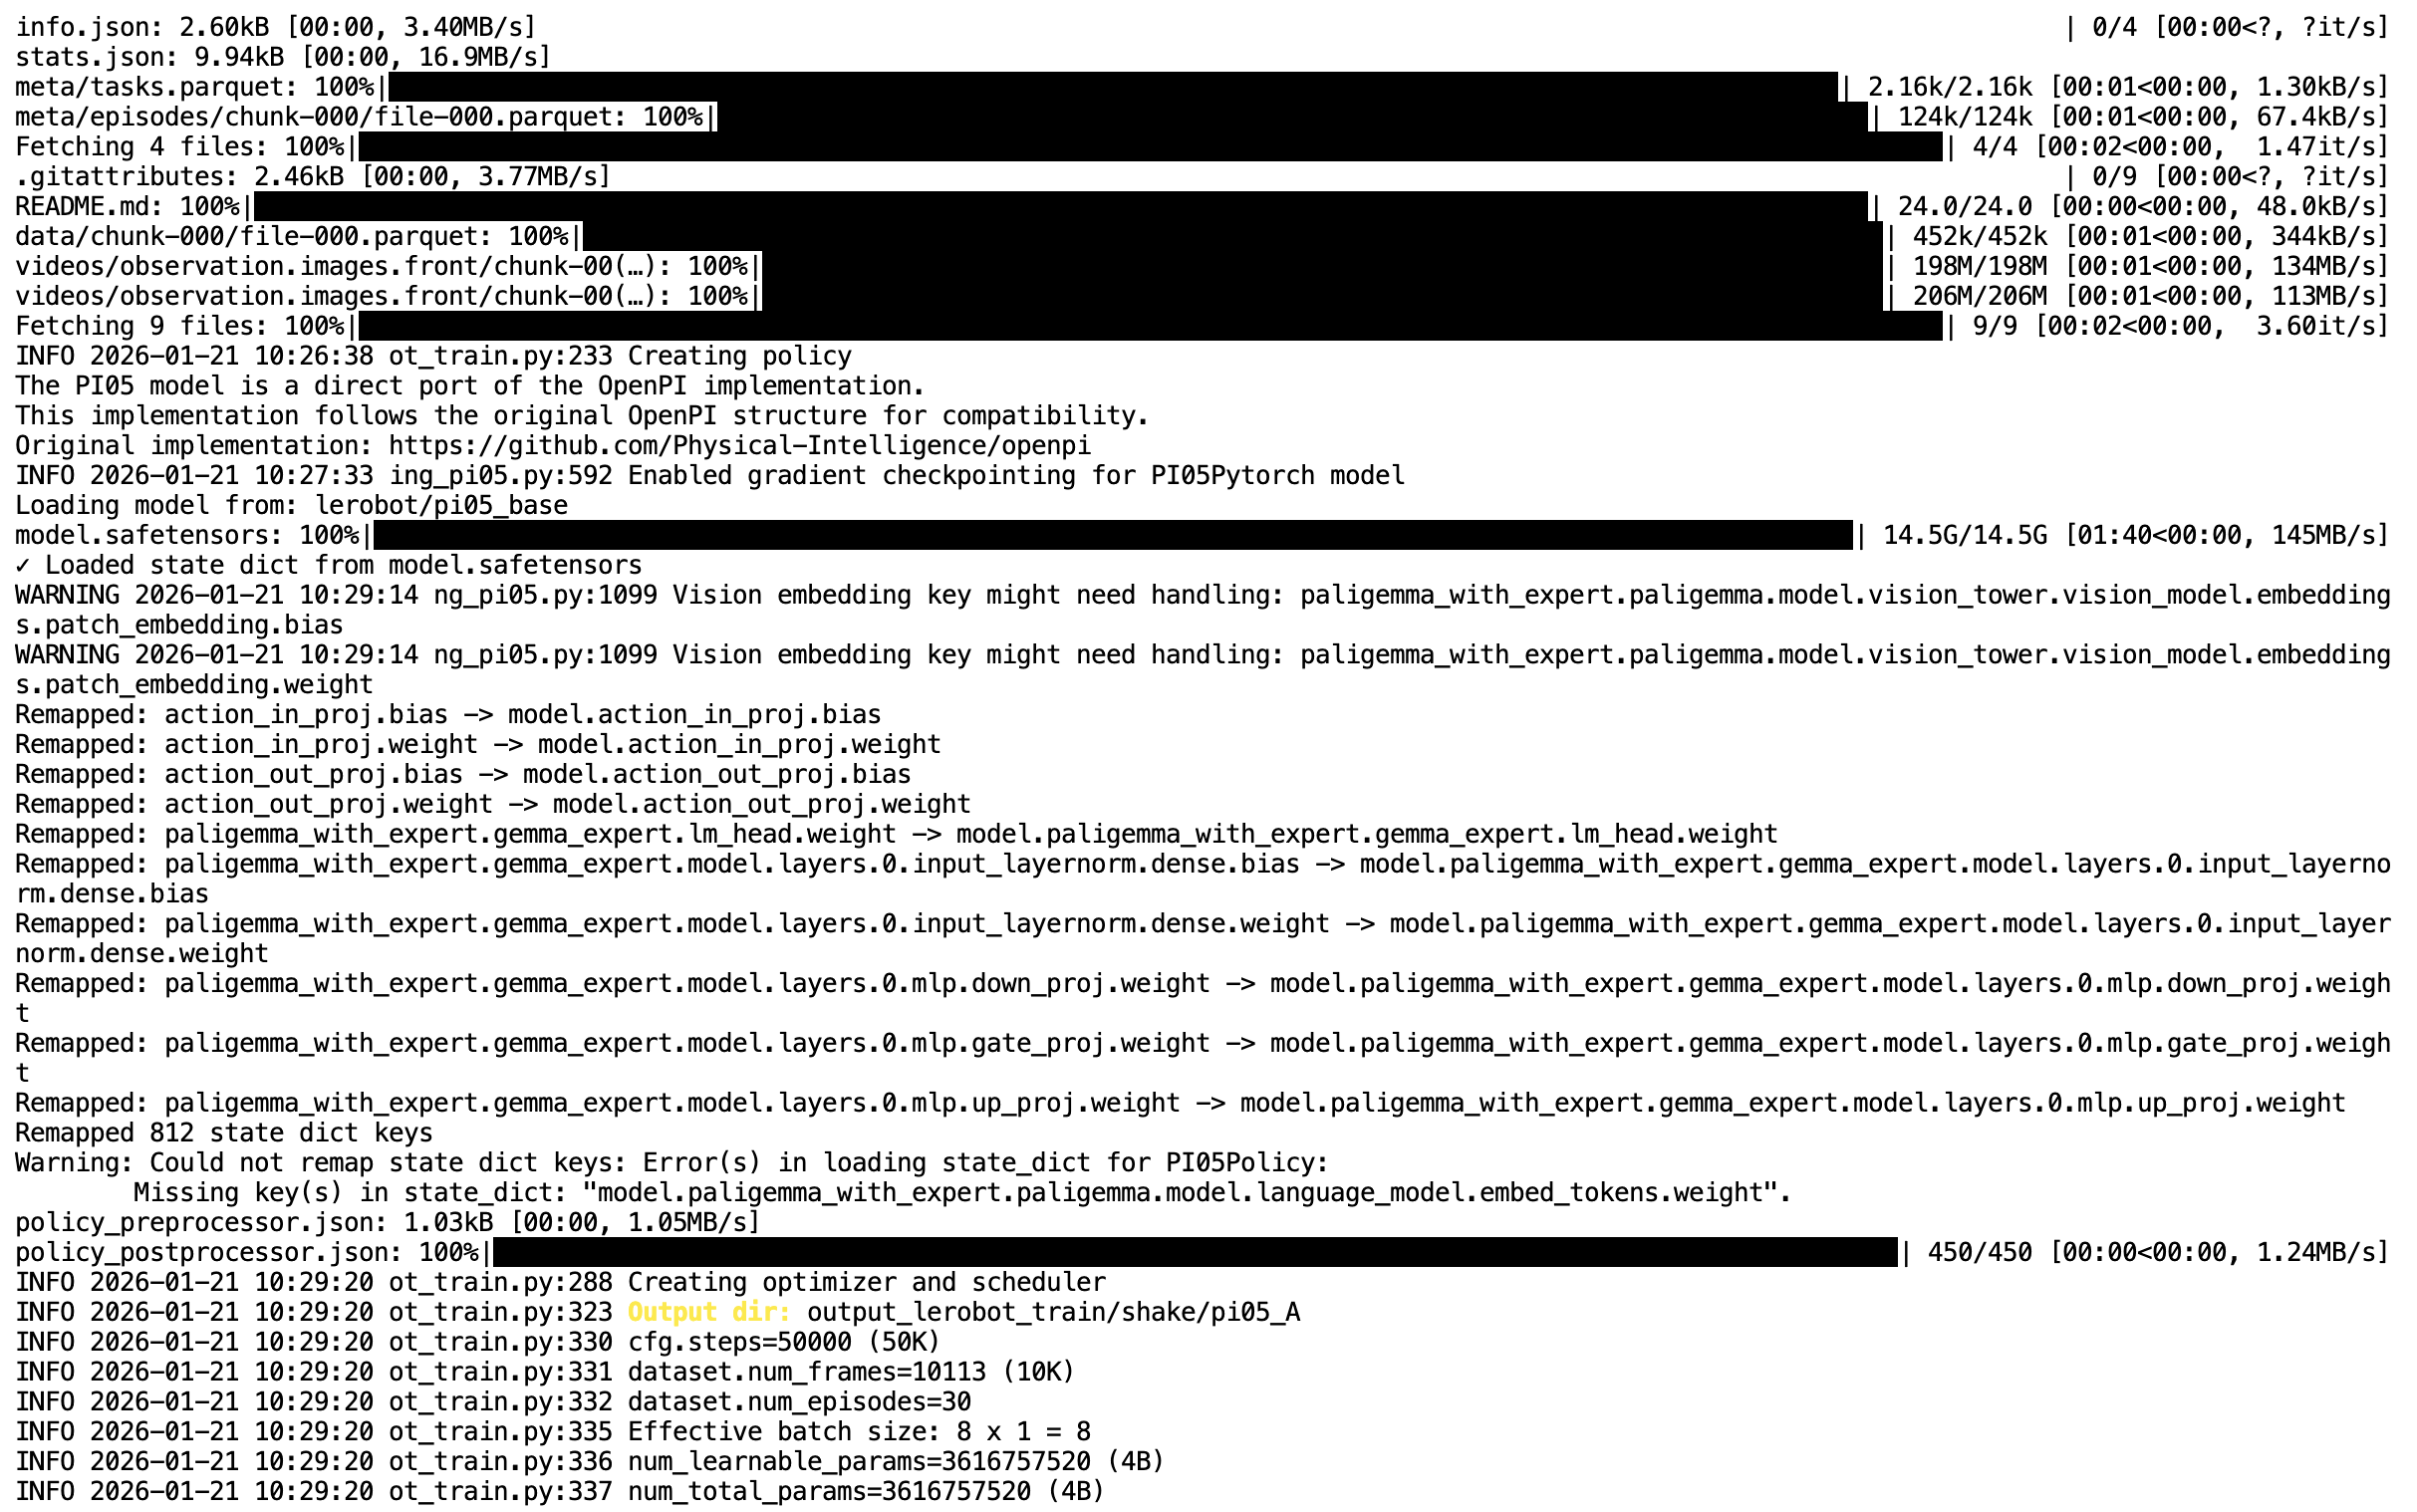
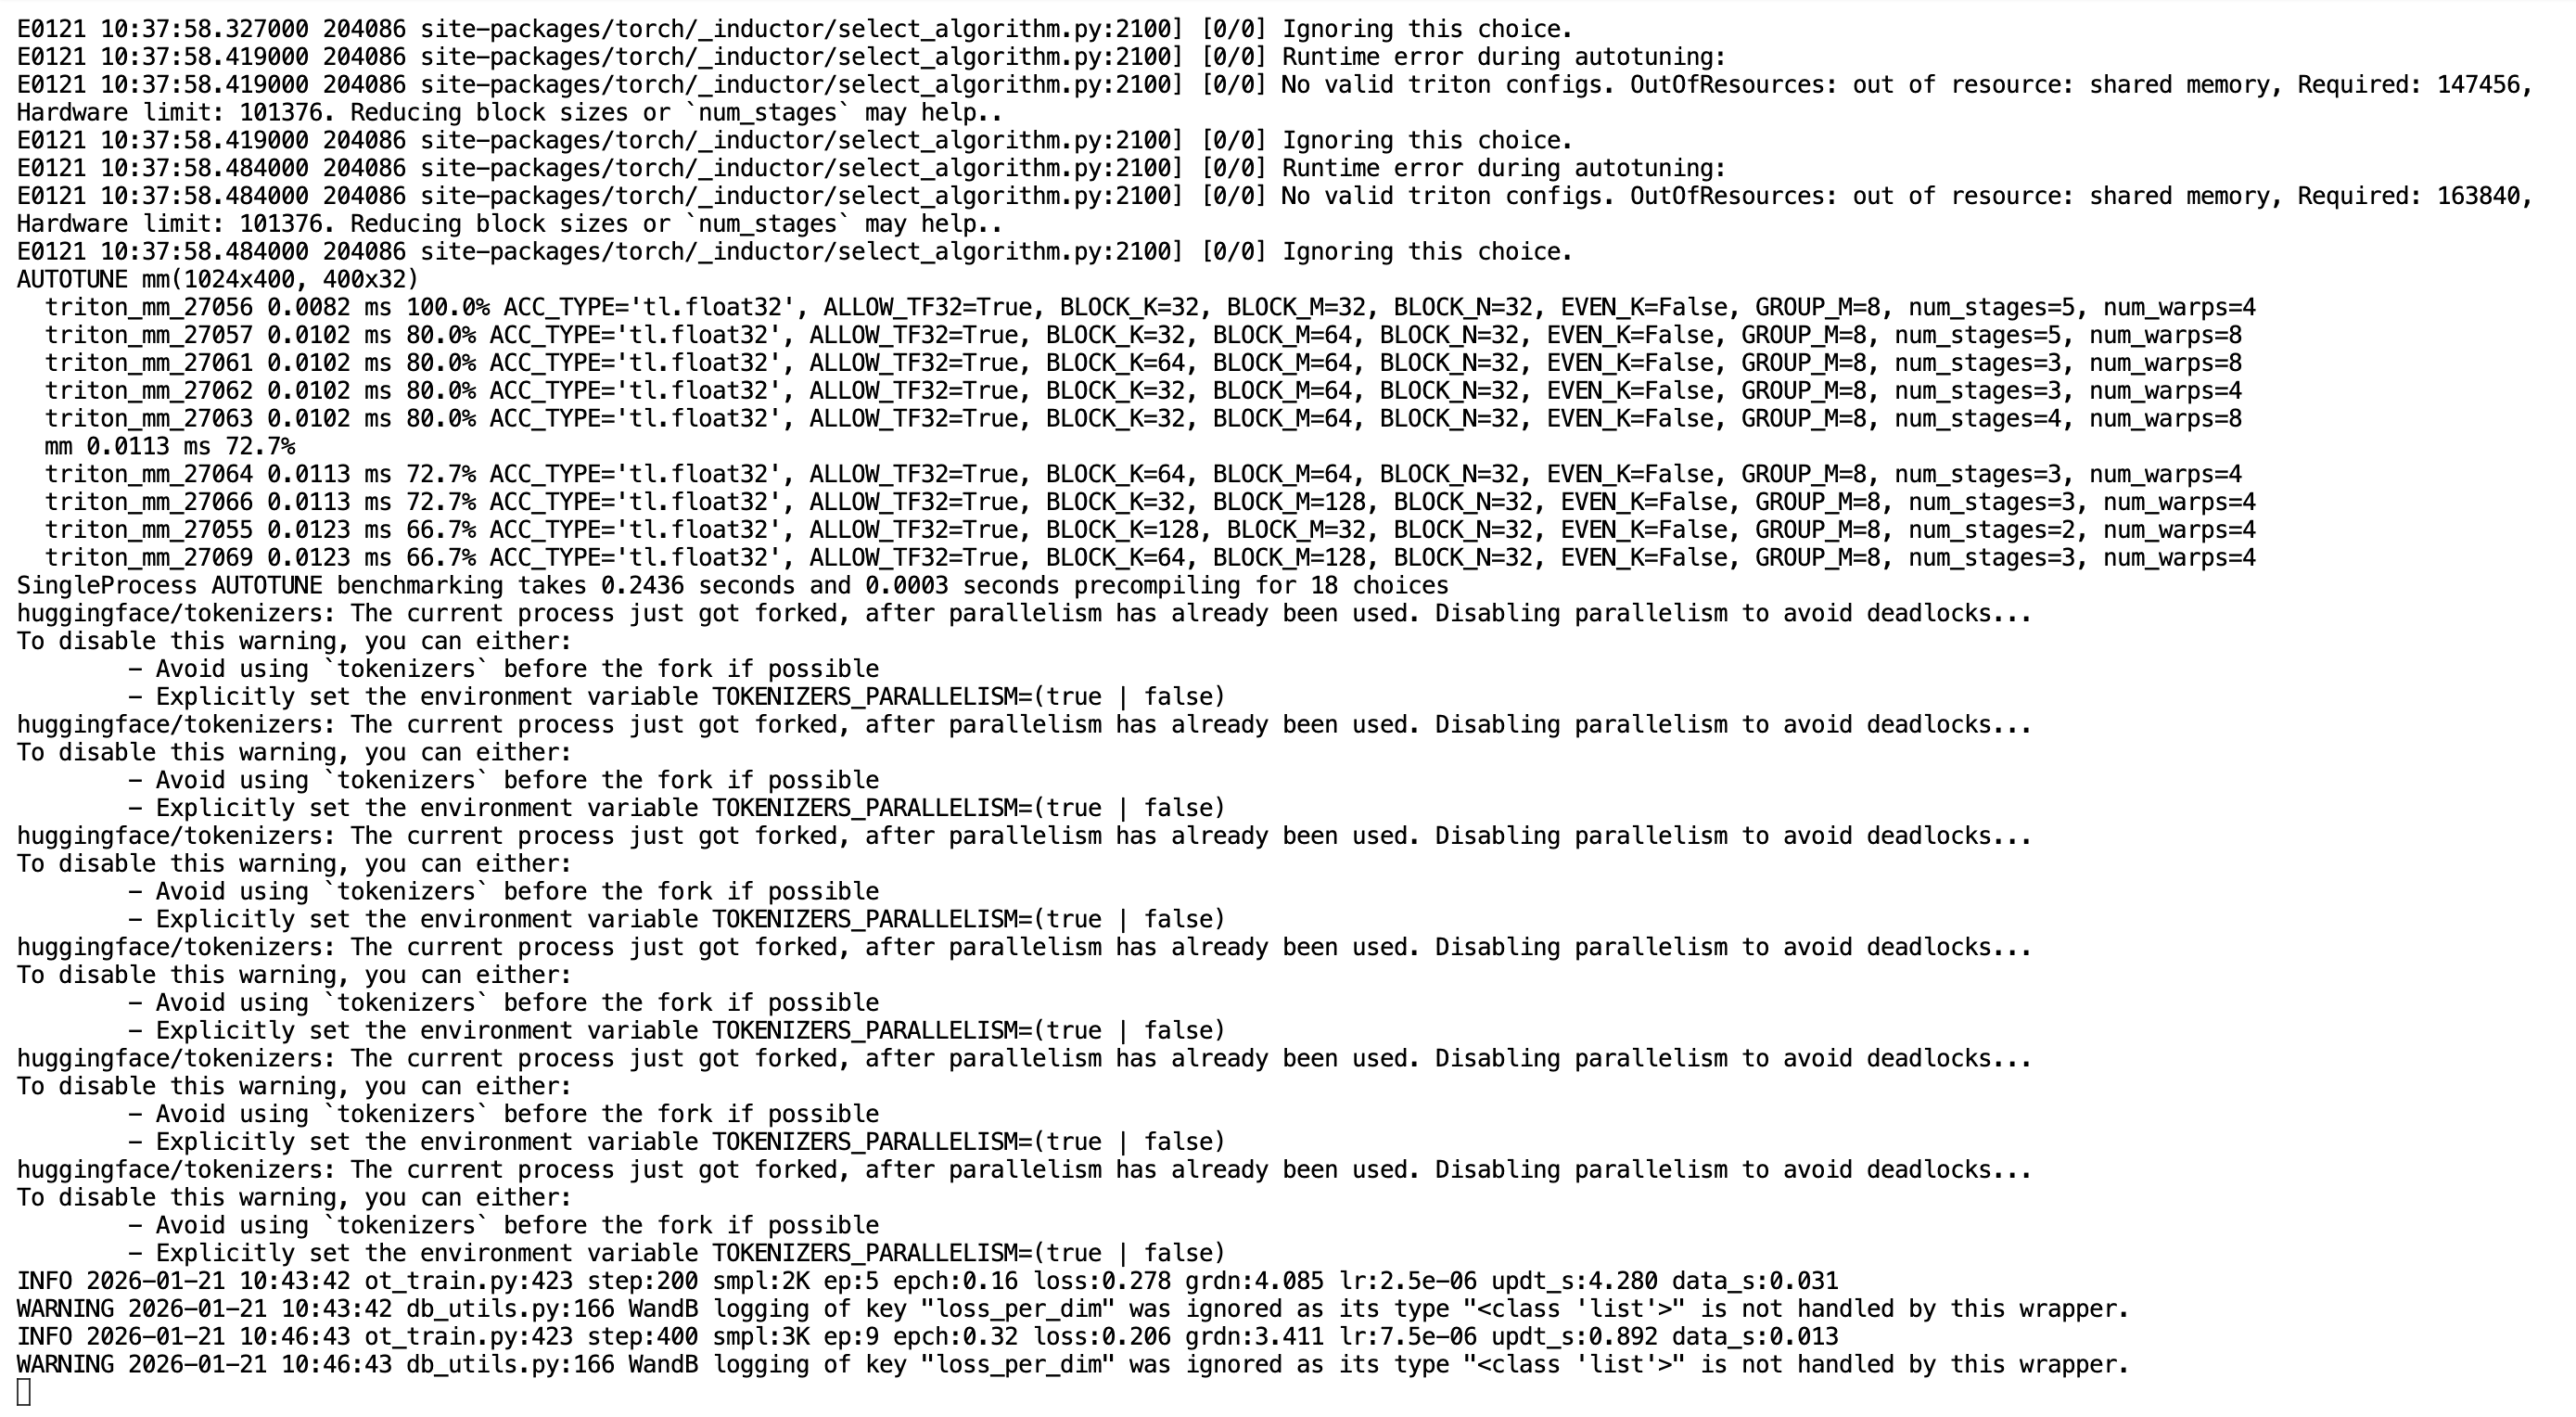
Nach dem Ausführen des Befehls startet das Training erst nach 20 Minuten wirklich
Das Modellarchiv umfasst etwa 5G, nach dem Entpacken 7G