

Schritt 6: Datensatz ansehen und wiedergeben
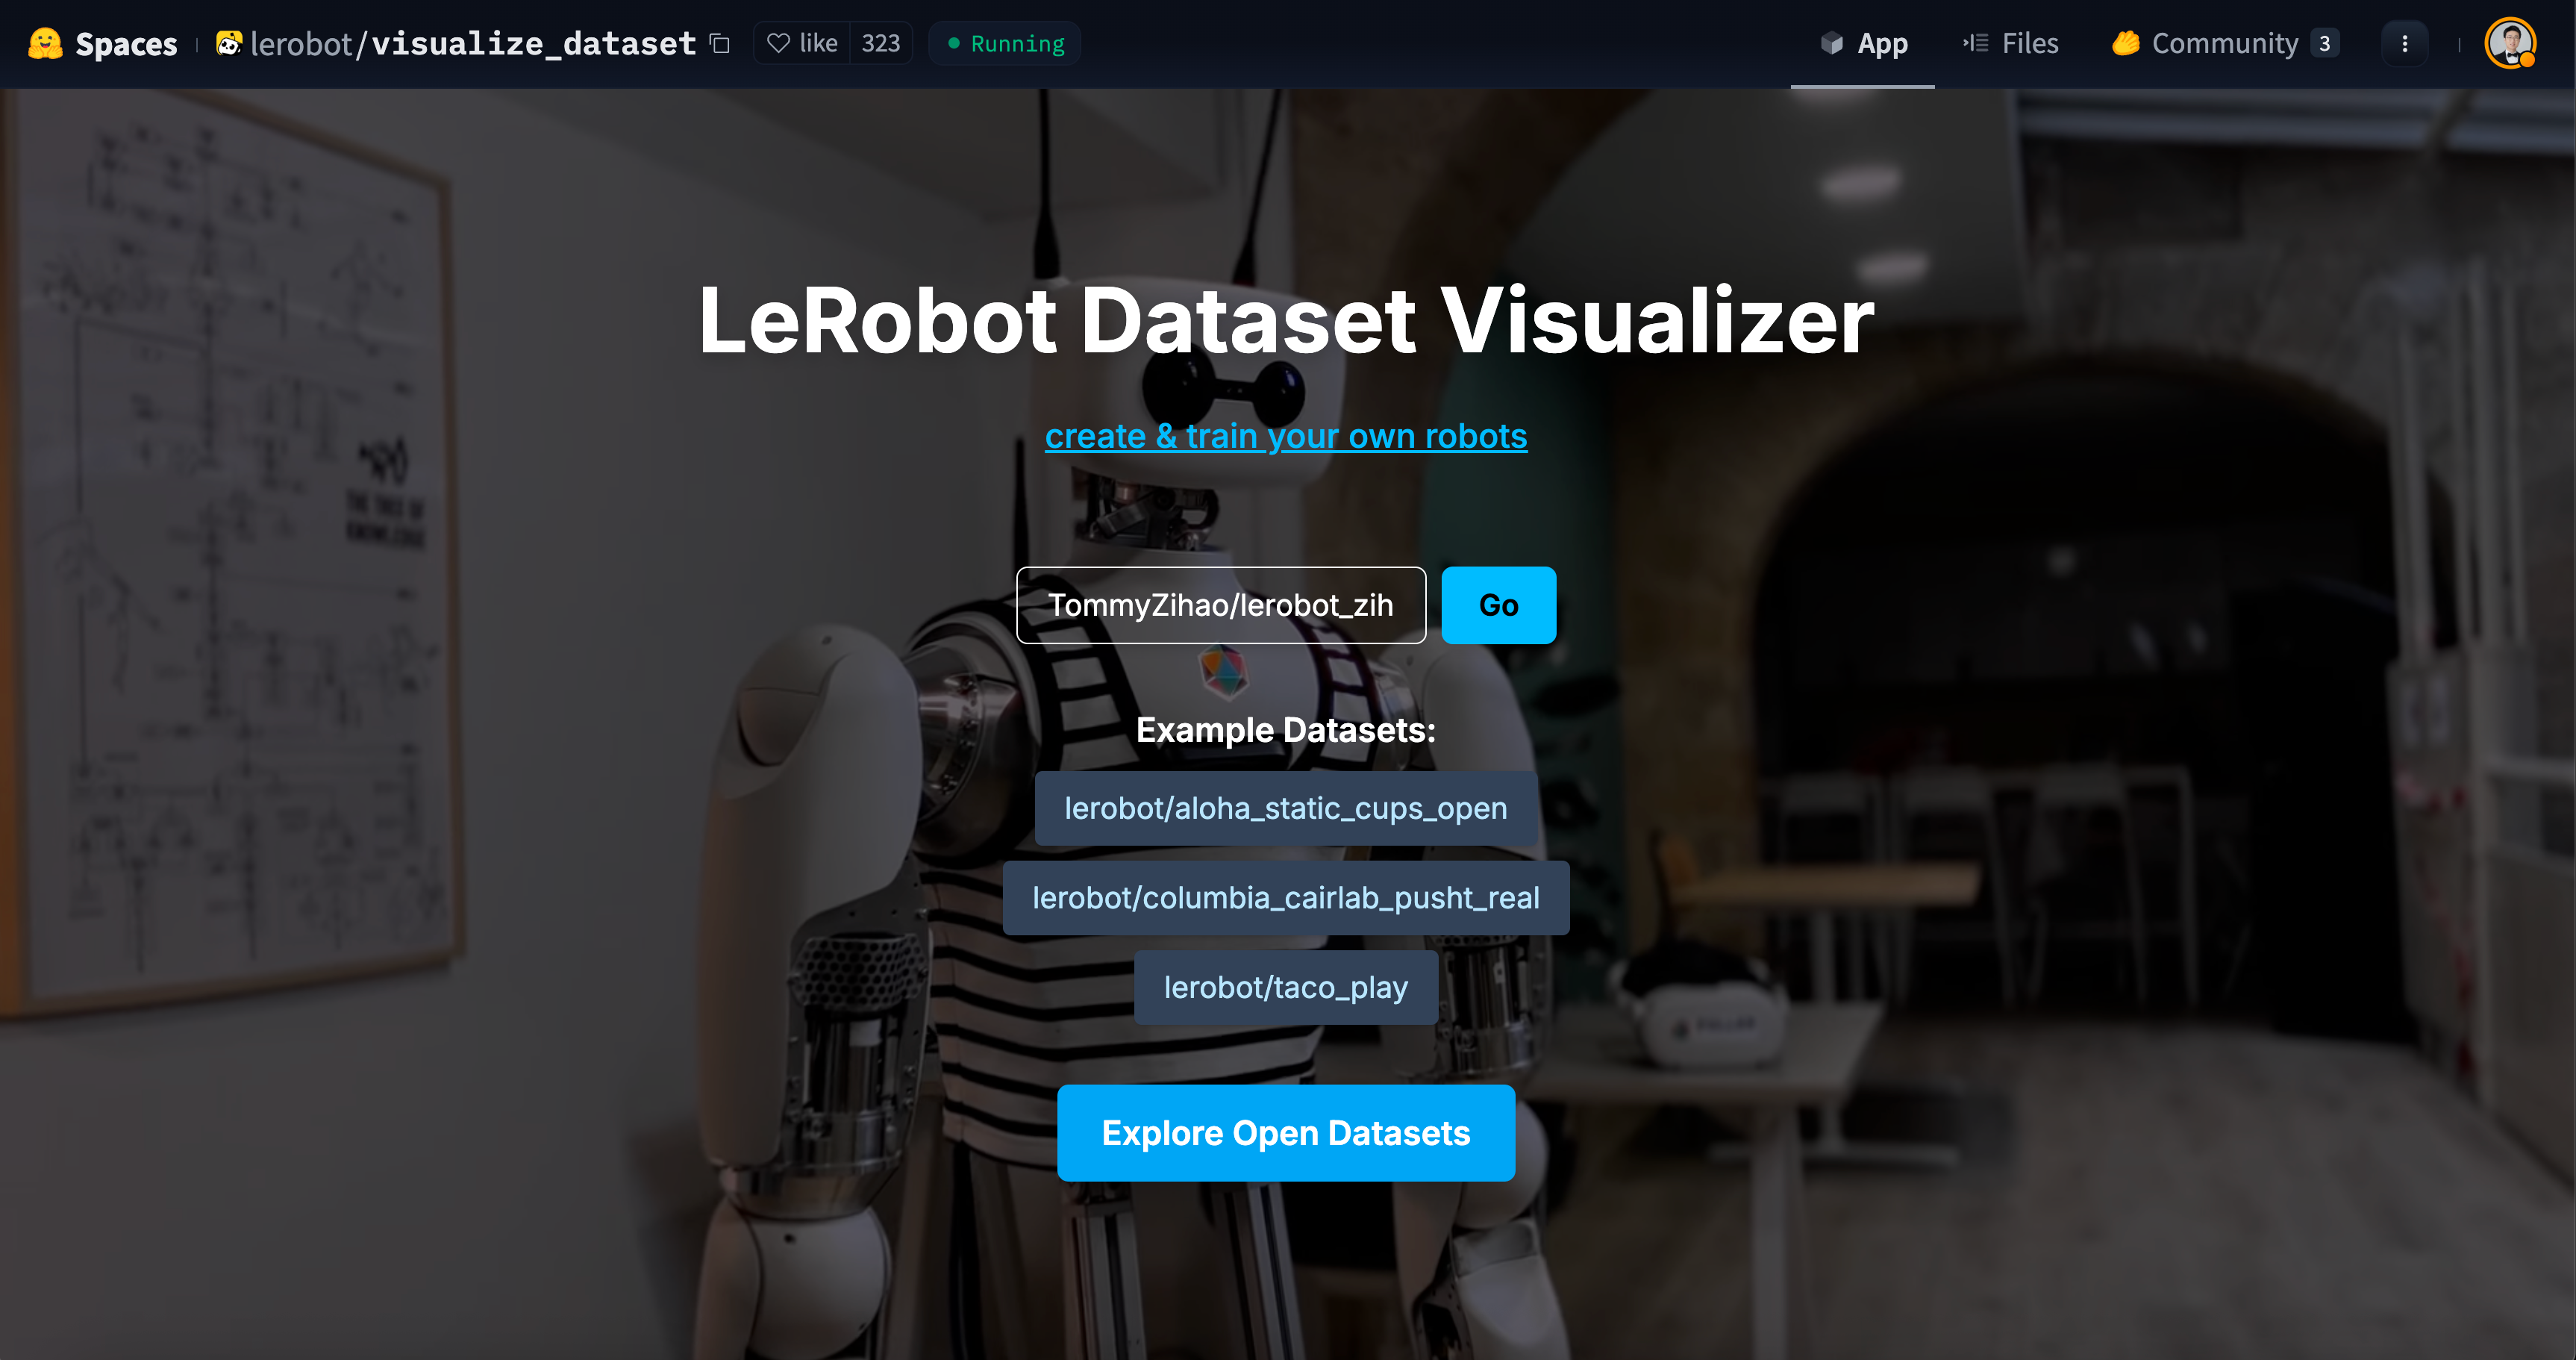
Den gesamten Datensatz visualisieren
https://huggingface.co/spaces/lerobot/visualize_dataset
https://open.platform.io-ai.tech
Geben Sie TommyZihao/lerobot_zihao_dataset_a oder einen anderen Datensatz ein
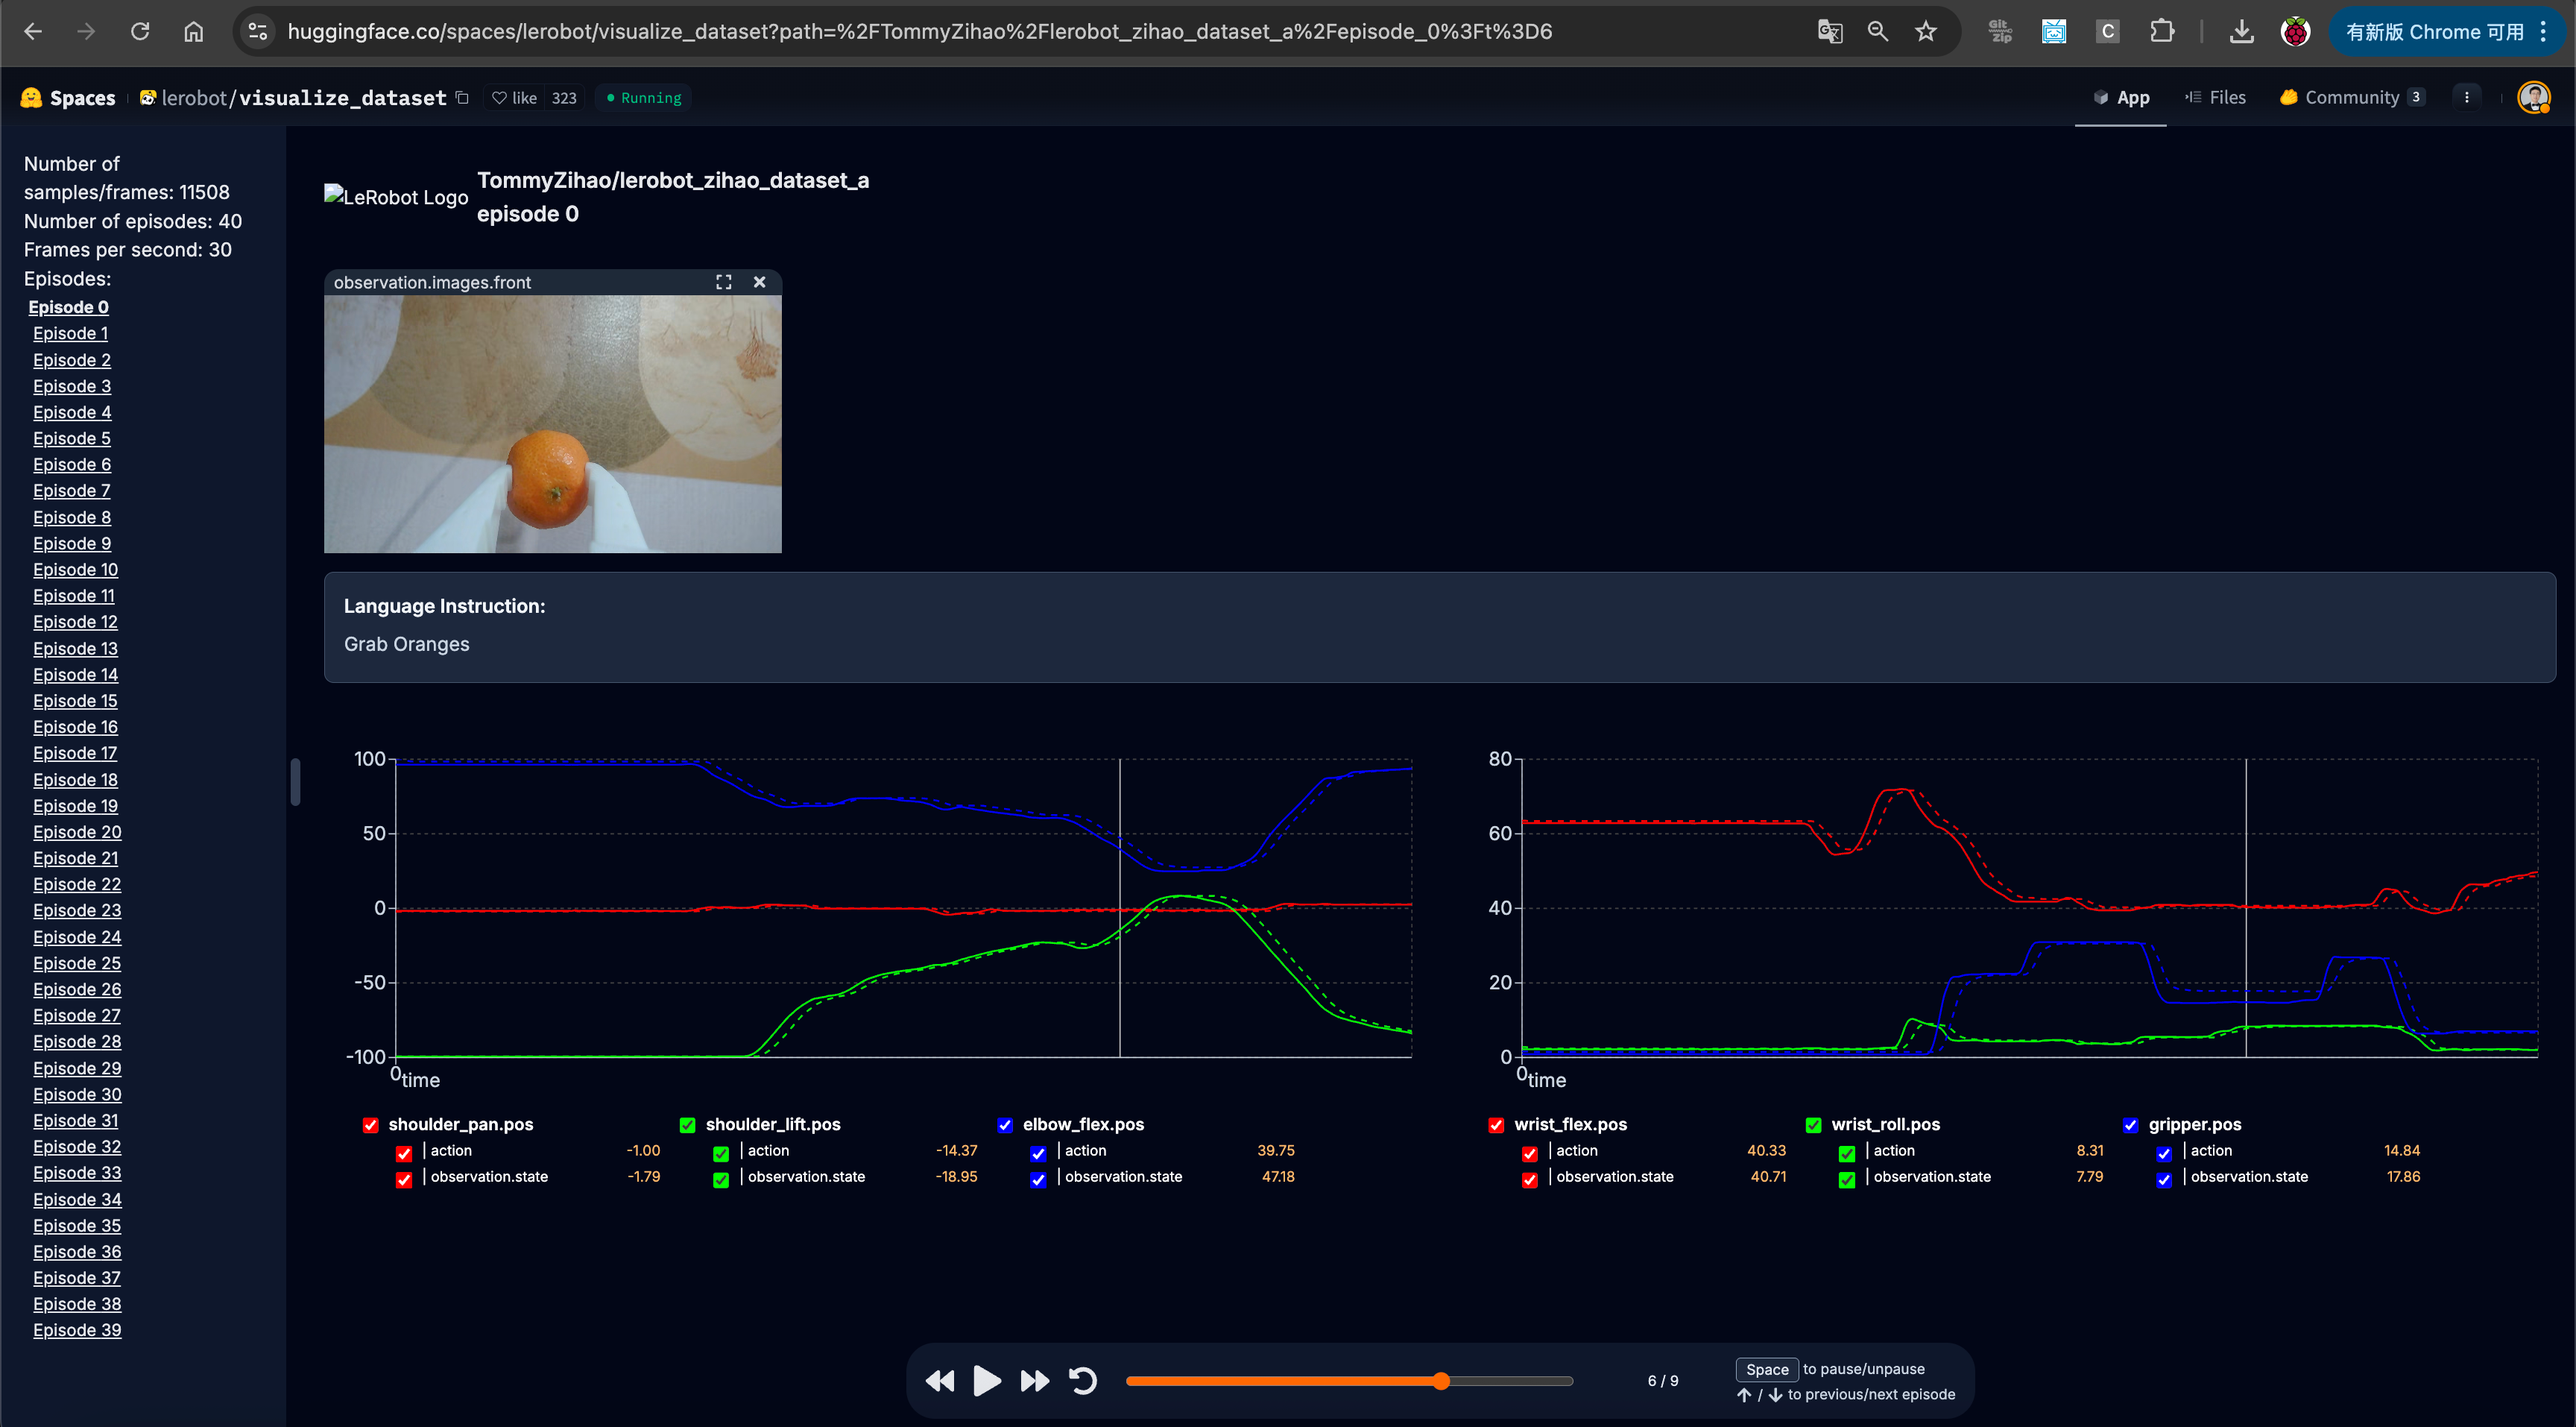
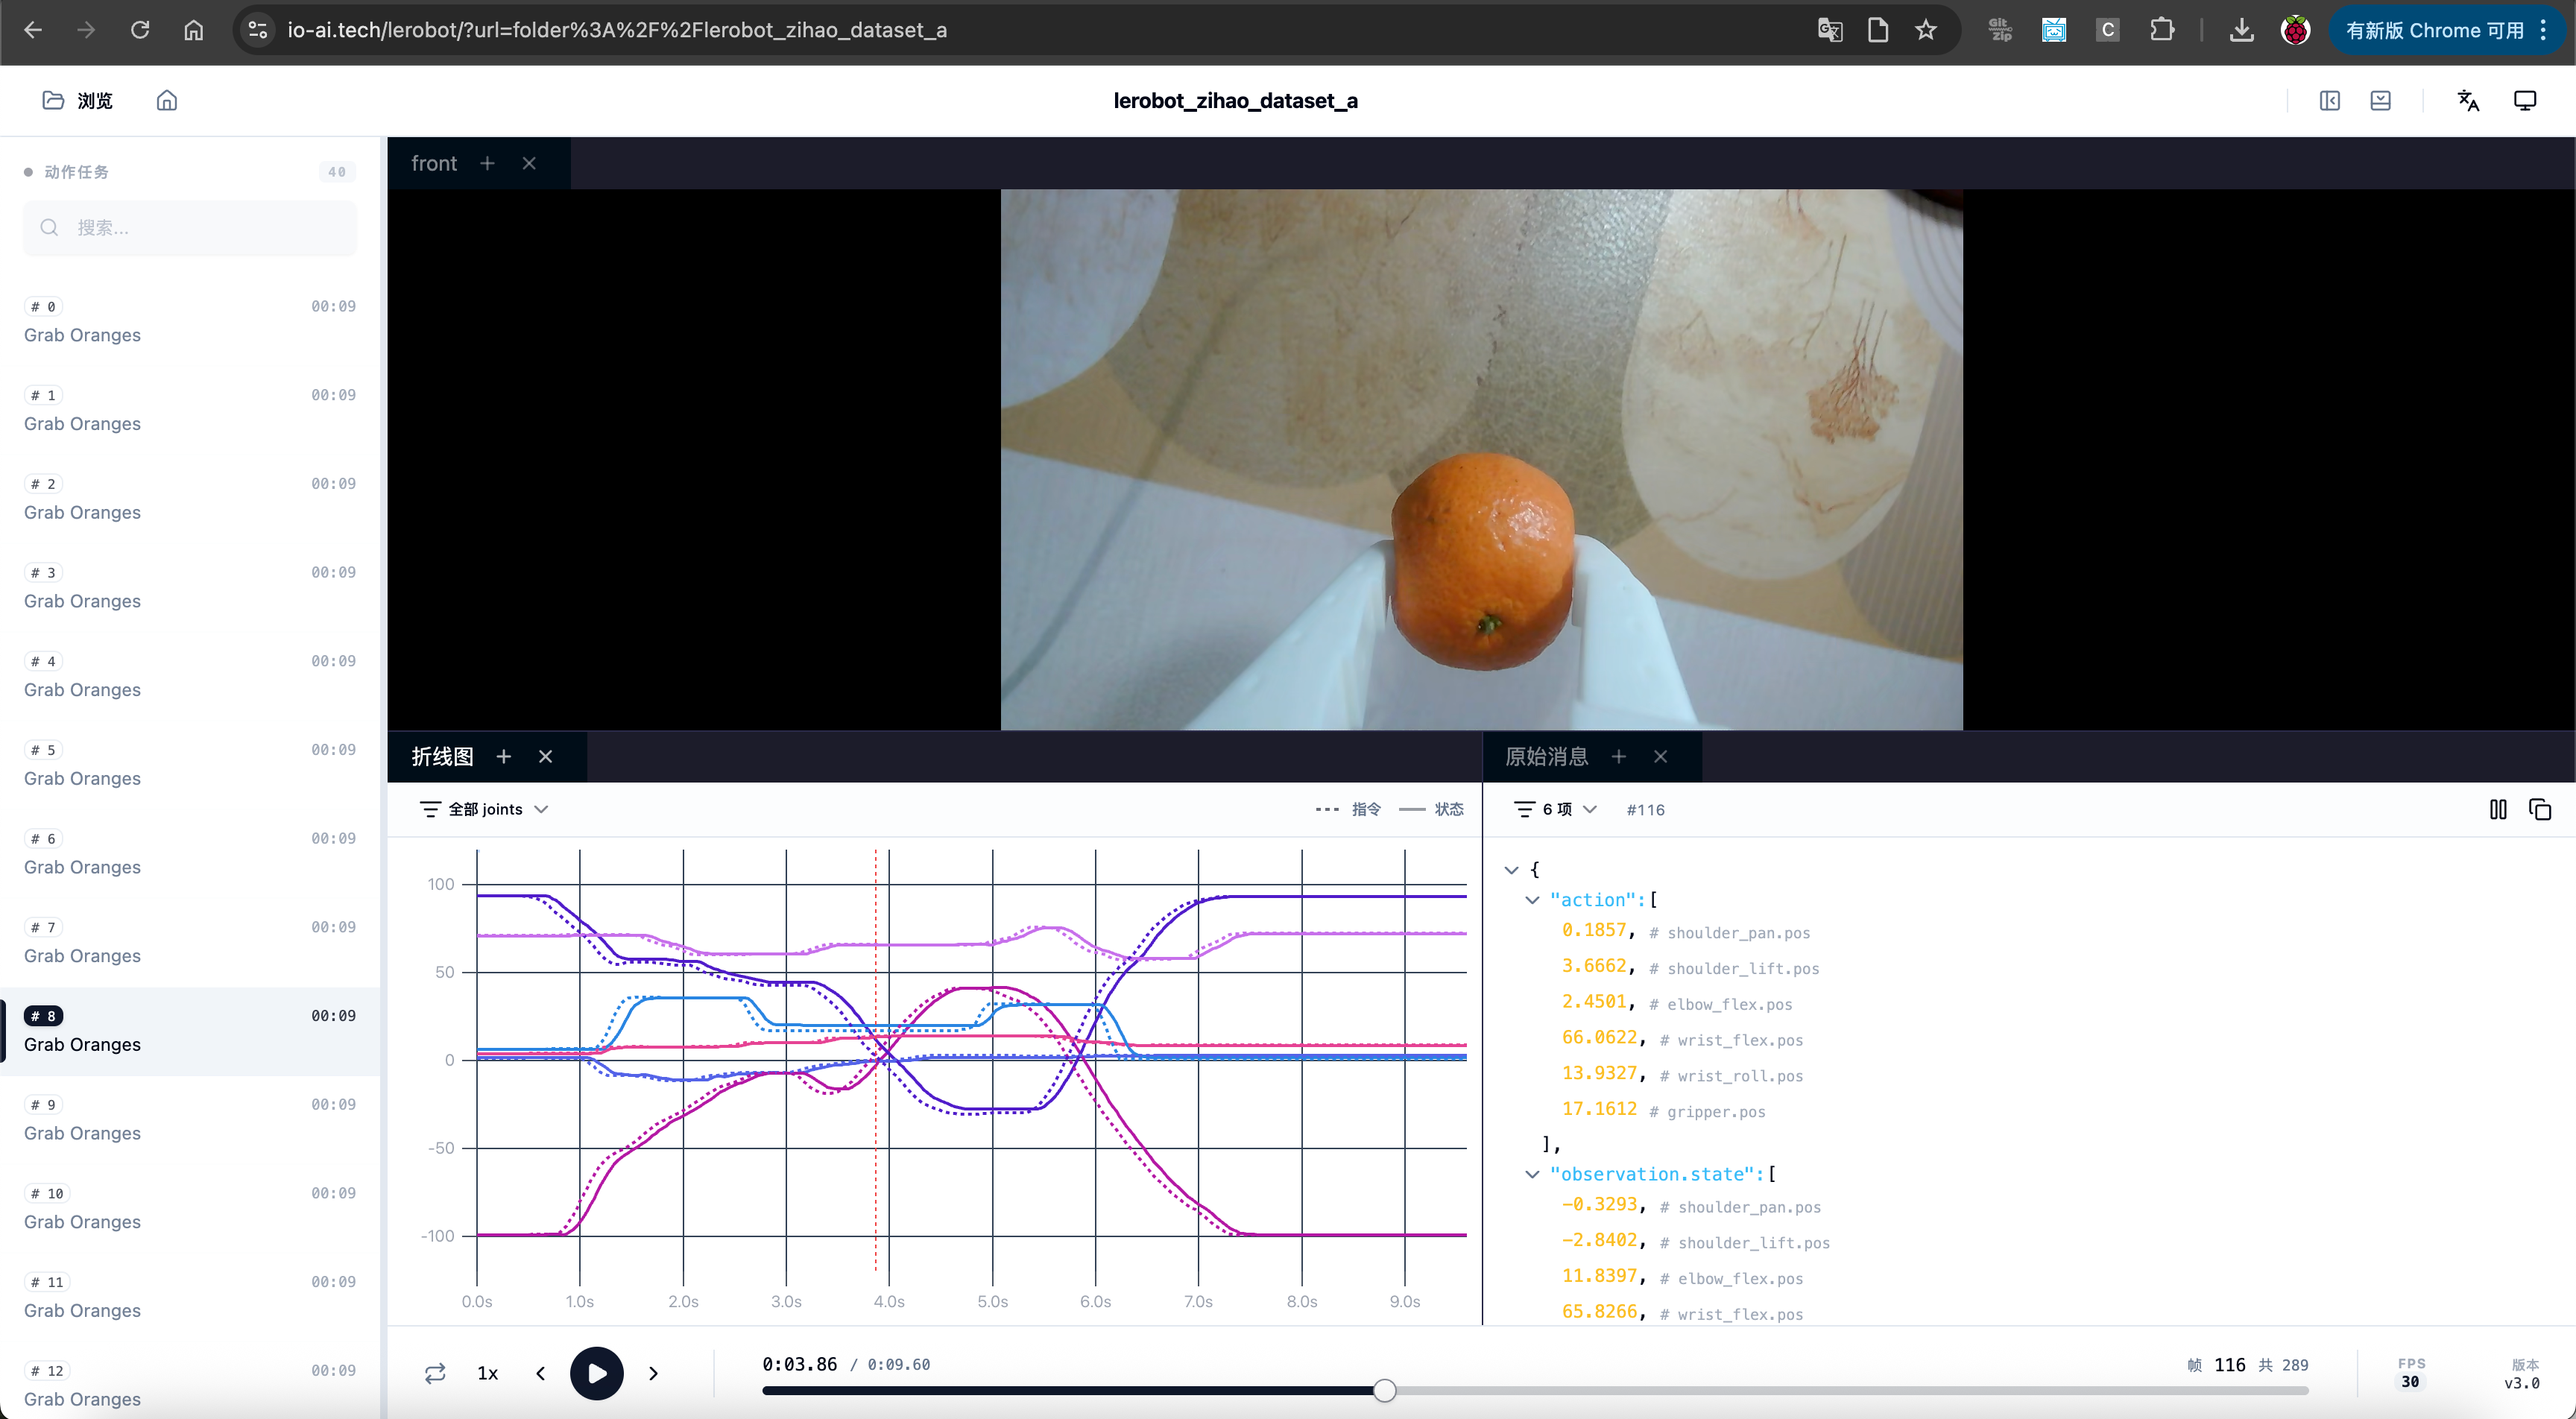
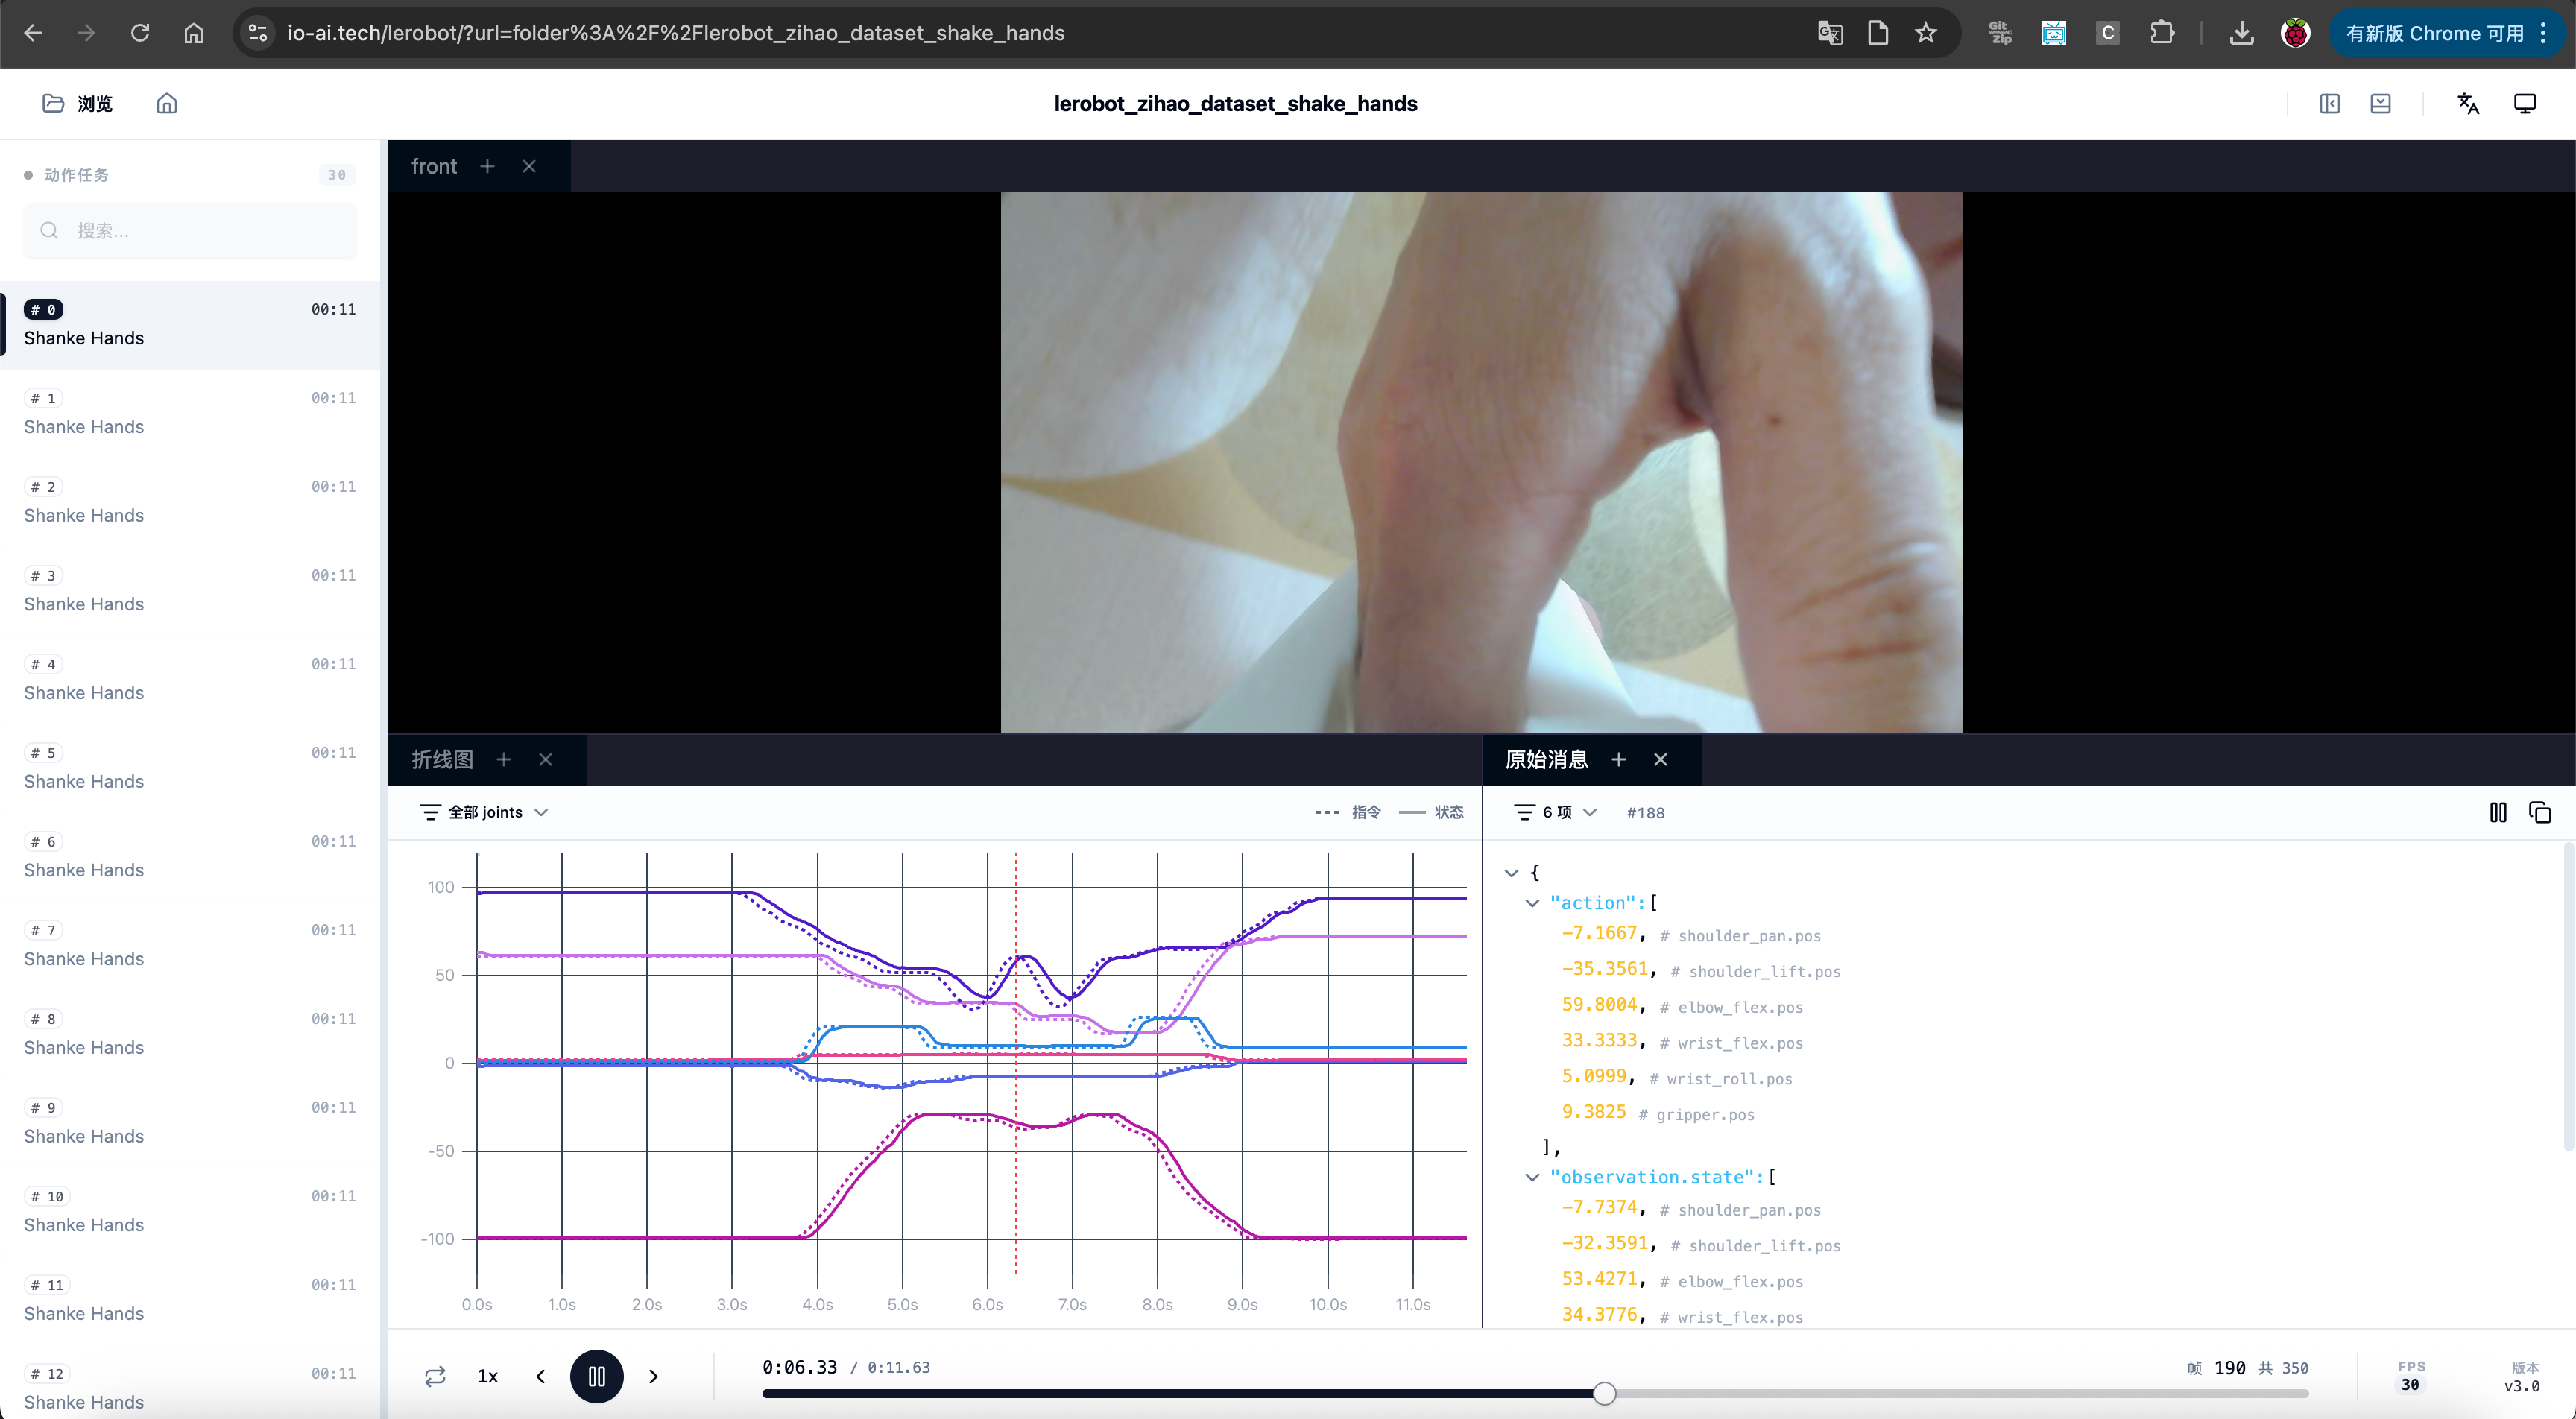
Hinweis: Der Befehl und der Zustand sind nicht dasselbe — der Befehl kommt vom Leader-Arm, und der Zustand kommt vom Follower-Arm
Eine bestimmte Episode visualisieren
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2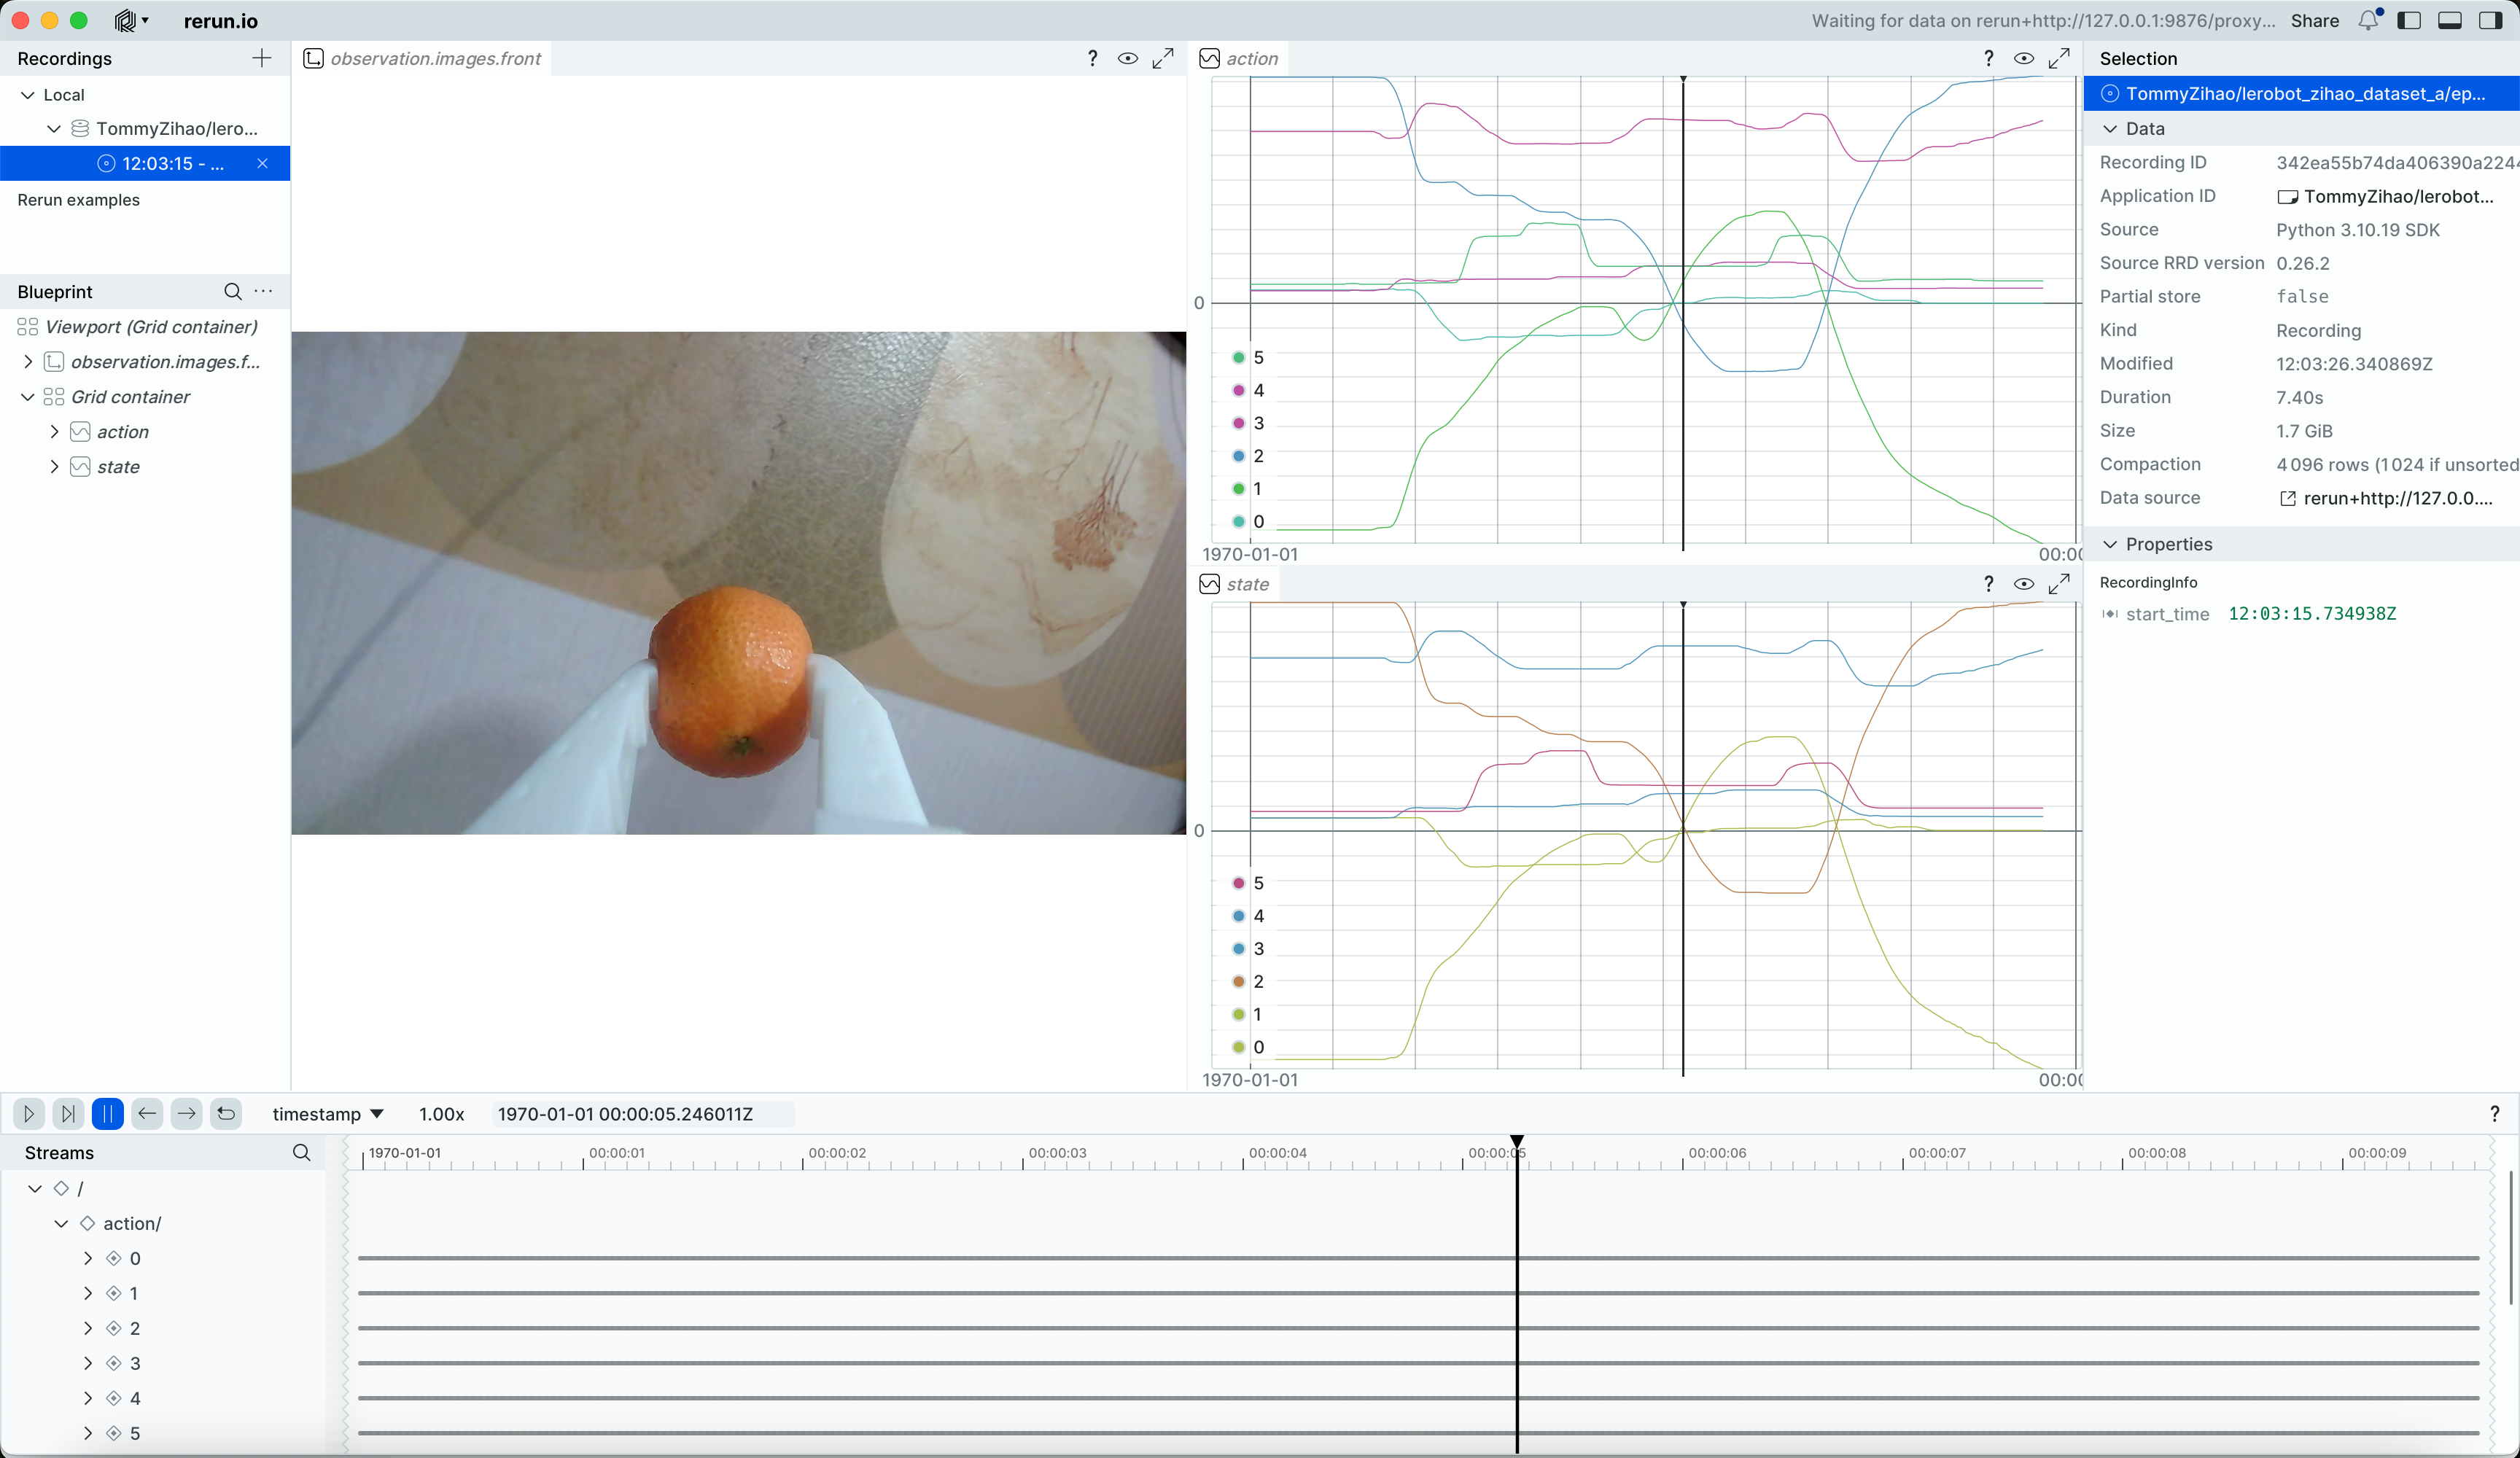
Ziehen Sie die Zeitleiste, um Kamerabild und Servopositionen zu jedem Zeitpunkt anzusehen
Die Bewegung des Follower-Arms für eine bestimmte Episode wiedergeben
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.episode=2
Sie hören Replaying episode, dann bewegt sich der Follower-Arm und gibt die Bewegung der angegebenen Episode wieder
Eigentlich können Sie damit schon jede Menge Laien beeindrucken, nicht wahr