

ステップ6:データセットの表示と再生
データセット全体の可視化
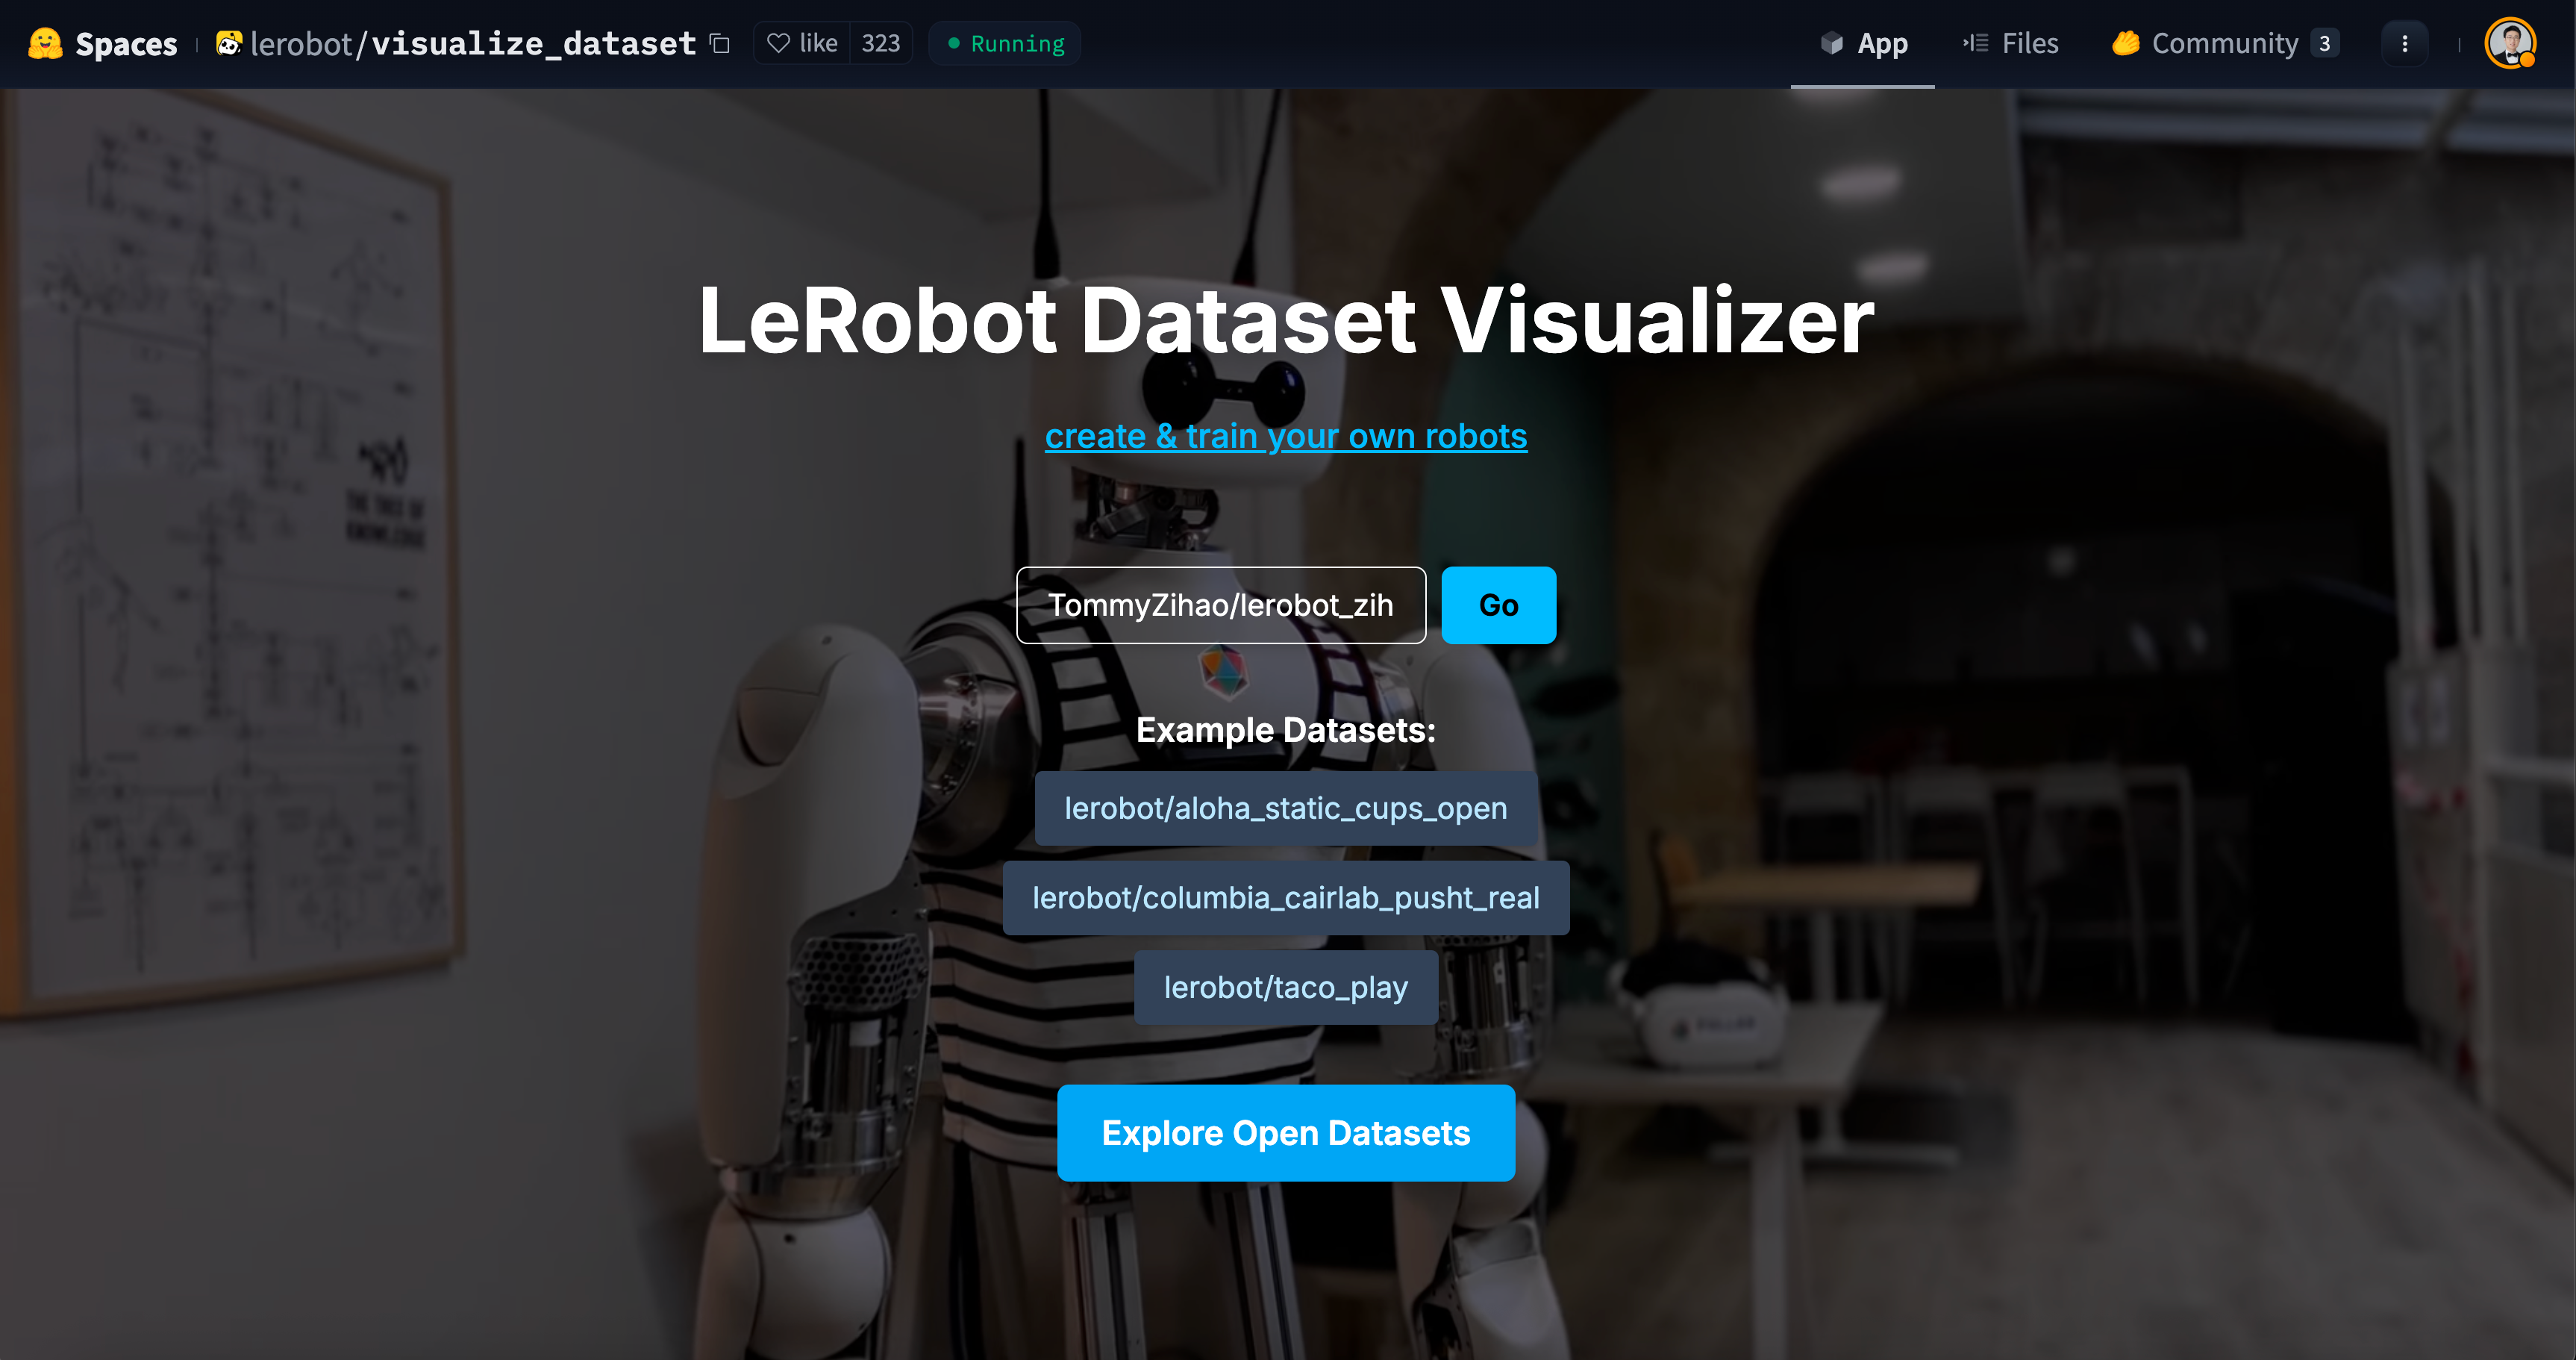
https://huggingface.co/spaces/lerobot/visualize_dataset
https://open.platform.io-ai.tech
TommyZihao/lerobot_zihao_dataset_a、または別のデータセットを入力します
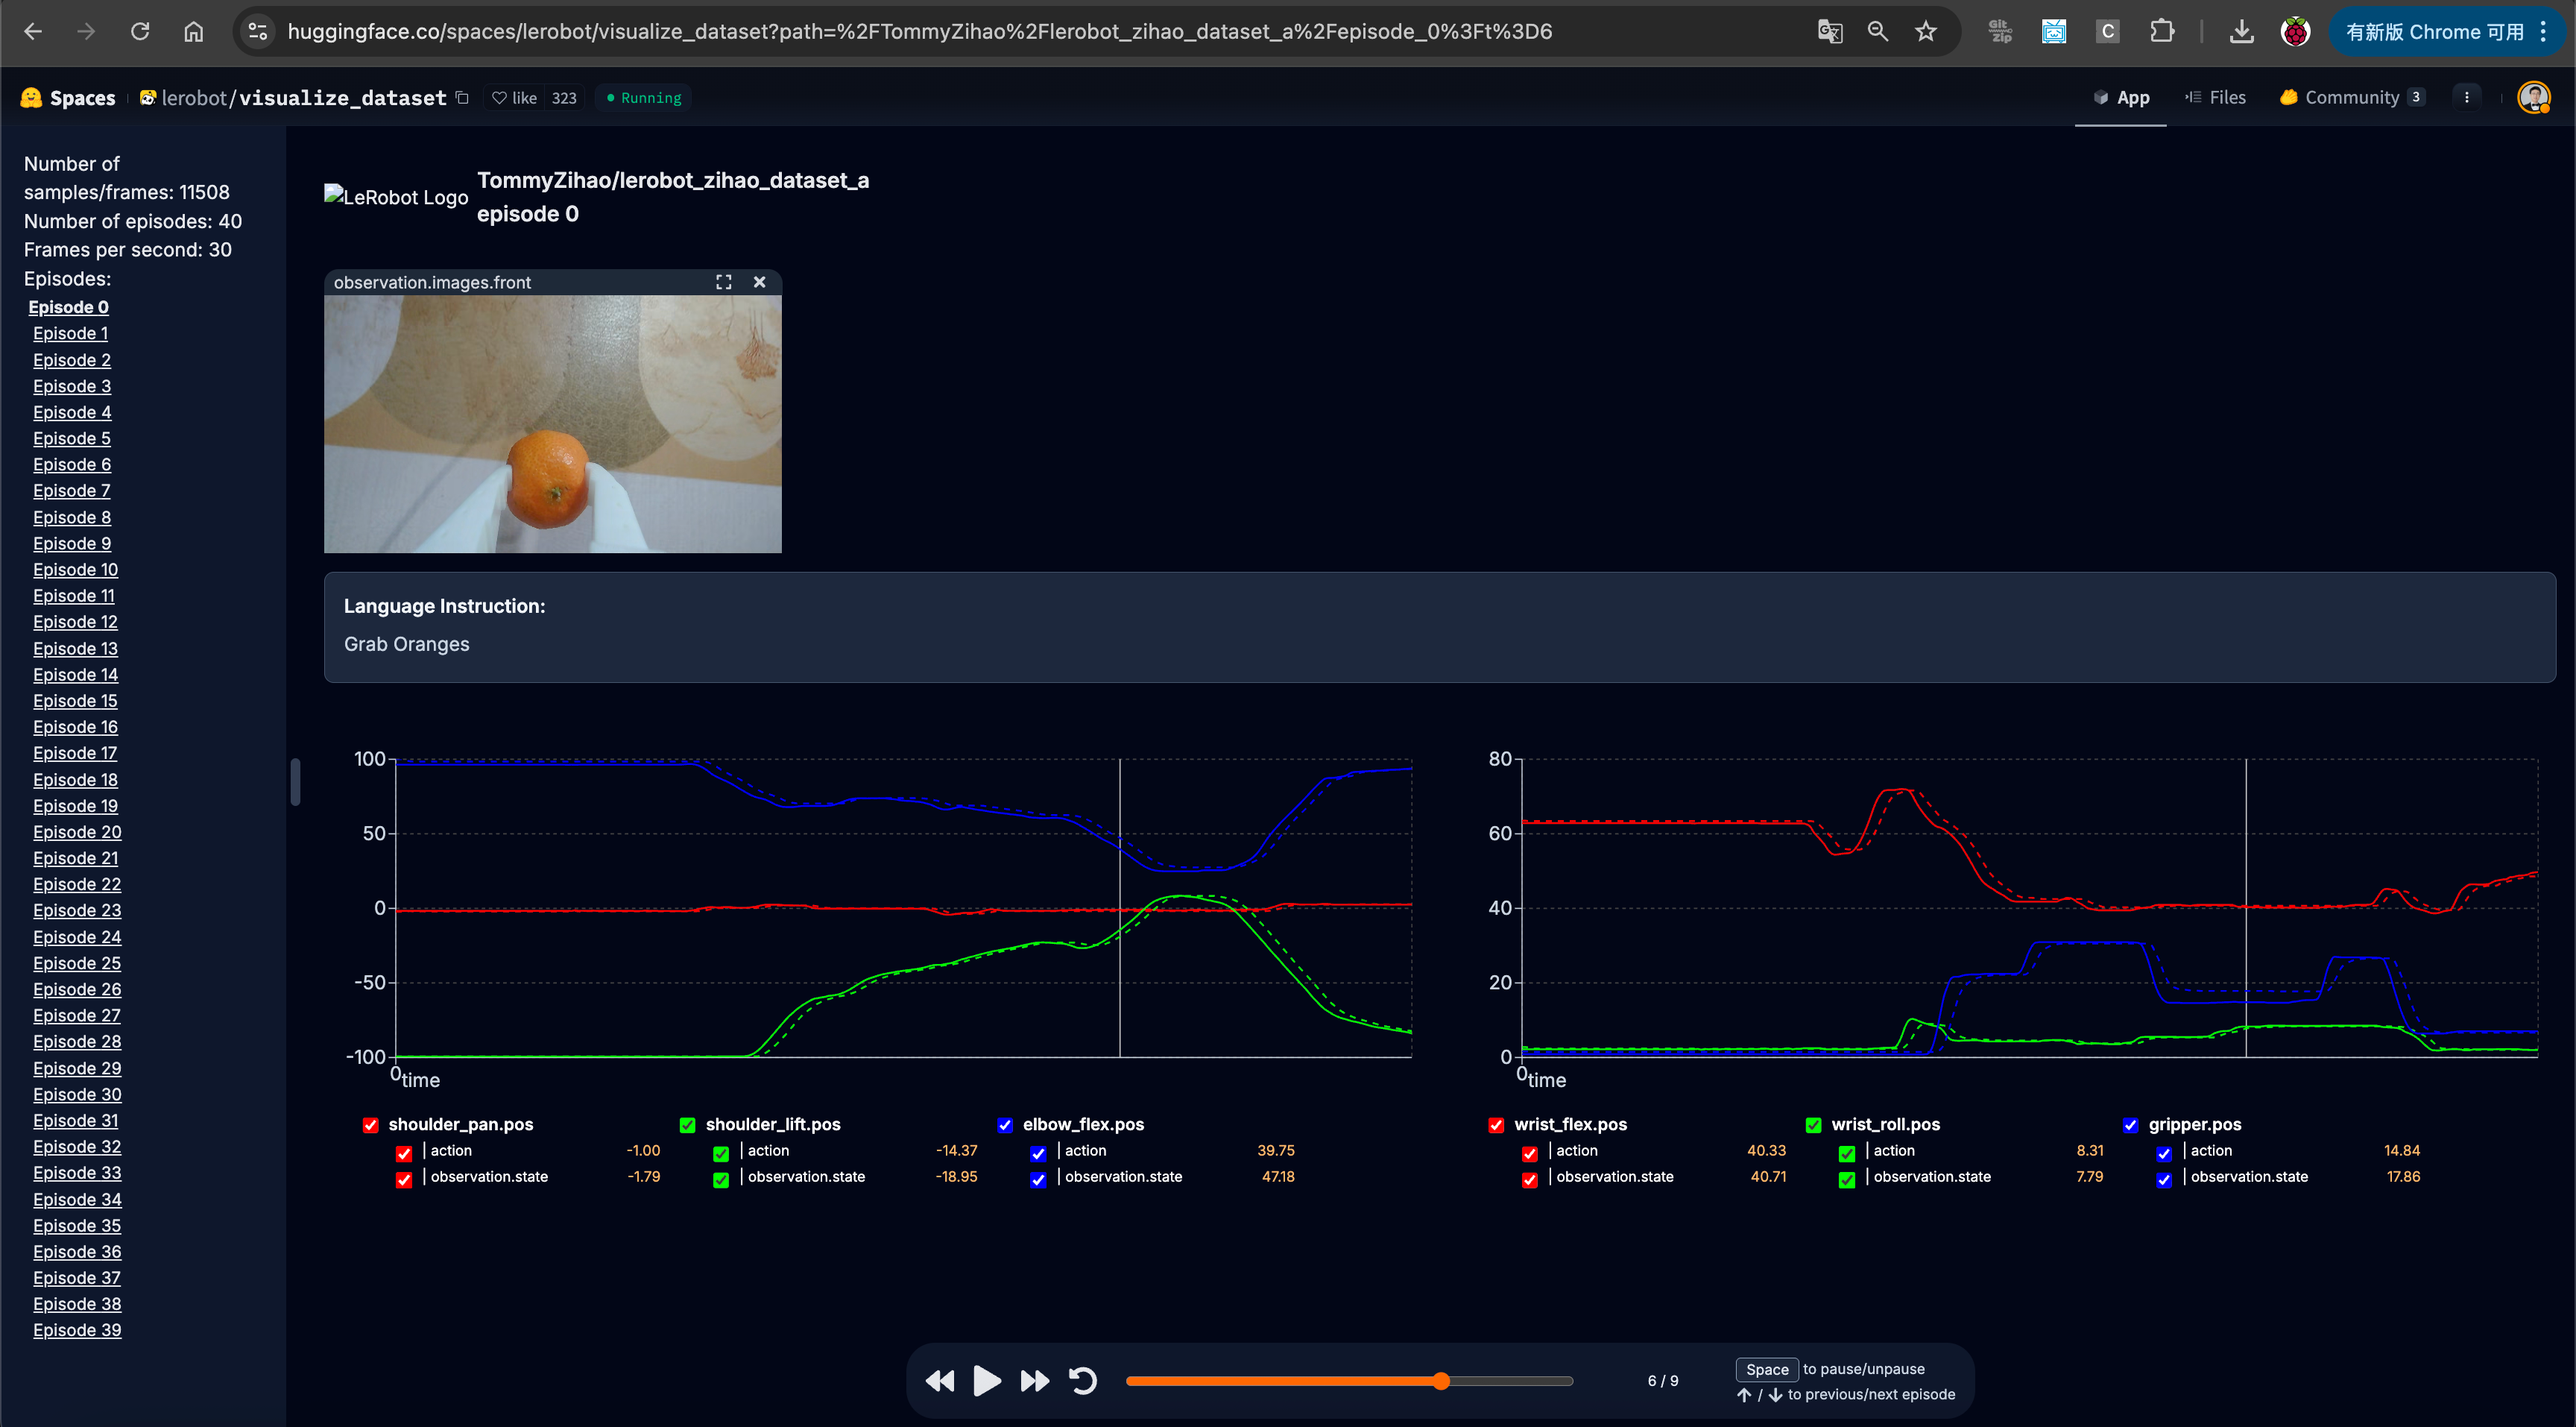
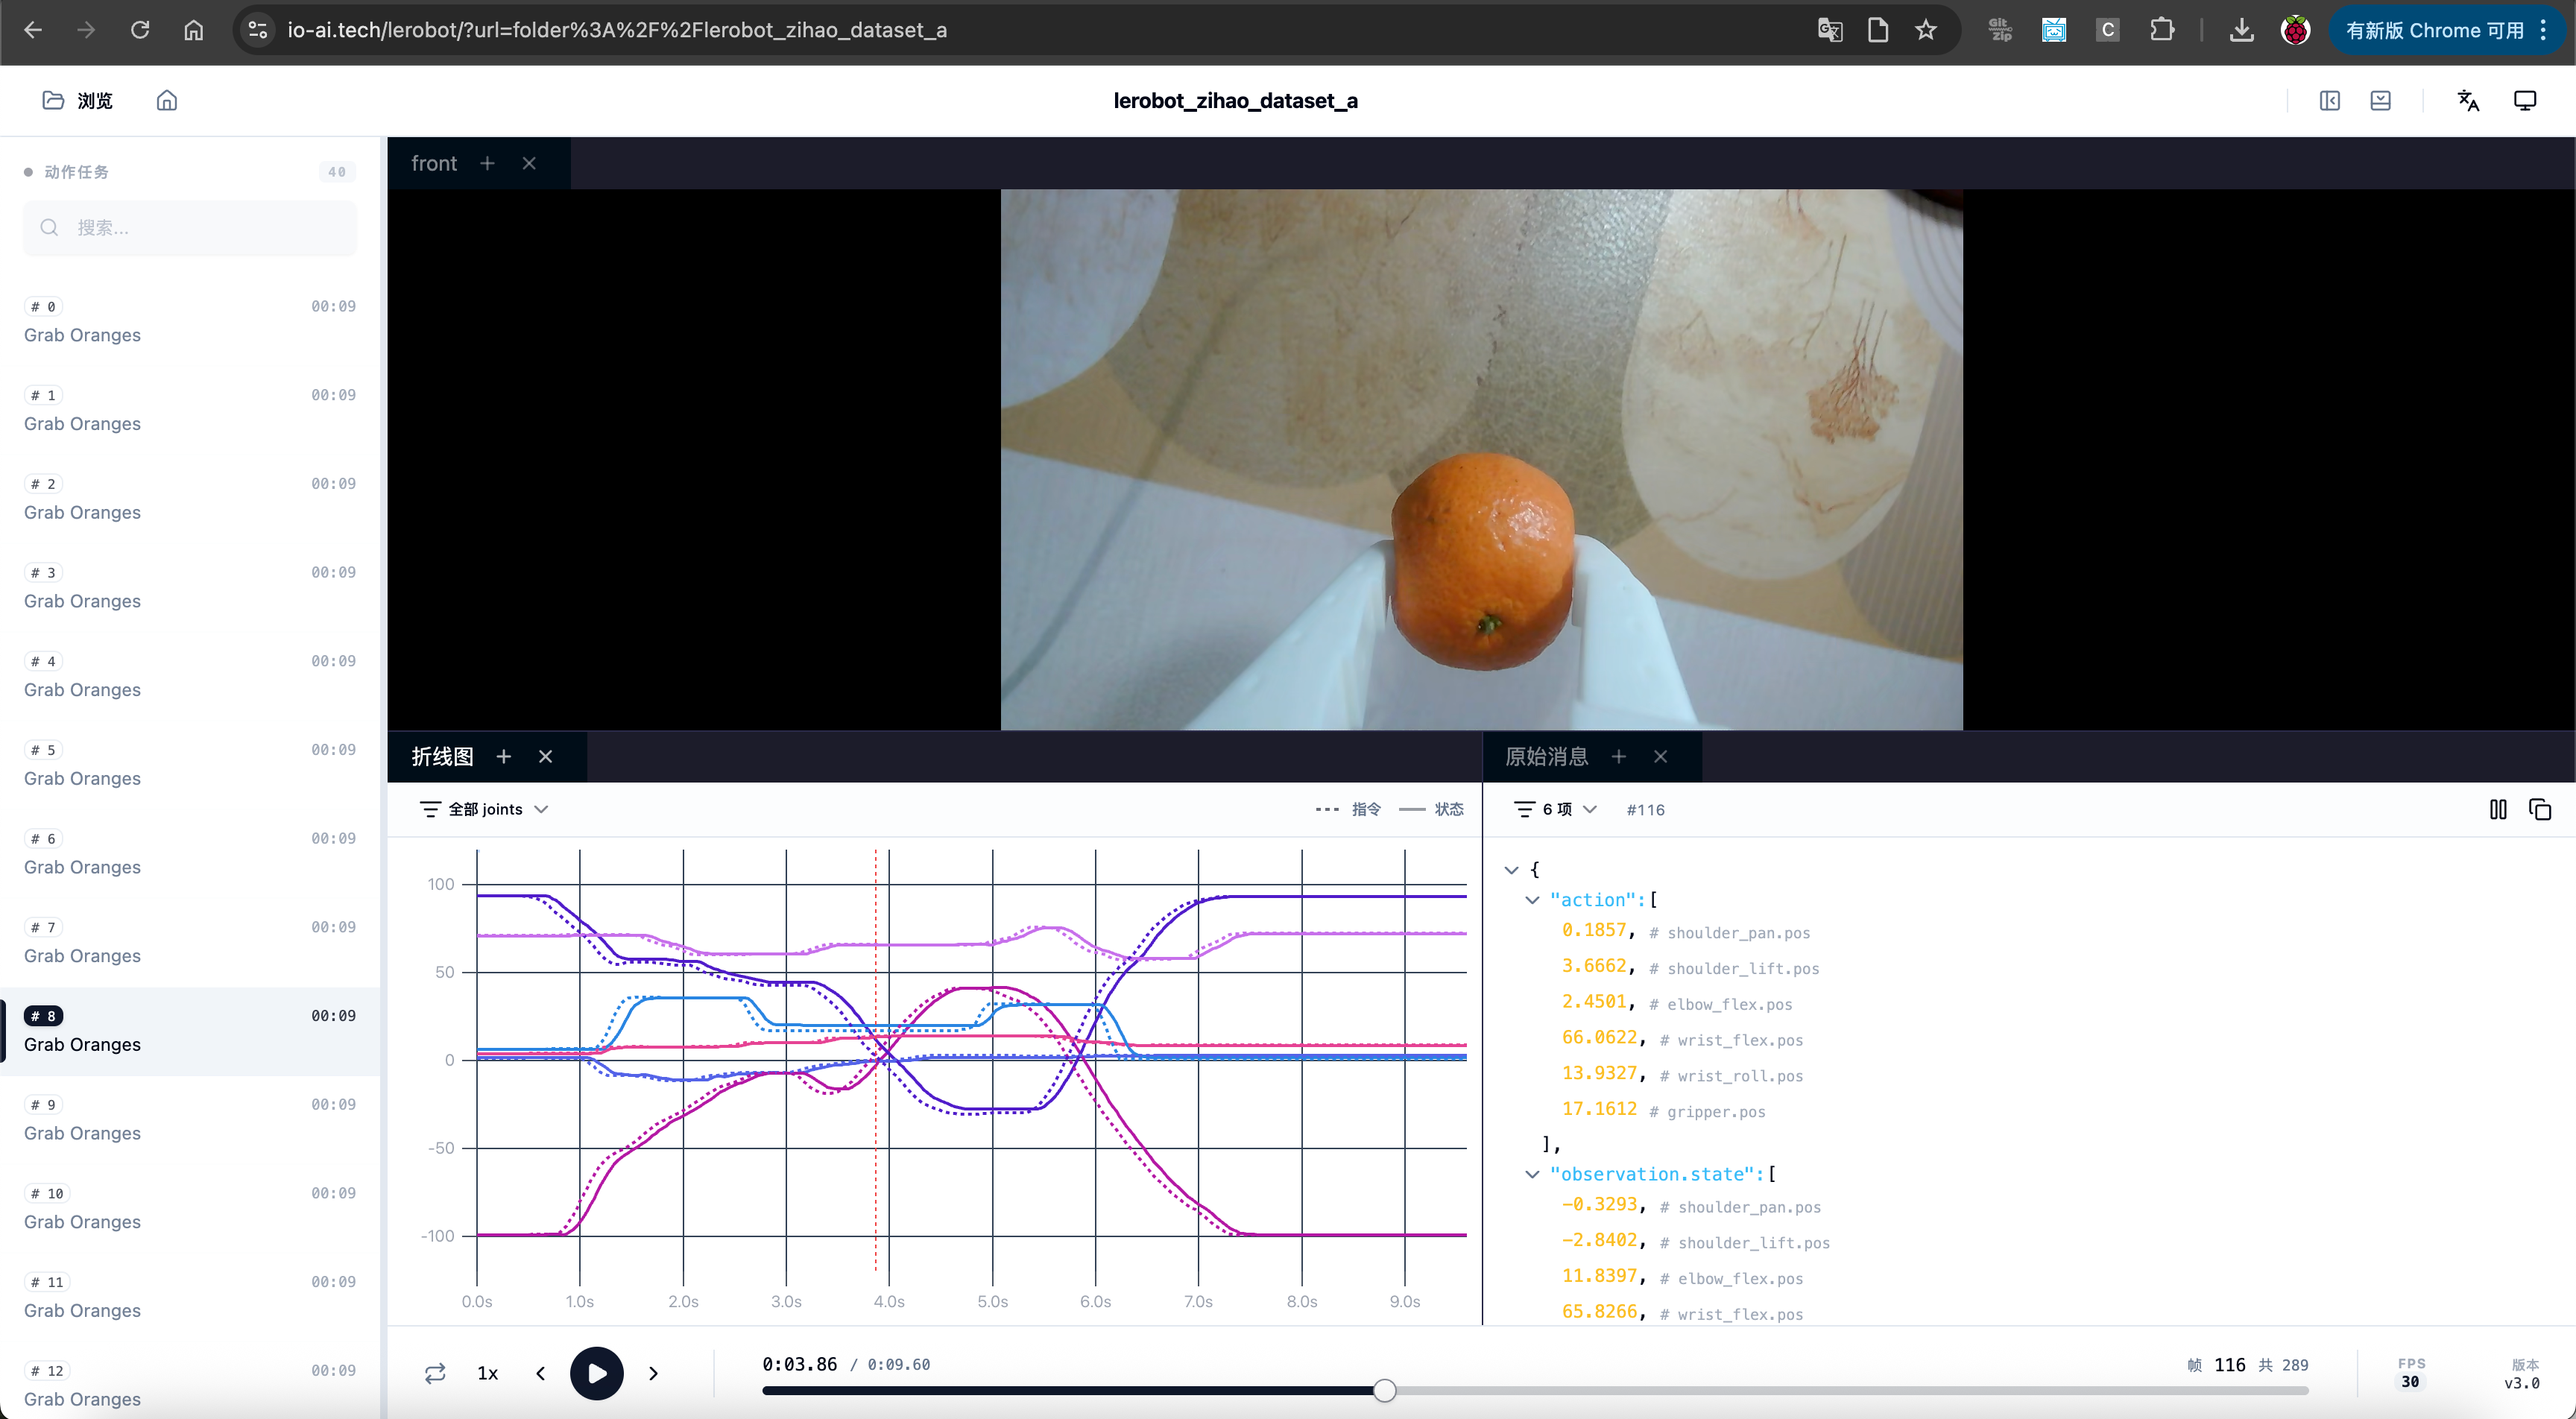
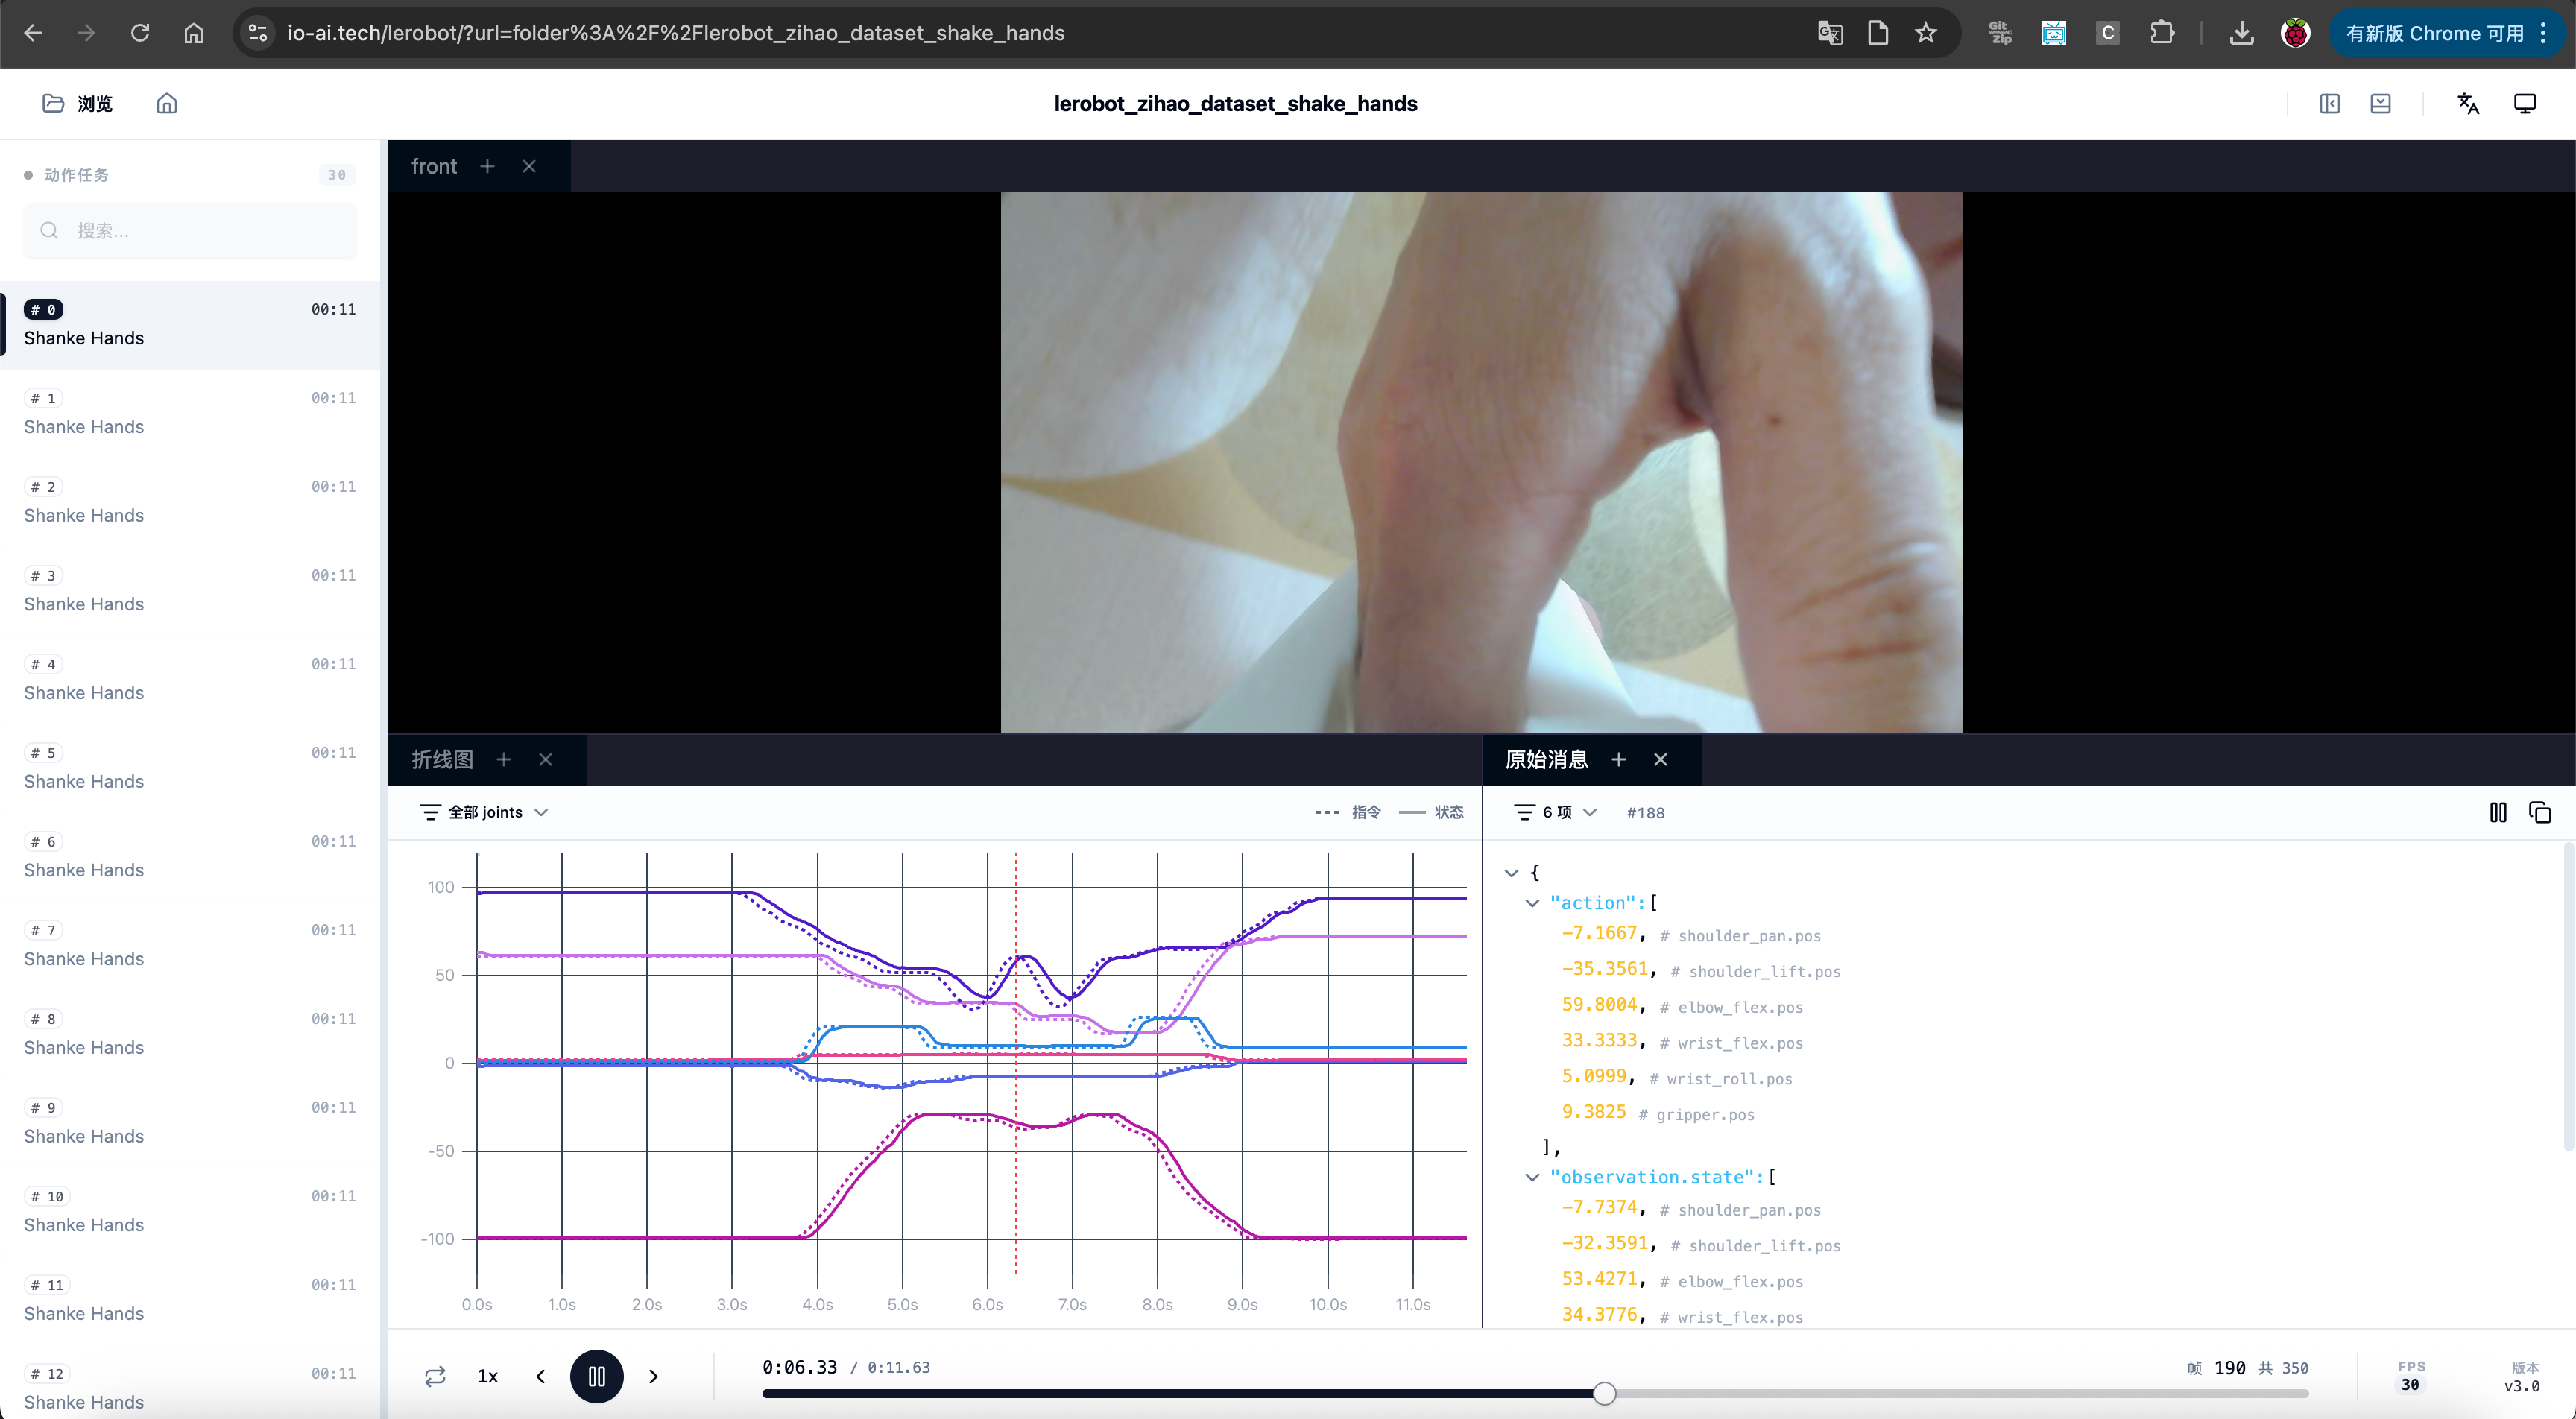
注意:command と state は同じではありません。command は Leader アームによって提供され、state は Follower アームによって提供されます
特定のエピソードの可視化
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2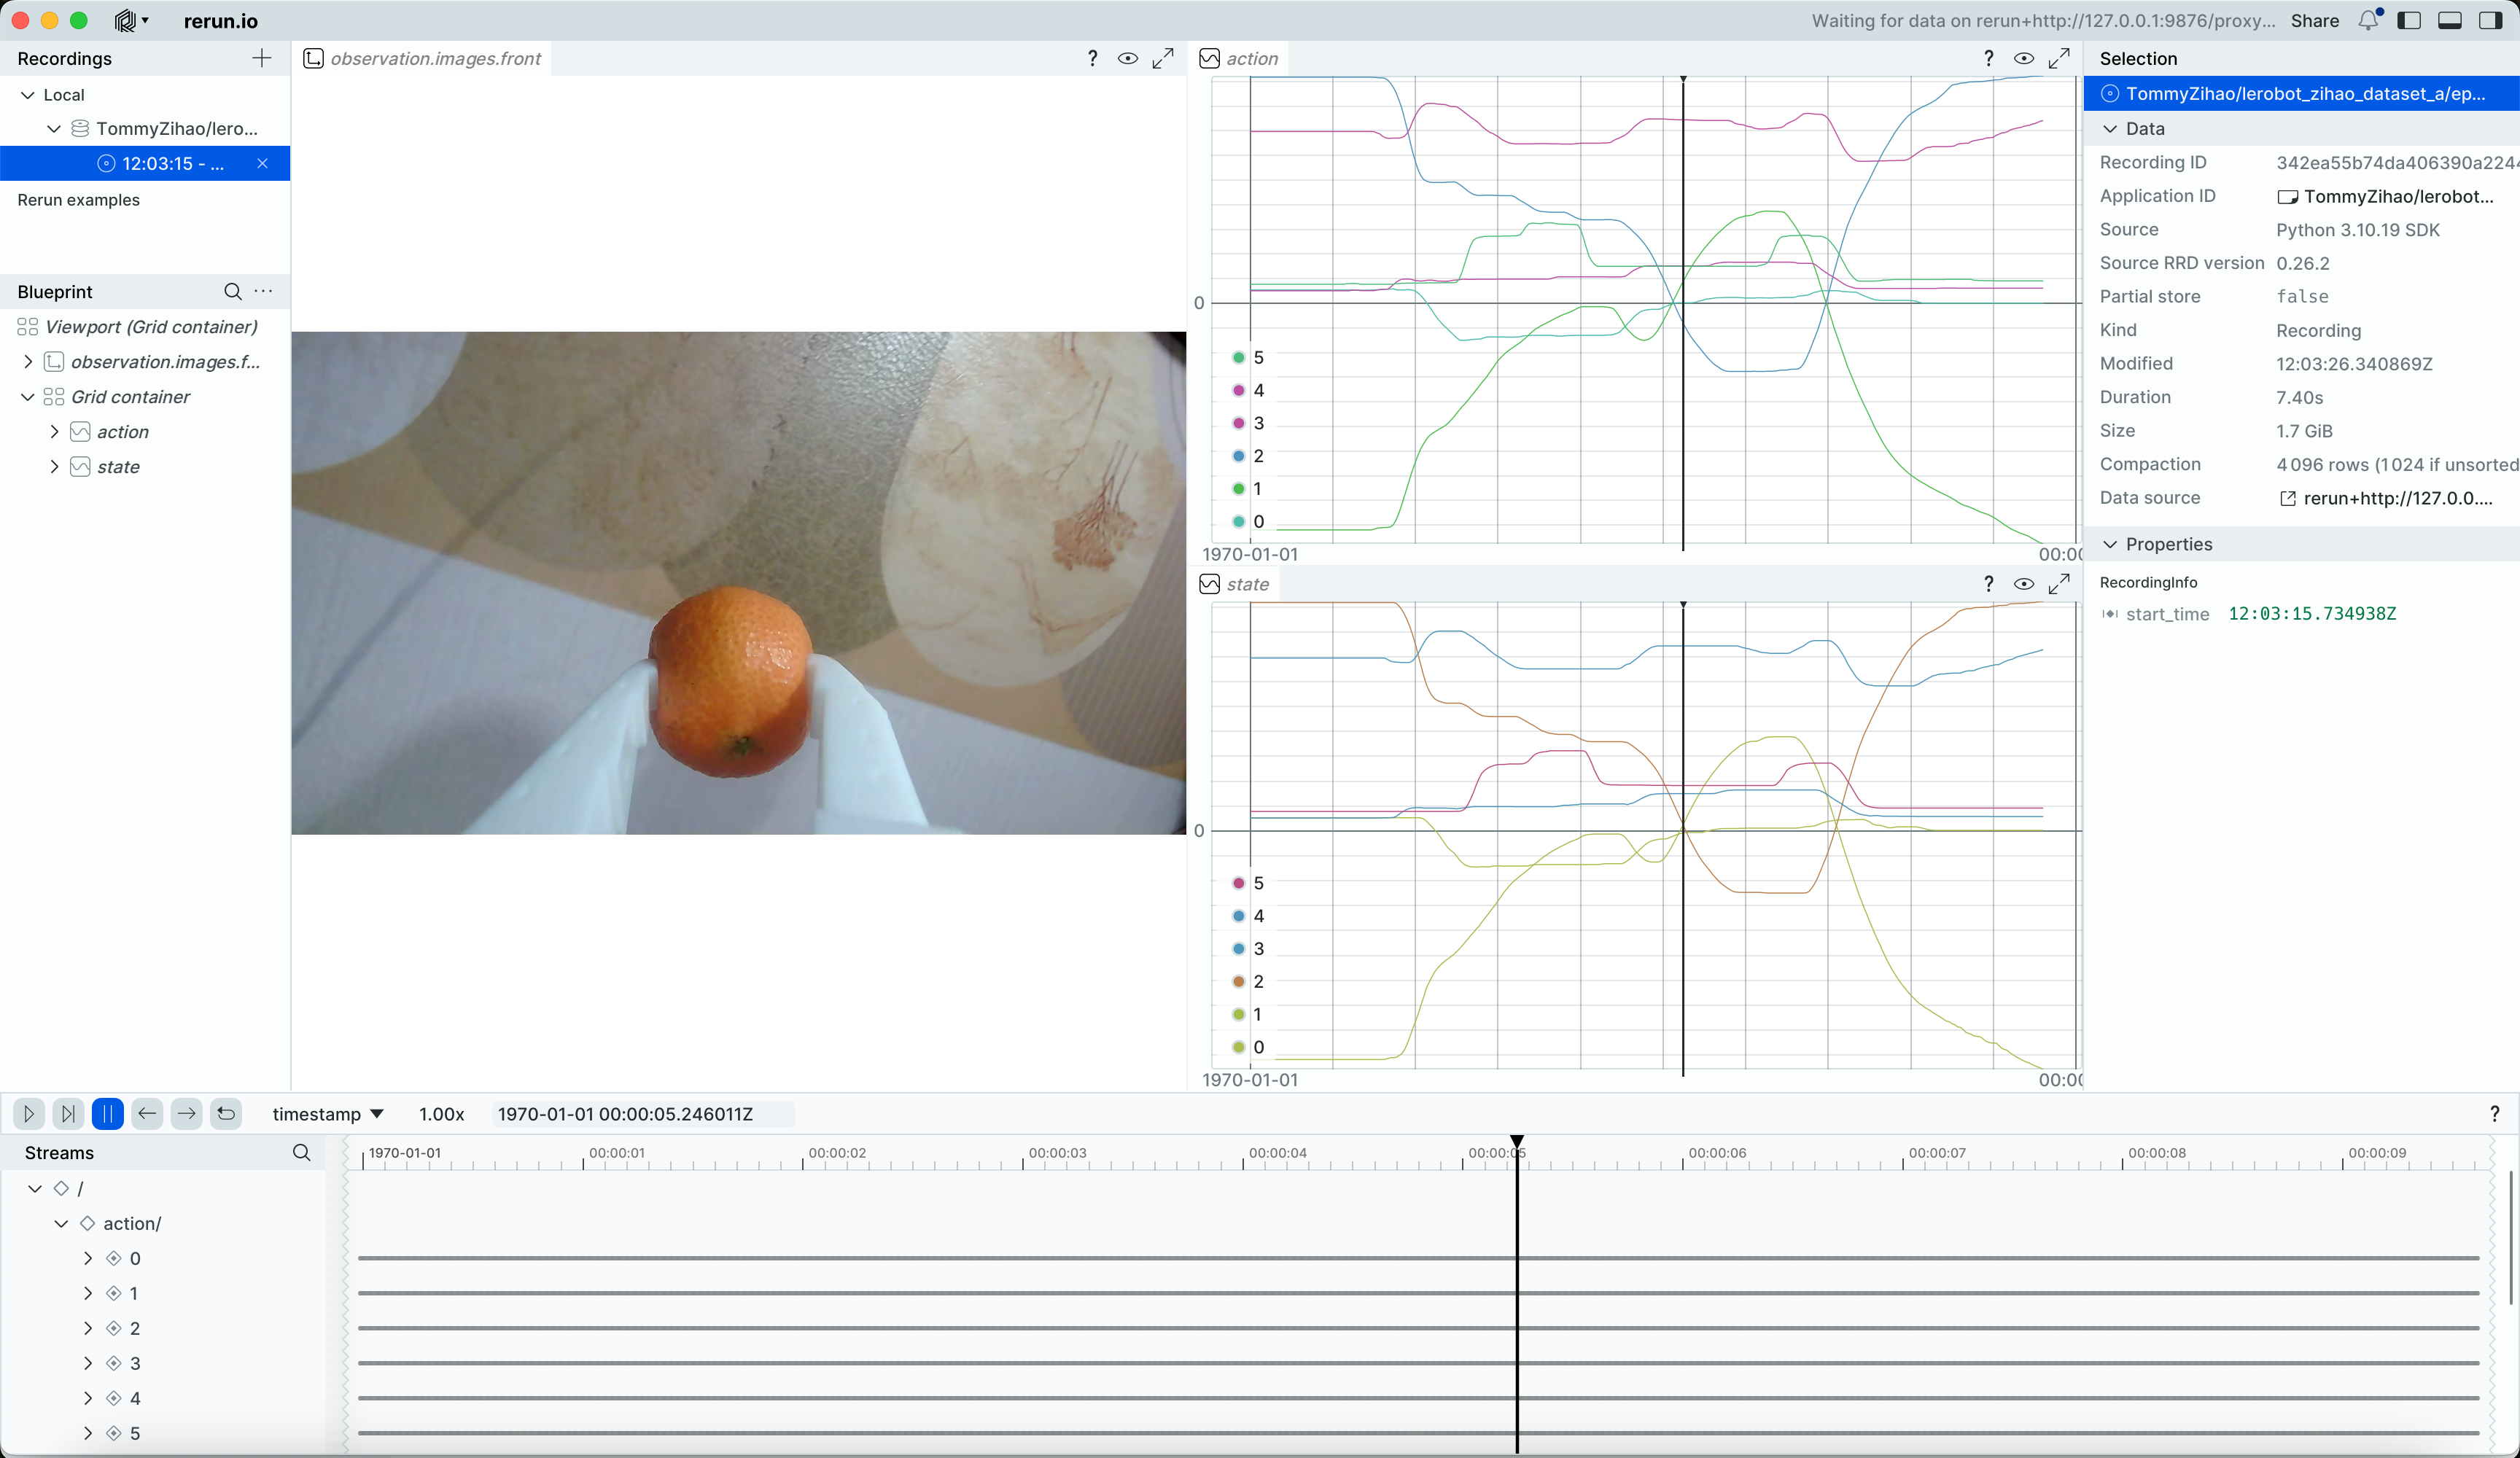
タイムラインをドラッグして、任意の時点のカメラ映像とサーボ位置を表示します
特定のエピソードで Follower アームの動作を再生する
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.episode=2
Replaying episode と表示された後、Follower アームが動き、指定したエピソードの動作を再生・再現します
実際、この時点で多くの素人を驚かせることができるのではないでしょうか