

Arduino
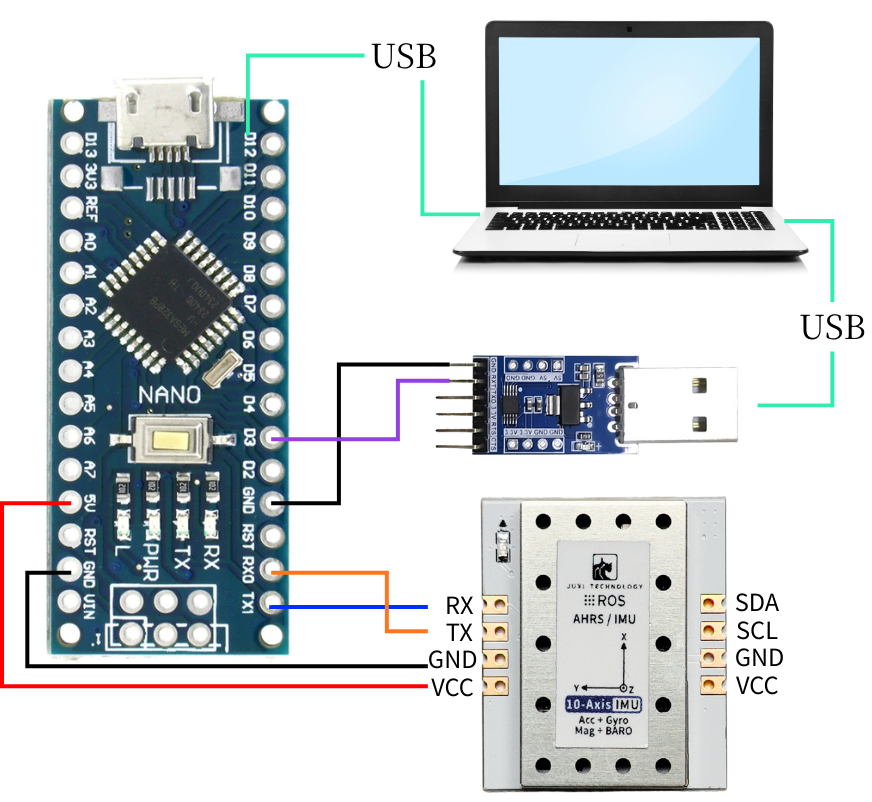
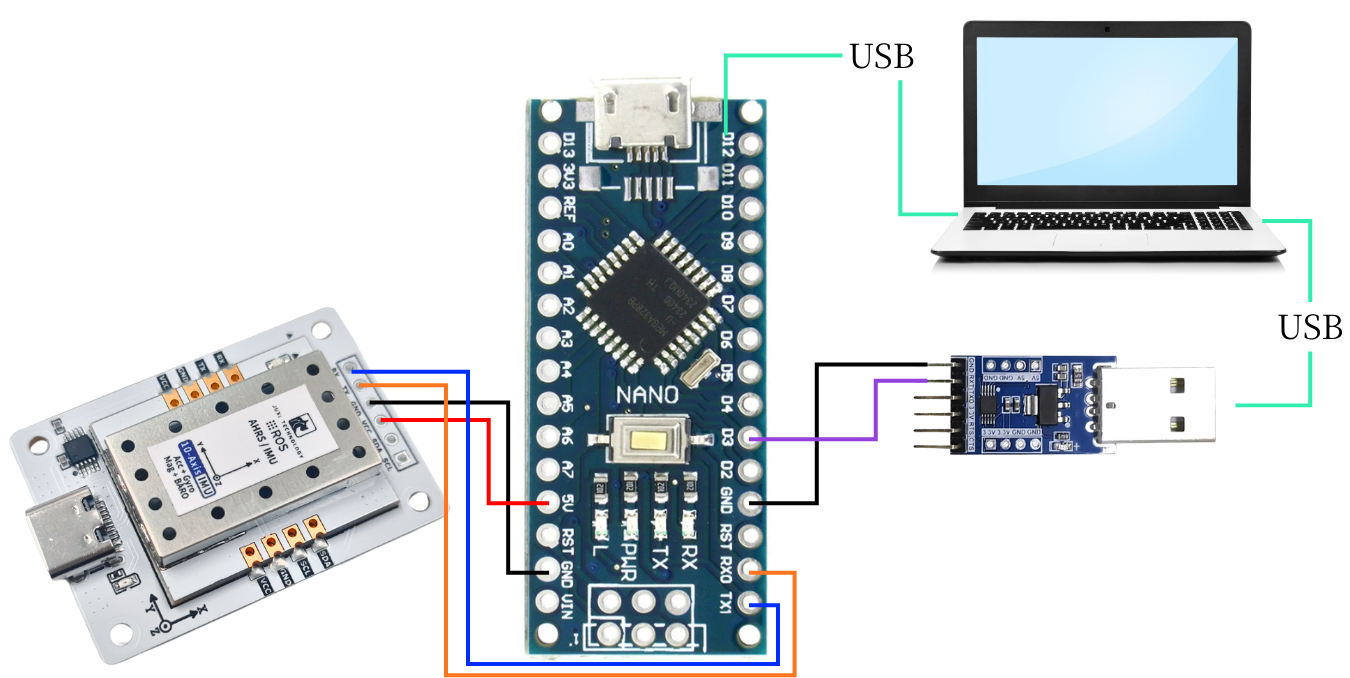
本例はArduino Nano開発ボード、Windows PC 1台、ジャンパワイヤ数本、IMU姿勢センサー、USB-TTL変換モジュールを使用します。
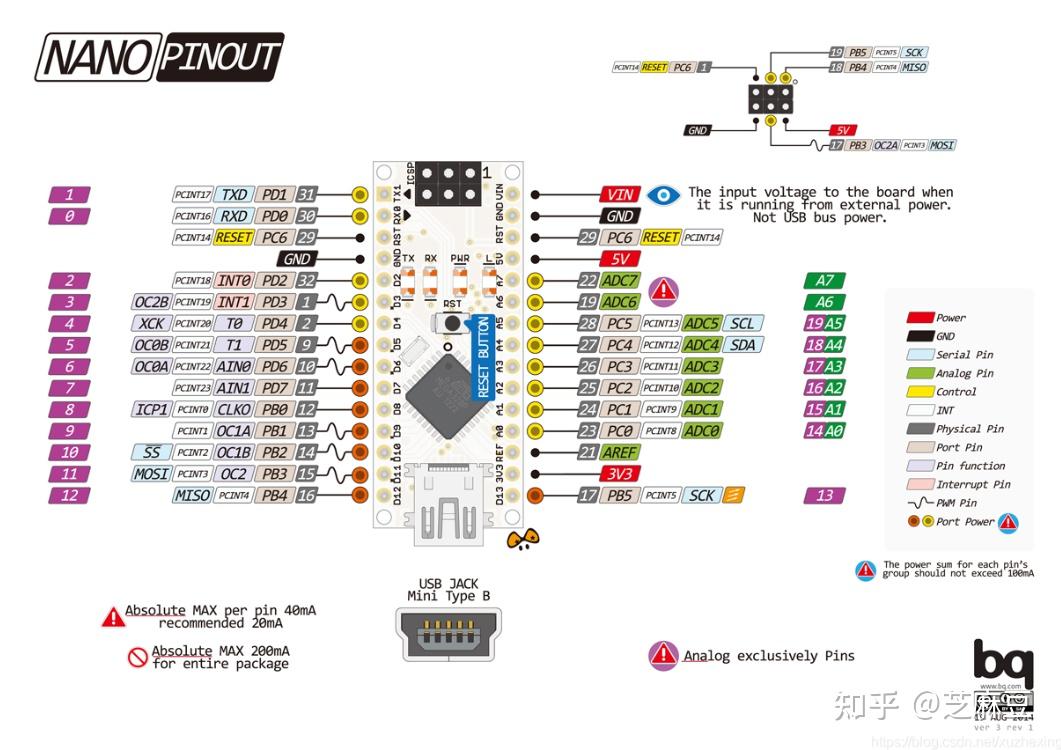
1. デバイスの接続
2. キーコードの解説
具体的なコードは資料のソースコードを参照してください。
C++
//リングバッファ内のデータを解析し、完全なフレームを抽出してキャッシュを更新
//Process RX ring buffer, parse frames and update internal cache
void IMU_UART_Process(void)
{
enum {
RX_STATE_EXPECT_HEAD1 = 0,
RX_STATE_EXPECT_HEAD2,
RX_STATE_EXPECT_LENGTH,
RX_STATE_EXPECT_FUNCTION,
RX_STATE_COLLECT_DATA
};
static uint8_t rx_state = RX_STATE_EXPECT_HEAD1;
static uint8_t frame_length = 0;
static uint8_t frame_function = 0;
static uint8_t frame_buffer[64]; /* 数据区 + 校验 / data section + checksum */
static uint16_t frame_index = 0;
uint8_t current_byte = 0;
//リングバッファ内のすべてのデータを処理
while (_rxbuf_pop(¤t_byte) == 0) {
switch (rx_state) {
case RX_STATE_EXPECT_HEAD1:
//フレームヘッダー1 を探索
if (current_byte == FRAME_HEAD1) {
rx_state = RX_STATE_EXPECT_HEAD2;
}
//それ以外の場合は現在の状態を維持
break;
case RX_STATE_EXPECT_HEAD2:
//フレームヘッダー2 を探索
if (current_byte == FRAME_HEAD2) {
rx_state = RX_STATE_EXPECT_LENGTH;
} else {
//フレームヘッダーが一致しないため、探索を最初からやり直す
rx_state = RX_STATE_EXPECT_HEAD1;
}
break;
case RX_STATE_EXPECT_LENGTH:
//フレーム長を保存
frame_length = current_byte;
rx_state = RX_STATE_EXPECT_FUNCTION;
break;
case RX_STATE_EXPECT_FUNCTION:
//機能コードを保存
frame_function = current_byte;
frame_index = 0;
rx_state = RX_STATE_COLLECT_DATA;
break;
case RX_STATE_COLLECT_DATA: {
//データ長を計算(フレーム長 - フレームヘッダー2バイト - 長さ1バイト - 機能コード1バイト)
uint16_t data_length = (frame_length >= 4) ? (uint16_t)(frame_length - 4) : 0;
//データ長が有効か確認
if (data_length == 0 || data_length > sizeof(frame_buffer)) {
rx_state = RX_STATE_EXPECT_HEAD1;
break;
}
//現在のバイトを保存
frame_buffer[frame_index++] = current_byte;
//すべてのデータを収集済みか確認
if (frame_index >= data_length) {
//チェックサムを計算
uint8_t calculated_checksum = (uint8_t)(FRAME_HEAD1 + FRAME_HEAD2 + frame_length + frame_function);
for (uint16_t i = 0; i < data_length - 1; ++i) {
calculated_checksum += frame_buffer[i];
}
//チェックサムを検証
uint8_t received_checksum = frame_buffer[data_length - 1];
if (calculated_checksum == received_checksum) {
//検証成功、データを解析
_parse_frame_data(frame_function, frame_buffer);
}
//状態をリセットし、次のフレームの受信に備える
rx_state = RX_STATE_EXPECT_HEAD1;
}
} break;
default:
//不明な状態のためリセット
rx_state = RX_STATE_EXPECT_HEAD1;
break;
}
}
}
/* ---------- 解析数据帧 / Parse one complete frame ---------- */
static void _parse_frame_data(uint8_t frame_function, const uint8_t *frame_data)
{
switch (frame_function) {
case IMU_FUNC_RAW_ACCEL: {
//定数のスケールファクターを定義
const float ACCEL_RATIO = 16.0f / 32767.0f;
const float DEG2RAD = 3.14159265358979323846f / 180.0f;
const float GYRO_RATIO = (2000.0f / 32767.0f) * DEG2RAD;
const float MAG_RATIO = 800.0f / 32767.0f;
//加速度データを解析
s_ax = to_int16(&frame_data[0]) * ACCEL_RATIO;
s_ay = to_int16(&frame_data[2]) * ACCEL_RATIO;
s_az = to_int16(&frame_data[4]) * ACCEL_RATIO;
//ジャイロデータを解析
s_gx = to_int16(&frame_data[6]) * GYRO_RATIO;
s_gy = to_int16(&frame_data[8]) * GYRO_RATIO;
s_gz = to_int16(&frame_data[10]) * GYRO_RATIO;
//磁力計データを解析
s_mx = to_int16(&frame_data[12]) * MAG_RATIO;
s_my = to_int16(&frame_data[14]) * MAG_RATIO;
s_mz = to_int16(&frame_data[16]) * MAG_RATIO;
break;
}
case IMU_FUNC_EULER:
s_roll = to_float(&frame_data[0]);
s_pitch = to_float(&frame_data[4]);
s_yaw = to_float(&frame_data[8]);
break;
case IMU_FUNC_QUAT:
s_q0 = to_float(&frame_data[0]);
s_q1 = to_float(&frame_data[4]);
s_q2 = to_float(&frame_data[8]);
s_q3 = to_float(&frame_data[12]);
break;
case IMU_FUNC_BARO:
s_height = to_float(&frame_data[0]);
s_temperature = to_float(&frame_data[4]);
s_pressure = to_float(&frame_data[8]);
s_pressure_contrast = to_float(&frame_data[12]);
break;
case IMU_FUNC_VERSION:
s_version_high = frame_data[0];
s_version_mid = frame_data[1];
s_version_low = frame_data[2];
break;
case IMU_FUNC_RETURN_STATE:
s_last_rx_function = frame_data[0];
s_last_rx_state = (int16_t)frame_data[1];
break;
default:
//不明なフレームタイプ、エラー処理を追加可能
break;
}
}IMU_UART_Process(): キャッシュのデータを読み取り、通信プロトコルに適合するデータを _parse_frame_data で解析します。
_parse_frame_data(): データフレームを解析します。
3. imuデータの読み取り
プログラムをArduinoにダウンロードした後、シリアルアシスタントを開くと(設定パラメータは下図の通り)、IMUモジュールのデータが継続的に印刷されているのがわかります。IMUモジュールの姿勢を変えるとデータが変化します。
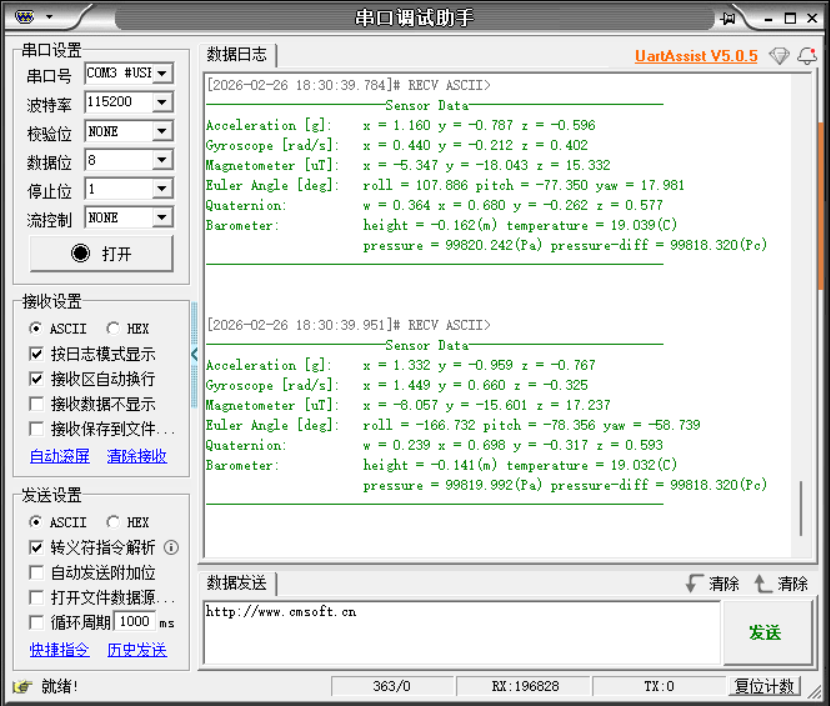
注意:上記は10軸IMUのデータ読み取りです。6軸は磁力計(Magnetometer)と気圧計(Barometer)データがなく、9軸は気圧計(Barometer)データがありません。