

ステップ8:デプロイコマンドライン-pi0
デプロイは統一して
lerobot-rolloutを使用します。使い方とパラメータはコマンドラインの説明を参照してください。
Ubuntu
- 既存のデータセットを削除する(ある場合)
Shell
sudo chmod 666 /dev/ttyACM*
sudo rm -rf /home/<ユーザー名>/.cache/huggingface/lerobot/<ユーザー名>/rollout_lerobot_my_dataset_shake_hands
export TOKENIZERS_PARALLELISM=false- デプロイコマンドライン
Shell
lerobot-rollout  \
  --strategy.type=base \
  --robot.type=so101_follower \
  --robot.port=/dev/ttyACM0 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=/home/<ユーザー名>/Downloads/lerobot_output/shake/pi0/50K/pretrained_model \
  --task="Shake Hands" \
  --duration=60 \
  --display_data=false
Mac
- 既存のデータセットを削除する(ある場合)
Shell
sudo rm -rf /Users/<ユーザー名>/.cache/huggingface/lerobot/<ユーザー名>/rollout_lerobot_my_dataset_shake_hands- デプロイコマンドライン
Shell
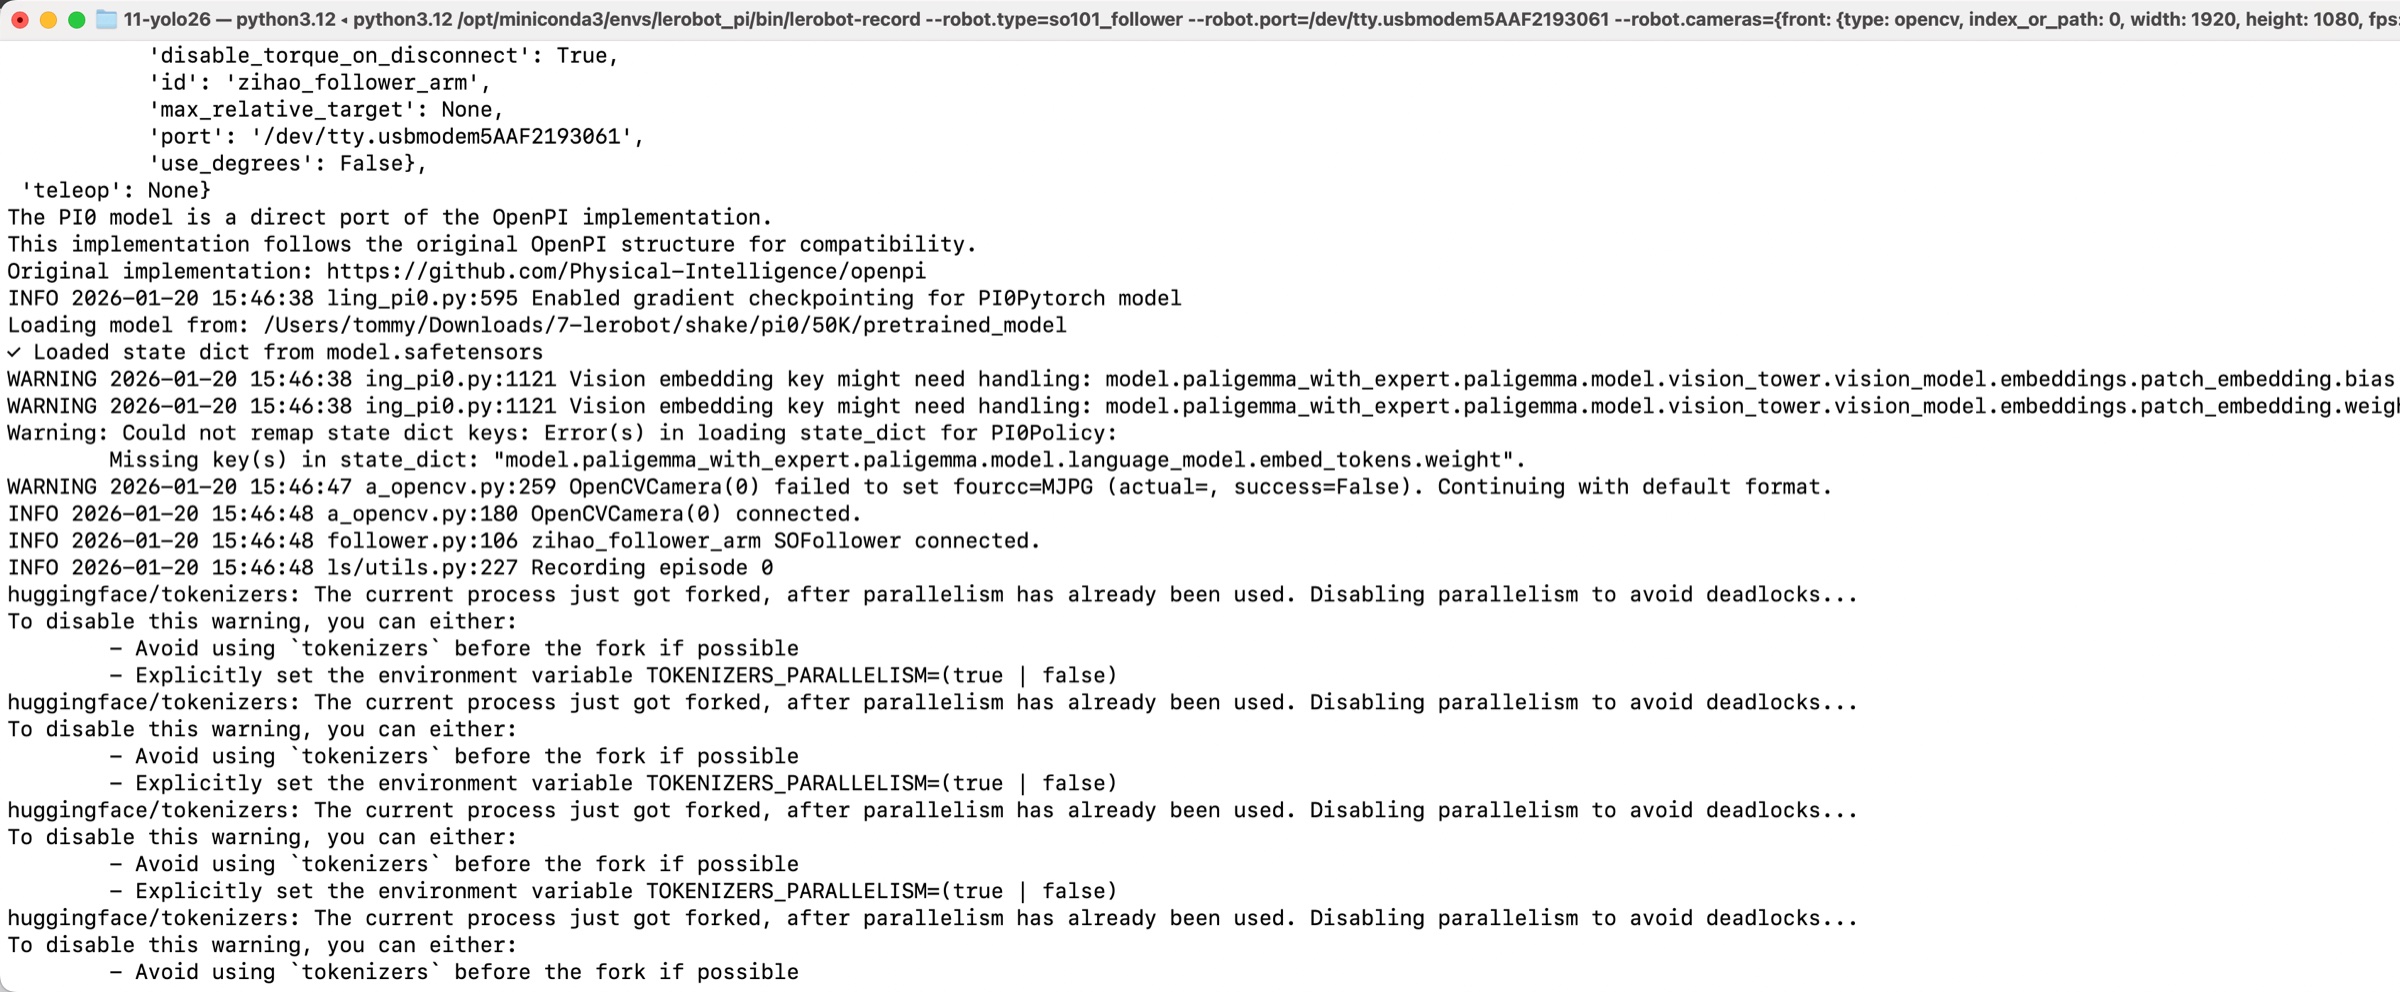
lerobot-rollout  \
  --strategy.type=base \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.freeze_vision_encoder=false \
  --policy.dtype=bfloat16 \
  --policy.compile_model=true \
  --policy.device=cpu \
  --policy.path=/Users/<ユーザー名>/Downloads/7-lerobot/shake/pi0/50K/pretrained_model \
  --task="Shake Hands" \
  --duration=60 \
  --display_data=false
Macで推論するとロボットアームがカクカクする原因
データセットが小さすぎる
グラフィックスカードのVRAMが足りない。50シリーズのグラフィックスカードが必要