

PC 通信
注意:シリアルポートが認識できない場合は、ch340ドライバをインストールしてください
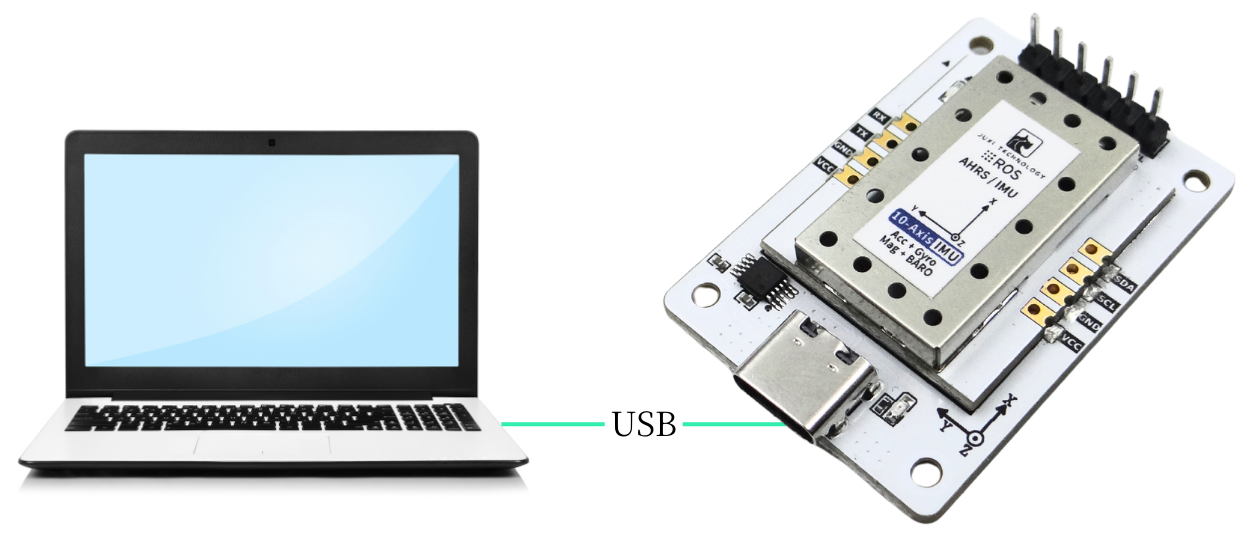
- IMU姿勢センサーをType-CケーブルでPCに接続
- シリアルデータを確認
シリアルアシスタントを下図のように設定します
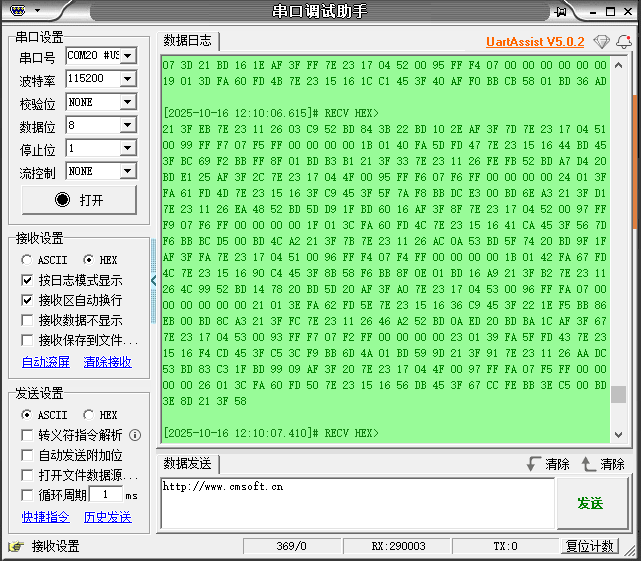
シリアルで出力されるのは未処理のデータです。データの意味は「通信プロトコル」ドキュメントを参照してください。
注意:シリアルポートが認識できない場合は、ch340ドライバをインストールしてください
シリアルアシスタントを下図のように設定します
シリアルで出力されるのは未処理のデータです。データの意味は「通信プロトコル」ドキュメントを参照してください。