

ステップ6:教示データ収集-Handshake 200
HuggingFace にデータセットリポジトリを作成する
https://huggingface.co/new-dataset
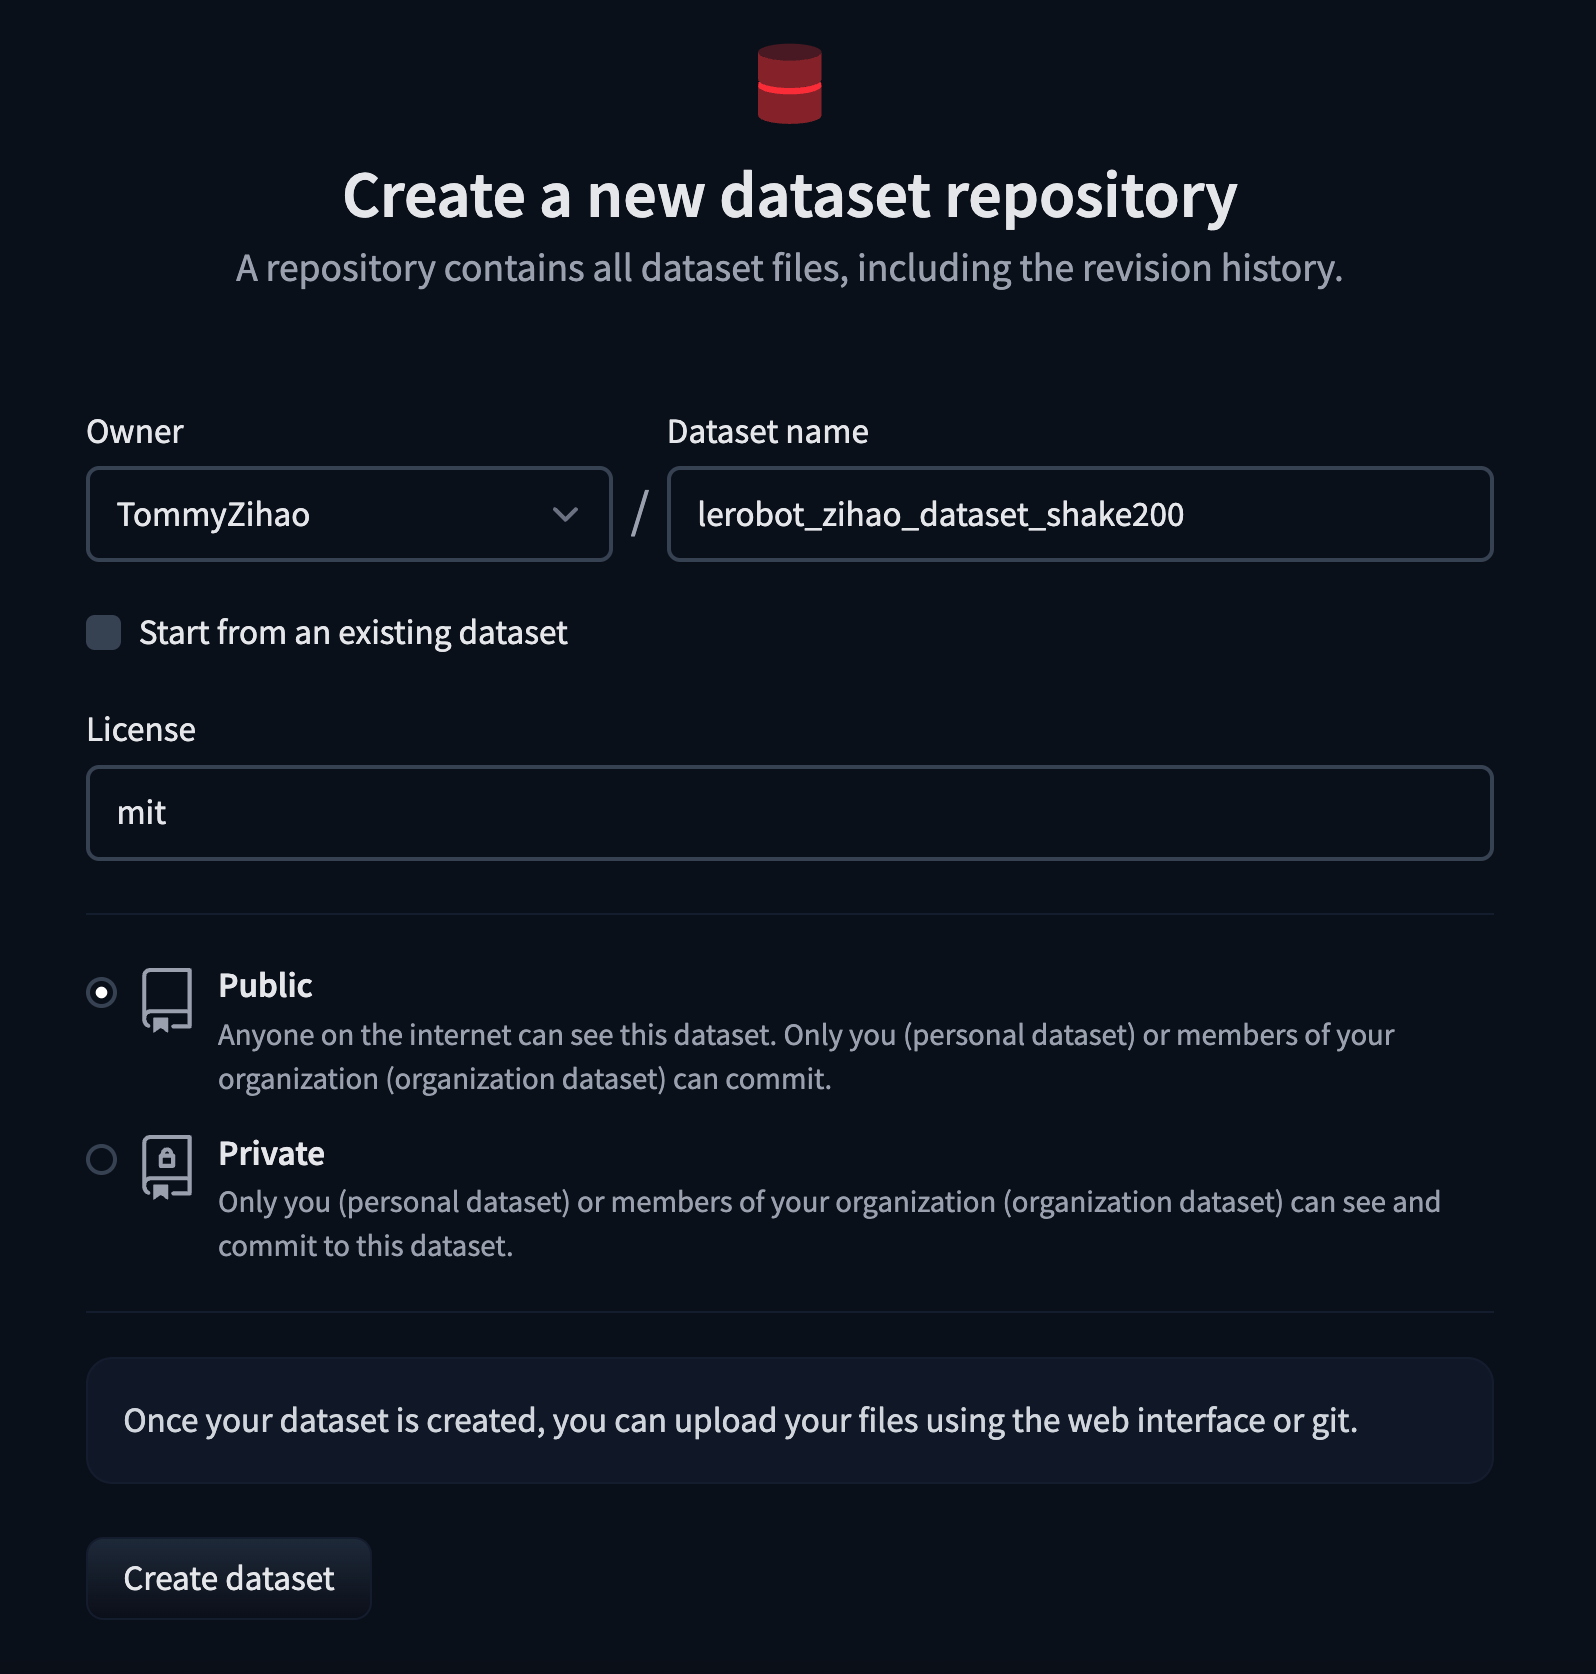
同名の既存データセットがある場合は削除する
Shell
sudo rm -rf /Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_shake200Shake200 データセットの収集
カメラ 1 台でデータセットを収集する - Mac コンピューター
Shell
lerobot-record \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_shake200 \
    --dataset.num_episodes=200 \
    --dataset.single_task="Shanke Hands" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=12 \
    --dataset.reset_time_s=1
収集中
キーボードの矢印キー操作: →(右矢印)現在のエピソードを途中で終了し、次のエピソードへ進みます。 ←(左矢印)現在のエピソードをキャンセルし、録り直します。 ESC、即座に停止し、動画をエンコードしてデータセットをアップロードします。
収集完了 — データセットの保存ディレクトリ
Shell
/Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_shake200