

Passo 6: Raccolta tramite dimostrazione — Handshake 200
Creare un repository di dataset su HuggingFace
https://huggingface.co/new-dataset
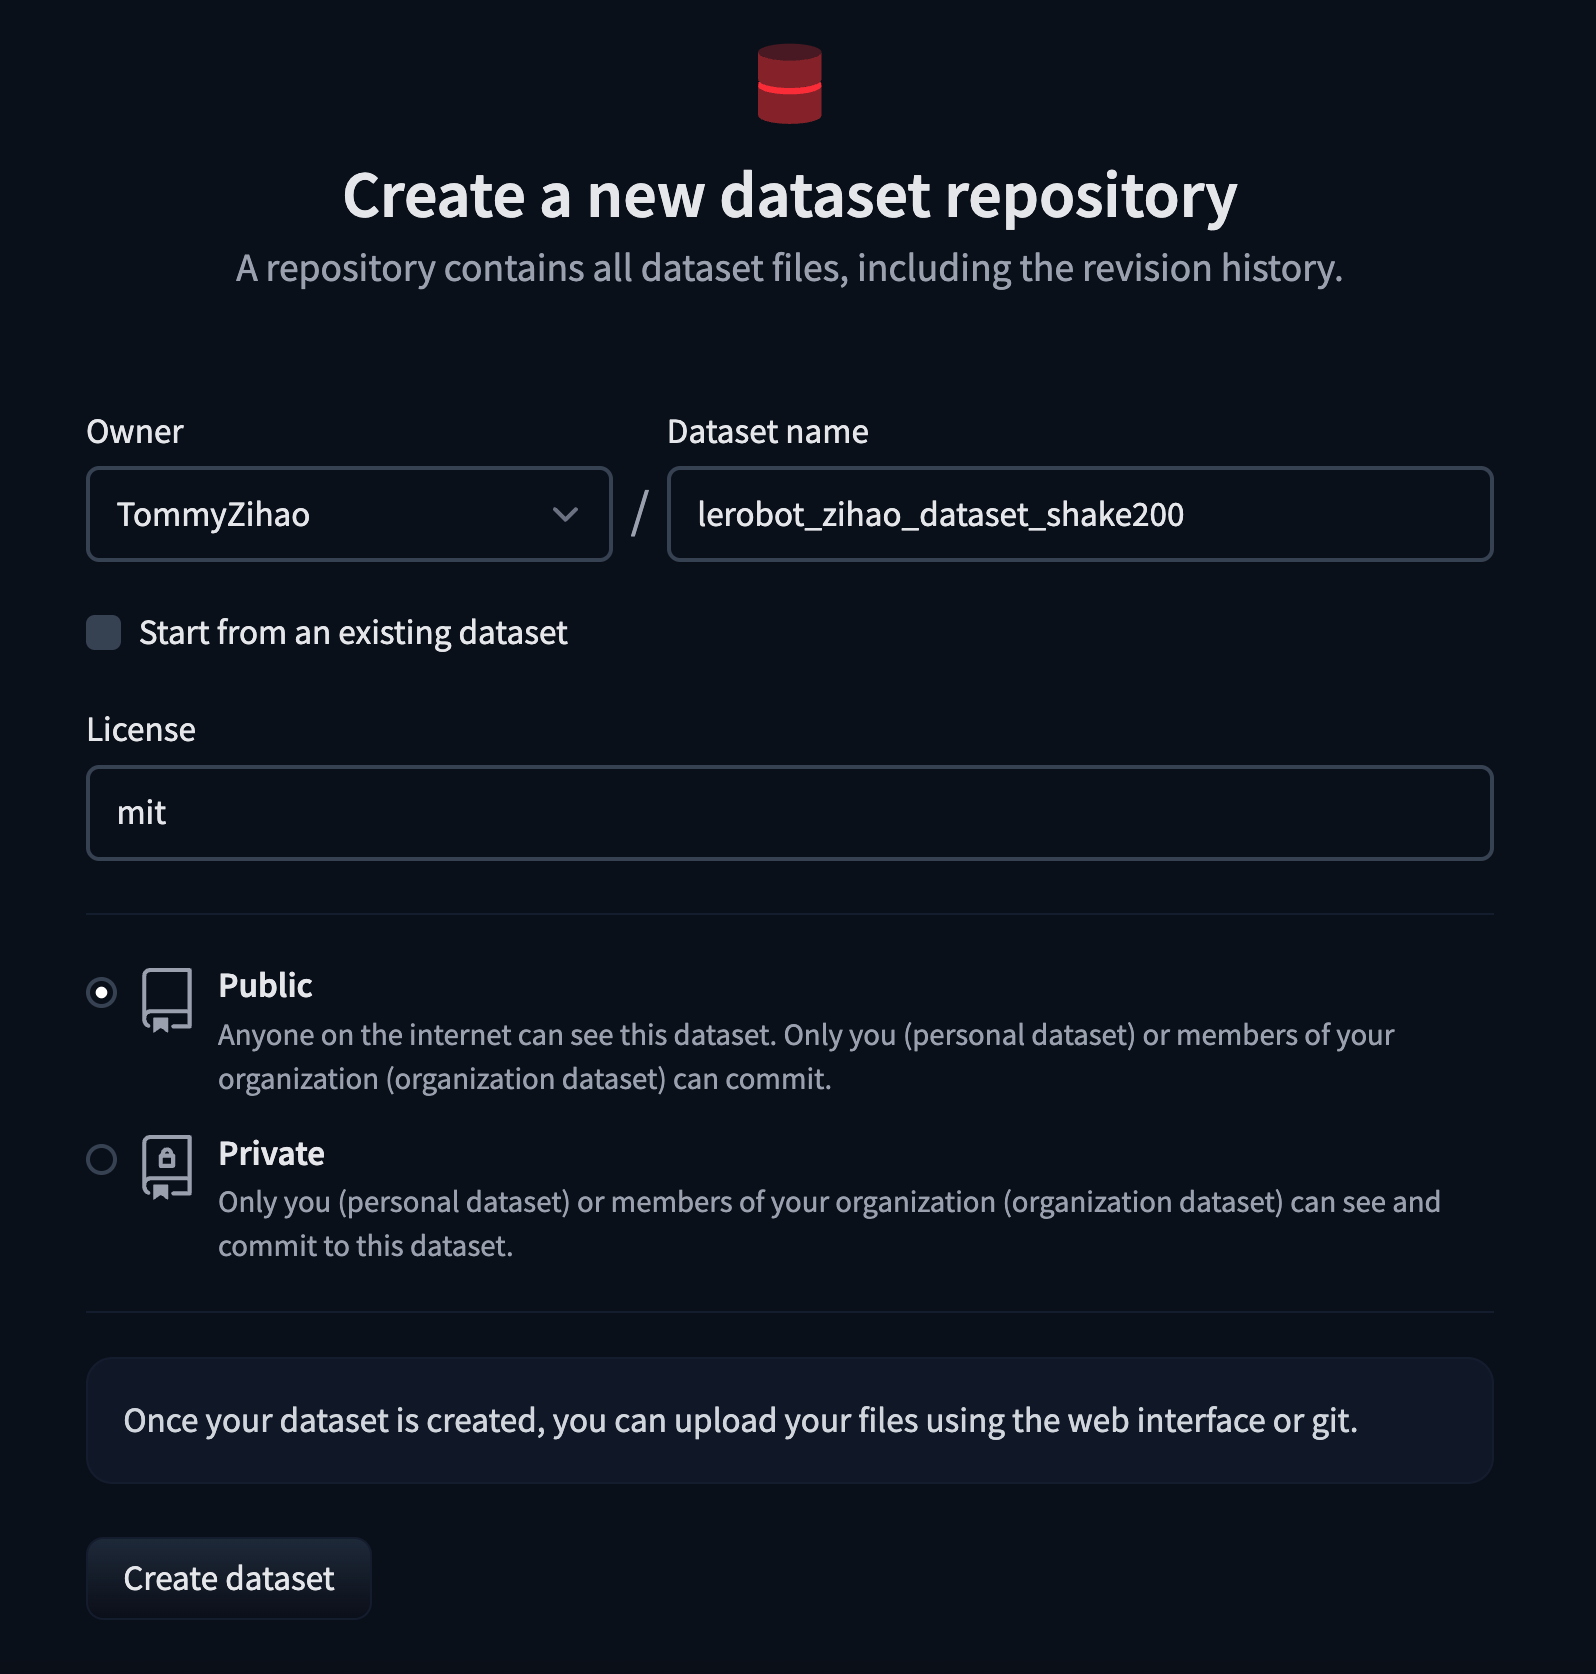
Eliminare qualsiasi dataset esistente con lo stesso nome (se presente)
Shell
sudo rm -rf /Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_shake200Raccolta del dataset Shake200
Una telecamera, raccolta di un dataset - computer Mac
Shell
lerobot-record \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_shake200 \
    --dataset.num_episodes=200 \
    --dataset.single_task="Shanke Hands" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=12 \
    --dataset.reset_time_s=1
Durante la raccolta
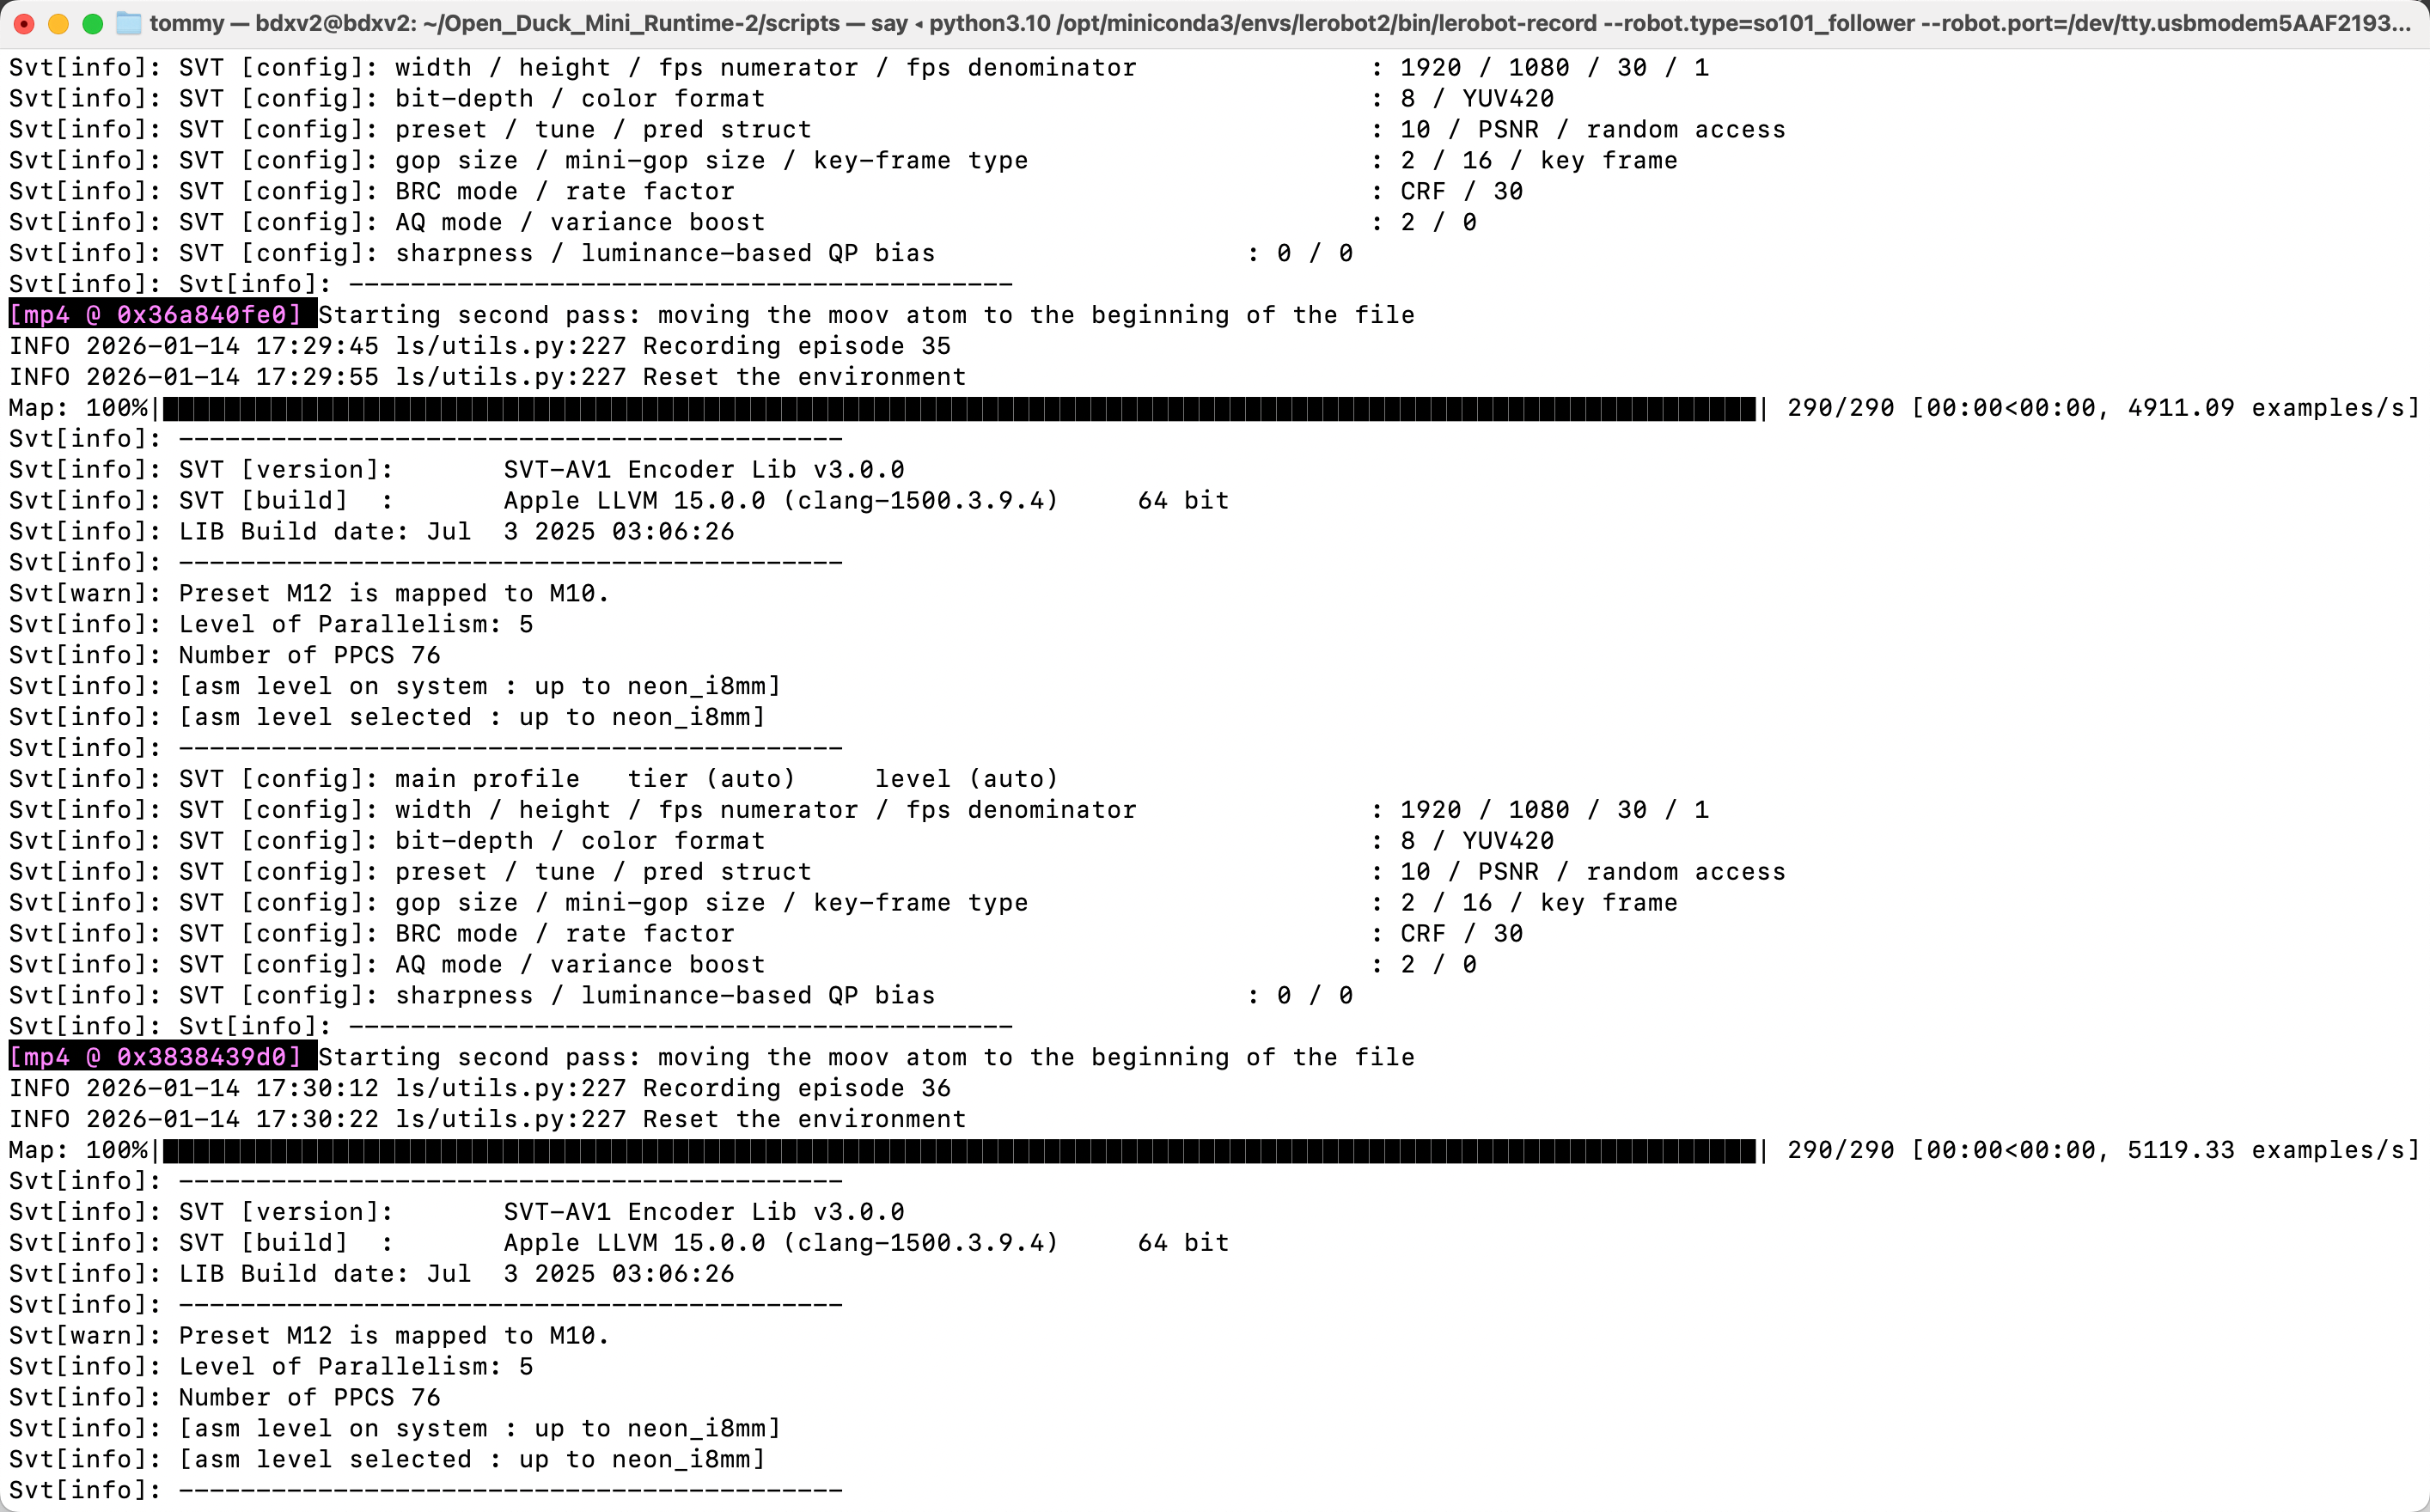
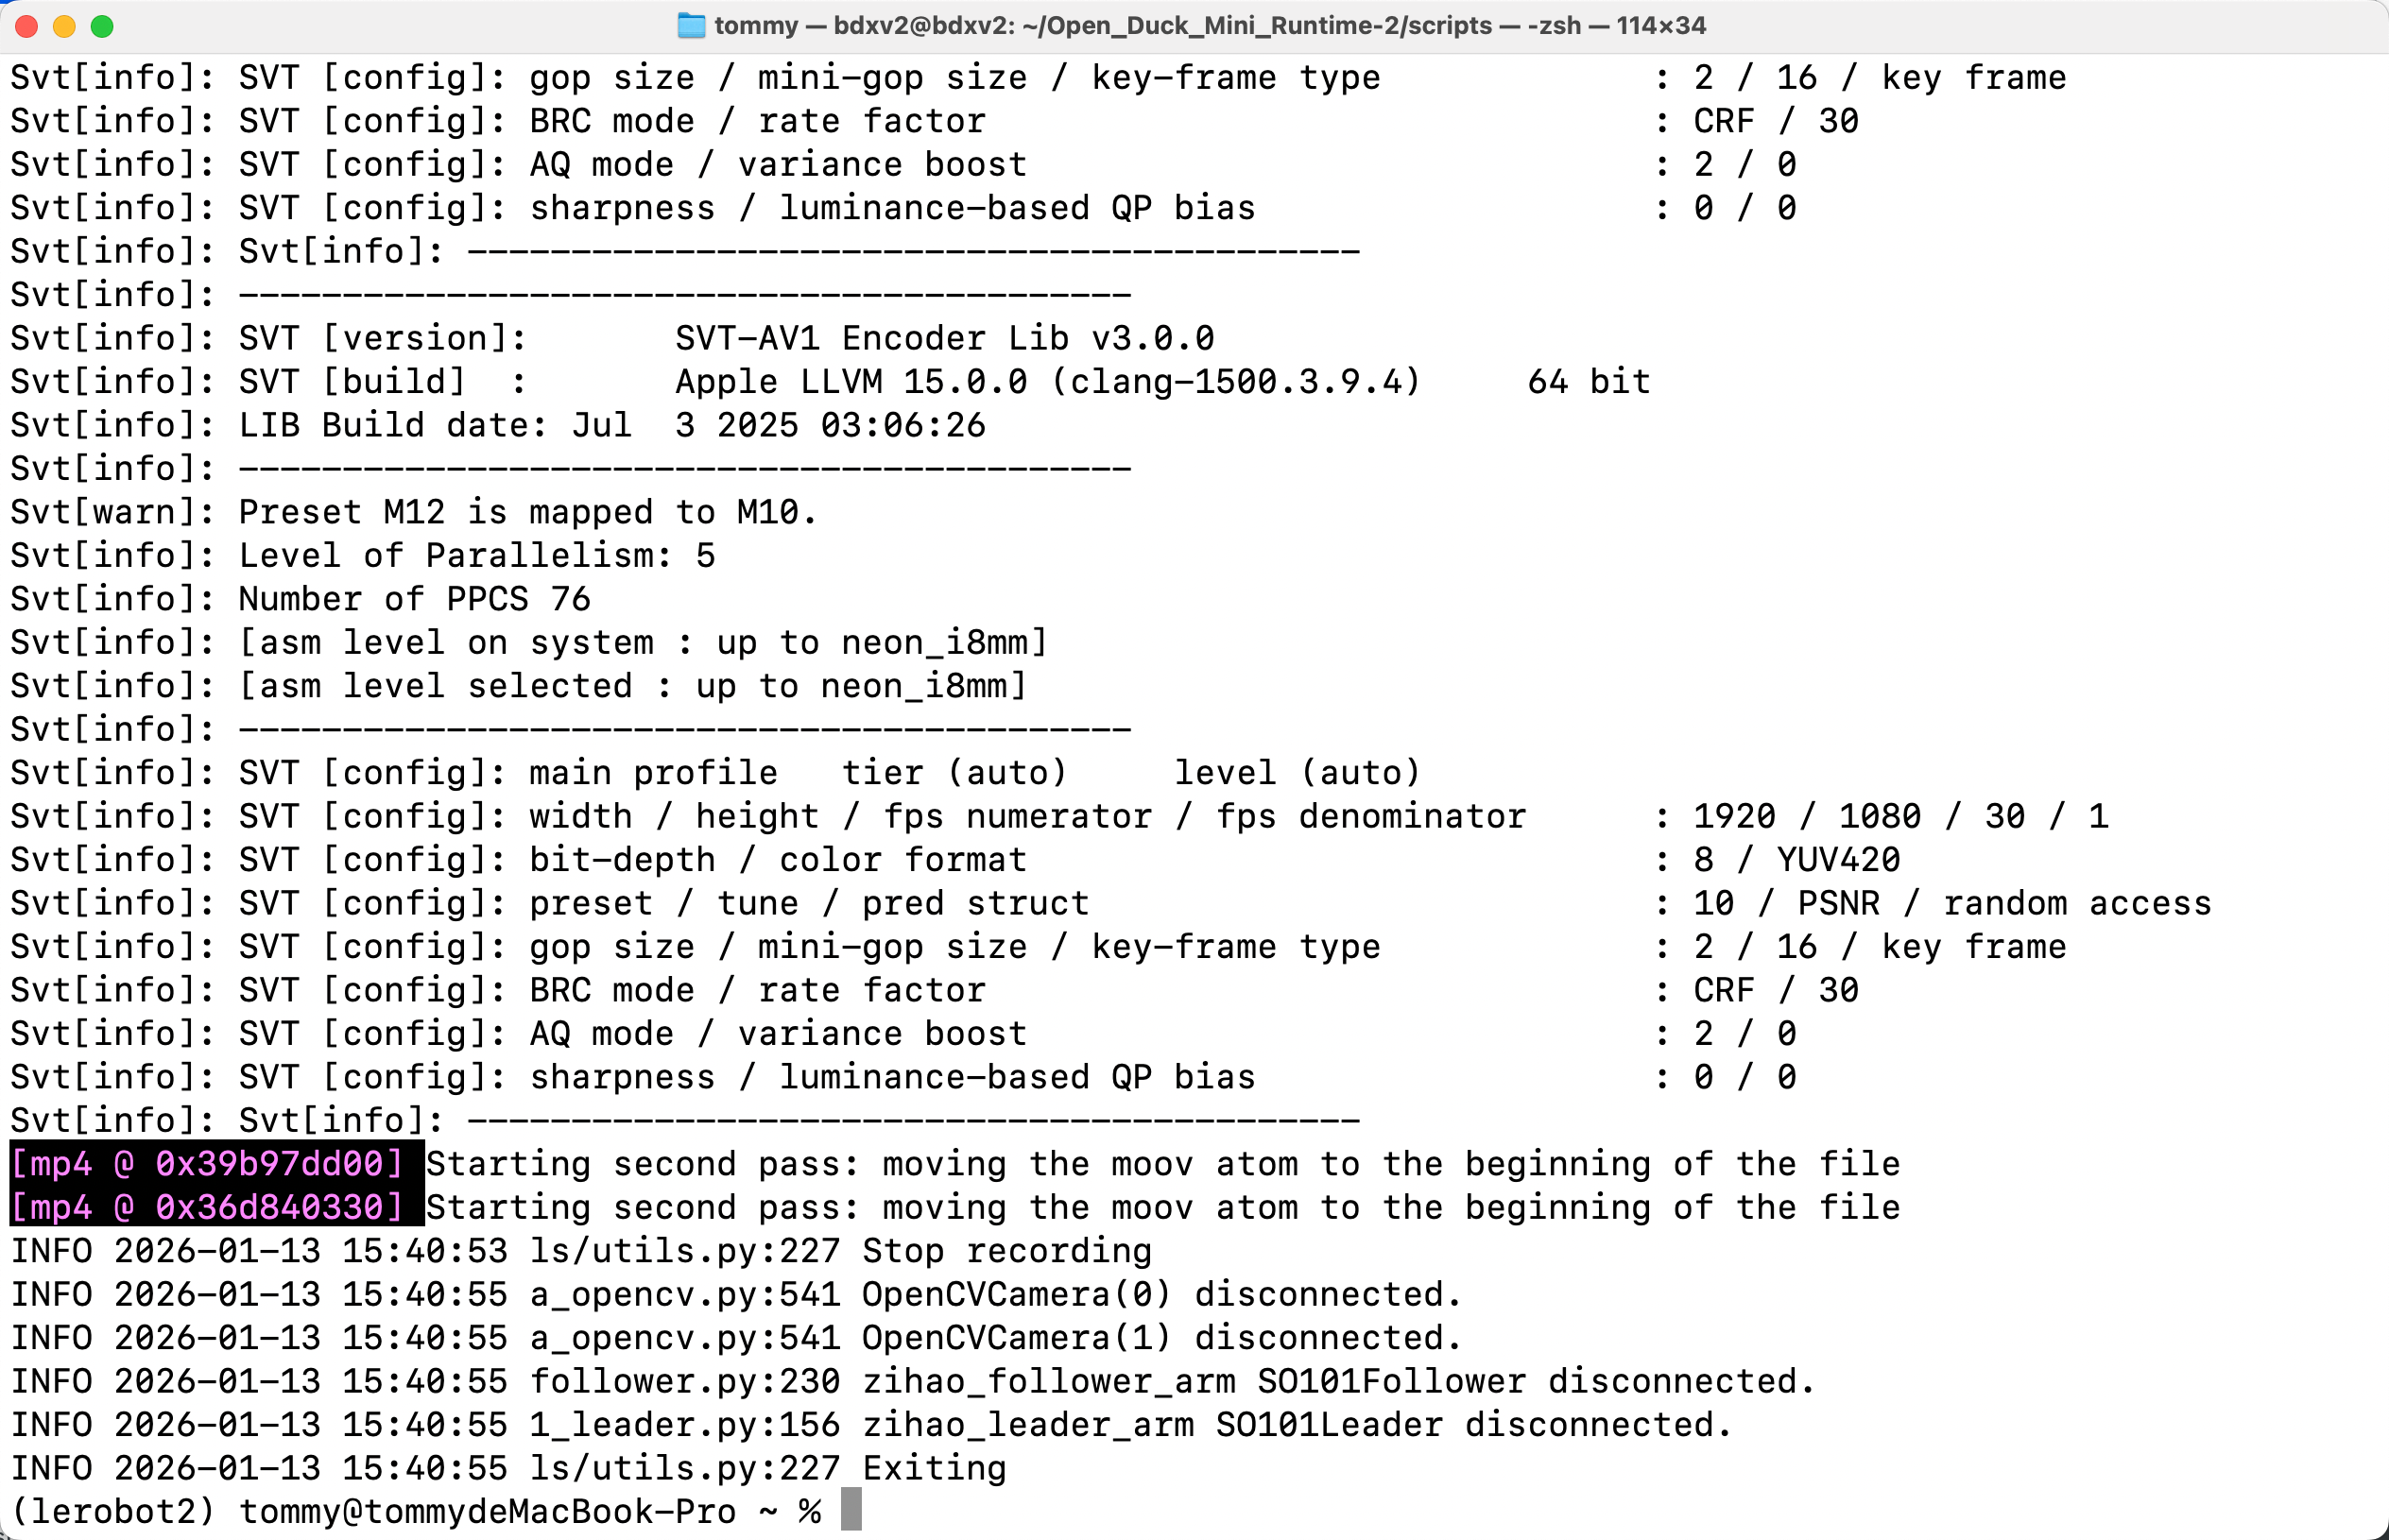
Controlli con i tasti freccia della tastiera: → (Freccia destra) Termina anticipatamente l'episodio corrente; passa all'episodio successivo. ← (Freccia sinistra) Annulla l'episodio corrente; registralo di nuovo. ESC, ferma immediatamente, codifica il video e carica il dataset.
Raccolta terminata — Directory di salvataggio del dataset
Shell
/Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_shake200