Descrizione dei comandi
Note sulla versione (importante, leggere per primo)
A partire da LeRobot 0.6.0, il modello addestrato va distribuito con lerobot-rollout. La vecchia sintassi lerobot-record --policy.path=... era già stata rimossa nella versione 0.5.2.
Questo tutorial installa LeRobot con git clone nel primo passo, ottenendo così la versione più recente attuale; usa pertanto la riga di comando lerobot-rollout riportata di seguito. Se insisti a usare lerobot-record, il programma restituirà direttamente un errore e ti suggerirà di passare a lerobot-rollout.
La divisione dei compiti tra i due comandi è la seguente:
lerobot-record: si occupa solo della raccolta dei dati di dimostrazione (è quello usato nel settimo passo); ora rifiuta i nomi di dataset che iniziano coneval_lerobot-rollout: si occupa del deployment del modello addestrato; con--strategy.typesi sceglie la modalità di funzionamento
Parametri della riga di comando di rollout
| Parametro | Descrizione |
|---|---|
--strategy.type | Modalità di funzionamento. base esegue solo il modello senza registrare dati, per valutare l'effetto dal vivo; episodic registra per episodio con una fase di reset, con un comportamento simile alla vecchia versione di lerobot-record |
--policy.path | Percorso del modello, che punta a checkpoints/last/pretrained_model nell'output dell'addestramento |
--task | Descrizione del task, da usare insieme a --strategy.type=base |
--duration | Numero di secondi di esecuzione; 0 indica nessun limite di tempo |
--interactive | Aggiungilo quando devi intervenire durante l'esecuzione; nel terminale puoi controllare con comandi come /stop e /reset |
--display_data | Indica se avviare l'interfaccia di visualizzazione rerun.io |
--policy.device | Dispositivo di calcolo, ad esempio cuda, cpu |
Descrizione dei comandi
Con visualizzazione in tempo reale: --display_data=true
Senza visualizzazione in tempo reale: --display_data=false
Con --display_data=true si avvia la splendida interfaccia di visualizzazione di rerun.io, ma nella directory /Users/tommy/.cache/huggingface/lerobot/rollout_lerobot_my_dataset_a/images/observation.images.front/episode-000000 viene salvata l'immagine di ogni frame, occupando molto spazio. In seguito puoi impostarlo su --display_data=false
Inferenza dal modello presente sul Repo di modelli HuggingFace: --policy.path=Tommymy/lerobot_my_model_a
Esempio con il task di raccolta delle arance
- Inferenza di un modello locale (con visualizzazione in tempo reale)
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=true \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --dataset.episode_time_s=1000 \
--policy.path=/Users/tommy/Downloads/7-lerobot/checkpoints/last/pretrained_model- Inferenza di un modello locale (senza visualizzazione in tempo reale)
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=false \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --dataset.episode_time_s=1000 \
--policy.path=/Users/tommy/Downloads/7-lerobot/checkpoints/last/pretrained_model- Inferenza dal modello presente sul Repo di modelli HuggingFace
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=true \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --policy.path=Tommymy/lerobot_my_model_a
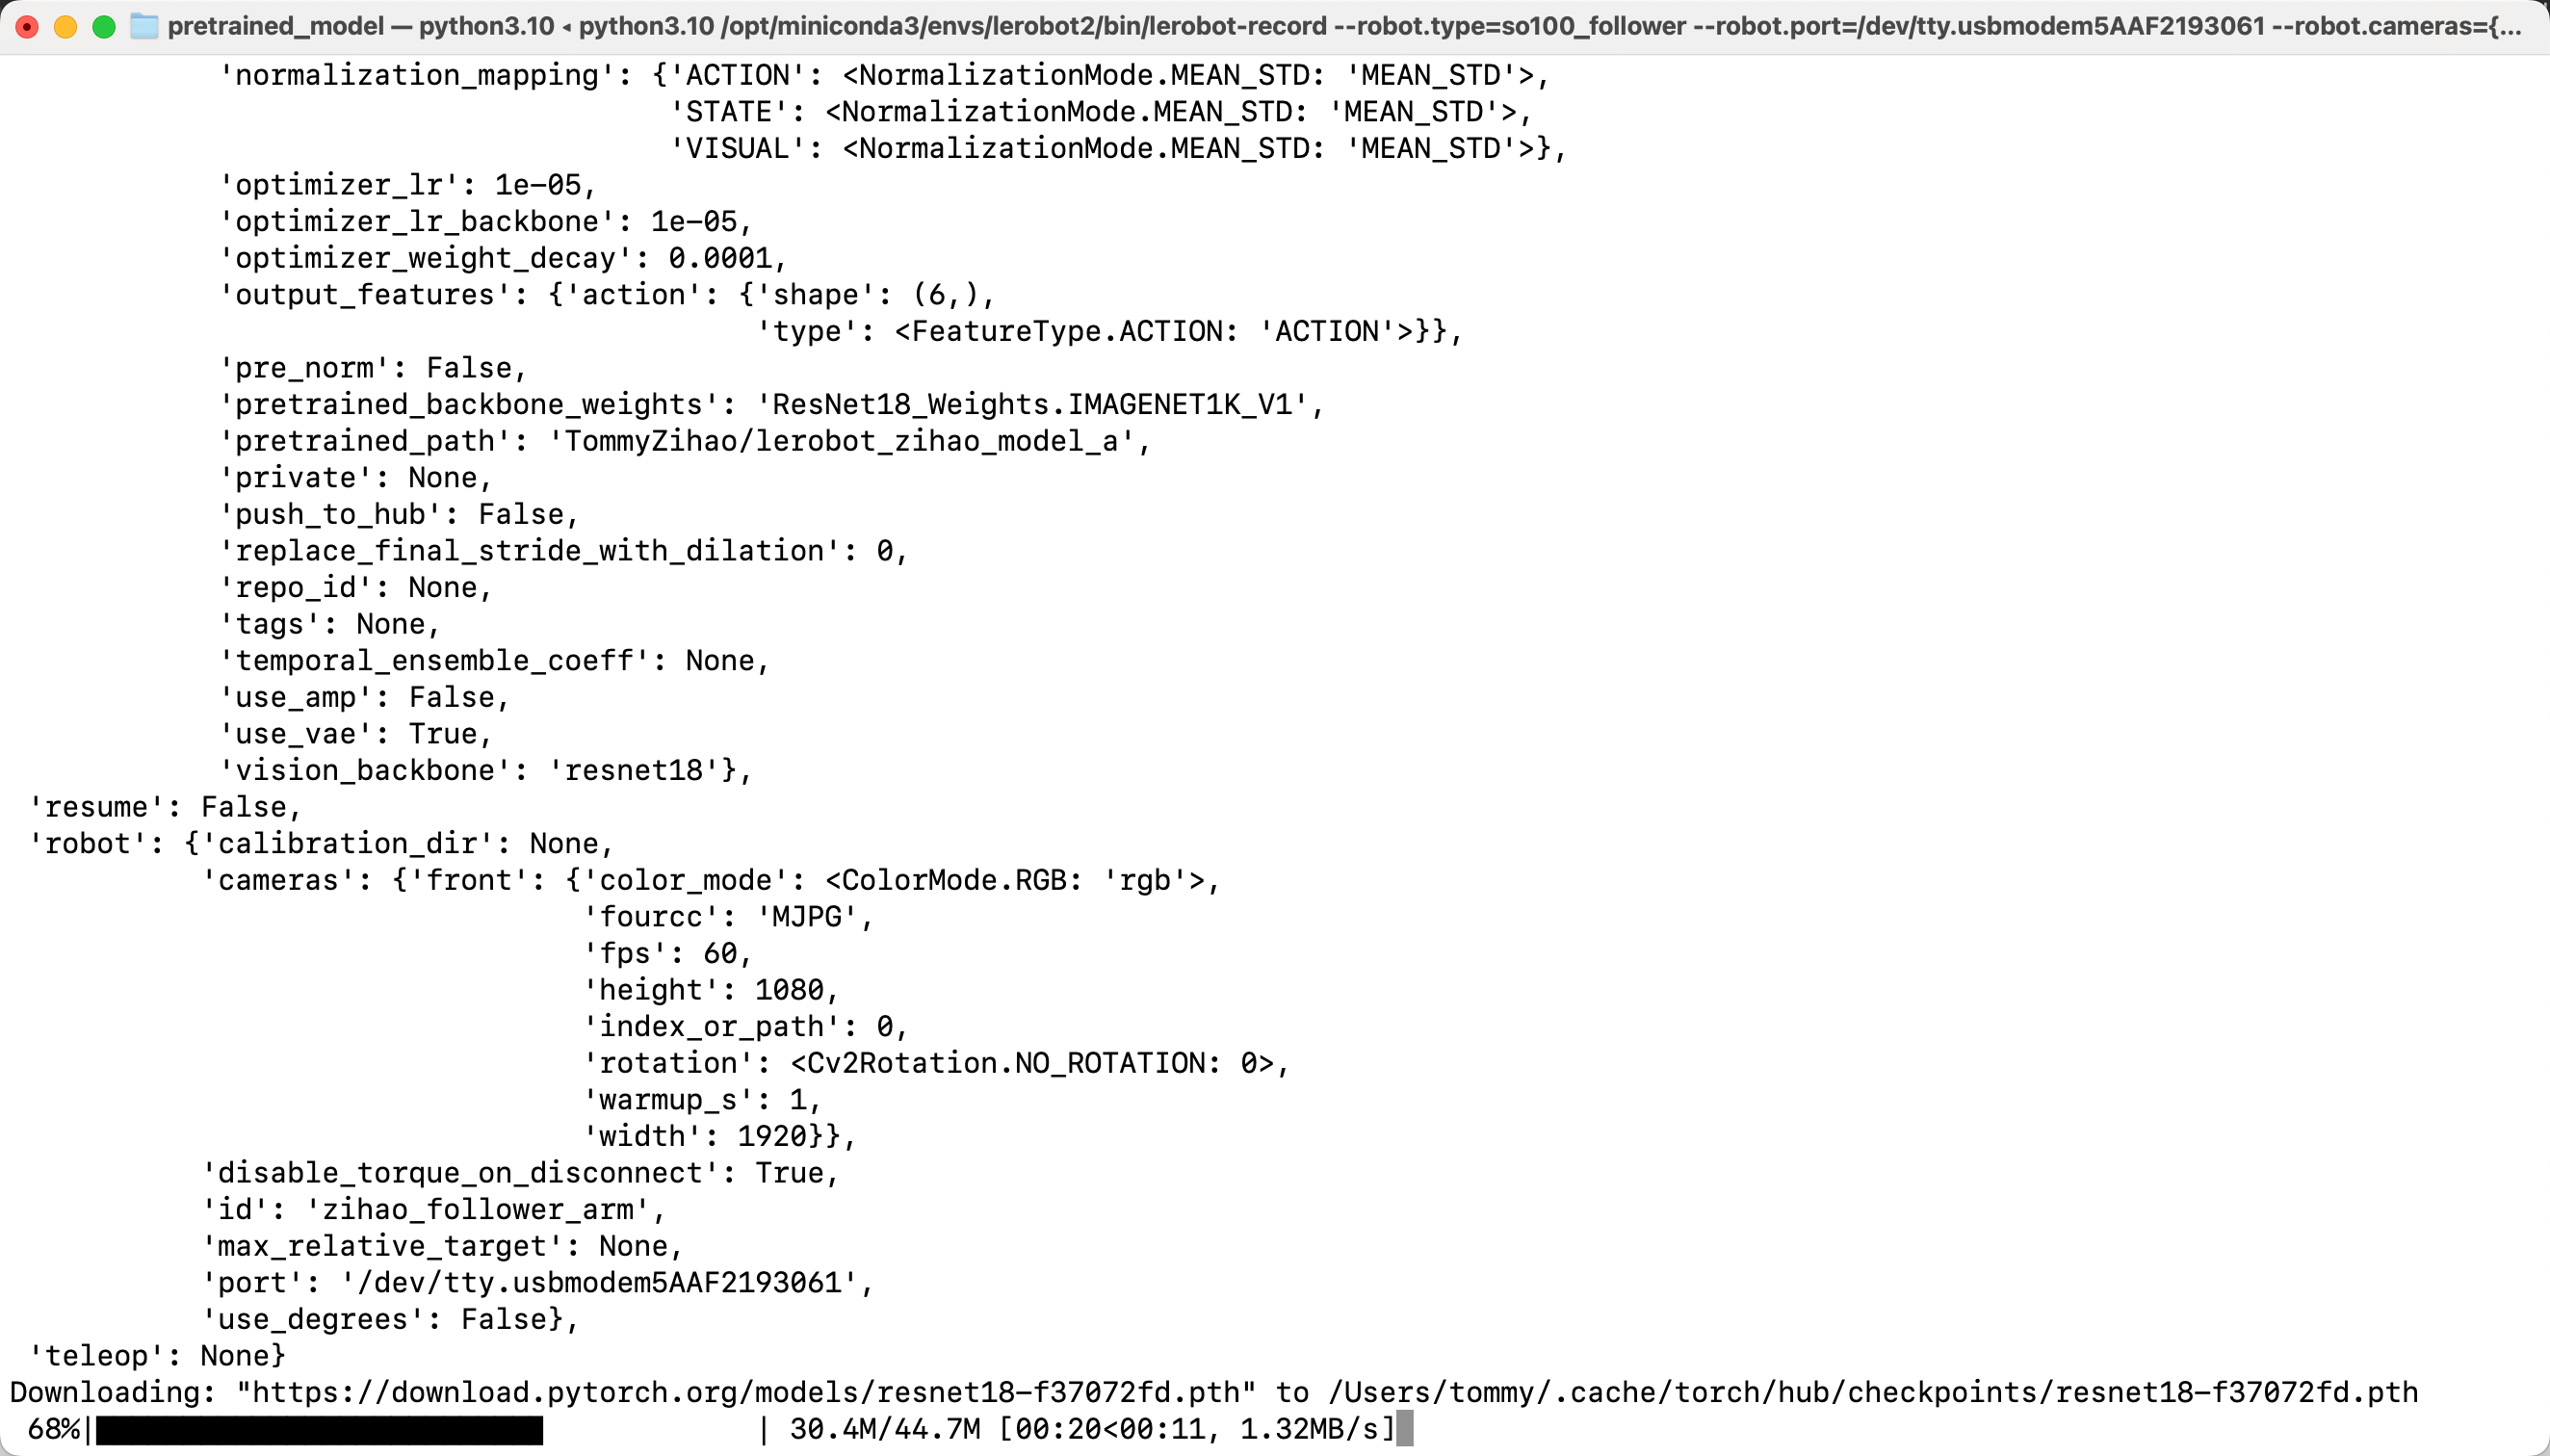
Dopo l'esecuzione il modello verrà scaricato