

Jetson: analisi GPS
1. Obiettivi di apprendimento
In questa lezione impareremo principalmente a utilizzare il Jetson Orin e il modulo GPS per leggere e analizzare le informazioni di posizione.
2. Preparazione preliminare
Il modulo GPS utilizza la comunicazione UART o la comunicazione USB. Qui si prende come esempio la comunicazione USB.
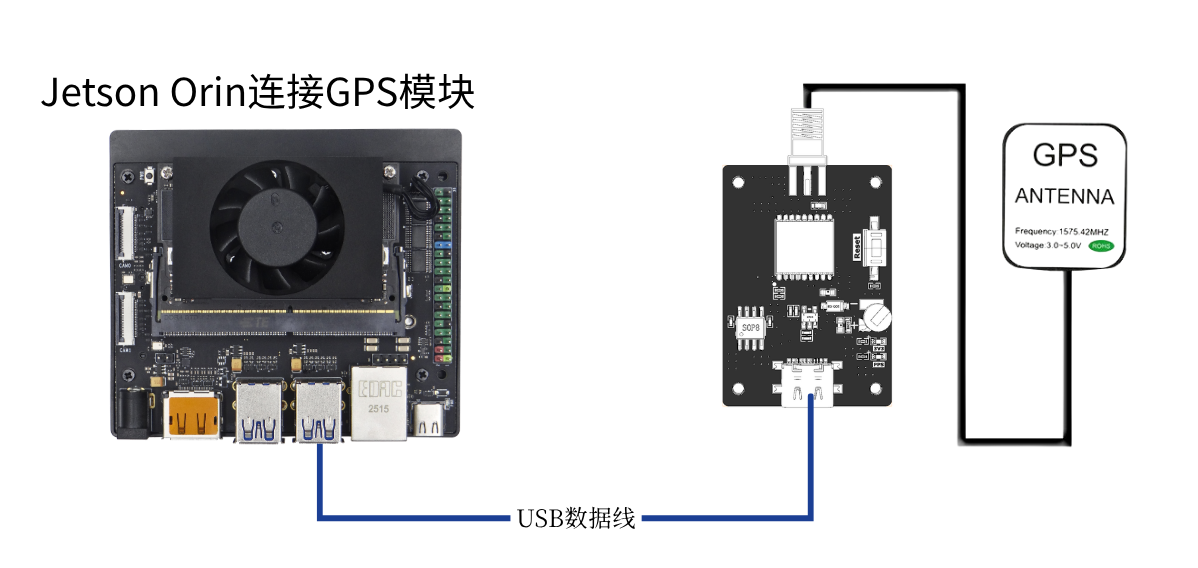
Collegare il Jetson Orin e il modulo GPS con un cavo type-c; eseguire il comando ls /dev | grep 'ttyUSB' e si potrà vedere che il modulo GPS viene riconosciuto come USB0
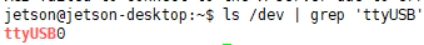
3**. Programma**
Per il programma di questa lezione fare riferimento a: GPS.py
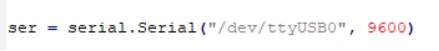
Inizializzare l'USB:
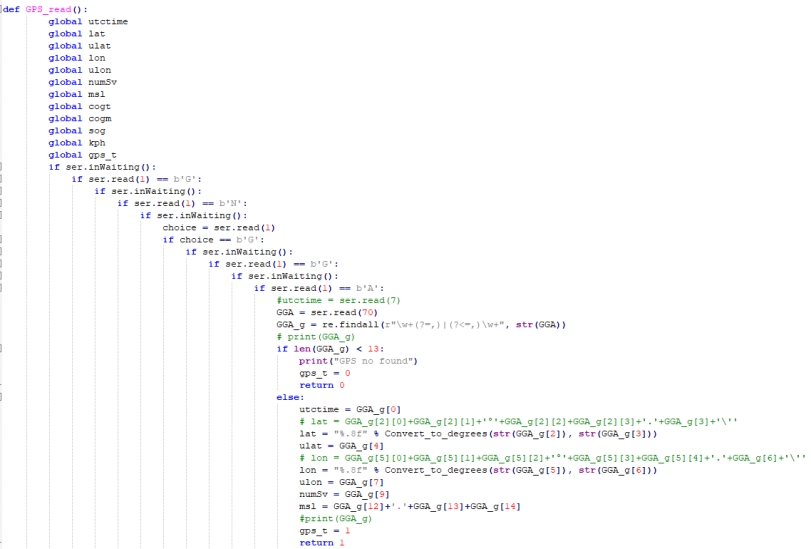
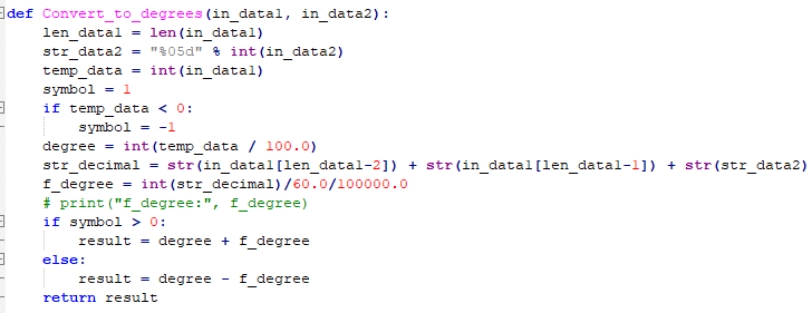
Funzione di acquisizione e analisi delle informazioni di posizione. Nella figura seguente, tra le informazioni di posizione vengono filtrati i messaggi che iniziano con GNGGA, quindi i dati vengono analizzati e memorizzati nelle varie variabili globali.
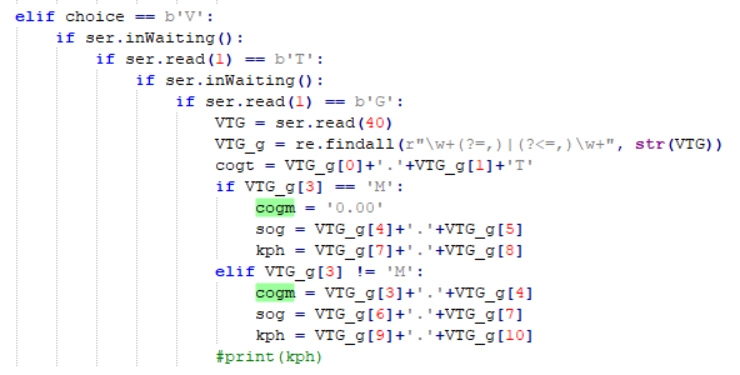
Con lo stesso metodo sono state acquisite e analizzate le informazioni di rotta di GNVTG.
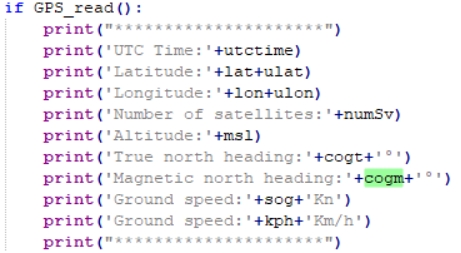
I dati analizzati vengono stampati ciclicamente
4. Esecuzione del programma
Nel terminale digitare sudo python3 GPS.py per eseguire il programma.
5. Fenomeno sperimentale
Dopo aver alimentato il modulo, sono necessari circa 32 s per l'avvio; successivamente il LED di stato della stampa seriale sul modulo lampeggerà in modo continuo e a quel punto sarà possibile ricevere i dati normalmente.
Dopo l'esecuzione del programma inizia l'inizializzazione dell'USB; se l'inizializzazione riesce viene visualizzato "GPS Serial Opened! Baudrate=9600", altrimenti viene visualizzato "GPS Serial Open Failed!". In caso di errore occorre controllare il cablaggio o la porta USB; successivamente vengono stampate ciclicamente le informazioni di posizione e di rotta.
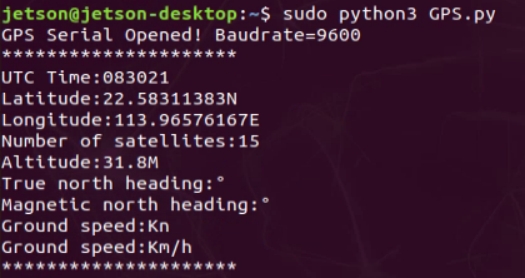
Premere Ctrl+C per uscire dalla lettura delle informazioni.
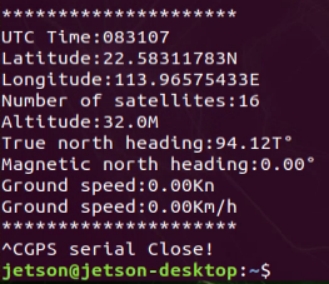
Nota: l'antenna del modulo deve trovarsi all'aperto, altrimenti potrebbe non rilevare il segnale GPS. Quando il segnale non viene rilevato viene stampato "GPS no found".