

Jetson:位置資訊解析
1. 學習目標
本次課程我們主要學習使用Jetson Orin和GPS模組實讀取並解析位置資訊。
2. 課前準備
GPS模組採用的是UART通訊或USB通訊,這裏以USB通訊為例。
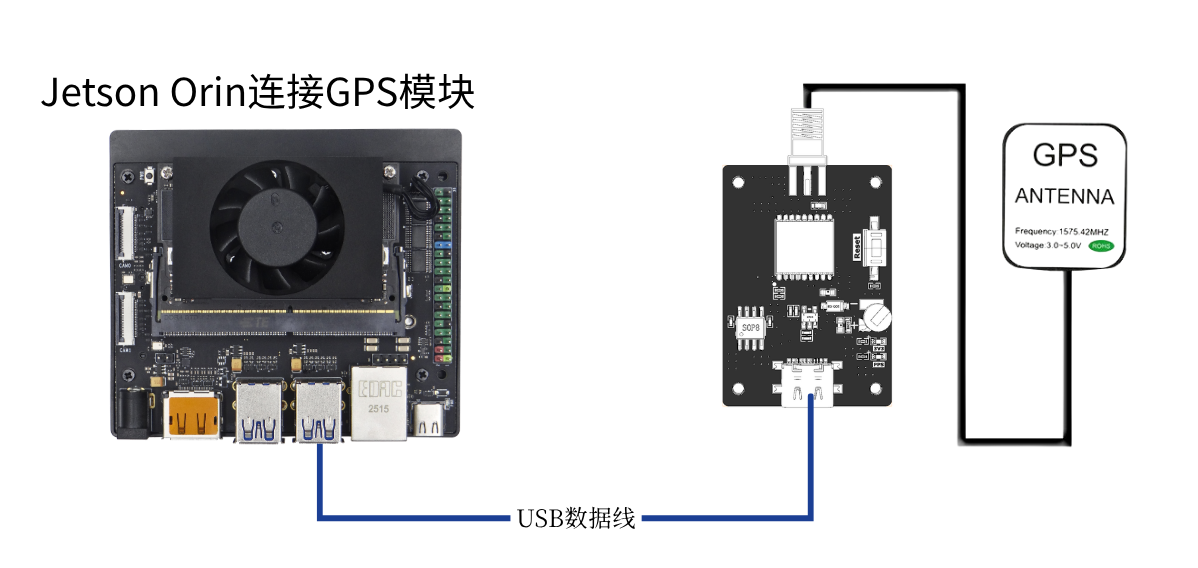
使用type-c線連接Jetson Orin和GPS模組,執行命令 ls /dev | grep 'ttyUSB' ,可以看到識別到GPS模組為USB0
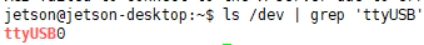
3**. 程式**
本次課程的程式請參考:GPS.py
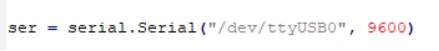
初始化USB:
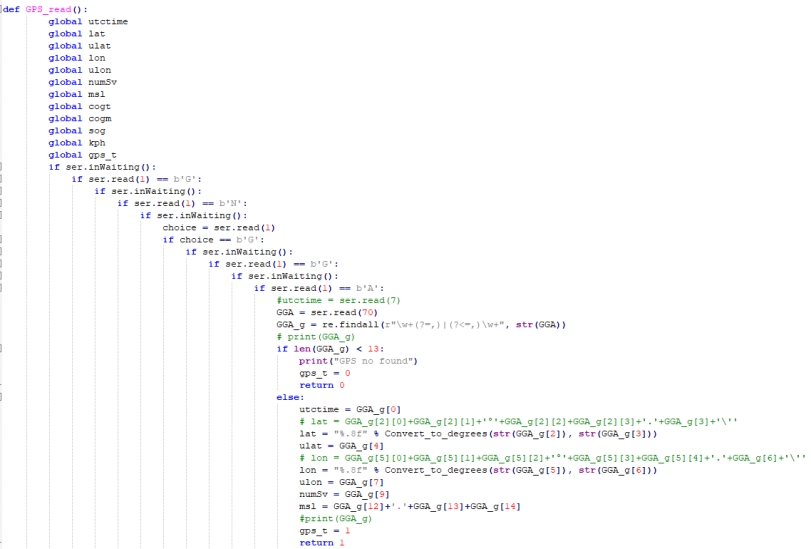
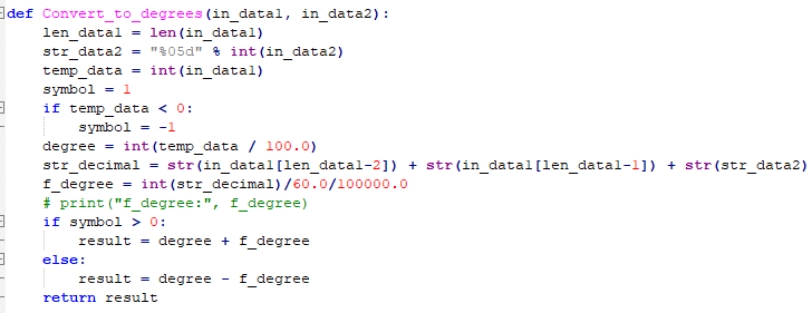
位置資訊獲取和解析函數,下圖中在位置資訊中篩選出GNGGA開頭的位置資訊,然後解析出數據存到各個全局變數中。
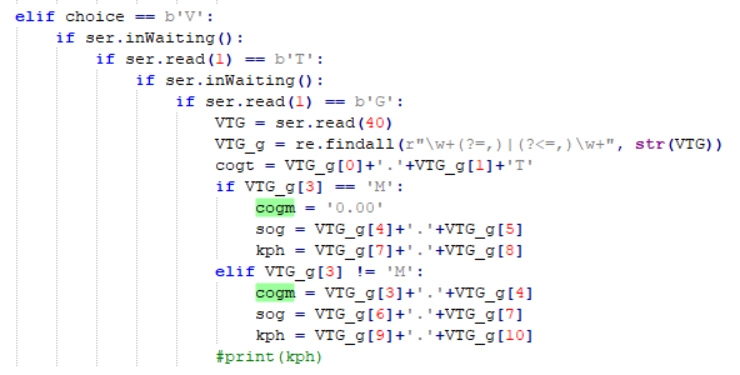
同樣的方法獲取了GNVTG的航向資訊並解析。
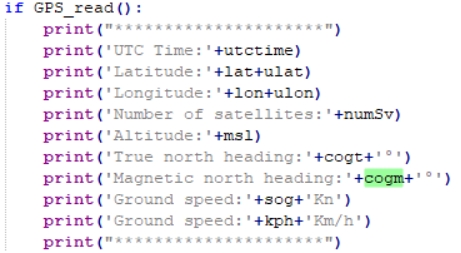
解析後的數據循環列印
4. 執行程式
終端輸入sudo python3 GPS.py執行程式。
5.實驗現象
模組通電後,需要32s左右的時間啓動,之後模組上的串口列印狀態燈會持續閃爍,此時可以正常接收數據。
程式執行以後,開始初始化USB,初始化成功顯示“GPS Serial Opened! Baudrate=9600”,否則顯示“GPS Serial Open Failed!”,如果錯誤需要檢查接線或USB連接埠,之後循環列印位置和航向資訊。
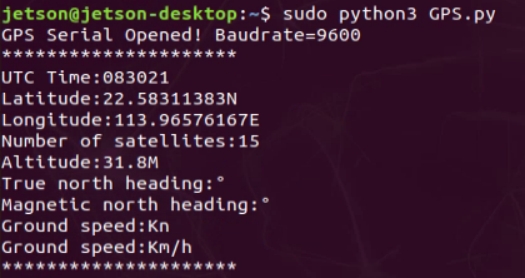
按Ctrl+C退出資訊讀取。
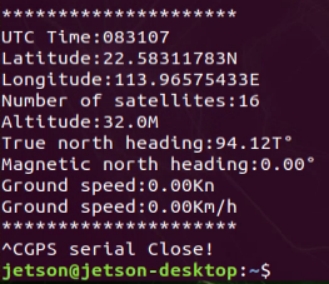
注意,模組天線需要在室外,否則可能搜索不到GPS信號,搜索不到信號的時候列印"GPS no found"。