

08 WiFi 狀態頁與配網
本步為可選功能,不影響自扶正本身。MuJoCo 模擬視窗與實機即時鏡像單獨成頁,見 09 頁。
8.1 熱點與狀態頁
熱點:SSID SR-Support,密碼 srsupport,地址 192.168.4.1(w 開關,上電預設開)。 w 透過串列埠傳送:在串列埠監視器/串列埠助手的傳送框輸入 w 並按 Enter 即可切換;串列埠工具/ 串列埠助手(含 Windows UartAssist 下載)見 03 頁 3.3。
裝置連上熱點後開啟 http://192.168.4.1(多數手機會自動彈出配網門戶)。頁面每 300 ms 重新整理:執行狀態、up 向量與直立度條、兩關節指令角、扶正姿態/階段、Home WiFi 狀態、 Twin 流開關(即時鏡像見 09 頁)。瀏覽器有系統代理時,把該地址加入 代理例外。
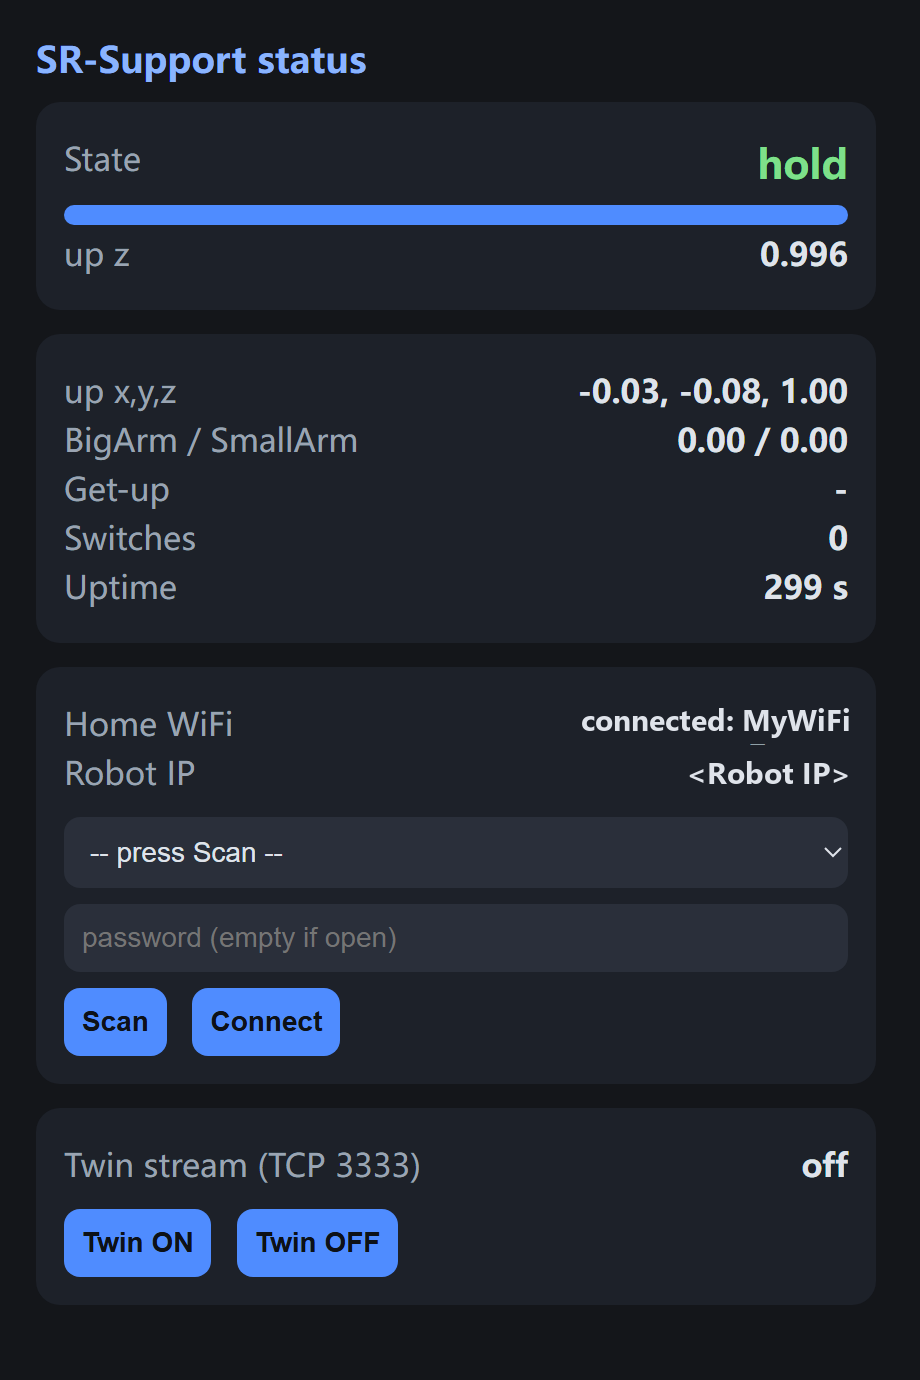
圖 8-1:實機狀態頁(瀏覽器開啟實機地址)。圖中實機已配網連上家裡的 WiFi:Home WiFi 卡片顯示連線狀態與 Robot IP,下方是 Twin 流開關(用法見 9.2)。
8.2 配網(讓 ESP32 加入家裡的 WiFi)
狀態頁 Home WiFi 卡片:Scan → 選網路 → 輸密碼 → Connect。成功後 AP+STA 雙模:
- 熱點保留(現場除錯不受影響);
- 家裡區域網可直接訪問(頁面
Robot IP顯示地址,09 頁 Twin 命令就填這個地址); - 憑據寫入 NVS,重啟自動重連。
僅支援 2.4 GHz 網路;扶正動作執行期間會拒絕掃描/配網。