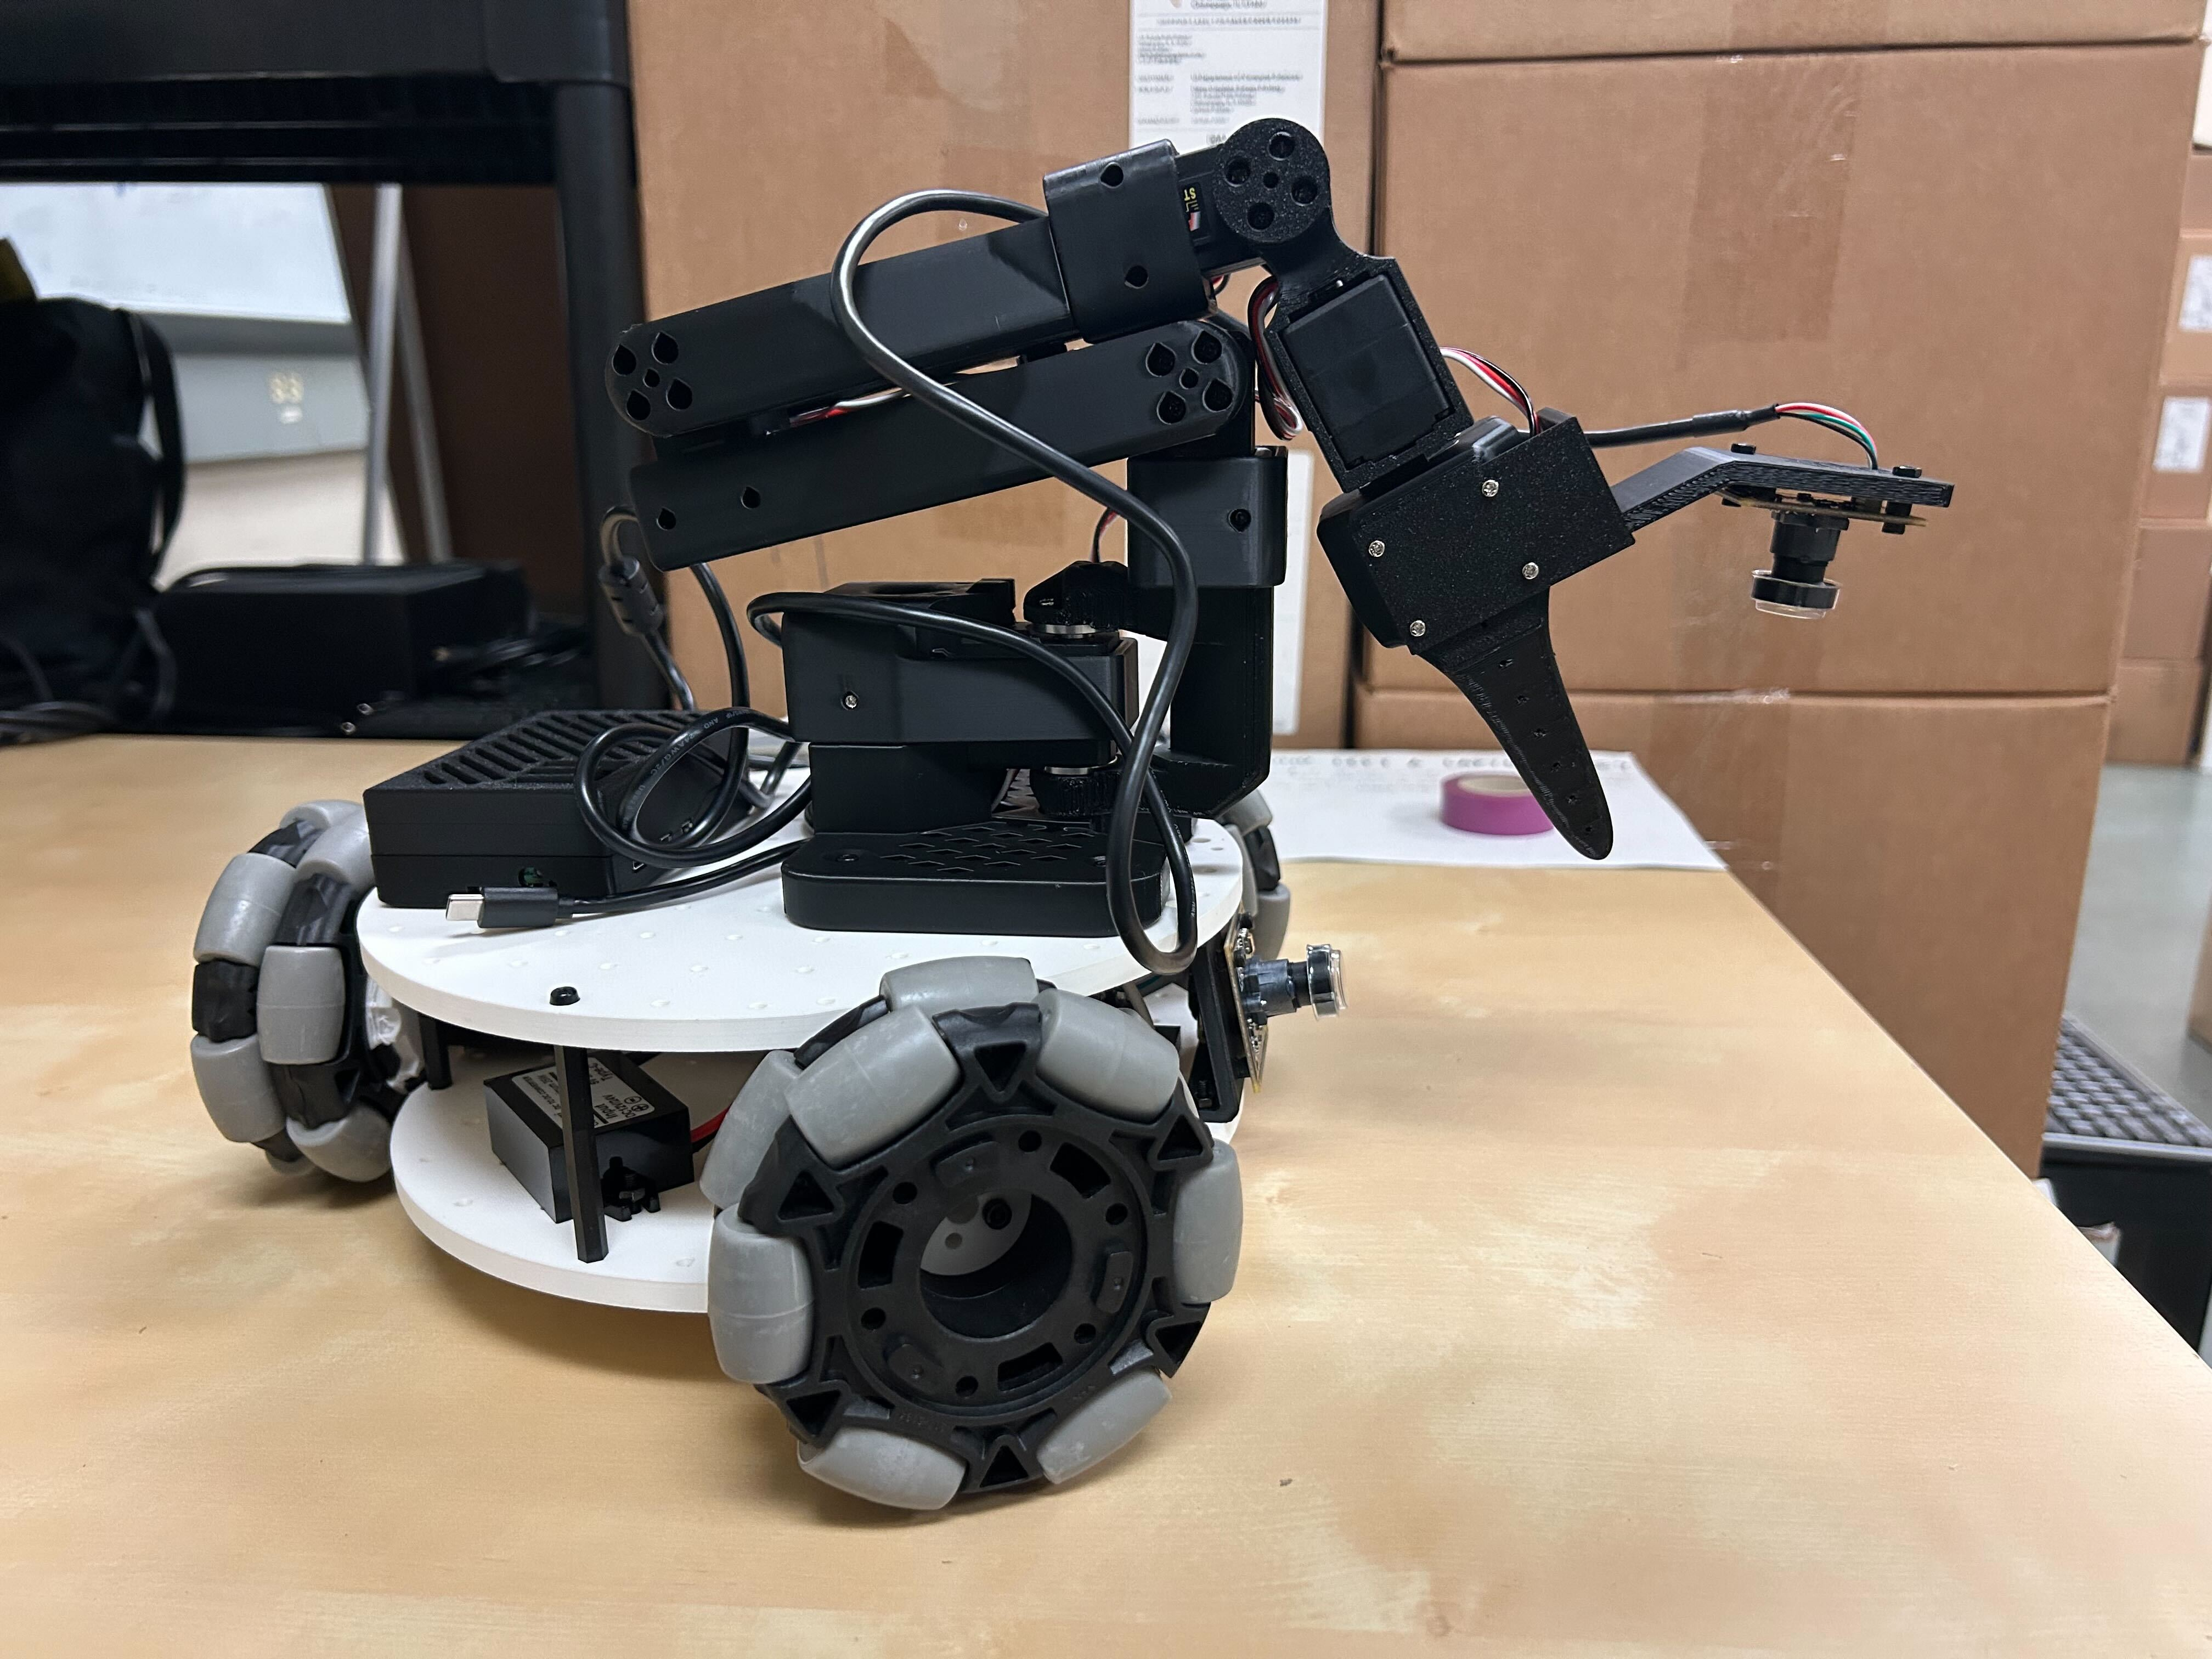
Lekiwi 組裝教程
在Fusion360 線上 CAD中可以視覺化精確的元件位置。
線上URDF預覽https://urdf.d-robotics.cc/
一、組裝輪子模組(每台機器人3個)
1.使用 12 個 M2x6 自攻螺絲將驅動馬達固定到馬達支架上。(伺服馬達盒隨附)
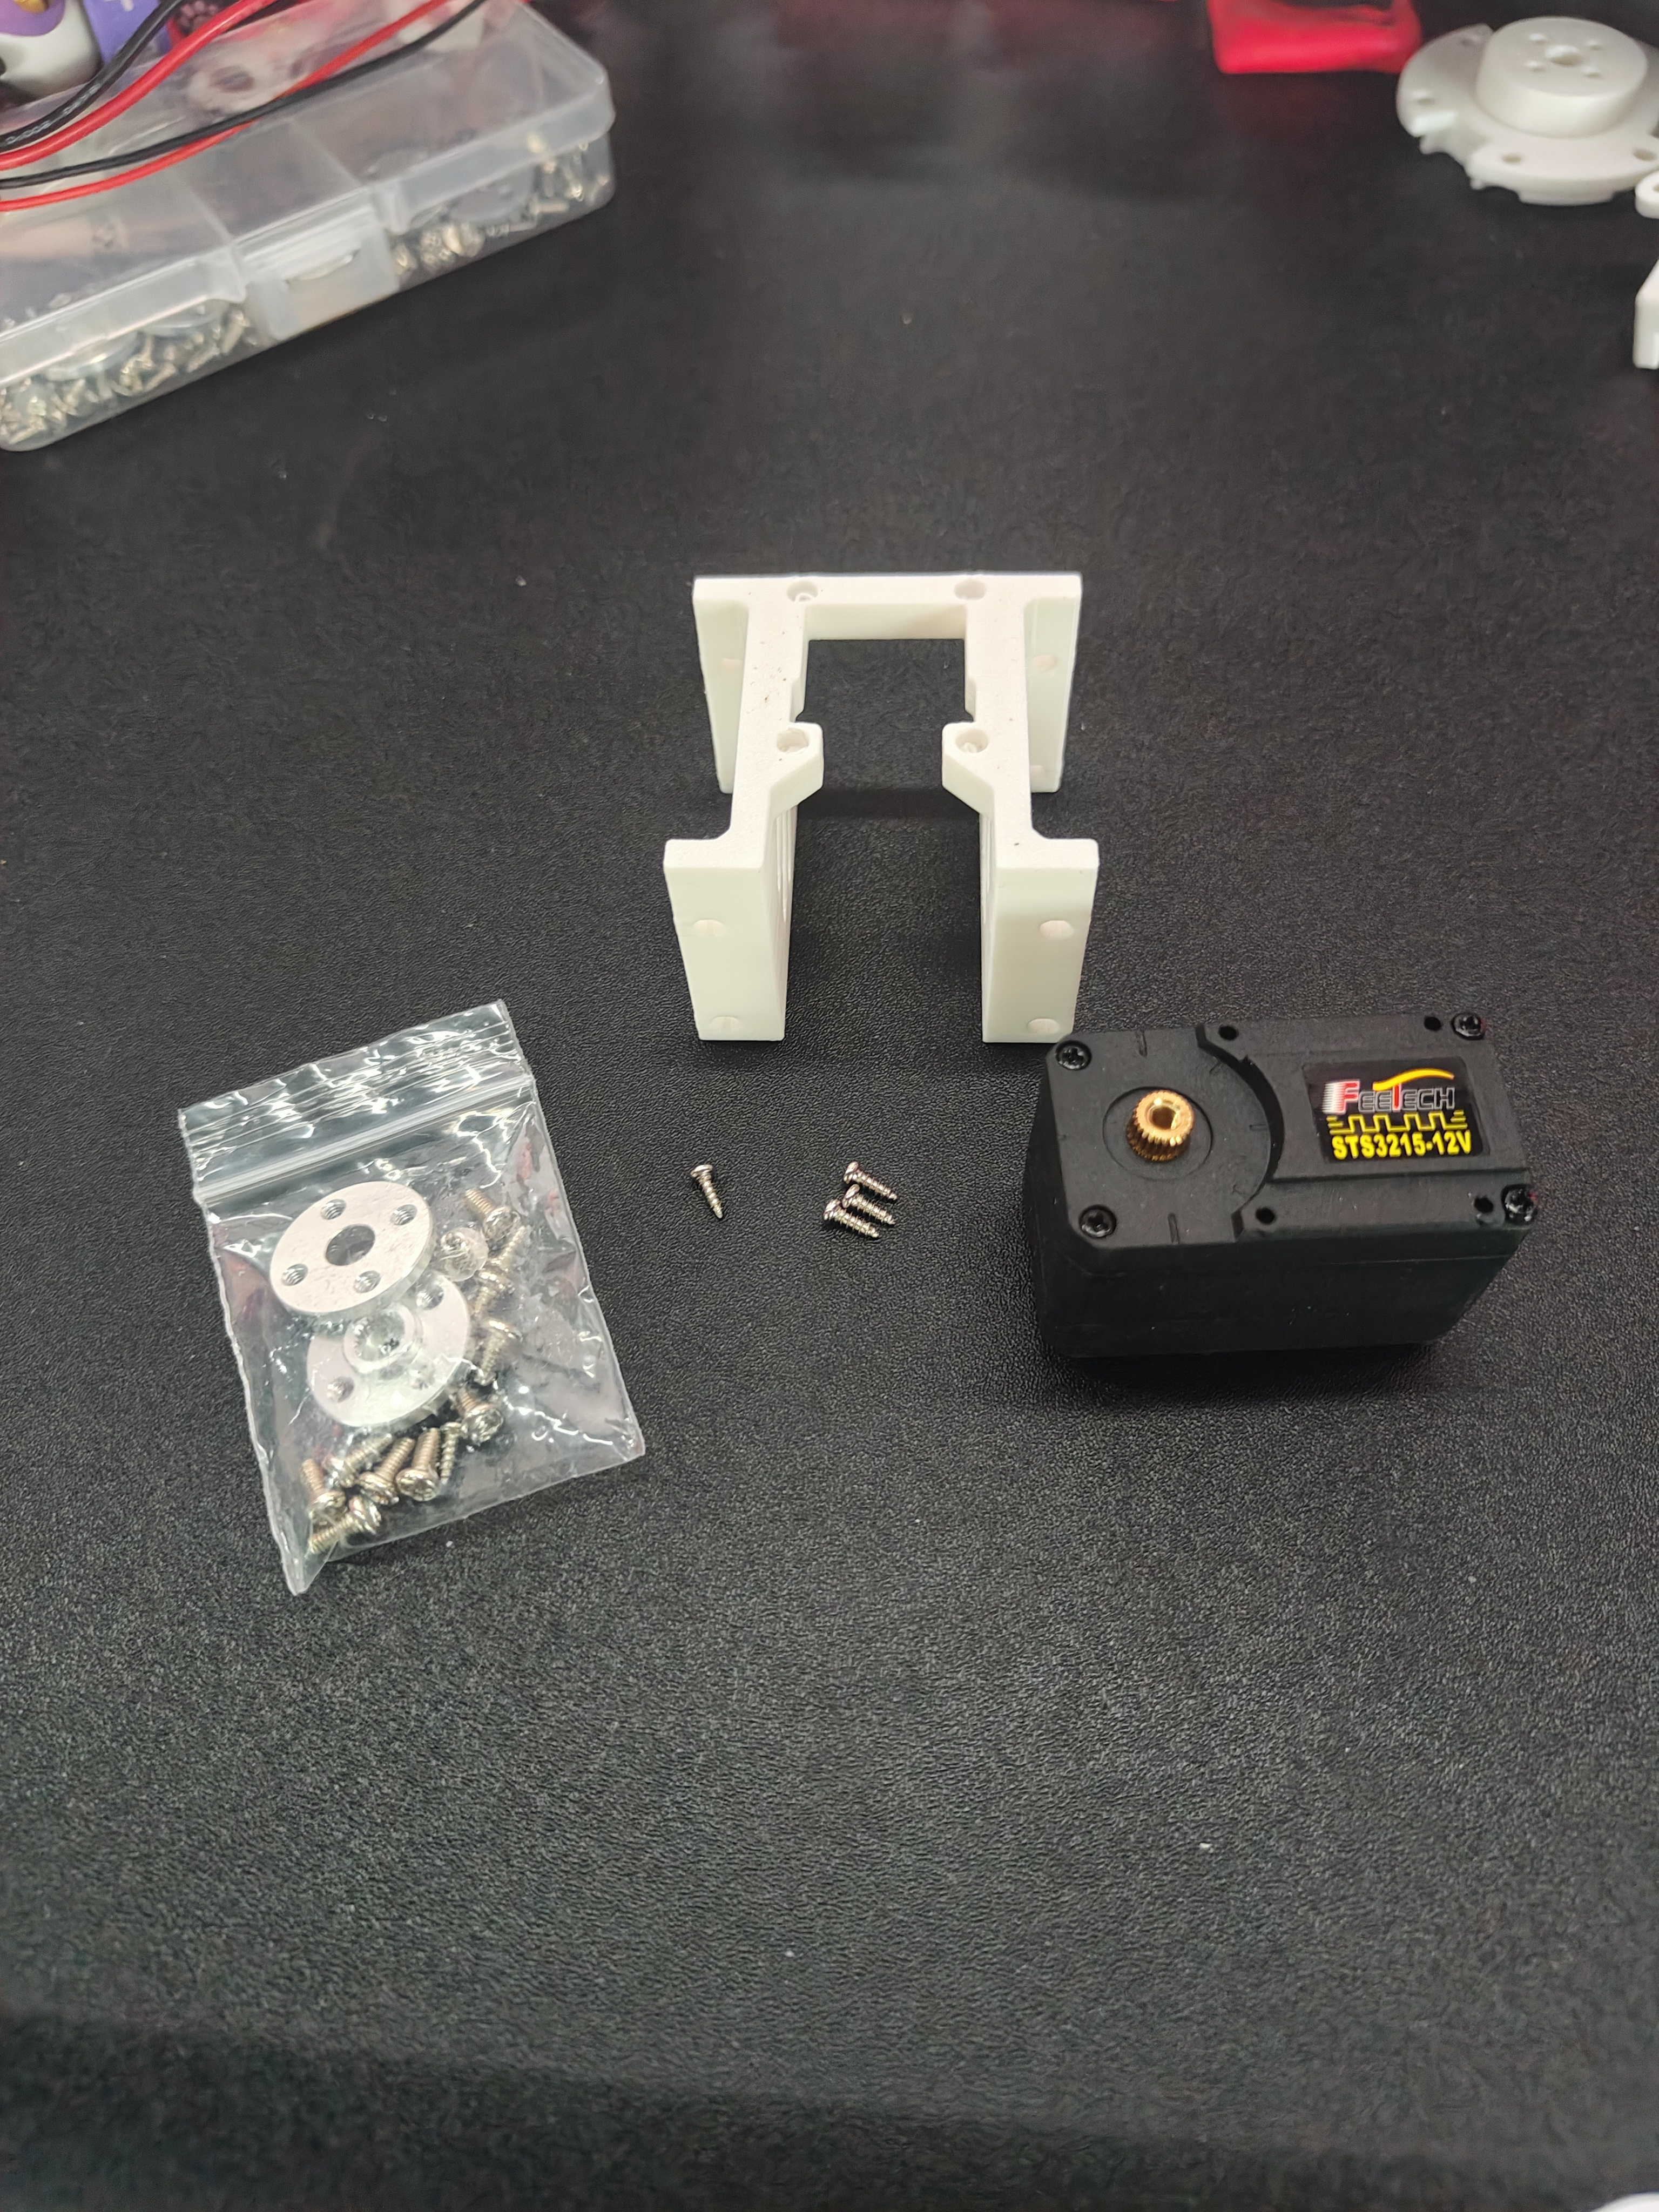
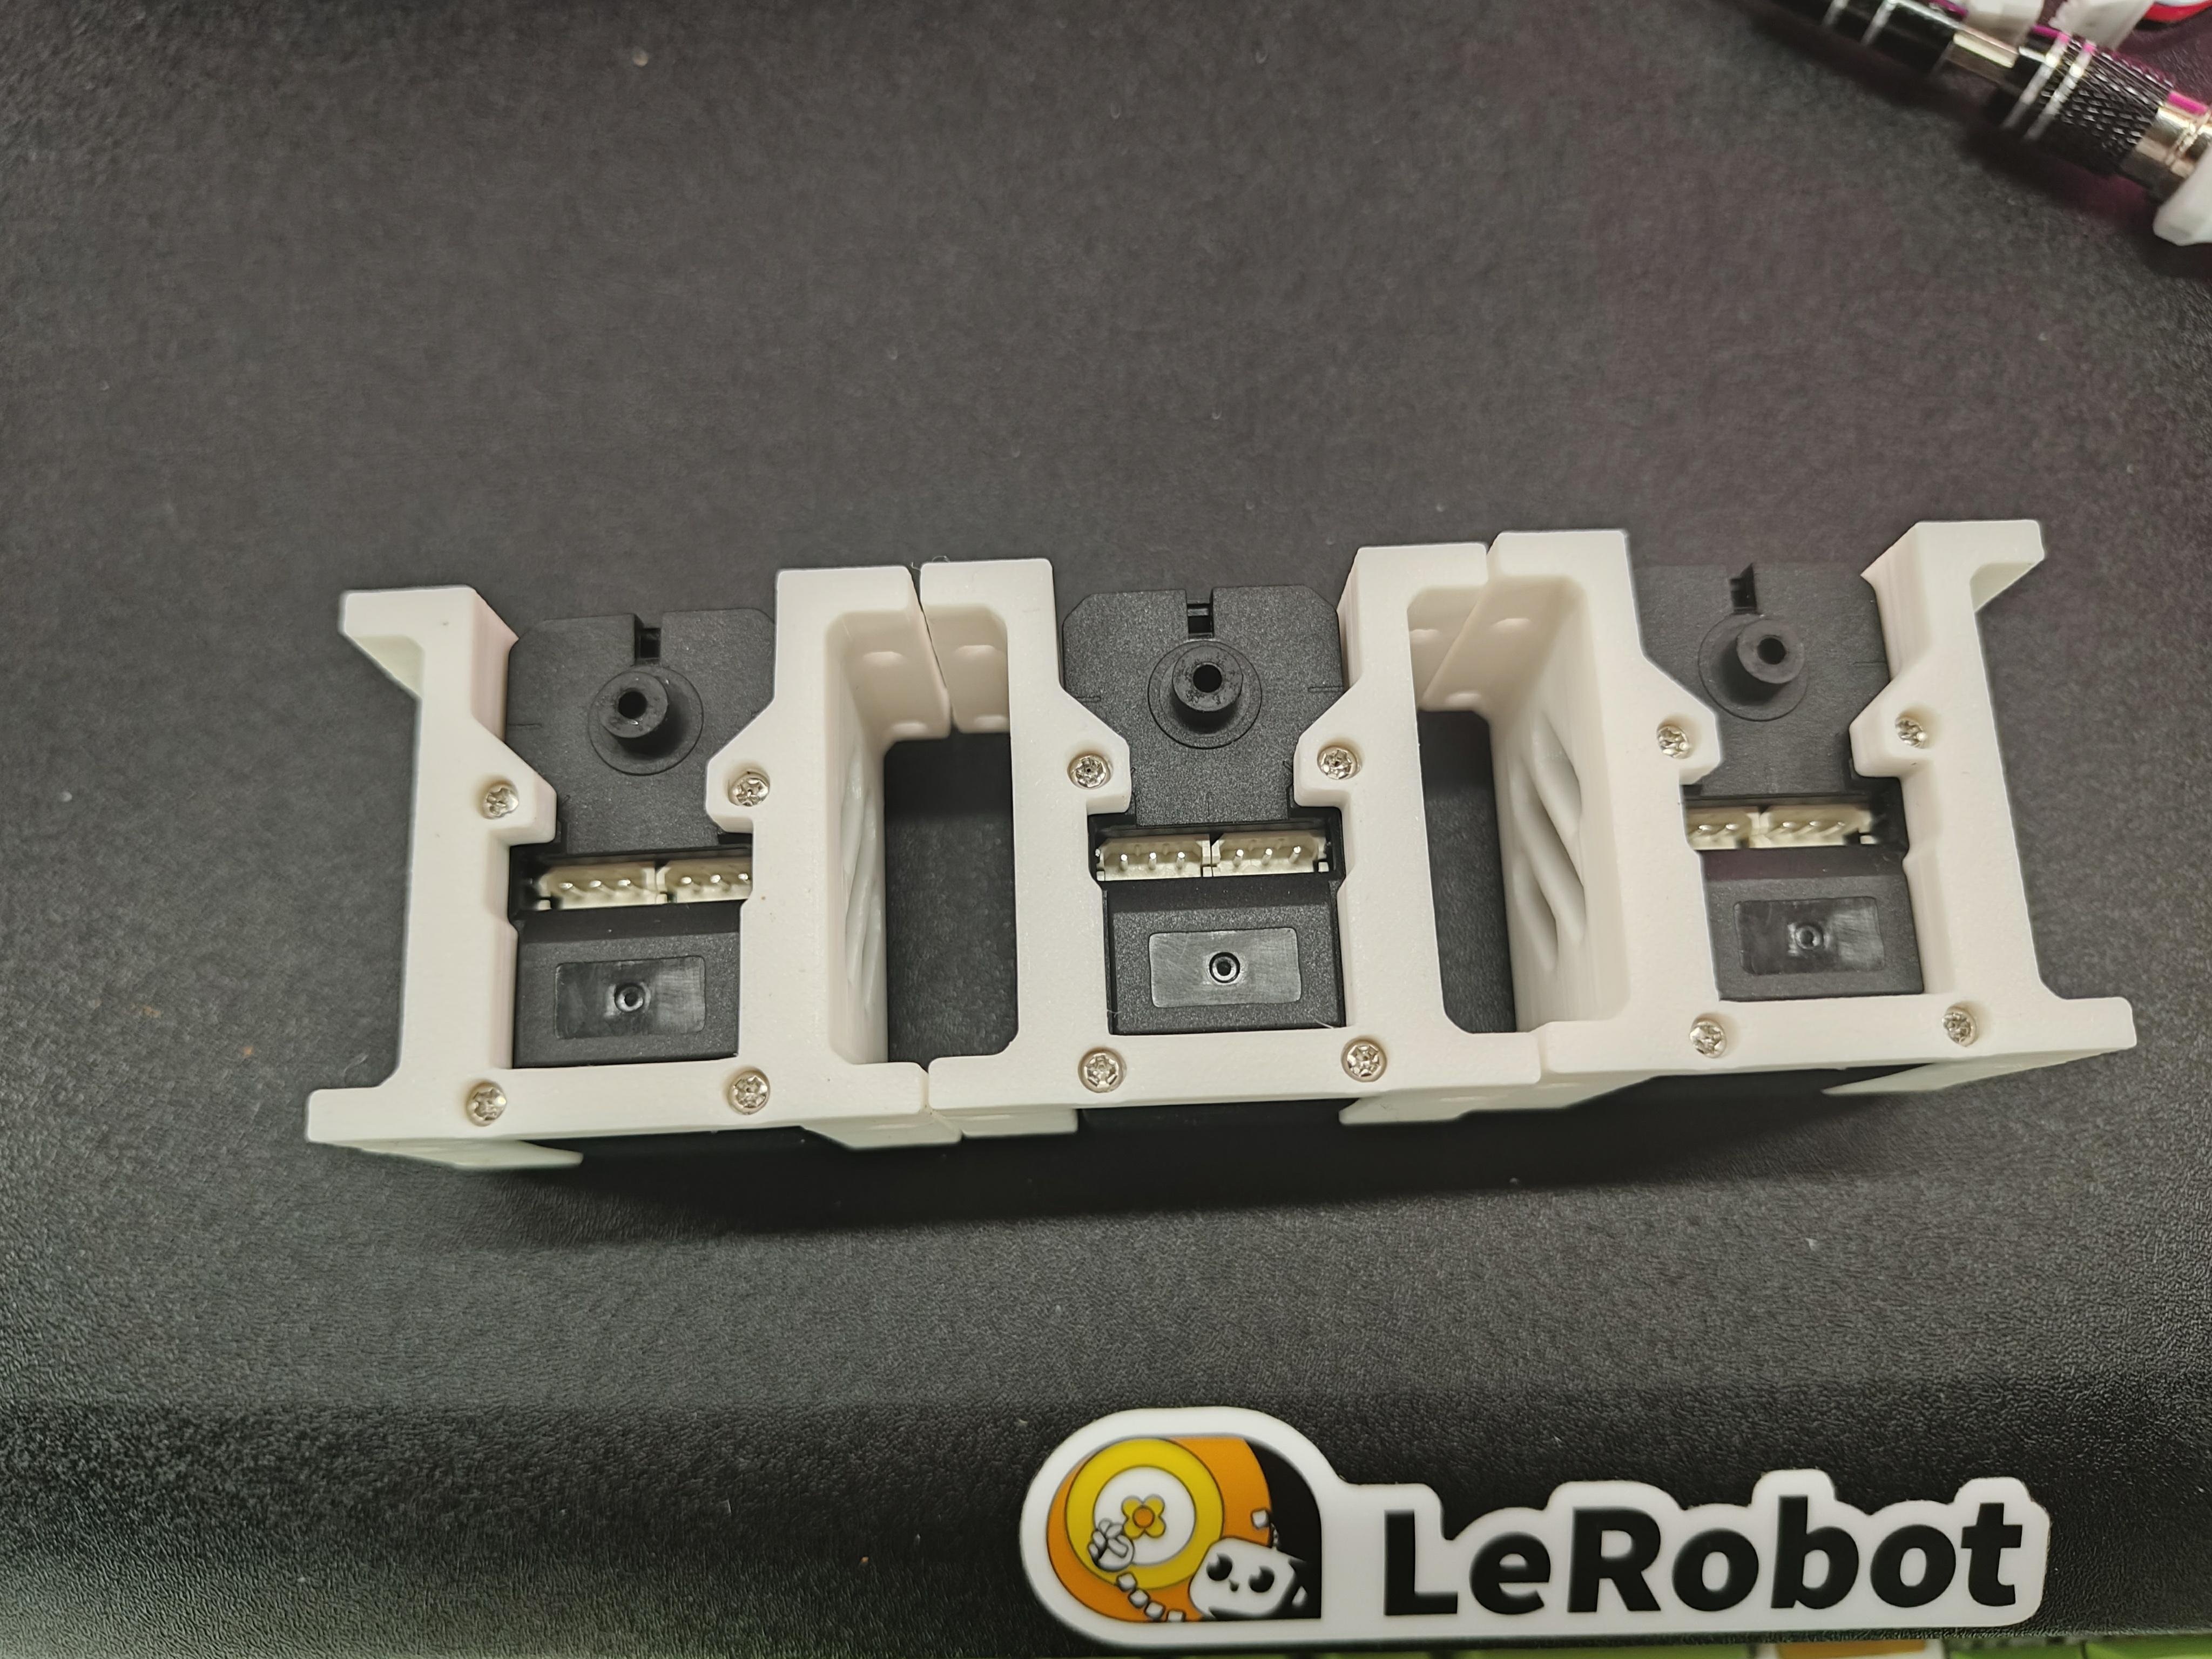
2.使用 12 個 M3x16 機械螺絲和 12個 M3螺母 用 驅動馬達支架 將 伺服馬達 固定到底板上。
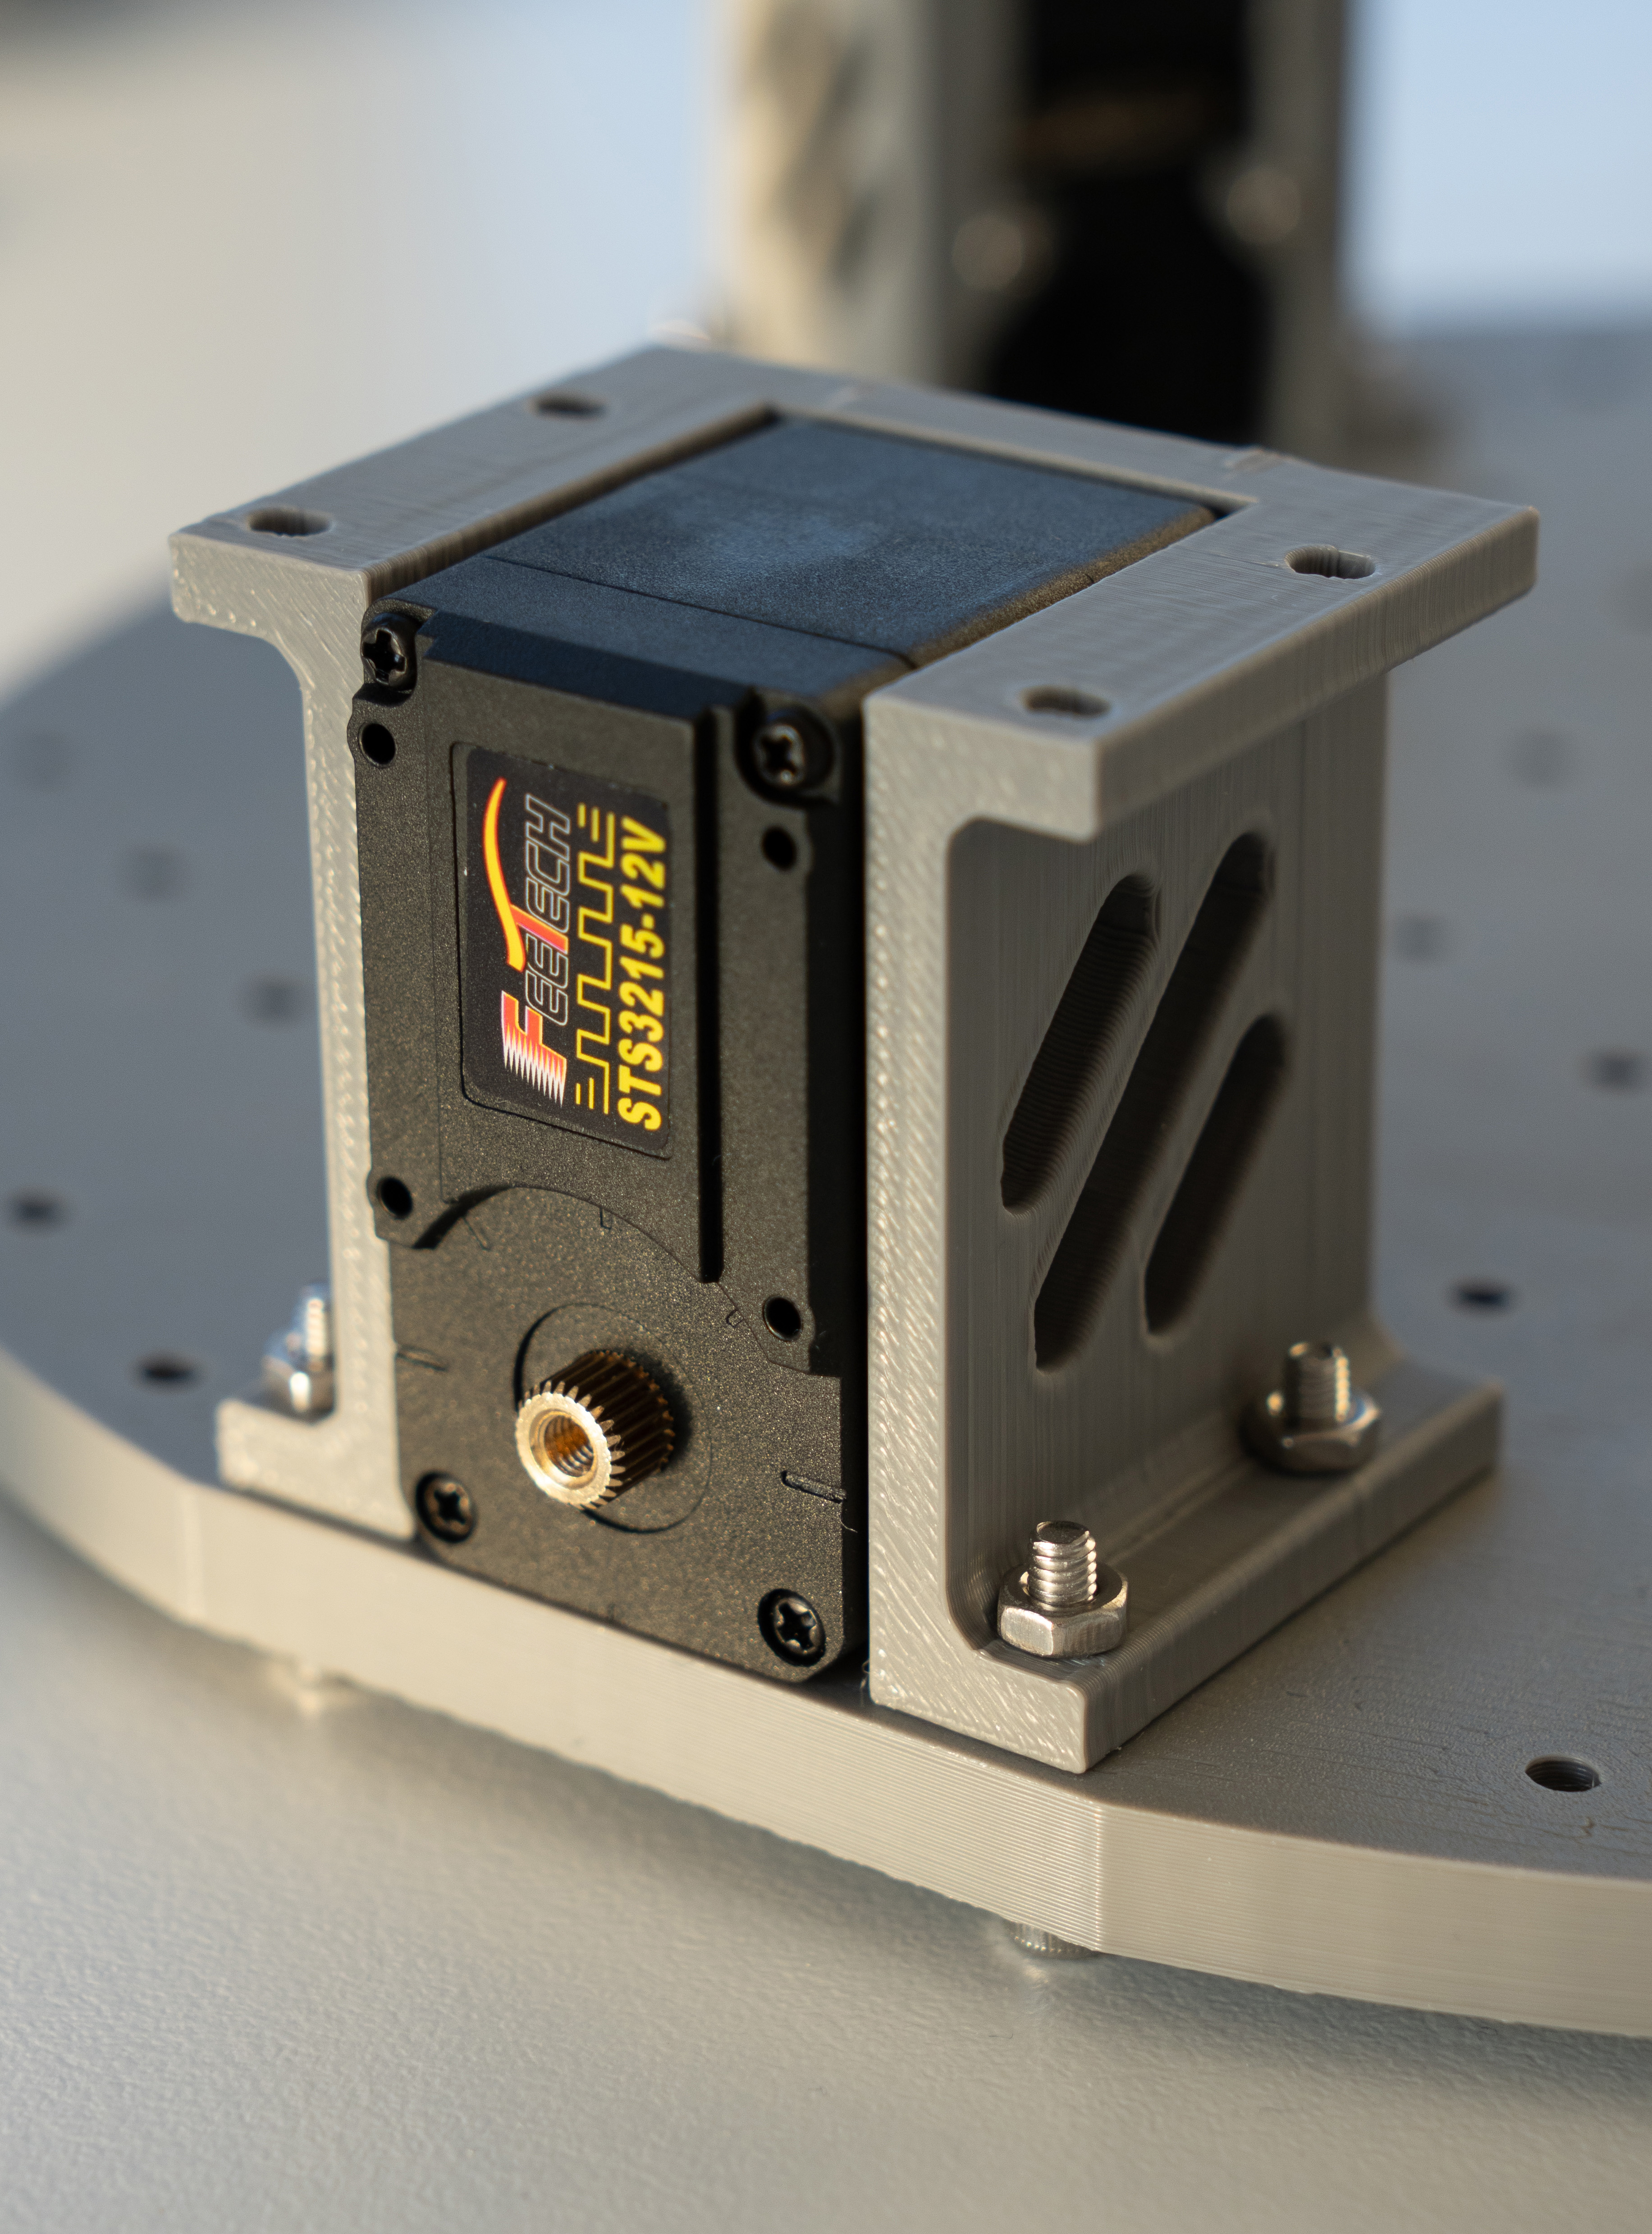
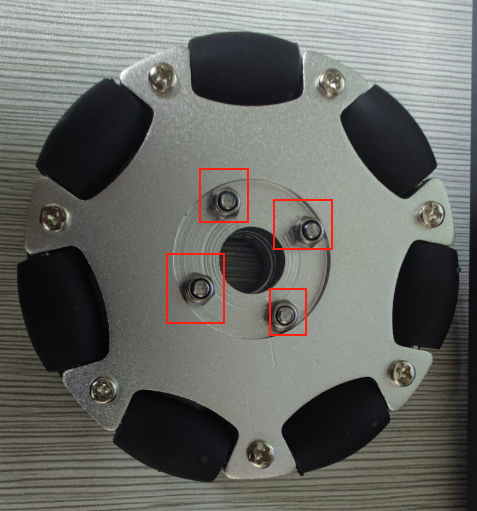
3.將82mm全向輪的機械螺絲和螺母拆下
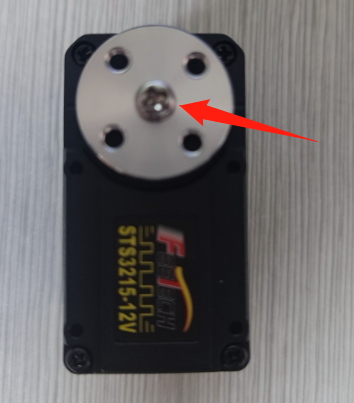
4.使用 m3*6螺絲 將 舵盤 固定到伺服馬達上
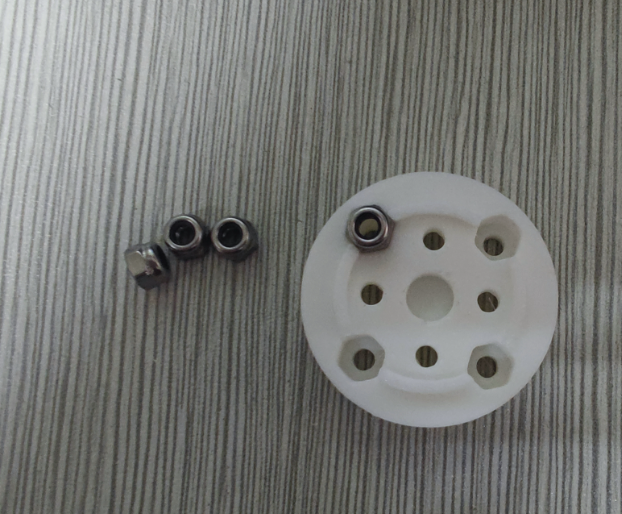
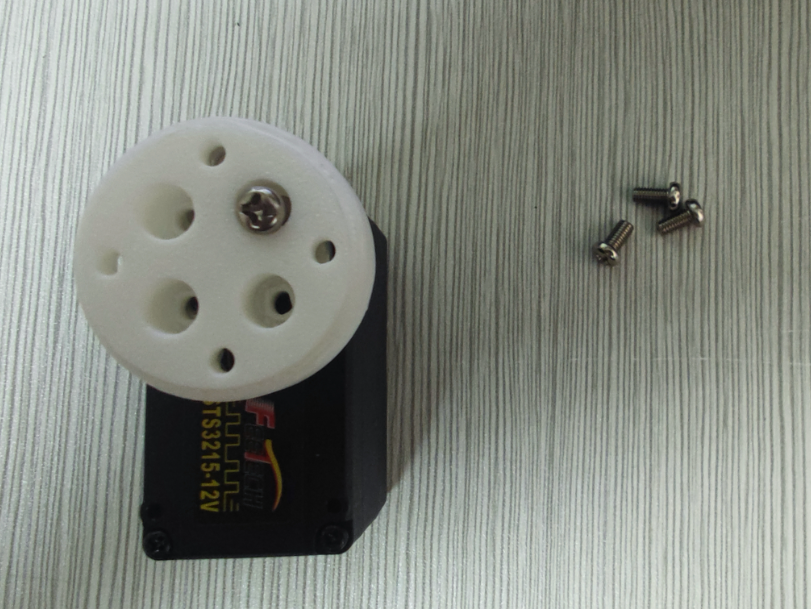
5.安裝 4個防鬆螺母到 聯軸器裡,先使用 4個 m3*6螺絲 將 聯軸器 固定到 舵盤 上
6.使用 m3*25機械螺絲和防鬆螺母 將 82mm全向輪 固定在 聯軸器 上
三個輪子全部安裝到底板上後:
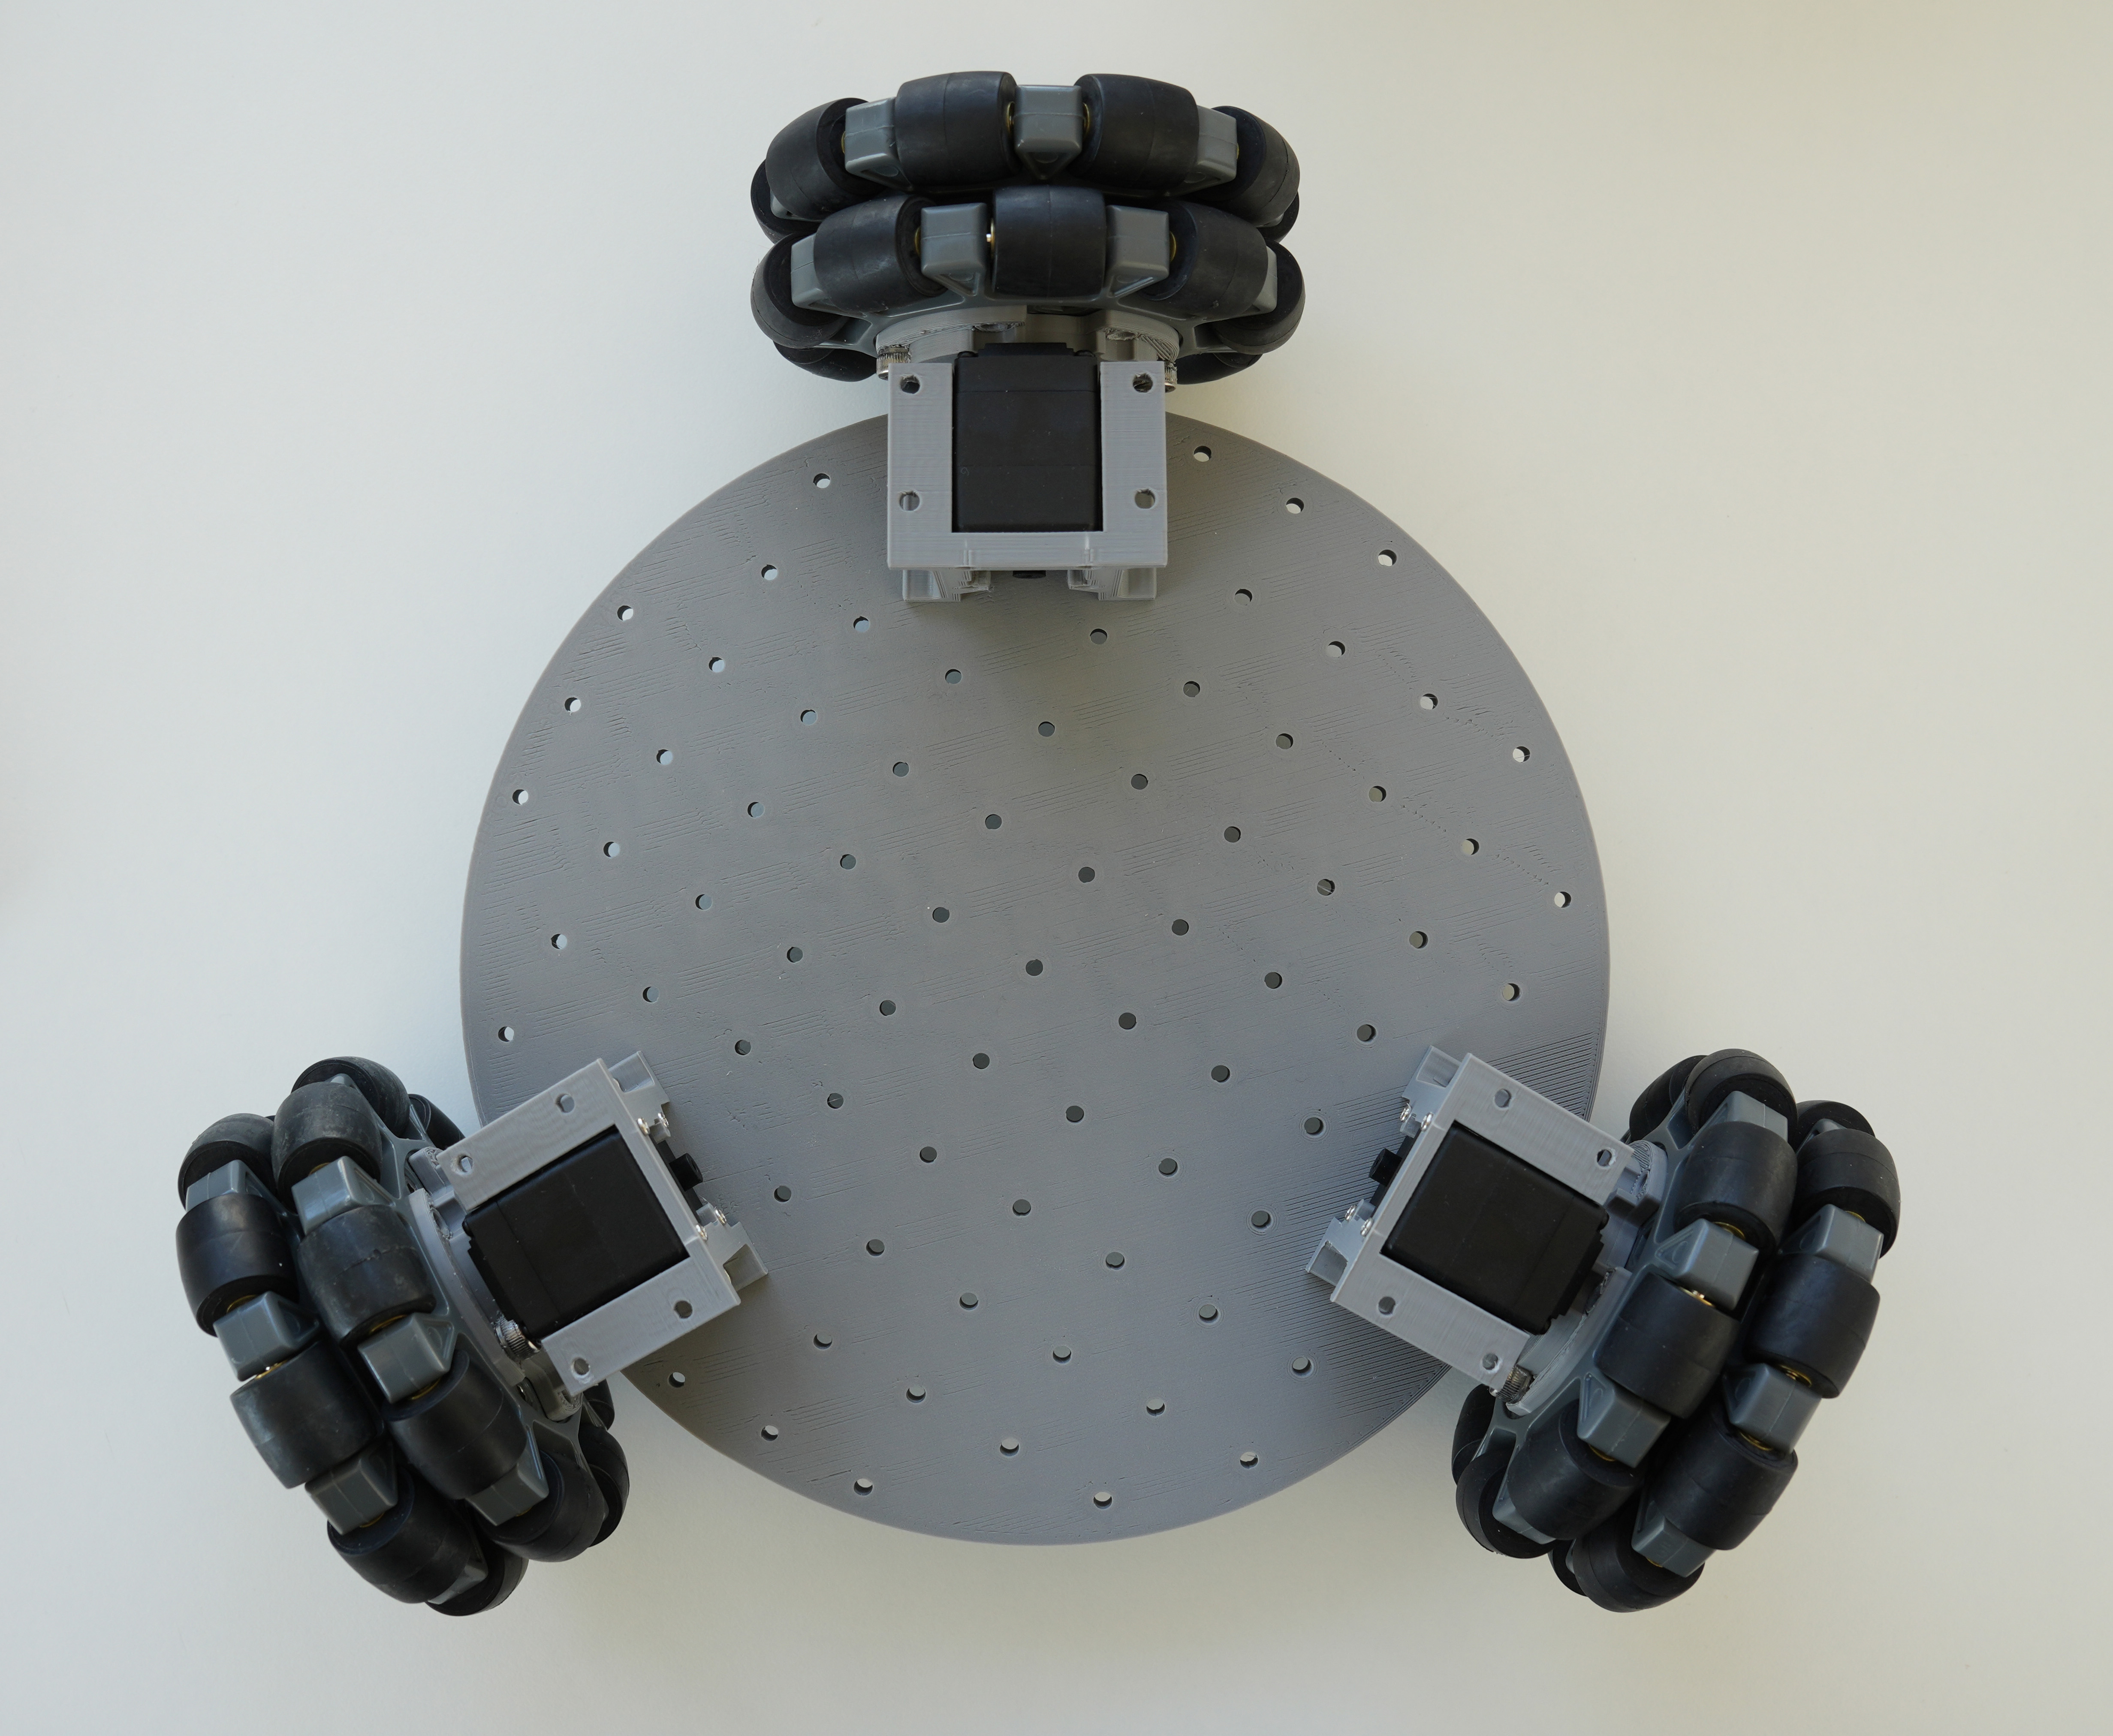
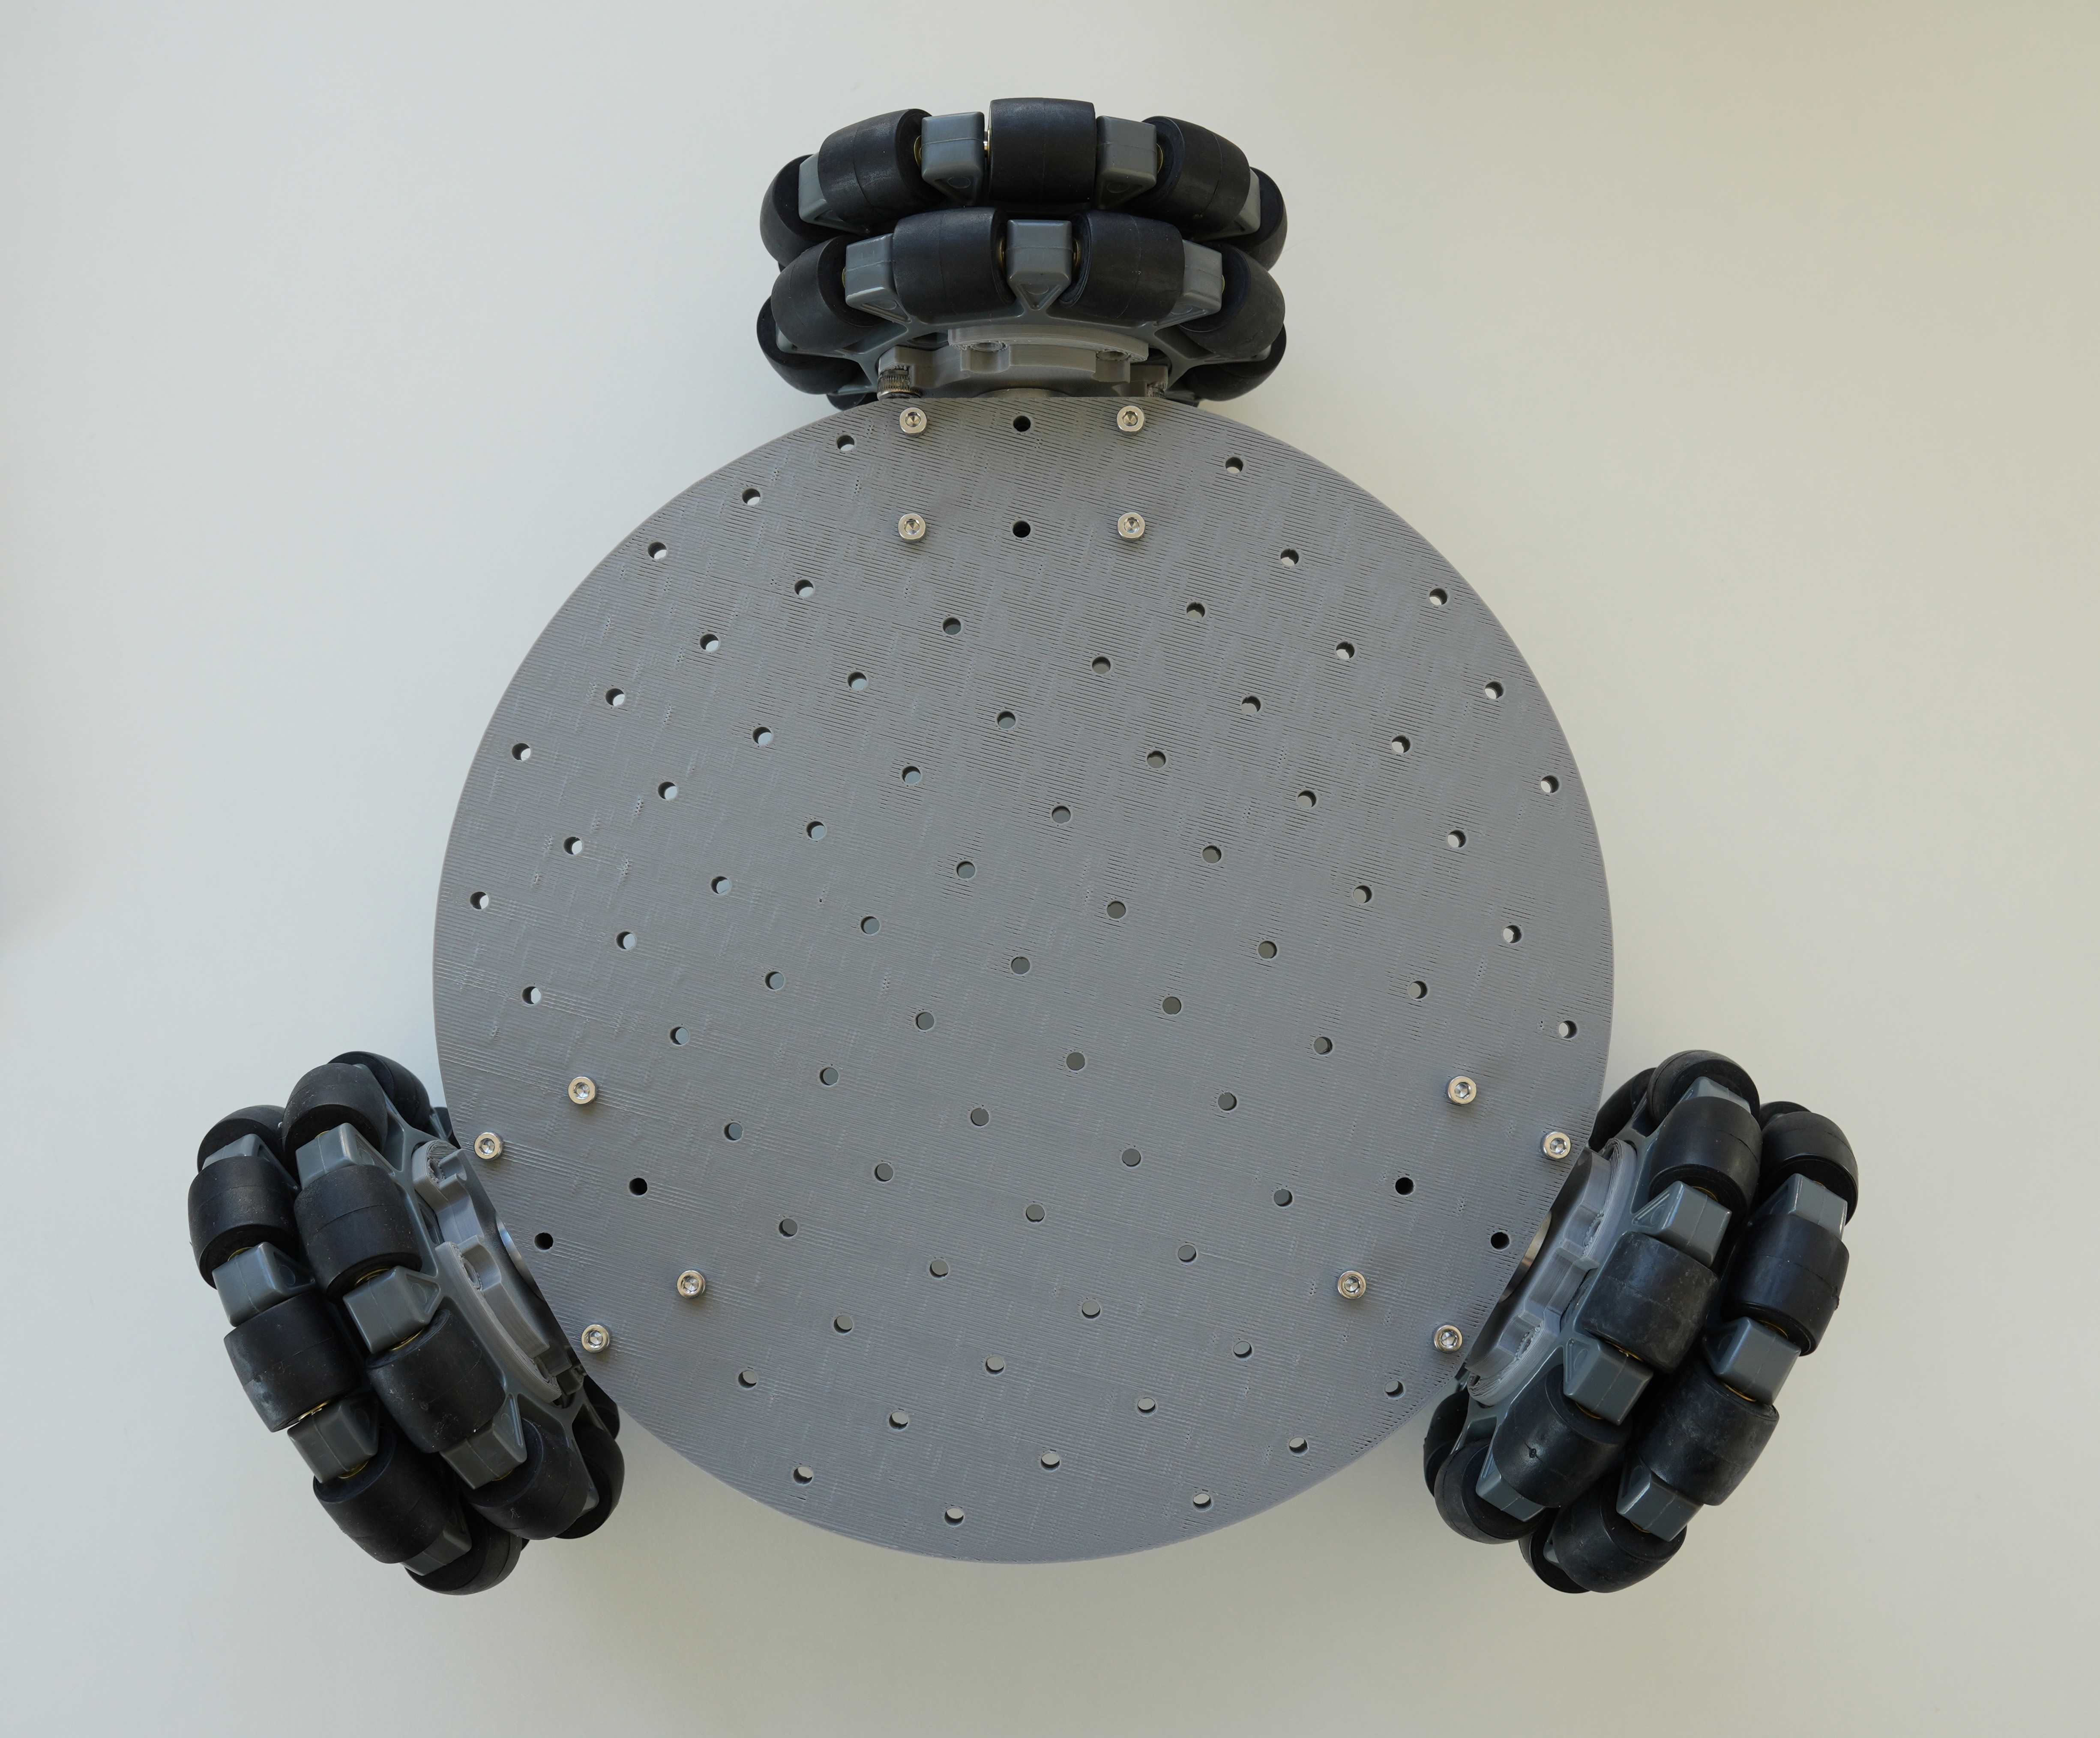
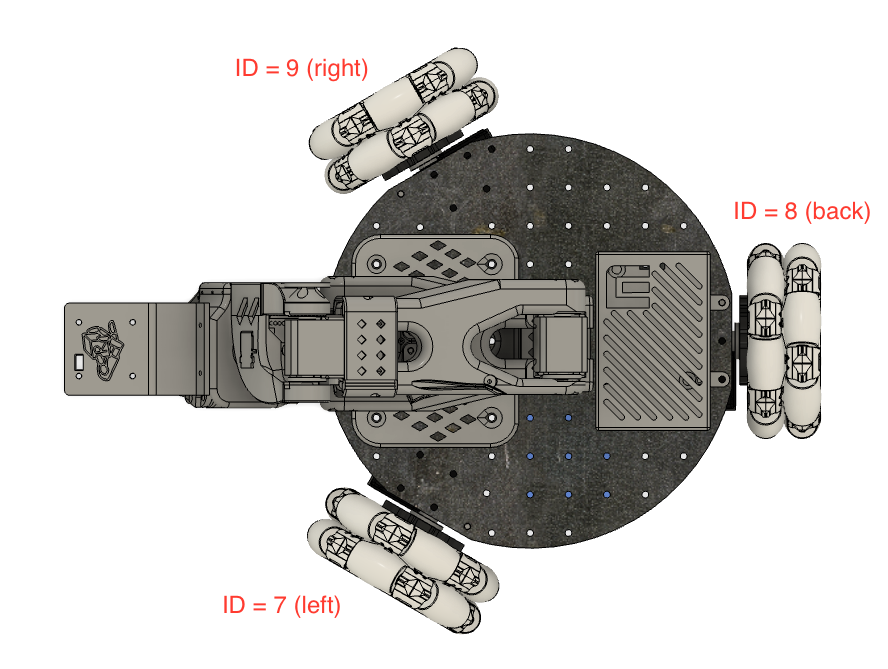
二、底板元件
1.將 2個M3螺母 插入伺服馬達驅動板和電池安裝座的孔中。用 4顆M3x12六角螺絲 將兩者固定到底板上。
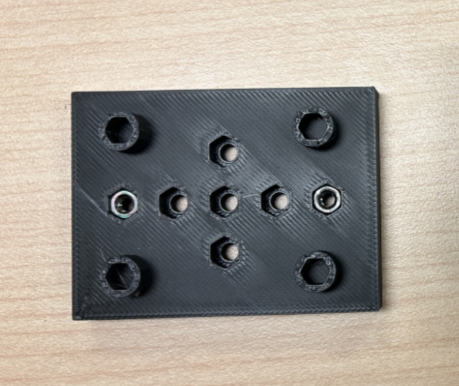
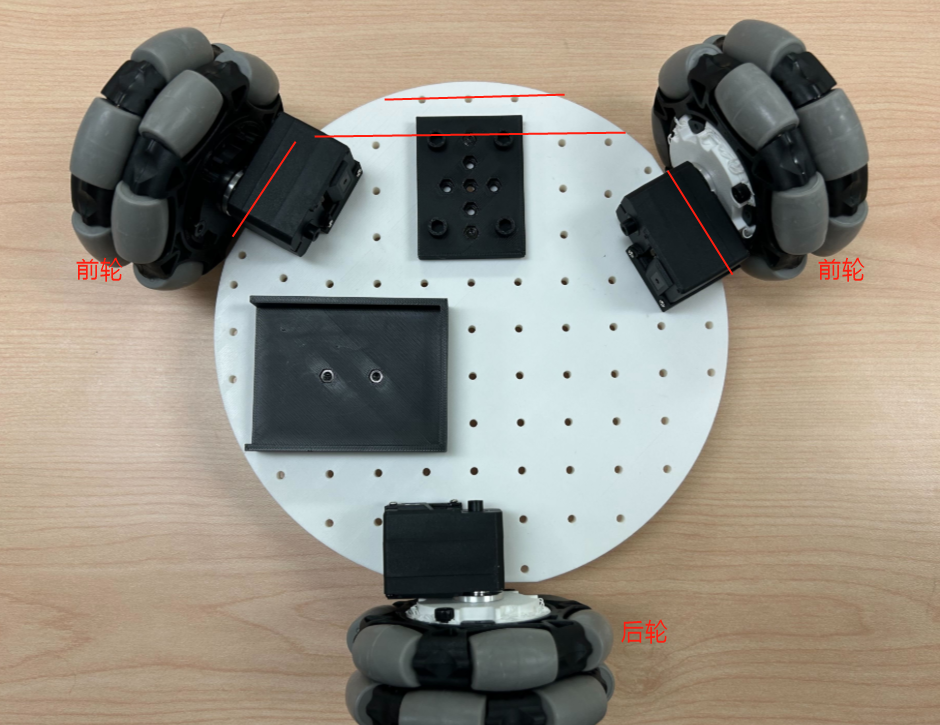
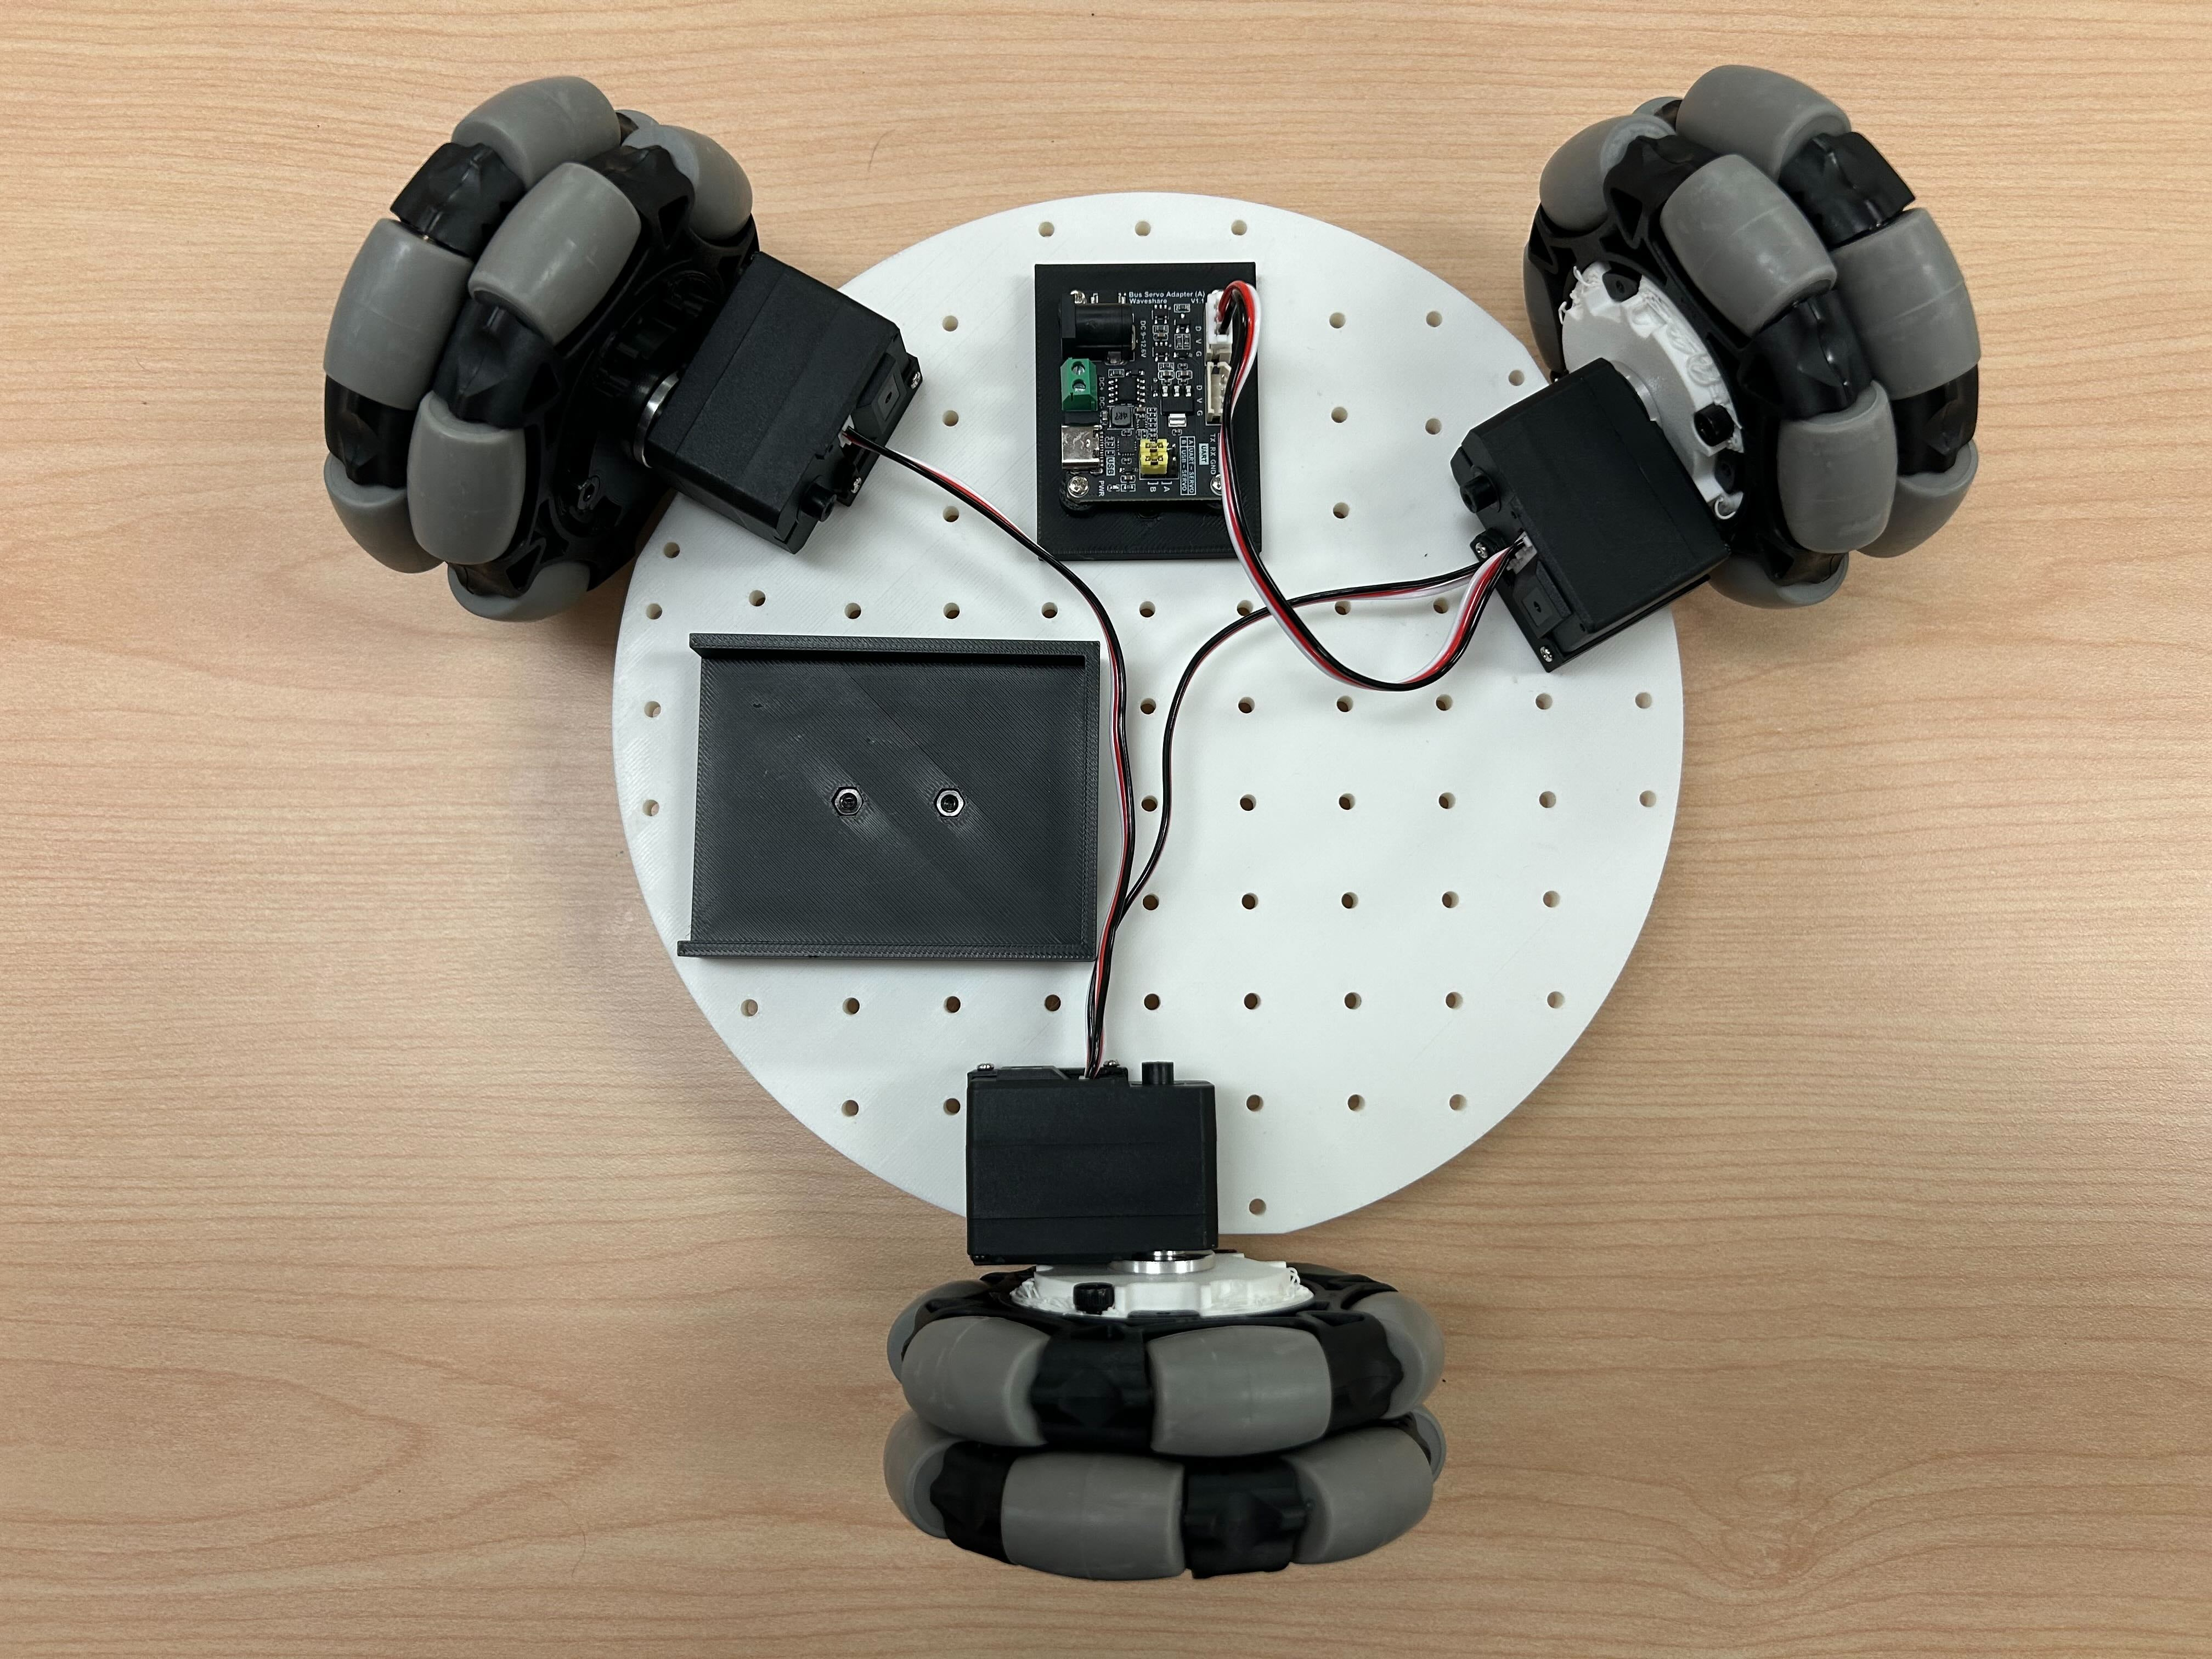
2.用 2個M3*12六角螺絲 和 2個M3螺母 安裝 伺服馬達驅動板 並連接到 3 個伺服馬達上。
行動電源 電纜連接
- 電源輸入直接連接到電源
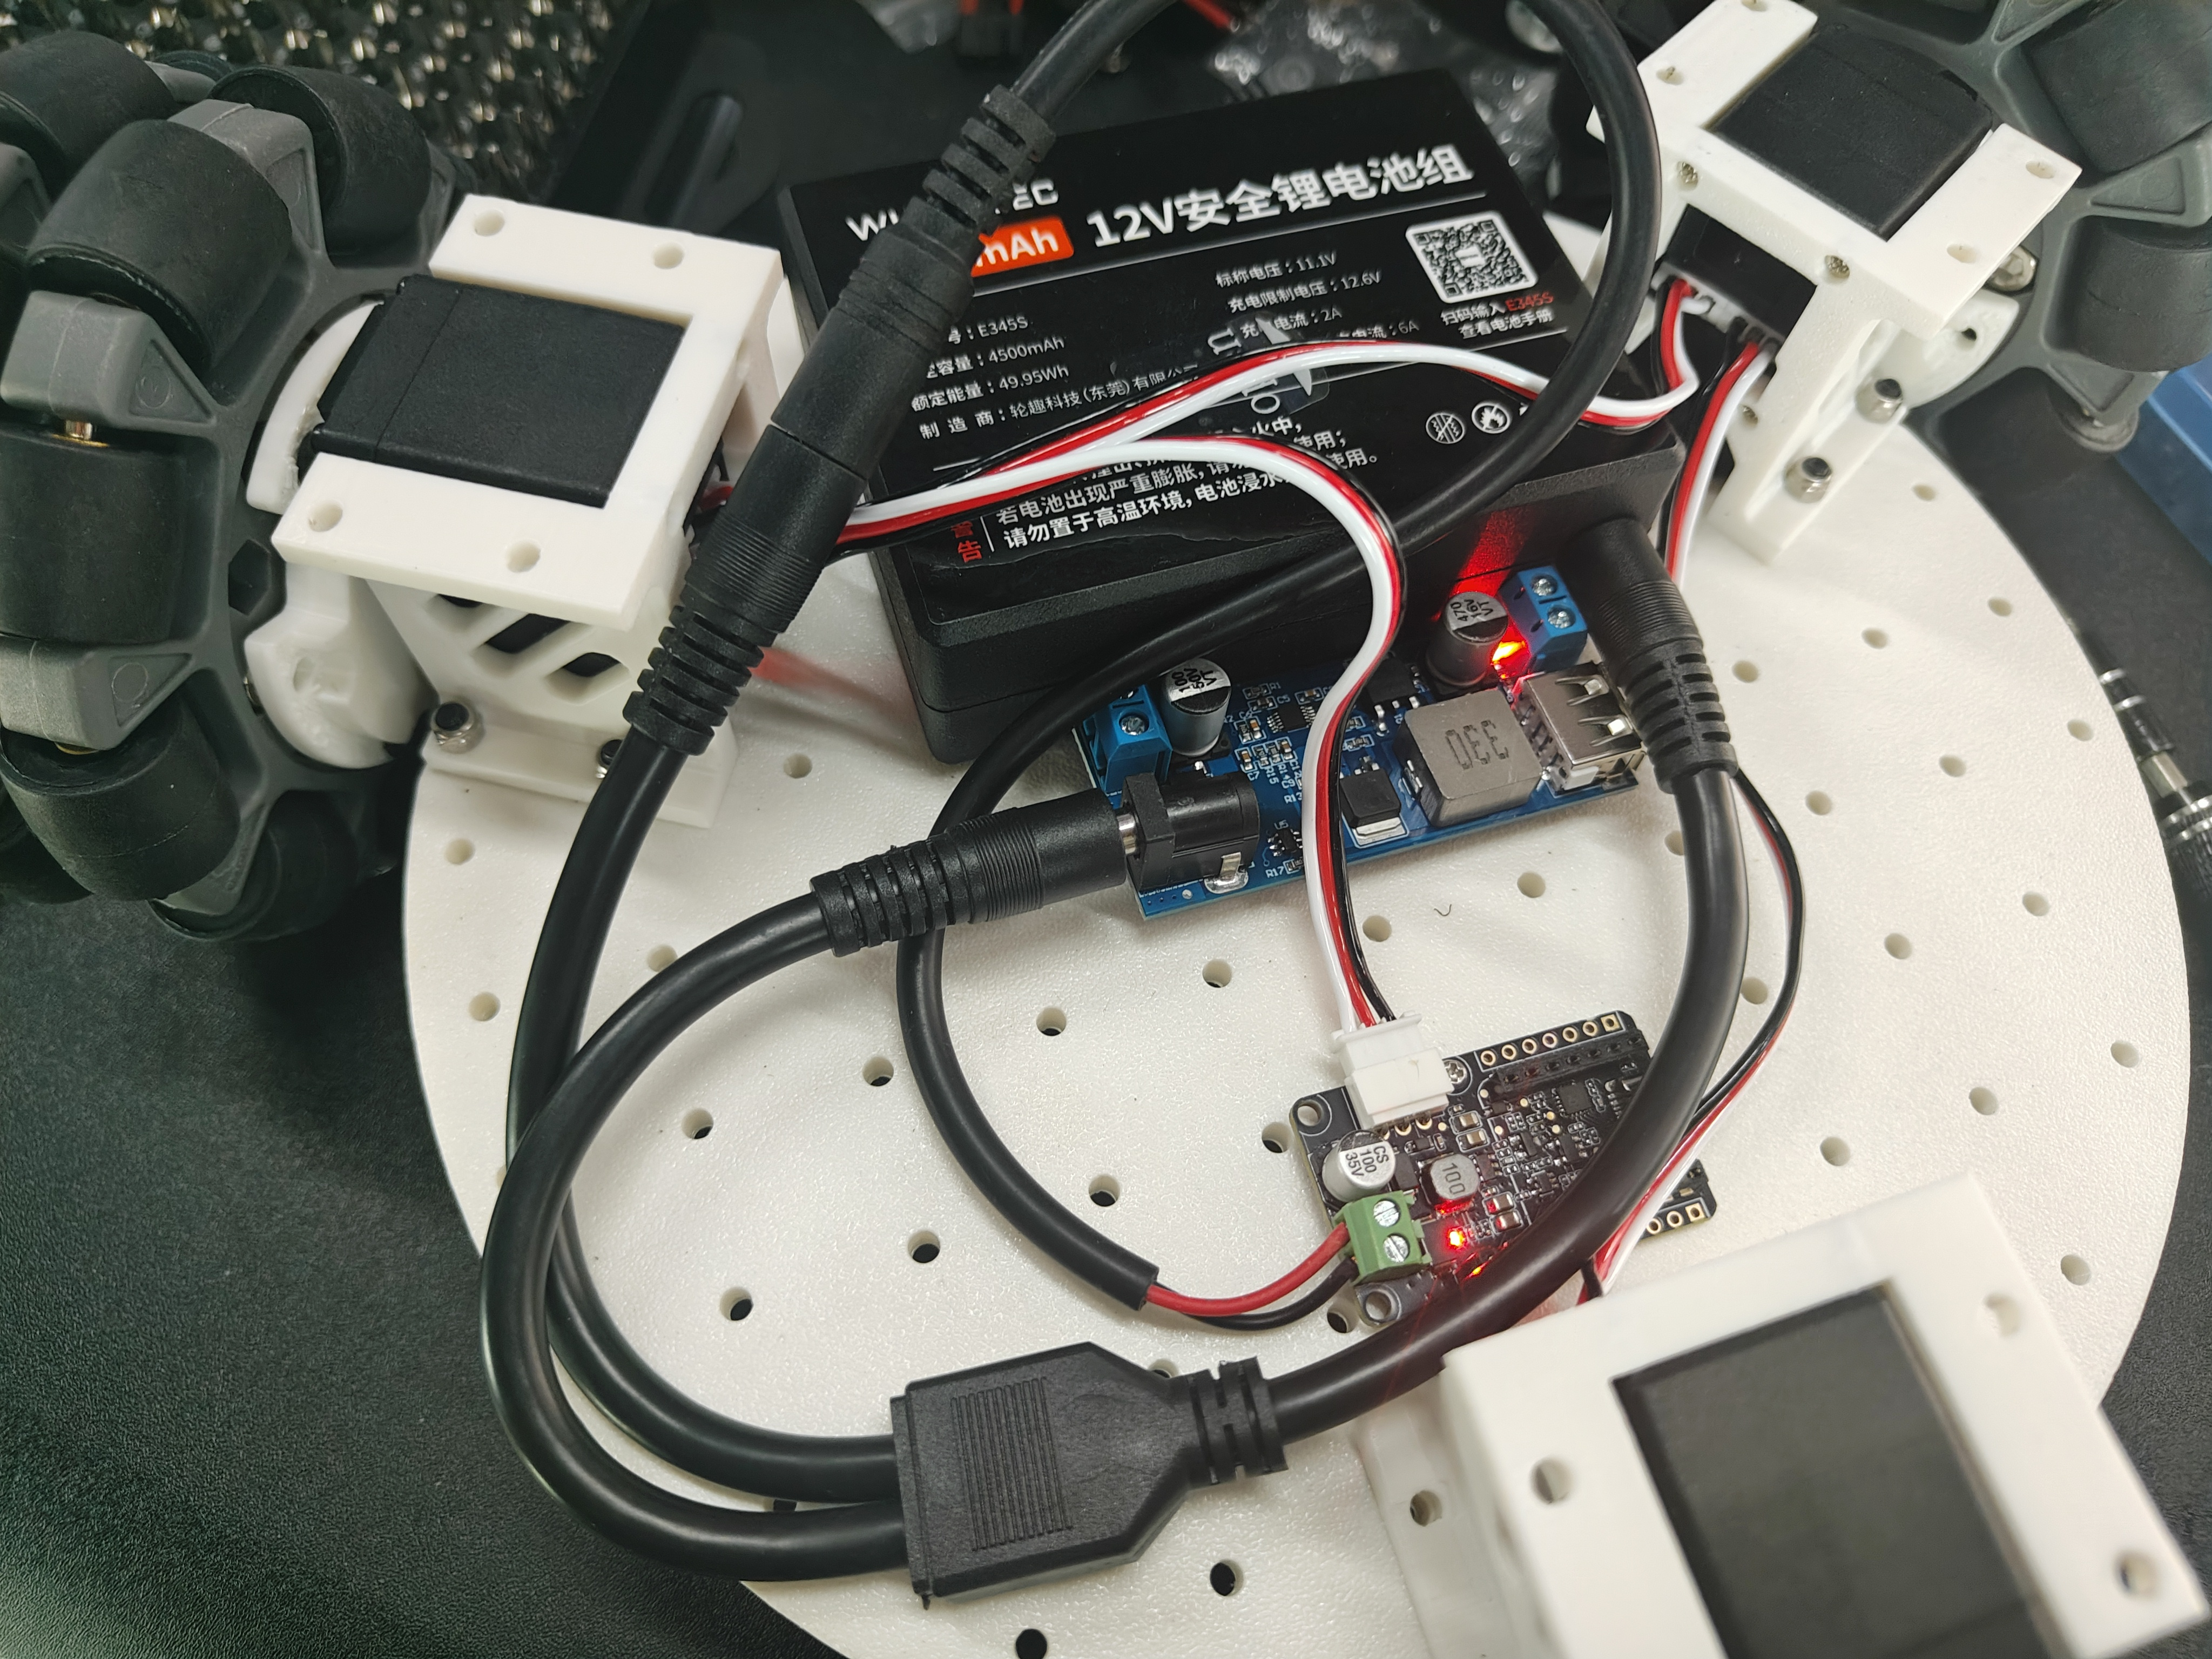
- USB-C 接口為樹莓派提供 5V 電源
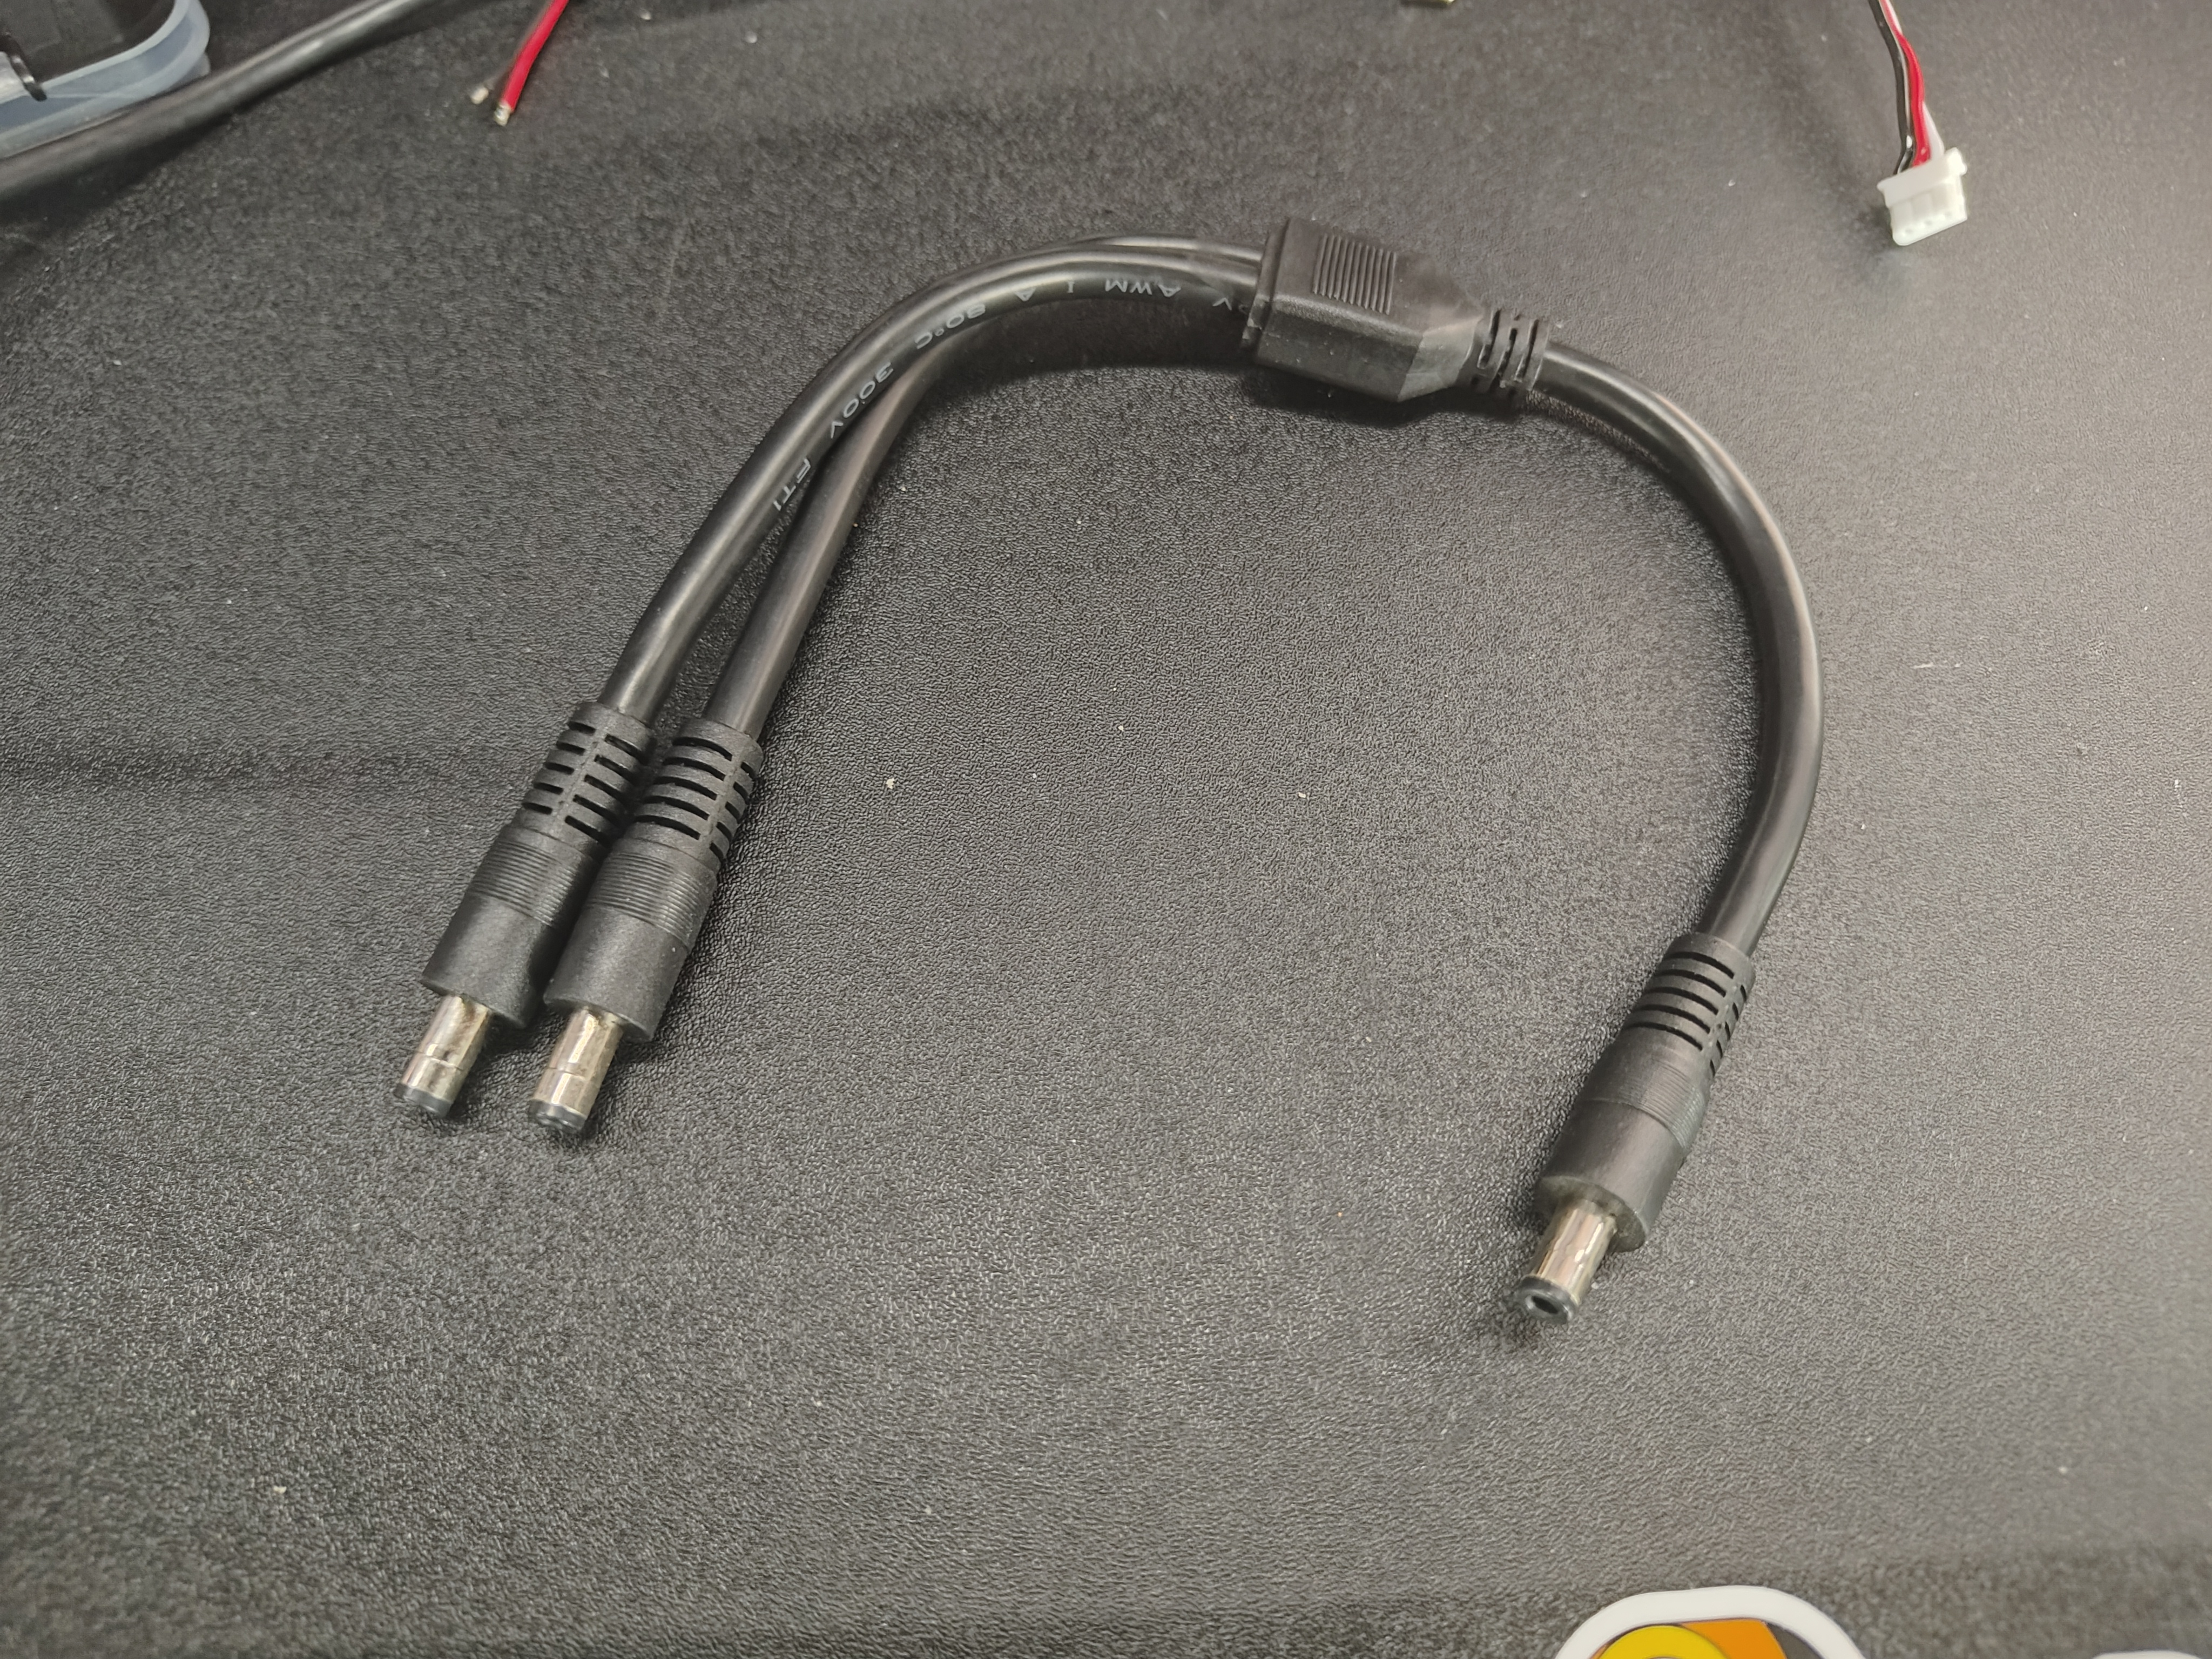
- 如果使用 12V 機械手臂,直接用 DC 電源分配器 為 伺服馬達板供電
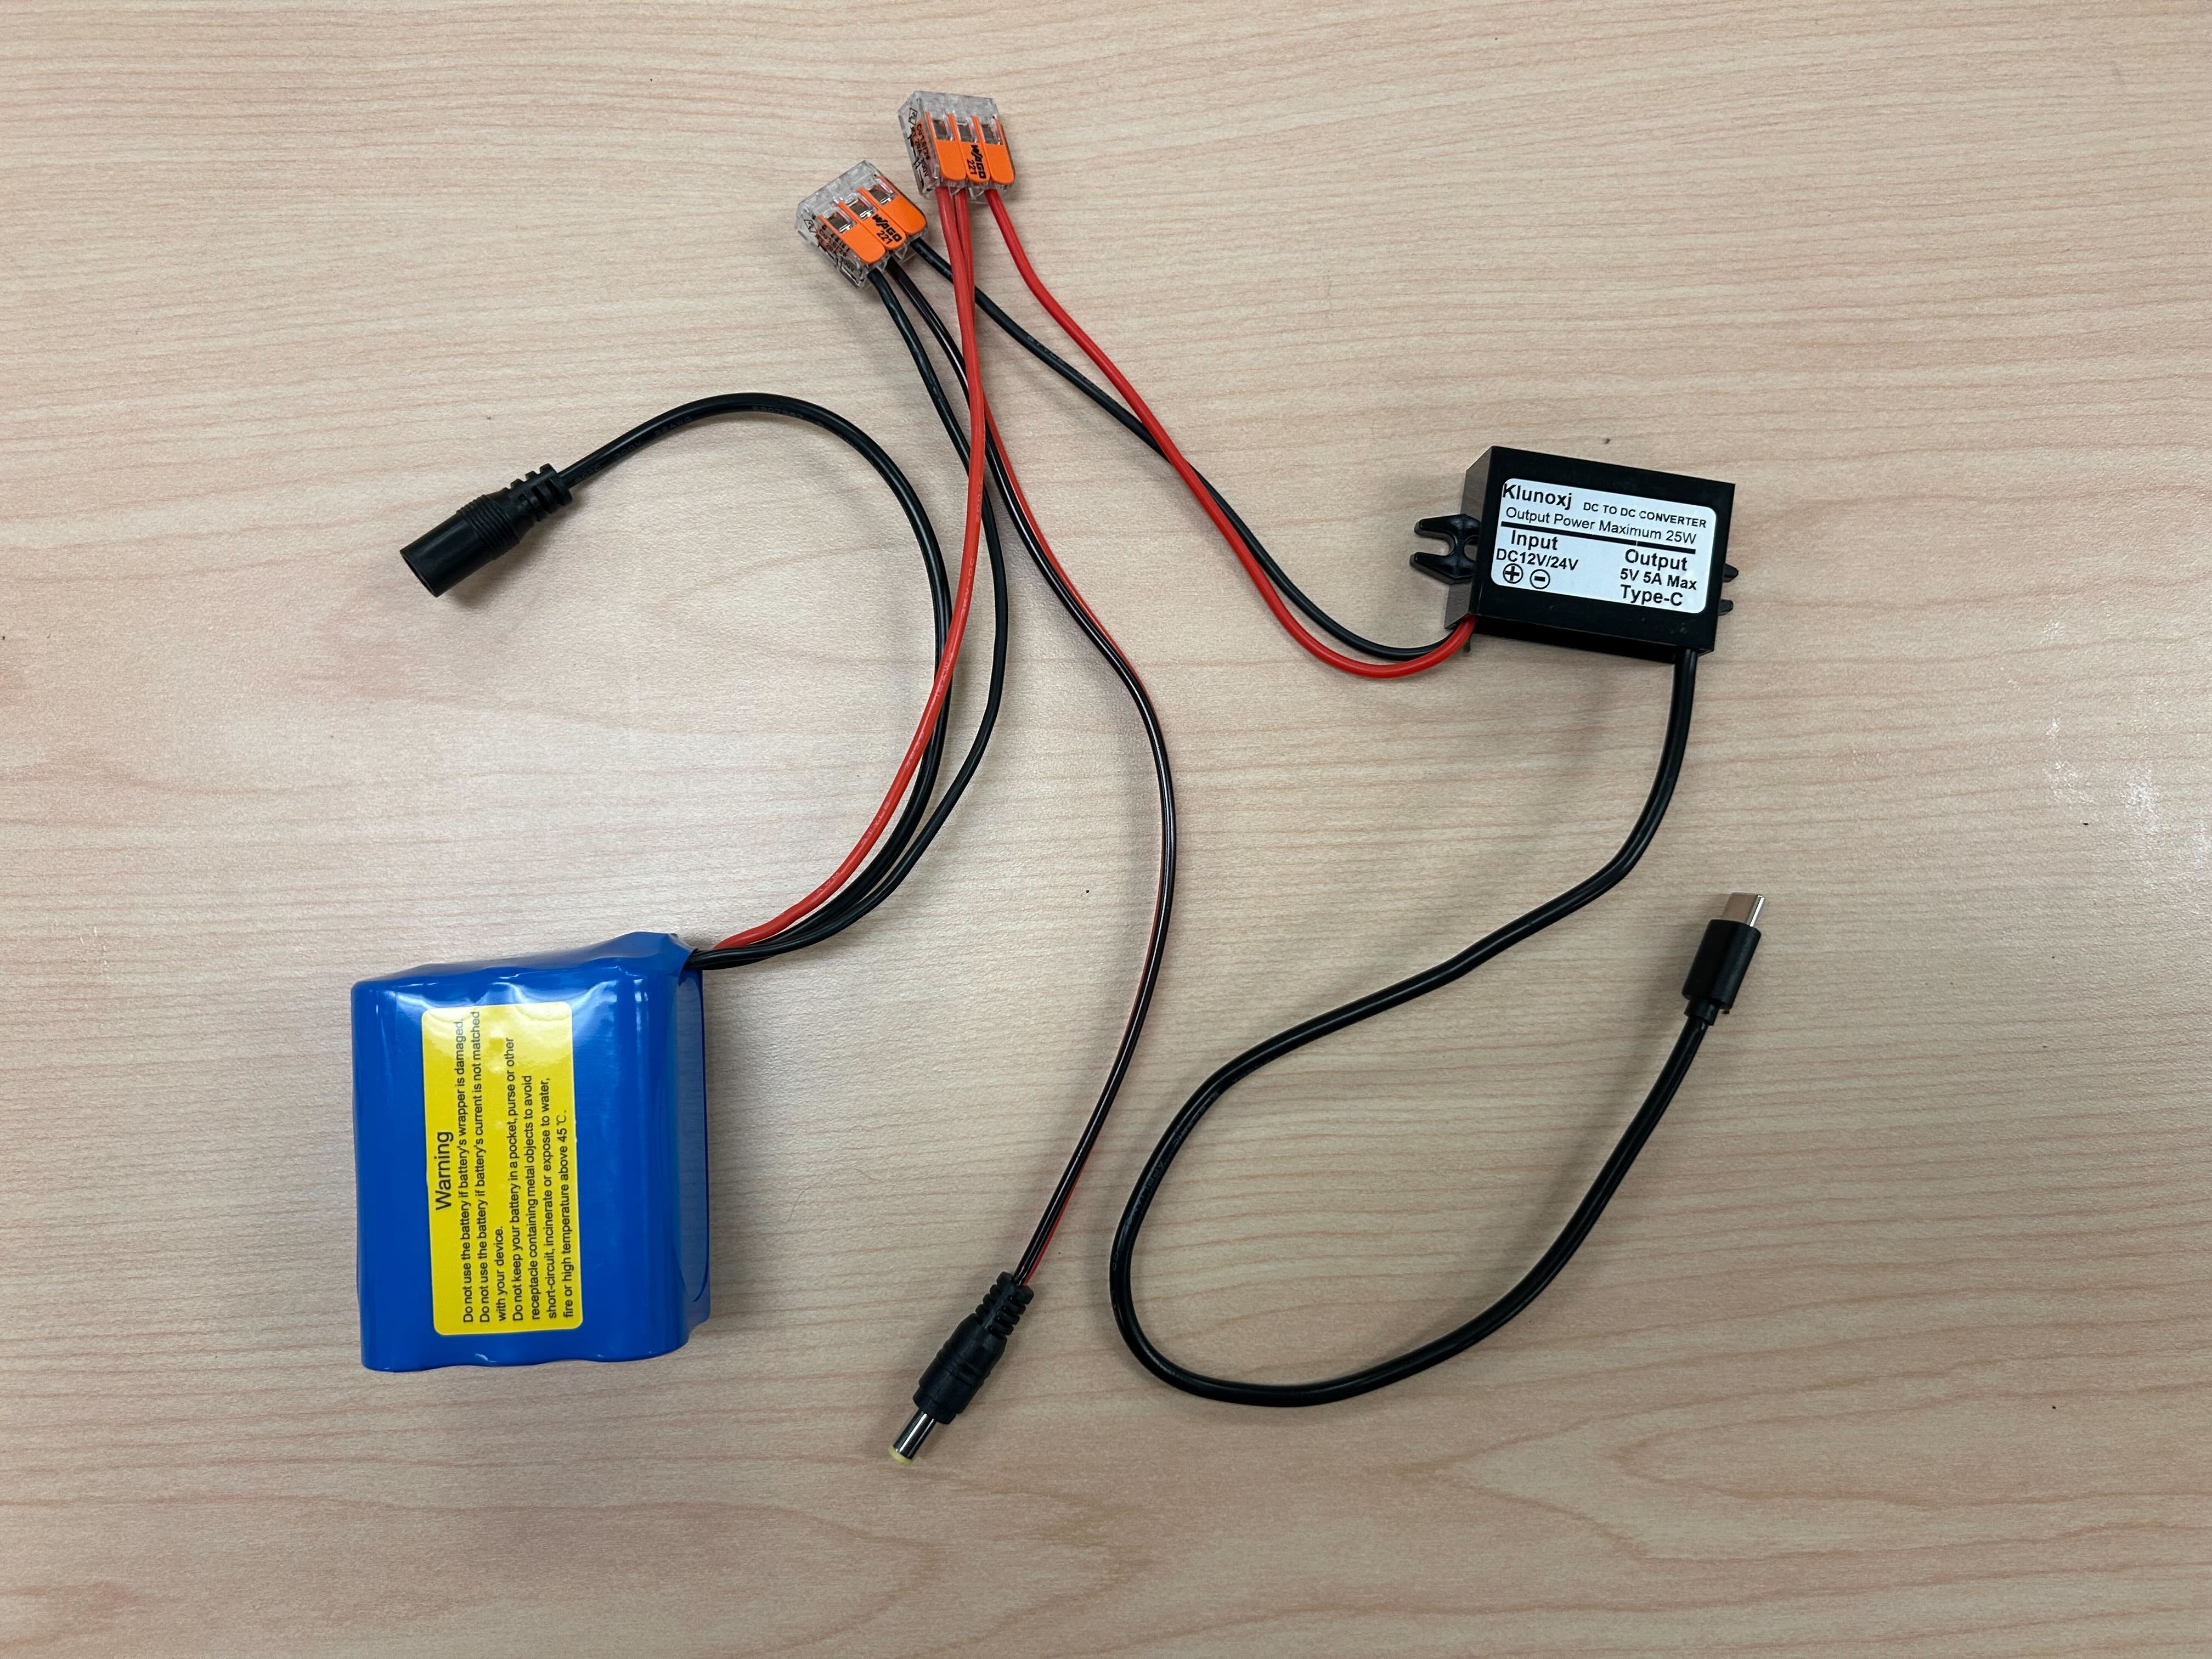
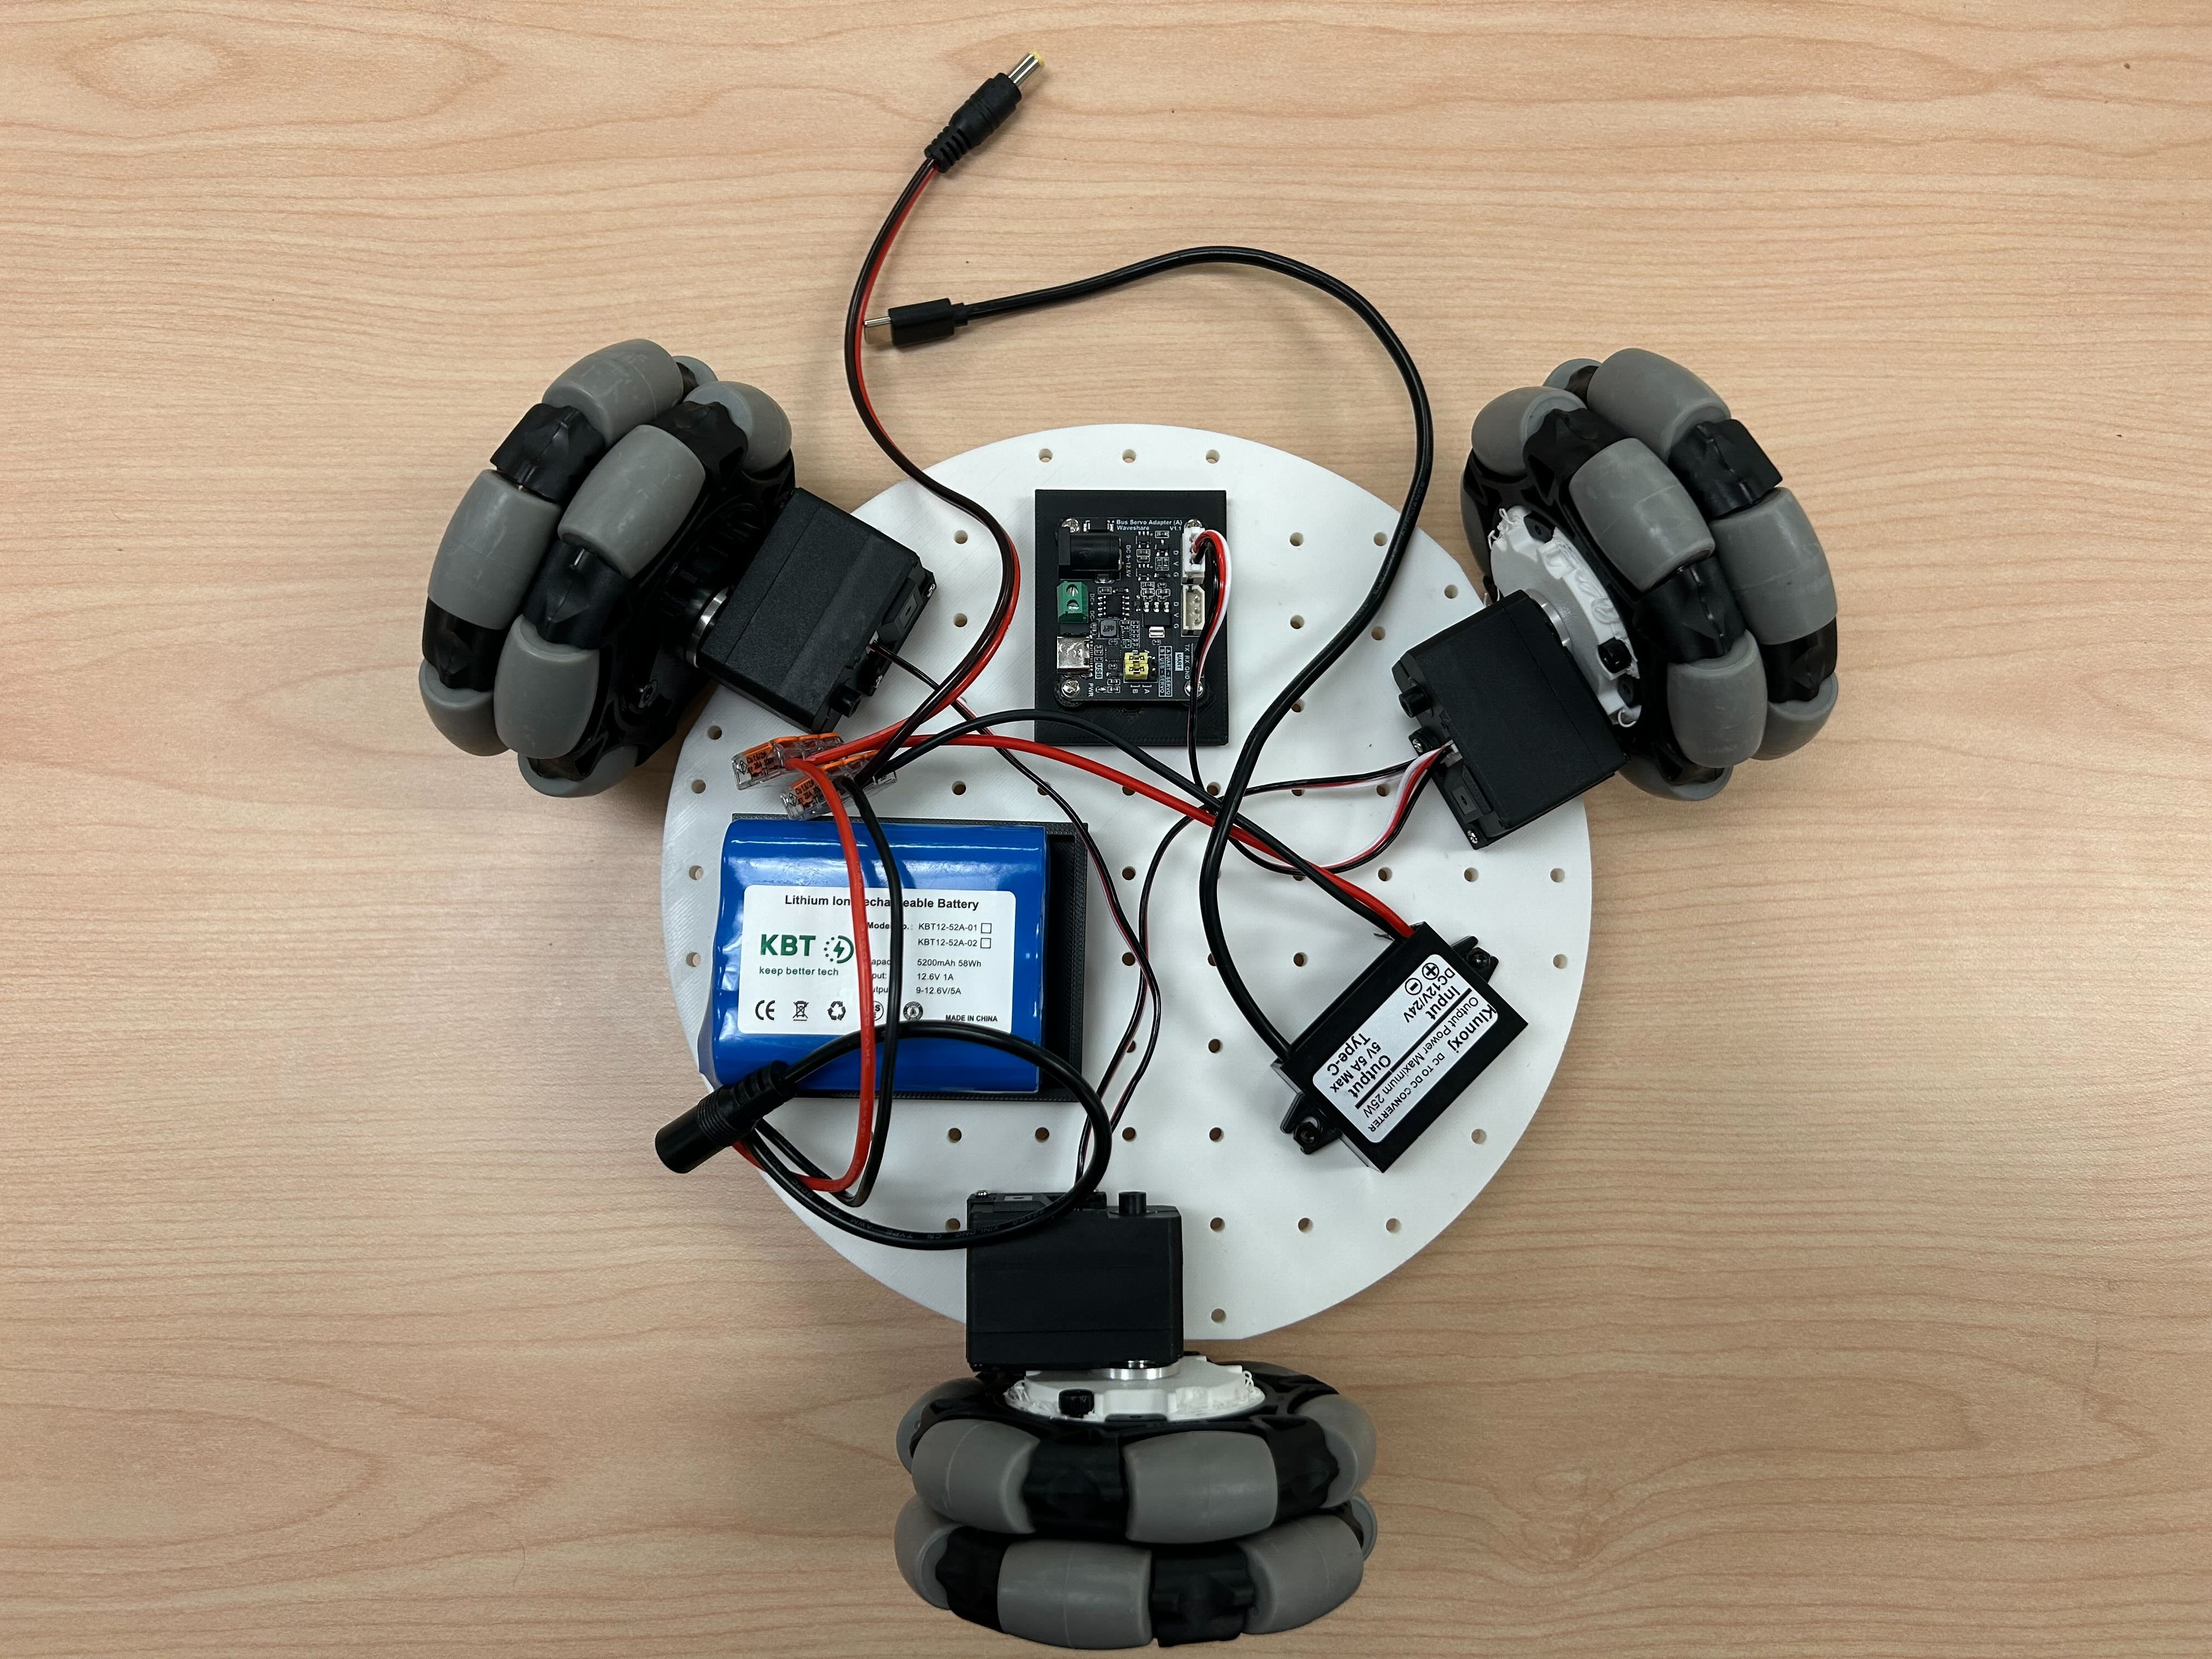
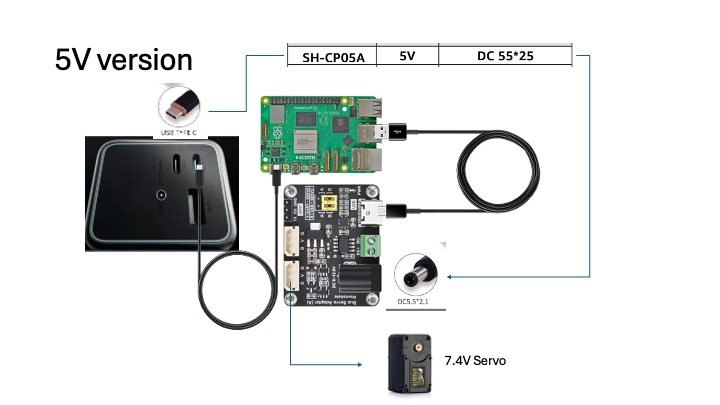
電纜可按照下圖所示連接:
三、頂板組裝
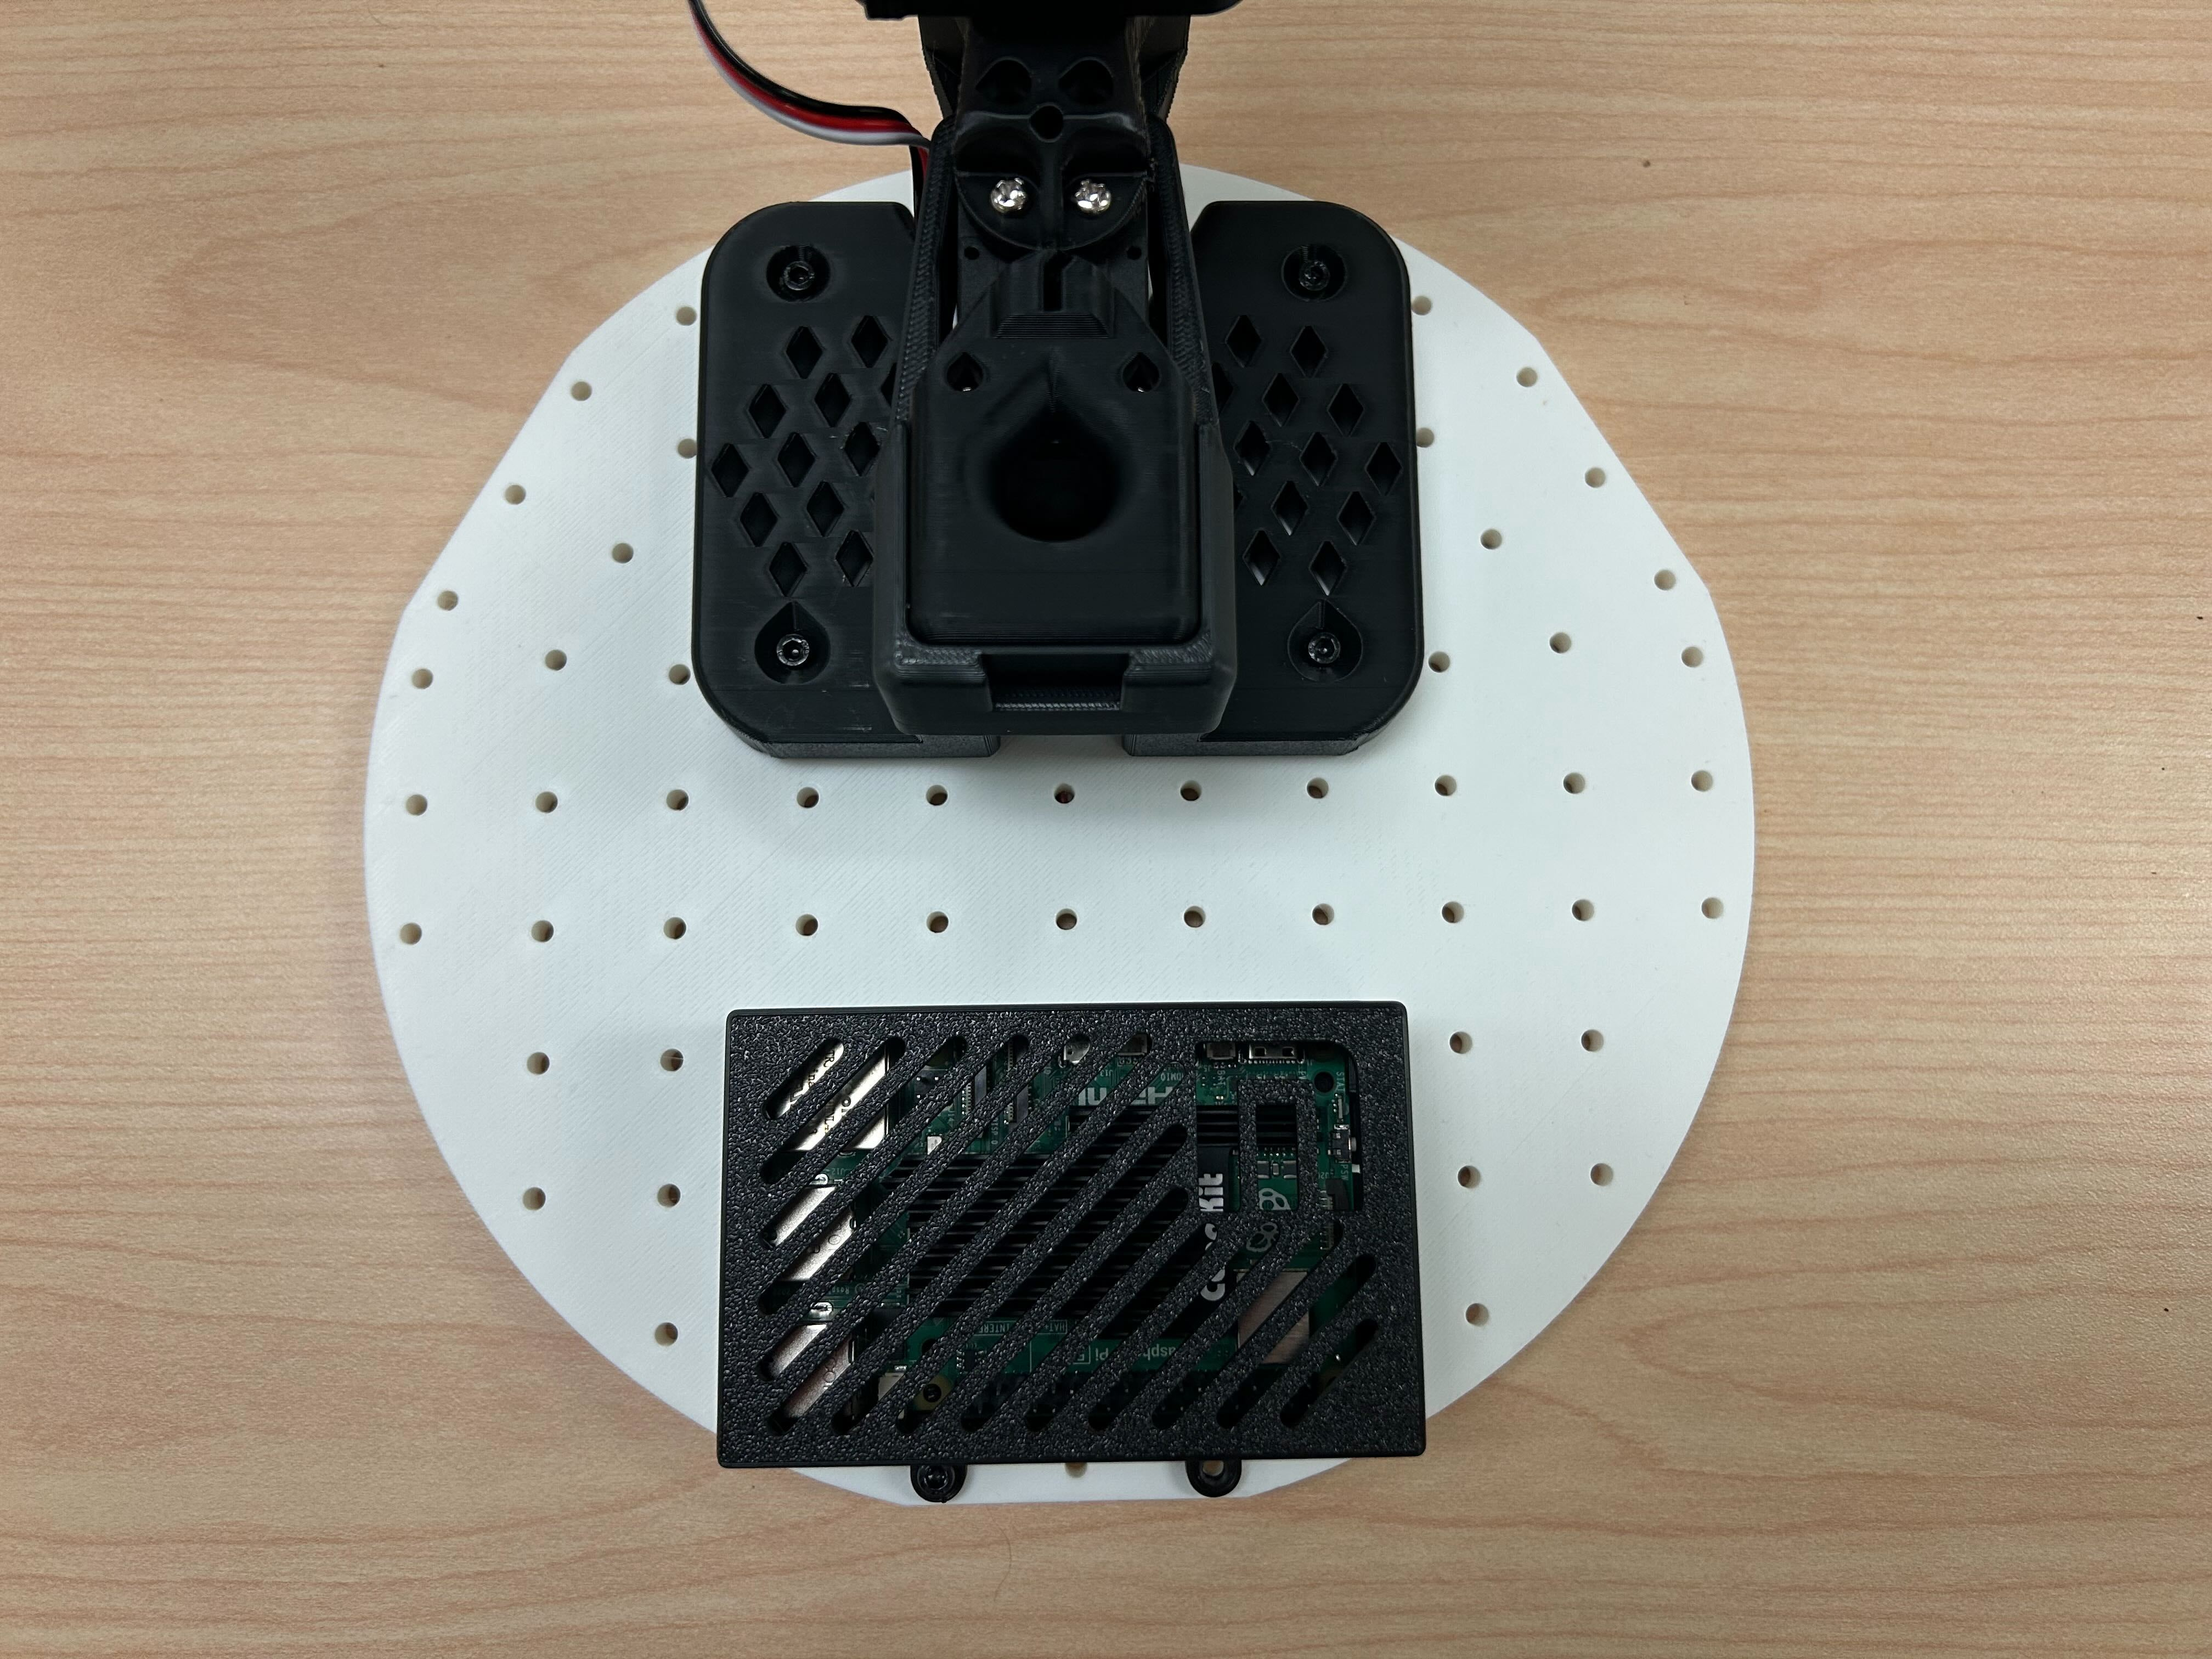
1.將 樹莓派5 放入樹莓派外殼底部,然後扣上外殼頂部。
2.使用 兩顆 M3x16 六角螺絲 和 兩顆 M3螺母 將樹莓派固定到頂部底板上,並使用四顆 M4x25 機械螺絲和 四顆M4螺母 安裝 SO-101 機械手臂底座。
四、
1.將伺服馬達驅動板 USB-C 轉 USB-A 線、5V USB-C 電源線和 伺服馬達線 穿過頂底板上的孔。
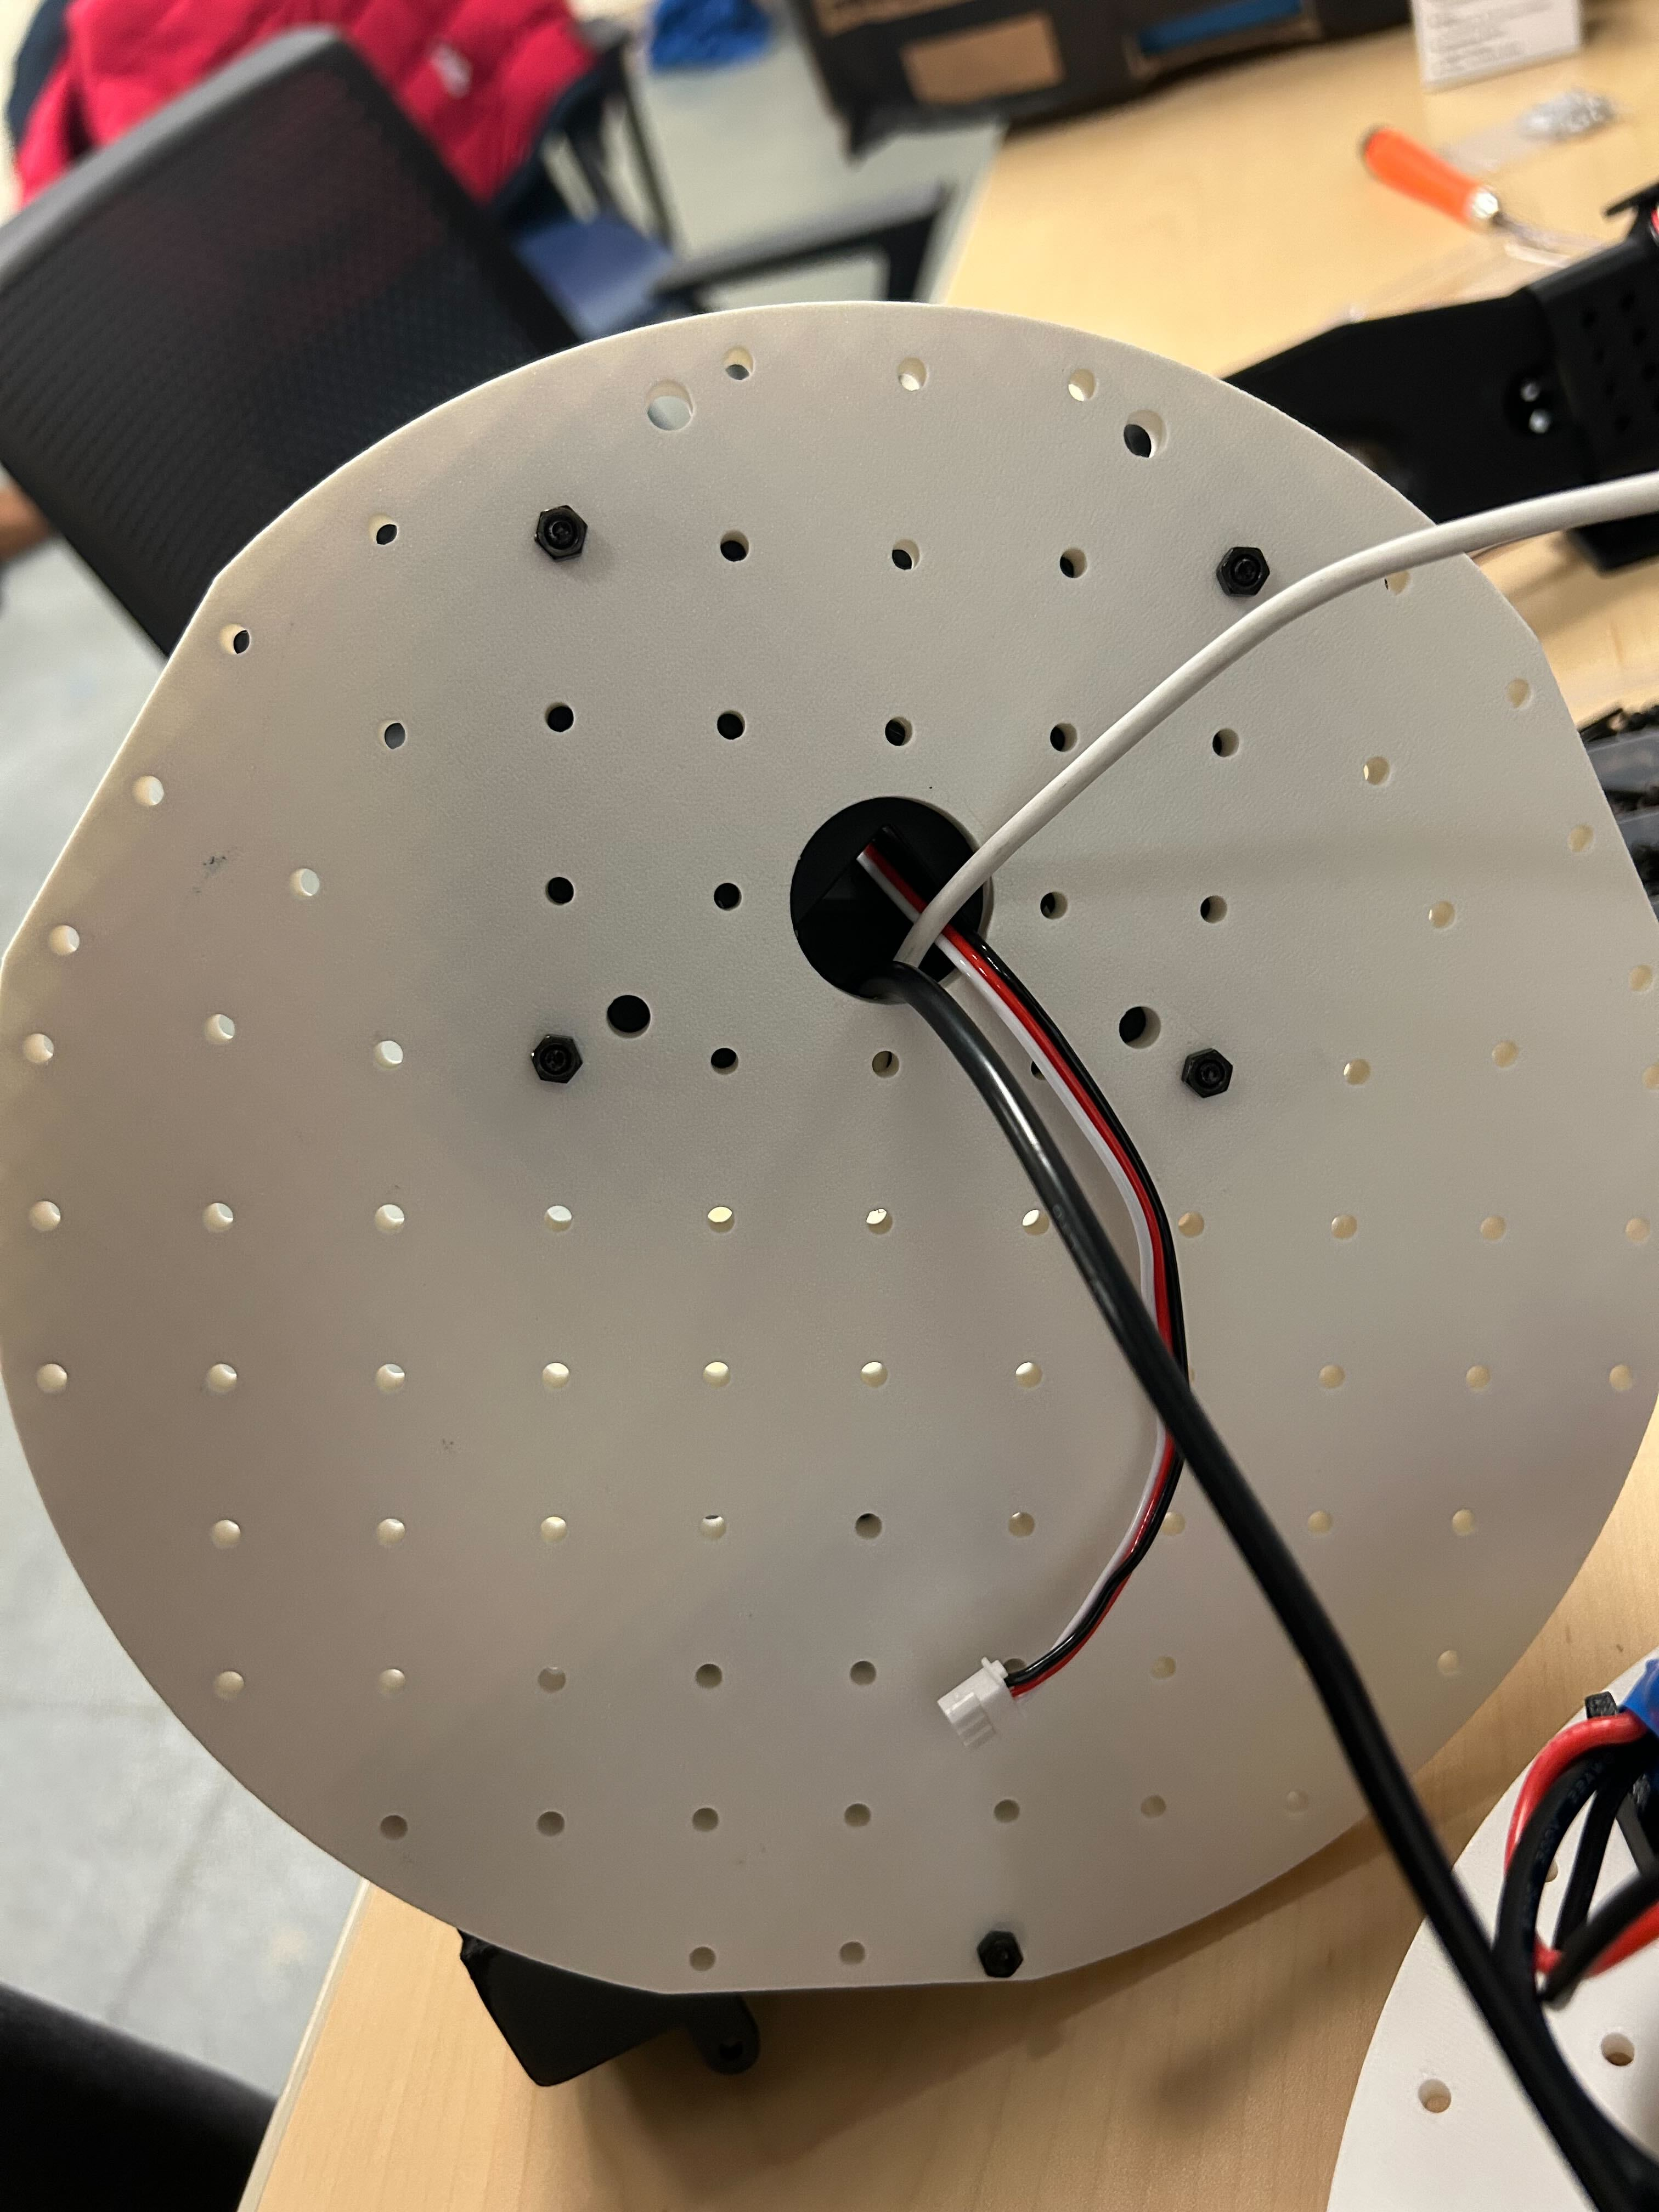
2.使用 8 個 m3x16 機械螺絲和 4個m3螺母將 頂底板 安裝到馬達支架上。
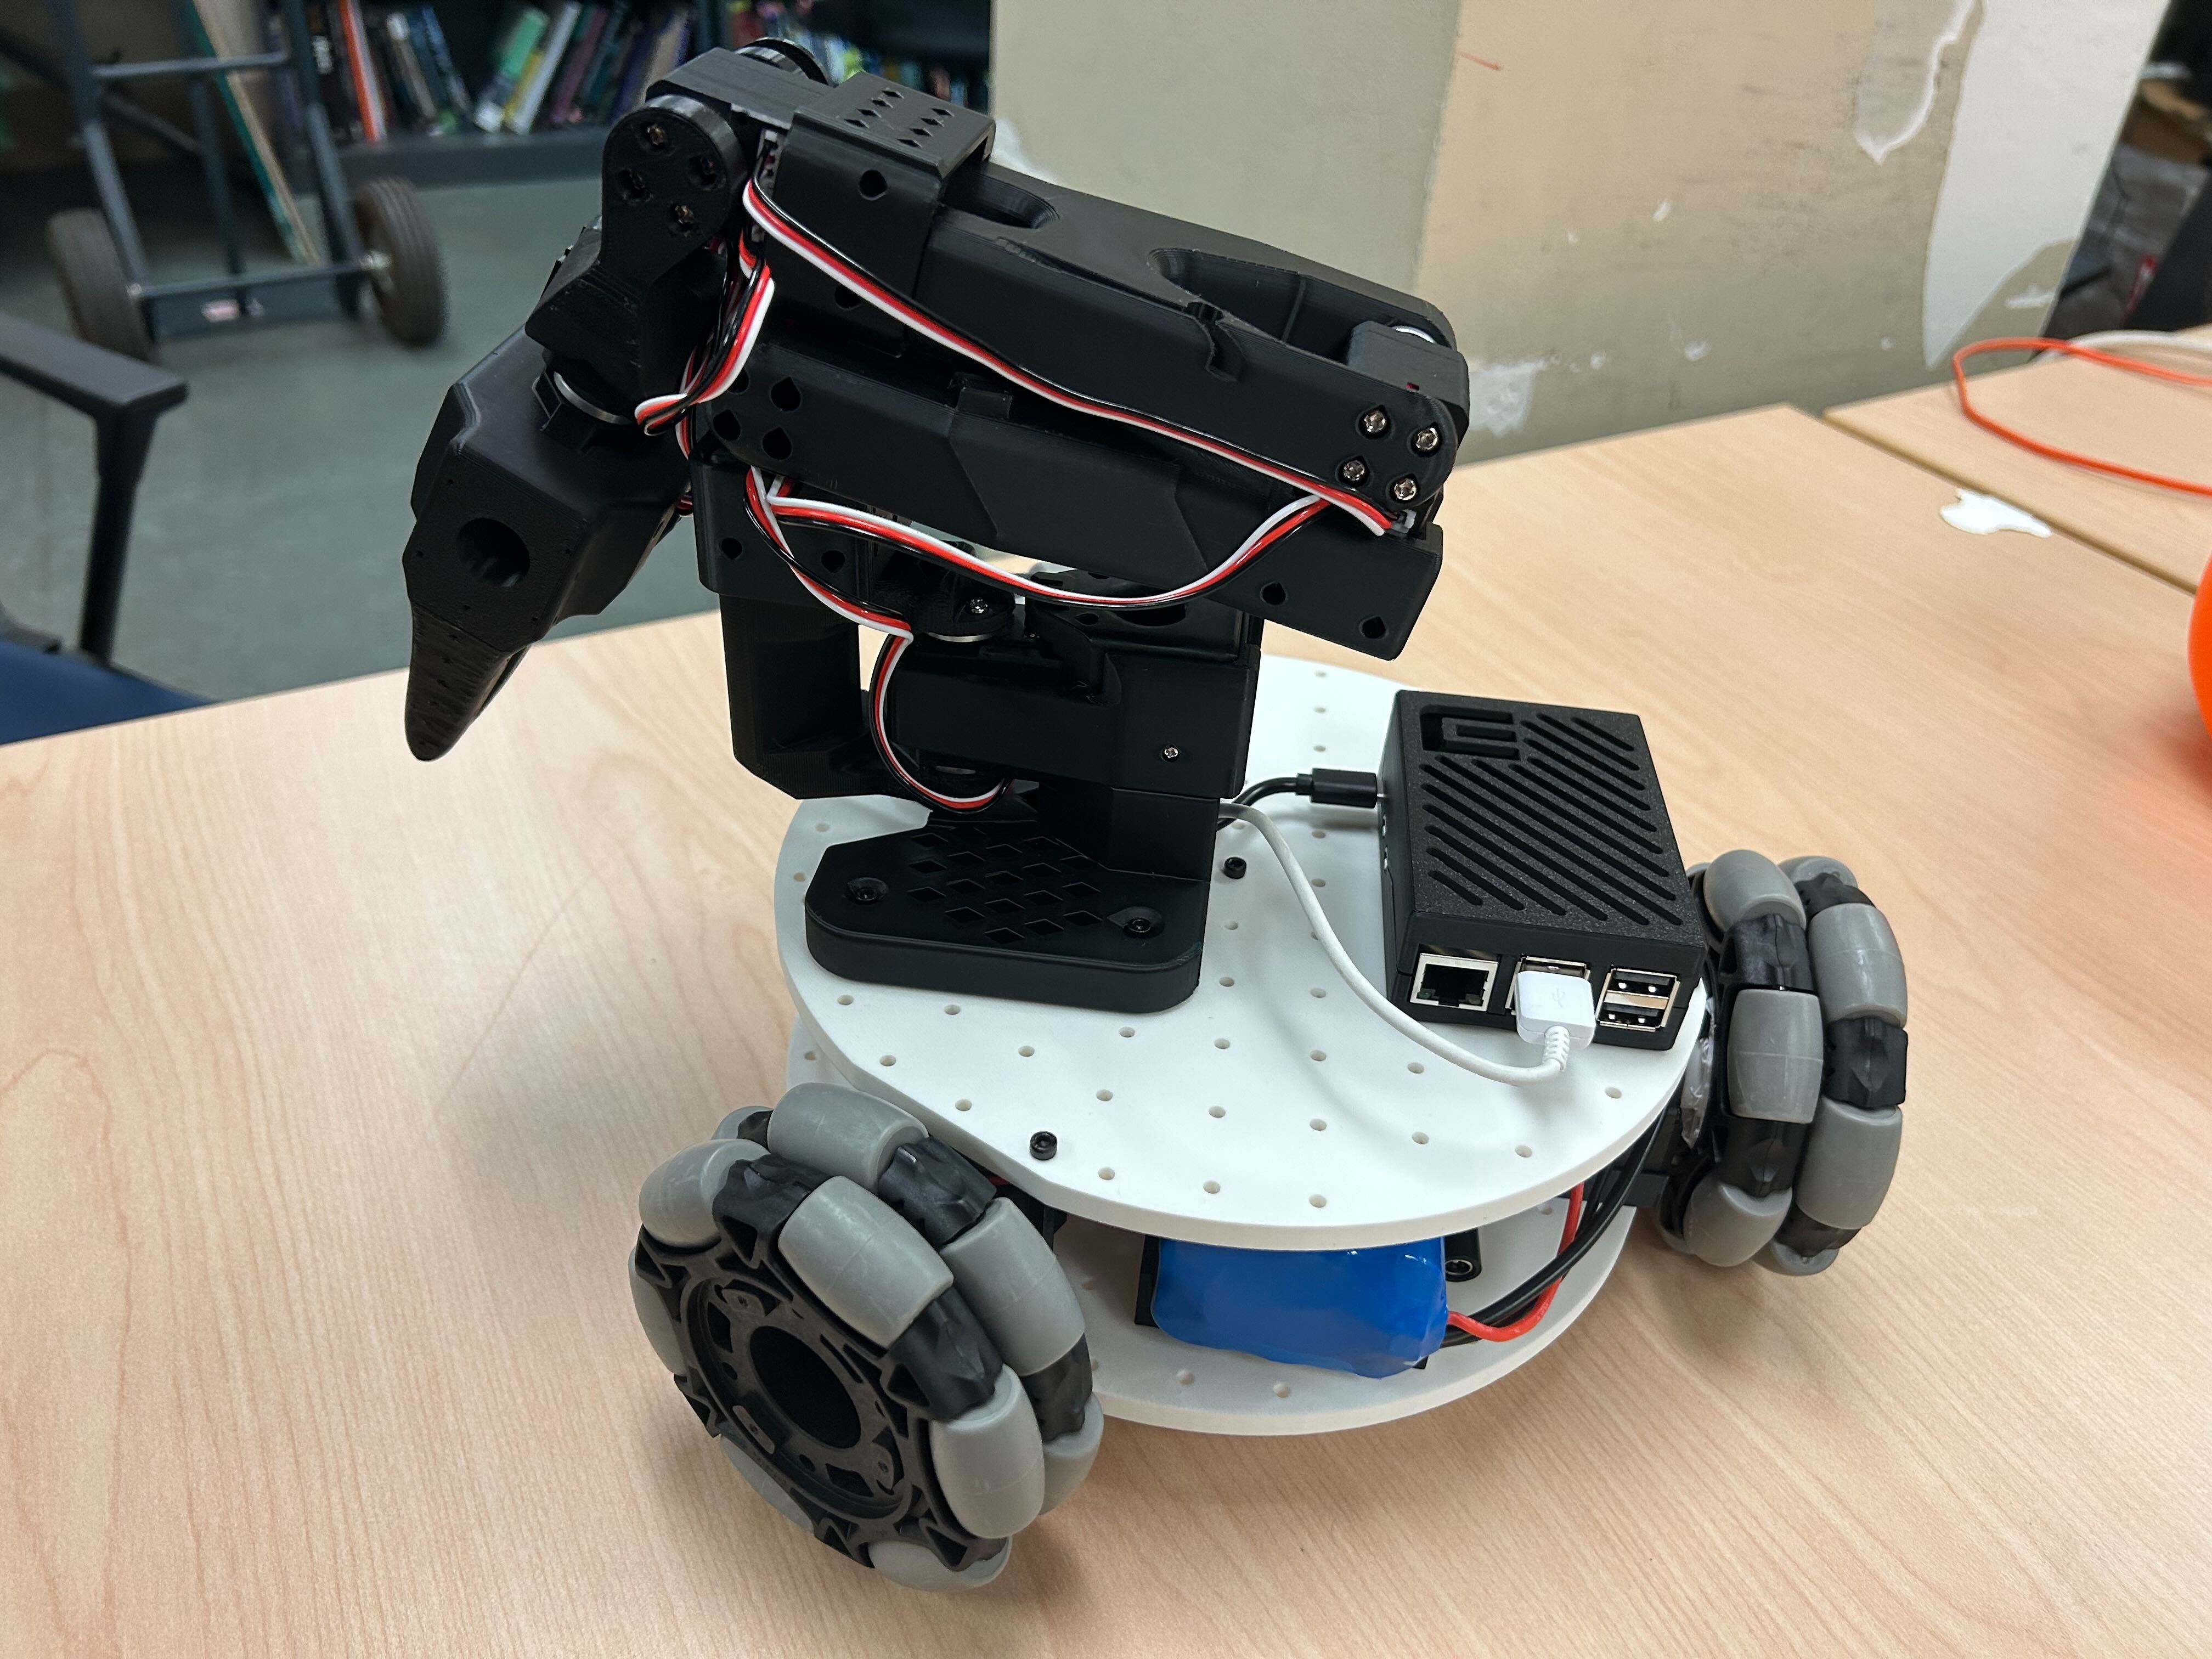
五、安裝攝影機
注意:我們設計的支架是專為我們選擇的相機設計的。對於不同的相機模組,可能需要進行修改。
(選項 1)安裝前視攝影機
①使用 4個 m2*5*5墊片螺絲固定攝影機模組
②使用 2個 m3*12機械螺絲 和 2顆m3螺母 安裝前視攝影機支架到底板上
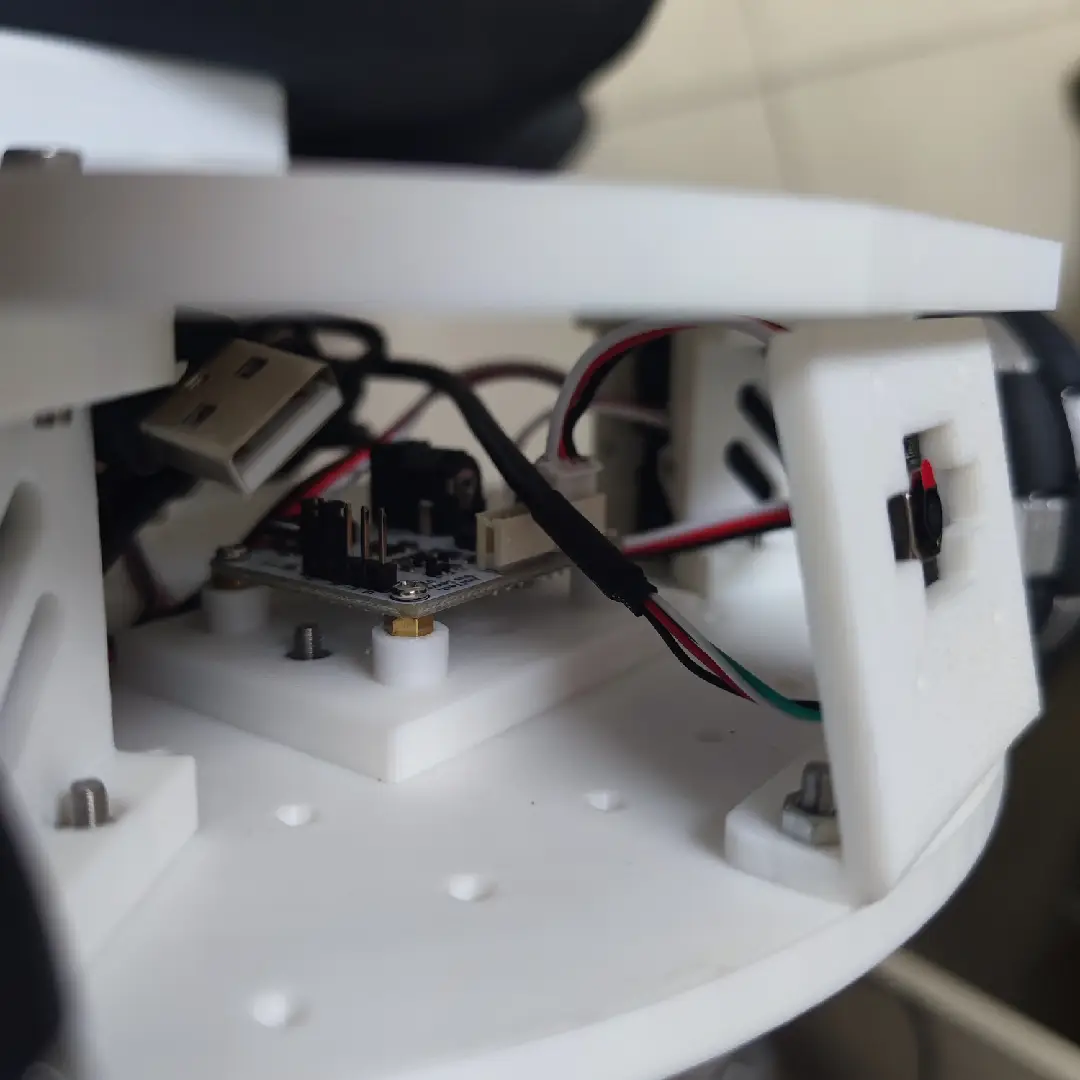
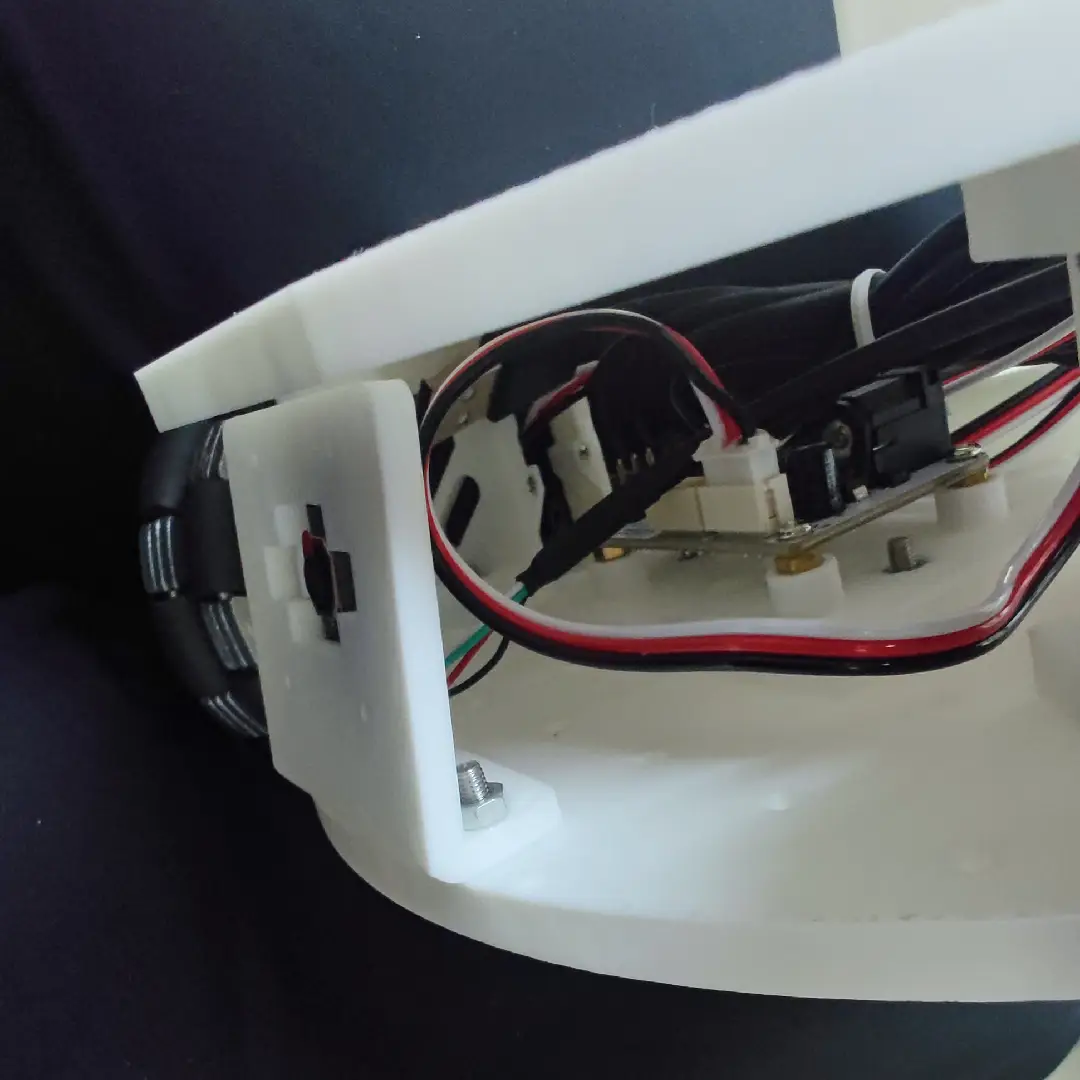
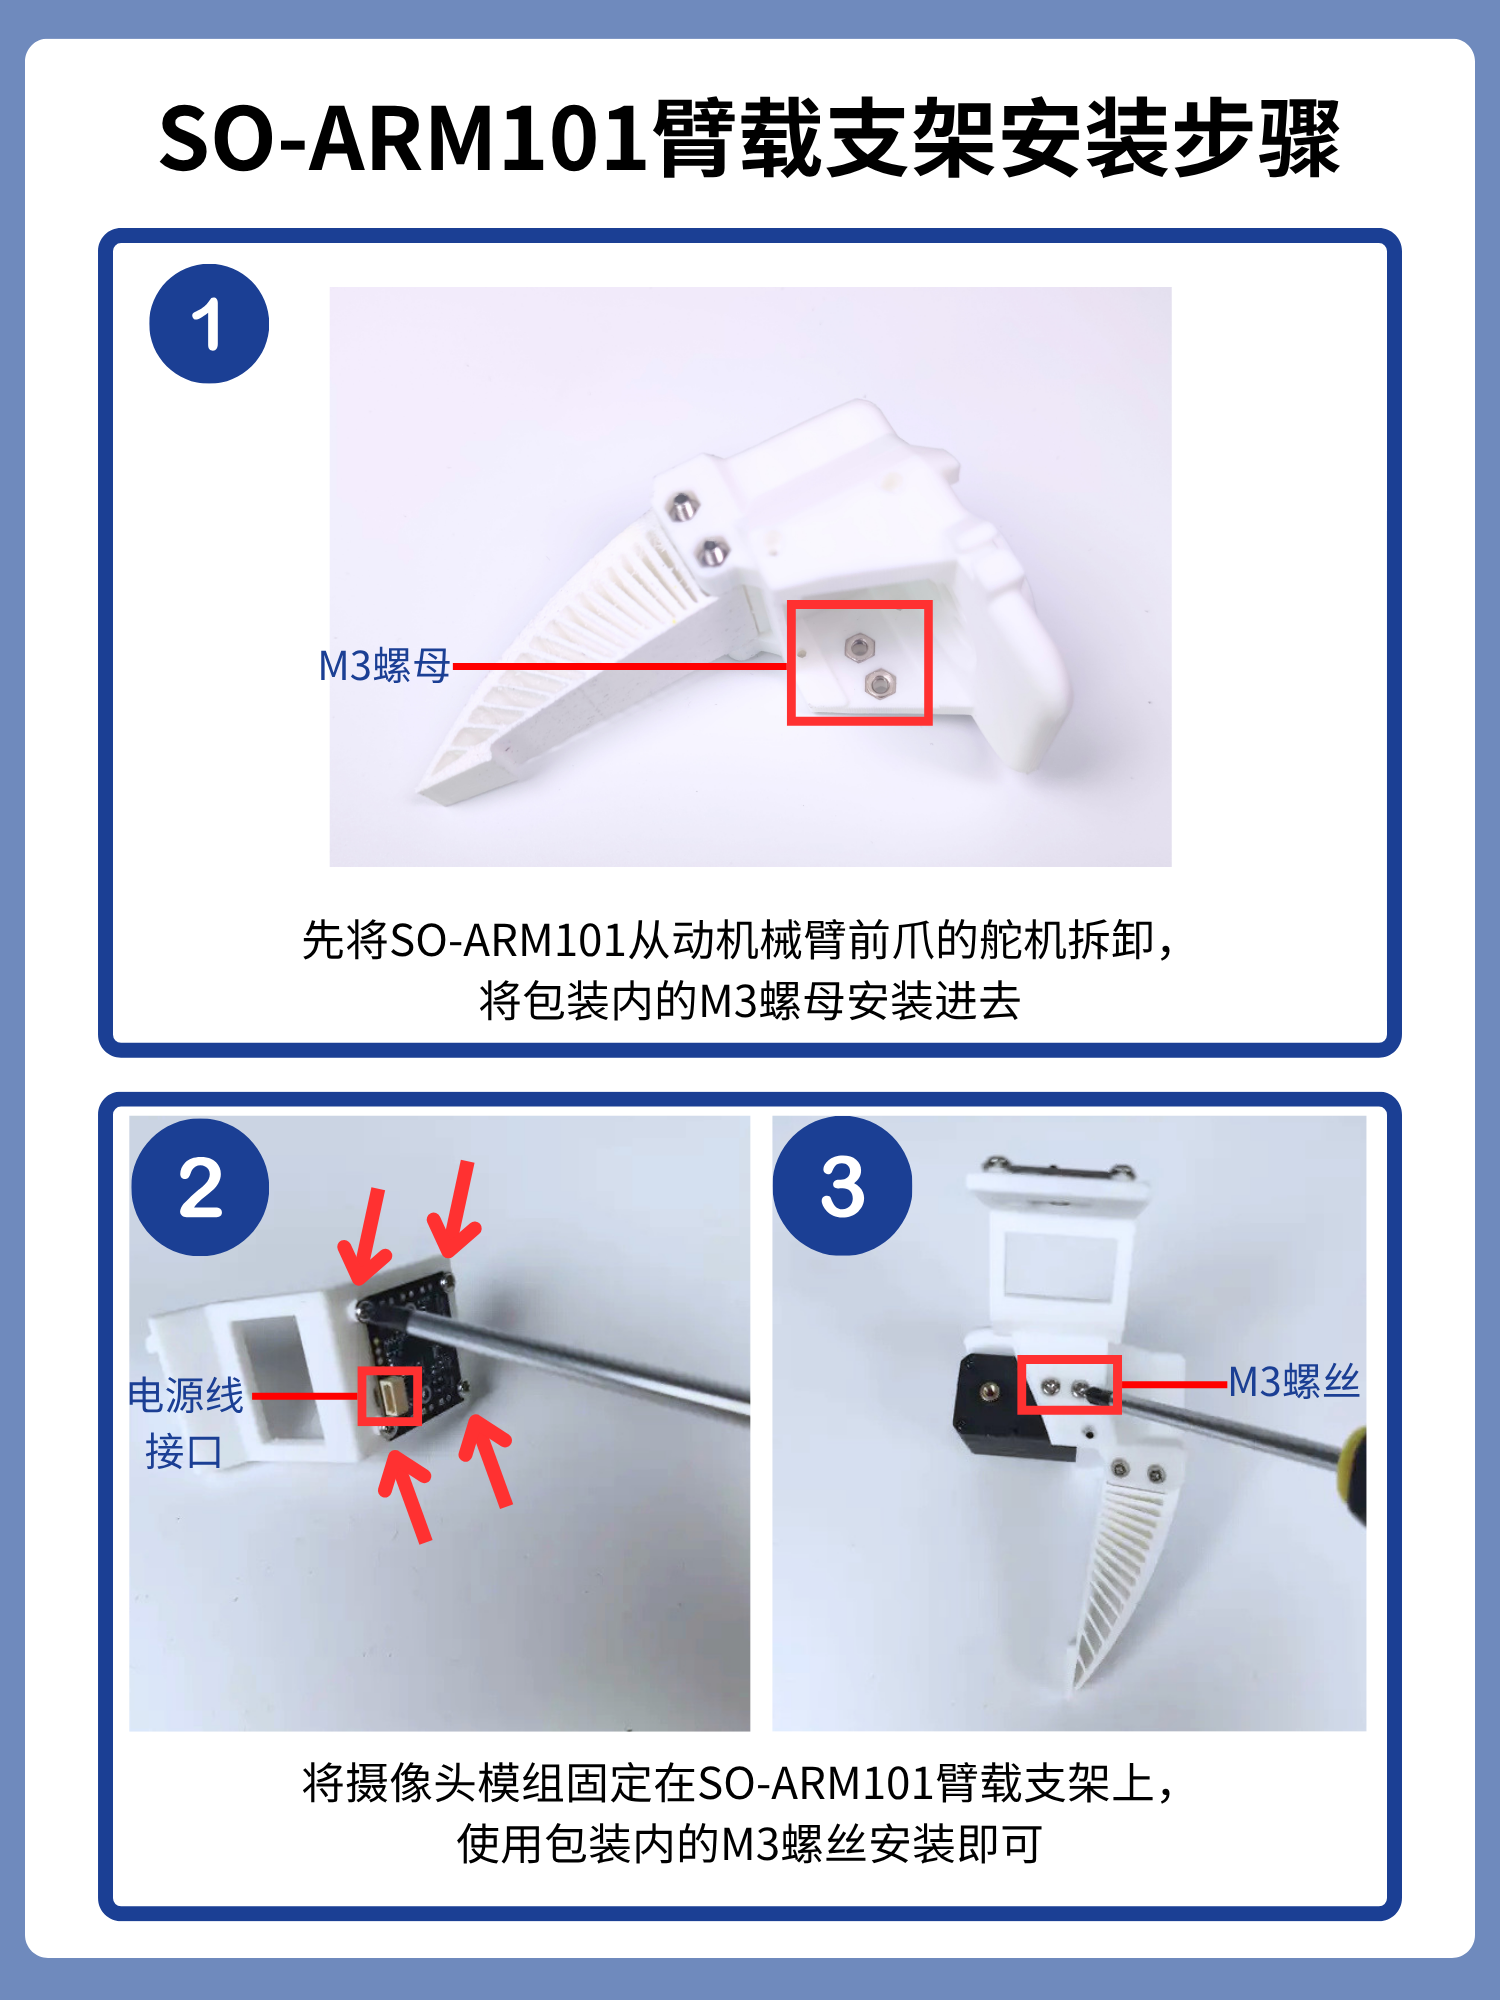
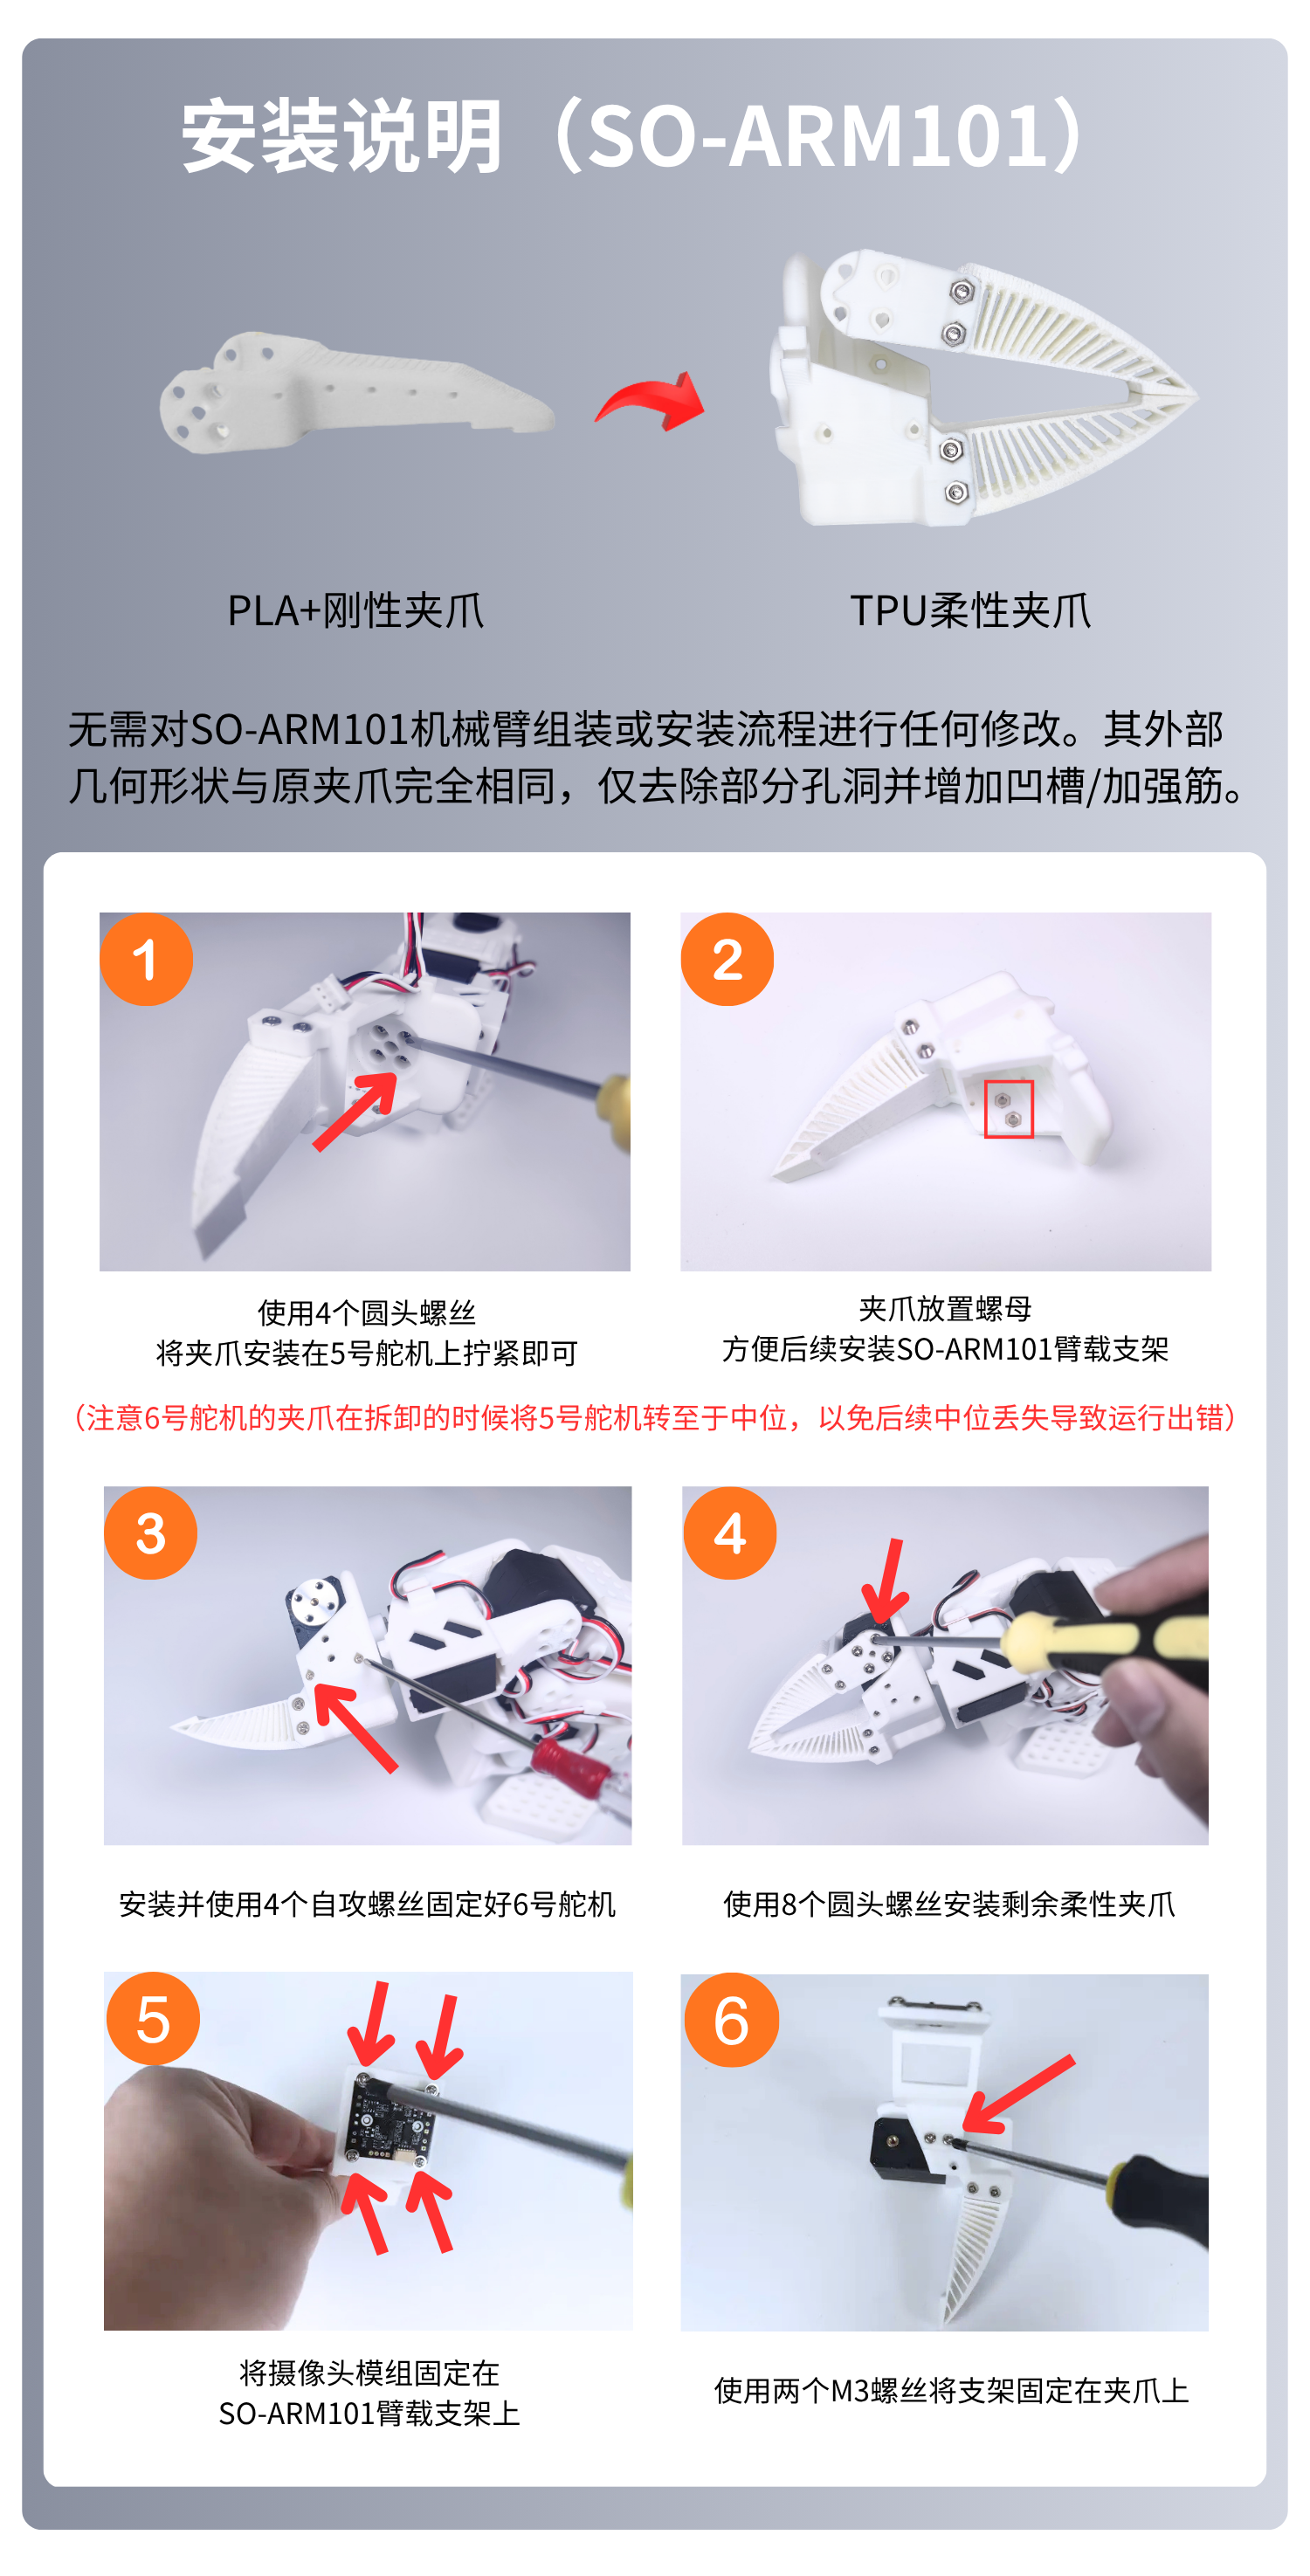
(選項 2)安裝臂載攝影機
使用 4個 m2*5*5墊片螺絲固定攝影機模組
該支架支援孔間距24*25mm或者28*28mm的攝影機
六、插上電源並接線
將直流圓筒形插頭適配器插入 伺服馬達驅動板 上;
將 5V USB-C 連接器插入樹莓派5,即可為電子設備供電;
伺服馬達驅動板和攝影機的 USB 資料線 可以直接插入樹莓派。