

第八步:WALL-OSS 推論命令列
Ubuntu
- 刪除原有的eval開頭的資料集(如有)
Shell
sudo chmod 666 /dev/ttyACM*
sudo rm -rf /home/tommy/.cache/huggingface/lerobot/Tommymy/eval_lerobot_my_dataset_shake_hands- 推論命令列
Shell
lerobot-record  \
  --dataset.repo_id=Tommymy/eval_lerobot_my_dataset_shake_hands \
  --dataset.single_task="Shake Hands" \
  --policy.path=/home/tommy/Downloads/lerobot_output/shake/wallx/30K/pretrained_model \
  --dataset.push_to_hub=false \
  --robot.type=so101_follower \
  --robot.id=my_follower_arm \
  --robot.port=/dev/ttyACM0 \
  --robot.cameras="{front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 60, fourcc: "MJPG"}}" \
  --display_data=false \
  --dataset.episode_time_s=1000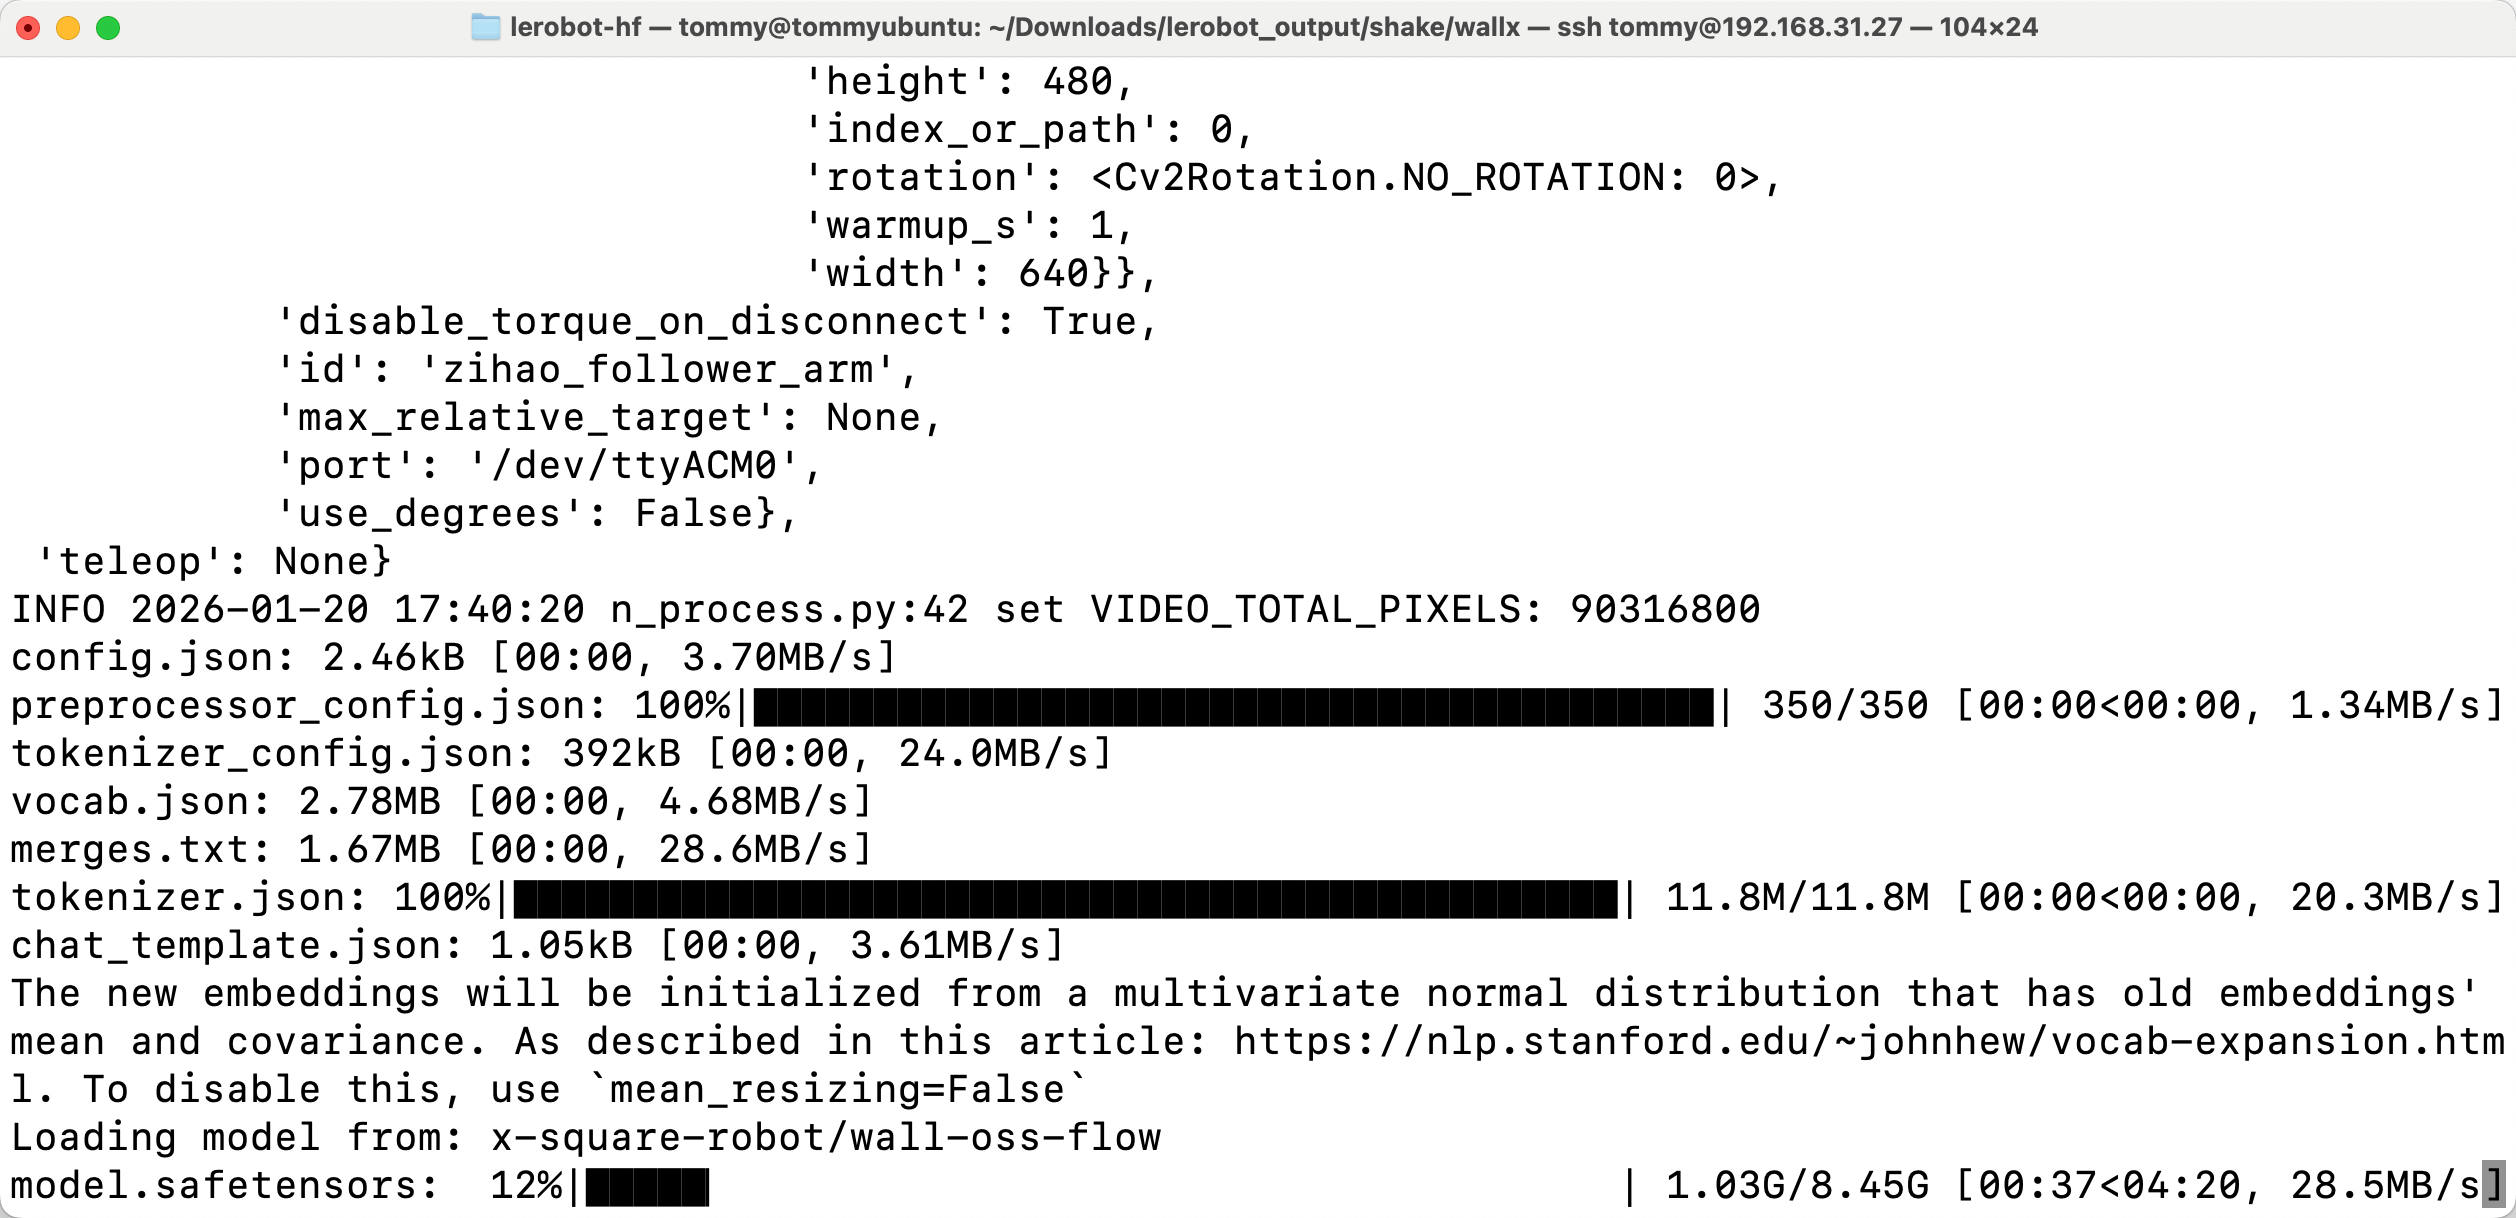
c7b8a795e52ca10689d296d212dc8e53.mp4
推論命令列-Mac
- 刪除原有的eval開頭的資料集(如有)
Shell
sudo rm -rf /Users/tommy/.cache/huggingface/lerobot/Tommymy/eval_lerobot_my_dataset_shake_hands- 推論命令列
Shell
lerobot-record  \
  --dataset.repo_id=Tommymy/eval_lerobot_my_dataset_shake_hands \
  --dataset.single_task="Shake Hands" \
  --policy.path=/Users/tommy/Downloads/7-lerobot/shake/wallx/30K/pretrained_model \
  --dataset.push_to_hub=false \
  --robot.type=so101_follower \
  --robot.id=my_follower_arm \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --display_data=false \
  --dataset.episode_time_s=1000