

09 MuJoCo 模擬與實機即時鏡像
MuJoCo 在本專案裡有兩種用法,都用 hardware/v1/robot_v1.xml(與實機同源的模型):
- 本地模擬:不接實機,在電腦上迴圈回放四種躺姿的扶正過程,驗證參考序列、觀察動作;
- 實機即時鏡像:實機透過 WiFi 把姿態資料發到電腦,MuJoCo 視窗即時顯示實機動作 (數字孿生)。
兩種用法的視窗操作相同:左鍵拖動旋轉視角、右鍵拖動平移、滾輪縮放。首次使用前按 02 頁 建立並啟用 .venv,並在其中裝好工具依賴 (pip install -r tools/requirements.txt,見 02 頁)。
9.1 本地模擬視窗
在 SR-Support 目錄下(先啟用 .venv):
python tools/play_getup_executor.py --xml hardware/v1/robot_v1.xml視窗標題為 MuJoCo : sr_support_v1(圖 9-1)。機器人被依次擺成四種躺姿 (roll_pos → roll_neg → pitch_pos → pitch_neg),每次執行與韌體完全相同參數的 參考序列直到站起,然後換下一種姿態迴圈,直到關閉視窗。終端同步列印當前姿態與結果:
--- cycle 1 pose 1/4 requested=roll_pos actual=roll_pos up=(+0.00,+1.00,-0.00)
    executor ok=True up=+1.00 servo=[0.0, -0.0] steps=113
ok=True 表示該姿態在模擬中扶正成功。出現 ok=False 時,對照 06 除錯頁 檢查參考序列與你改動過的參數。
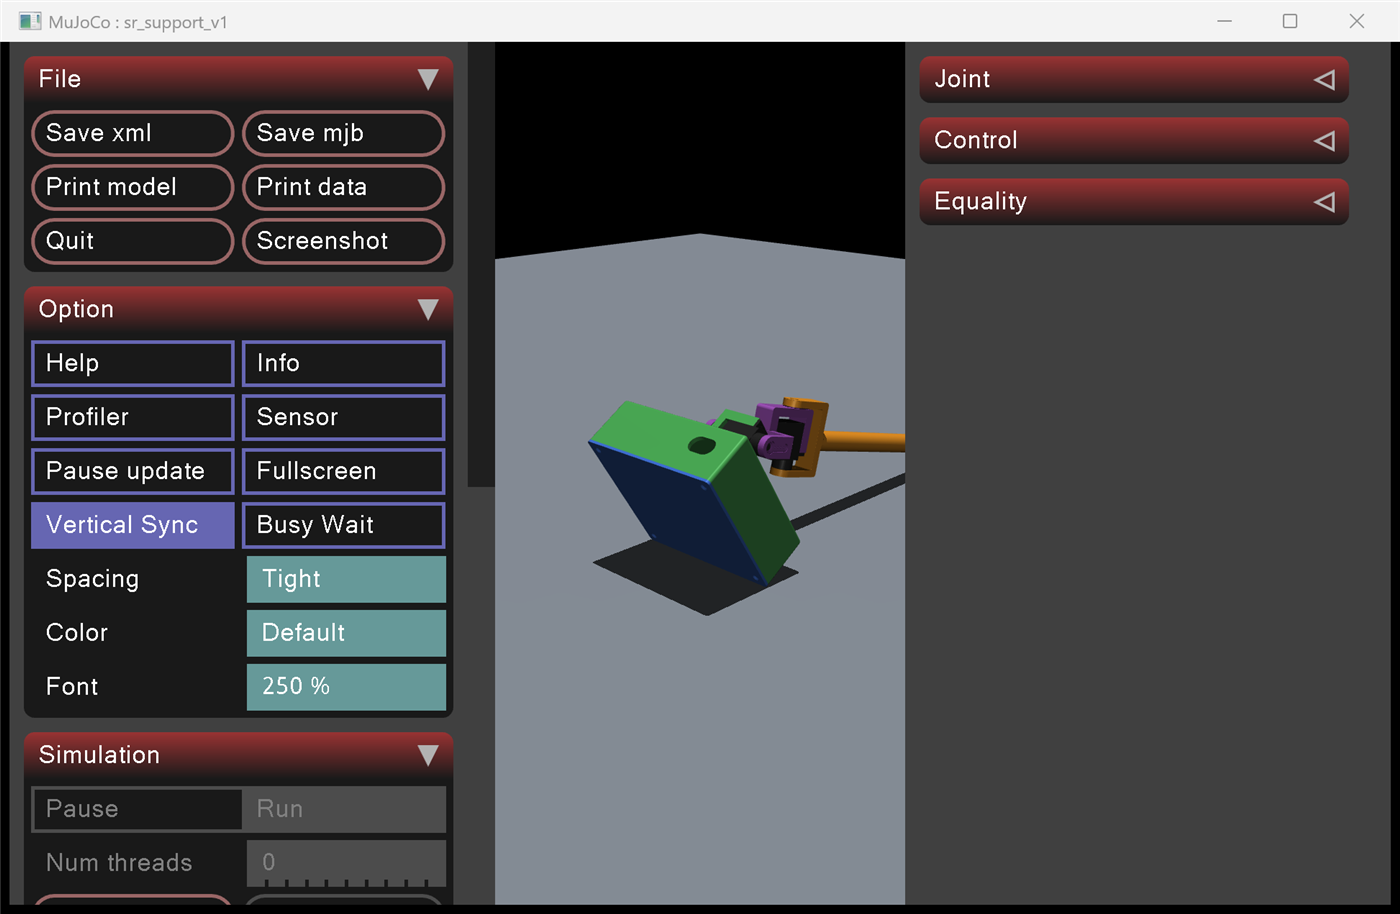
圖 9-1:四姿態迴圈中的一幀,執行器正在把一個躺姿扶起。
已知模型差異:模擬 1× 質量模型下
roll_neg會列印ok=False(模型手臂質量/摩擦與 實機不同,見 11 參考頁 11.4),不影響實機韌體。
9.2 實機即時鏡像(WiFi)
前提:實機已按 08 頁 配網連上家裡的 WiFi,電腦也連同一個網路;狀態頁 Home WiFi 卡片會顯示實機的地址 Robot IP,把它複製到下面的命令裡。
- 開啟狀態頁按
Twin ON(等價串列埠傳送d); - 在
SR-Support目錄、啟用.venv後執行(地址換成狀態頁上的Robot IP):
python tools/live_twin.py --tcp <Robot IP>:3333視窗中的模型按實機姿態即時顯示(50 Hz 四元數流),身體自動貼地;手臂觸地時被 "擋住"在接觸角(模擬實機堵轉),不會穿地。
- 電腦直連實機熱點時:地址固定為
192.168.4.1,python tools/live_twin.py --tcp 192.168.4.1:3333; - 有線替代:
python tools/live_twin.py --port COM27(工具會自動傳送d開啟資料流); - 離線回放:
python tools/live_twin.py --replay logs/hw_fast_xxx.txt; - 鏡像只讀:除切換資料流外不會向實機傳送任何控制命令。
9.3 WiFi 遙測落盤
python tools/tcp_log.py把遙測流儲存為 logs/wifi_<時間>.txt,用於離線回放(--replay)與失敗現場分析。 直連熱點時預設連線 192.168.4.1:3333;走家庭網路時把狀態頁上的 Robot IP 作為參數:
python tools/tcp_log.py <Robot IP> 33339.4 模擬與訓練參考
training/b_line/ 提供與韌體逐參數一致的執行器、參考序列與模擬環境,用於回放、驗證 和參數調整;模型檔案說明見 11 參考頁 11.1。