繁體中文
外觀模式
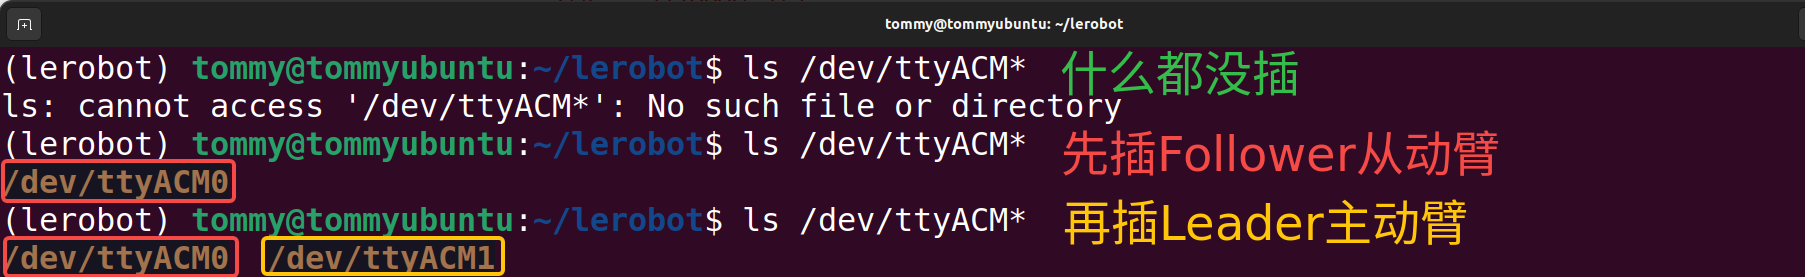
ls /dev/ttyACM*
先插上Follower從動臂,再繼續插上Leader主動臂
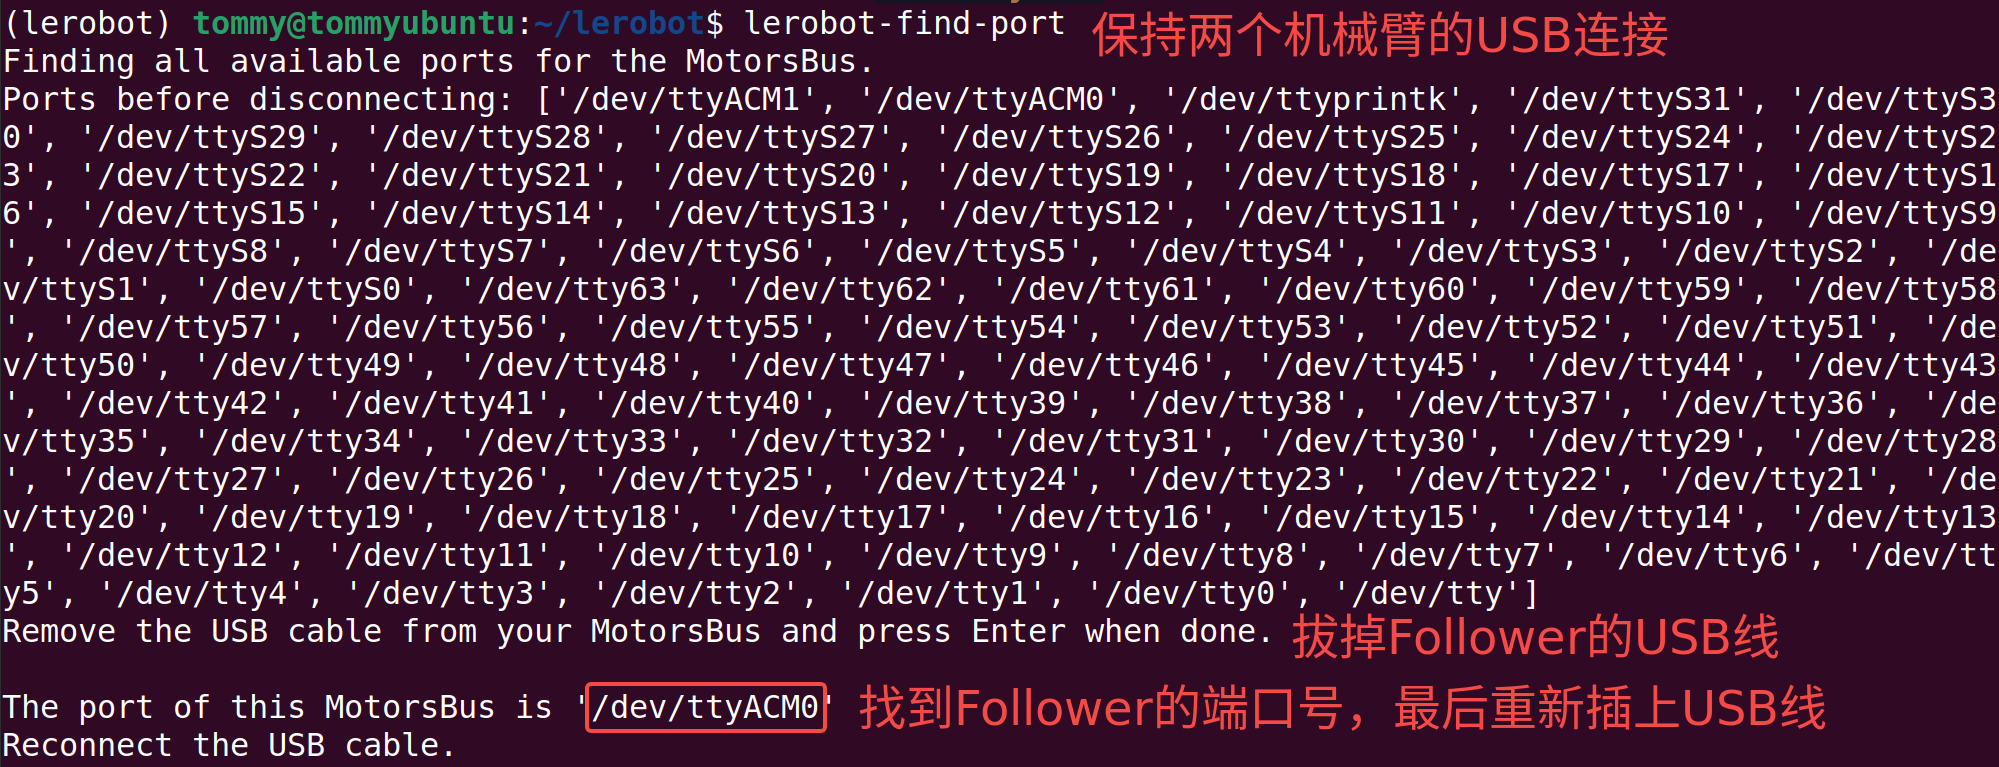
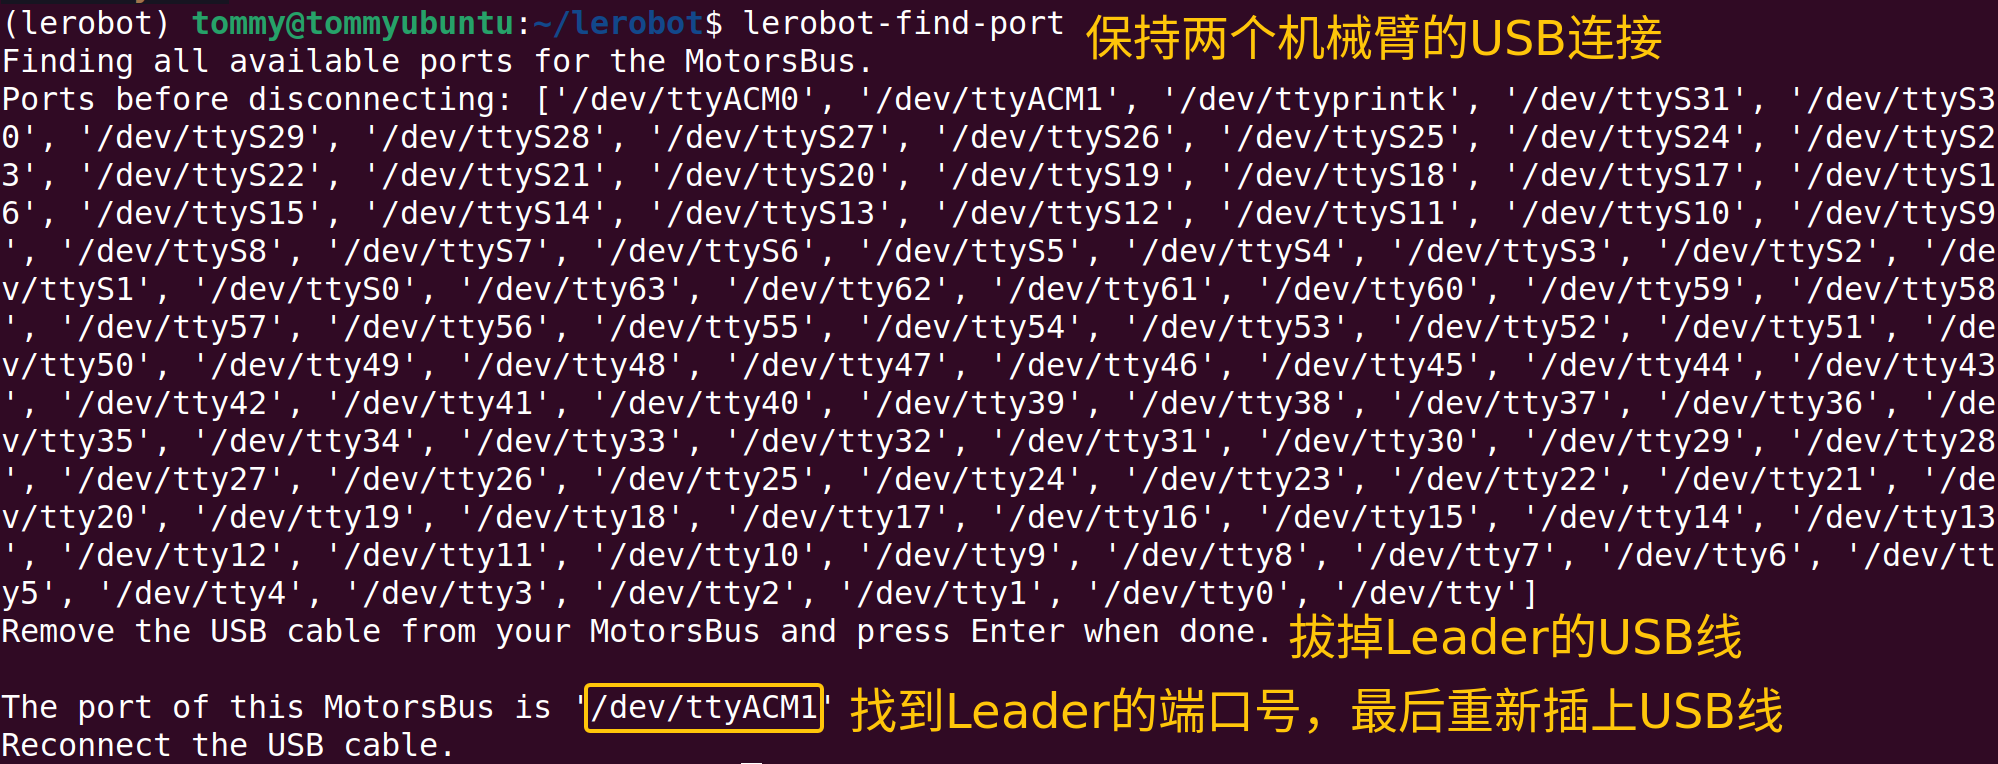
lerobot-find-port
/dev/ttyACM0為Follower從動臂的串口裝置連接埠號
/dev/ttyACM0
/dev/ttyACM1為Leader主動臂的串口裝置連接埠號
/dev/ttyACM1
讓所有使用者都有權限讀寫這些串口裝置
sudo chmod 666 /dev/ttyACM*