Arduino Nano 使用教學
本頁是 SCS0009 匯流排伺服馬達版的 Arduino Nano 演示。TTL 接線與 ID 設定見 SCS0009 伺服馬達調校與標定,更多範例見 Arduino / Python 範例。
接線方式(伺服馬達驅動板 + Nano 板)
看清楚 Nano 板(即 328P 開發板)的針腳位置!
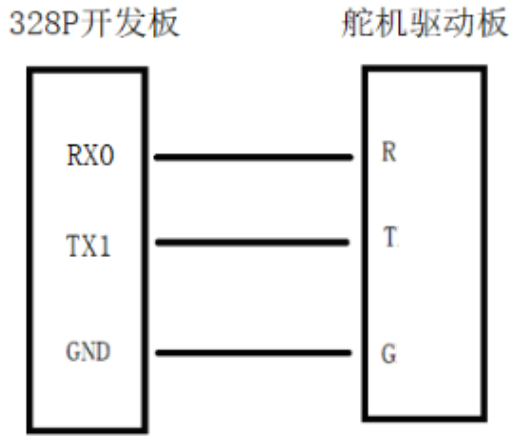
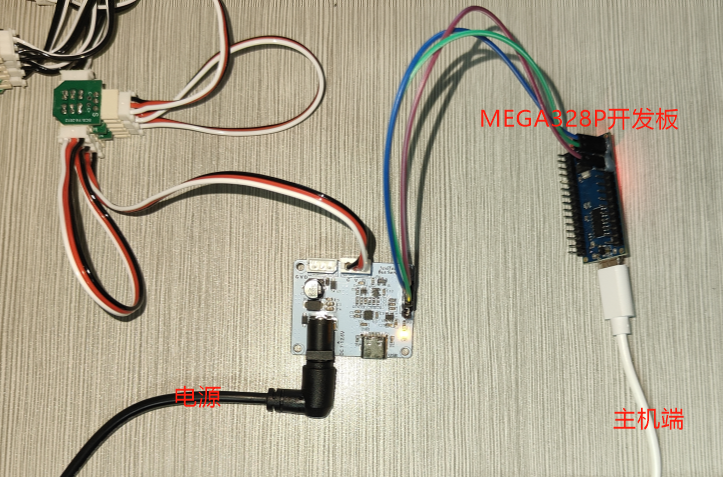
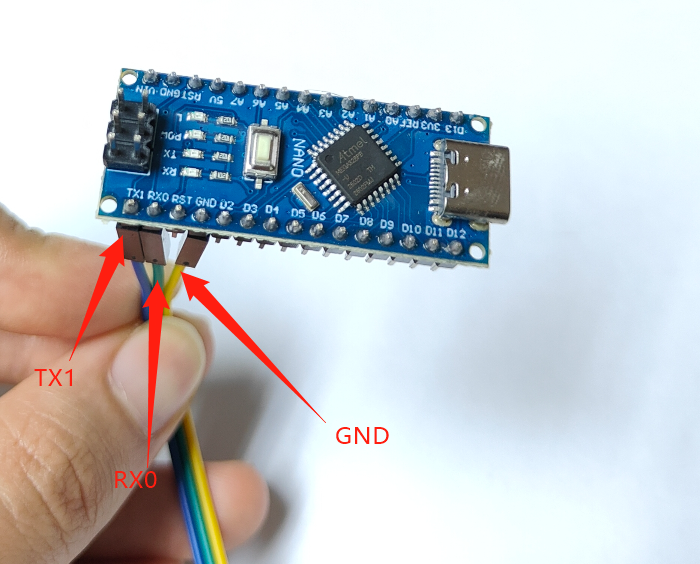
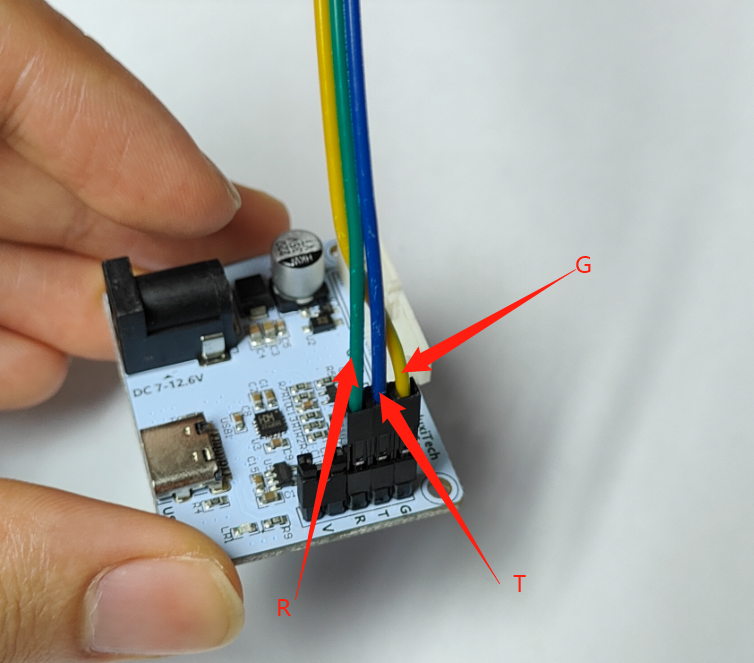
下面描述的是使用單晶片的調校過程。單晶片本身會不斷循環執行演示程式,只需斷開資料線即可停止。
執行「02 演示程式」
自行安裝 Arduino IDE。
根據左手還是右手,開啟對應的
.ino檔案。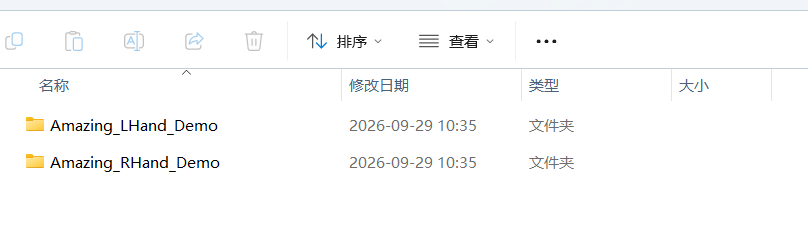
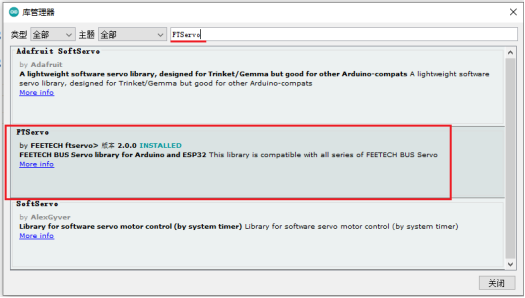
編譯上傳 Arduino 程式到 Nano 板之前,先在「函式庫管理器」裡安裝 FTServo 函式庫 和 SCServo 函式庫。
Nano 板類型選擇「Arduino Nano」。
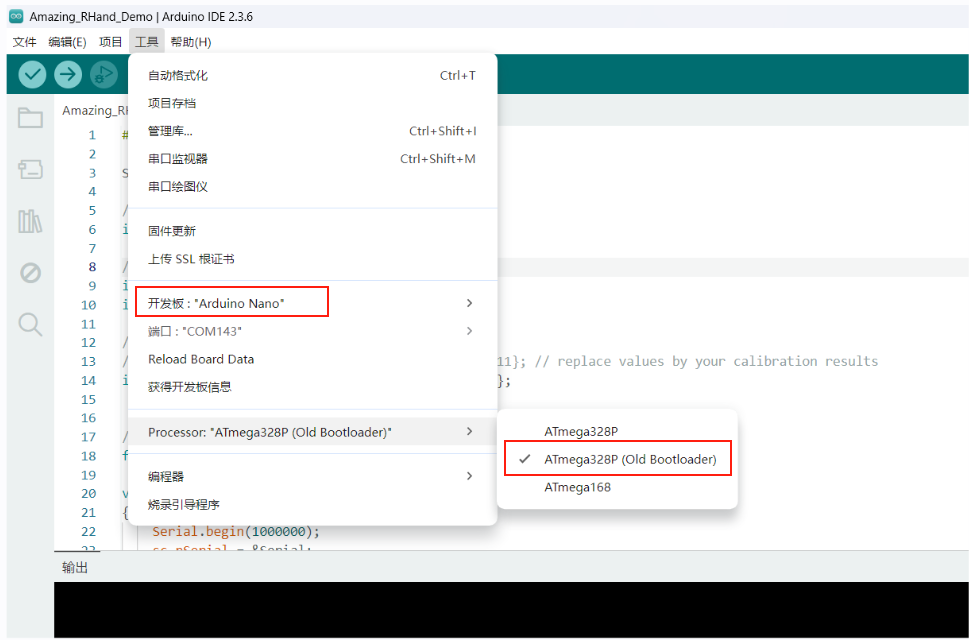
編譯並上傳。
注意: 此時電腦只單獨連接到 Nano 板,Nano 板先不連接伺服馬達驅動板(即不和靈巧手連接)。
上傳成功後,將 Nano 板透過三根跳線連接到伺服馬達驅動板上,伺服馬達連接到伺服馬達驅動板,參考 MEGA328P Nano 板調校時的接線方式。
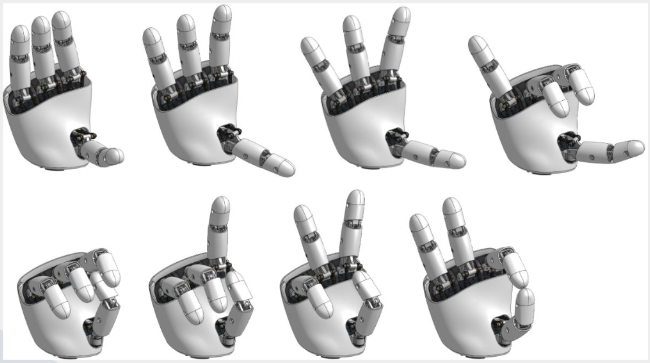
靈巧手會不斷循環執行「02 演示程式」,執行結果如下: